机器人调试软件
从舵机调试到图形化上位机控制,幻尔开发了多款调试软件,满足不同开发需求,助您快速实现机器人项目的开发,调试与应用。
Bus Servo Controller
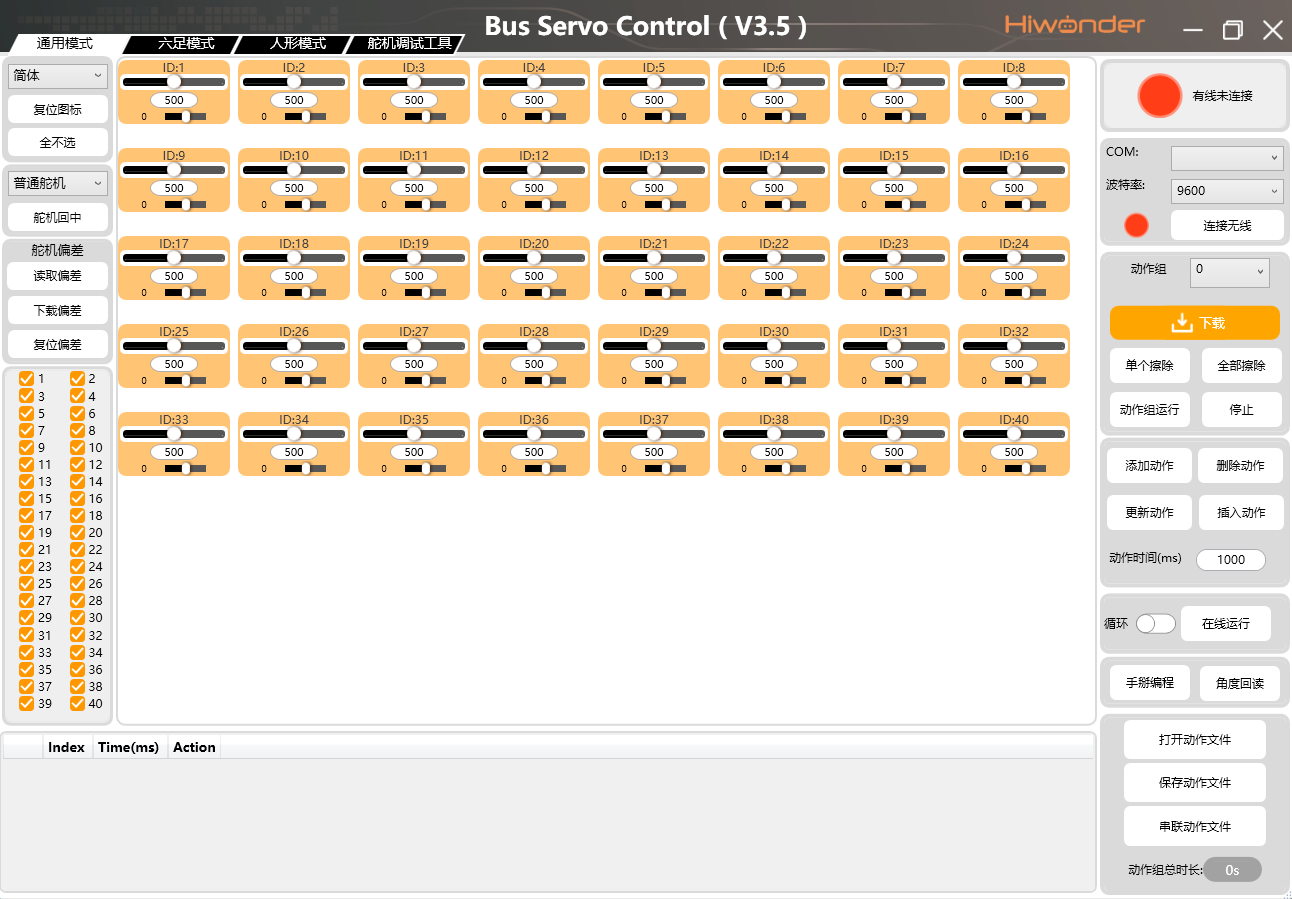
Bus Servo Controller
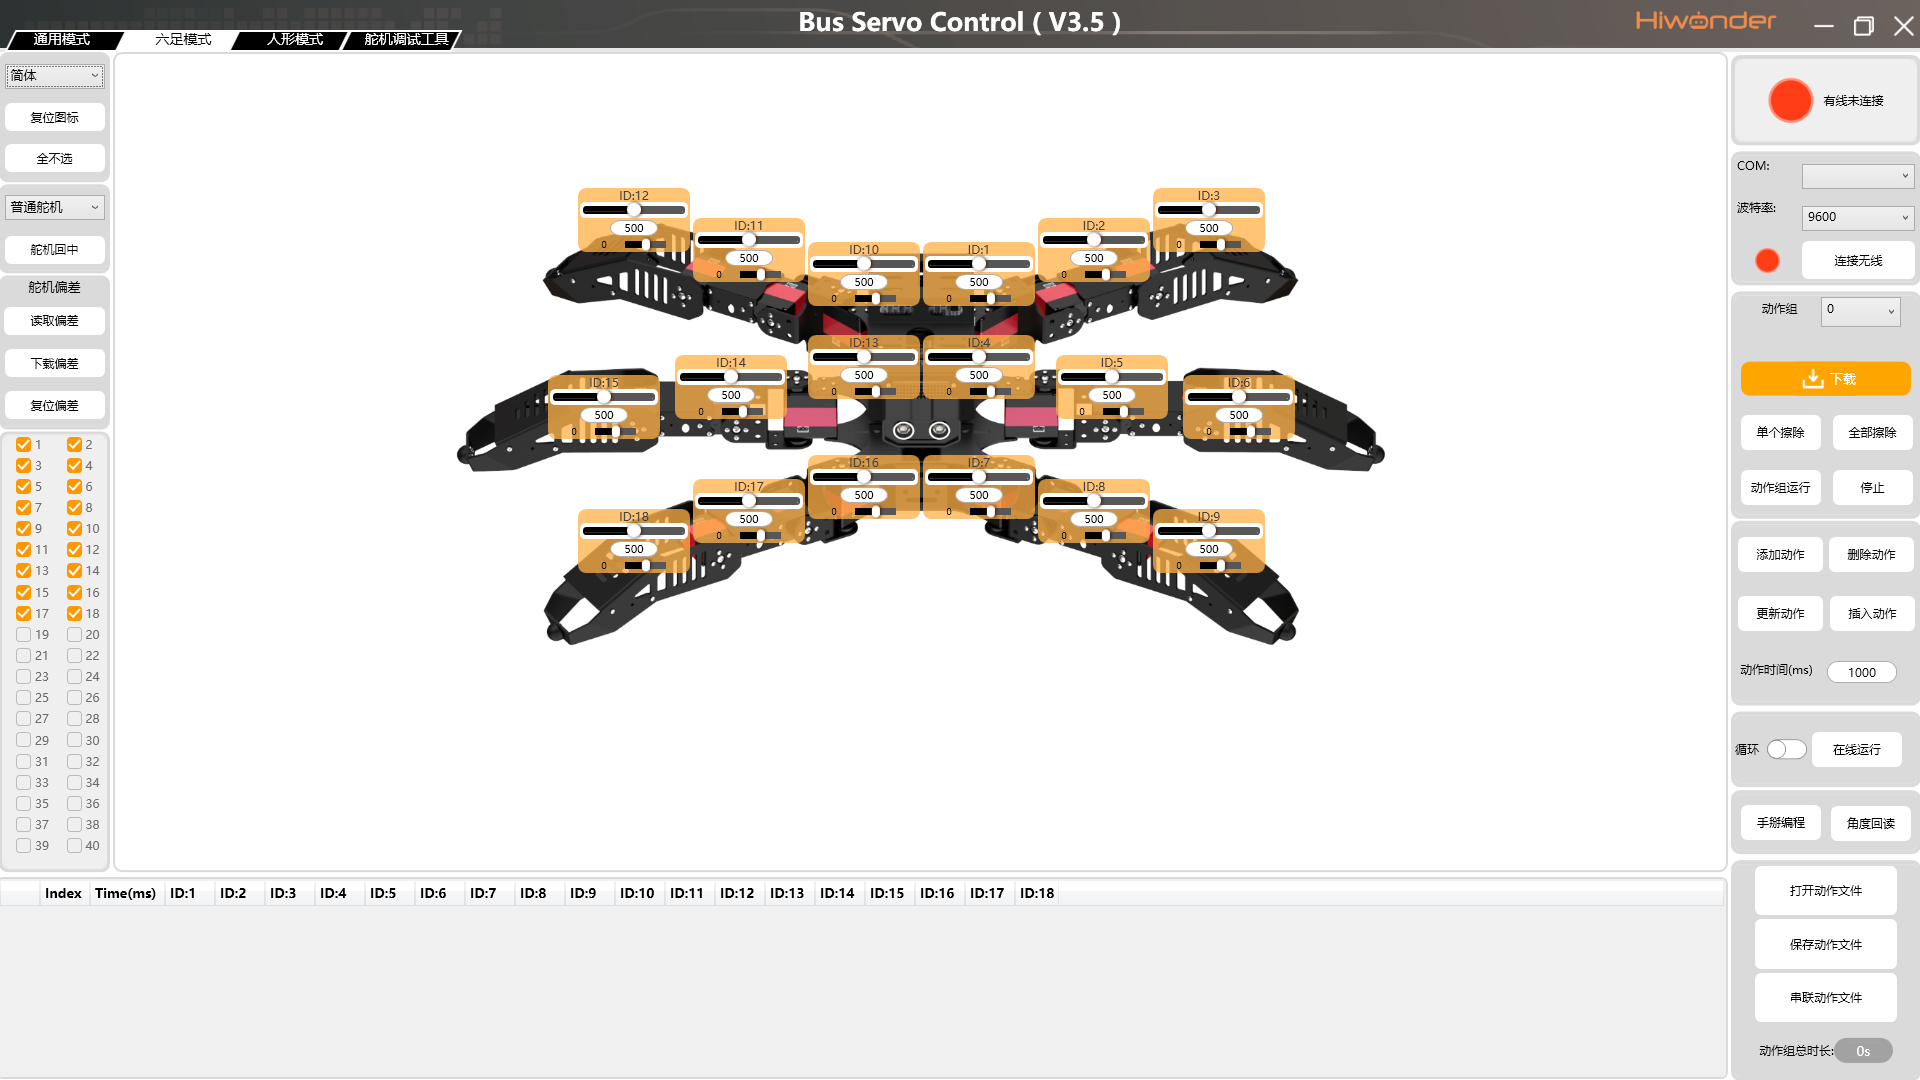
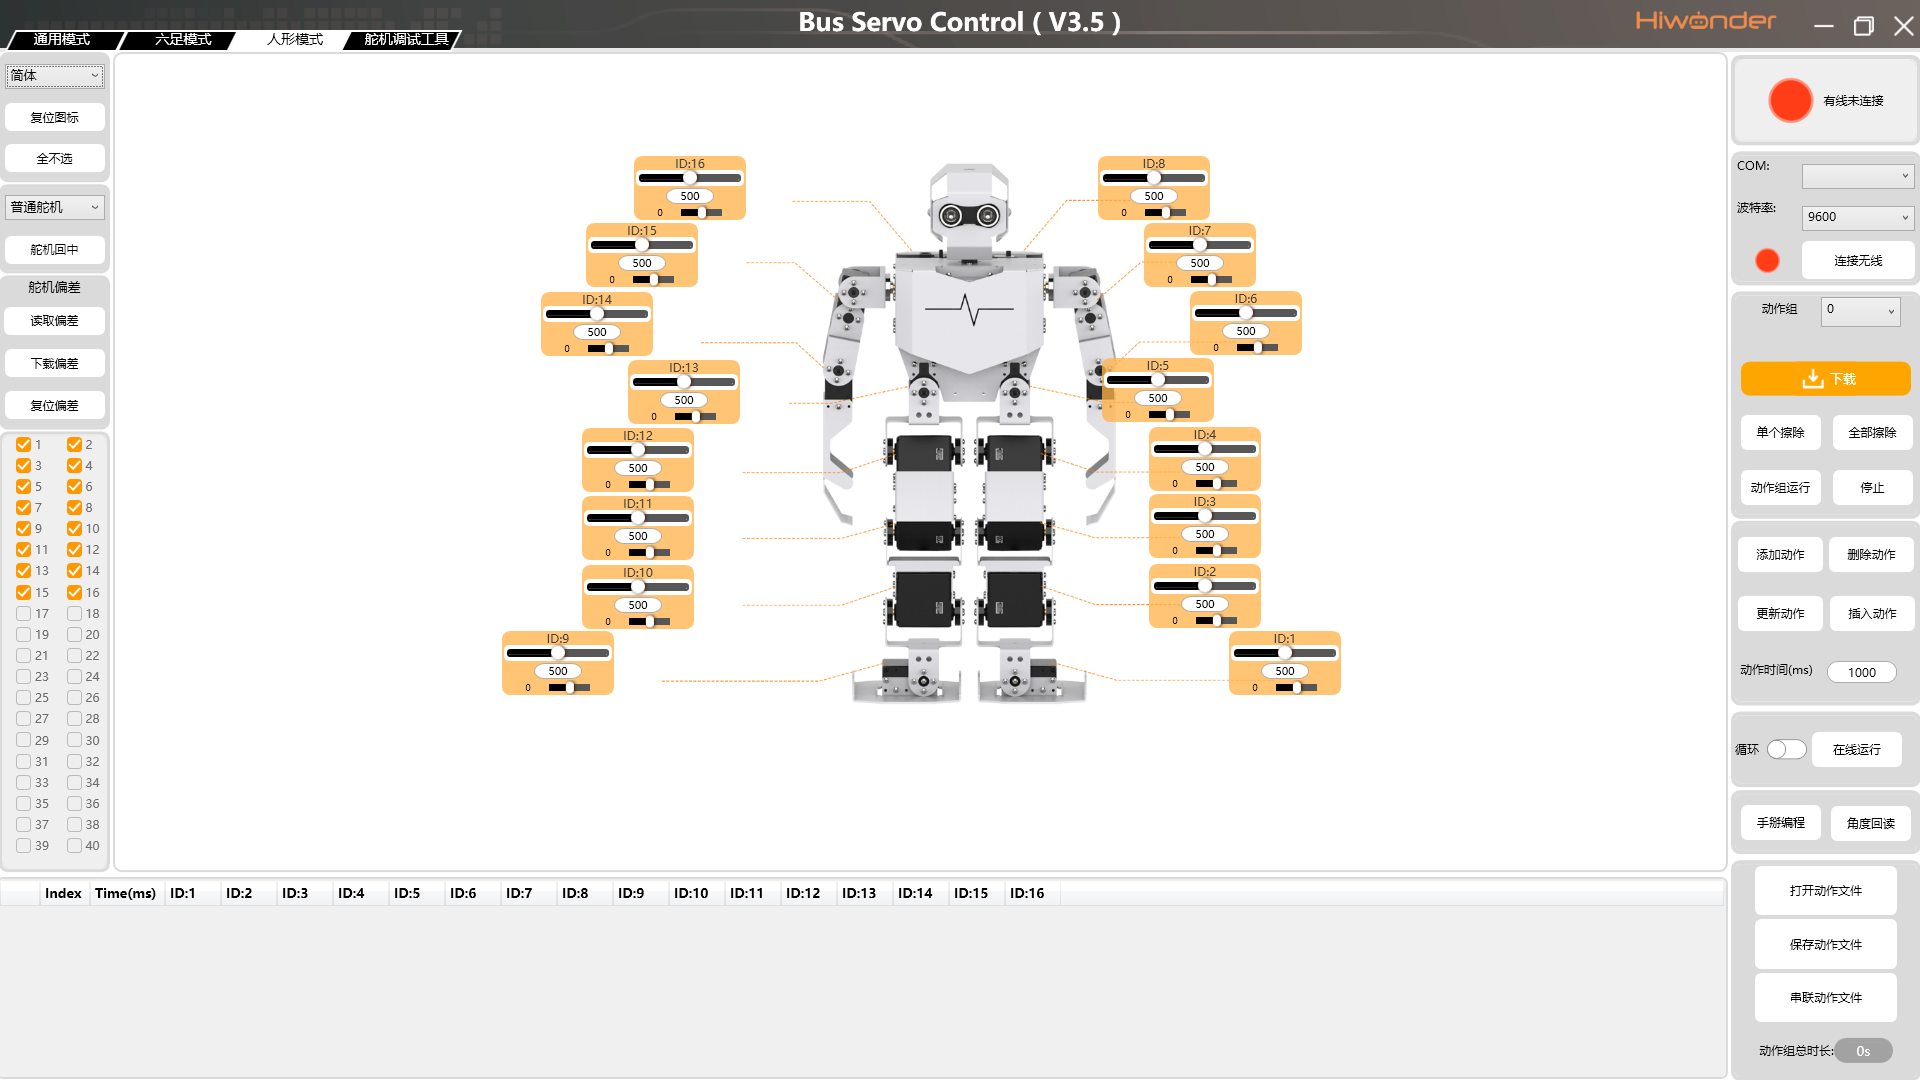
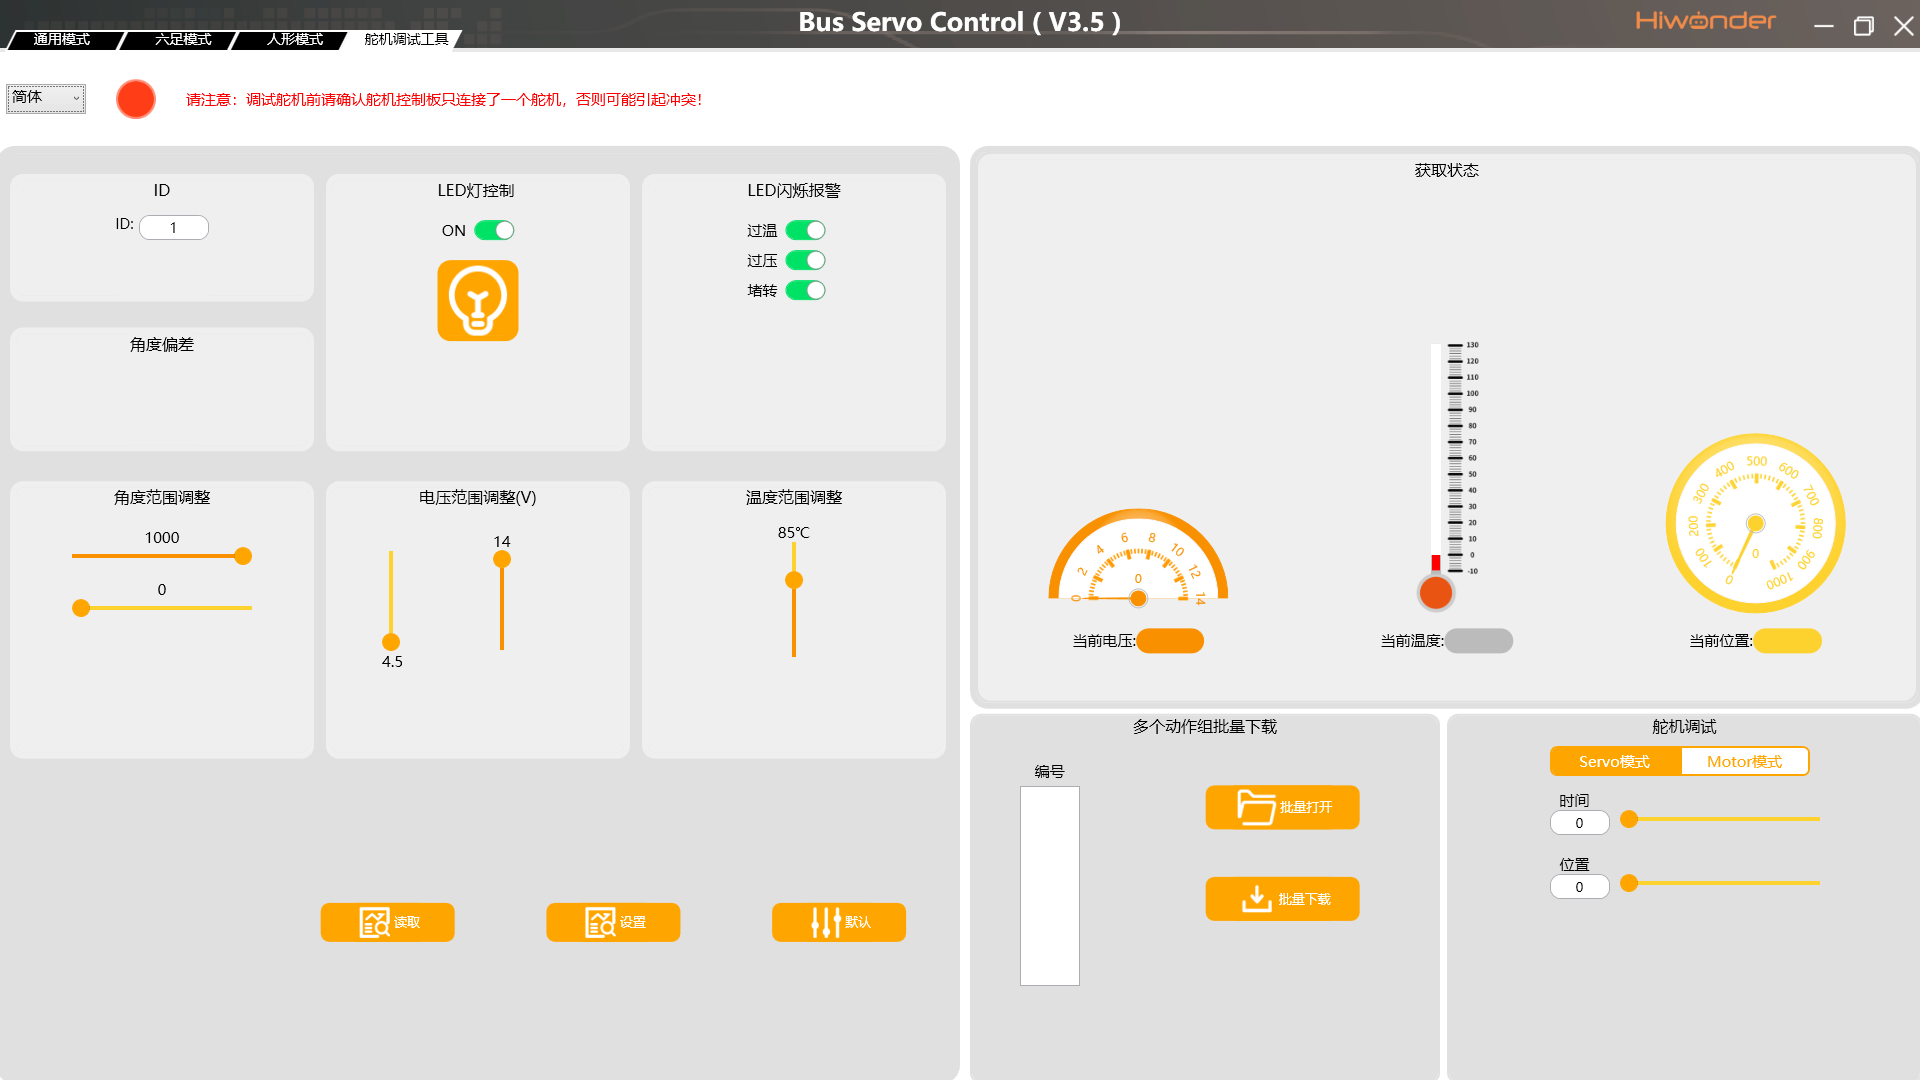
支持设置舵机ID、工作模式、转速、位置偏差,并进行LED灯、温度、失速和电压报警的配置。通过可视化图形软件,简单拖拽的操作可以精准调节每个舵机角度,并快速生成机器人动作文件,极大提高调试效率。
Servo Studio
Servo Studio
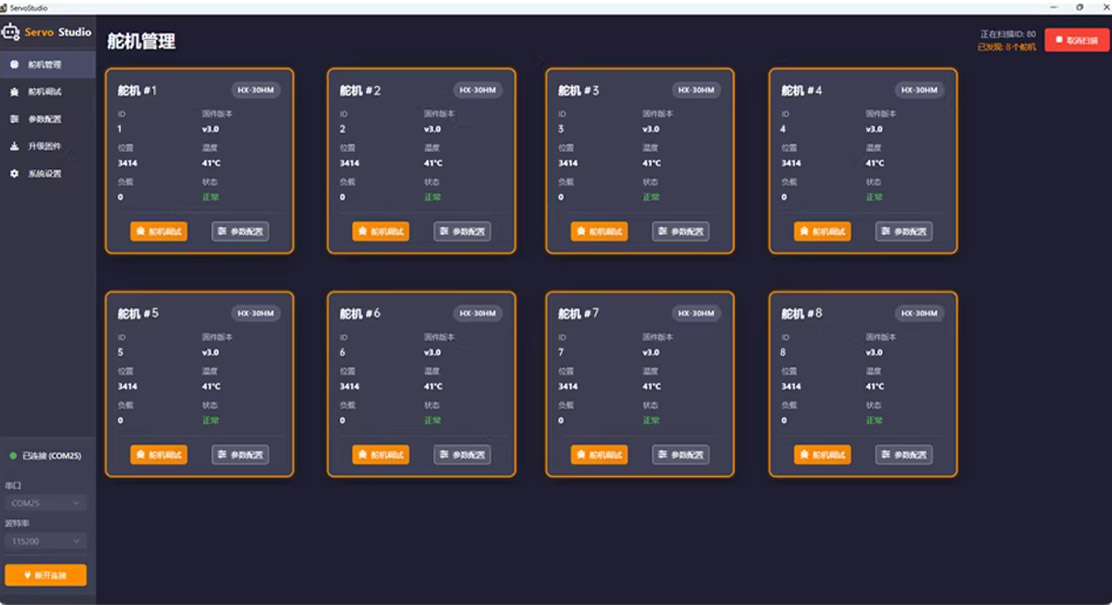
专业上位机软件集成了舵机节点扫描、自定义波特率调制、PID闭环参数可视化配置、运动模式切换、实时状态监测与数据回传、自定义轨迹控制等核心功能模块。
Servo Control
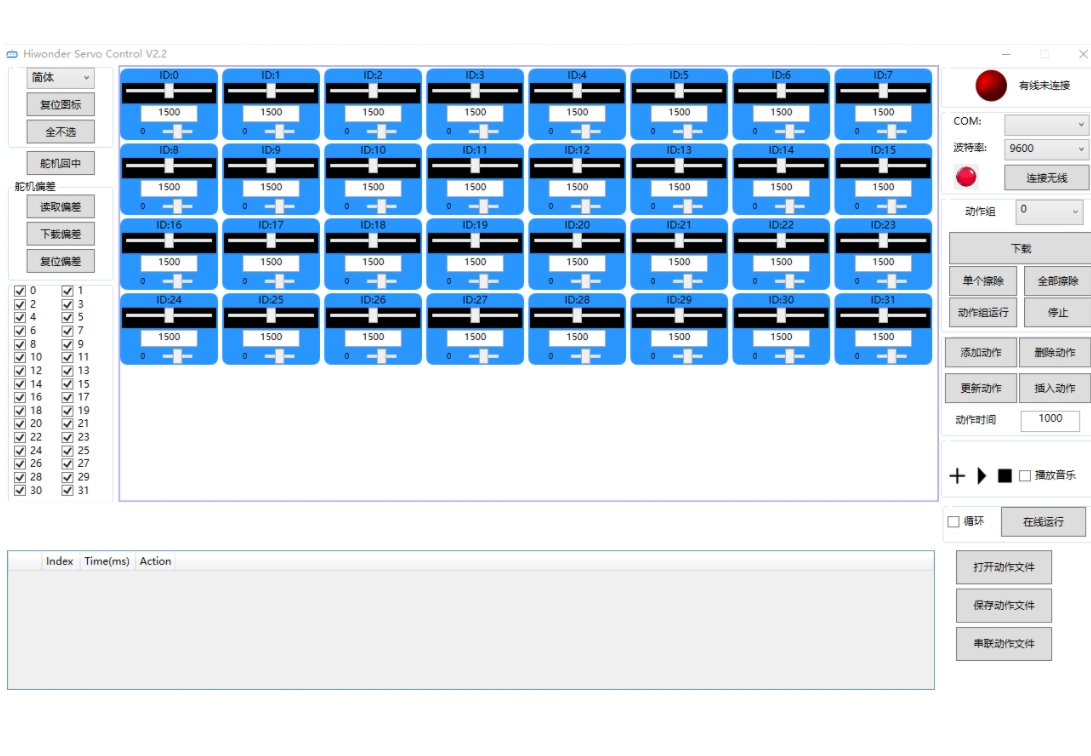
Hiwonder Servo Control
幻尔舵机控制上位机软件,支持在线调试舵机角度、位置偏差和ID设置。通过直观的拖拽式编程,用户可以快速生成机器人动作文件,轻松实现舵机调试。此外,软件支持中英文切换,实现免驱动安装,优化了用户体验。
Bus Servo Terminal
Bus Servo Terminal
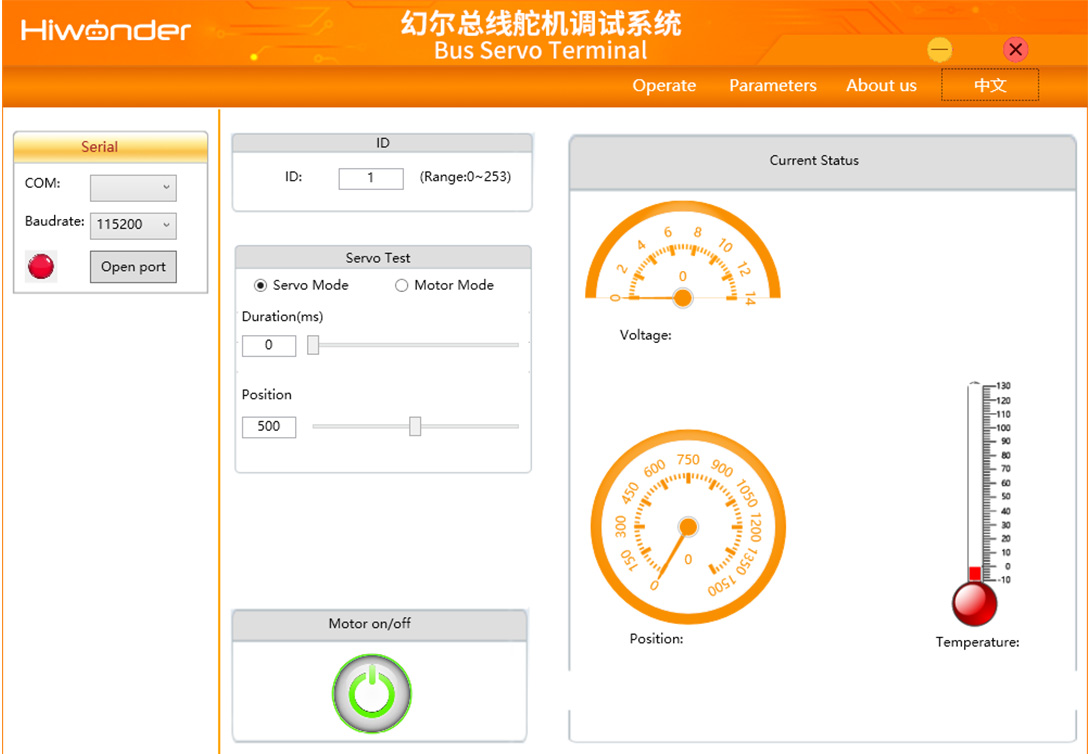
总线舵机调试系统支持实时控制舵机旋转,提供位置、电压、温度等数据的实时监控,帮助开发者进行精准测试与问题诊断,确保舵机运行的稳定性。
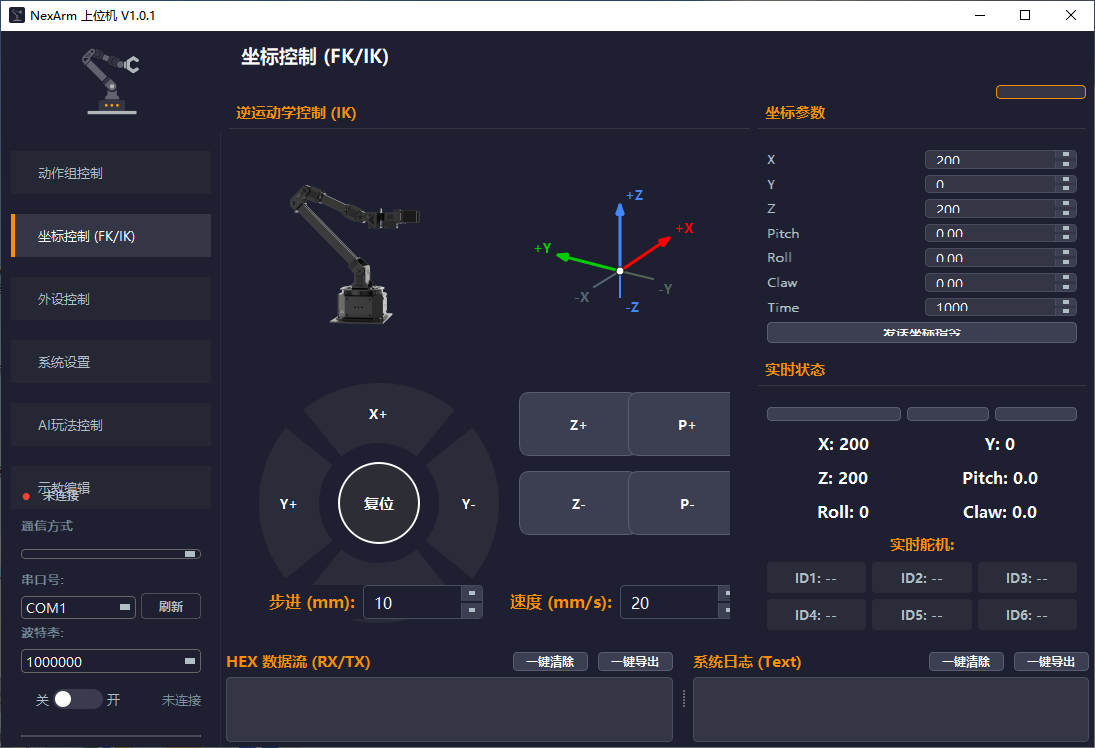
NexArm
NexArm
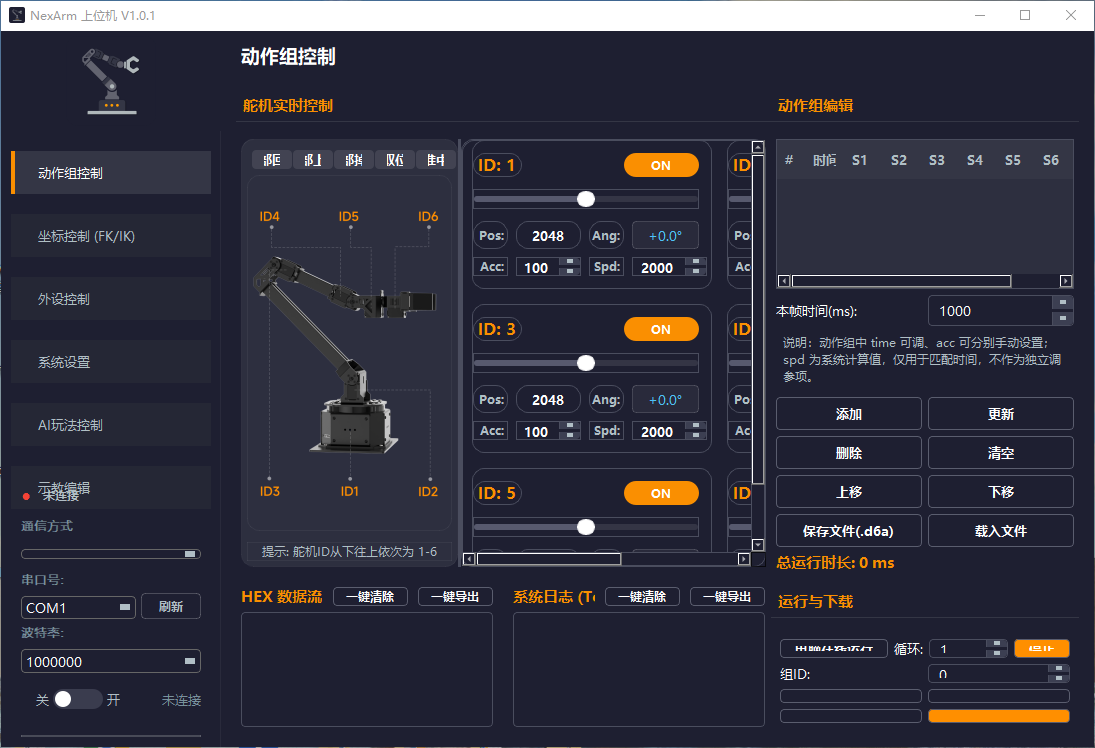
NexArm软件提供用于配置和操控机械臂的图形化界面,让动作设置、测试与调试更加直观便捷。
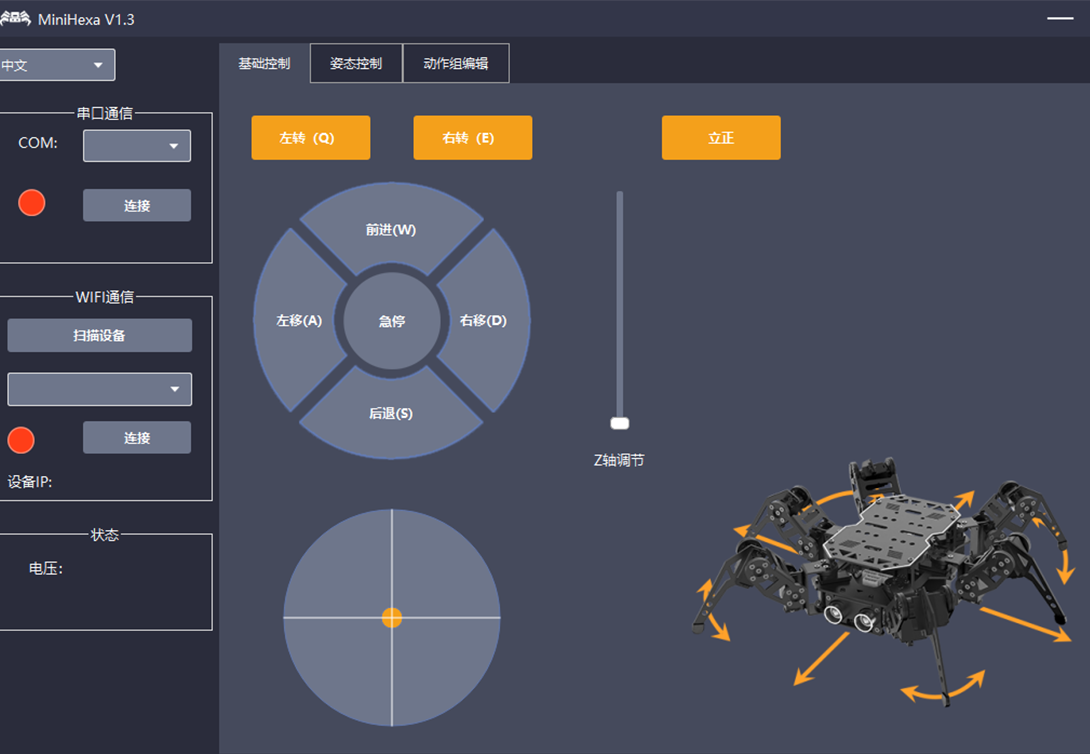
miniHexa
miniHexa
miniHexa软件提供图形化界面,用于配置腿部动作和动作组,便于对六足机器人进行调试、测试与控制。
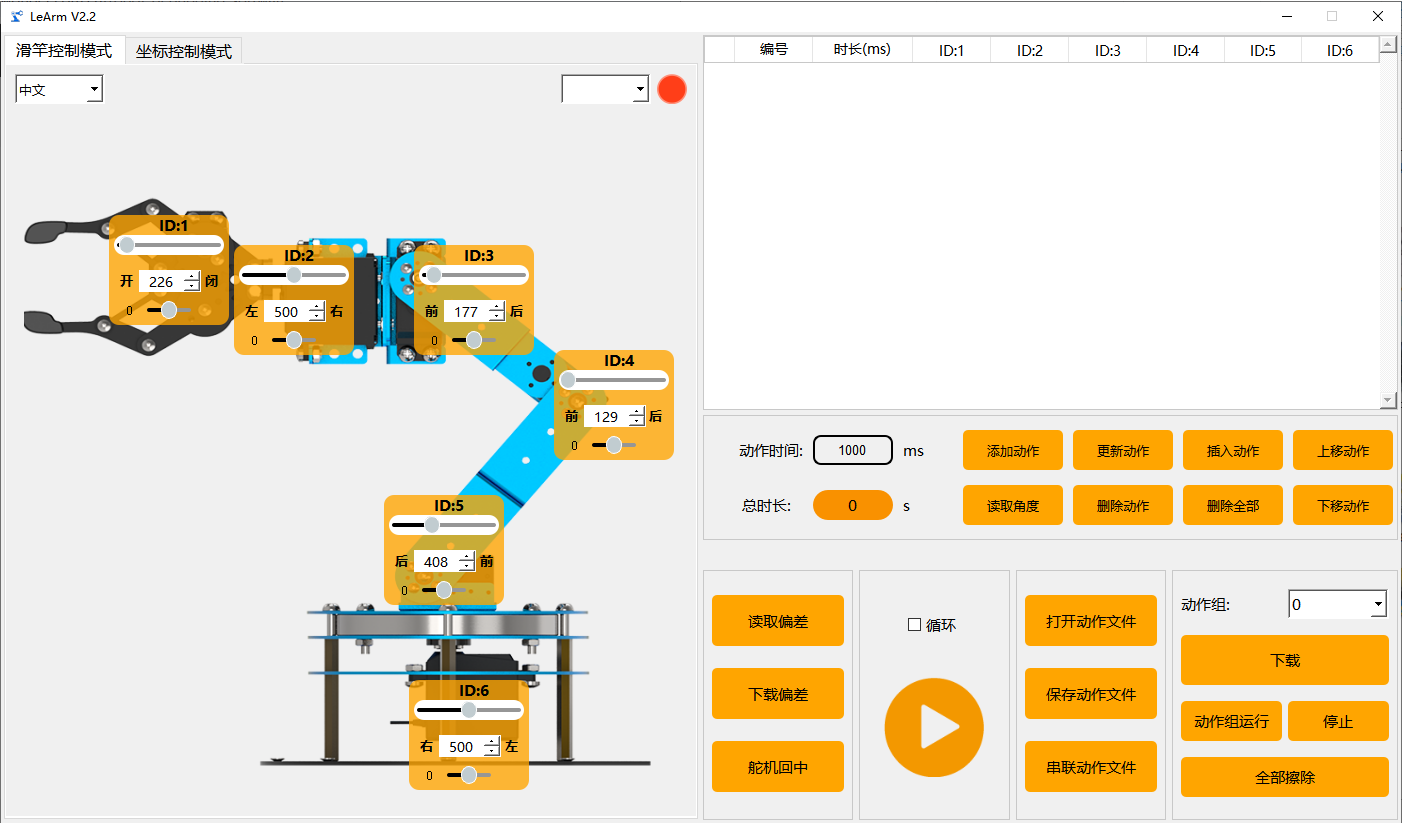
LeArm
LeArm
LeArm软件提供用于控制舵机和编辑动作组的图形化界面,便于创建、保存和测试机械臂动作。
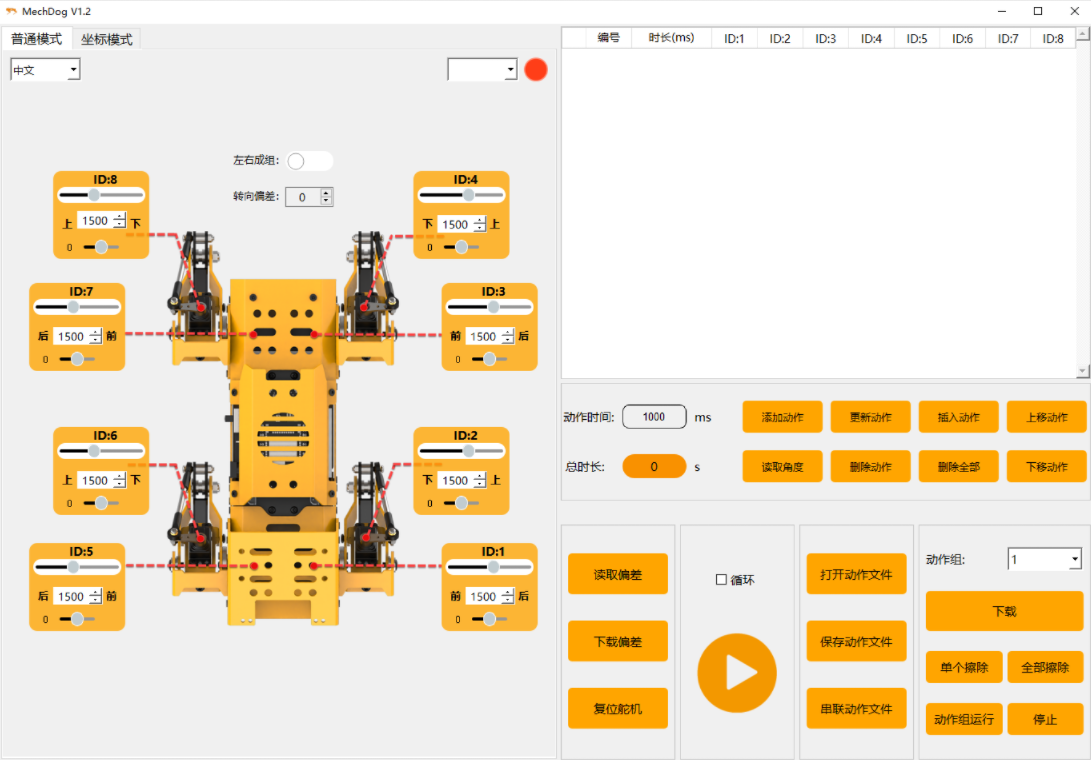
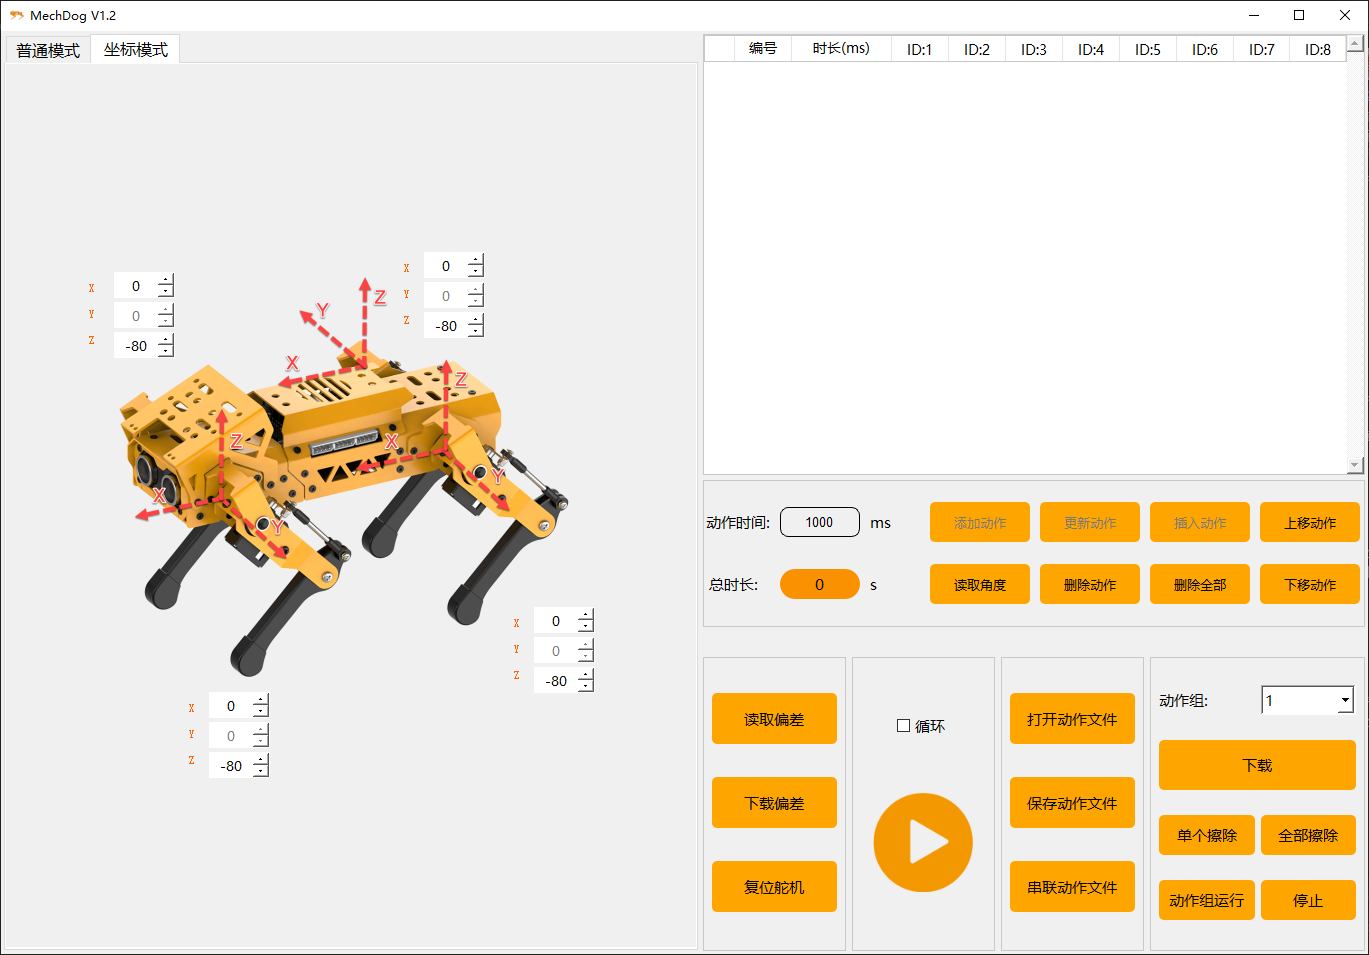
MechDog
MechDog
提供可视化动作编辑上位机软件,用户可通过设置每条腿末端坐标,机器狗自动通过运动学逆解,计算出每个舵机的角度,快速实现机器狗动作调试。