


多模态
AI大模型融合
支持在线&本地部署
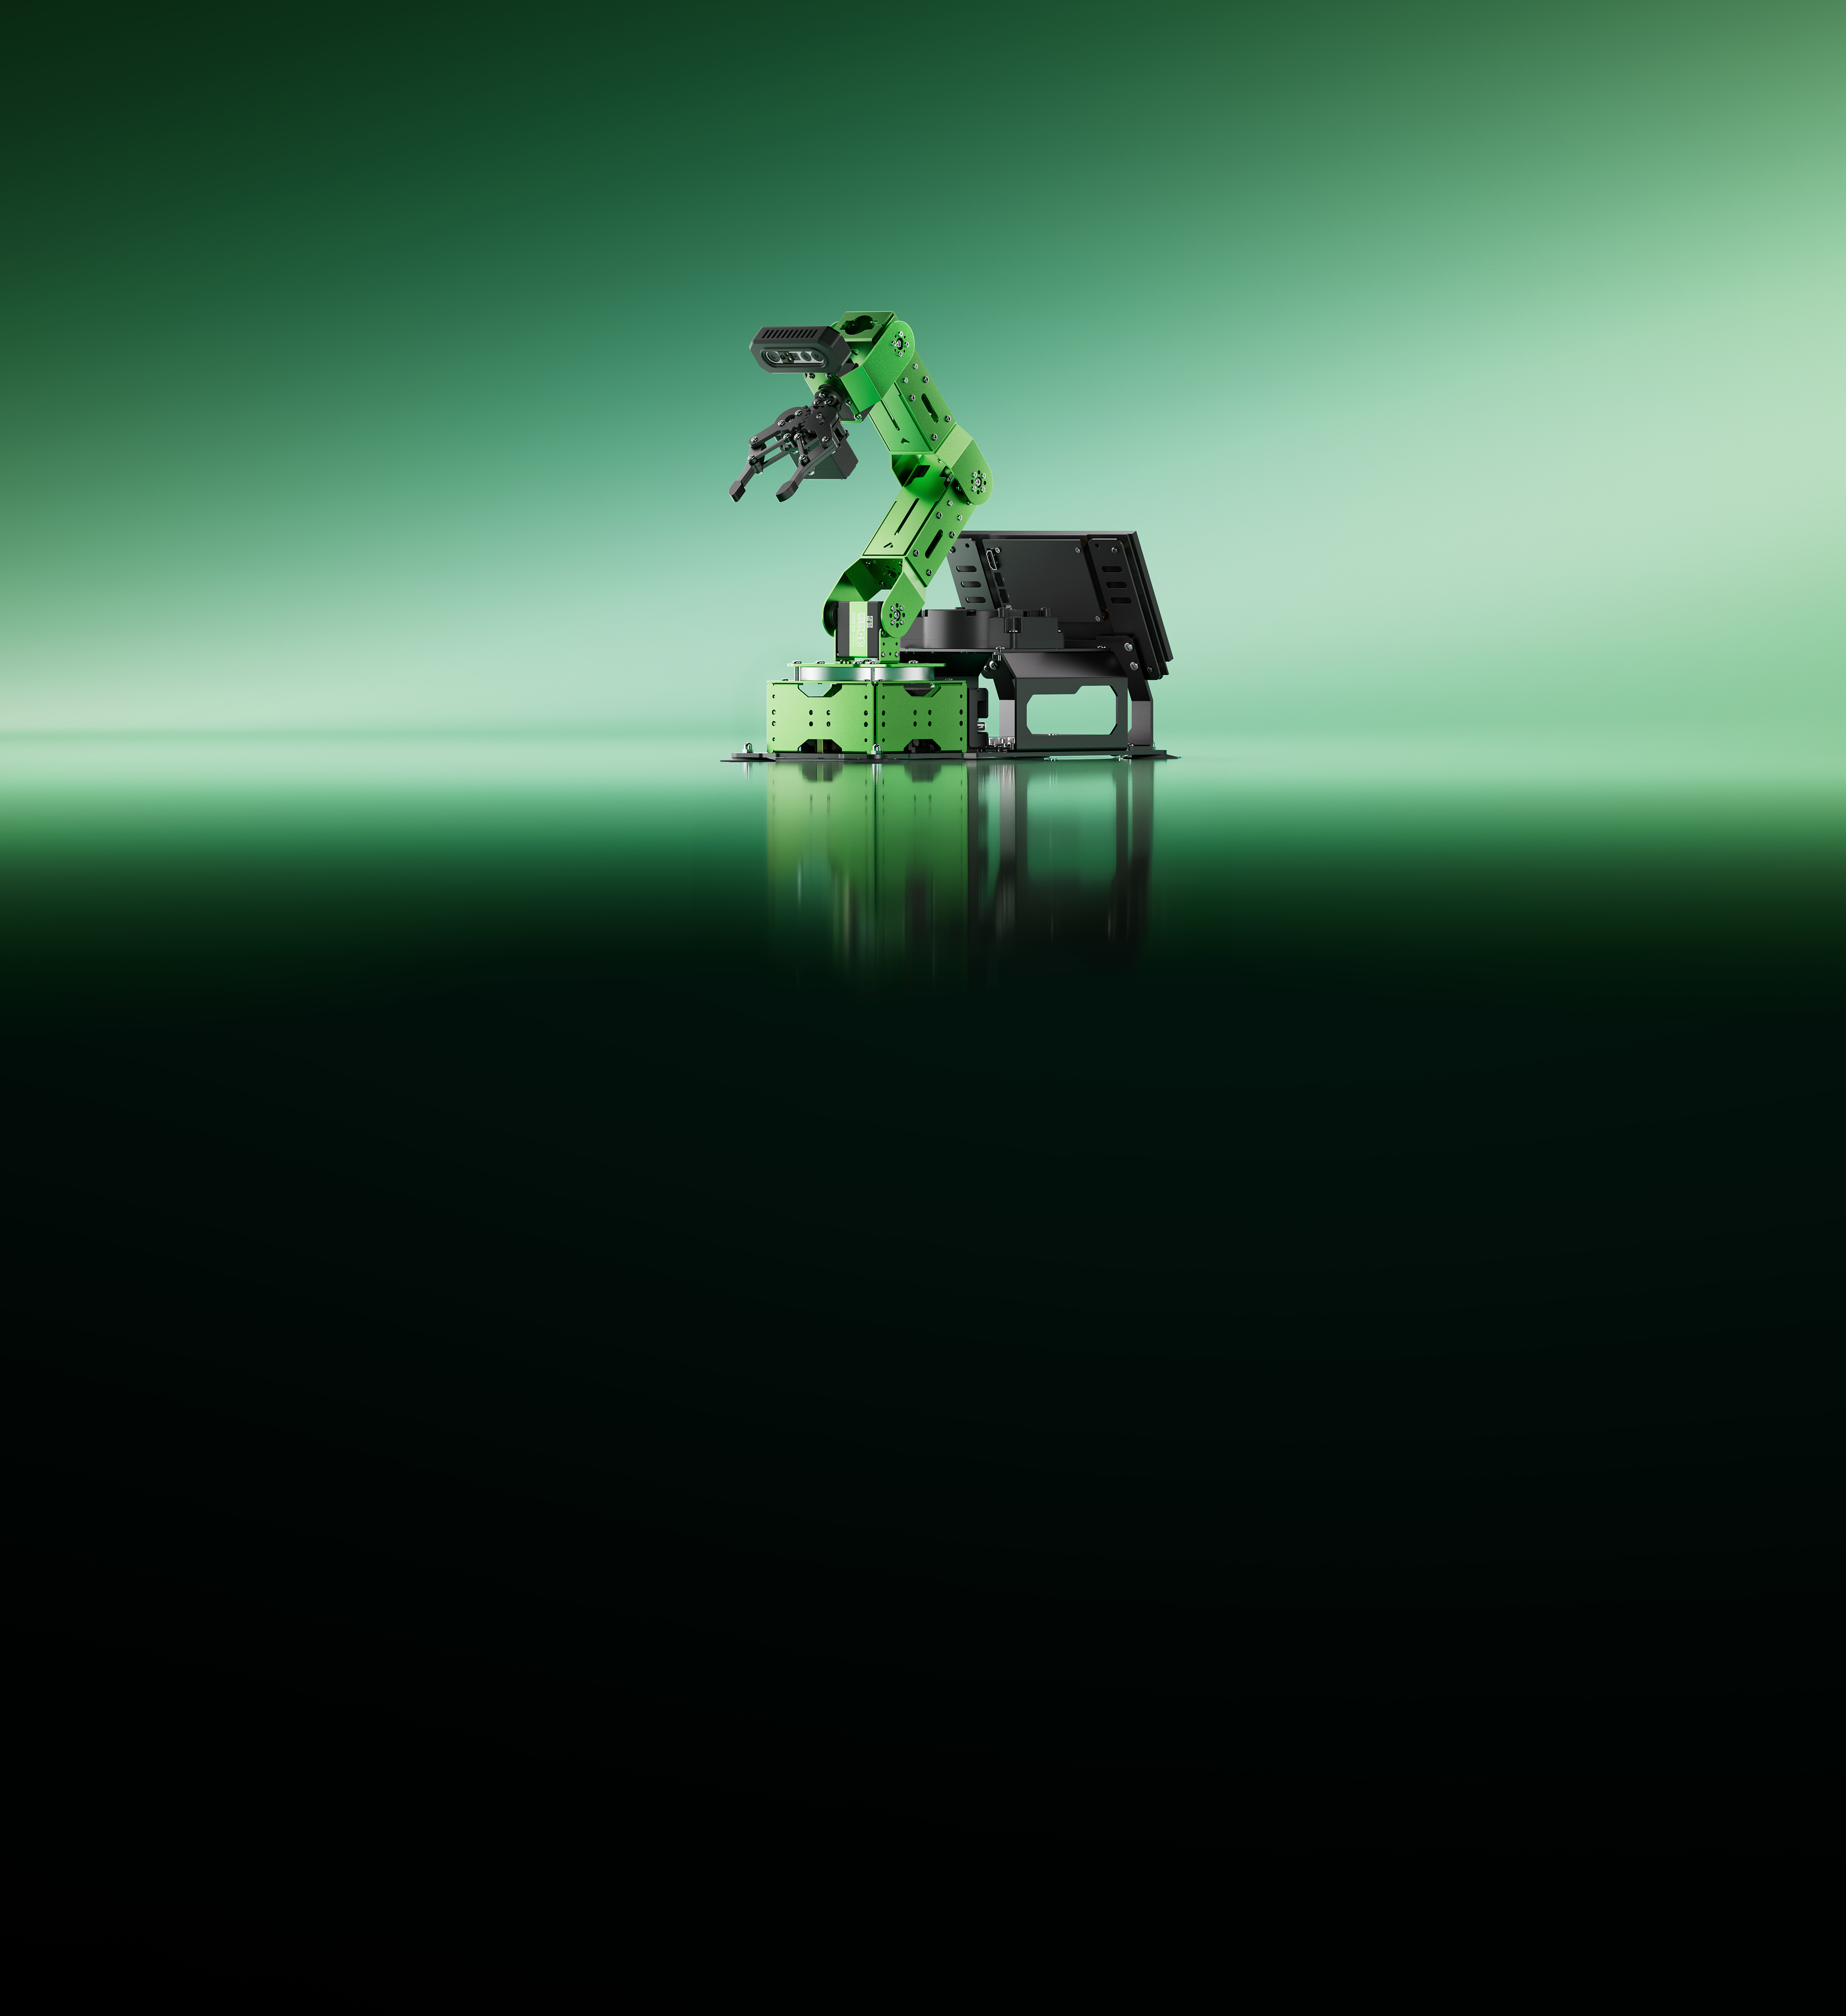
AI大模型ROS机械臂
JetArm是幻尔科技面向ROS教育与科研场景开发的桌面级AI视觉机械臂。它基于Jetson算力平台,搭载3D深度相机、大扭矩智能总线舵机、7寸触摸屏、一体式6路麦克风阵列等高性能硬件。结合高阶逆运动学算法与三维视觉感知能力,JetArm可实现机械臂精准控制、空间定位、三维物品分拣与智能抓取。
JetArm进一步融合多模态AI大模型,支持自然的AI语音交互与视觉理解,以及本地深度学习模型训练。官方开放底层源码,并配套260+节交互式课程及丰富实验案例,为科研教学与二次开发提供高效集成方案,助您快速玩转ROS机器人!
支持在线&本地部署
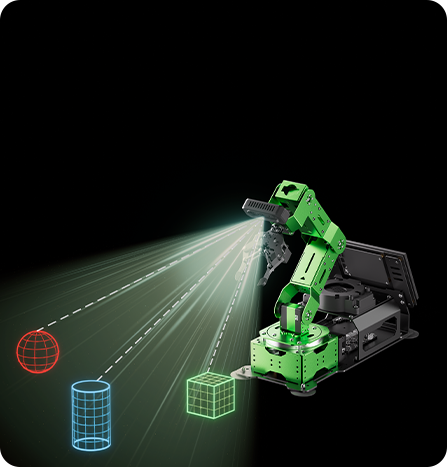
视觉感知 / 精准识别
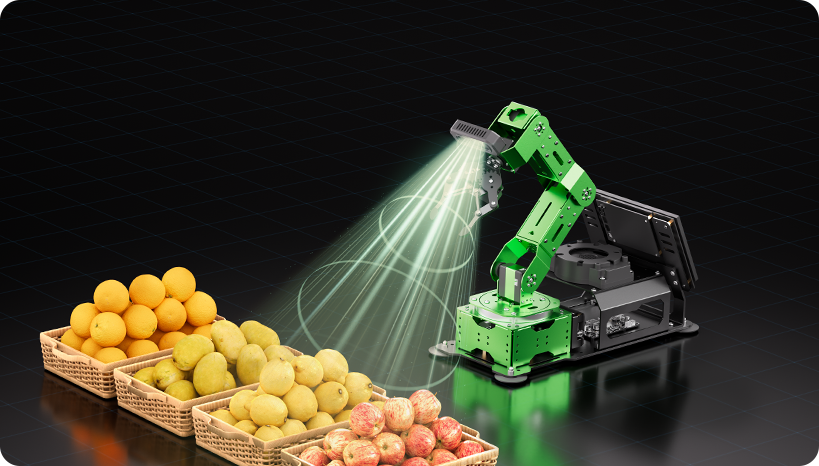
跨平台协同 / 智能决策 / 自主作业
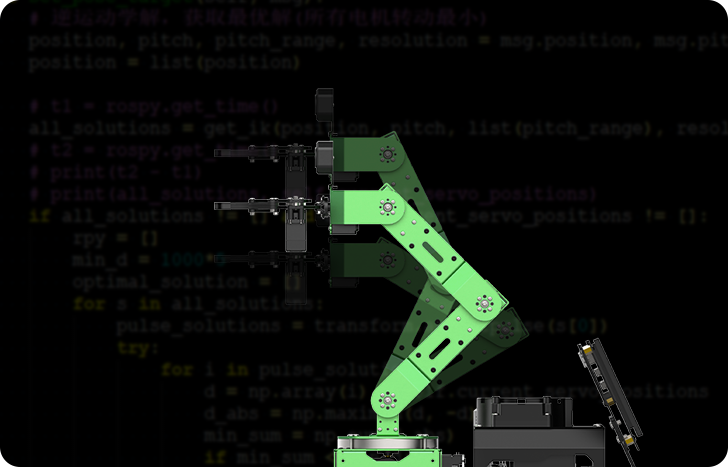
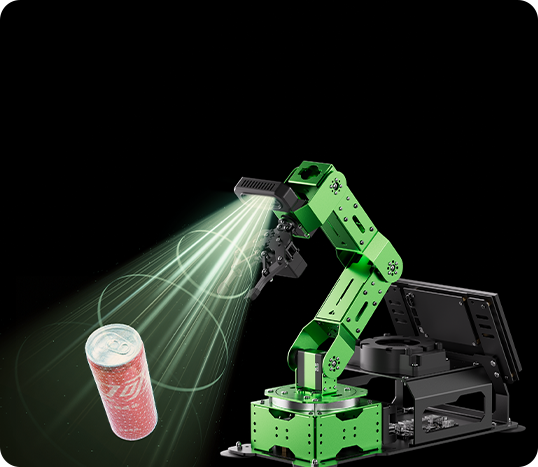
YOLO26 / OpenCV / MediaPipe
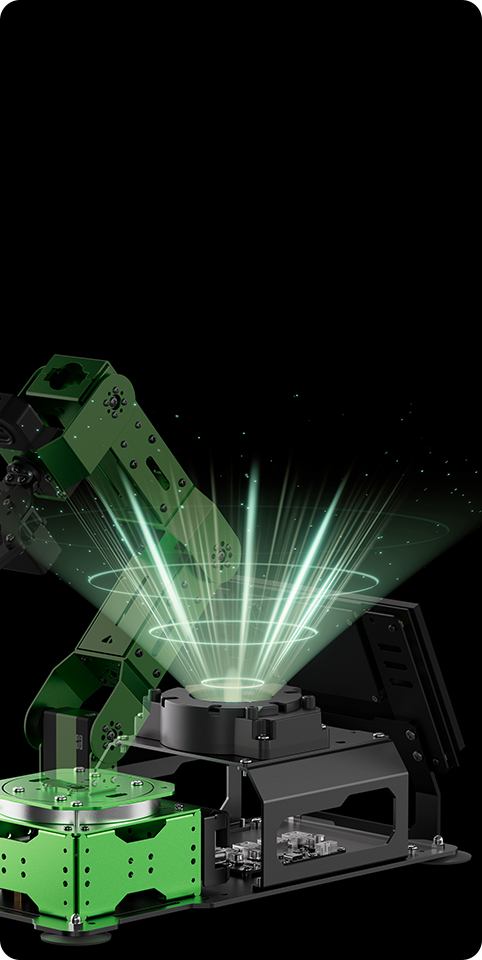
从感知到执行,每个元器件都为AI算力与精准感知而生。
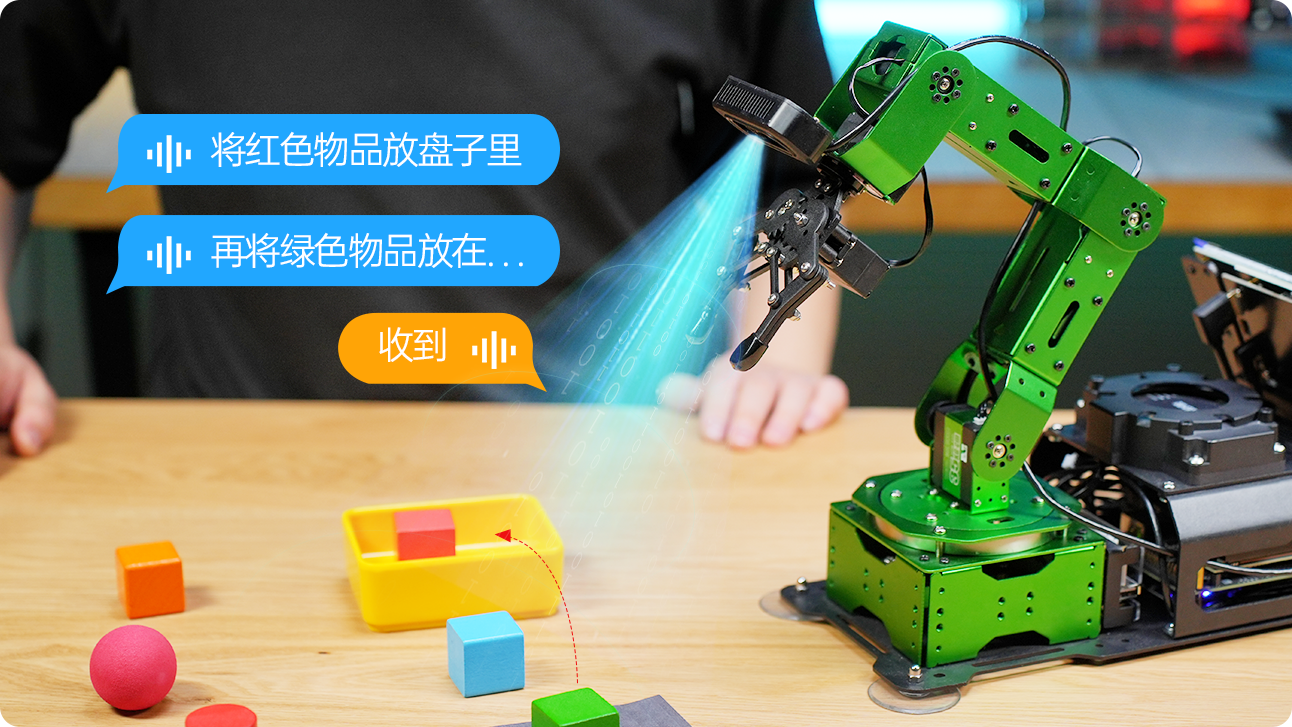
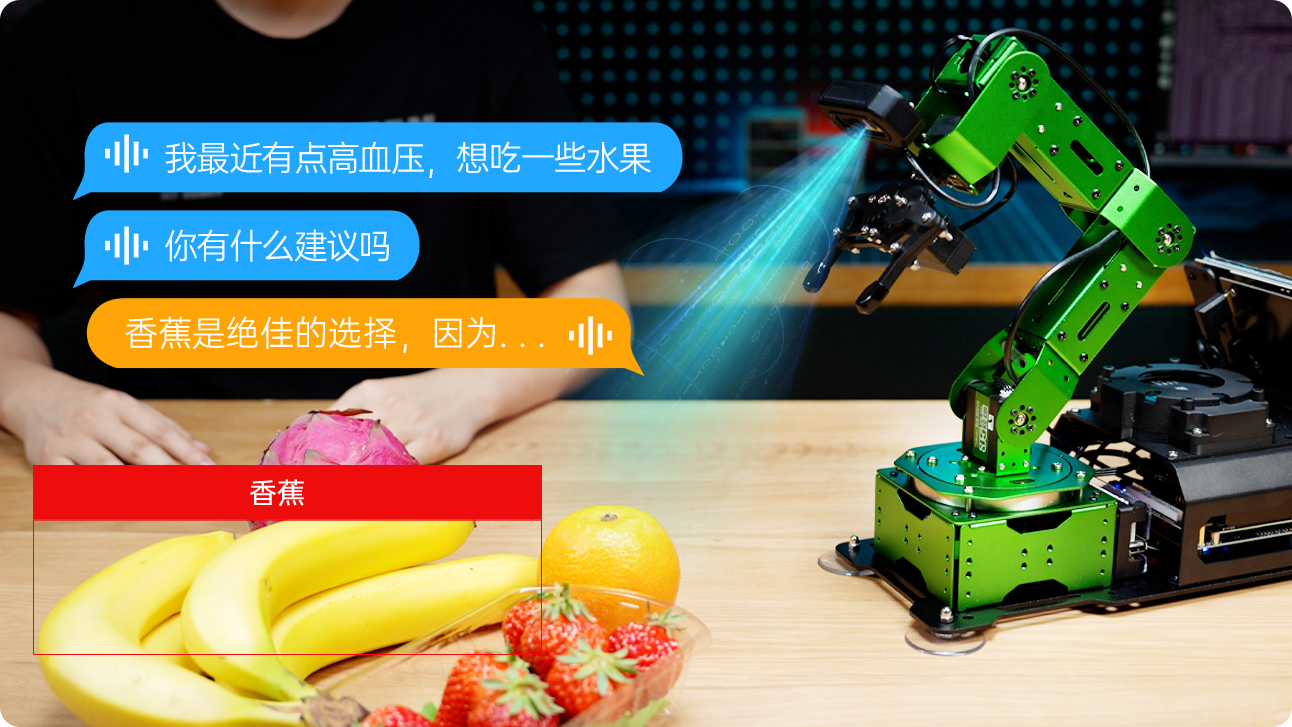
打破传统指令束缚,
让机械臂理解视觉任务、拆解执行步骤并完成目标抓取。

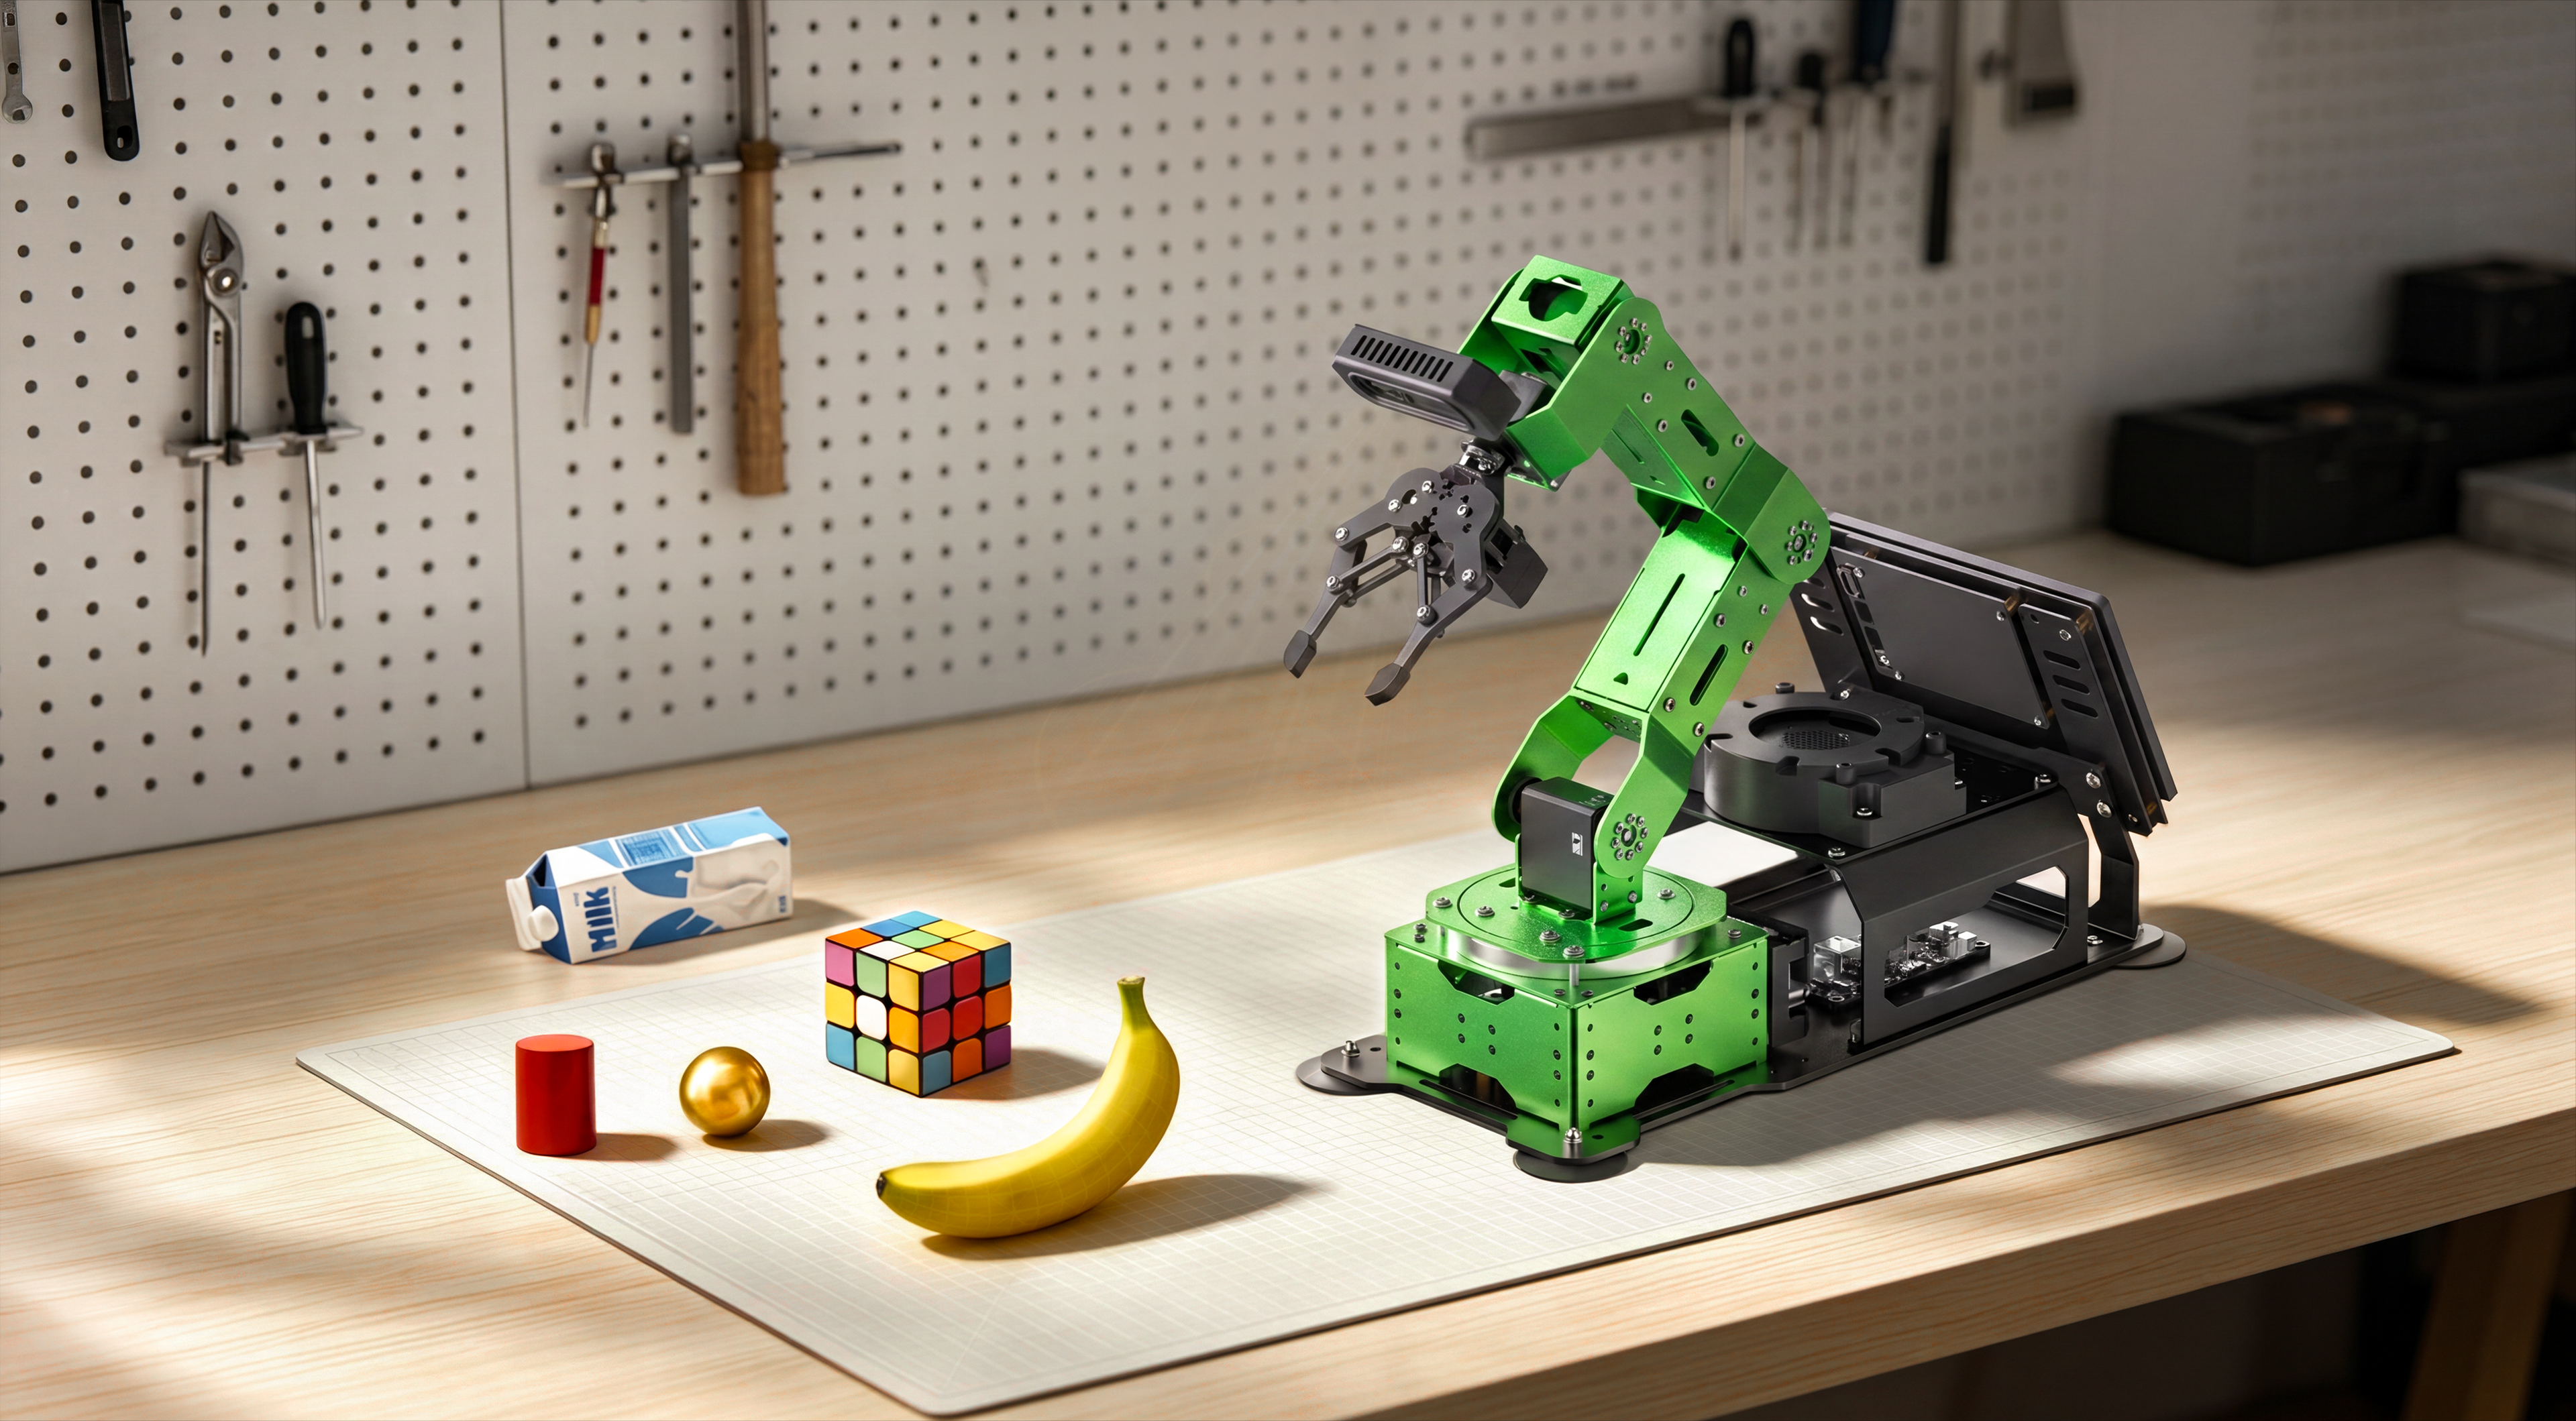
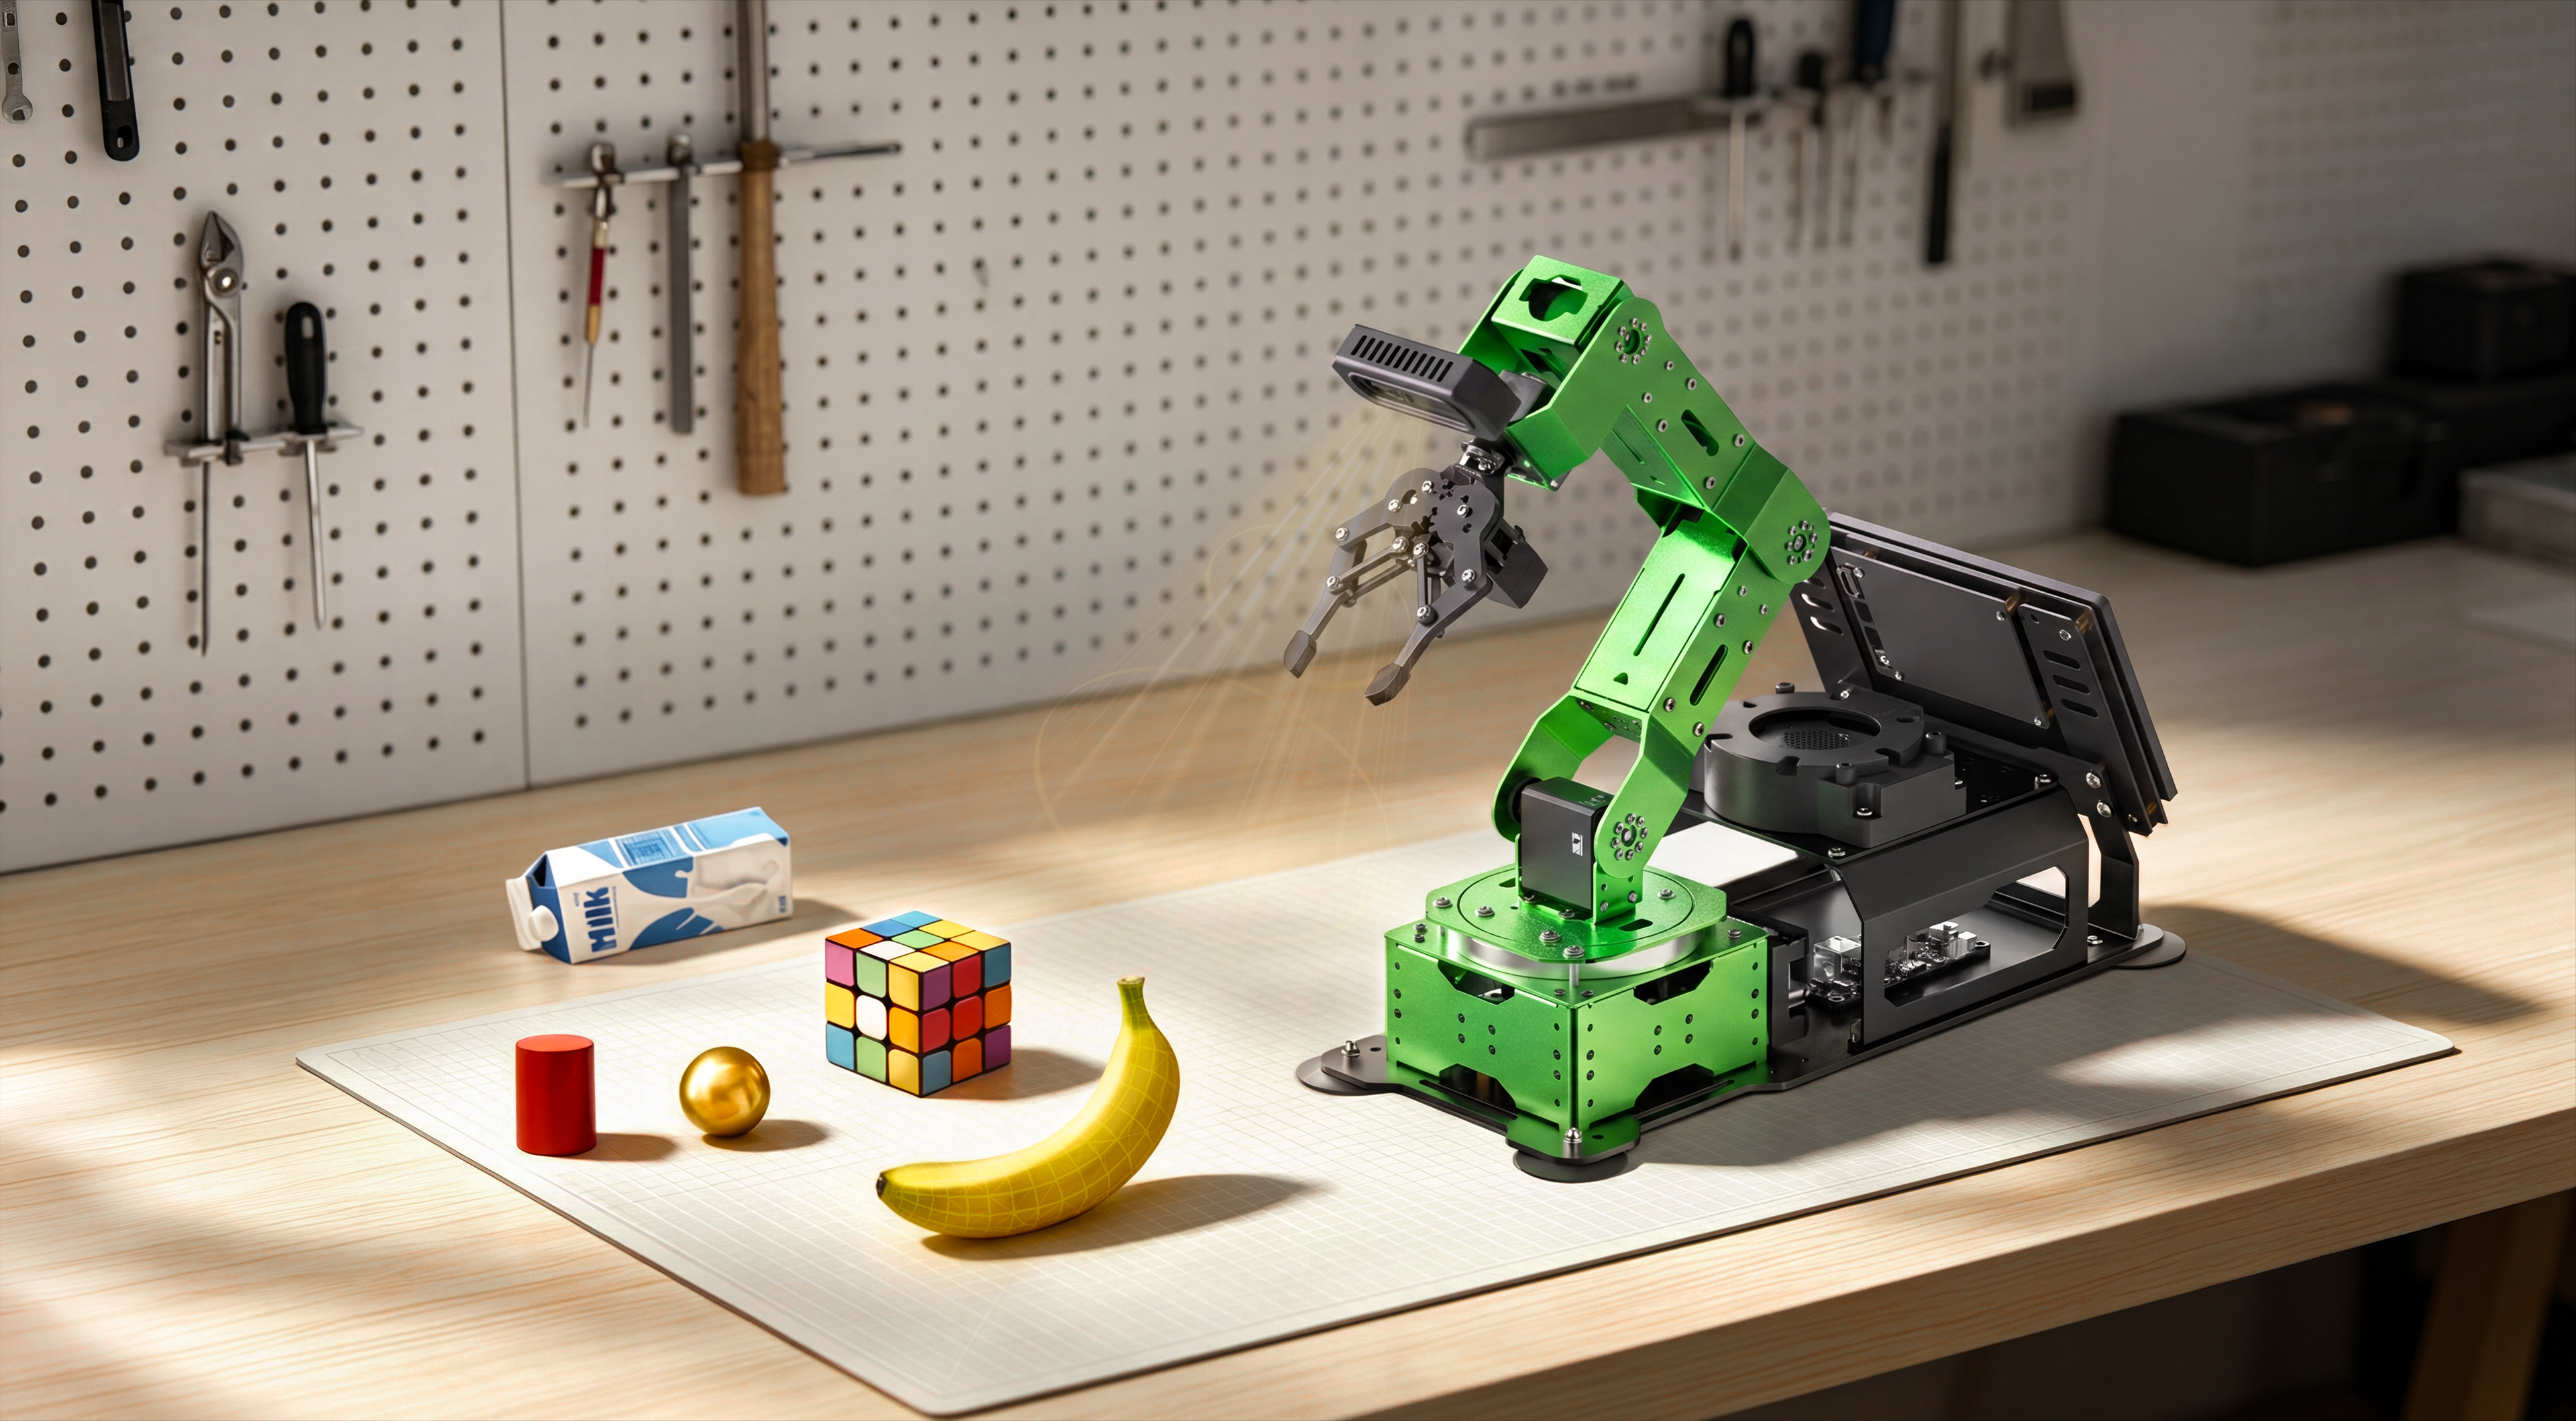
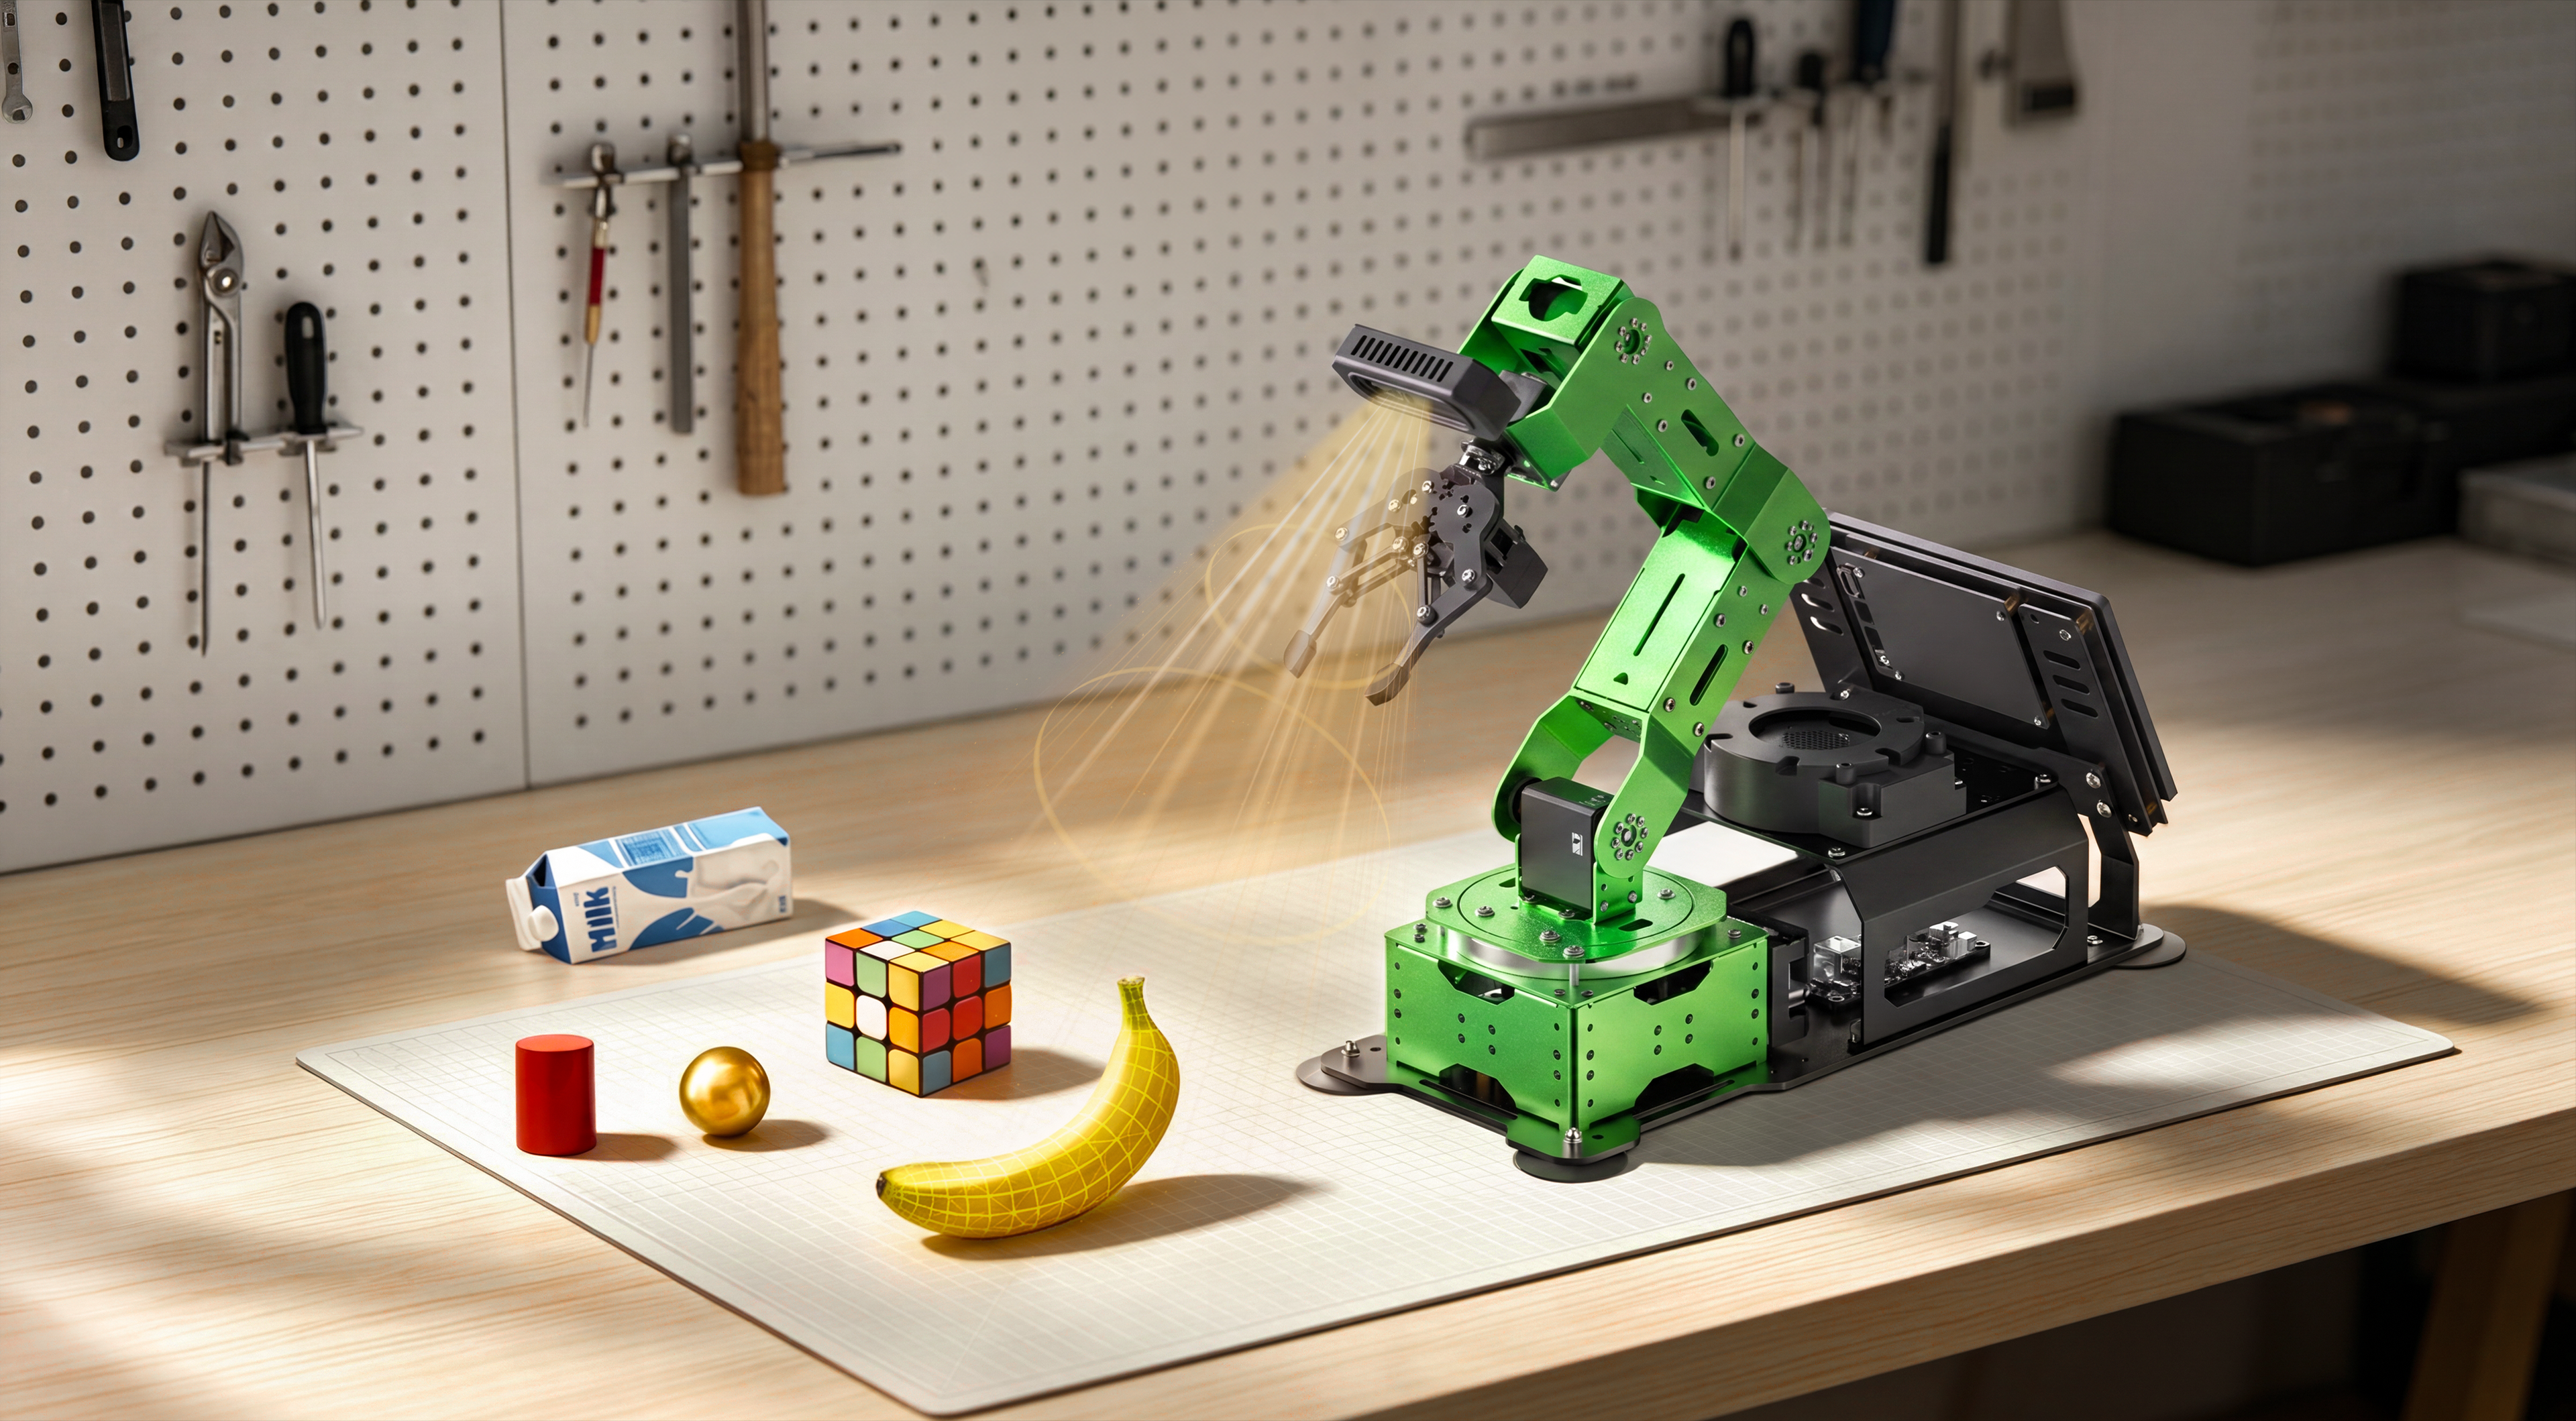
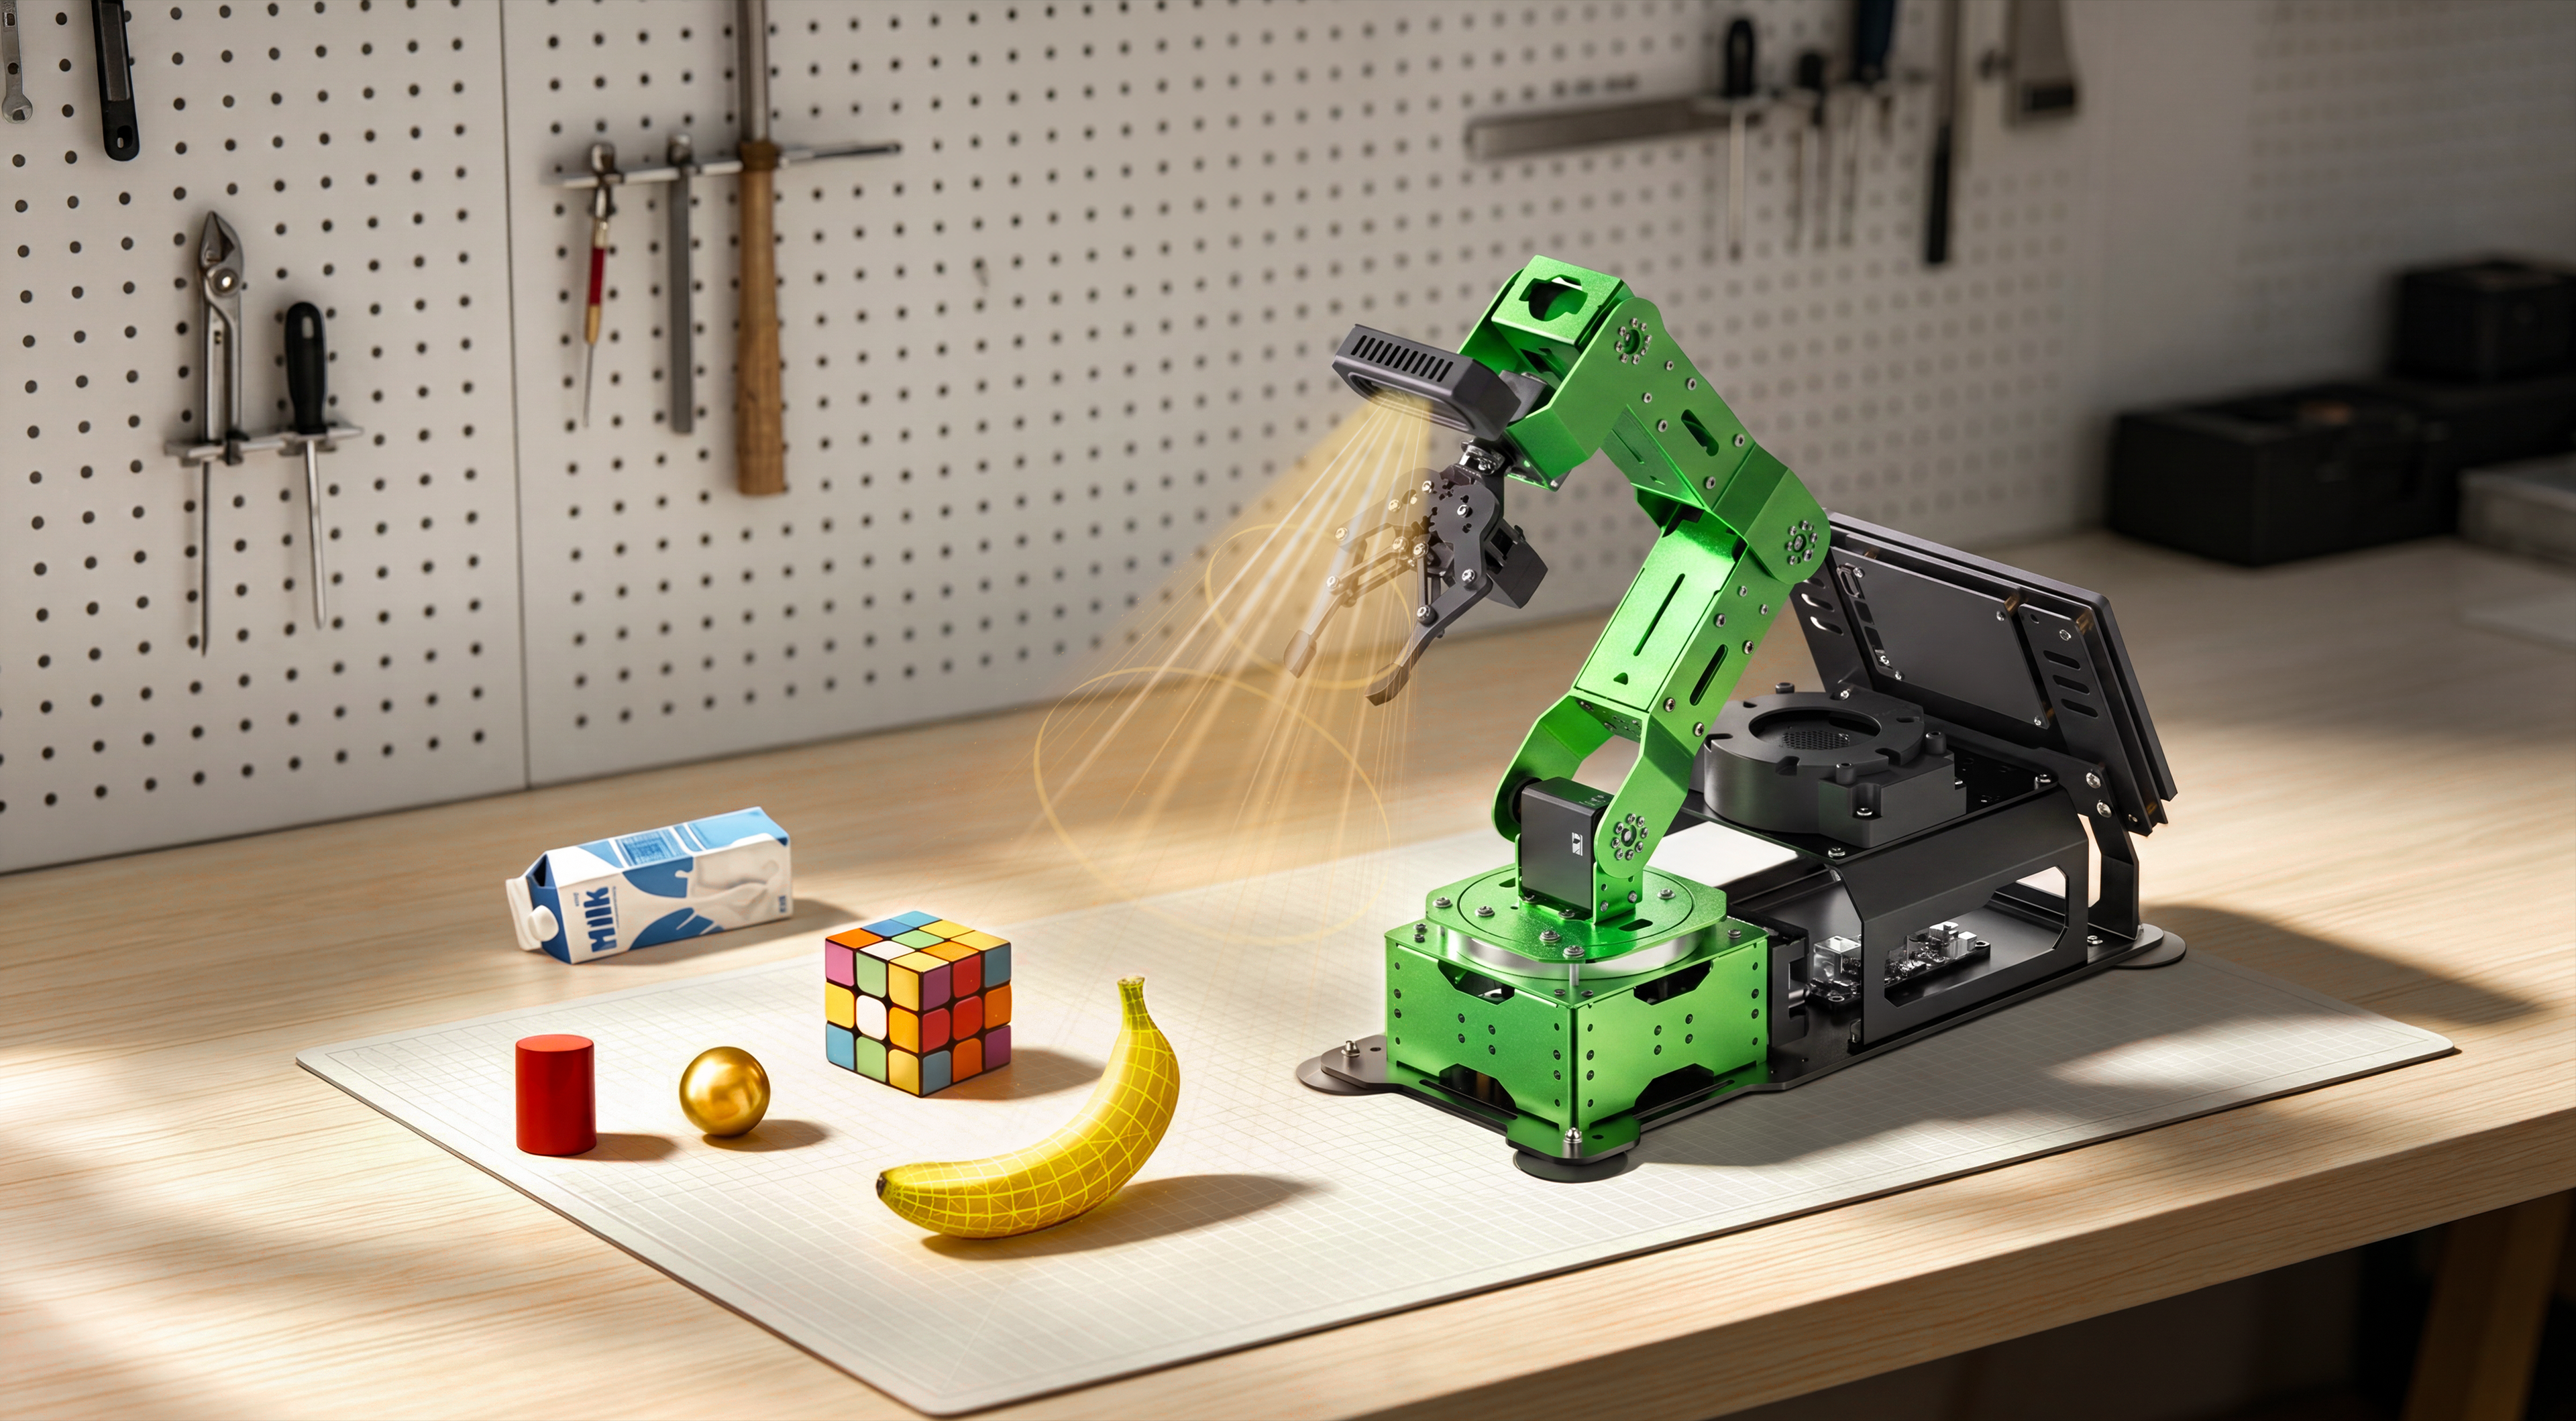
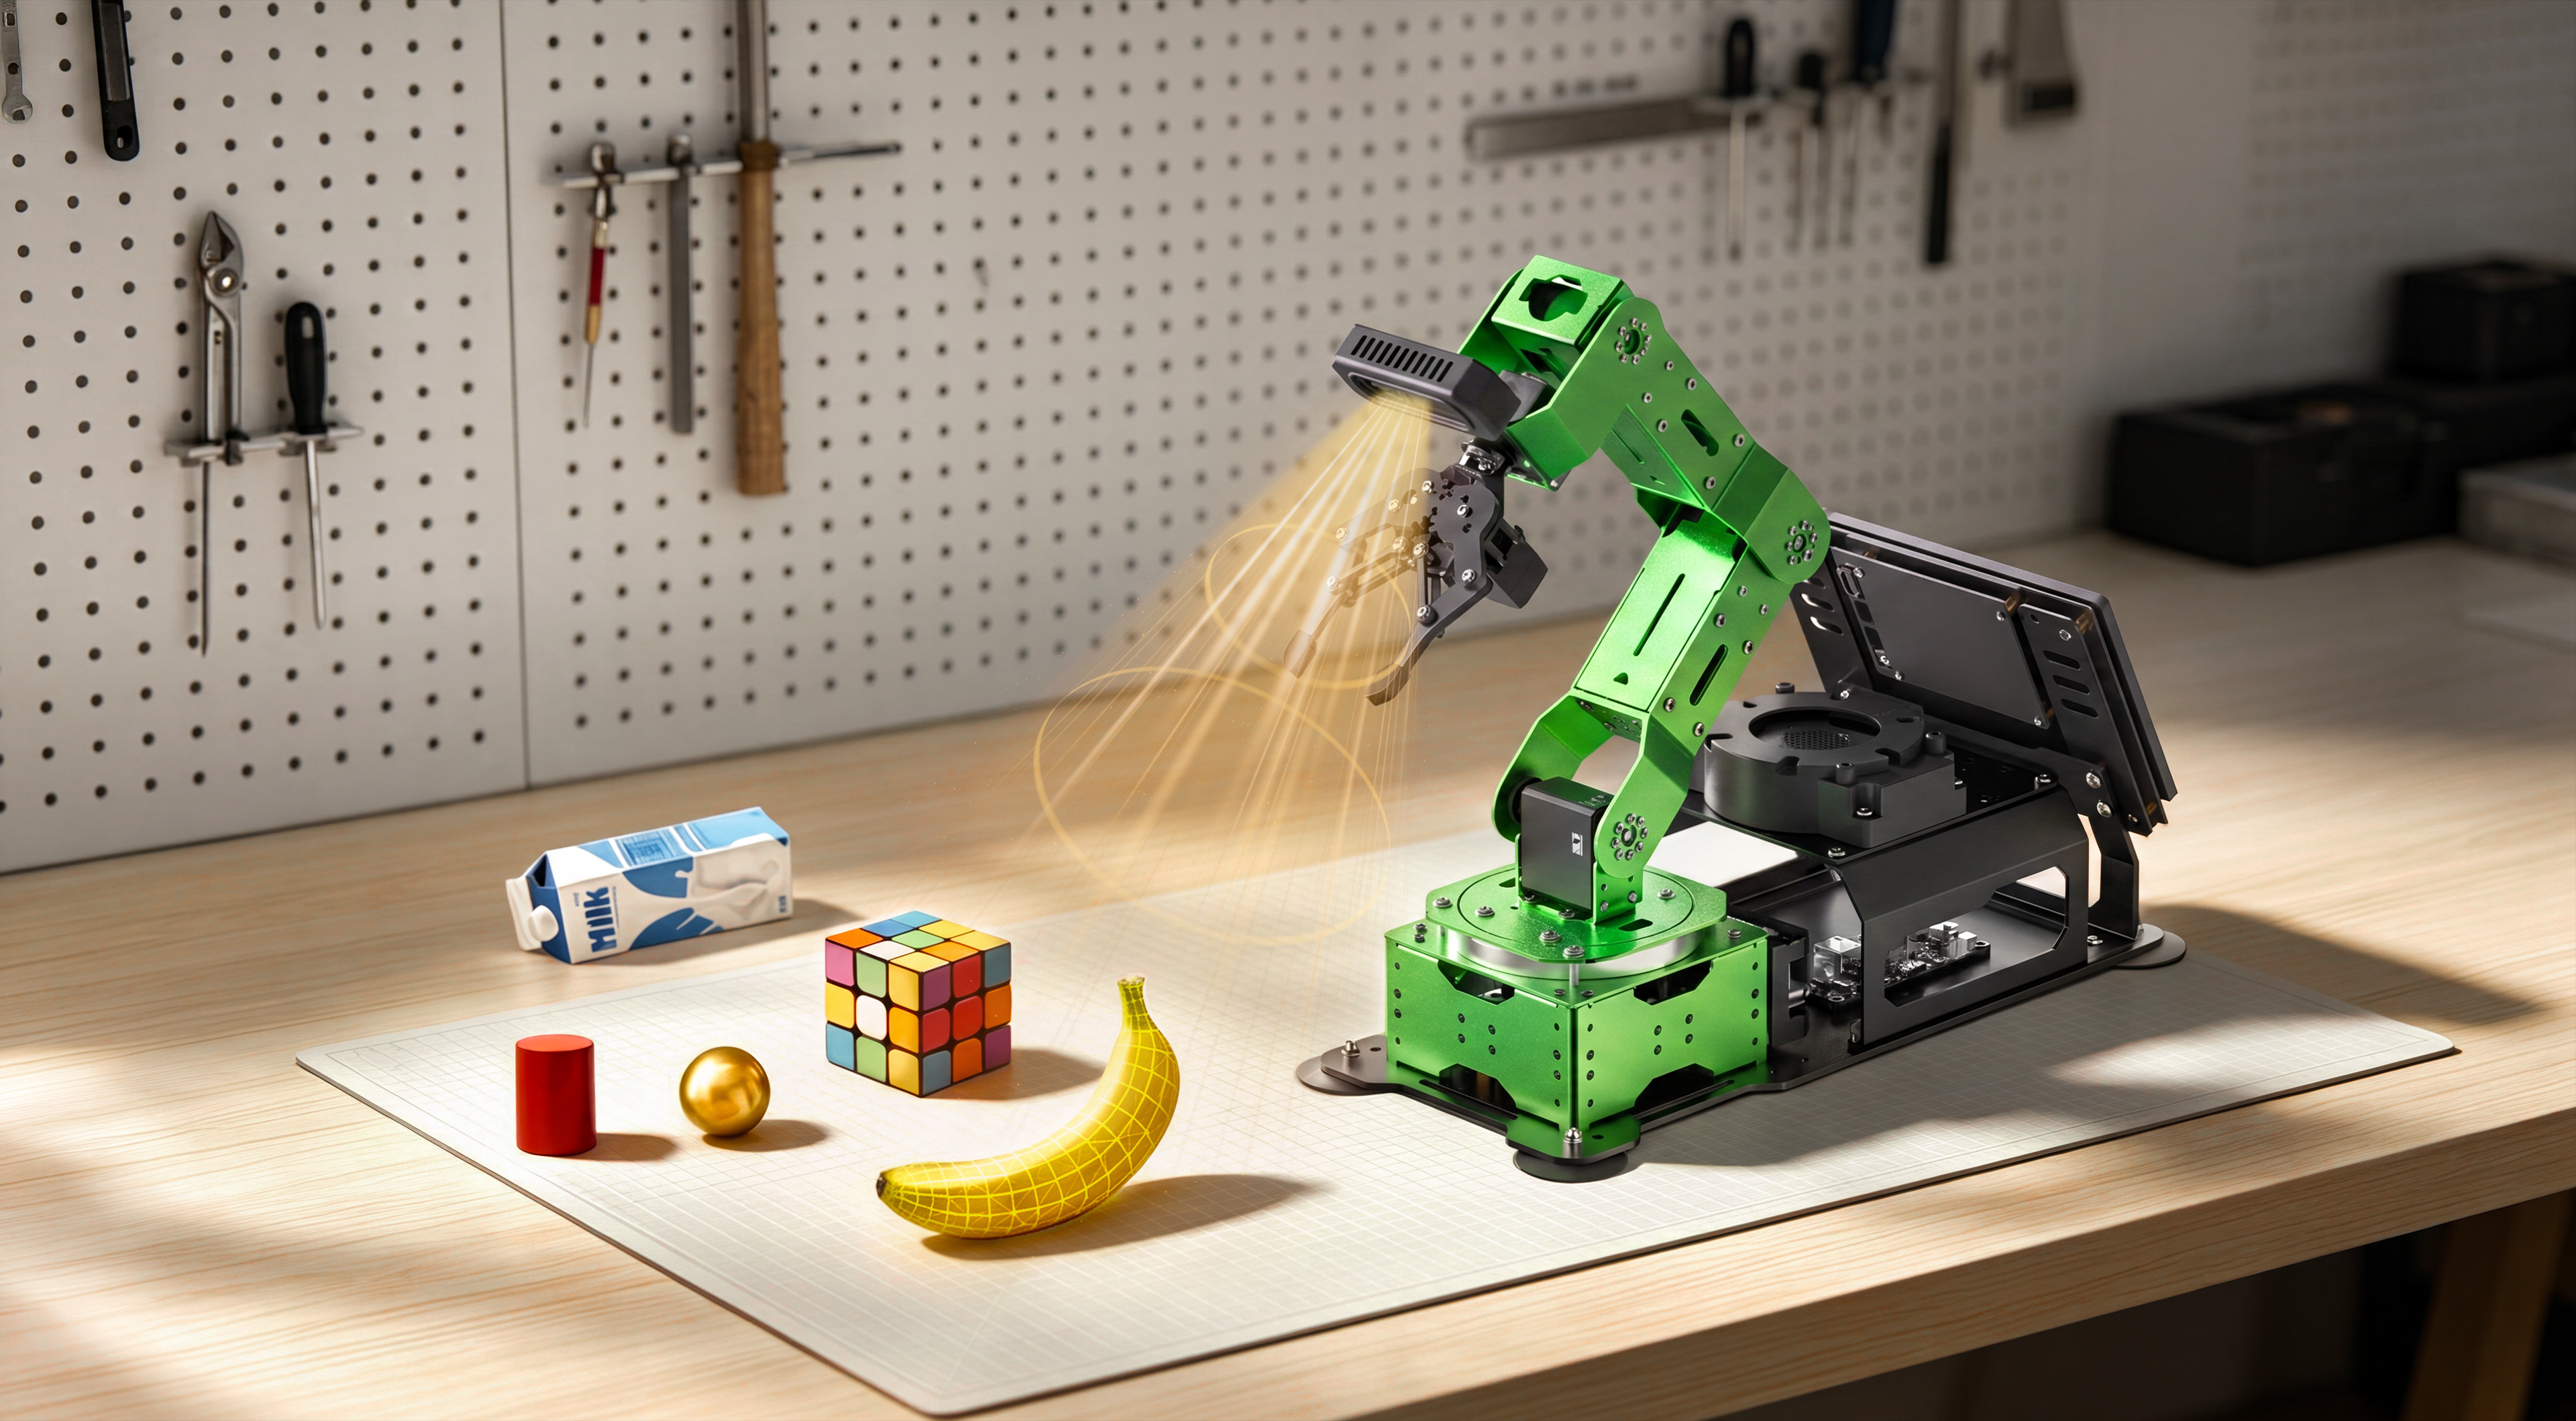
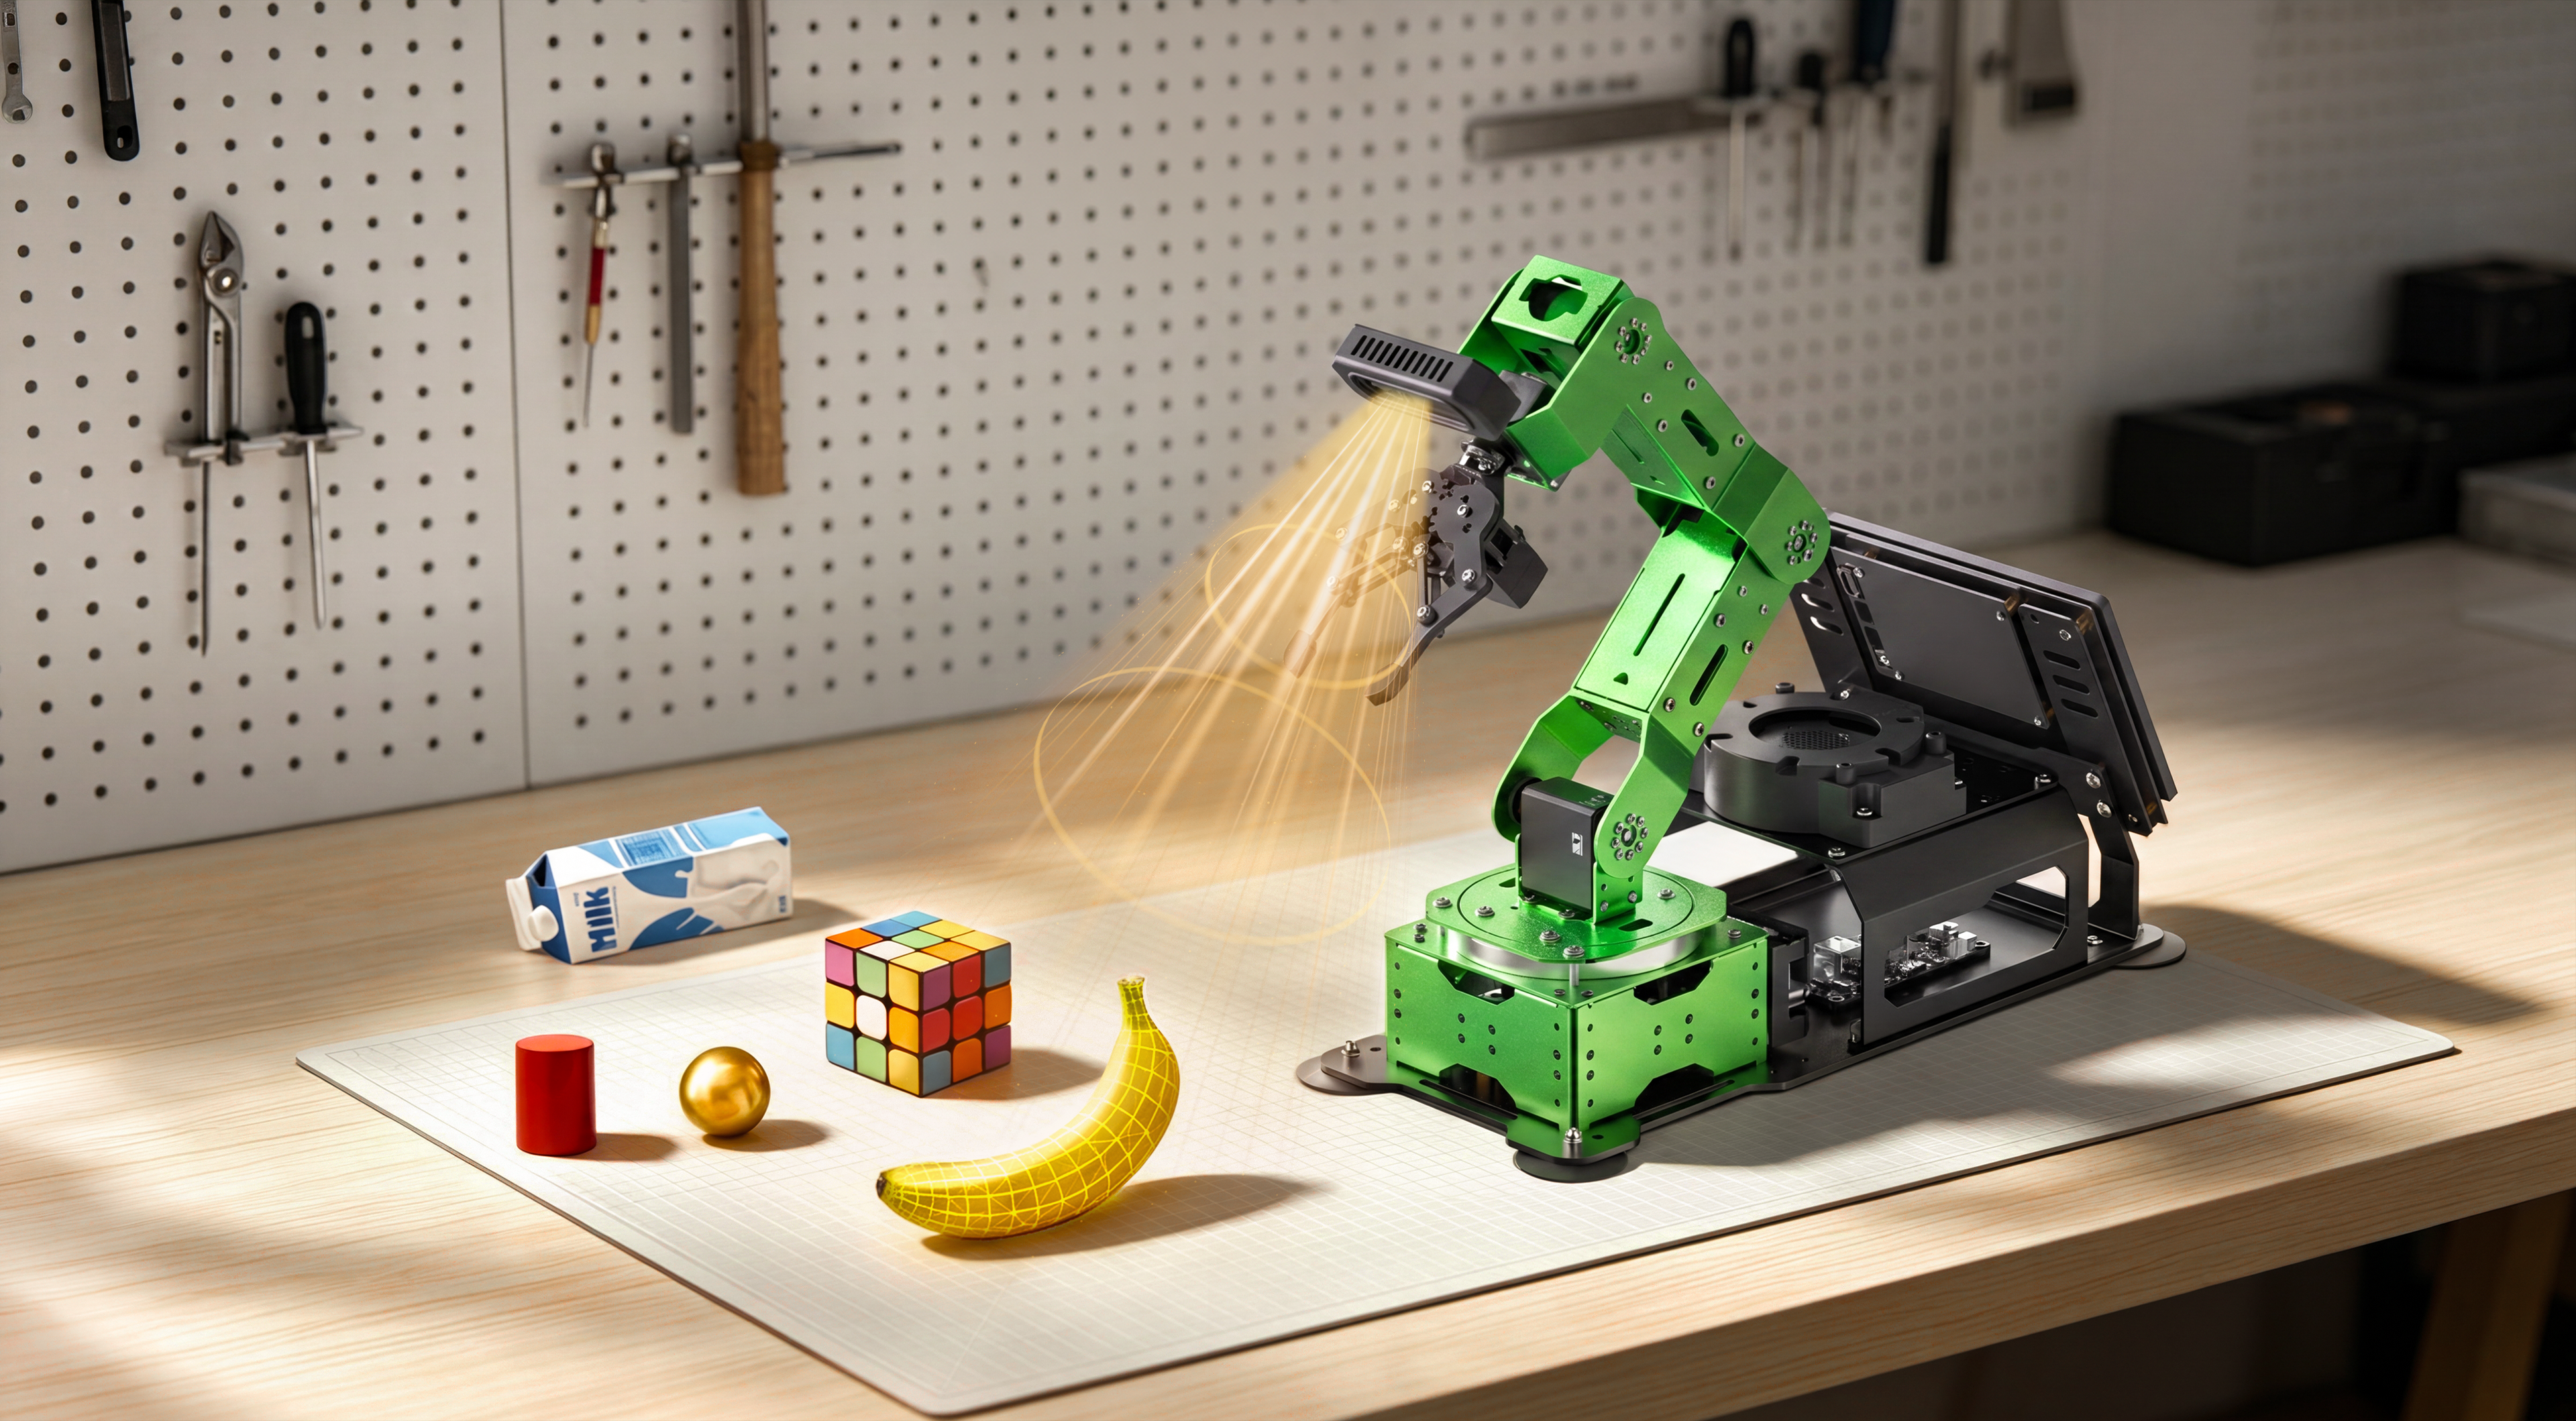
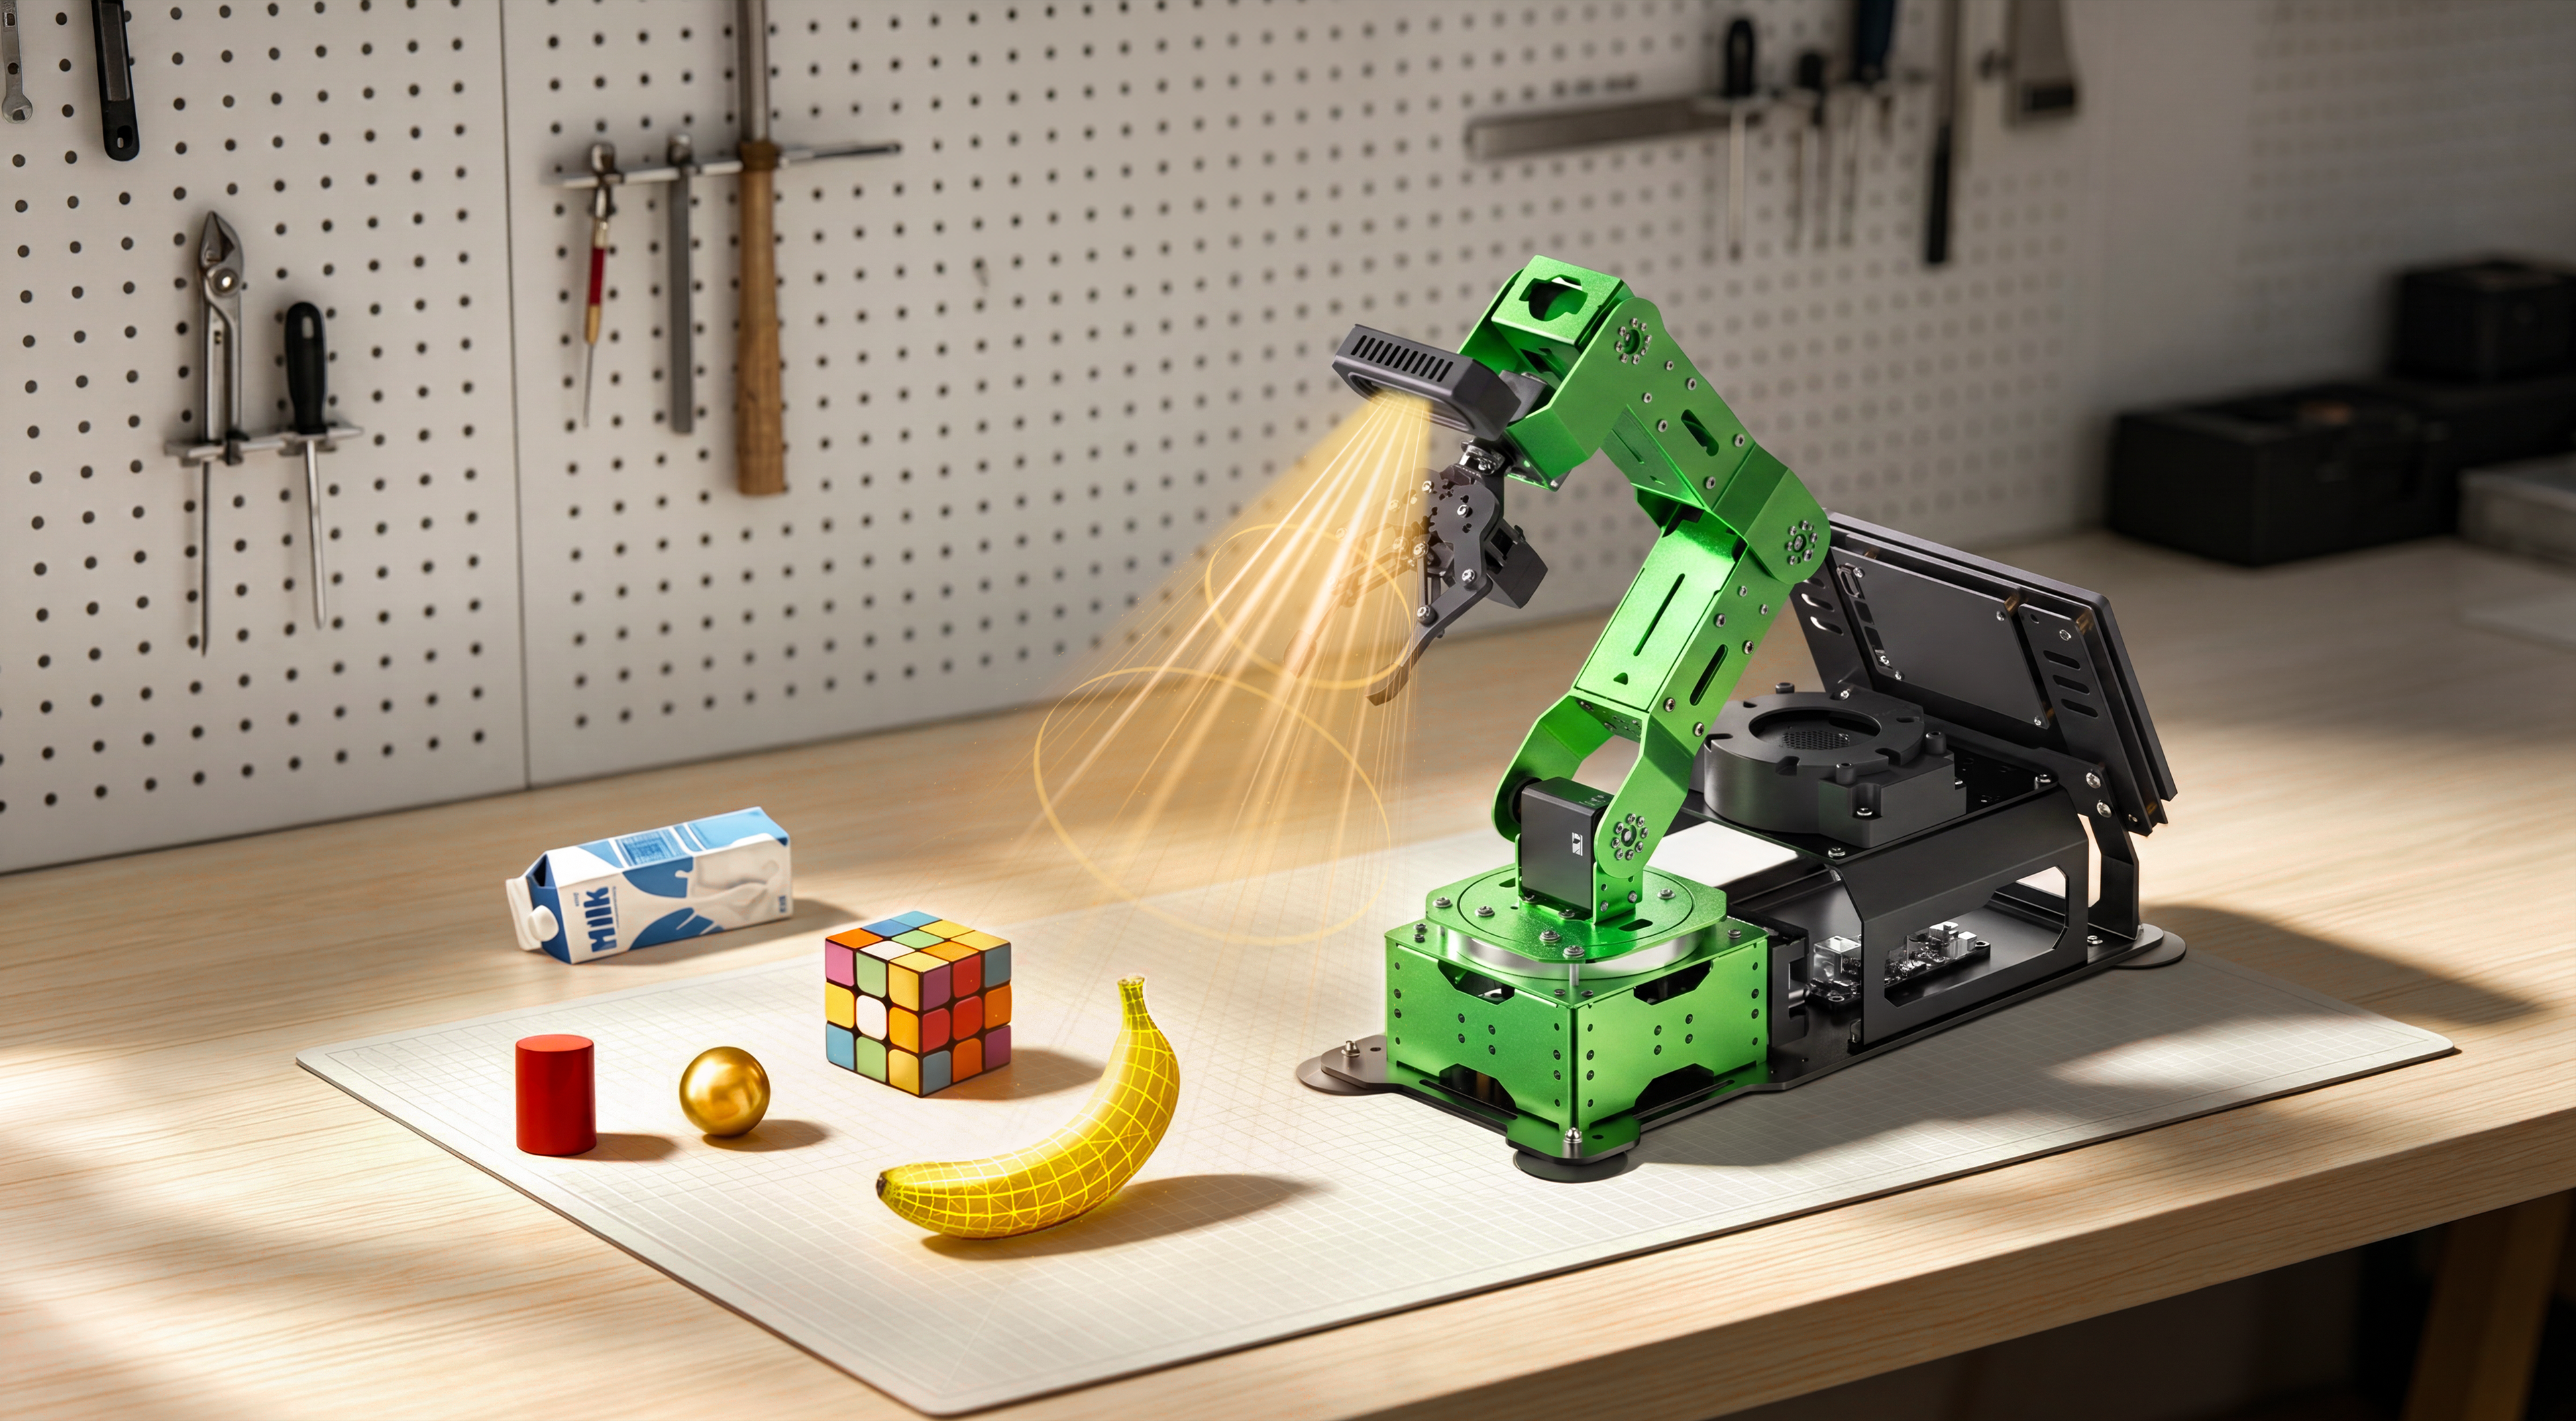


融合文本、语音与视觉理解,实现环境感知、任务理解与高阶人机协作。
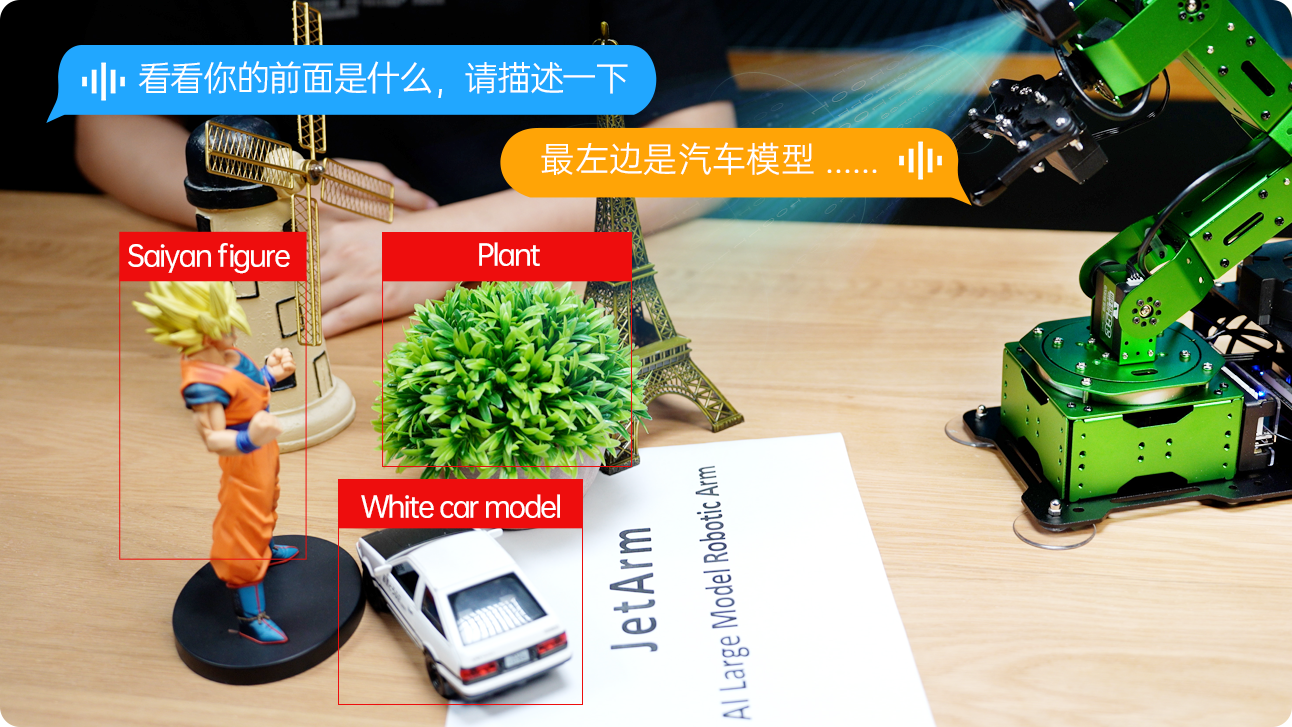
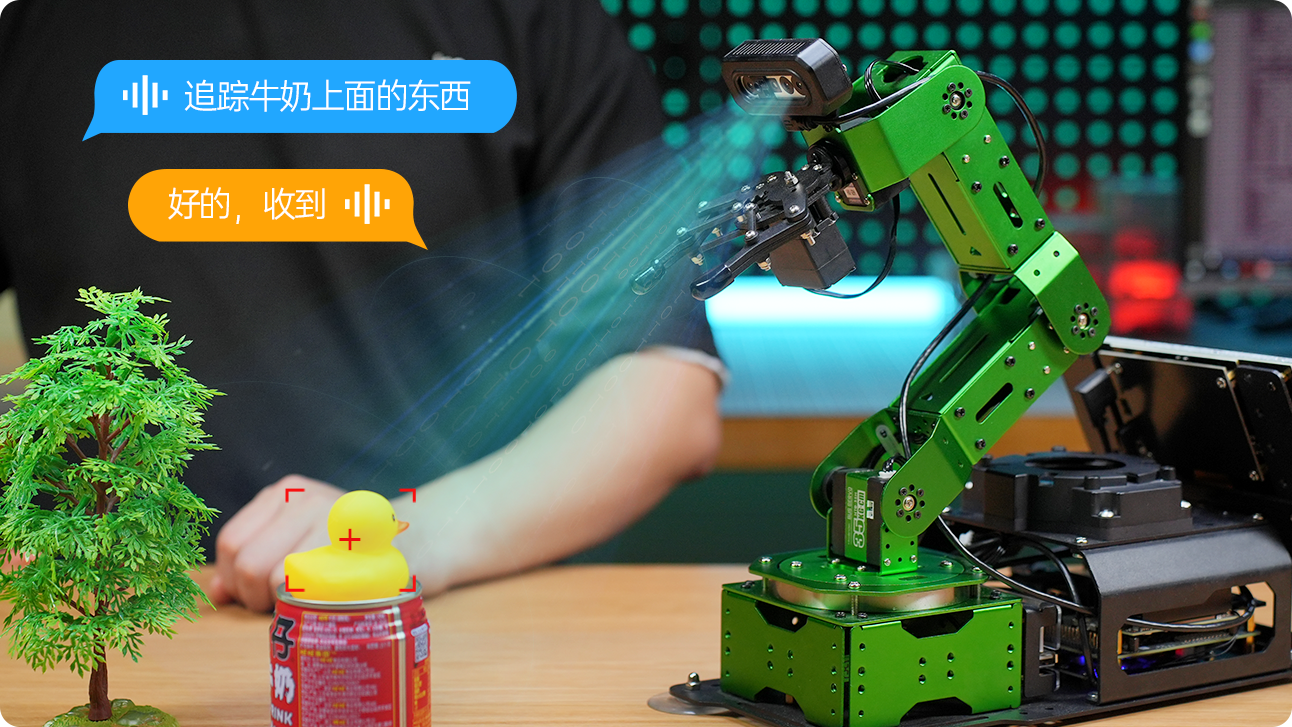
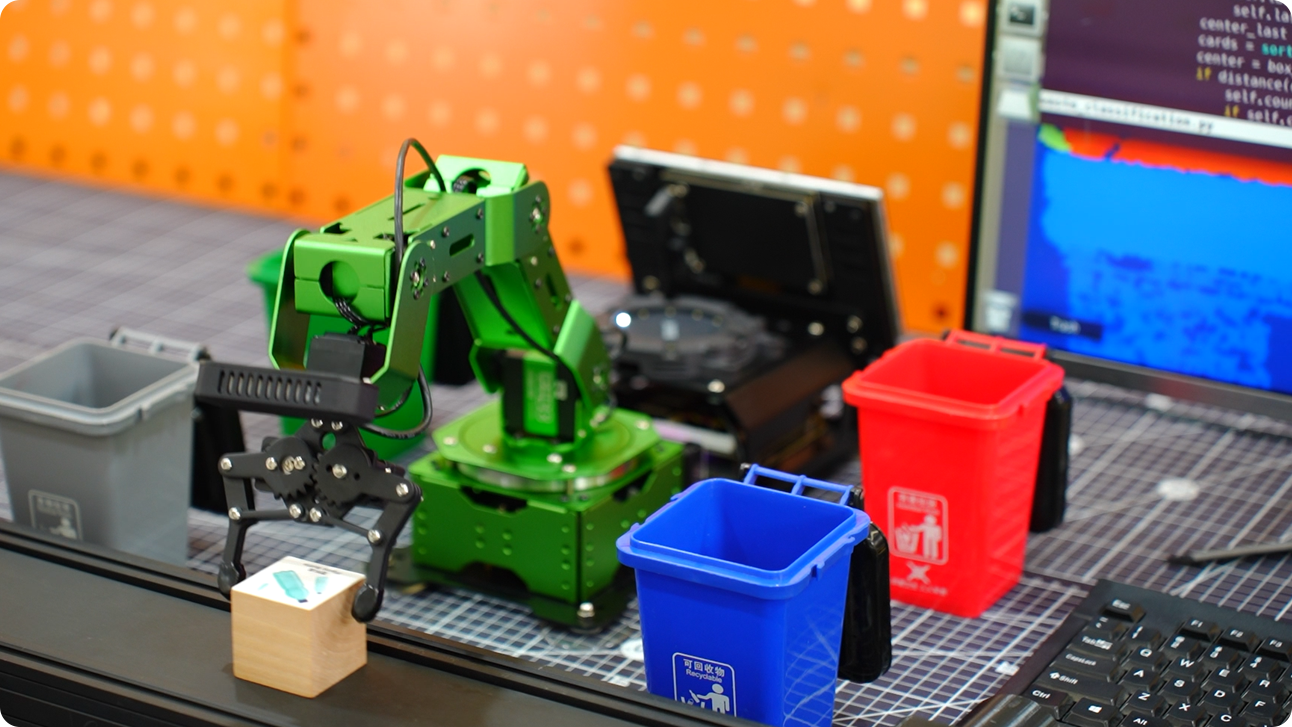
集成OpenCV、YOLO26、MediaPipe等多种视觉算法框架,
实现目标追踪、物品分拣、体感控制等多种玩法。
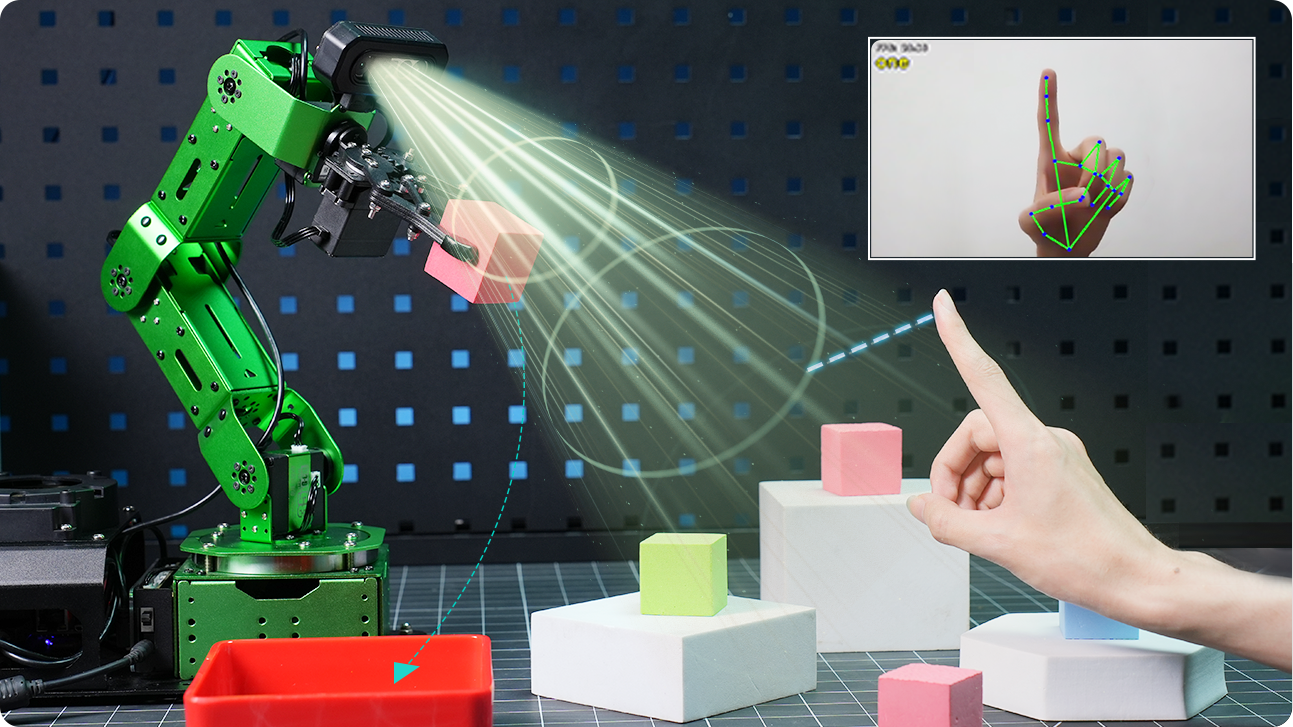
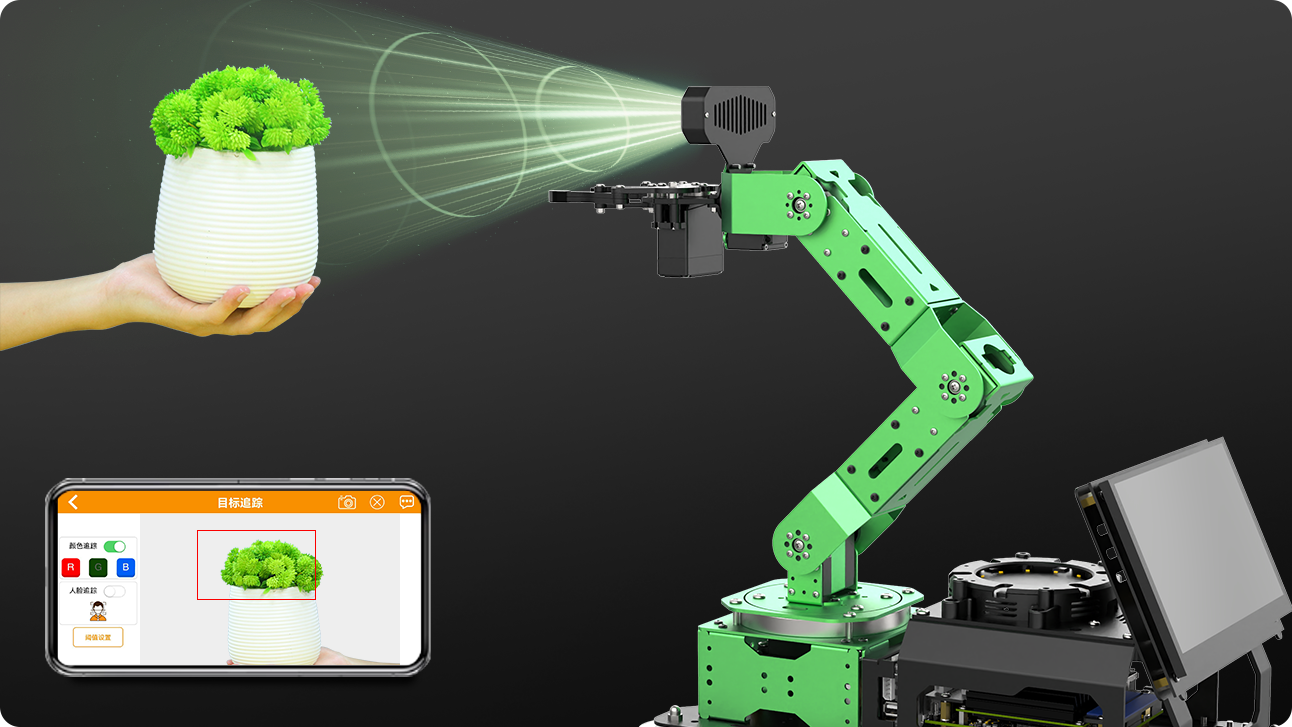
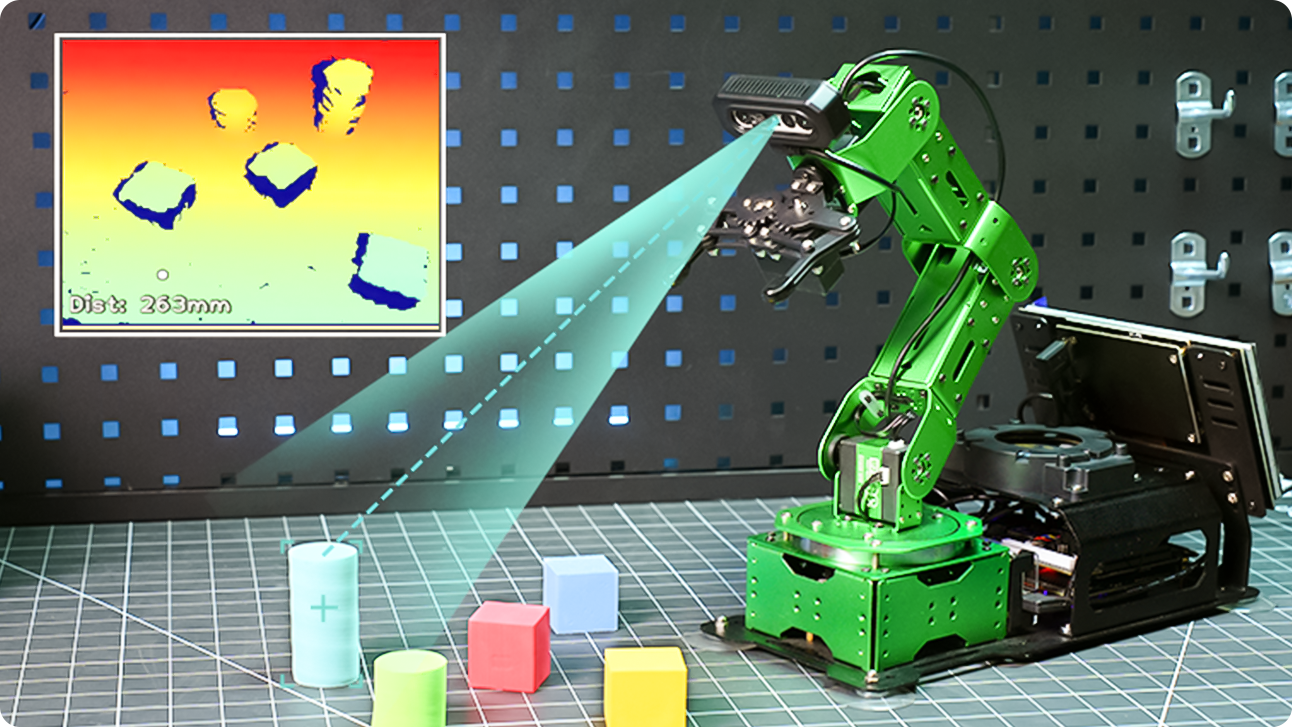
深度图、彩色图、点云图全获取,精准感知物体形状、距离、体积。
搭载6DOF机械臂,融合全自研高阶逆运动学算法,实现精准的三维空间运动控制。
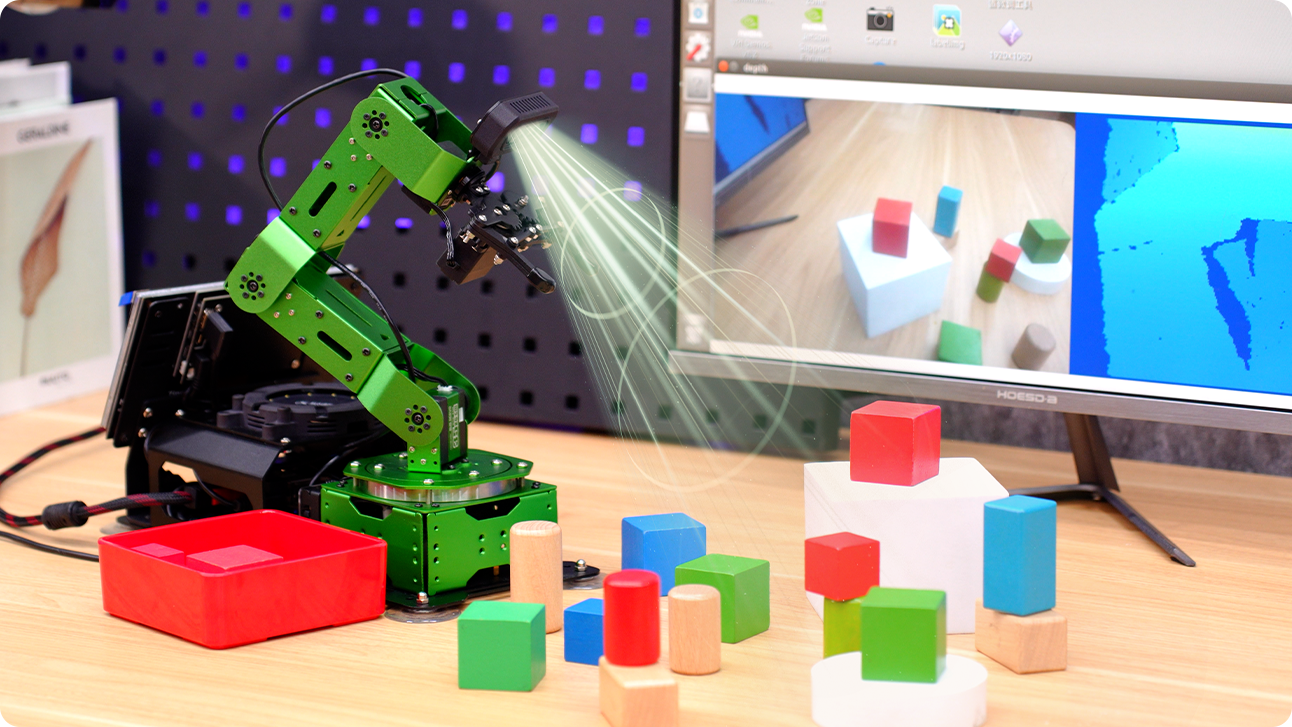
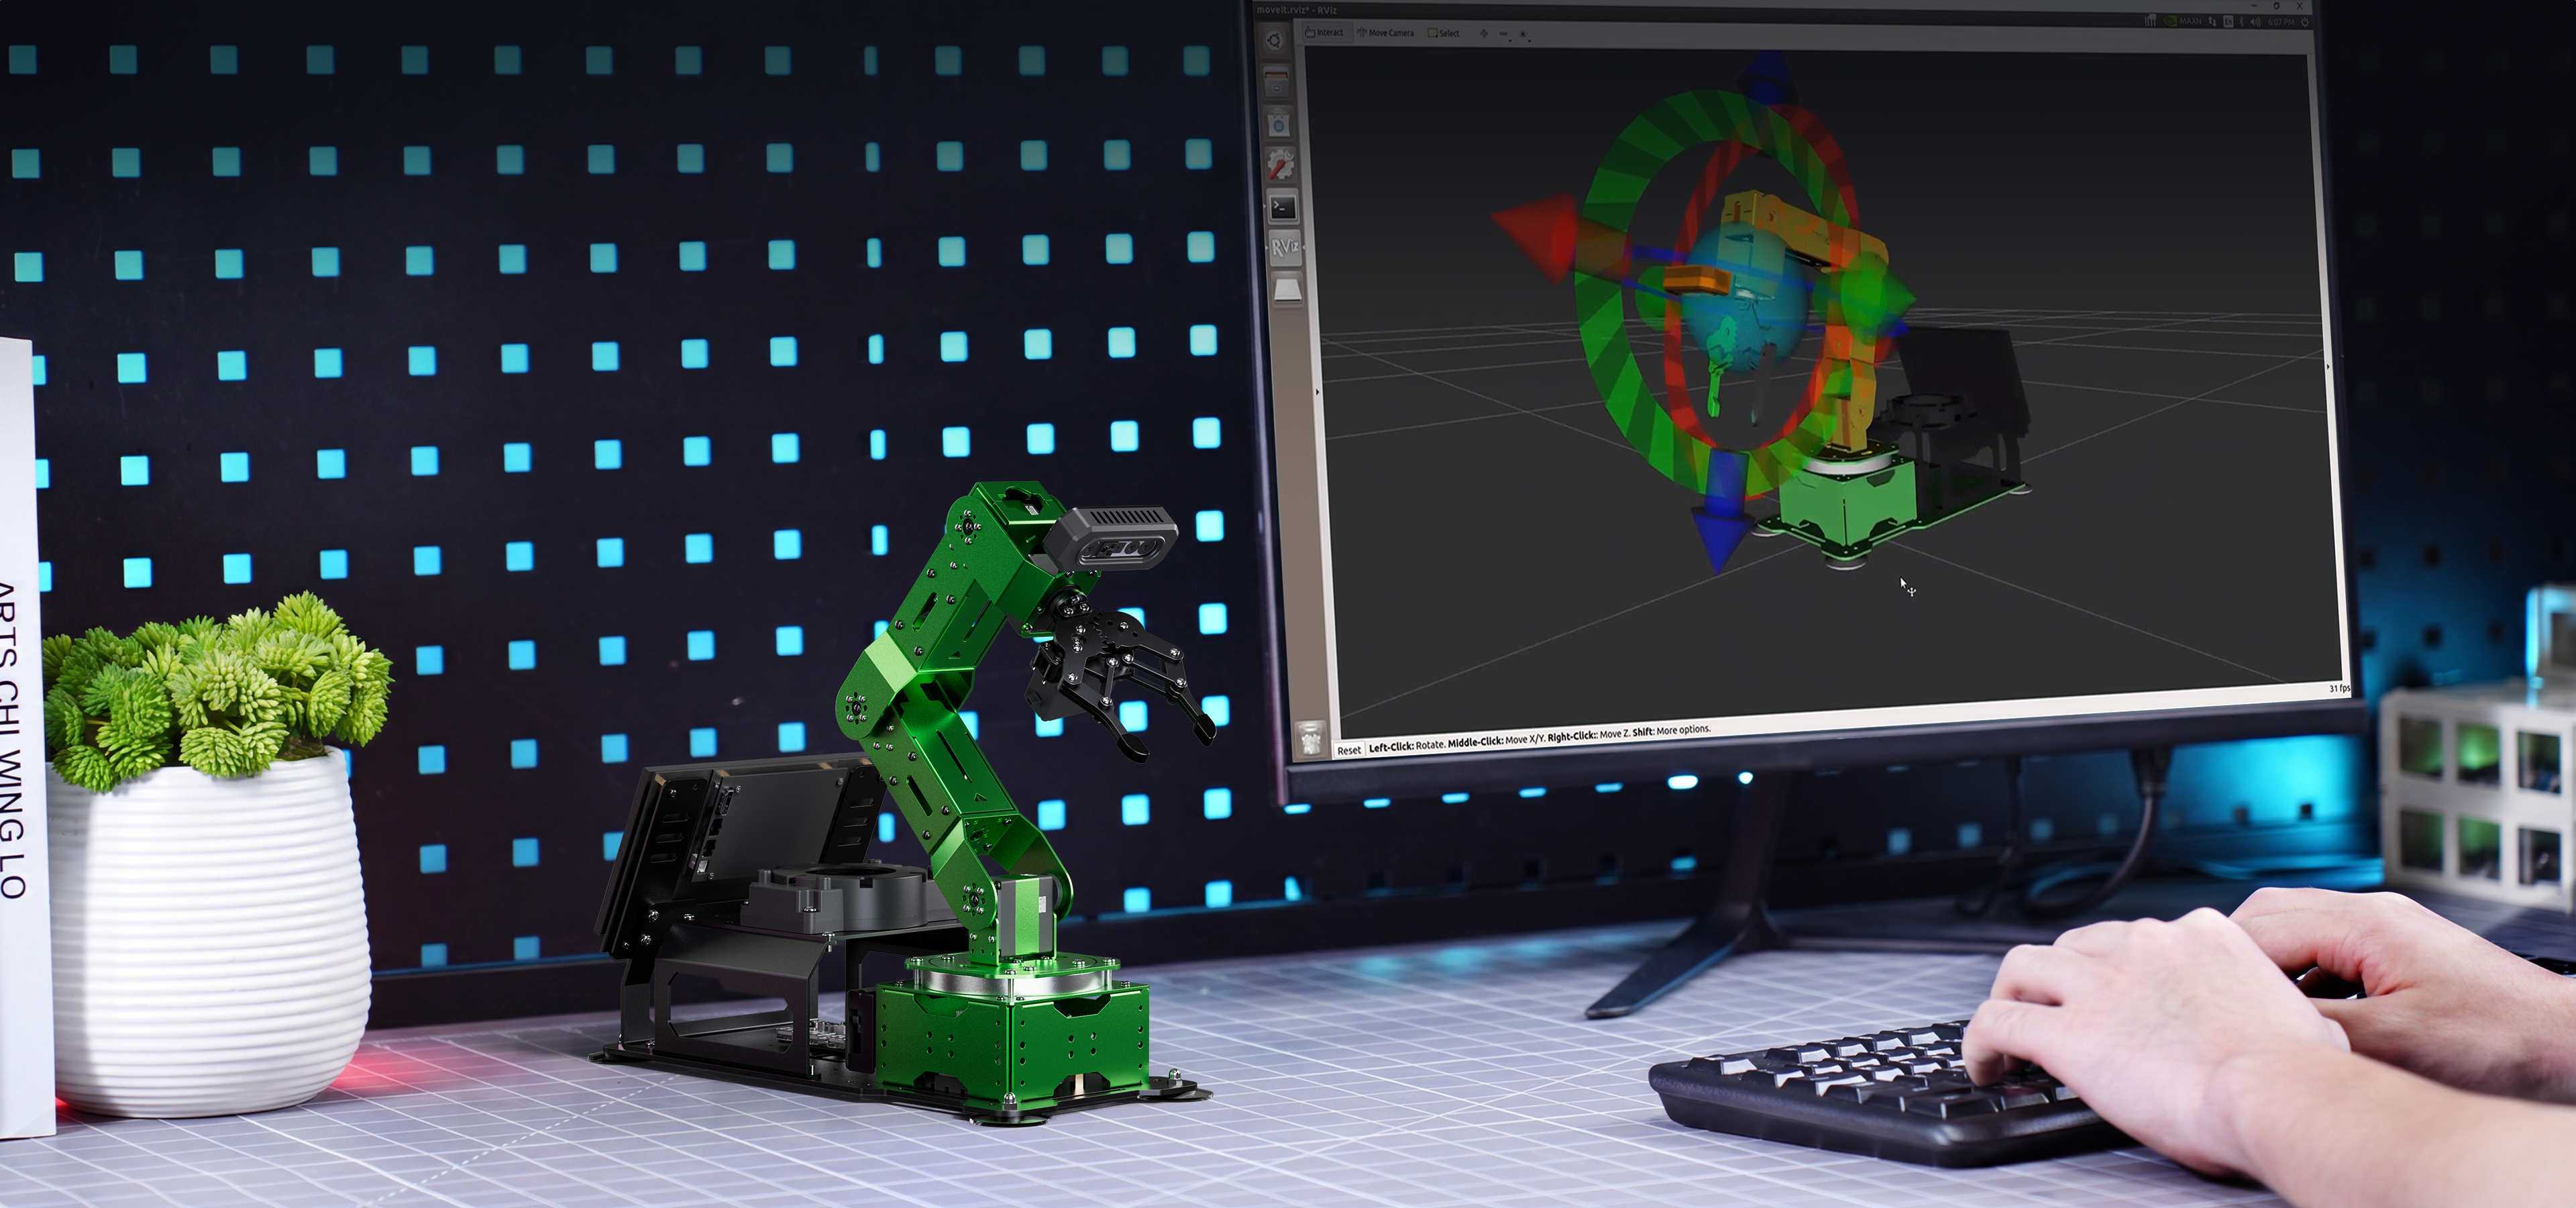
支持在虚拟环境中进行机械臂仿真与算法验证,降低试错成本,提高实验效率。
支持移动端、PC端与无线设备控制,满足机器人调试、控制与应用开发需求。
WiFi无线连接,实时回传高清画面,可轻松操控机械臂运动,并快速调用多种预设动作组。
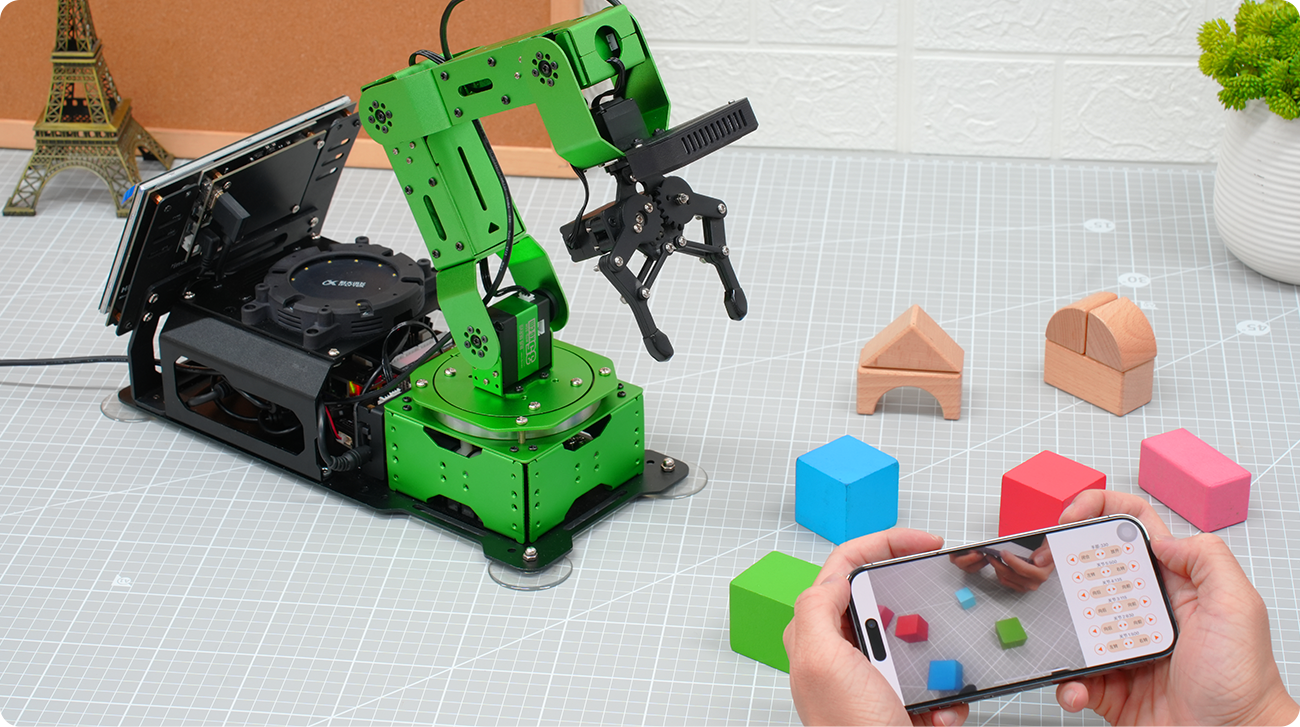
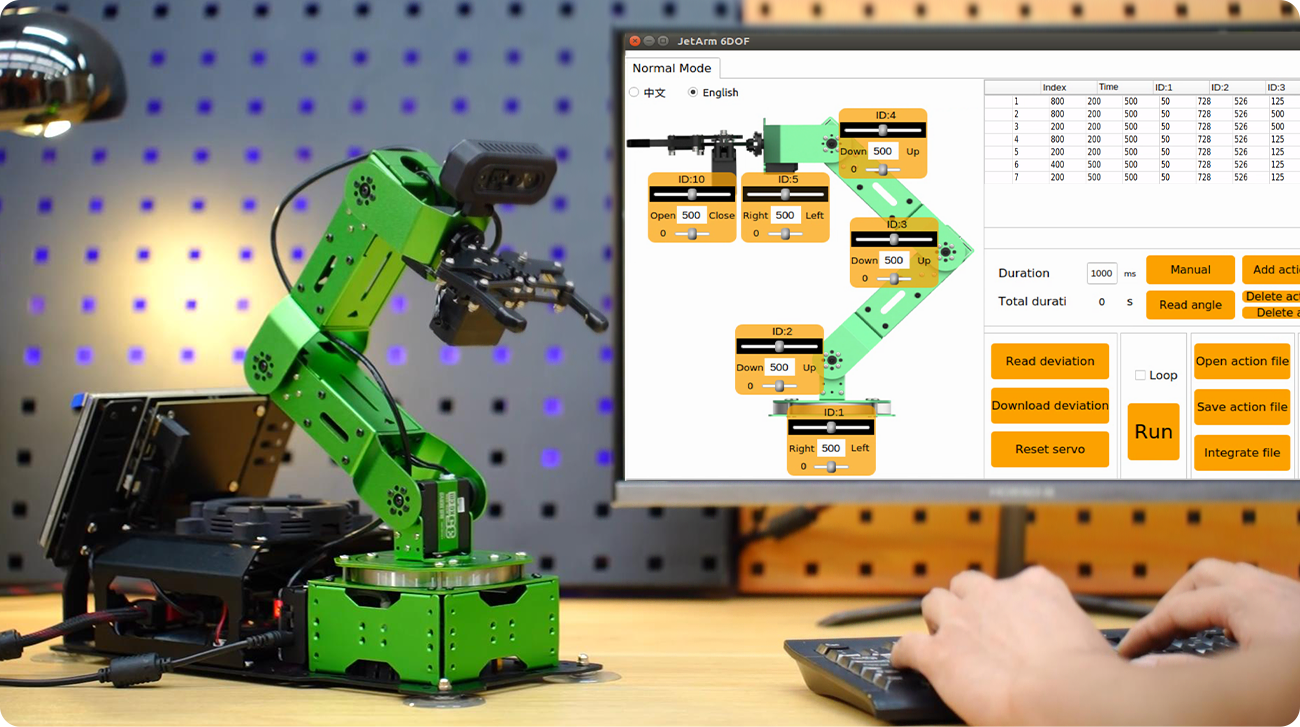
通过可视化操作界面,调用及编辑机器人动作组,满足个性化的开发需求。
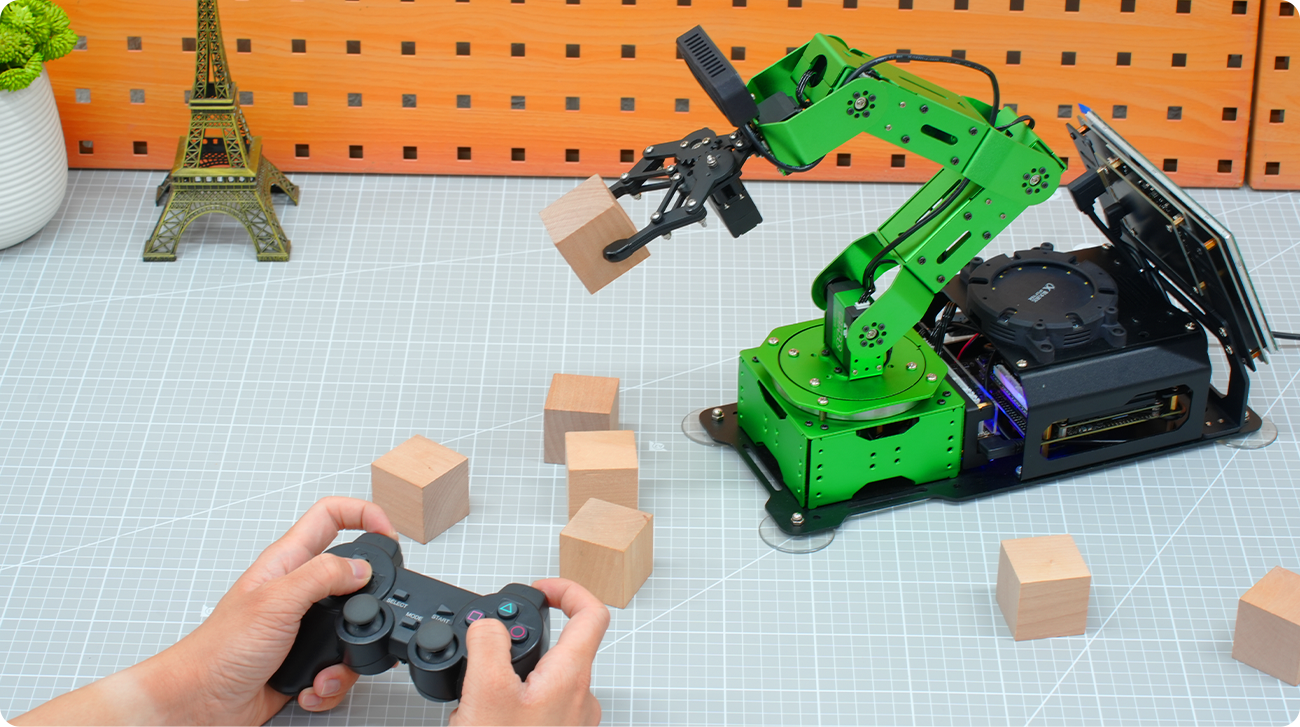
动作组快速切换与按键自定义,带来更丰富的机器人操控体验。
JetArm 详细参数
| 产品型号: | JetArm |
|---|---|
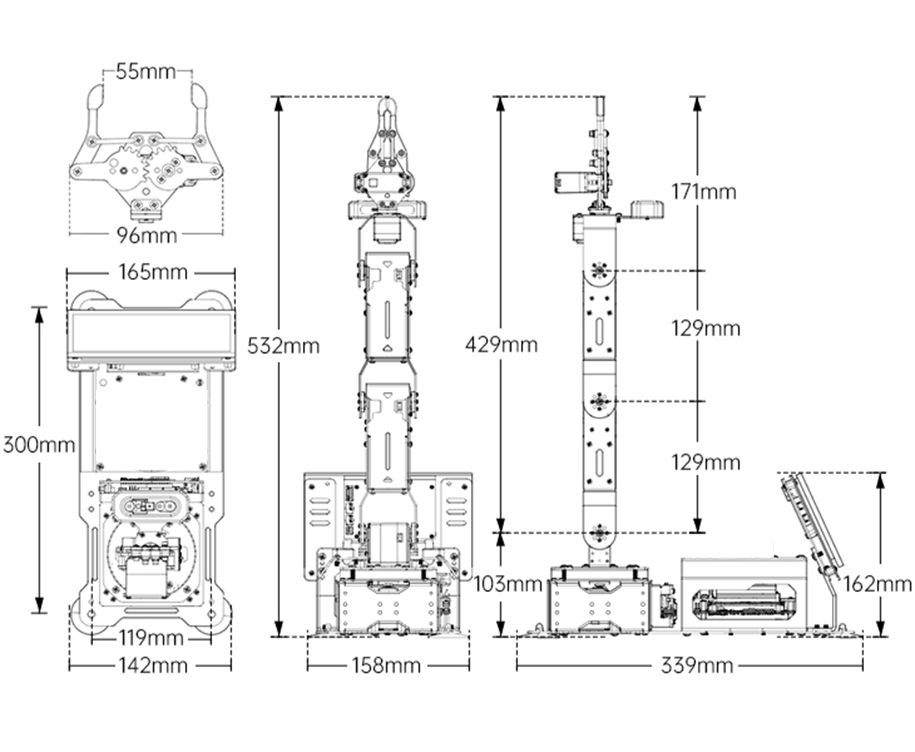
| 产品尺寸: | 339*165*532mm |
| 产品重量: | 约2.4kg(旗舰版) |
| 机体材料: | 全金属铝合金支架,阳极氧化处理工艺 |
| STM32主控: | ROS机器人控制器(STM32F407VET6),搭载FreeRTOS嵌入式实时操控 |
| ROS主控: | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| 控制方式: | USB串口、蓝牙APP、电脑 |
| USB扩展: | 5A大电流USB HUB扩展板 |
| 摄像头: | Gemini Plus深度相机 |
| 电源: | 12V 5A DC电源适配器 / 19V 2.37A 电源适配器 |
| 操作系统: | Ubuntu22.04 LTS + ROS2 humble / Ubuntu20.04 LTS + ROS Melodic |
| 软件: | iOS / 安卓手机APP |
| 通信方式: | USB / Wi-Fi / 以太网 |
| 编程工具: | Python / C / C++ / JavaScript |
| 储存: | 64G TF卡(Jetson Nano) / 128G固态硬盘(Jetson Orin Nano / Jetson Orin NX) |
| 舵机型号: | HTS-21H / HTD-35H / HX-12H智能总线舵机 |
| 可选配件: | 一体式6路麦克风阵列、高清触摸7寸液晶屏、AI语音交互盒、铝合金收纳箱 |
| 配套资料: | 全系列开发手册、视频教程、ROS源码、STM32源码、系统镜像、配套软件 |
| 包装重量及体积: | 4kg;长385*宽295*高175(mm) |
不建议。JetArm面向机器人开发学习,建议具备一定Linux、Python或ROS基础,可用于学习AI视觉、机械臂控制和ROS开发。
支持,其内置YOLO26框架,支持自己采集物品图像(如专属道具、水果)进行自定义训练,配合TensorRT加速推理,机械臂可快速学习并实现精准抓取。
可以,幻尔提供详细的OpenClaw部署与使用教程,依托Jetson主控方案,机器人可通过自然语言理解用户指令,并调用3D视觉与运动控制完成任务,探索智能交互与具身智能应用。
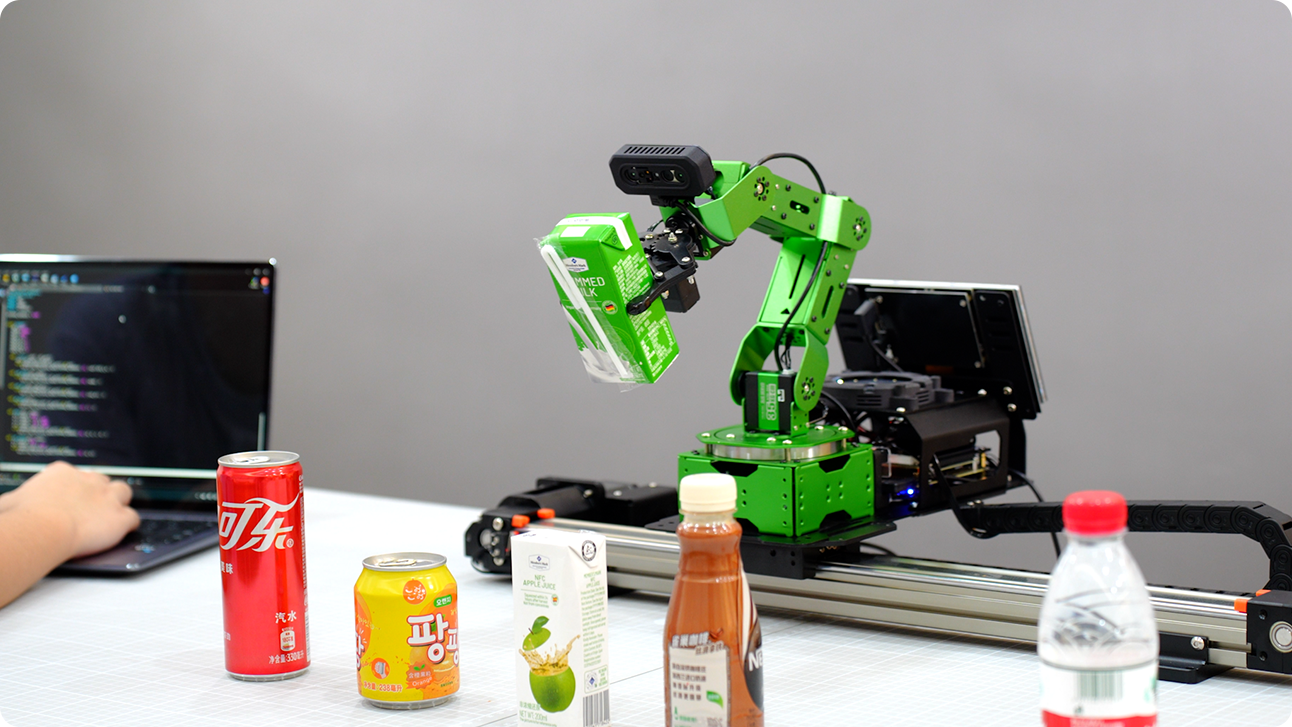
可以。机械臂底座预留了丰富的扩展接口,可无缝接入幻尔官方的麦轮、履带底盘、电动滑轨以及传送带,轻松升级为复合移动机器人或智慧仓储系统。
可以到 【幻尔社区】 进行技术提问,届时会有相关技术人员在线回复。