多模态
AI大模型融合
支持在线&本地部署
AI 大模型 ROS 机器人
支持在线&本地部署
集成多架构算法,
高效识别
跨平台协同 智能决策 自主作业
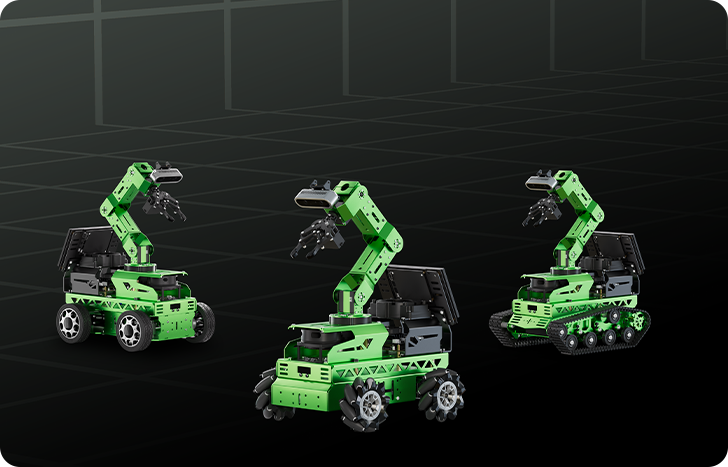
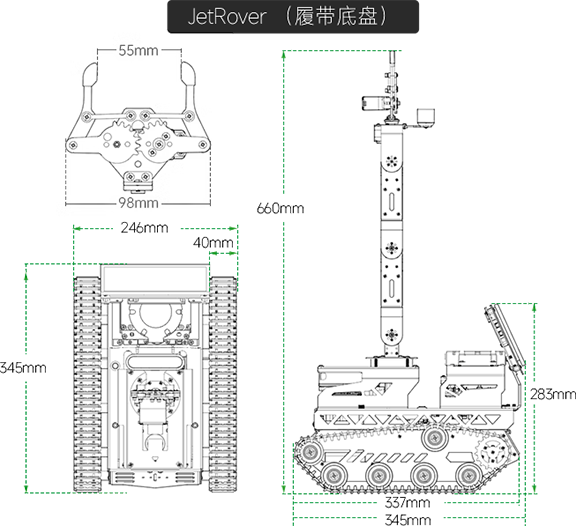
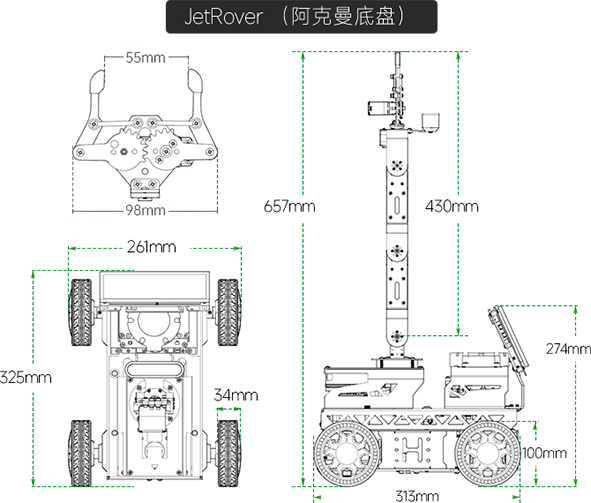
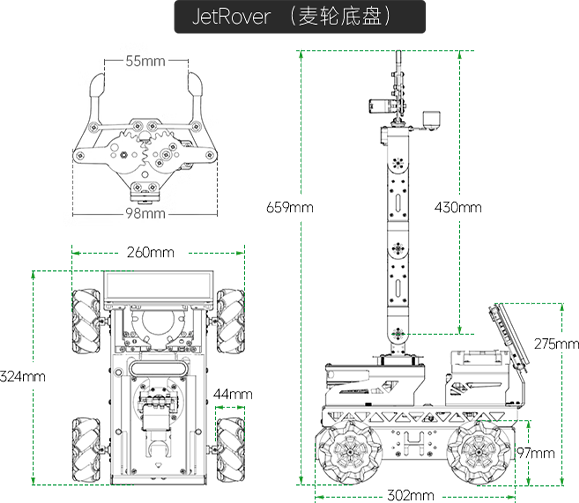
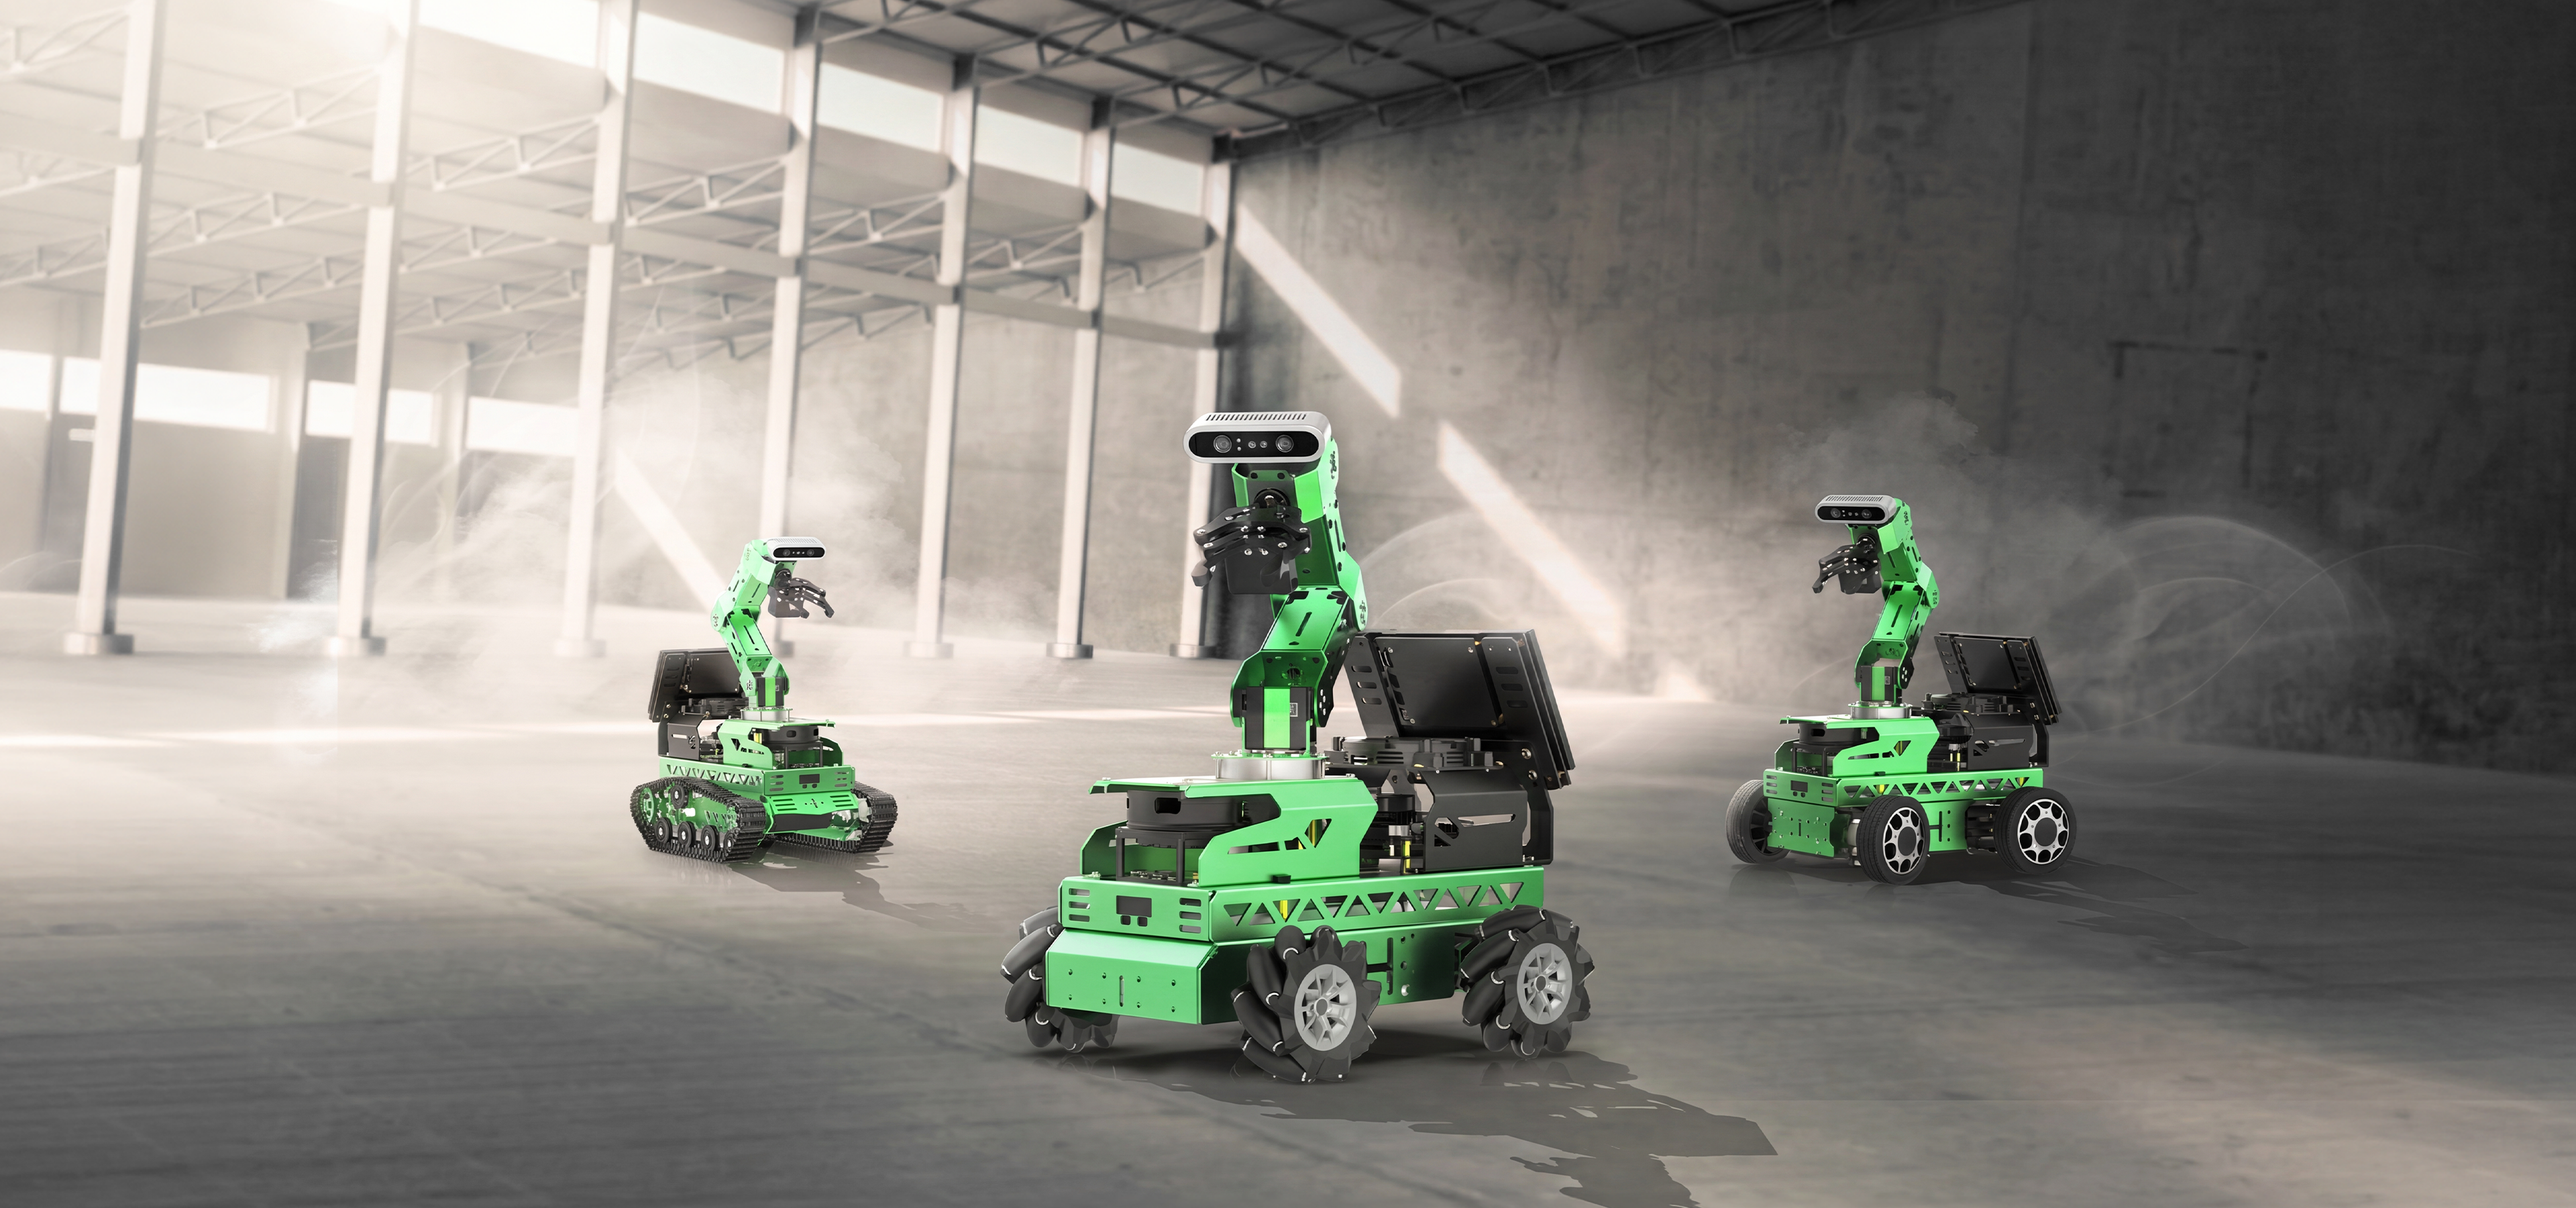
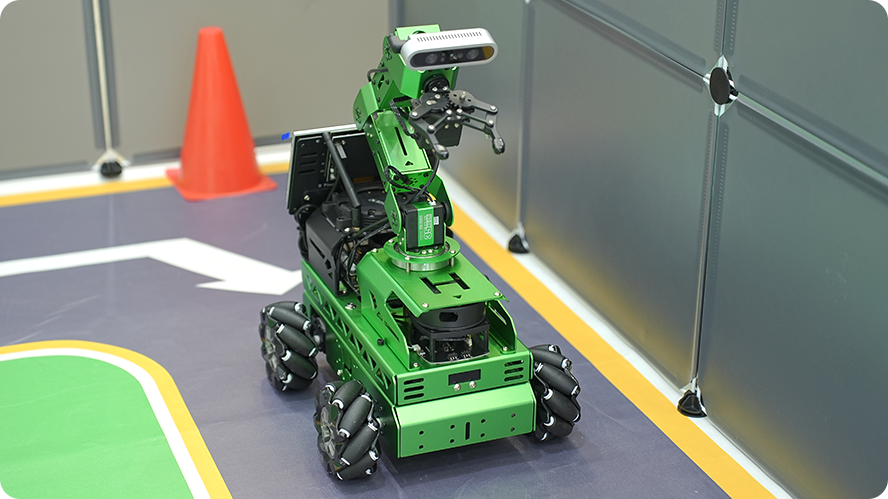
麦克纳姆轮底盘,阿克曼底盘,履带底盘
360°全方位精准感知
专业极客硬件
从感知到执行,每个元器件都为Al
算力与精准感知而生。
专利摆式悬挂系统+赛事级麦克纳姆轮
实现360°全向运动
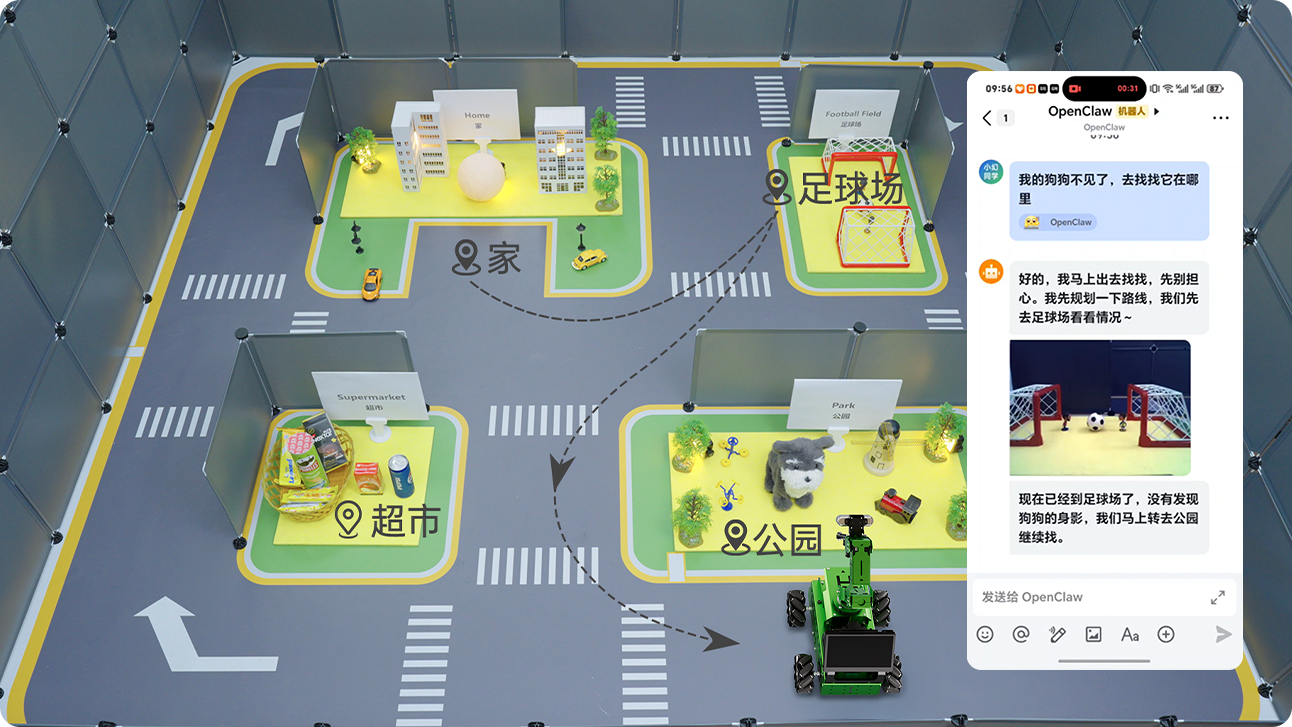
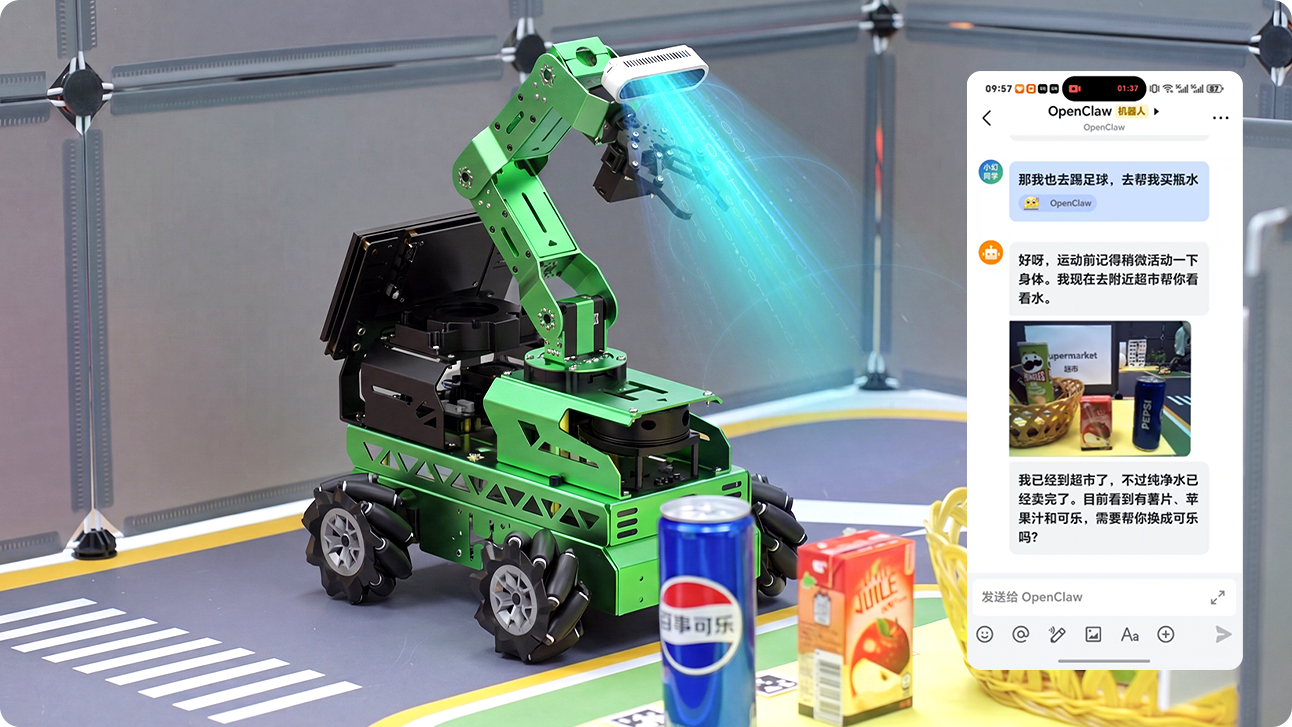
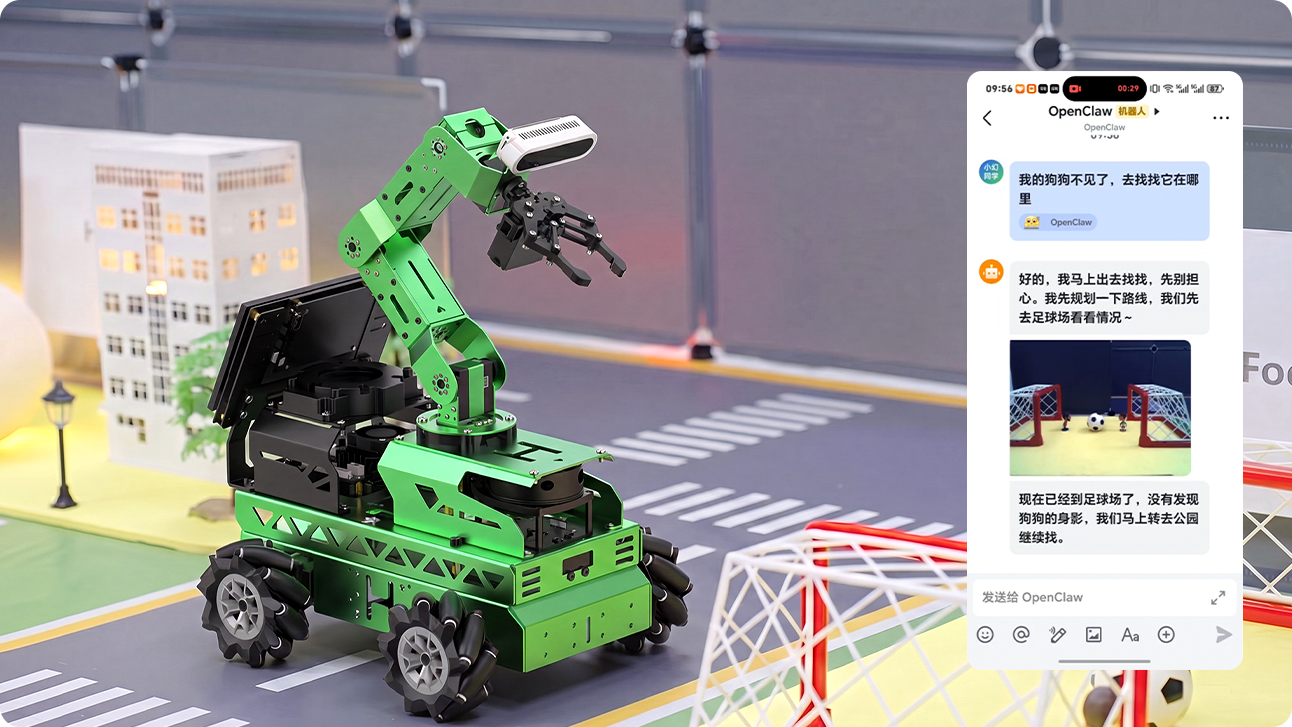
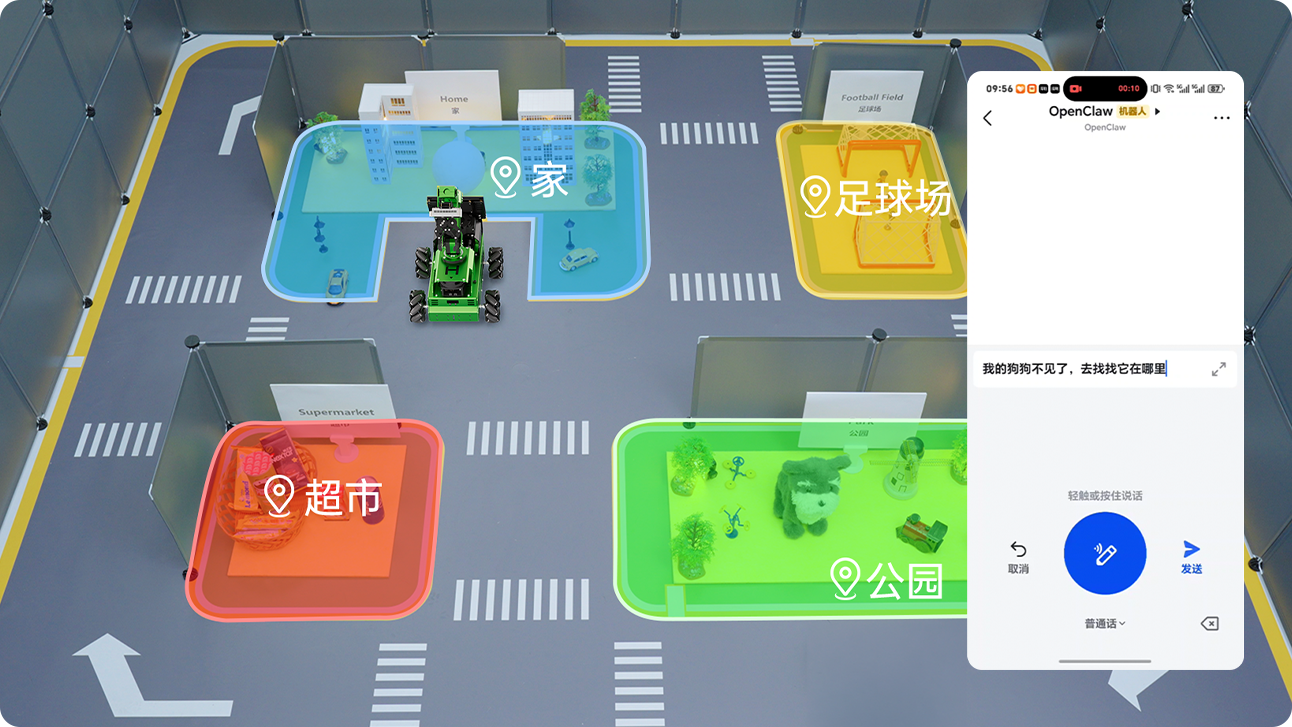
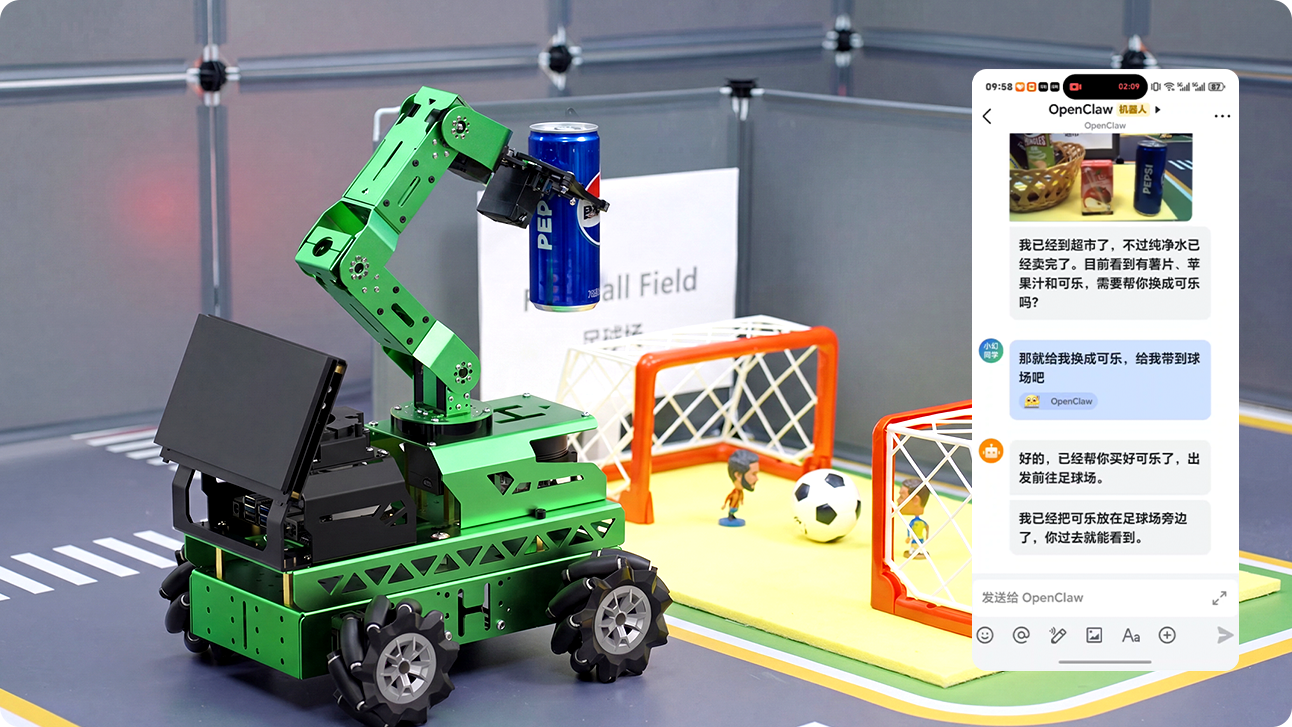
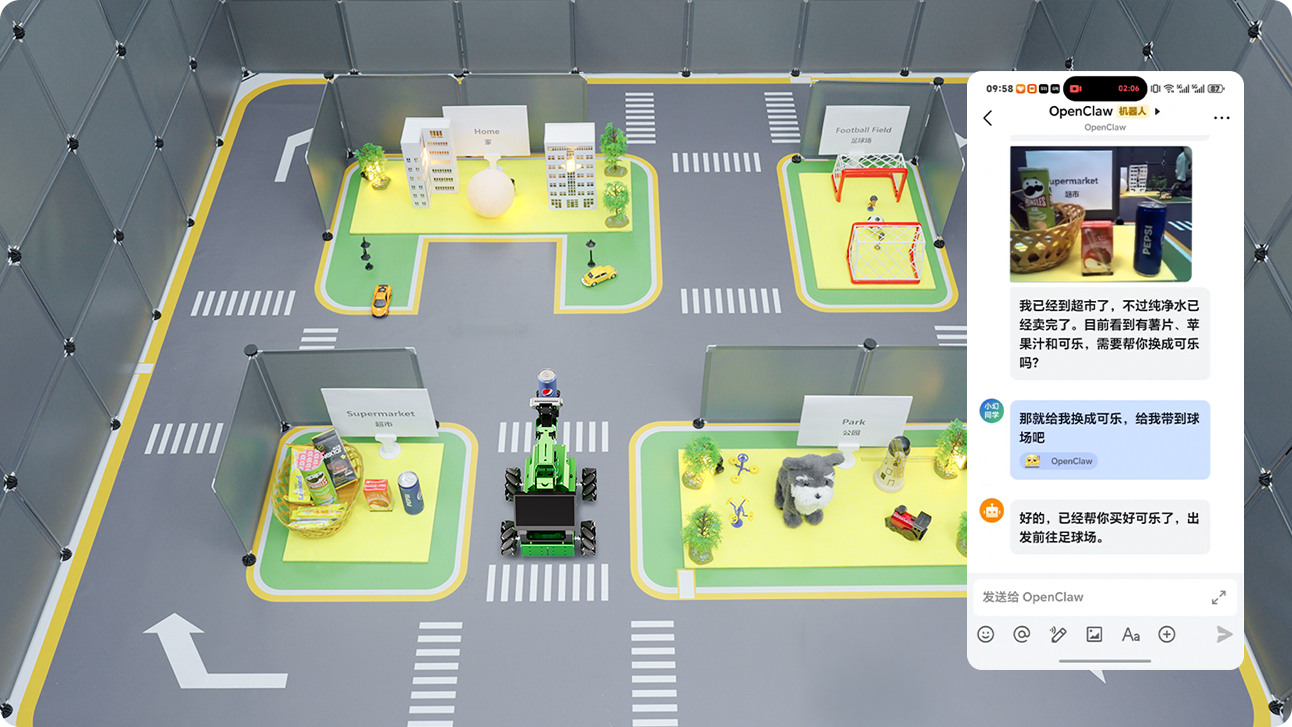
支持在线与本地部署,深度融合大语言、语音、视觉三大模型,
实现类人认知与决策
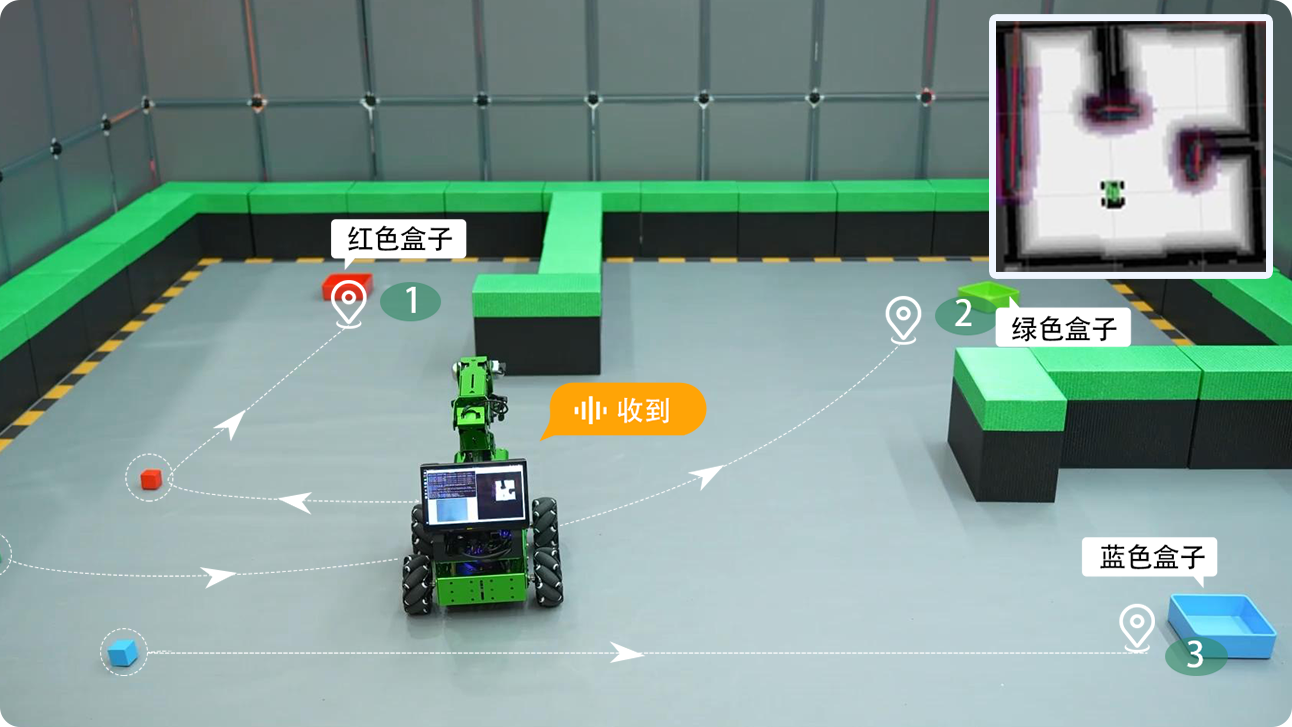

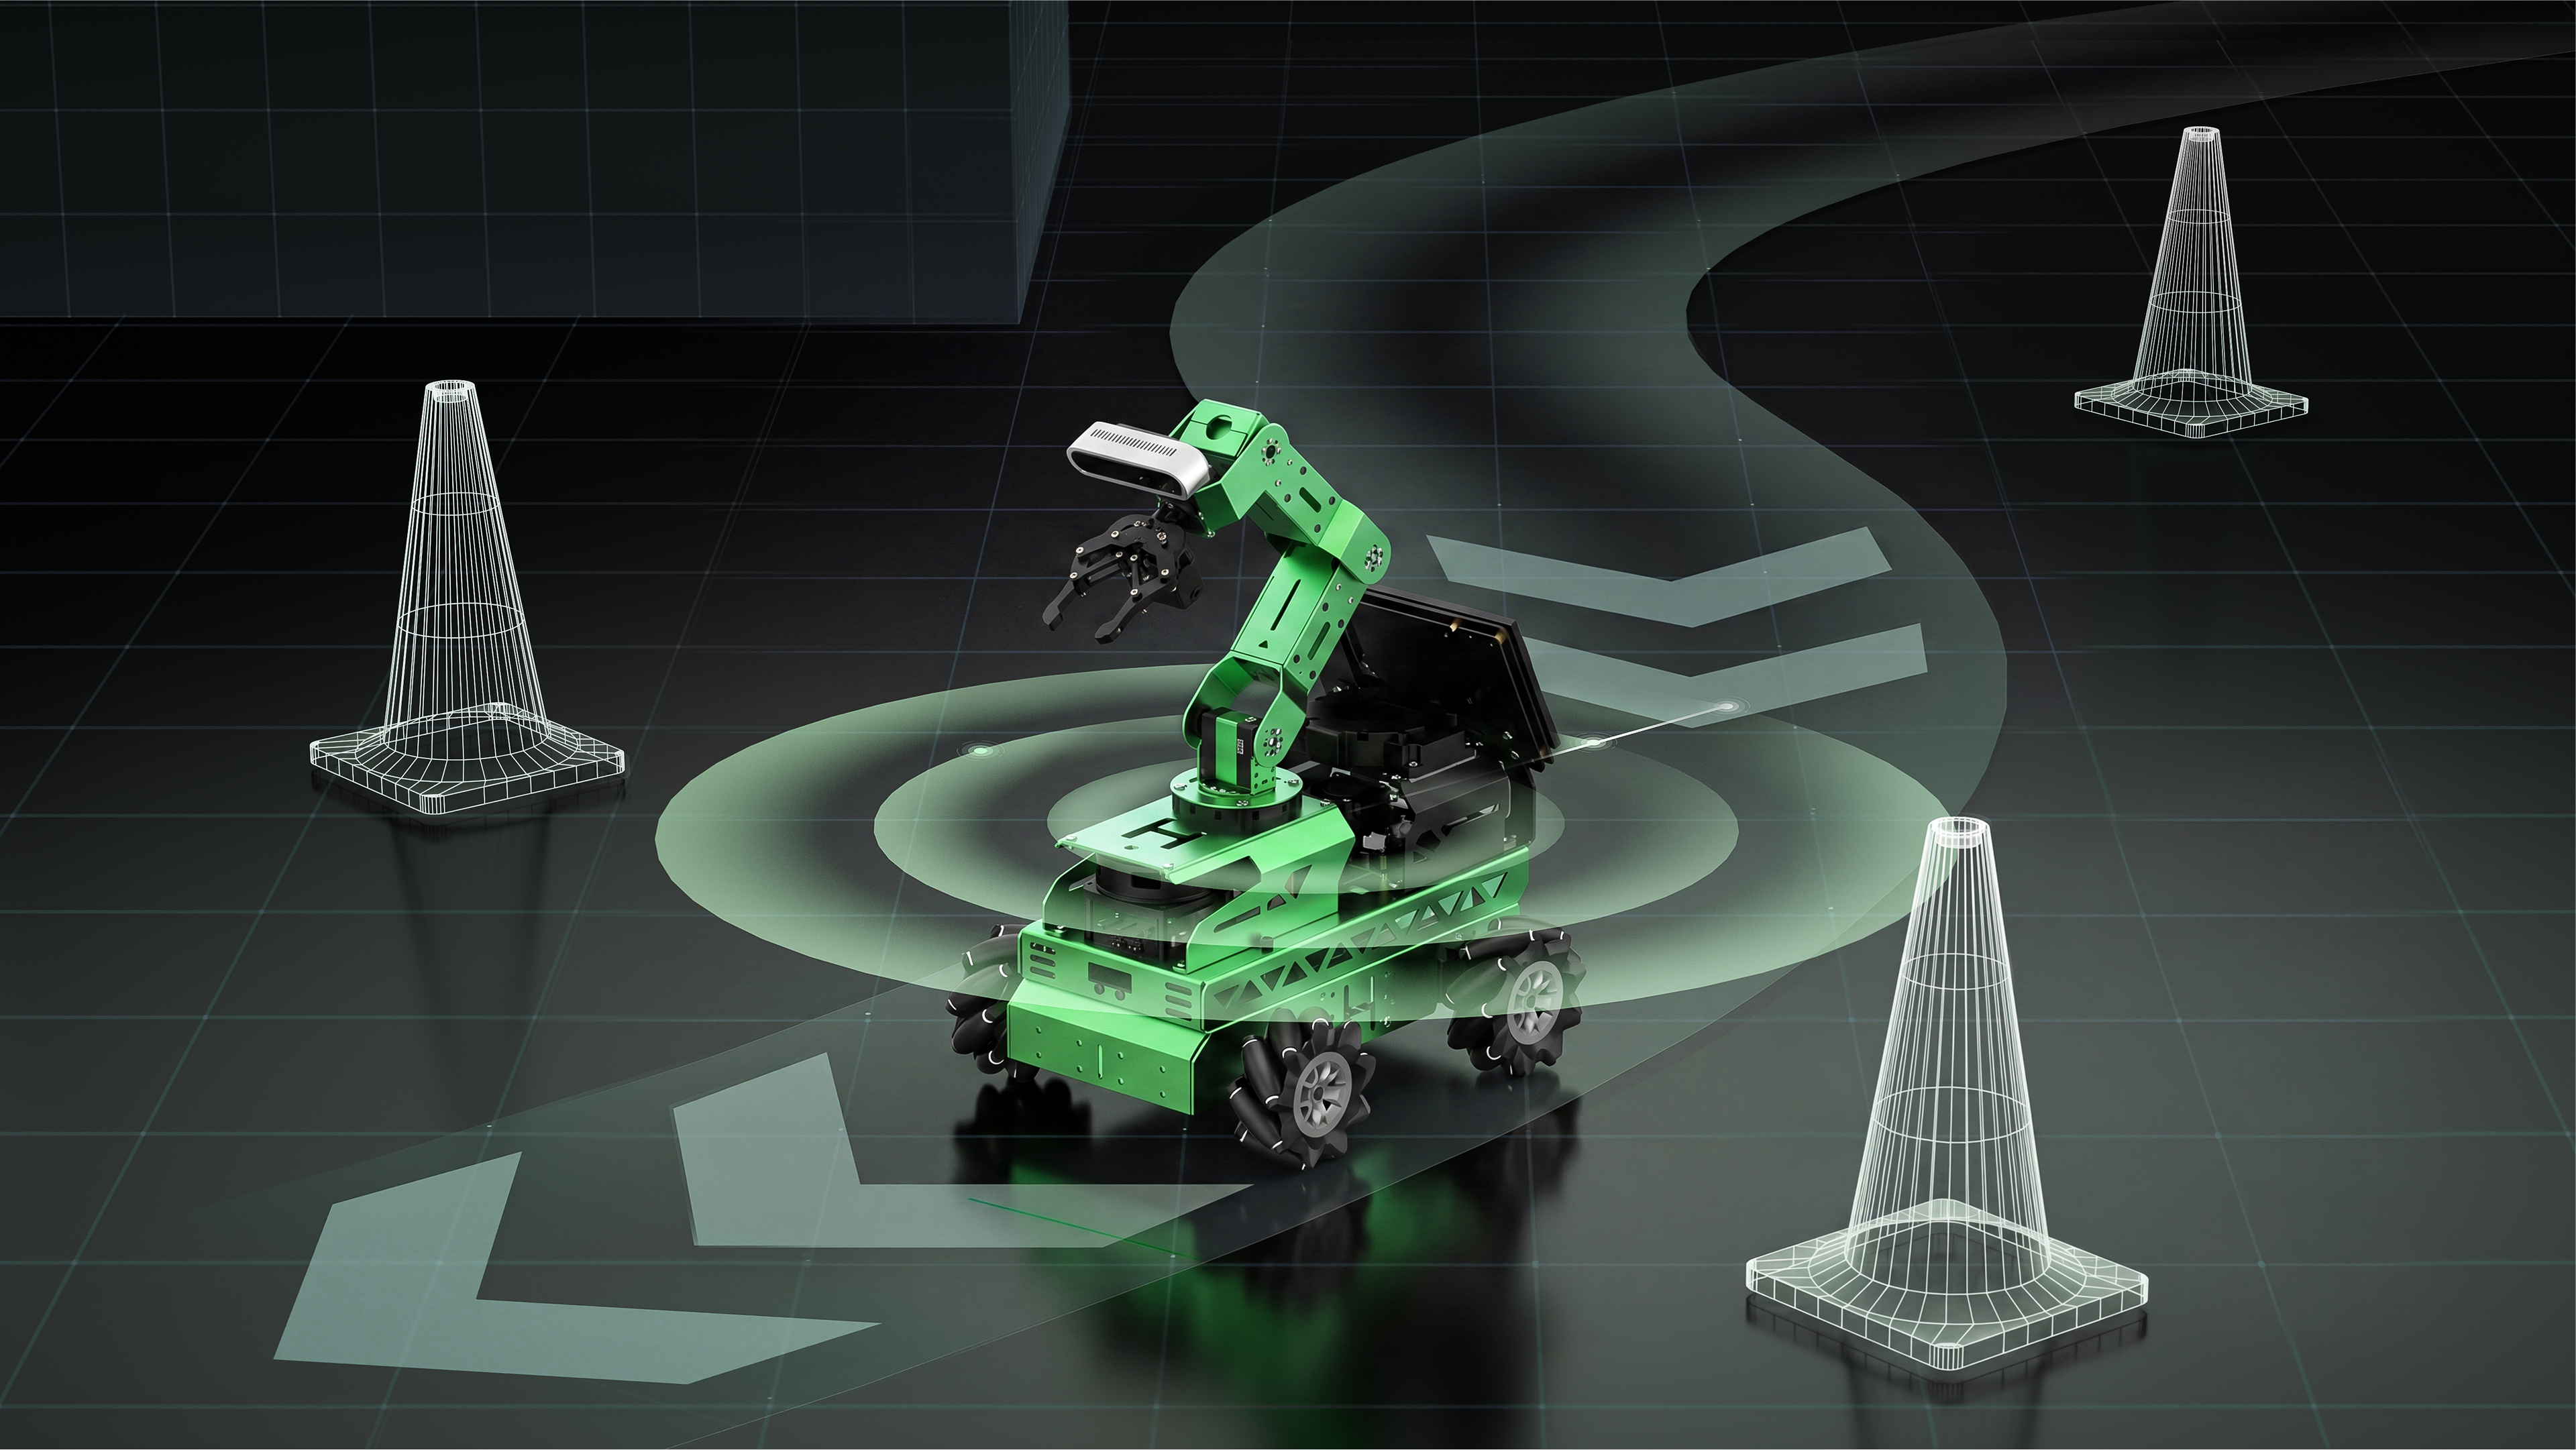
TOF激光雷达+Gmapping、Cartographer、RRT等多种SLAM算法,
实现厘米级建图与自主导航避障。
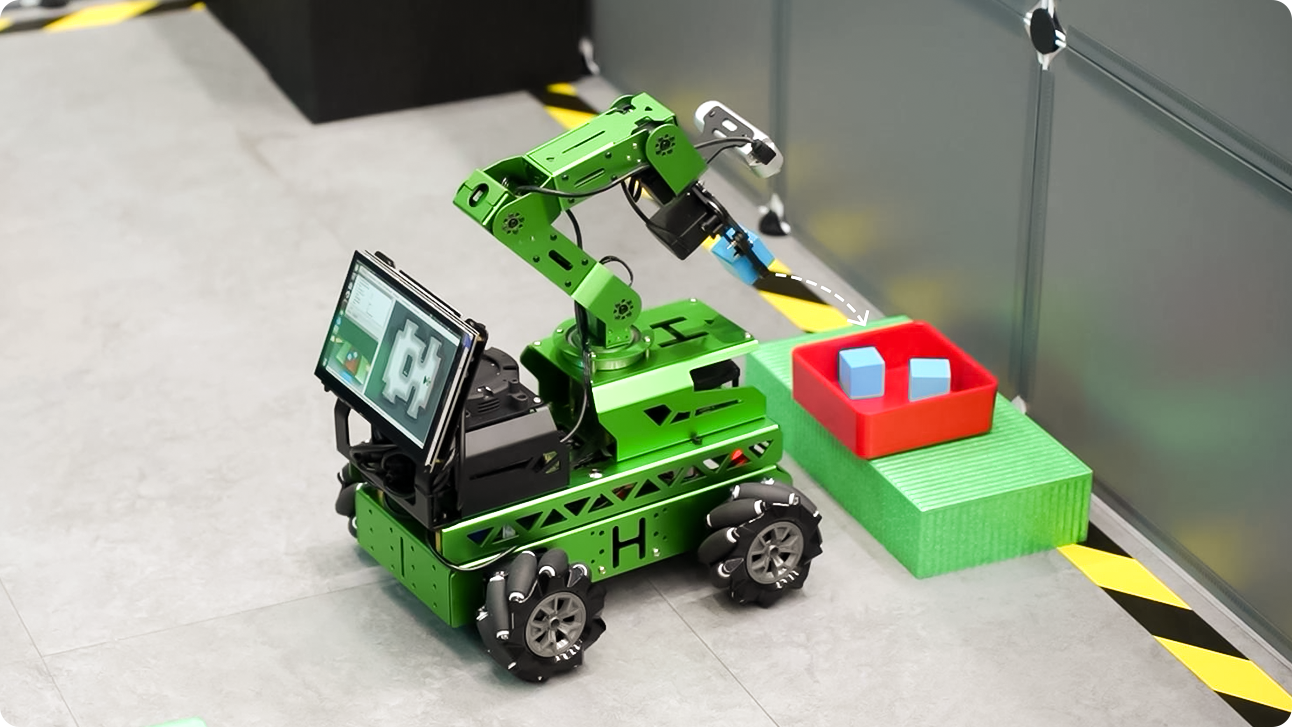
6DOF机械臂+双目结构光深度相机,
结合高阶逆运动学算法,实现真正的手眼协同。
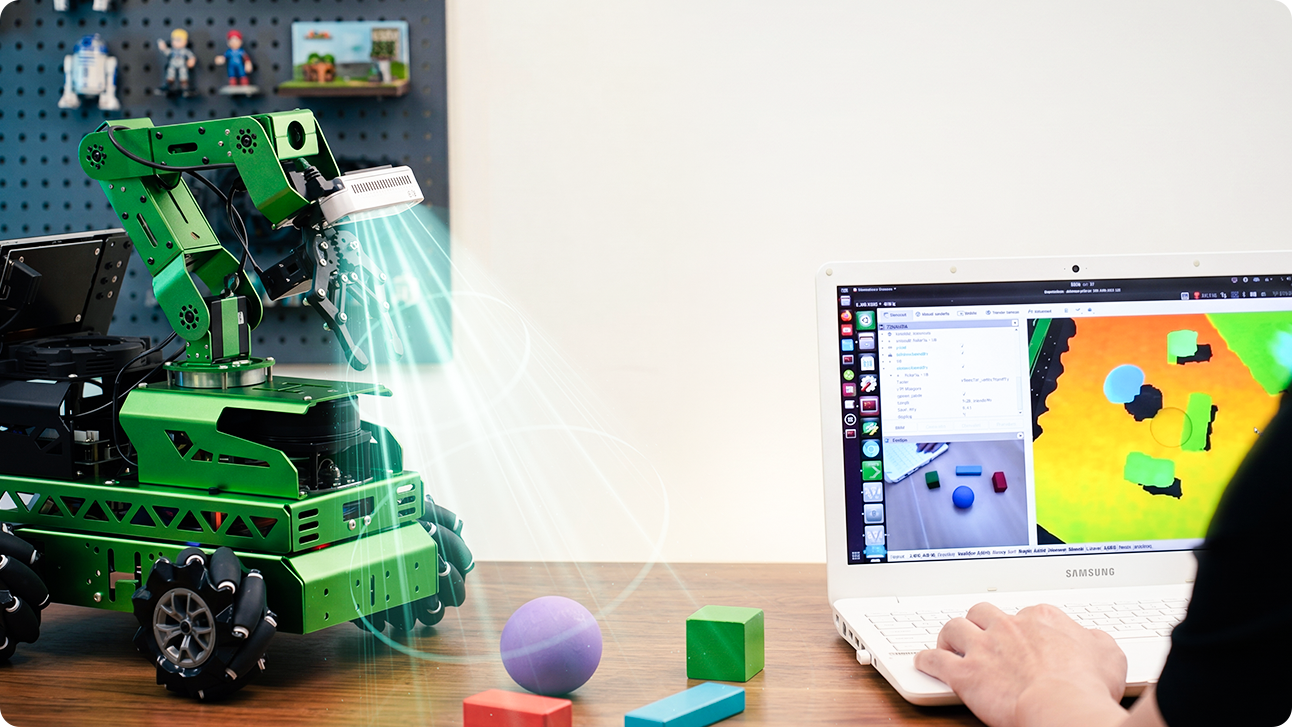
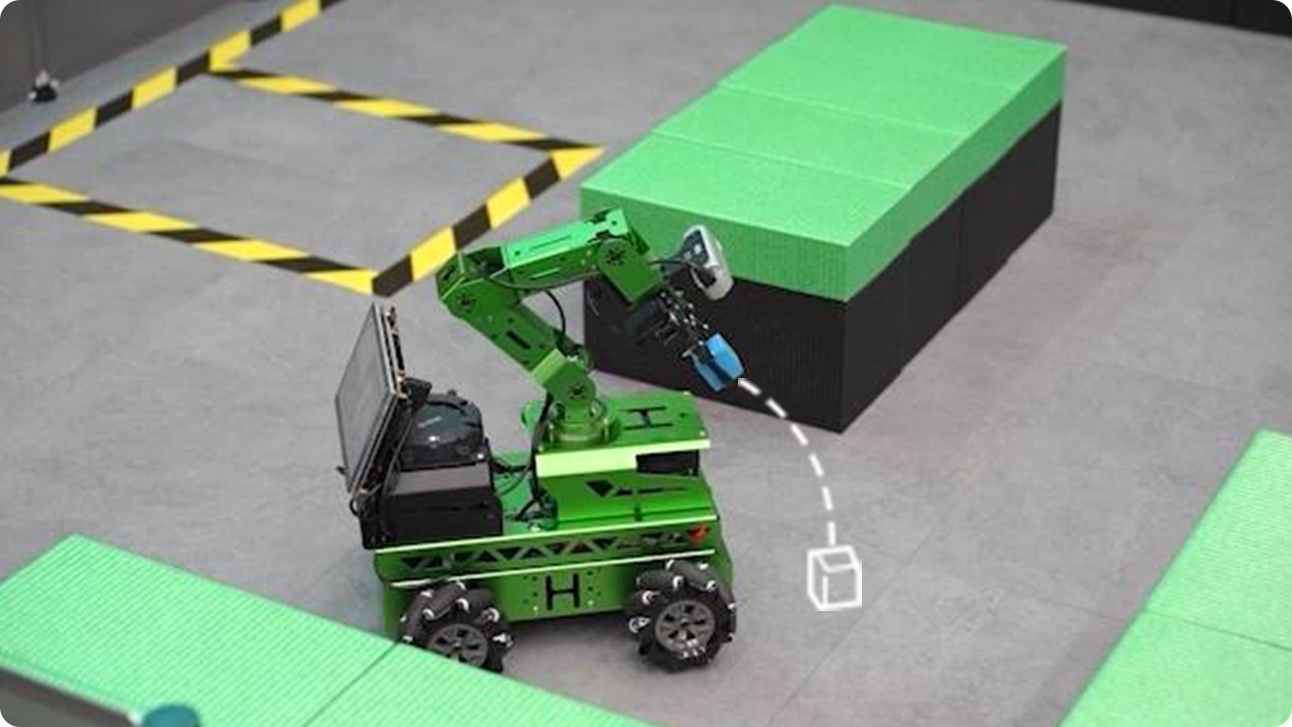
融合SLAM建图导航、3D视觉识别与机械臂抓取,
实现自主搬运与目标配送。
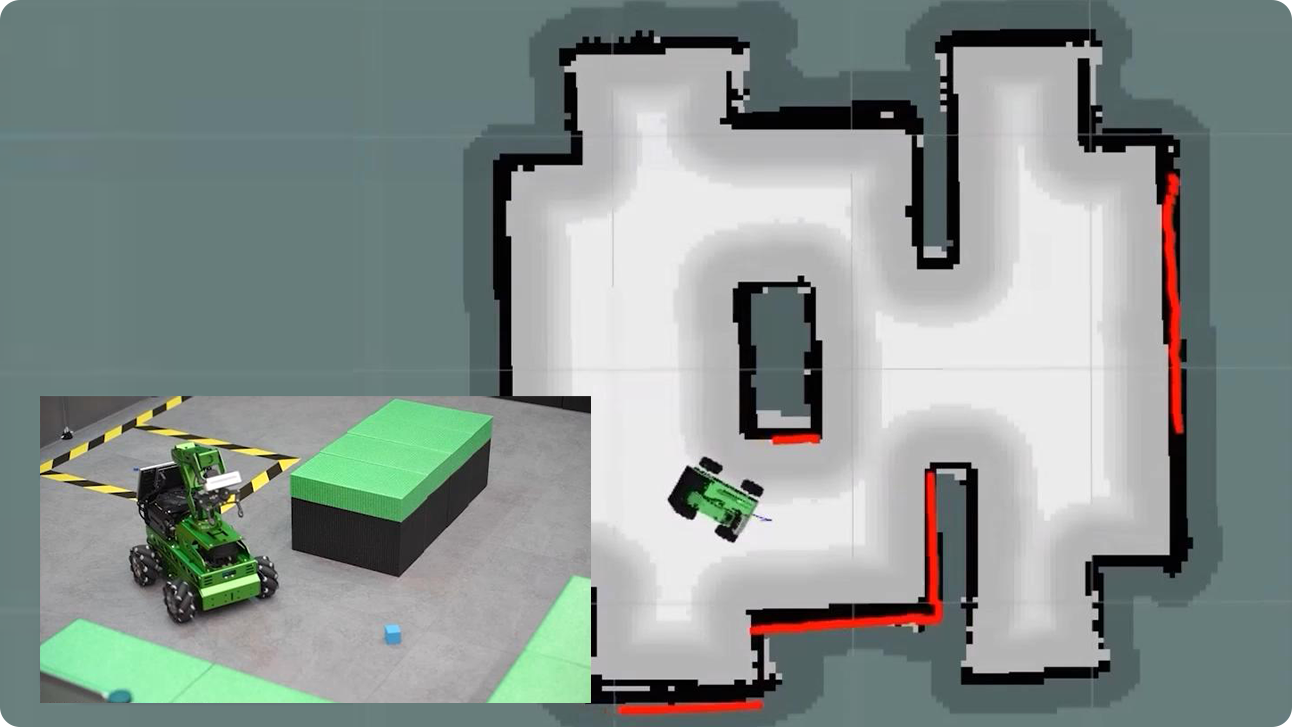
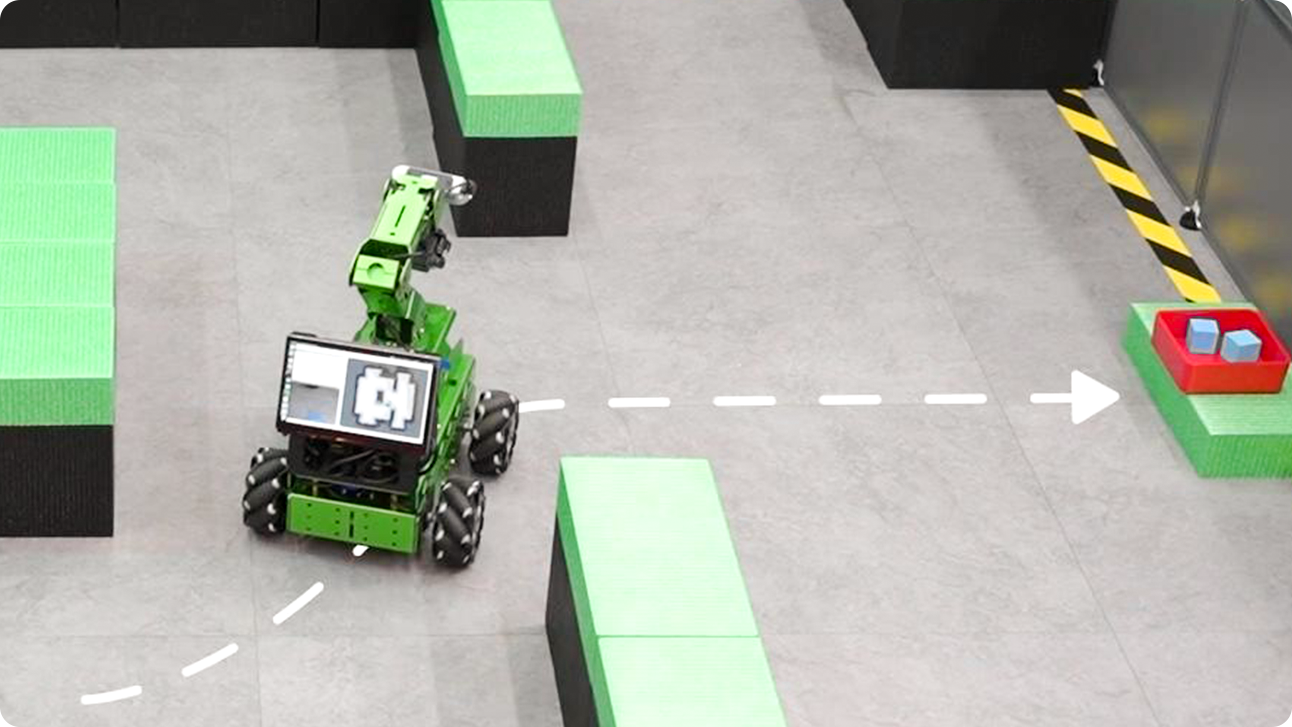
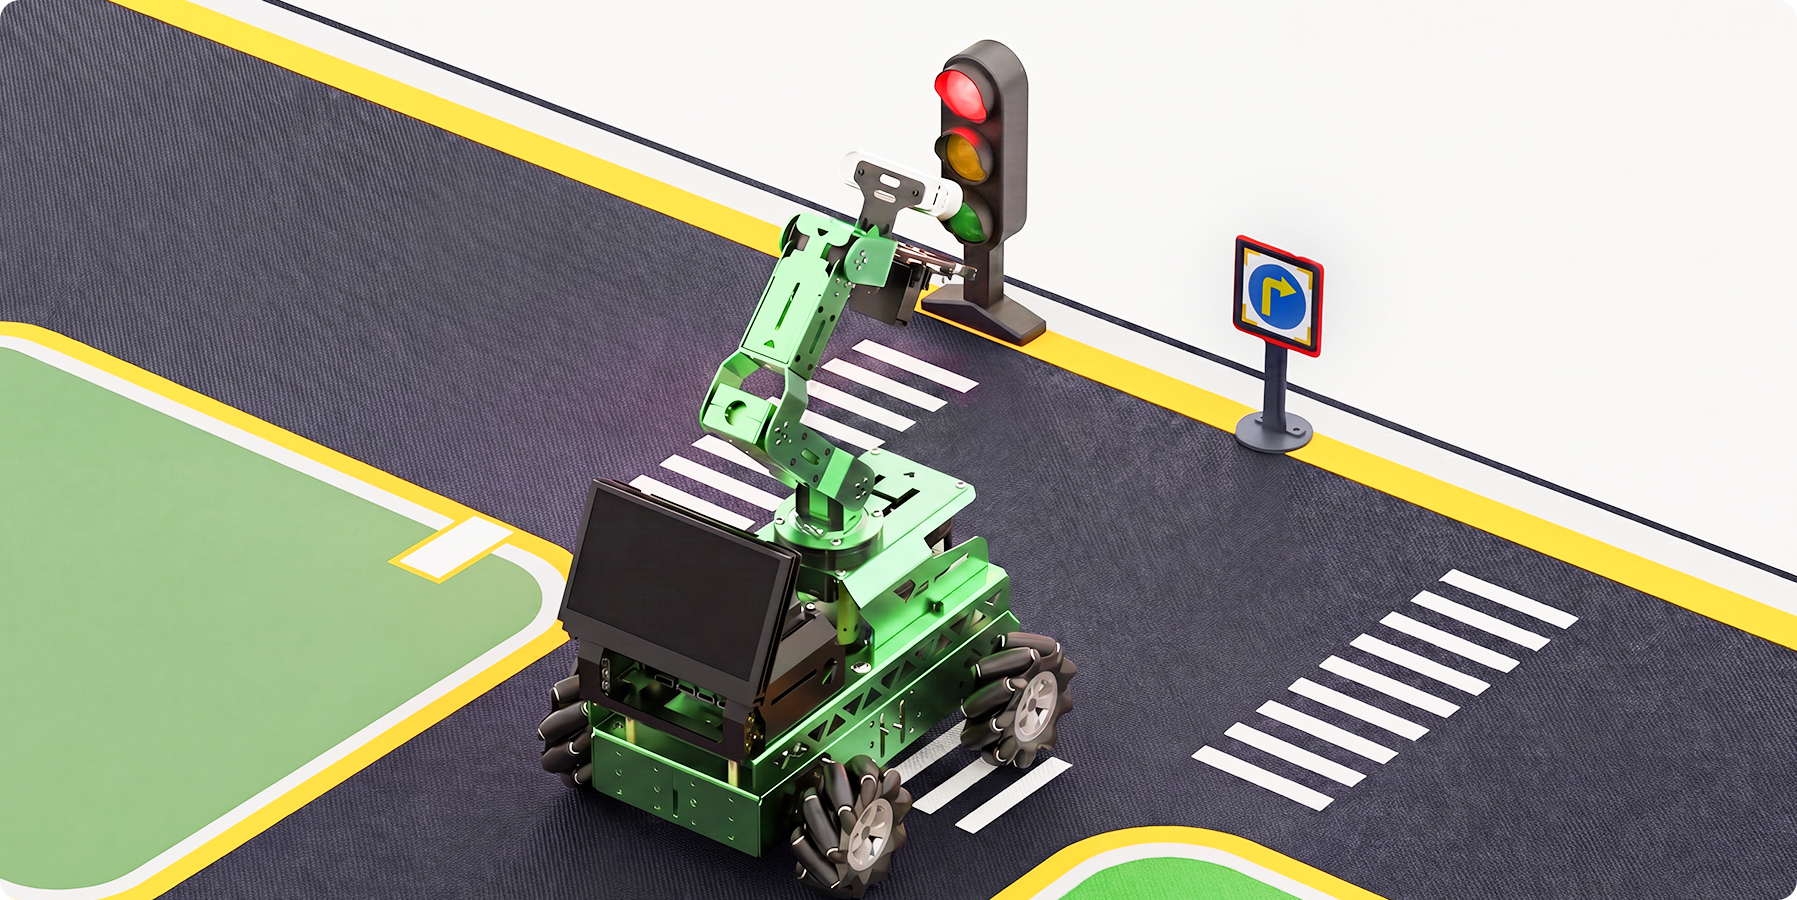
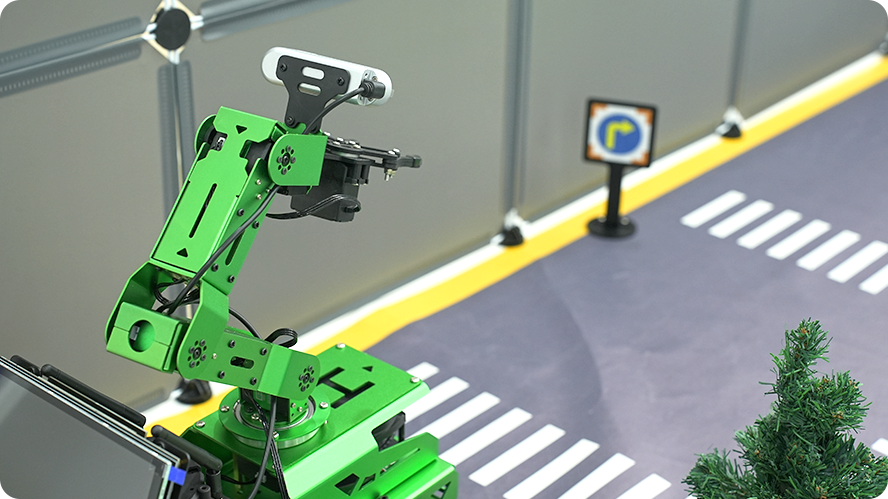
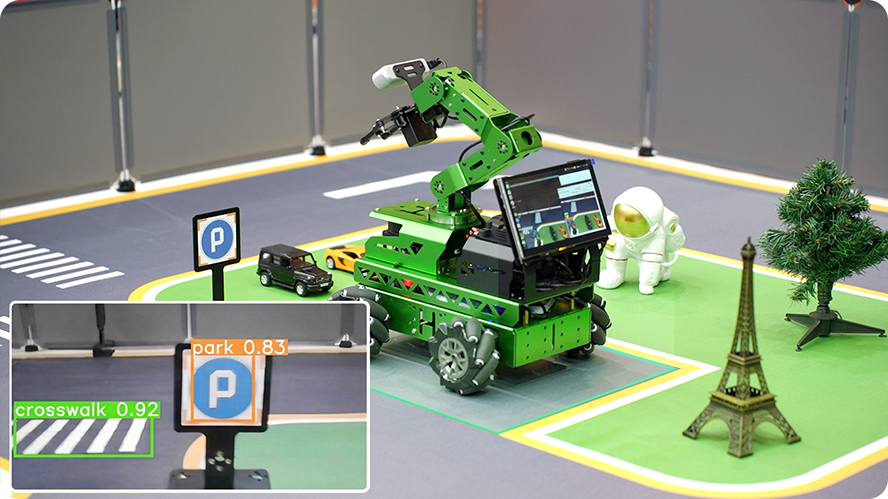
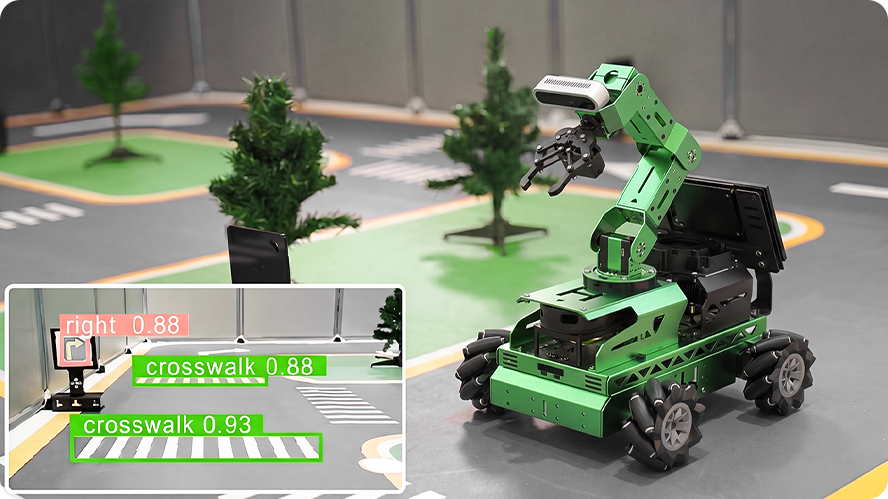
集成YOLO26、OpenCV、PyTorch等多种高效算法框架,实现路标检测、
车道保持、自主泊车、红绿灯决策等功能,玩转无人驾驶。
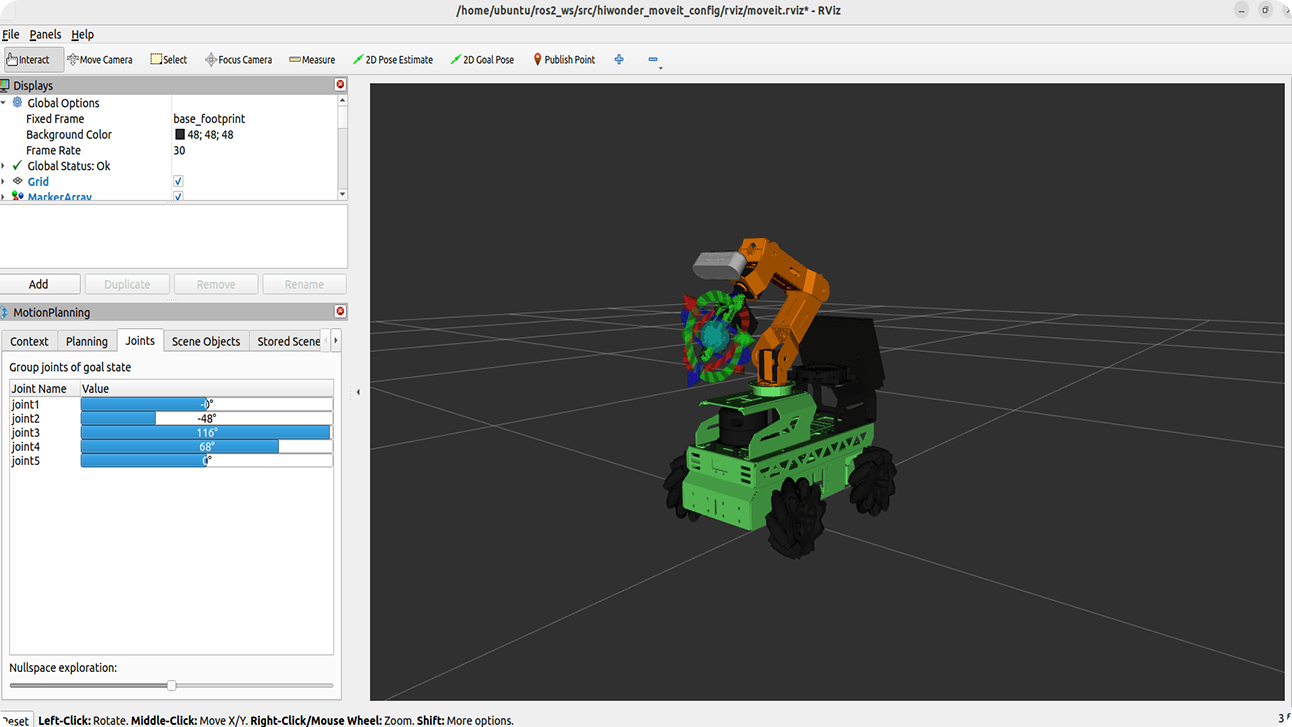
支持在虚拟环境中进行机器人的控制及算法的验证,
降低对实验环境的要求,提高实验效率。
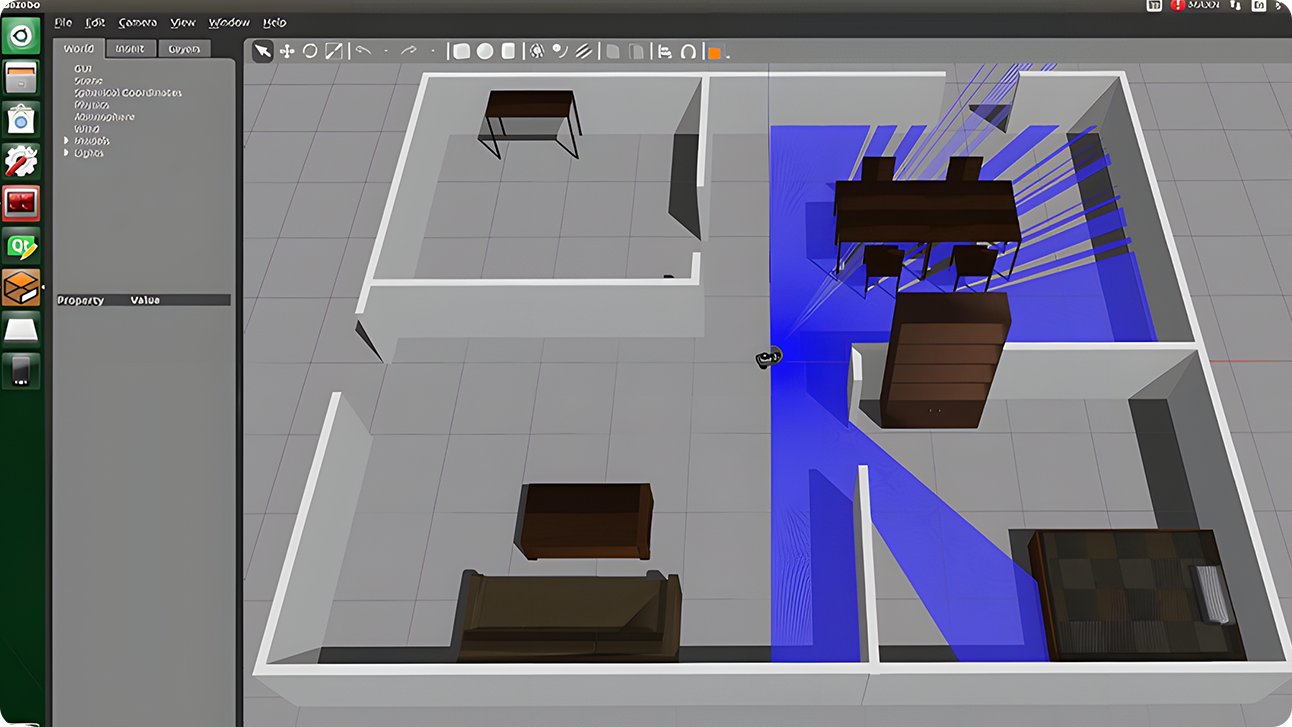
通过机器人模拟控制,进行建图导航
的算法验证提高算法的迭代速度,降
低试错成本。
通过rviz可视化观察建图导航的效果
方便调试,改进算法。
JetRover 详细参数