


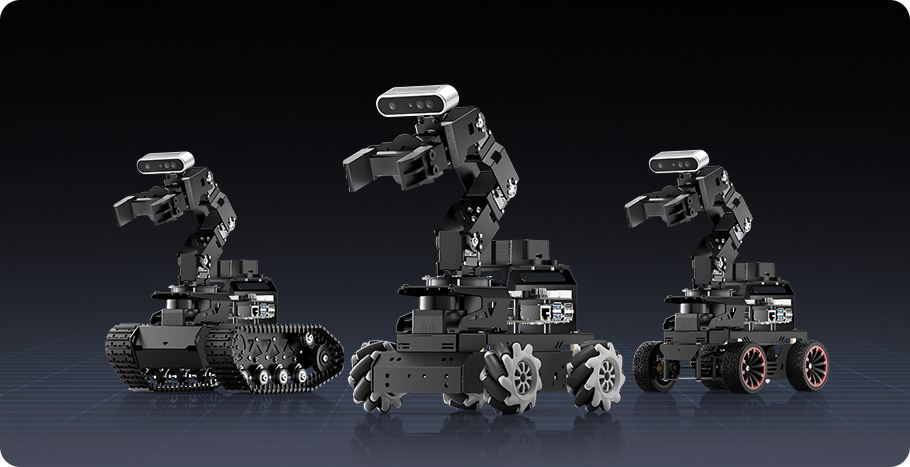
3种运动底盘
麦克纳姆轮、阿克曼、履带差速底盘
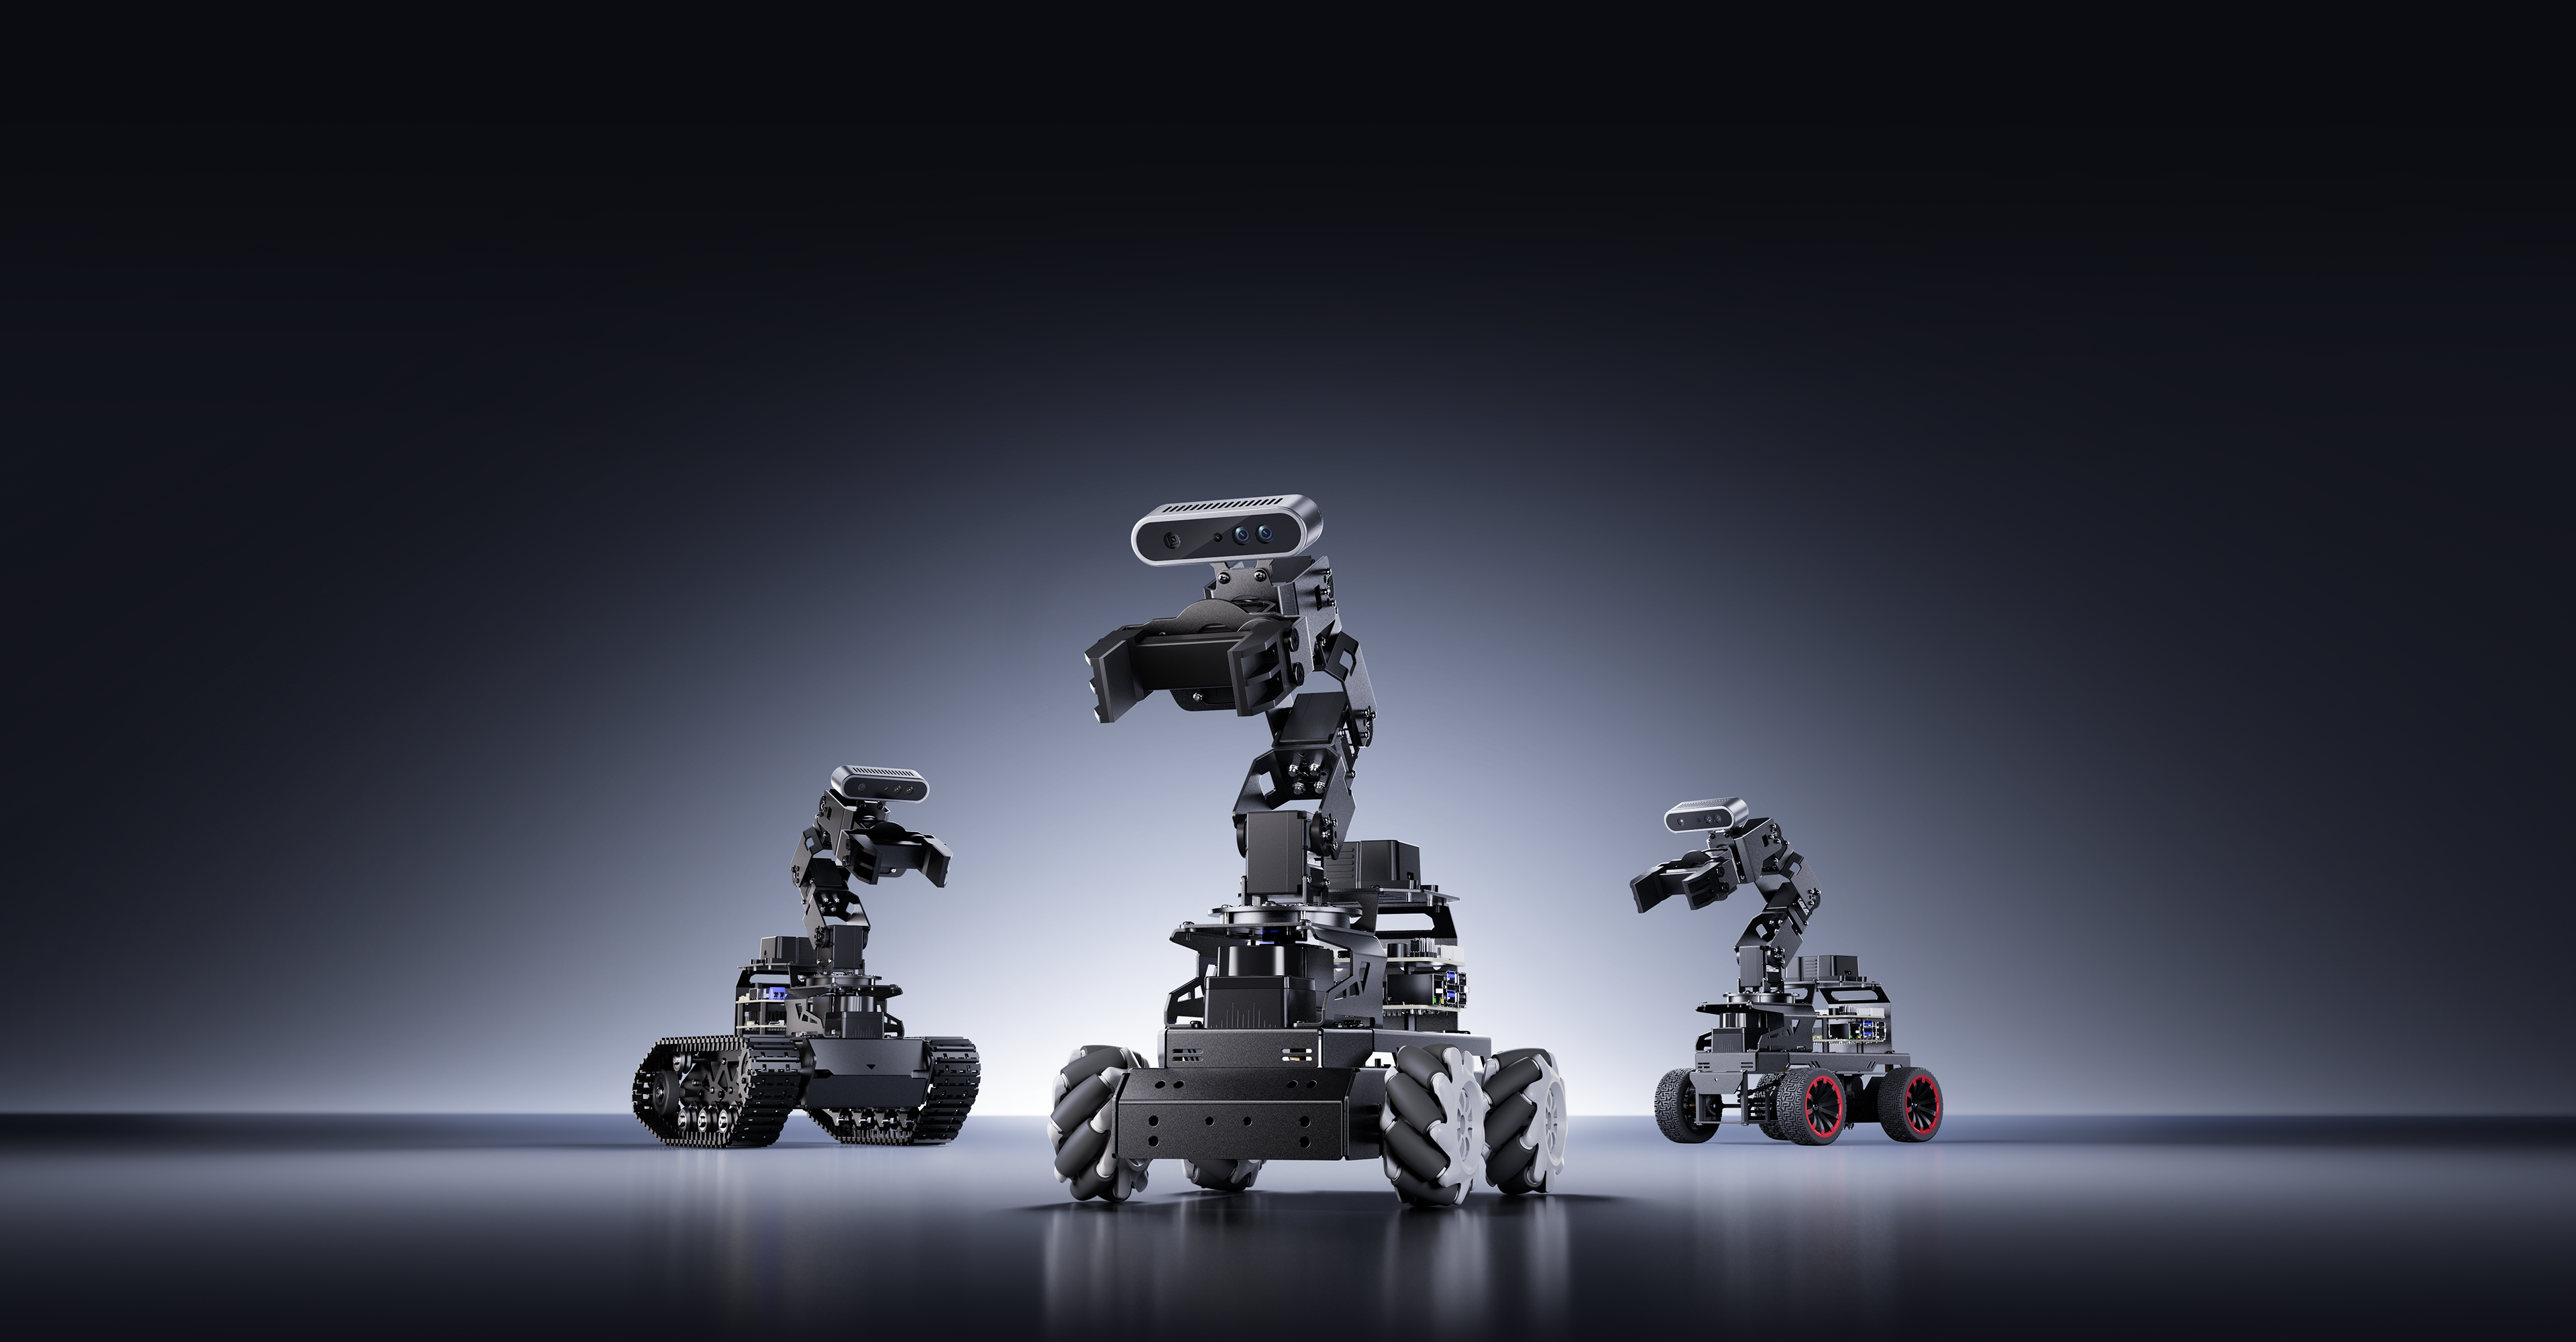
AI大模型ROS2机器人
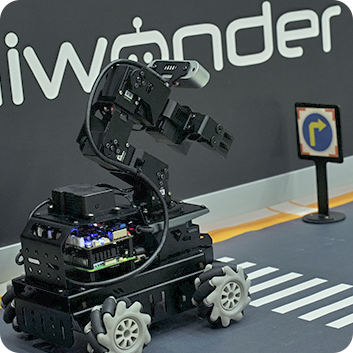
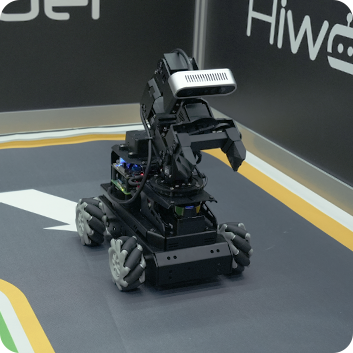
LanderPi是幻尔面向ROS教育场景开发的复合型机器人,支持麦克纳姆轮、阿克曼、履带三种底盘形态,可满足不同机器人应用场景下的开发需求。基于树莓派5主控,搭载激光雷达、3D深度相机、6自由度机械臂等核心硬件,可实现SLAM建图导航、路径规划、动态避障、机械臂运动控制等功能,满足自主导航、智能搬运、手眼协同抓取等复杂机器人应用需求。
LanderPi同时部署了多模态AI大模型,结合AI语音交互盒,可实现自然语言交互、视觉理解与任务指令解析,进一步探索具身智能应用。官方提供260+节交互式学习课程、丰富二次开发案例以及底层源码,帮助用户深入学习ROS2、机器人控制与AI应用开发。
麦克纳姆轮、阿克曼、履带差速底盘
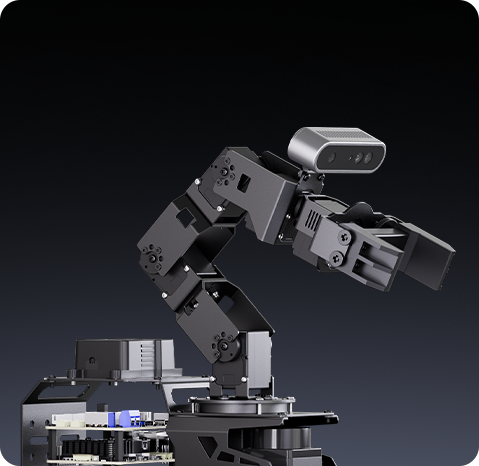
灵活运动,精准夹取
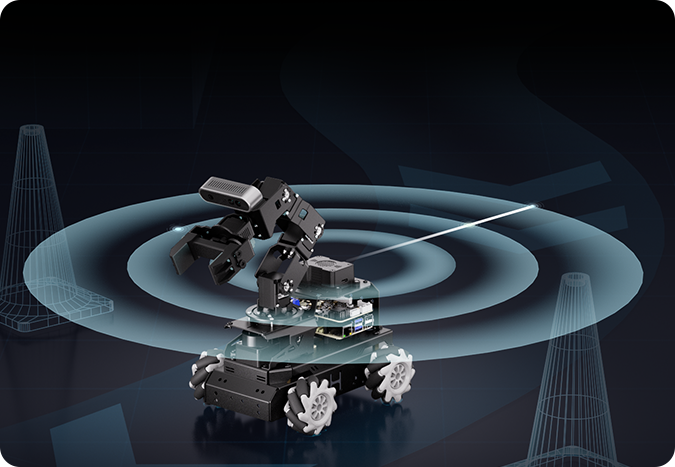
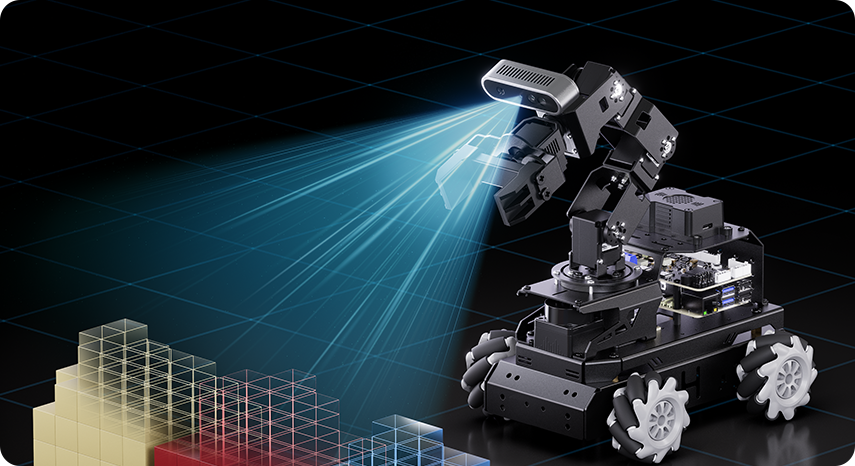
270°大角度探测,精准感知
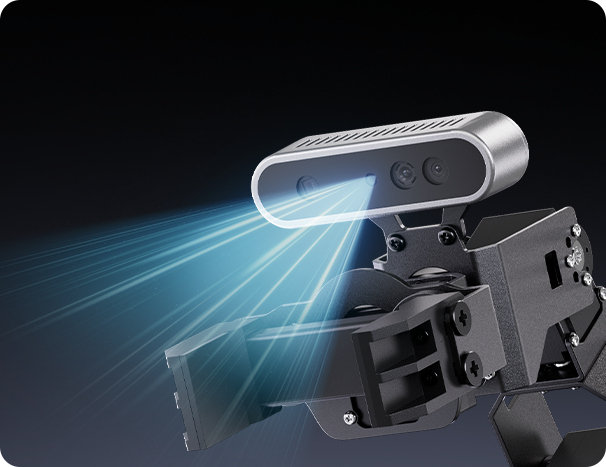
多种视觉算法,高效识别
从感知到执行,每个元器件都为AI
算力与精准感知而生。
支持麦克纳姆轮、阿克曼转向、悬
挂履带三种底盘结构。
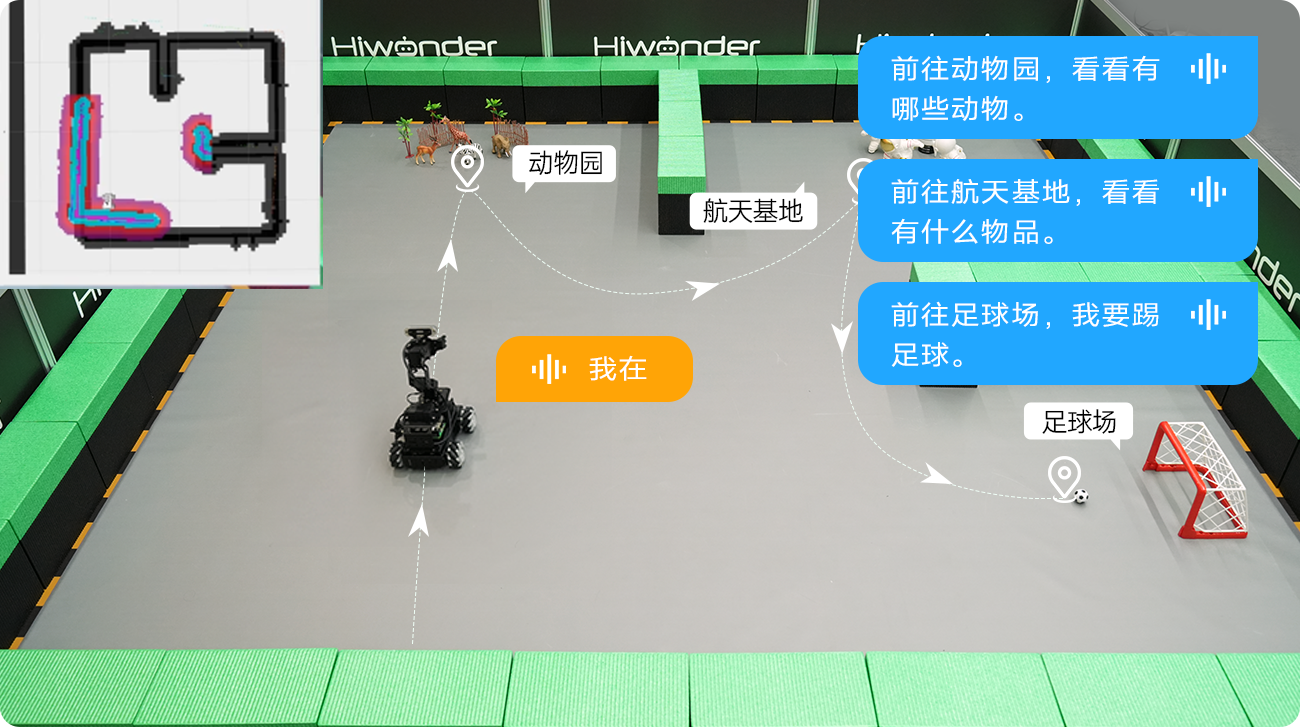
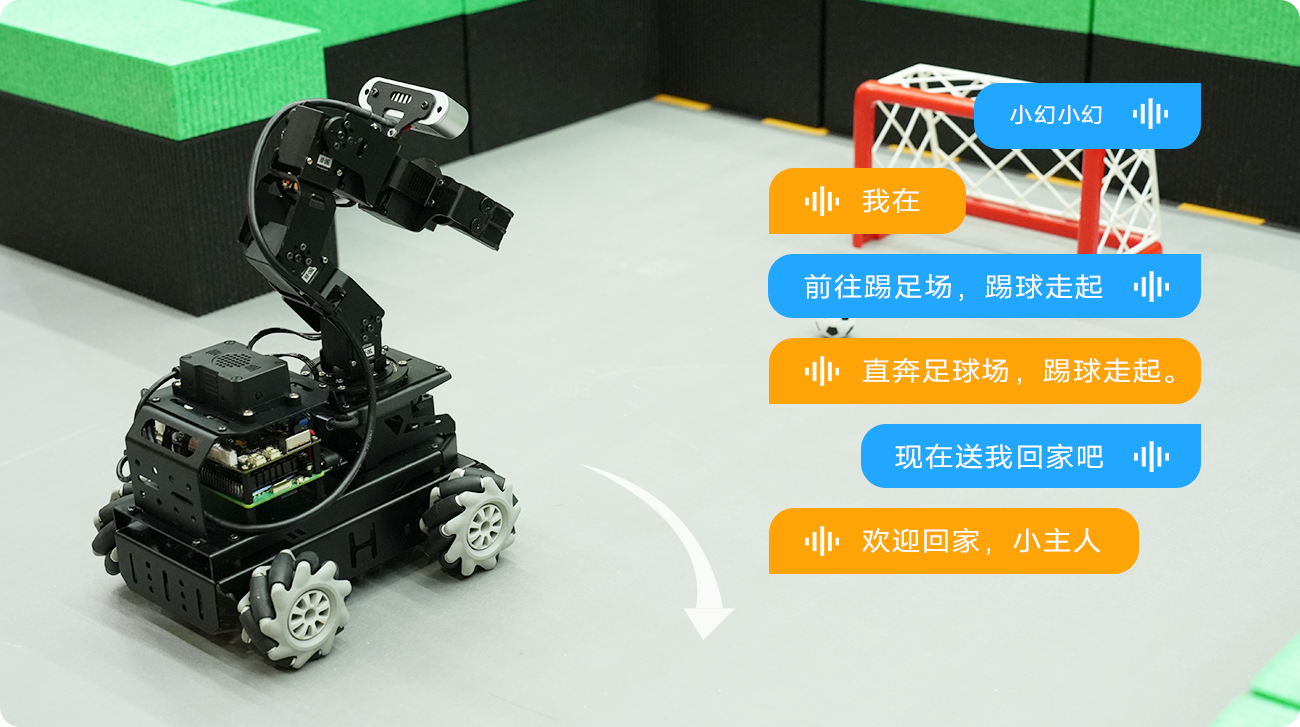
打破传统指令束缚,“感知→记忆→思考→执行→跨端反馈”全链路闭环。
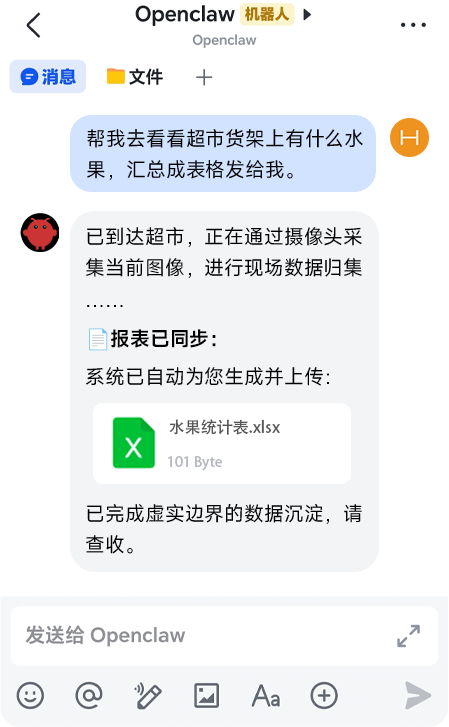
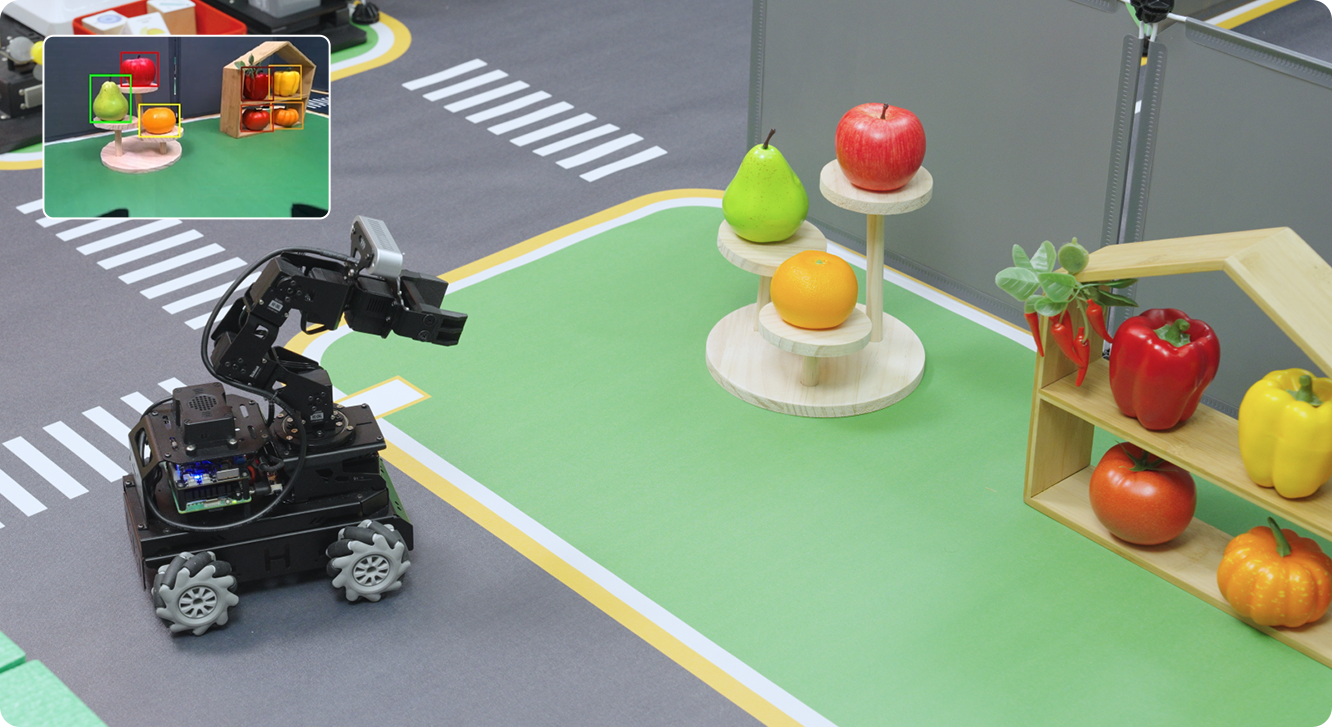
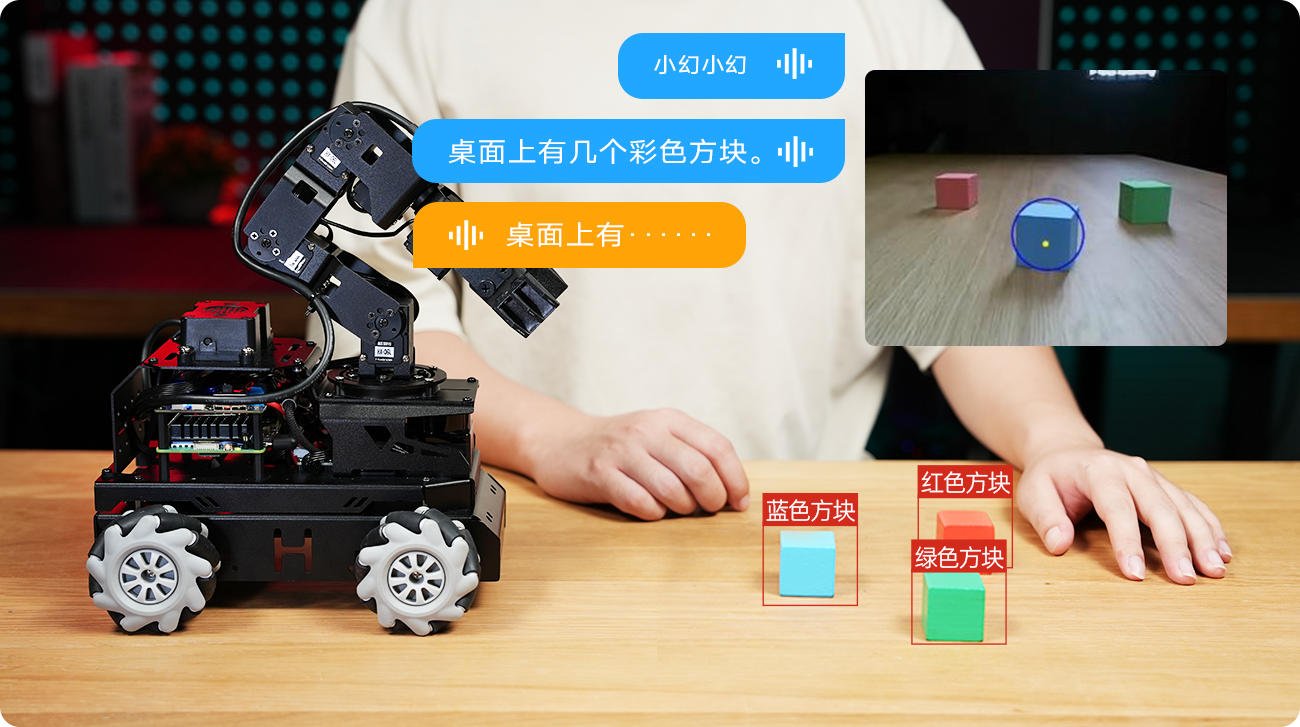
融合文本、语音、视觉三大模型,动态反馈与自由对话打断,实现类人级认知与决策。
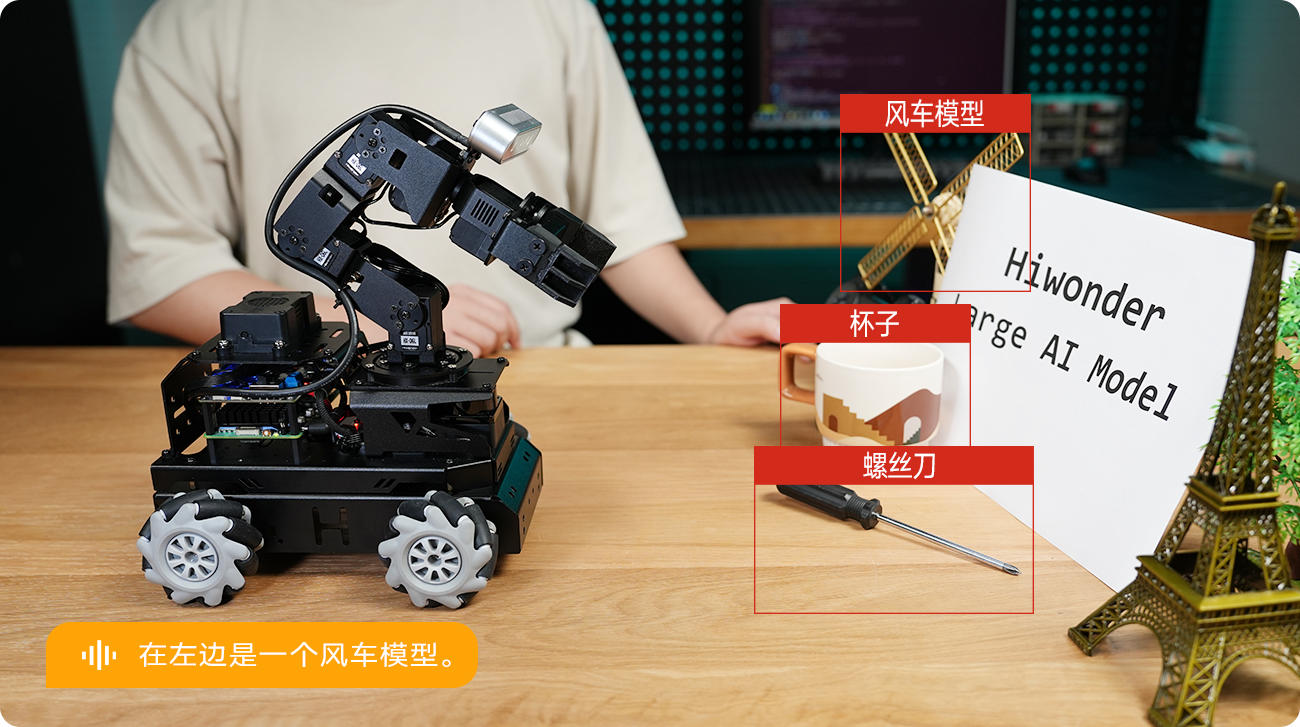
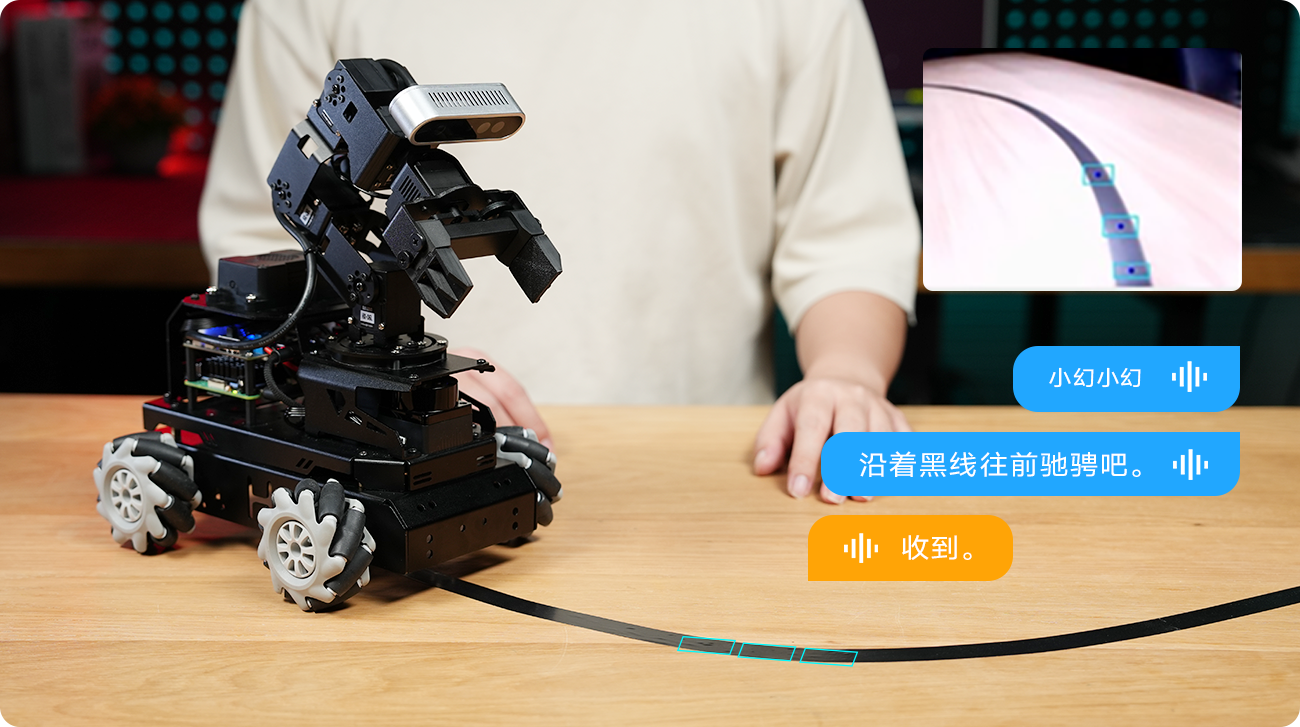
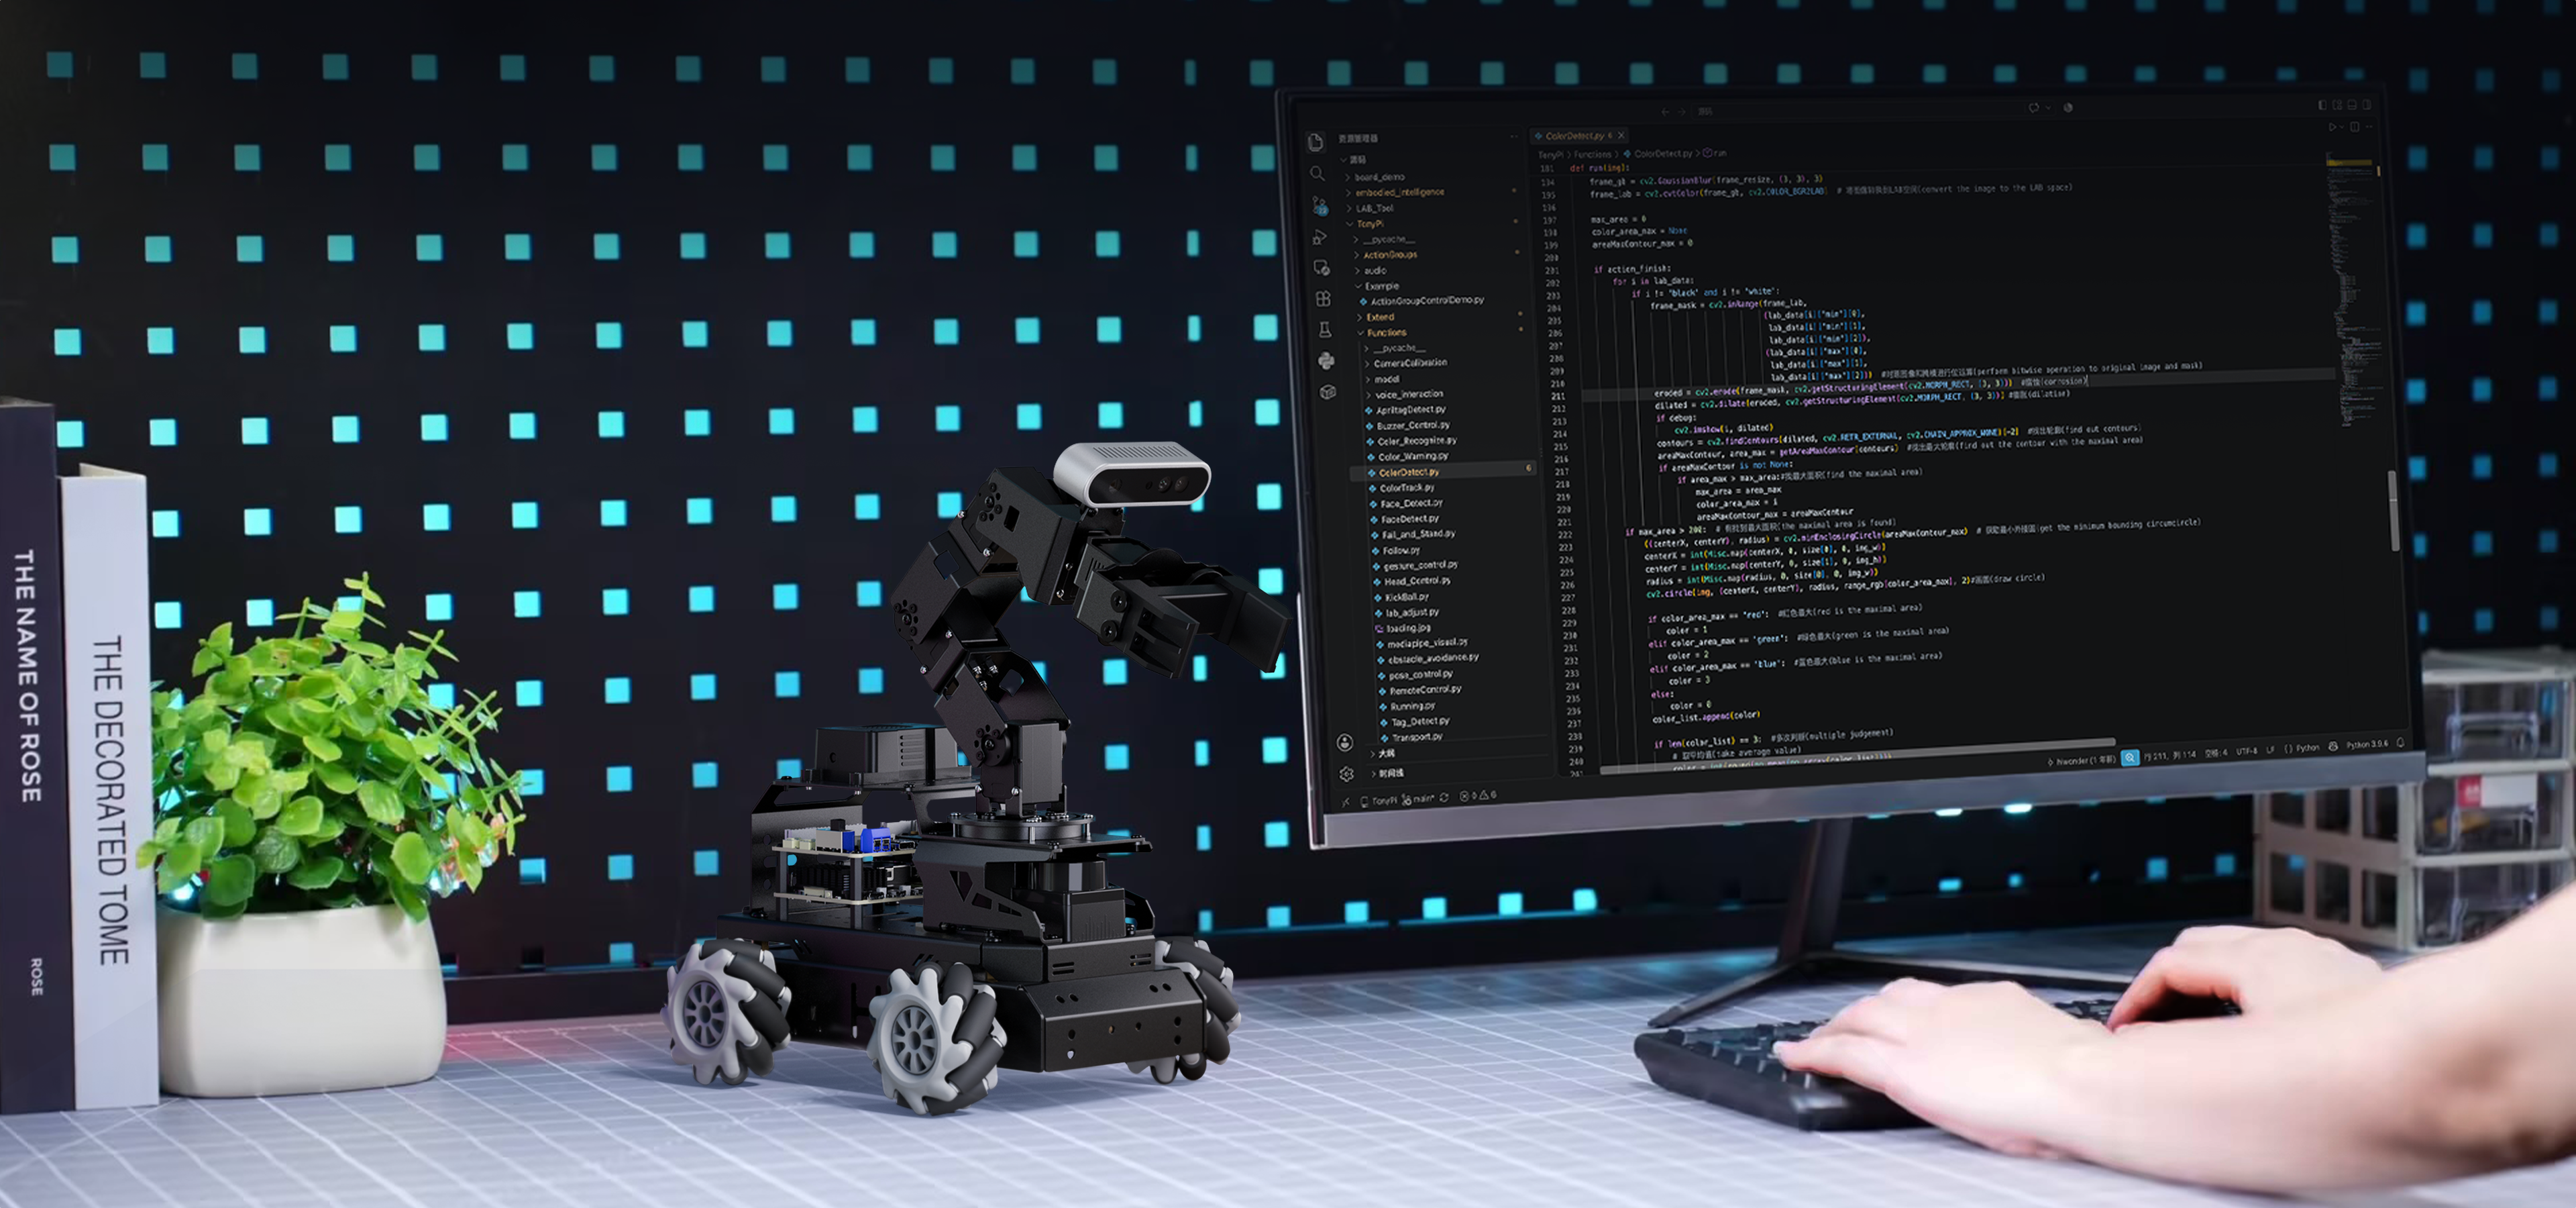
采用全球主流机器人通讯架构ROS2,开放Python源码,驱动机器人快速上手。
配备TOF激光雷达,支持四种主流SLAM算法,实现自主建图、路径规划与动态避障。
配备3D结构光深度相机,支持多种视觉算法,实现三维视觉建图、深度点云图像数据与AI视觉深度学习。
采用专利导轨机械爪,融合高阶逆运动学算法,实现追踪抓取搬运等高阶应用。
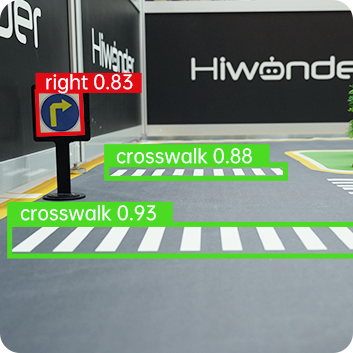
集成YOLO26、OpenCV、MediaPipe、KCF等多种高效算法框架,
实现物体检测、人脸识别,视觉巡线等多种玩法。
支持URDF仿真模型、Movelt仿真控制/运动规划,快速验证代码,提高开发效率
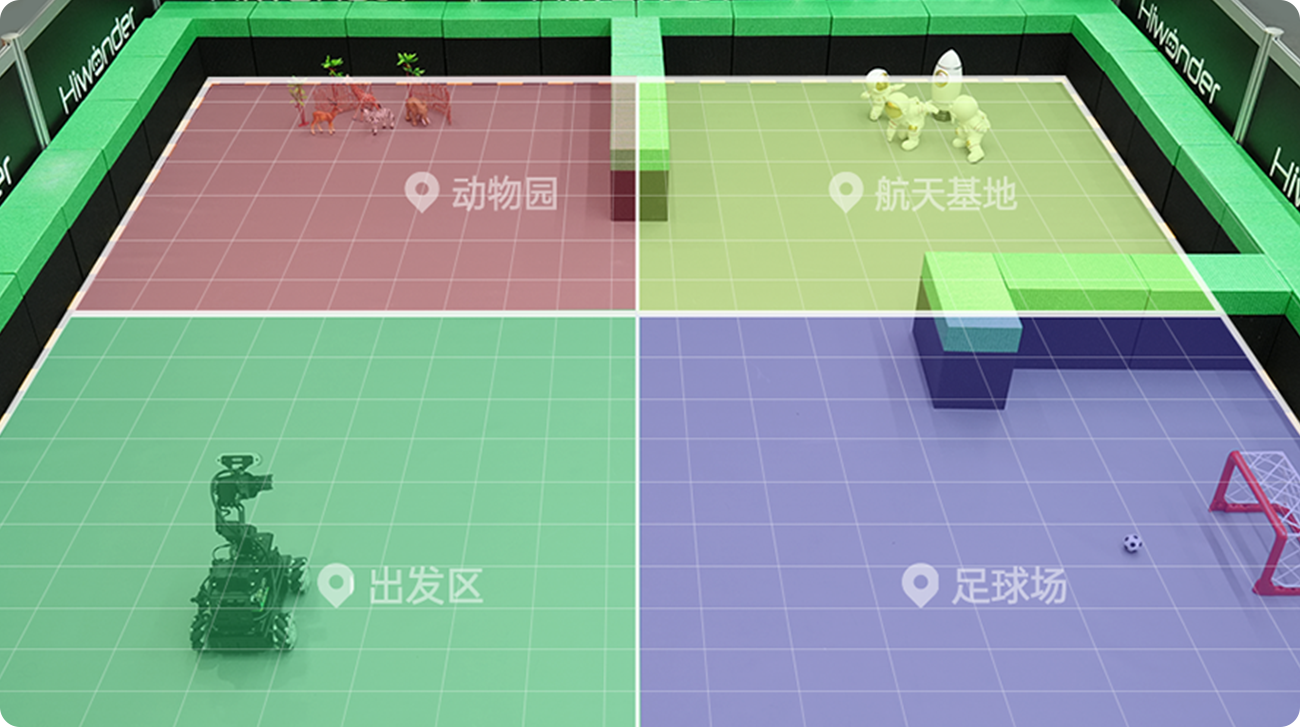
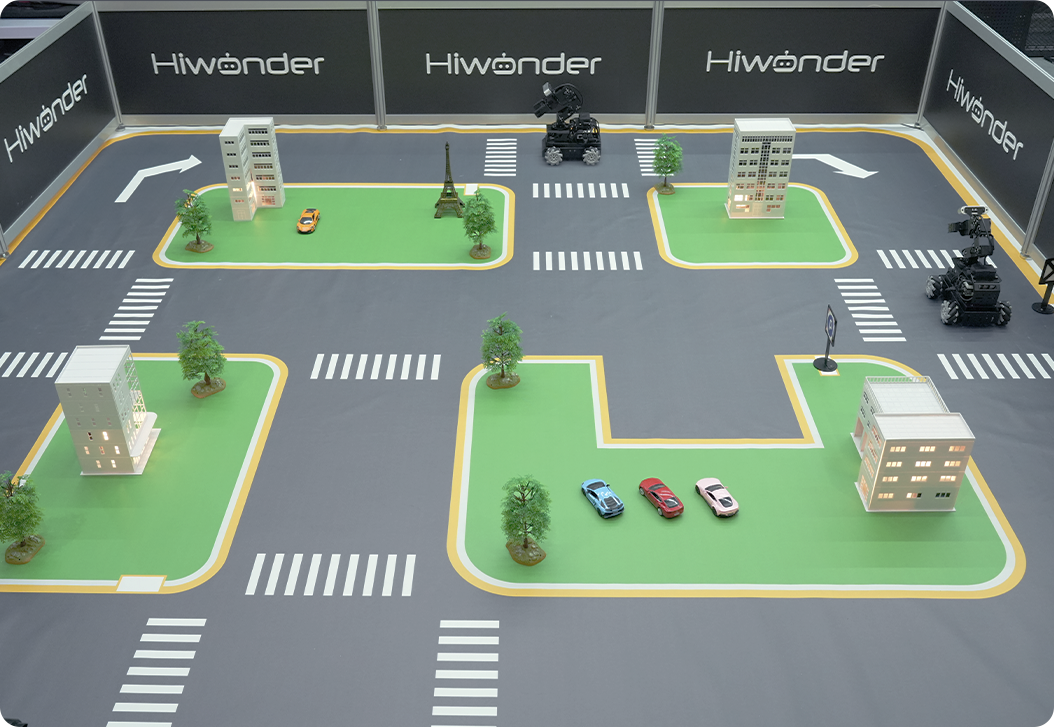
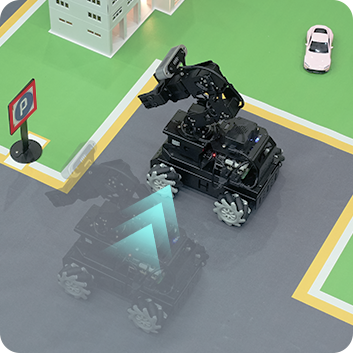
定制化沙盘应用场景,将ROS功能与AI视觉功能项目化、场景化,
轻松玩转AI无人驾驶。
LanderPi 详细参数
| 产品名称 | LanderPi |
|---|---|
| 底盘类型 | 麦克纳姆轮底盘版(深度相机版)、阿克曼底盘版(深度相机版)、履带底盘版(深度相机版) |
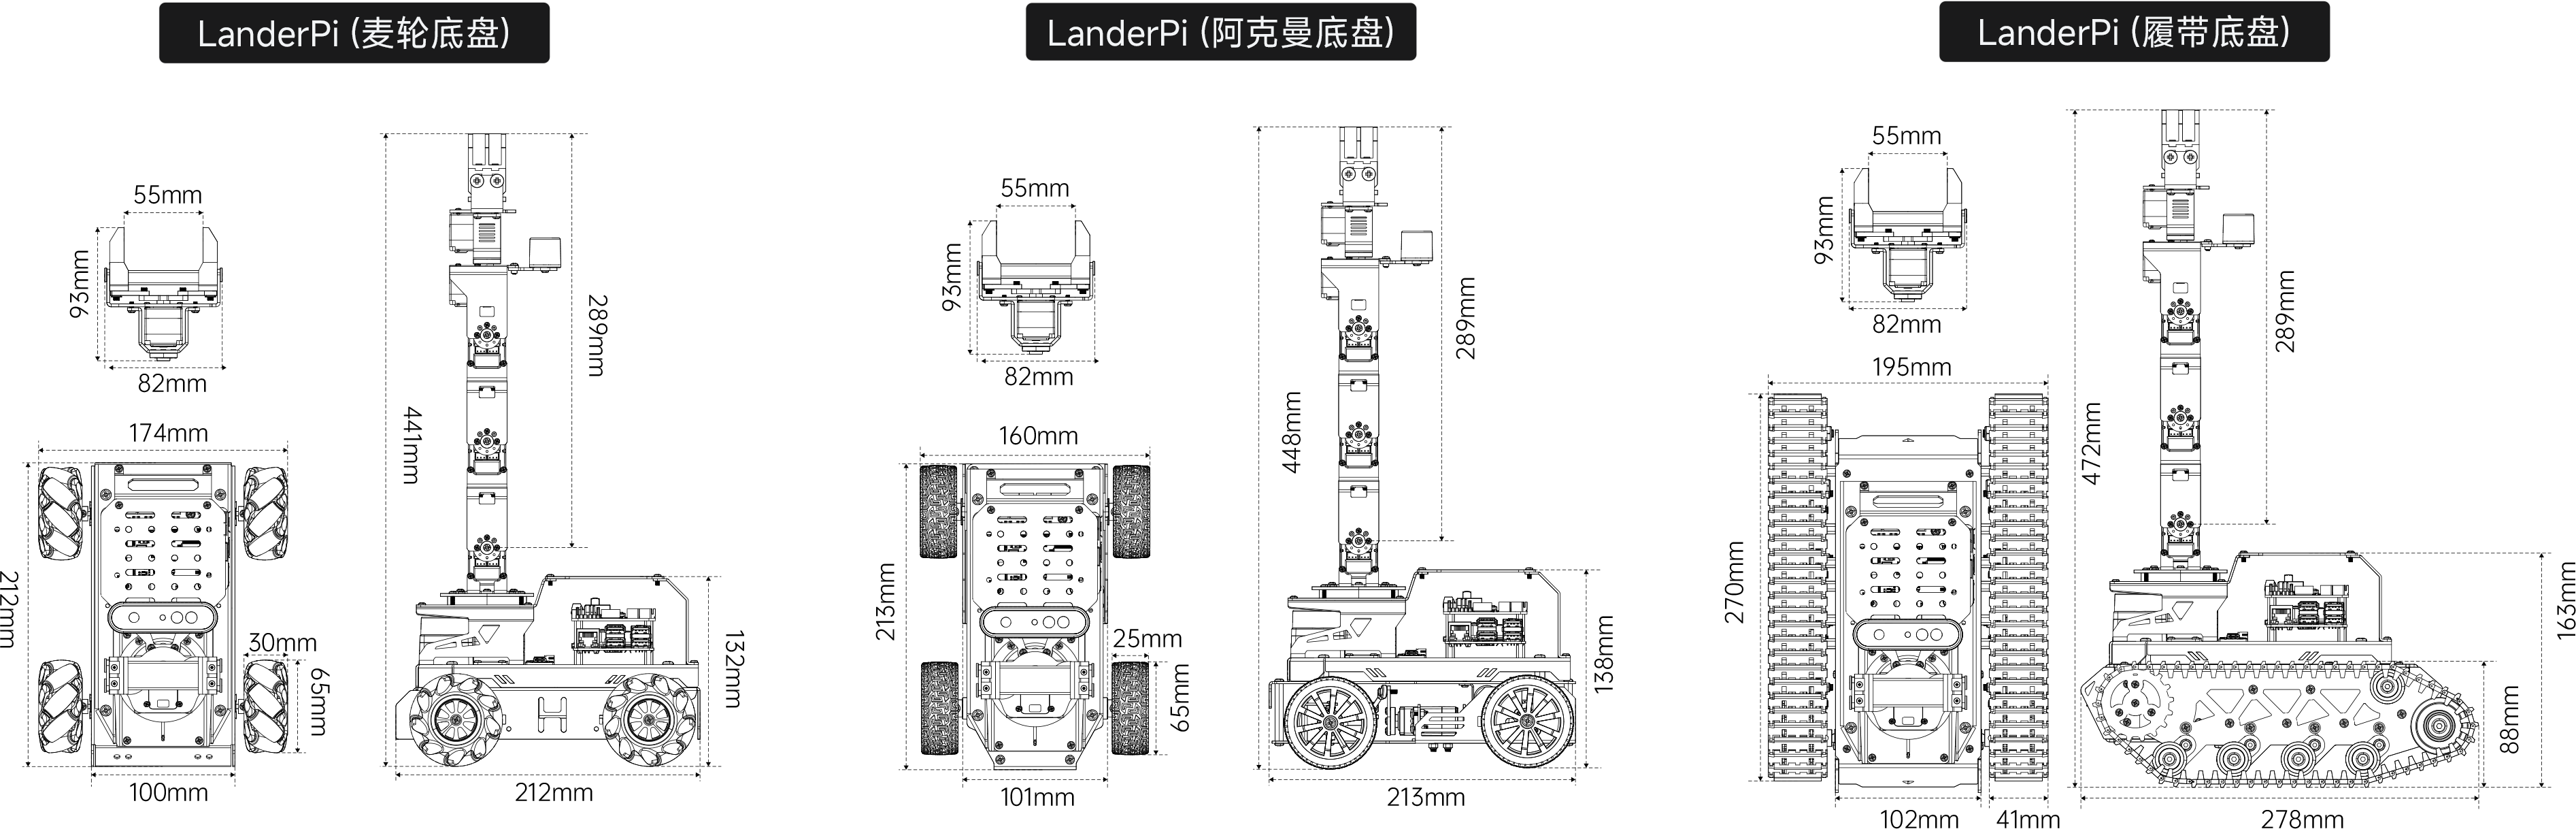
| 产品尺寸 | 麦克纳姆轮底盘版(212×174×441mm)、阿克曼底盘版(213×160×448mm)、履带底盘版(278×195×458mm) |
| 产品重量 | 麦克纳姆轮底盘版(1.79kg)、阿克曼底盘版(1.73kg)、履带底盘版(2.18kg) |
| 电机 | 310金属齿轮减速电机(麦克纳姆轮、阿克曼底盘)、MC520金属齿轮减速电机(履带底盘) |
| 编码器 | AB相高精度正交编码器 |
| 机体材料 | 全金属铝合金底盘,阳极氧化处理工艺 |
| ROS主控 | RRCLite机器人控制器+树莓派5主板 |
| 控制方式 | 手机APP控制、手柄控制、PC端控制 |
| 摄像头 | Aurora930 Pro光鉴深度相机 |
| 激光雷达 | 奥锐达MS200雷达 |
| 音频/拾音 | WonderEcho Pro AI语音交互盒 |
| 电池 | 7.4V 2200mAh 10C锂电池,带保护板,续航60min(不同状态有差异) |
| 操作系统 | Raspberry Pi OS + Ubuntu 22.04 LTS + ROS2 Humble(Docker) |
| 软件 | iOS/安卓手机APP |
| 通信方式 | WiFi/以太网 |
| 编程工具 | Python / C / C++ / JavaScript |
| 储存 | 64G TF卡 |
| 舵机型号 | HX-06L智能总线舵机、LD-1501MG数字舵机(阿克曼底盘版) |
| 配套资料 | 开发手册、视频教程、ROS源码、系统镜像、配套软件 |
建议具备一定编程基础。LanderPi面向ROS2机器人学习与开发场景,涉及Python编程、SLAM建图导航、机器人控制等高阶应用。
LanderPi支持麦克纳姆轮、阿克曼、履带三种底盘形态。麦克纳姆轮适合室内全向移动;阿克曼底盘适合模拟无人驾驶场景;履带底盘拥有更强的复杂地形通过能力。
仅豪华版支持。豪华版可扩展AI语音交互盒,结合大语言、语音、视觉等多模态AI能力,可实现自然语音交互、视觉理解与任务指令解析,探索具身智能应用。
可以。幻尔提供详细的OpenClaw部署与使用教程,依托树莓派5主控,机器人可通过自然语言理解用户指令,并调用3D视觉与运动控制完成任务,探索智能交互与具身智能应用。
支持。官方提供ROS2源码、系统镜像、开发文档、教程视频及实验案例,用户可基于源码进行二次开发,深入学习机器人导航、视觉识别、机械臂控制等应用开发。
可以到 【幻尔社区】 进行技术提问,届时会有相关技术人员在线回复。