


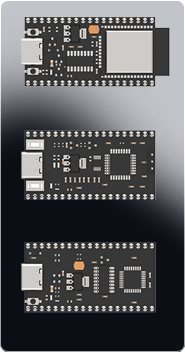
 ESP32核心模组
STM32核心模组
51单片机核心模组
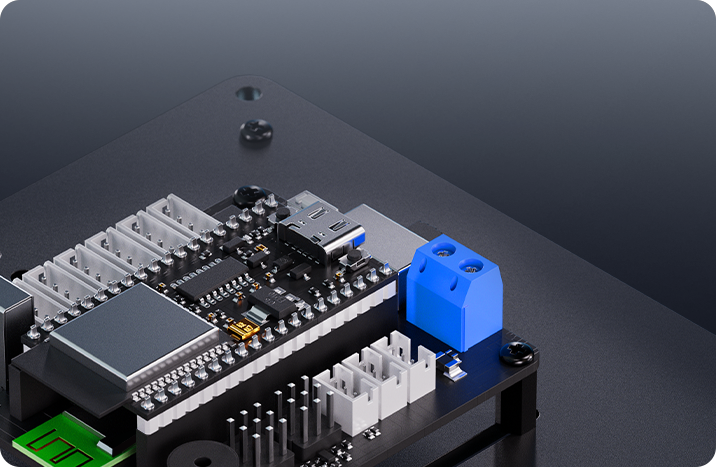
三合一模块化开源主控
ESP32 / STM32 / 51自由切换
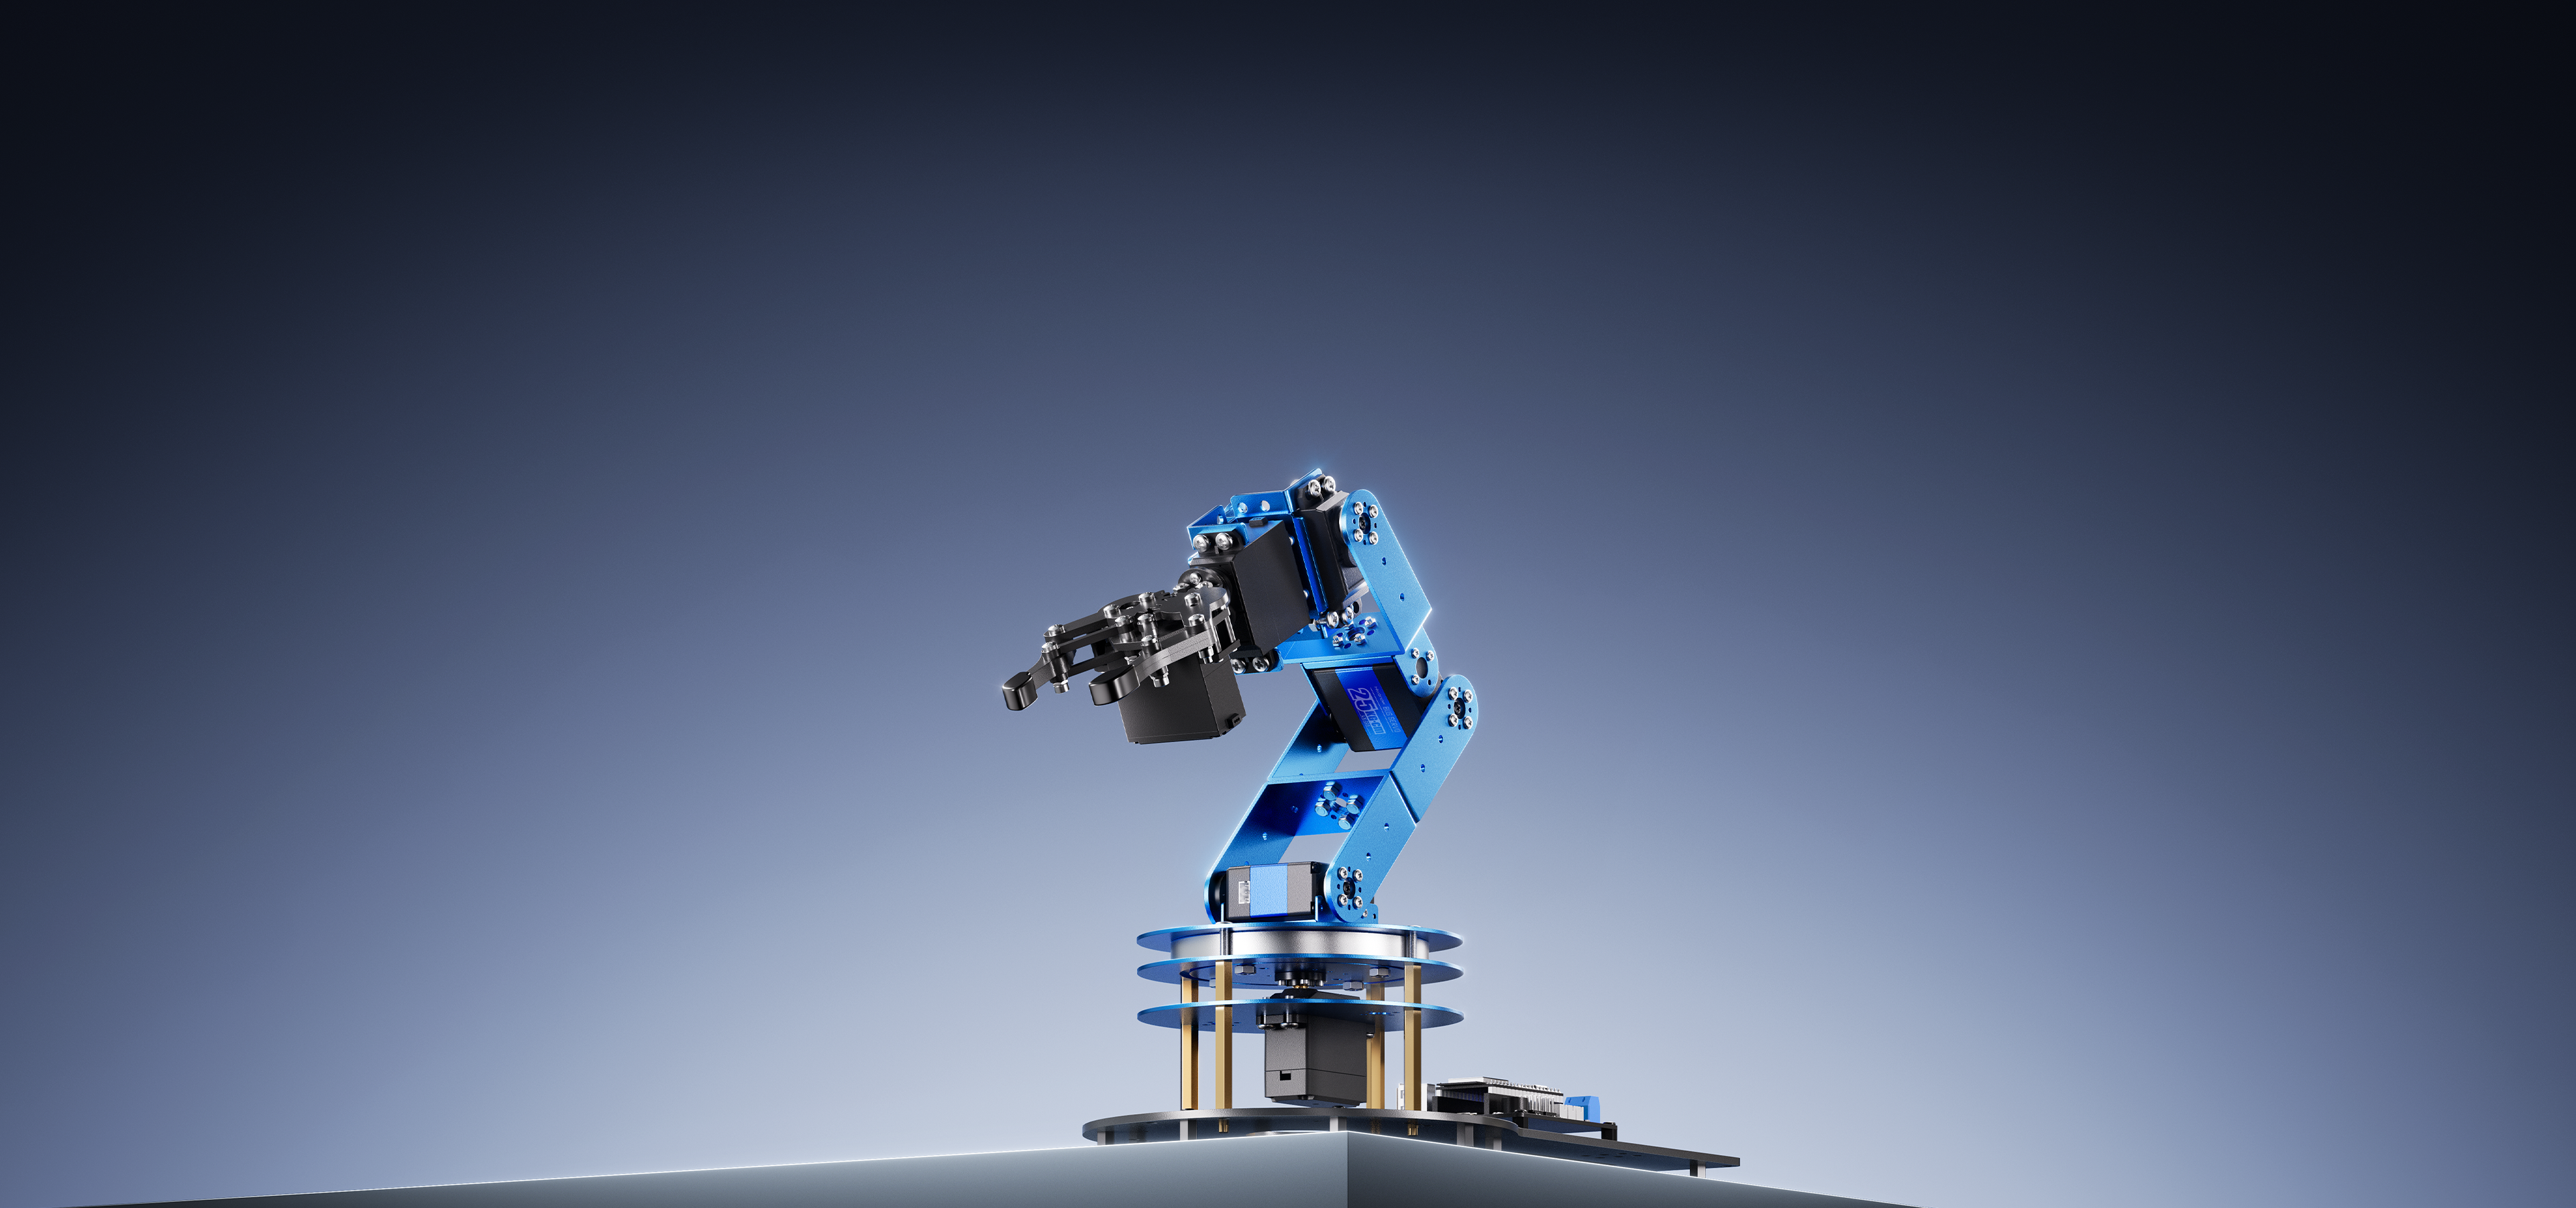
全栈式开源机械臂
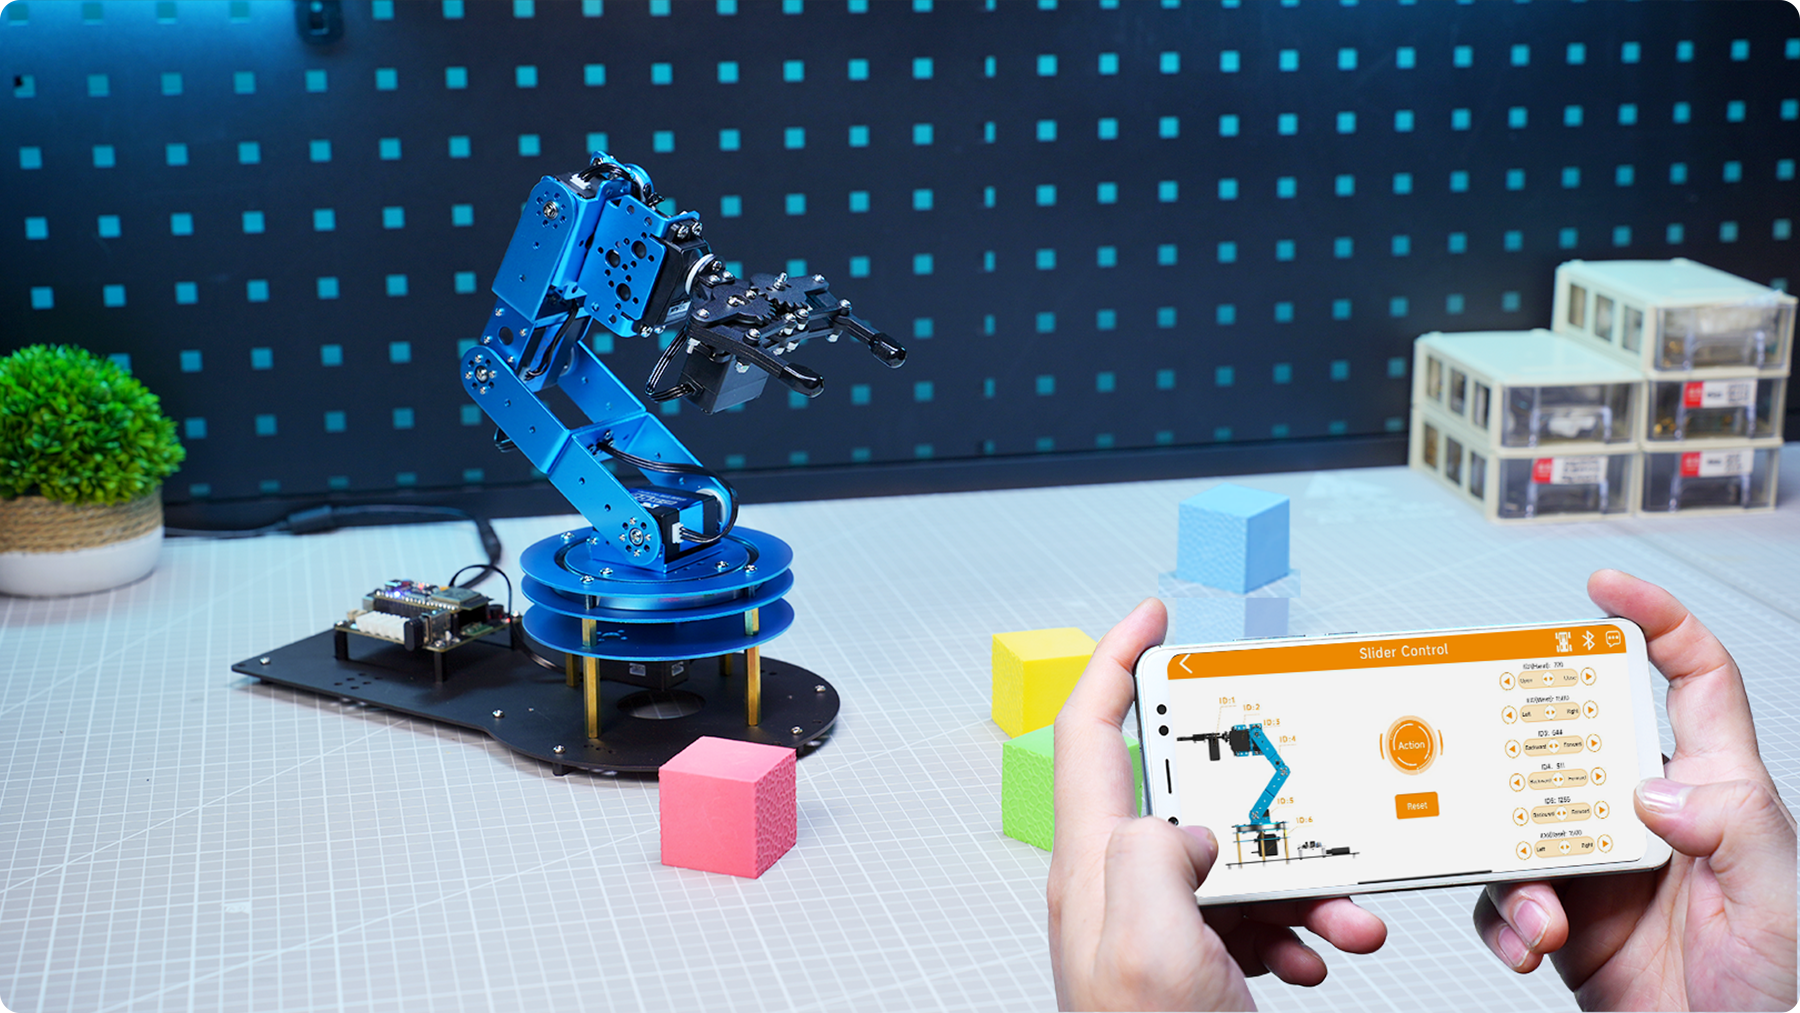
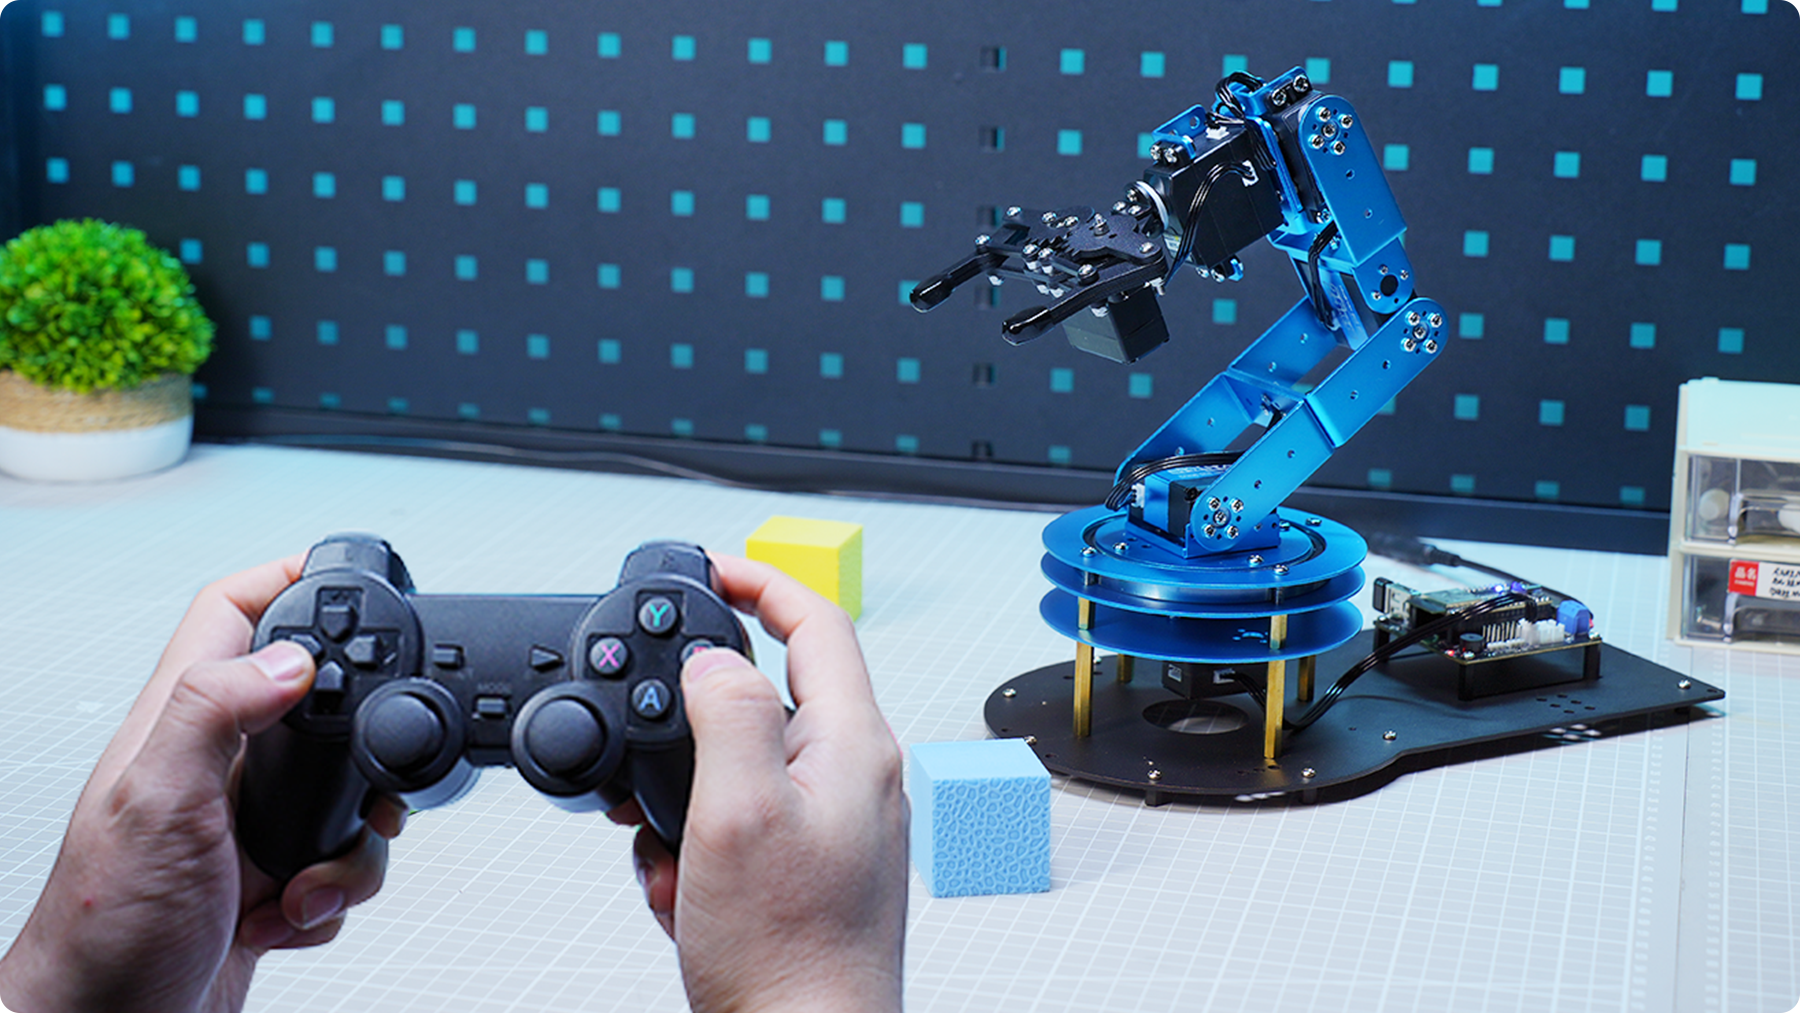
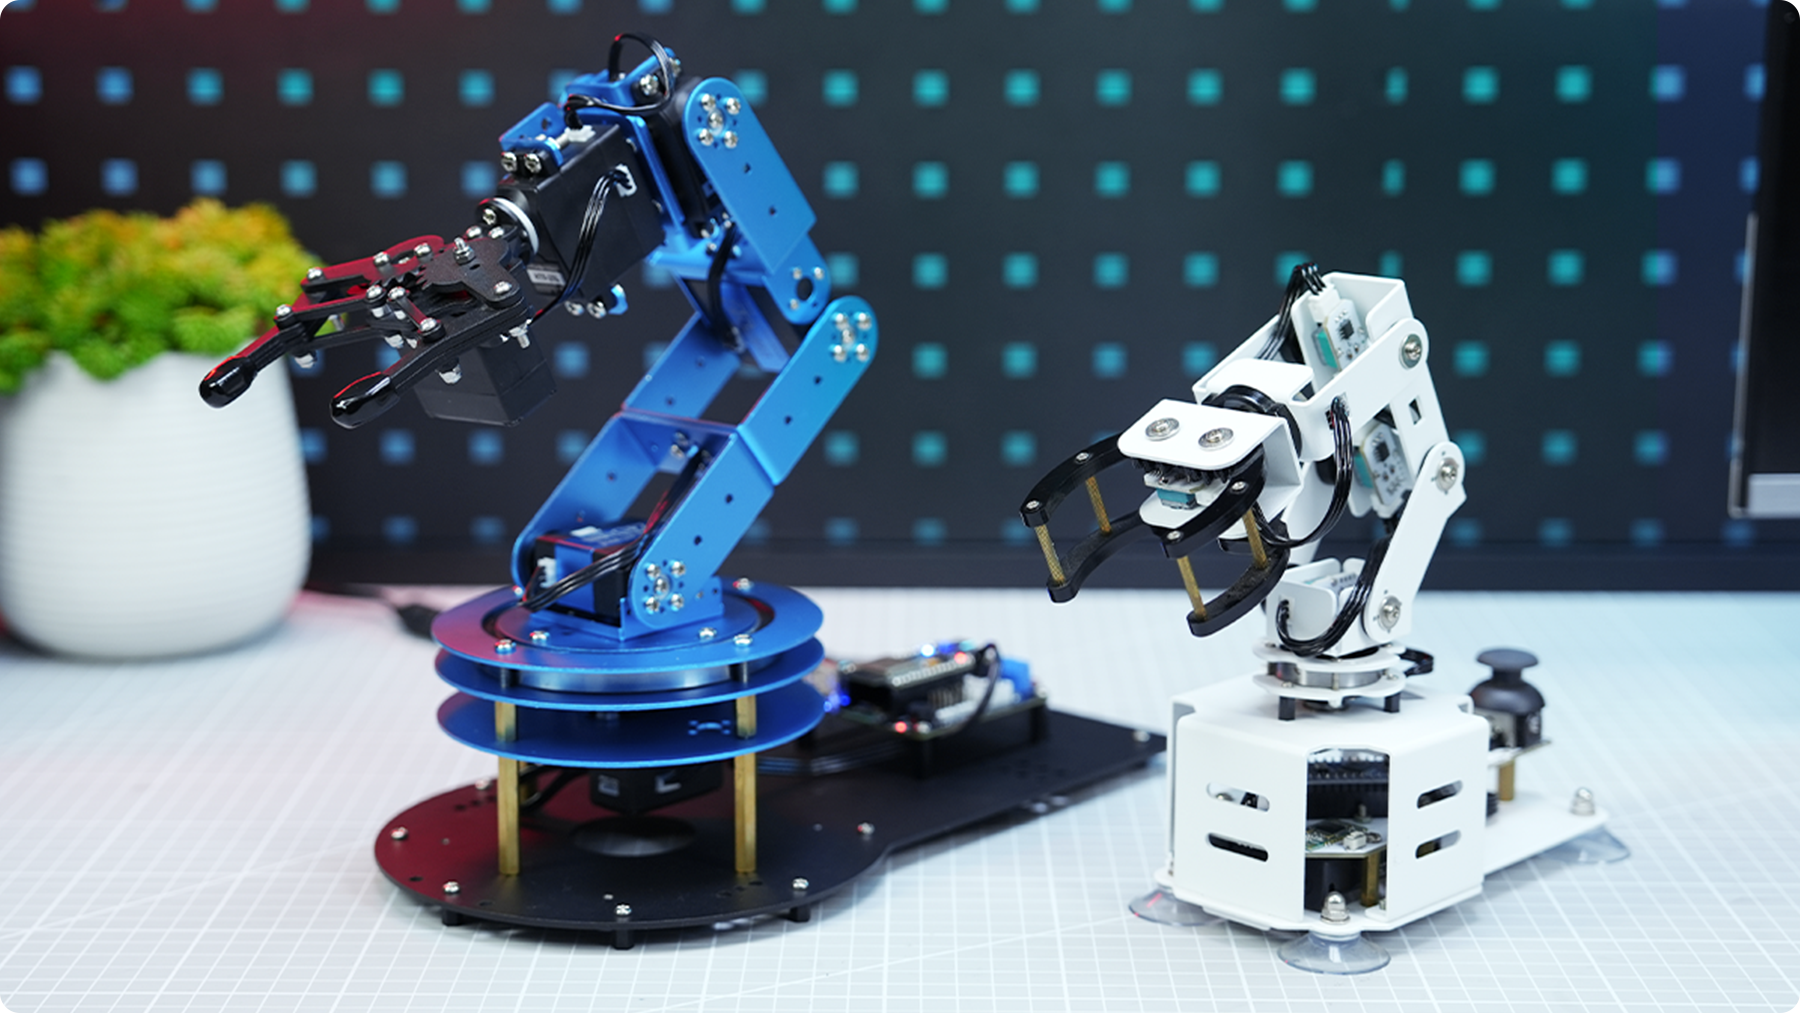
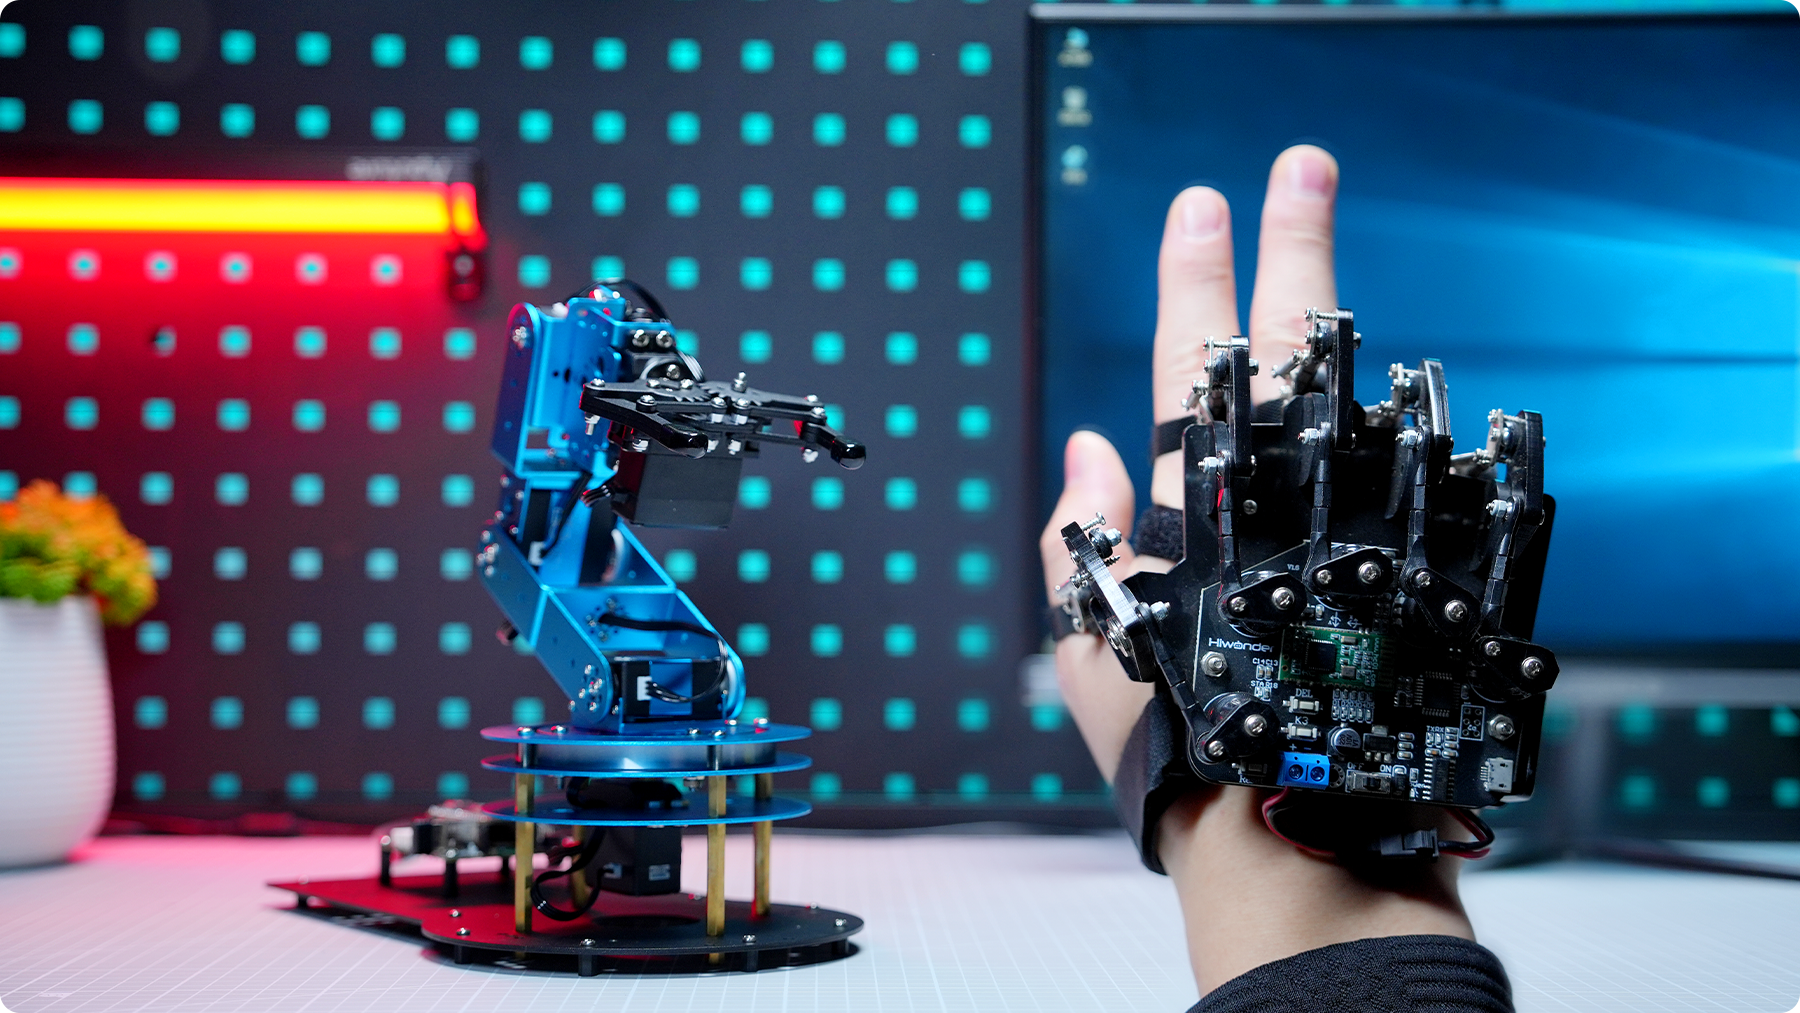
LeArm是幻尔科技面向教育场景开发的全栈式开源AI机械臂,控制器采用模块化设计,能自由切换ESP32、STM32、51主控模组,并内置了蓝牙5.1,支持APP、手柄、体感手套等多种通讯方式。机械臂可以搭配幻尔PWM舵机或智能总线舵机,通过内置的逆运动学算法,只需输入坐标就能轻松实现机械臂的精准控制!
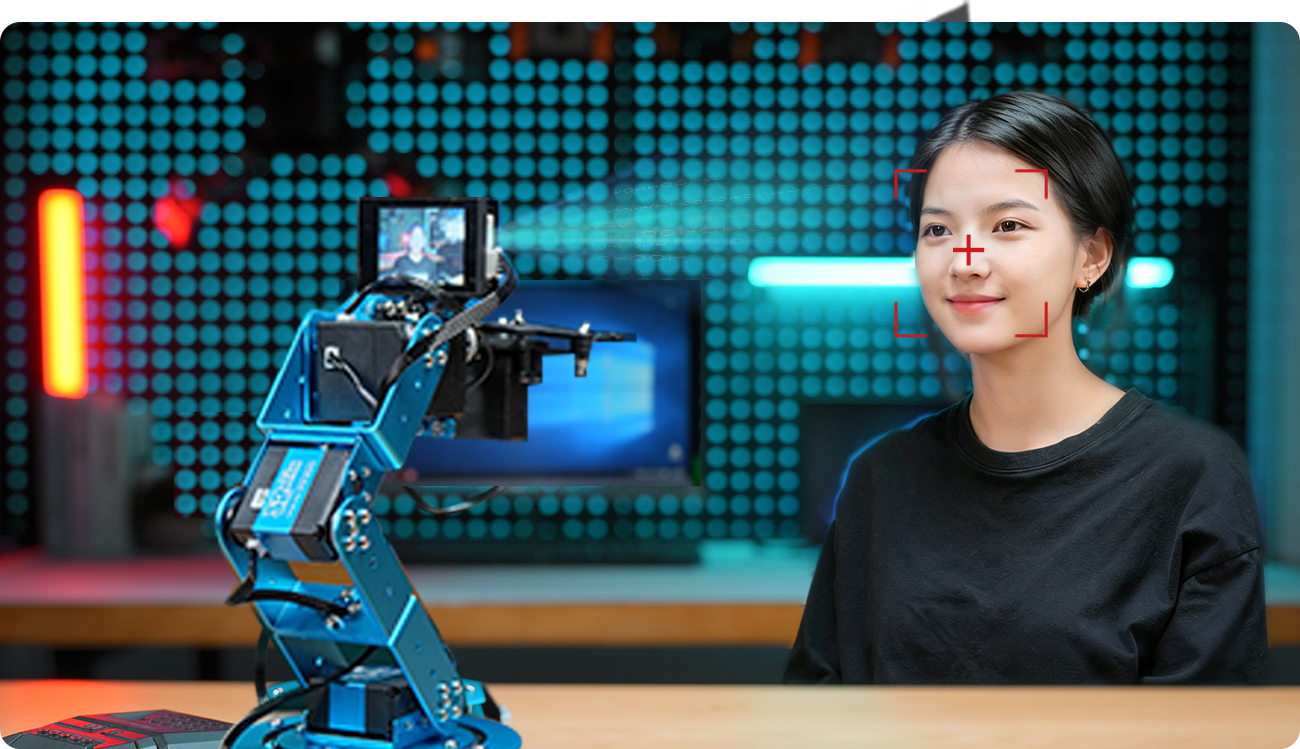
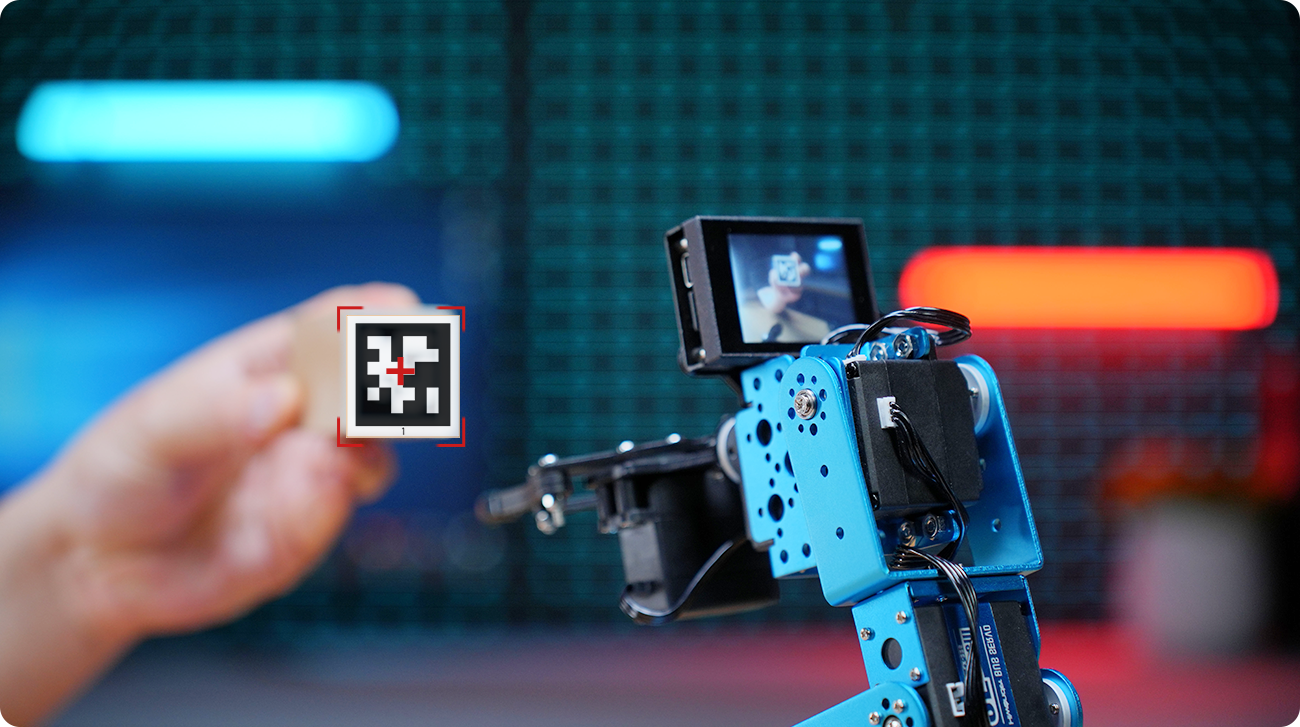
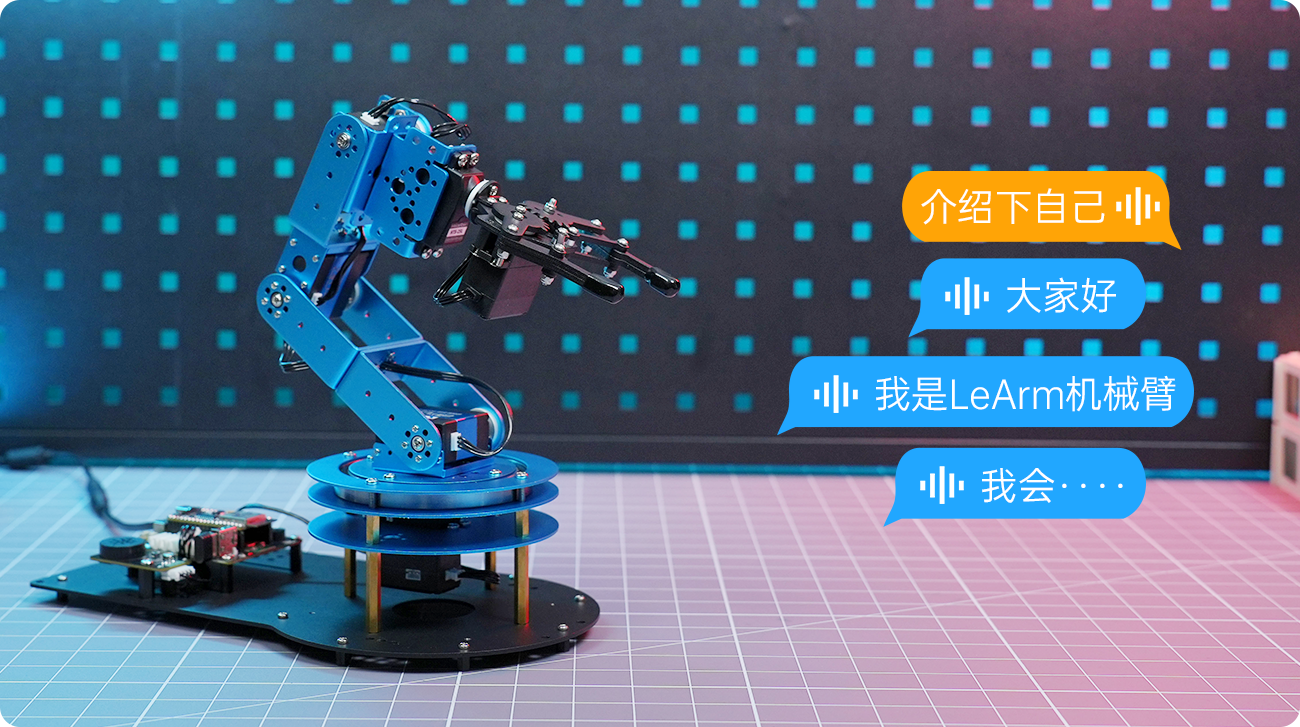
LeArm可搭载K210视觉模块、AI语音交互模块及丰富的传感器,赋予视觉、听觉、触觉等卓越的感知能力,可解锁视觉识别、目标追踪、智能分拣、自然语音交互、传感器拓展等更多创意交互功能。
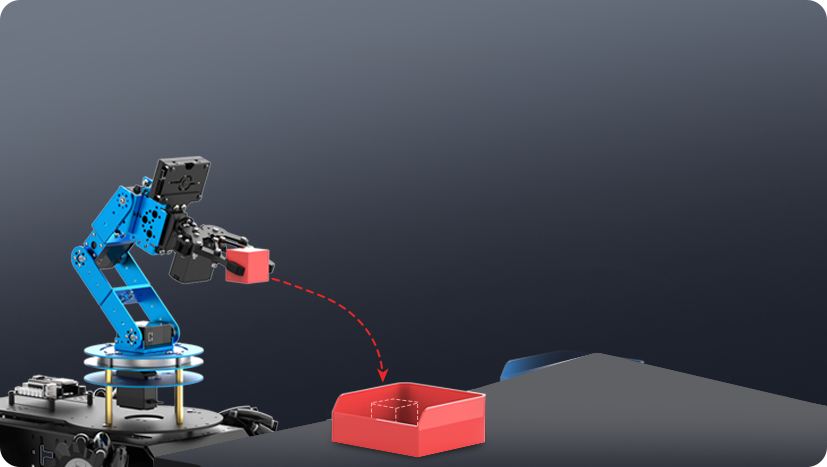
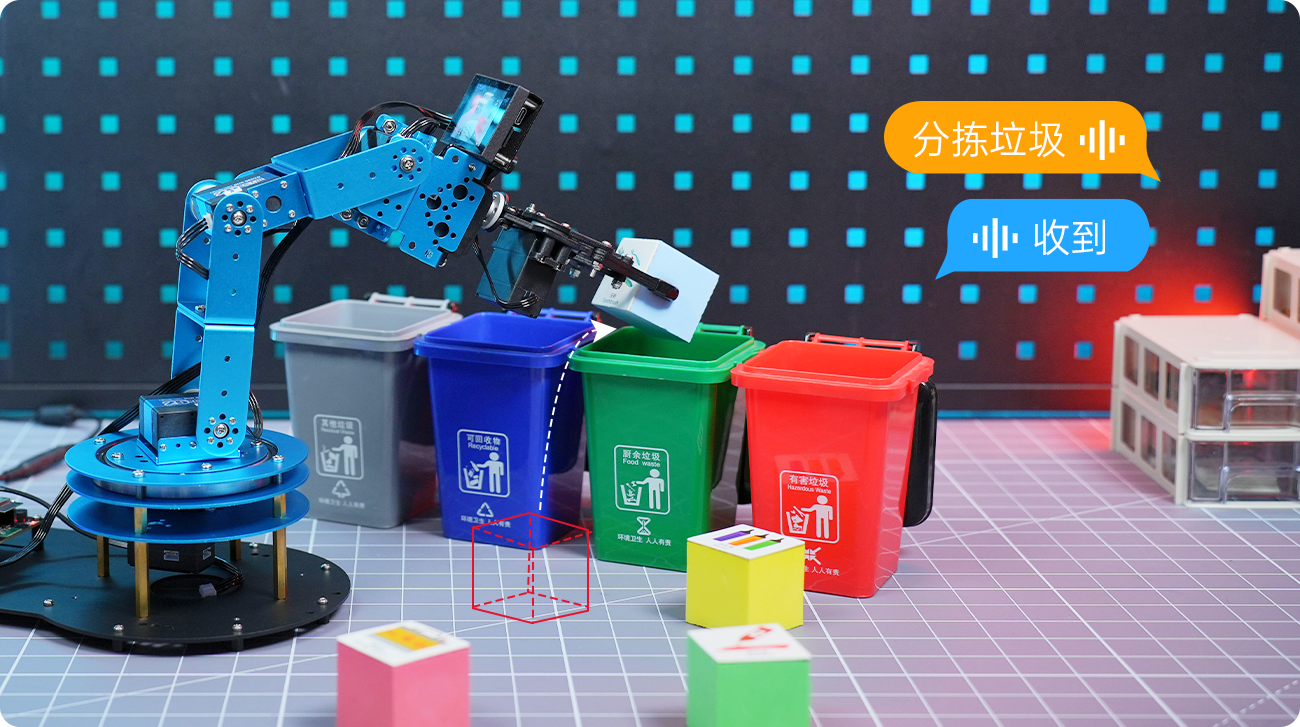
LeArm机械臂支持多模态扩展,结合麦克纳姆轮、履带底盘可变身为移动搬运机器人,从而实现移动抓取、智能搬运等功能! LeArm还支持电动滑轨及电动传送带拓展,可以自由搭建成双臂协作、垃圾分拣等自动化项目,可适用于多样化应用场景!
ESP32核心模组
STM32核心模组
51单片机核心模组
ESP32 / STM32 / 51自由切换
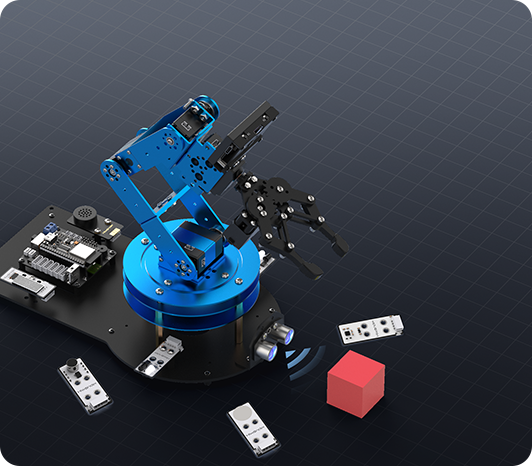
传感器联动,无限拓展
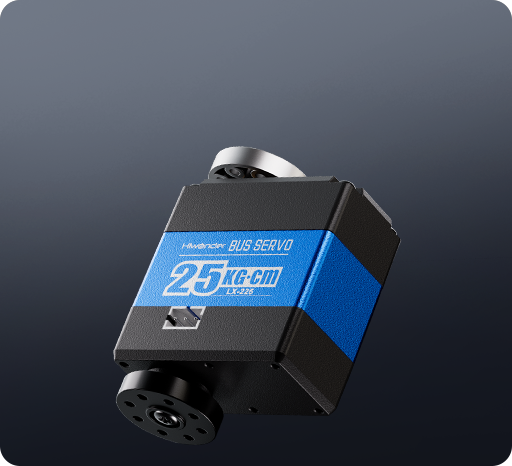
25kg·cm大扭矩,角度精准反馈
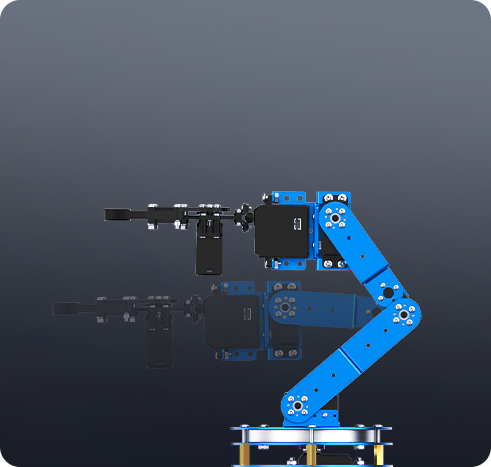
坐标控制,自动规划运动
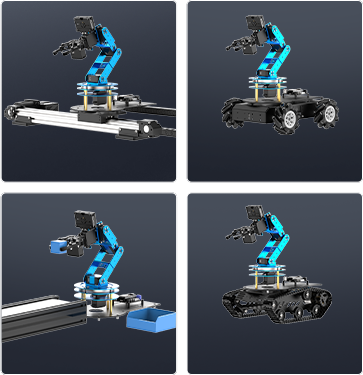 电动滑轨
麦轮底盘
电动传送带
履带㡳盘
多维感知,场景升级
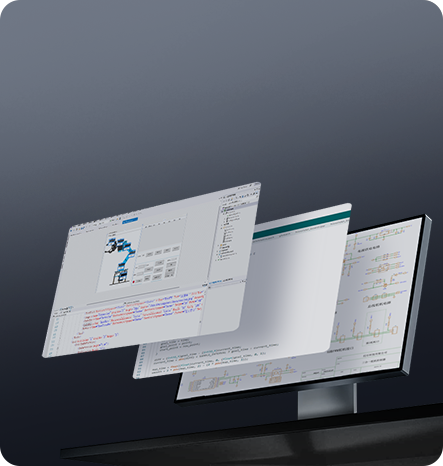
底层源码/原理图/上位机代码/
手机APP源码全开放
通过三合一主控载板,可灵活更换ESP32、STM32、51单片机主控模组,满足多样化开发需求。
搭载K210视觉模块与WonderEcho语音交互模块,实现手眼合一,拓展丰富AI应用。
搭载幻尔自研逆运动学算法,调用函数即可实现精准定位,从而实现坐标控制。
兼容幻尔全系传感器,实现多种创意功能,满足二次开发需求。
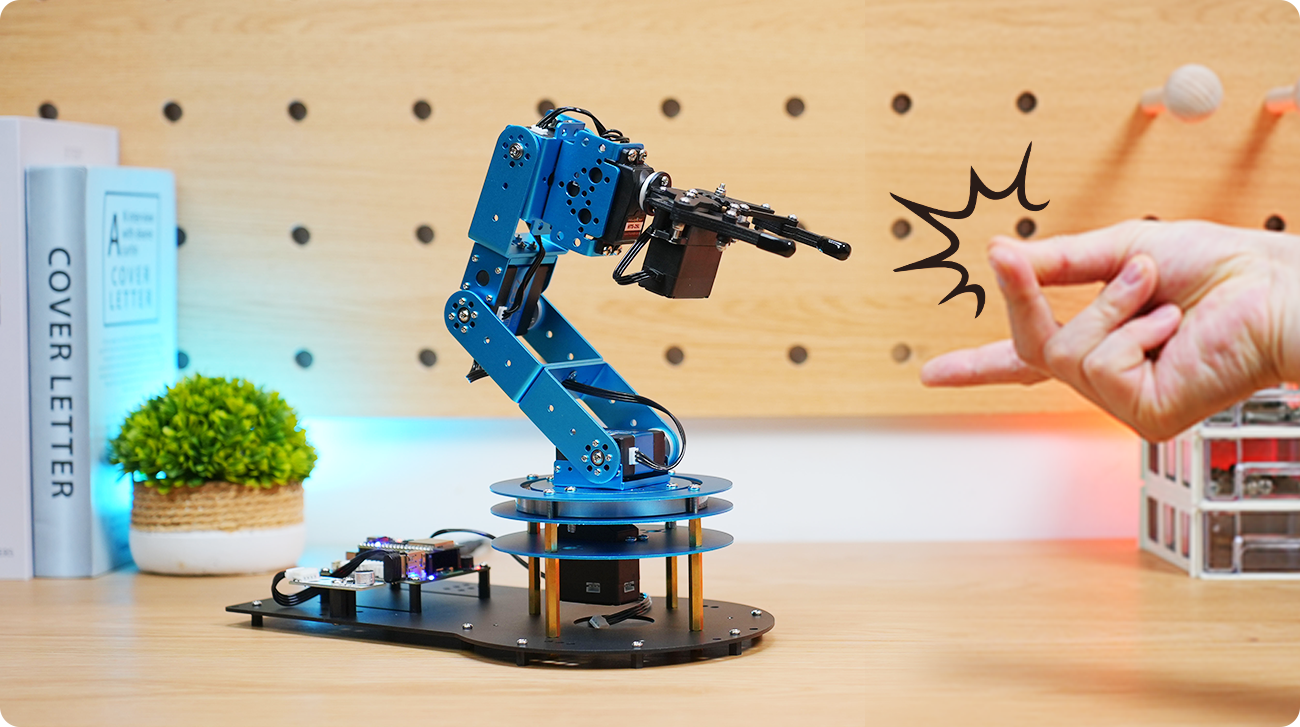
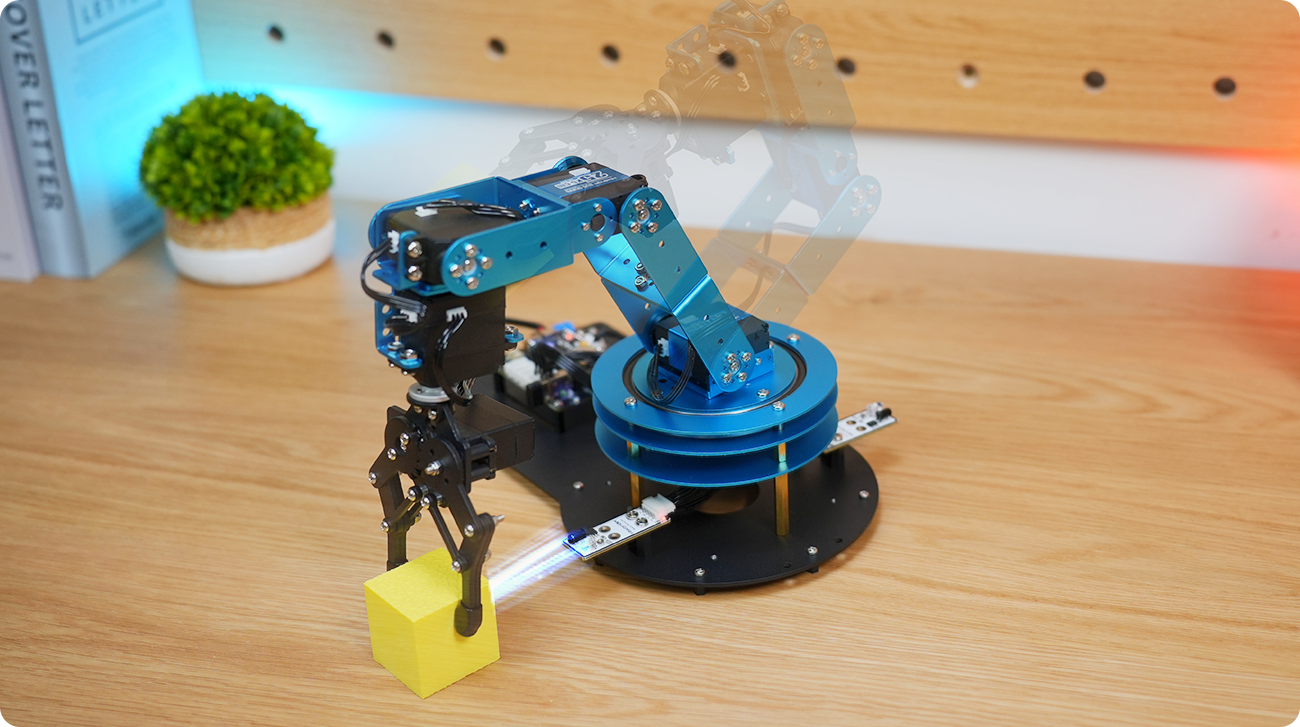
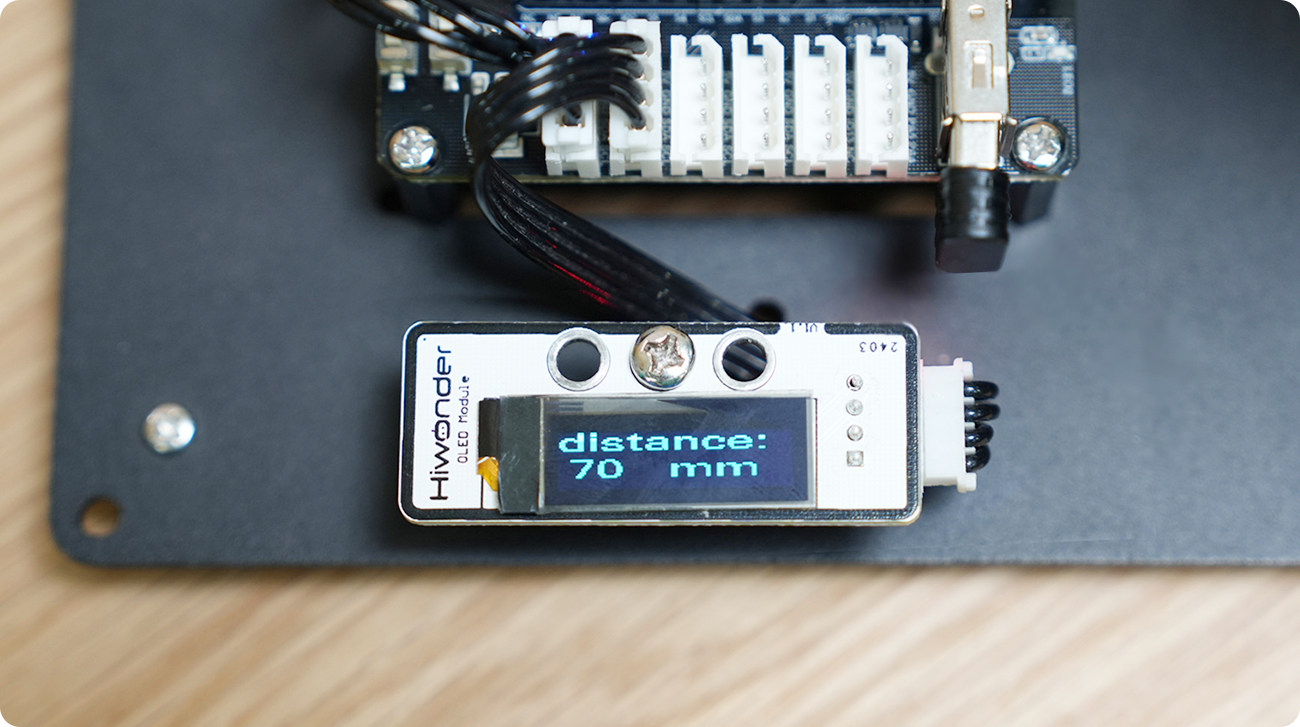
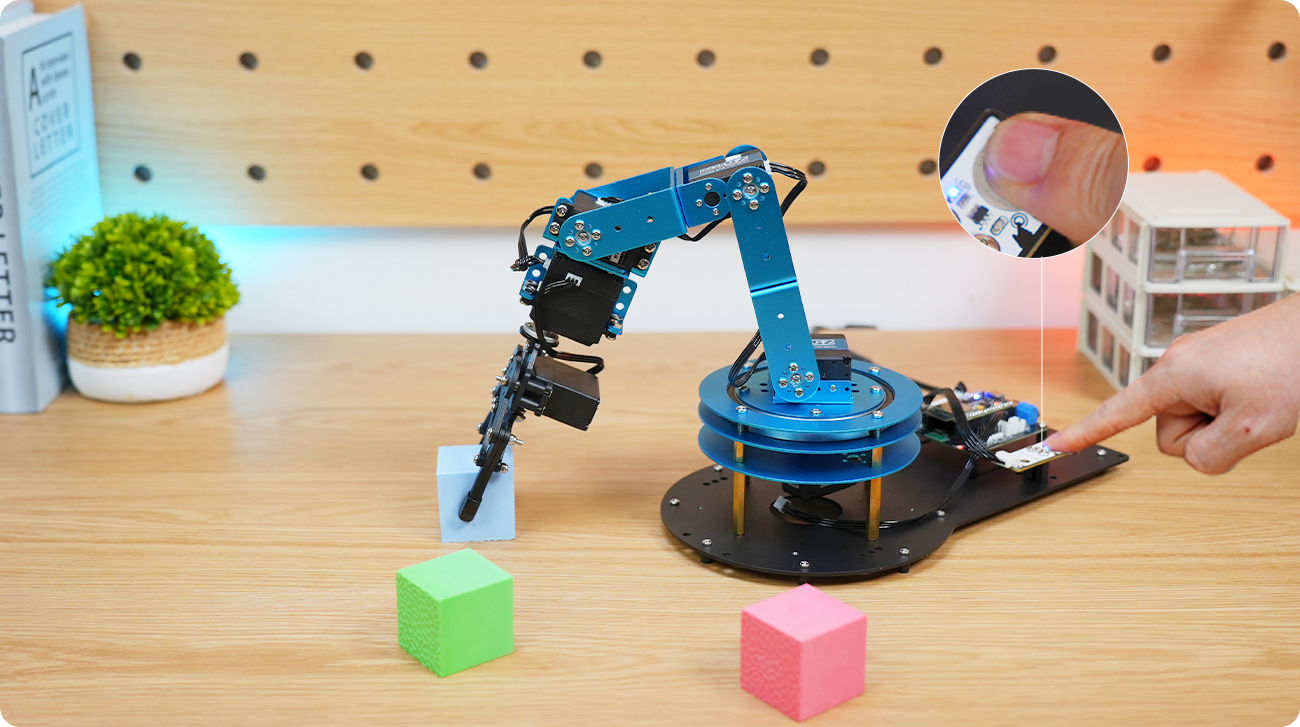
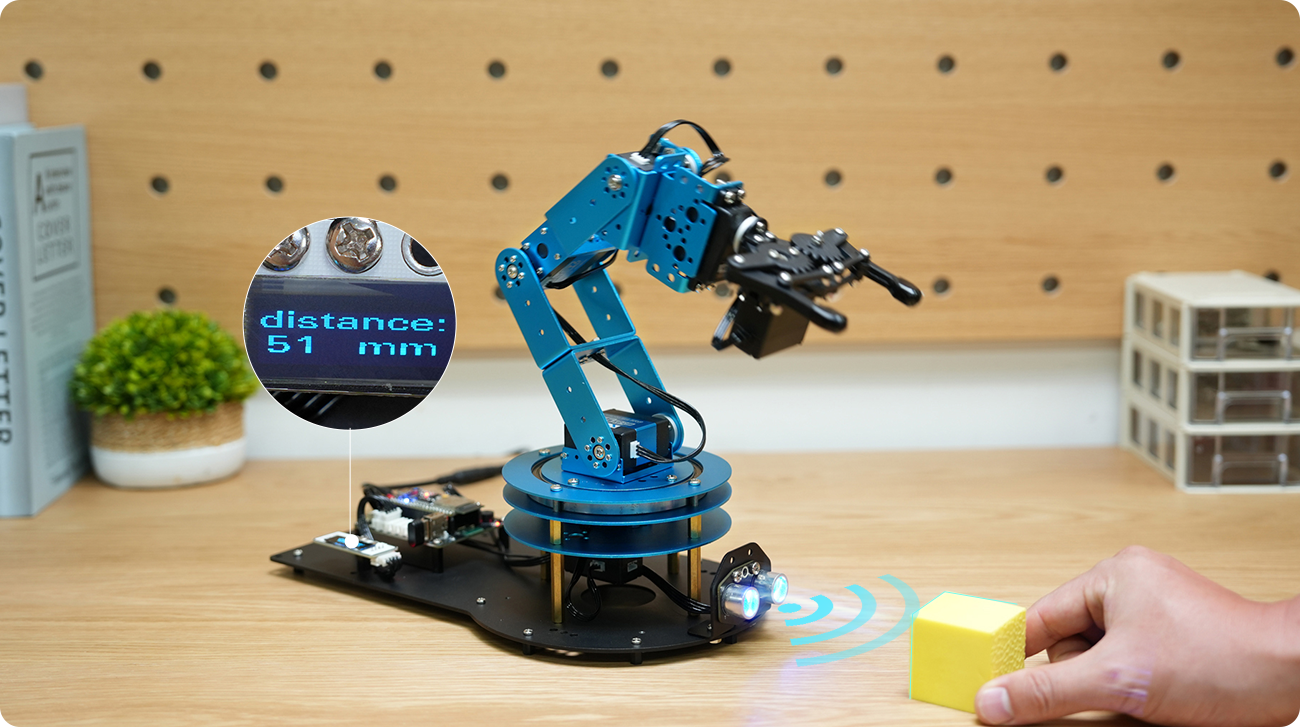
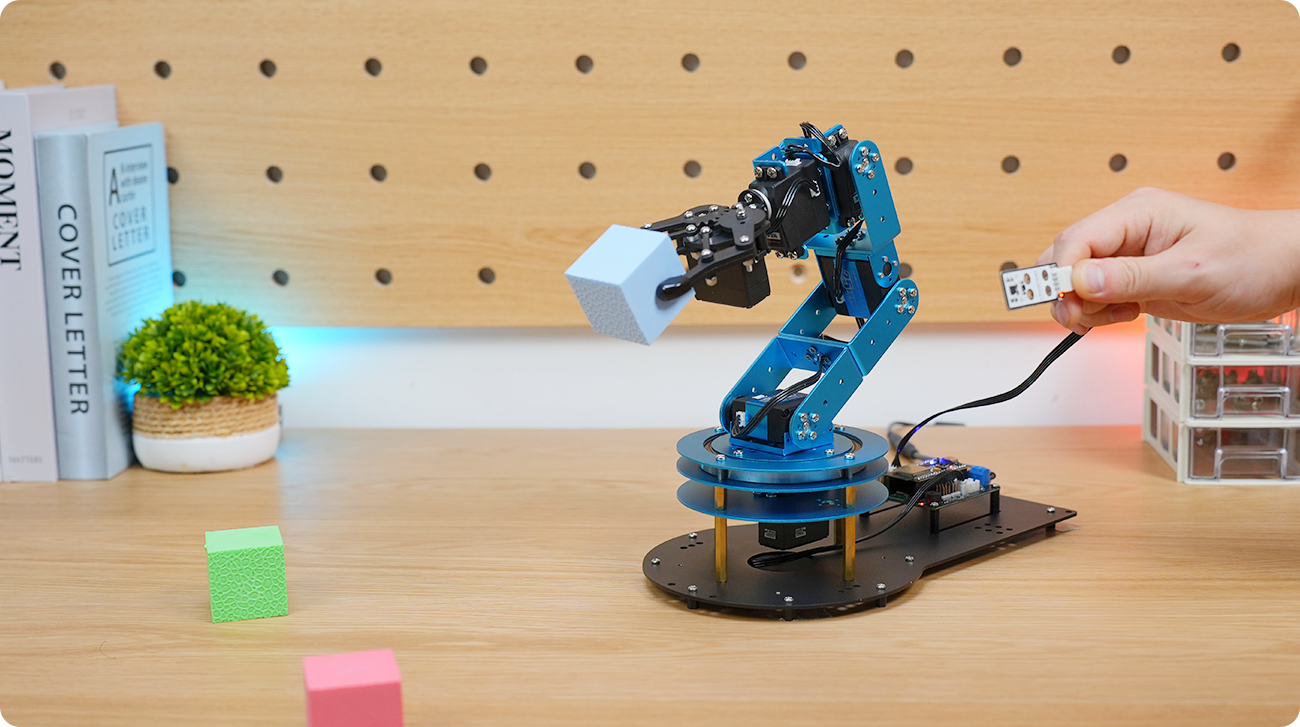
支持移动底盘、电动滑轨、传送带等扩展,实现移动抓取、智能搬运及自动化分拣等应用。
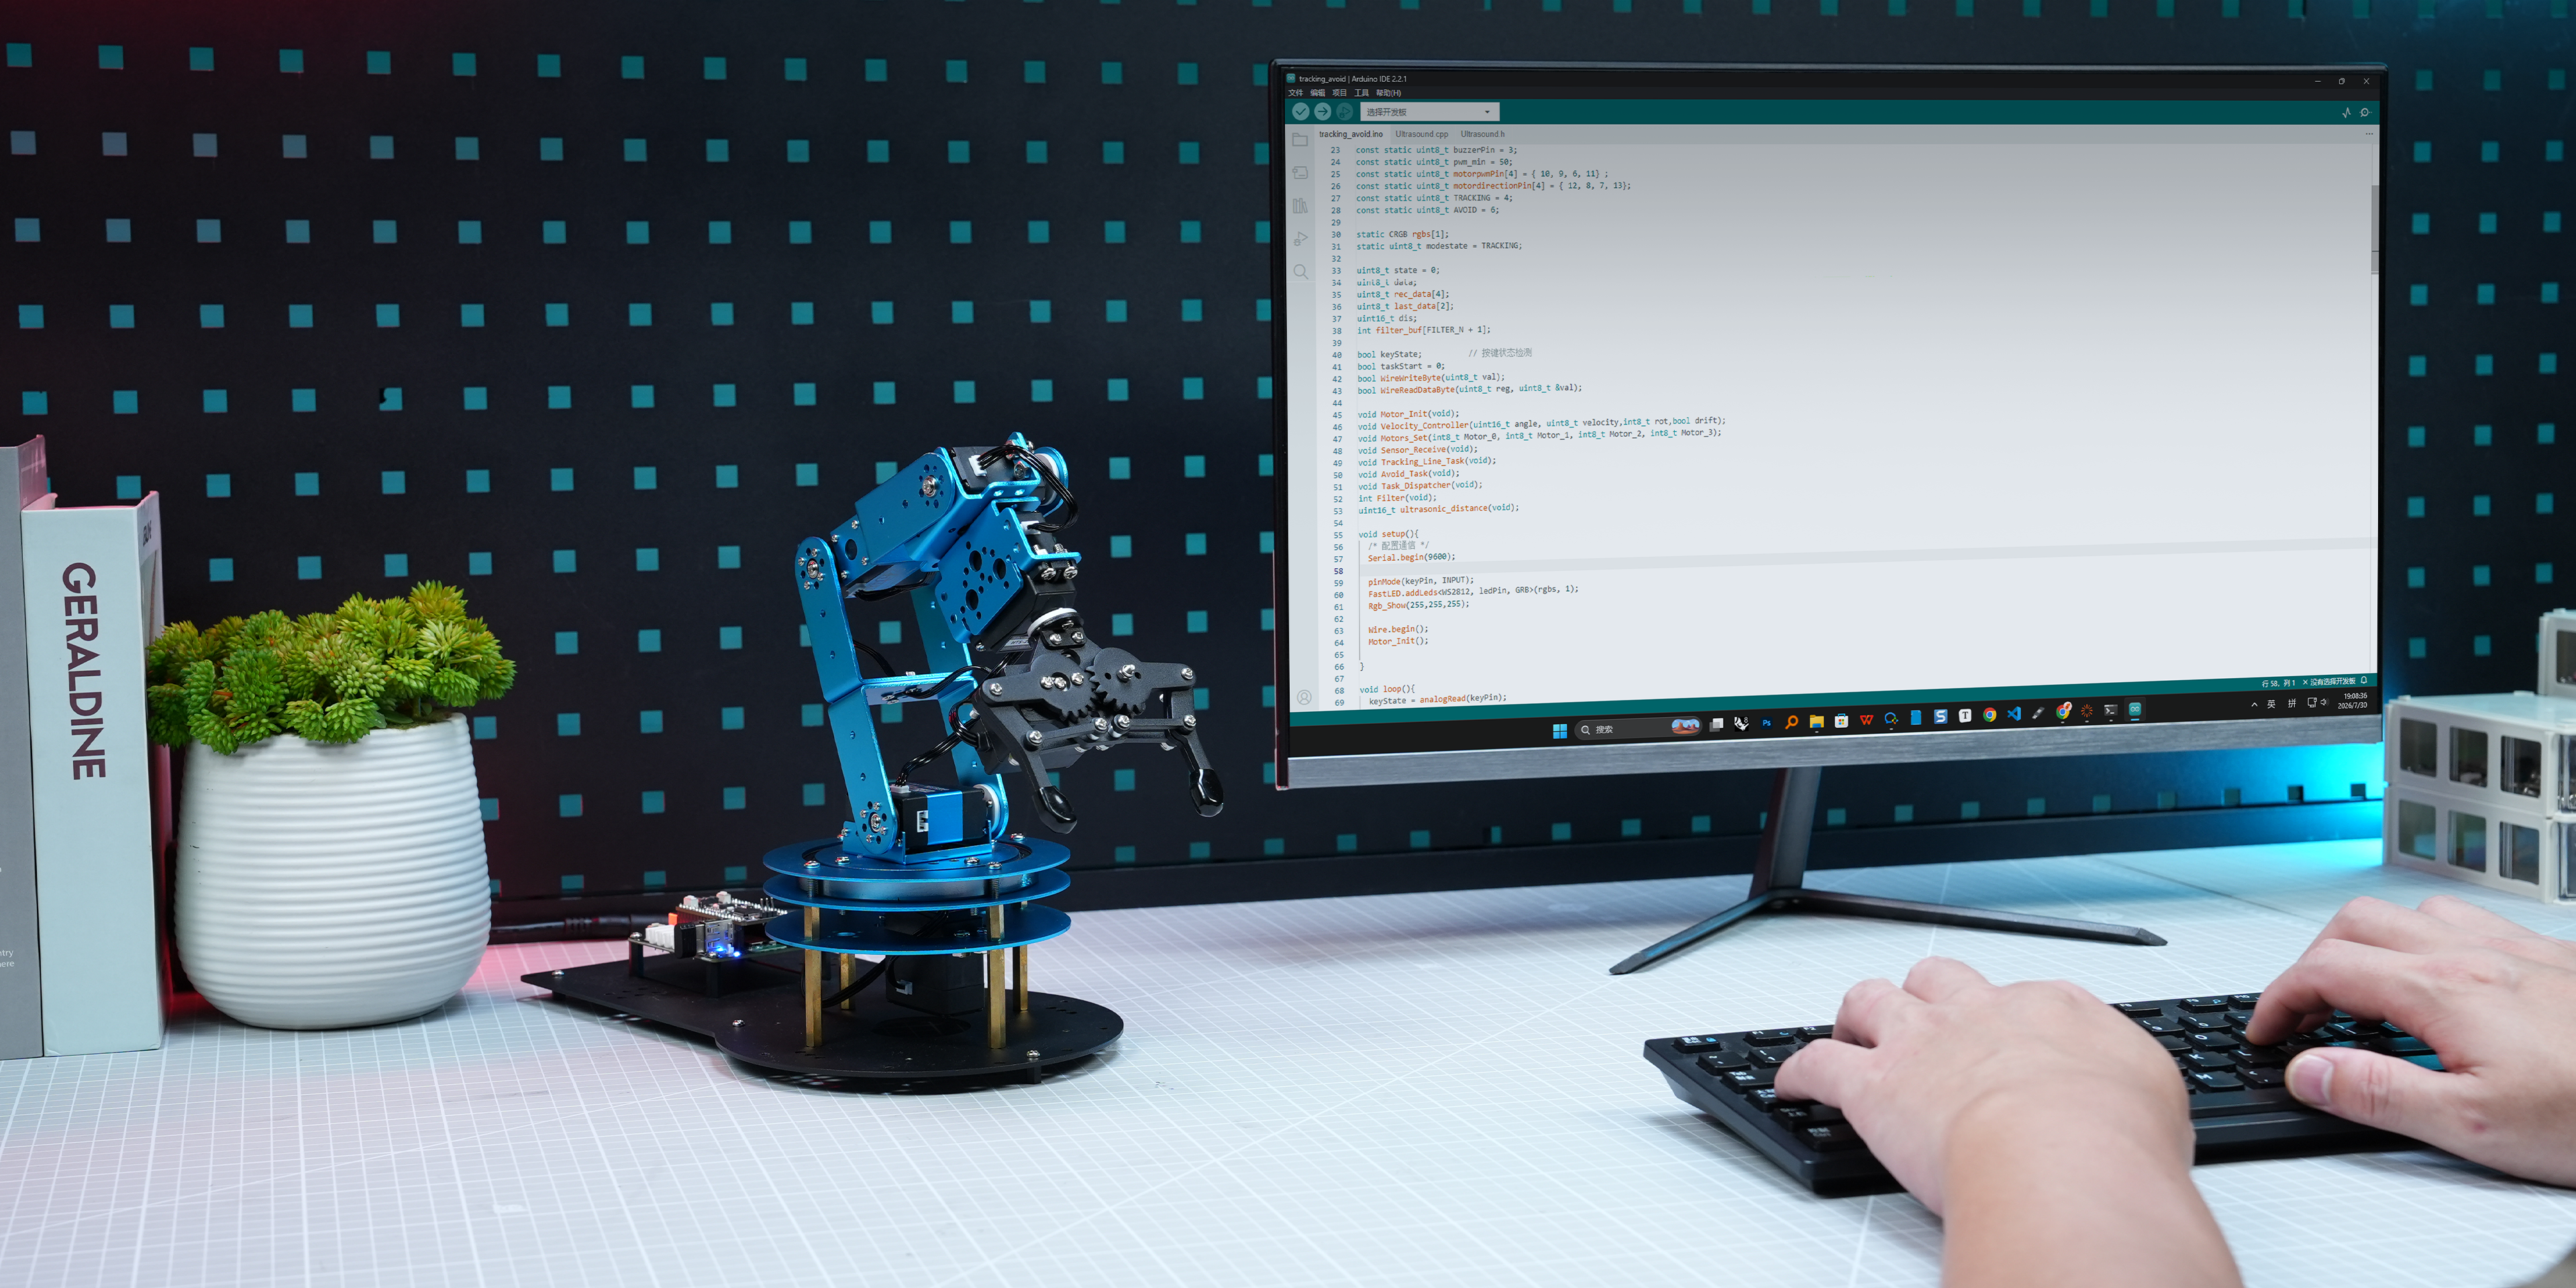
支持C/Python/Arduino编程,底层源码,配套海量课程,轻松上手。
支持多种控制方式,随心切换,满足不同场景操控需求。
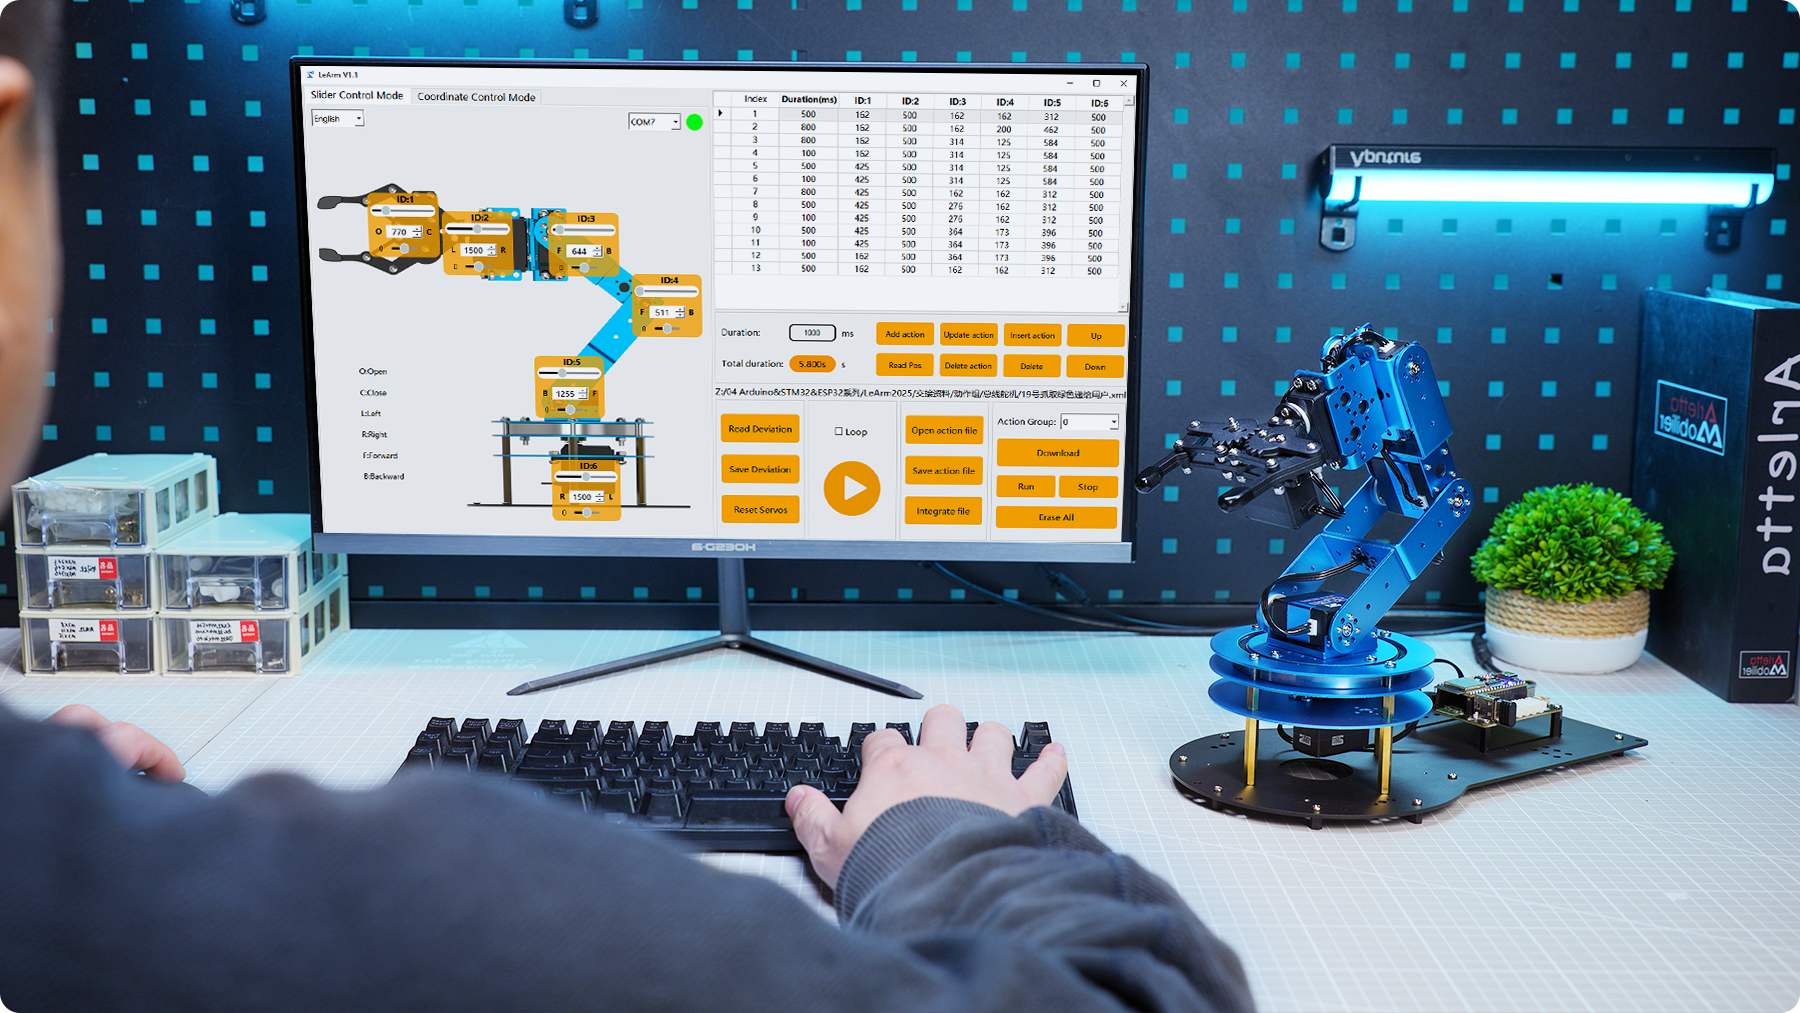
LeArm 详细参数
| 产品型号: | LeArm |
|---|---|
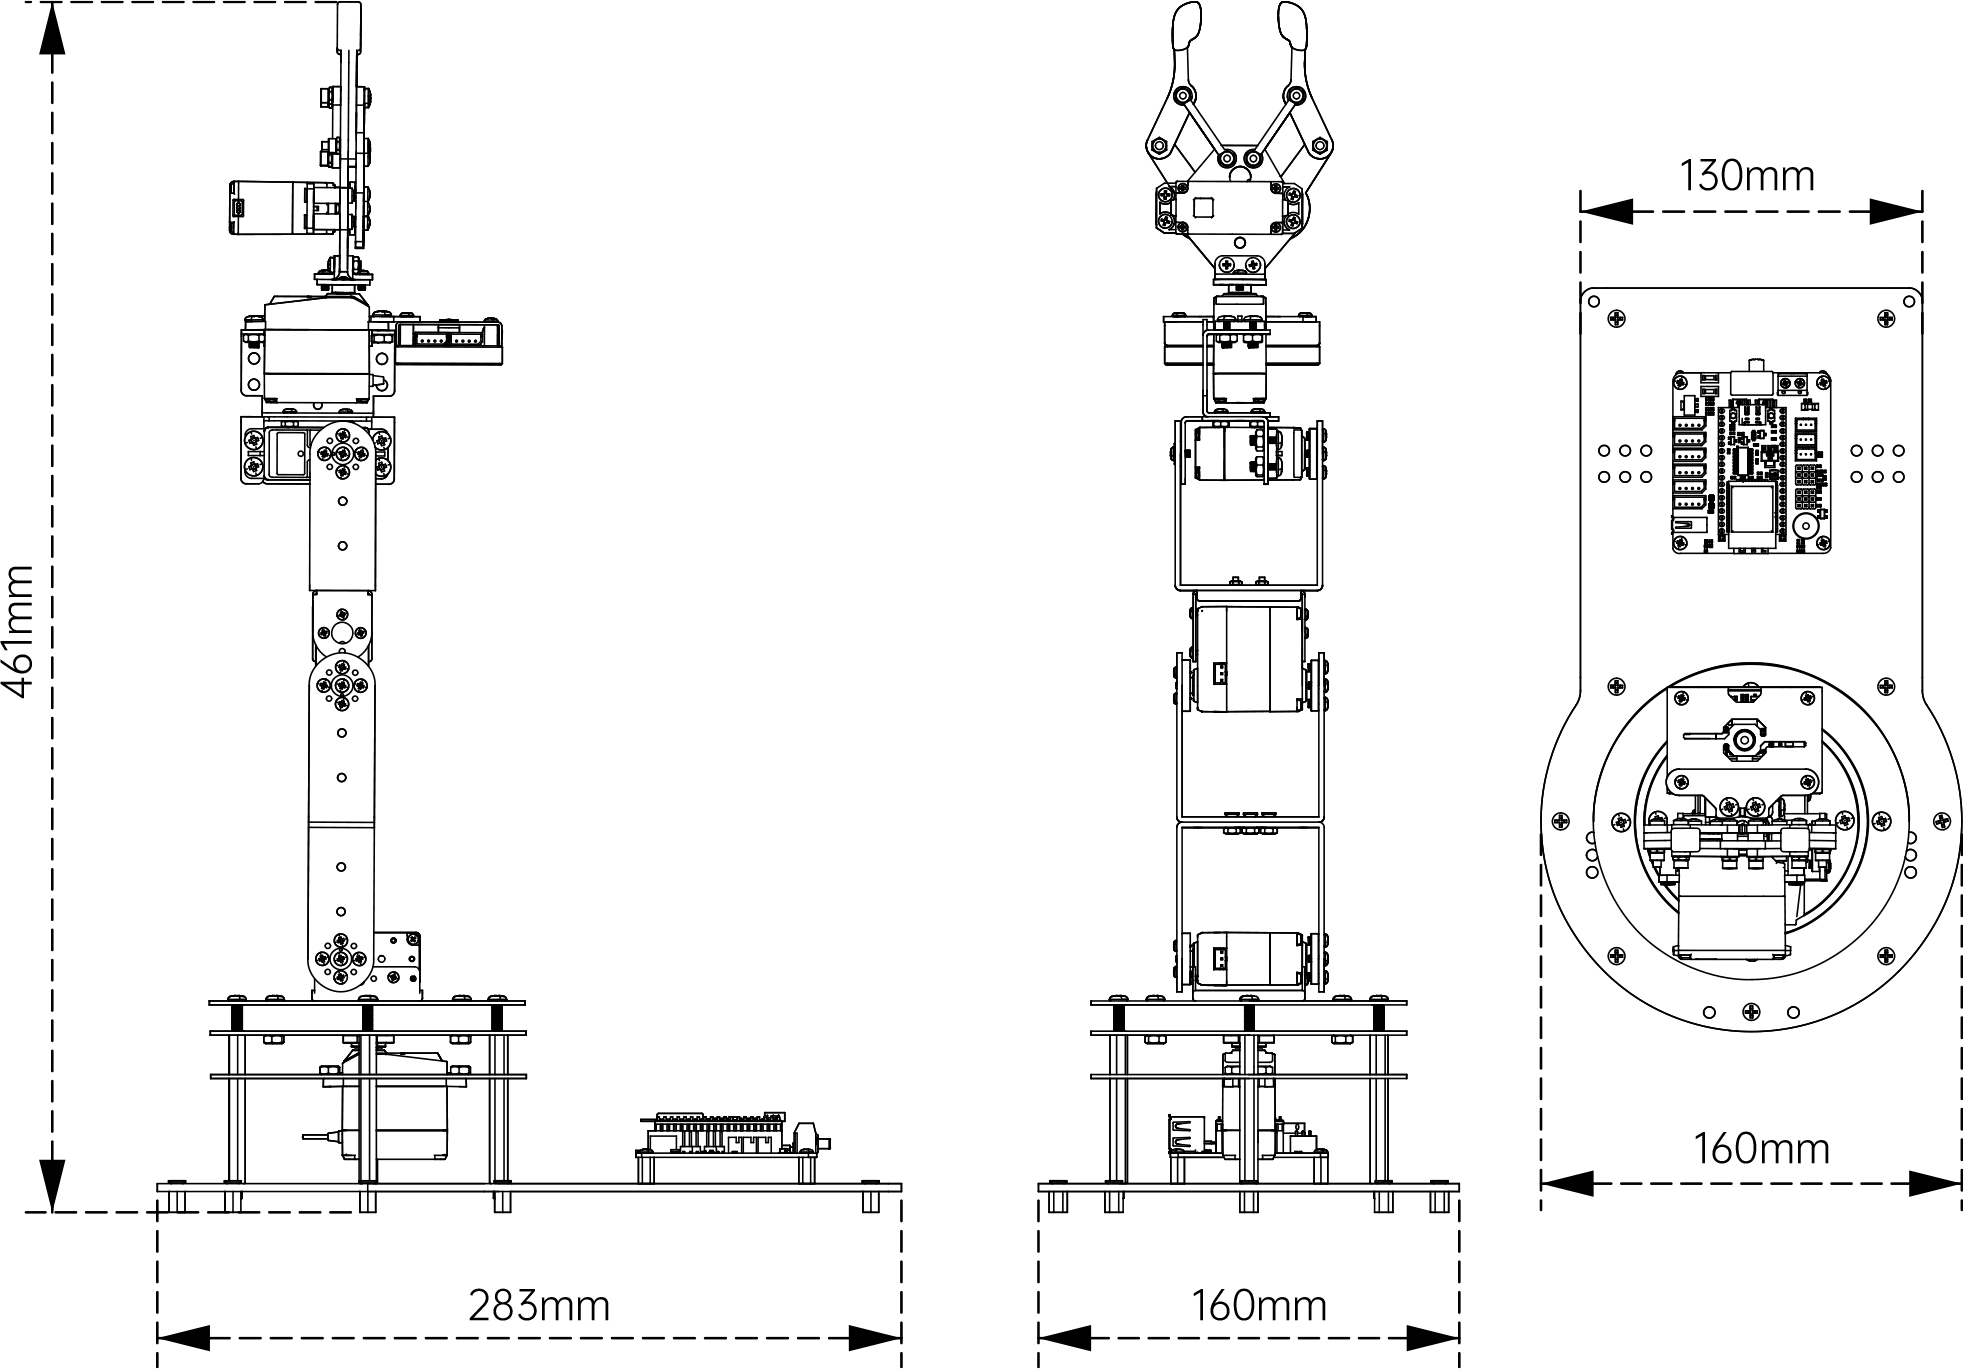
| 产品尺寸: | 283*160*460mm |
| 产品结构: | 全铝合金机体、表面喷砂氧化处理 |
| 产品重量: | 1.24kg(标准版) |
| 舵机: | PWM舵机版(LDX-218*2+LDX-335MG*1+LD-1501MG*1+LFD-06*2)、总线舵机版(LX-225*2+HTS-25L*3+HTS-16L*1) |
| 控制器: | ESP32/STM32/51三合一控制器 |
| 蓝牙模块: | 蓝牙5.1模块 |
| 控制方式: | 支持PS2手柄/Android手机APP/iOS手机APP/电脑控制 |
| 二次开发: | 提供源代码和原理图,可赠送上位机和Android手机APP源码 |
| 低压报警: | 支持 |
| 供电: | 7.5V 6A DC电源适配器 |
| 资料: | 提供详细配套资料(图文电子教材+视频教程) |
| 包装重量及体积: |
(豪华版)3.1kg,长395×宽395×高315mm;(电动滑轨)4.0kg,长765×宽247×高125mm;
(电动传送带)4.3kg,长780×宽300×高120mm |
页面展示控制器支持ESP32、STM32、51三合一模块化切换。
页面展示支持PS2手柄、Android手机APP、iOS手机APP和电脑控制。
页面展示支持K210视觉模块、AI语音交互模块及多种传感器拓展。
产品简介说明LeArm内置逆运动学算法,输入坐标即可实现机械臂精准控制。
可以在本页 FAQ 下方留言框提交问题,登录后即可发送。