


全面部署
多模态AI大模型
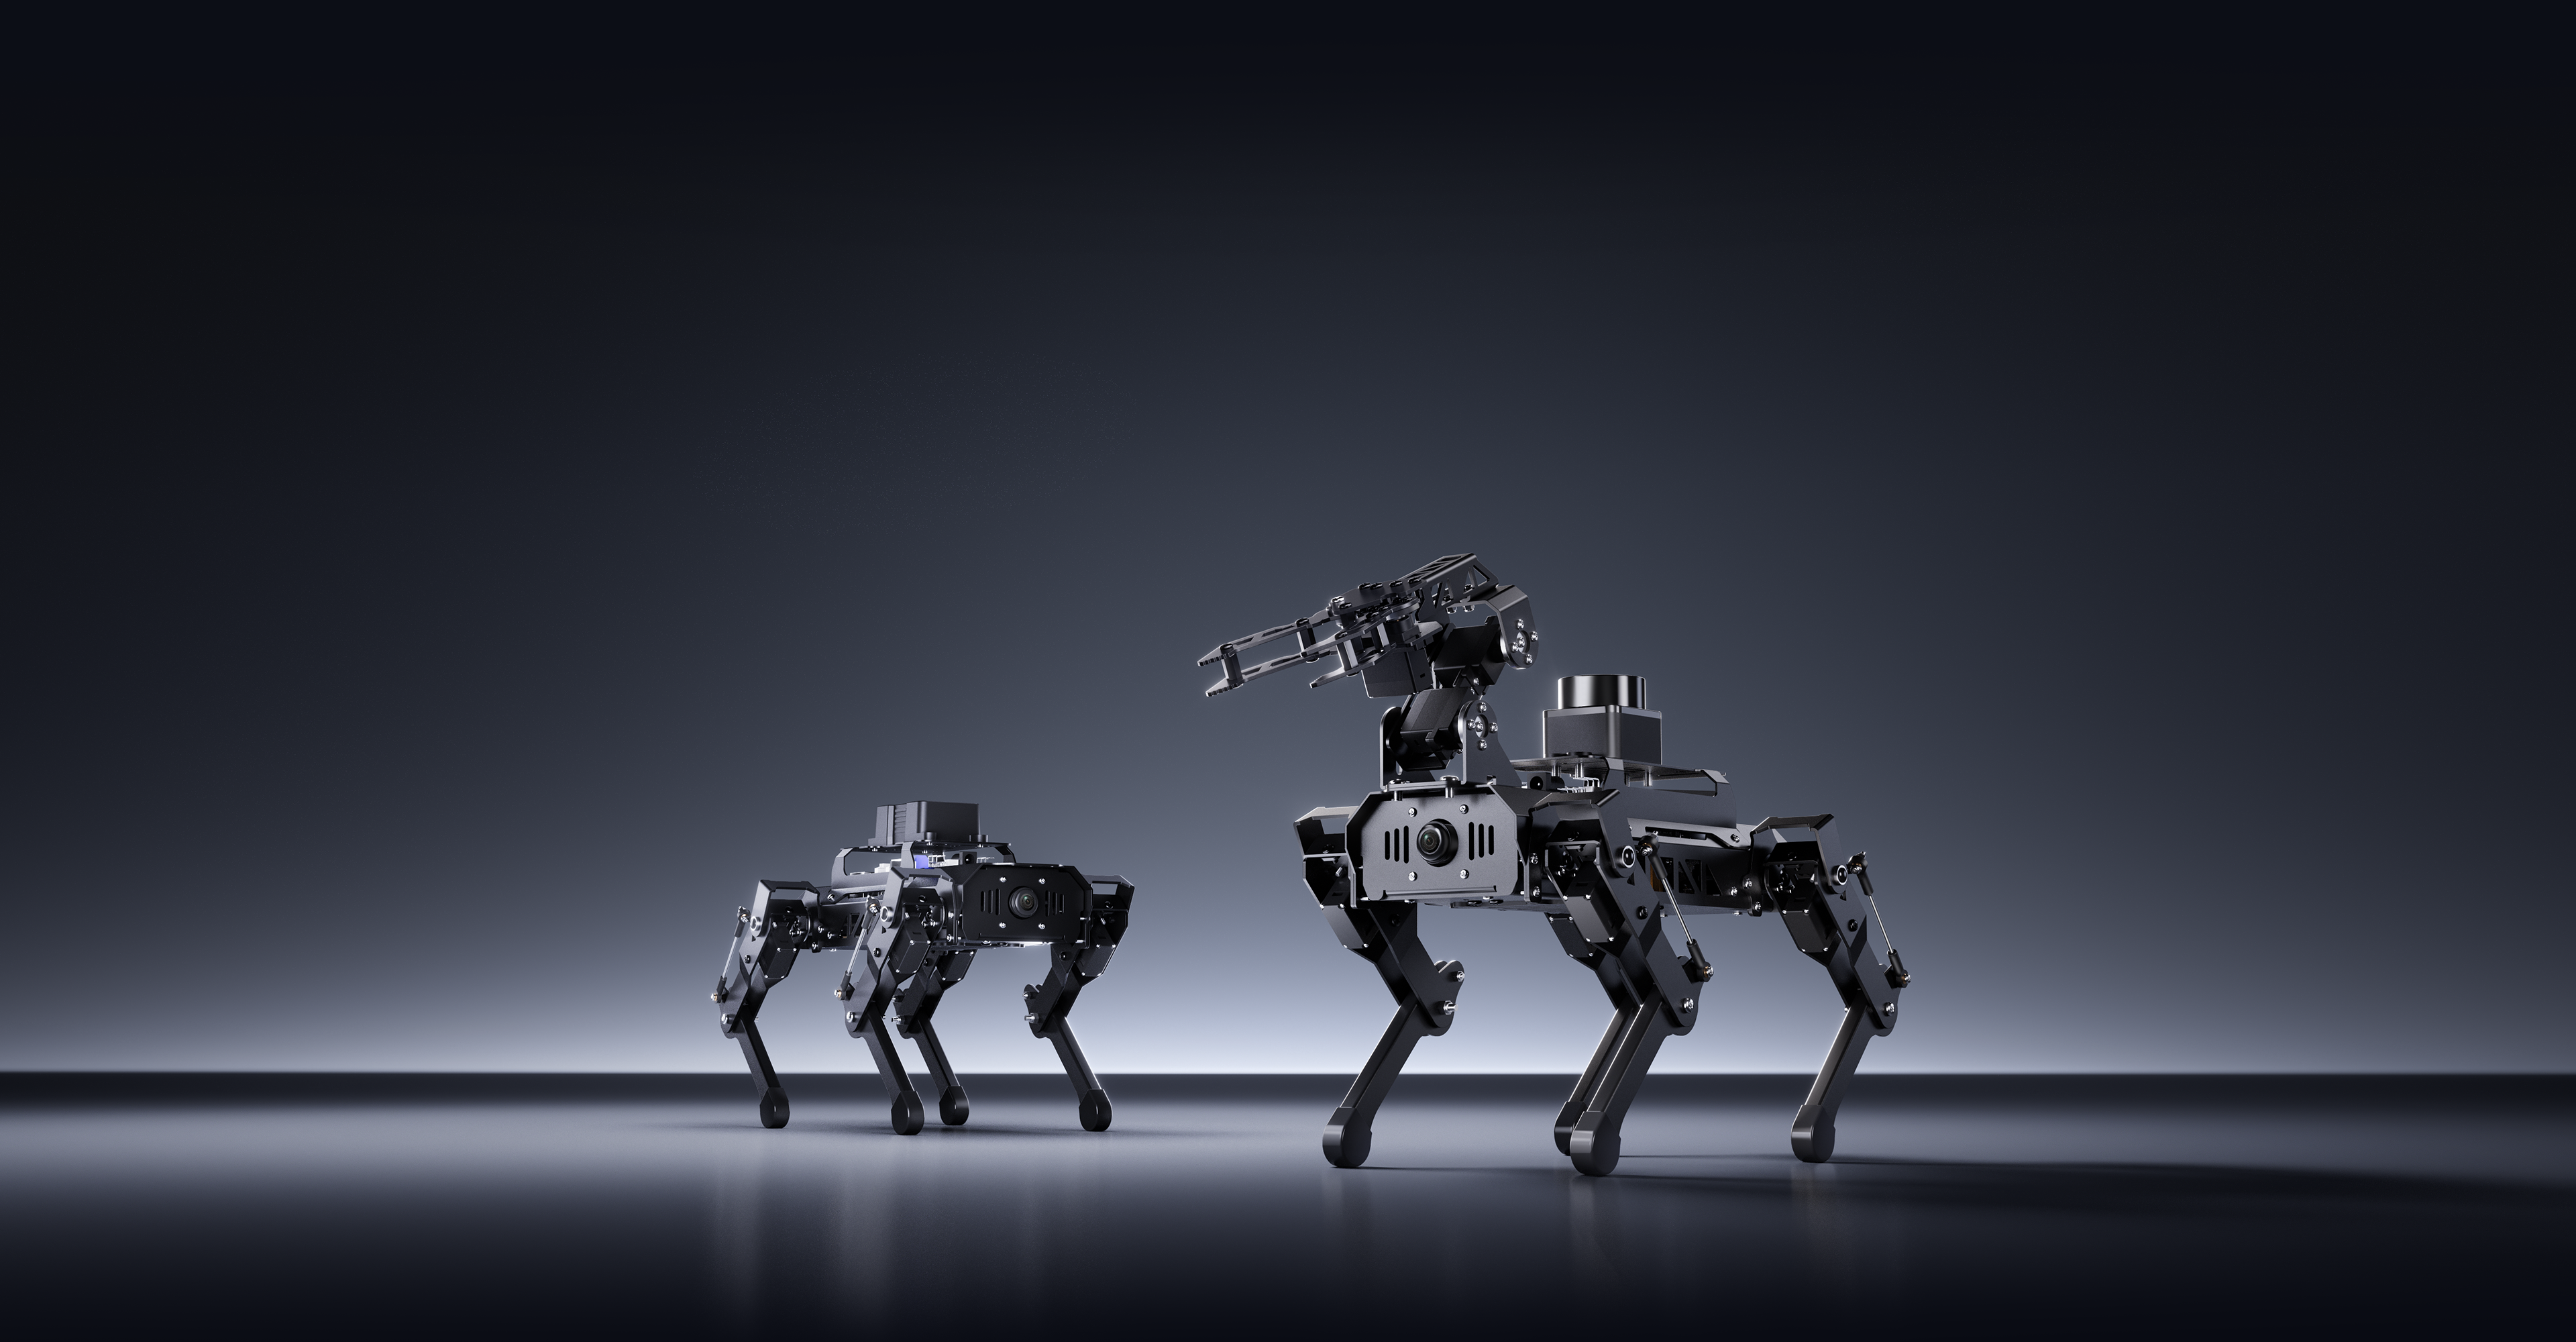
AI大模型ROS四足机器狗
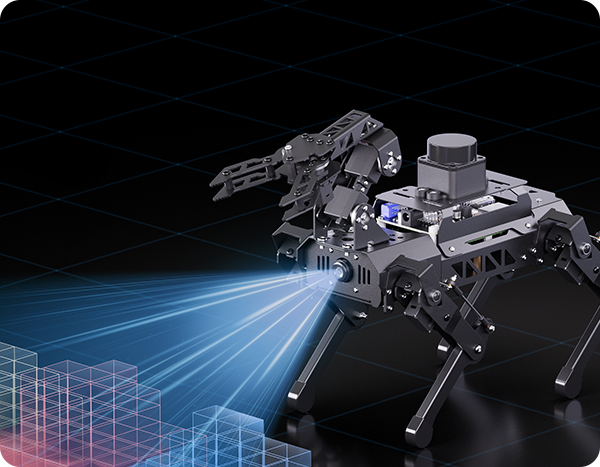
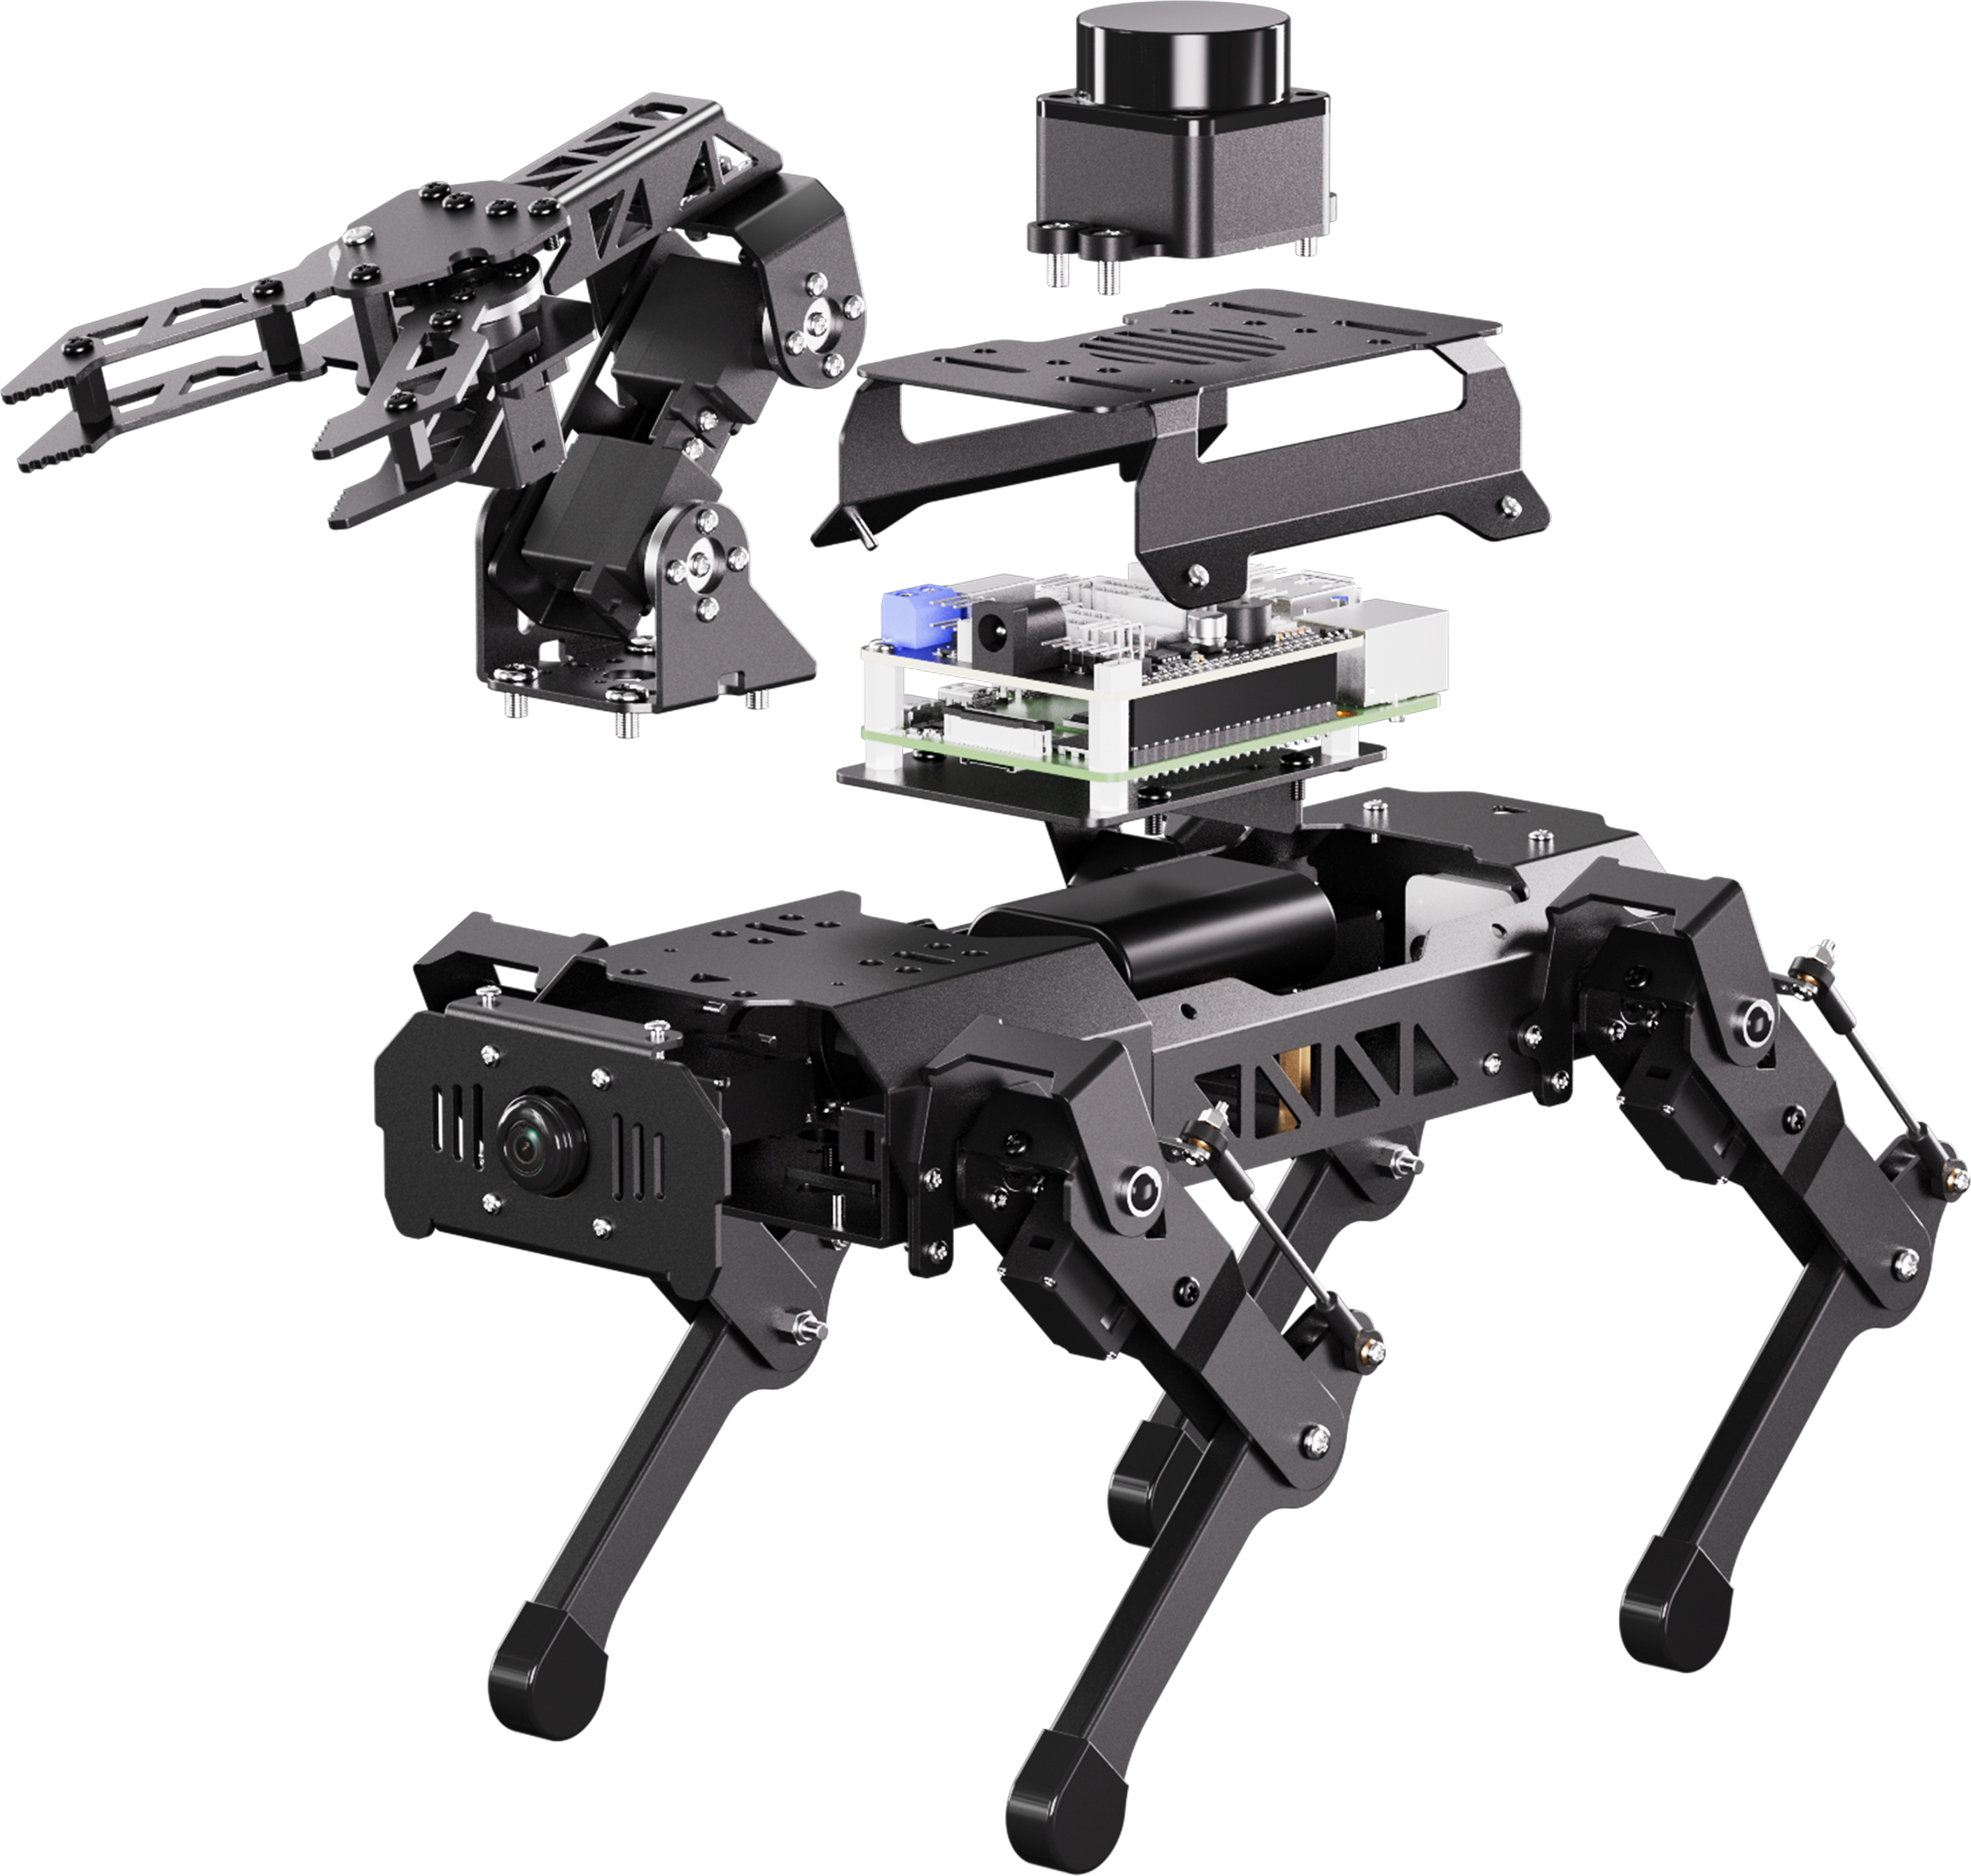
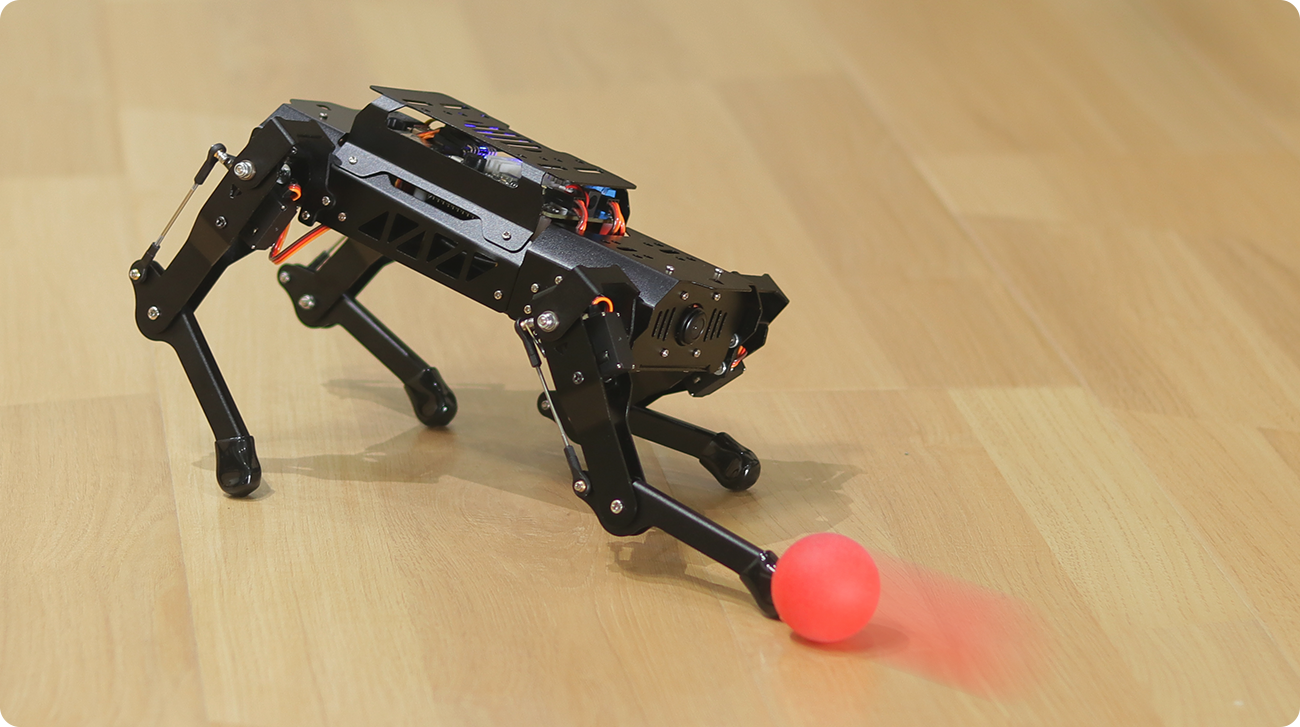
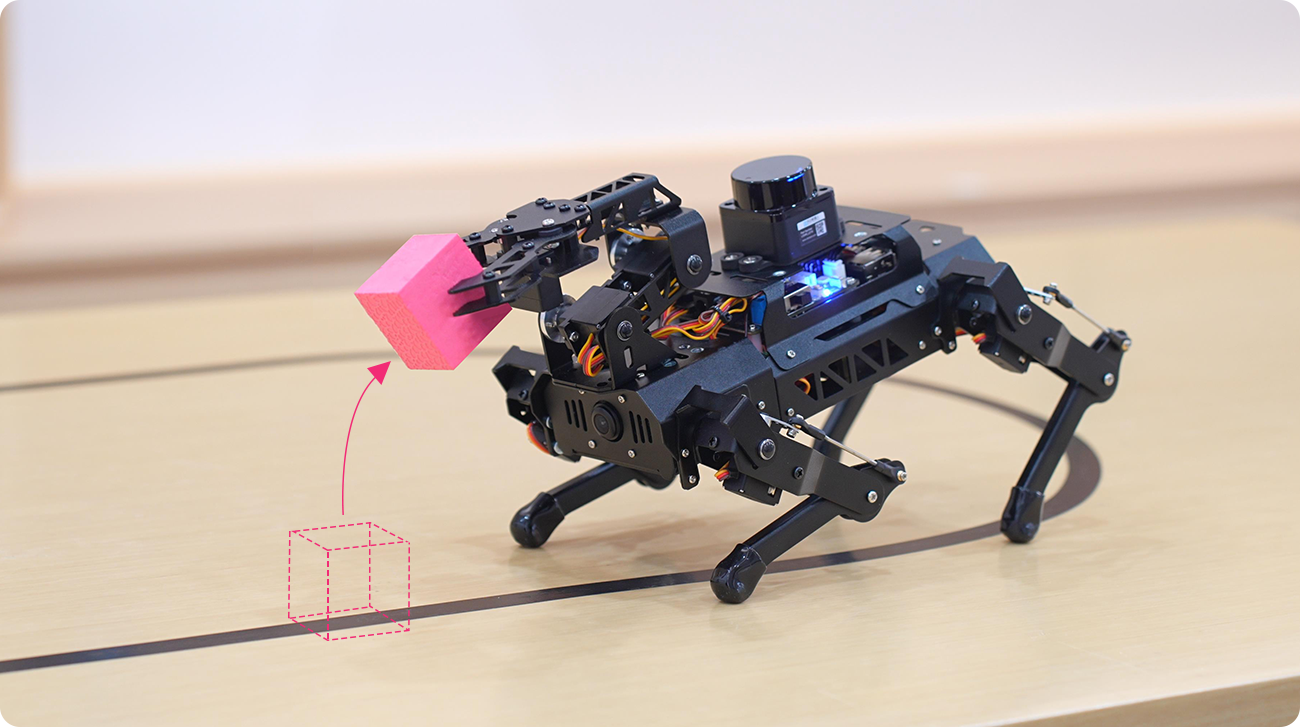
PuppyPi Pro是一款基于树莓派5打造的AI四足机器人。采用铝合金机身结构,搭载8个高性能空心杯舵机、高清广角摄像头、激光雷达及3DOF机械臂等核心硬件,支持目标追踪、人脸检测、视觉巡航、自主攀爬等AI视觉玩法,并可实现SLAM建图导航、动态避障、自主抓取搬运等高阶功能。
结合四足结构与腿部连杆设计,PuppyPi Pro具备灵活的运动控制能力,可支持自由行走、转向、姿态调整、上下台阶等多种动作。同时支持ROS1/ROS2开发框架,采用Python编程,可用于机器人视觉、逆运动学、四足步态控制等算法学习与实践。
此外,PuppyPi Pro配备了丰富的传感器矩阵,增强机器人的多维感知能力,结合多模态AI大模型与AI语音交互盒,实现从环境感知、指令理解到任务执行的智能交互体验。幻尔提供完整课程体系、开发资料及开放Python源码,助力用户深入学习机器人开发与具身智能应用。
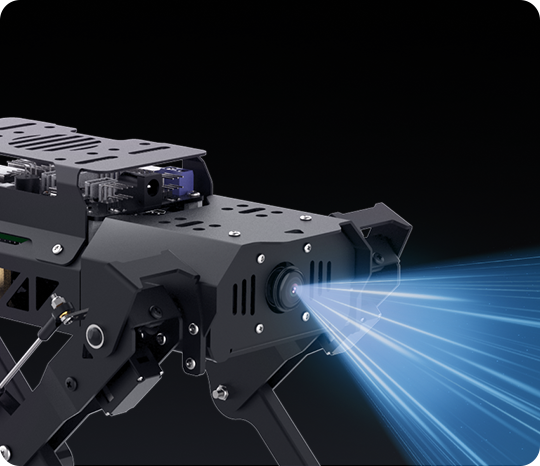
识别物体 | 理解场景
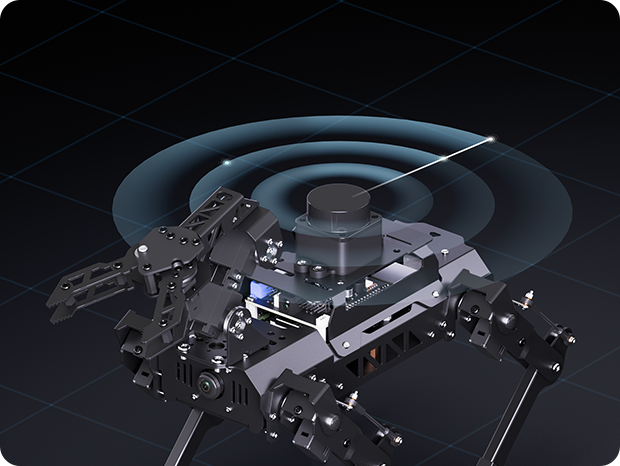
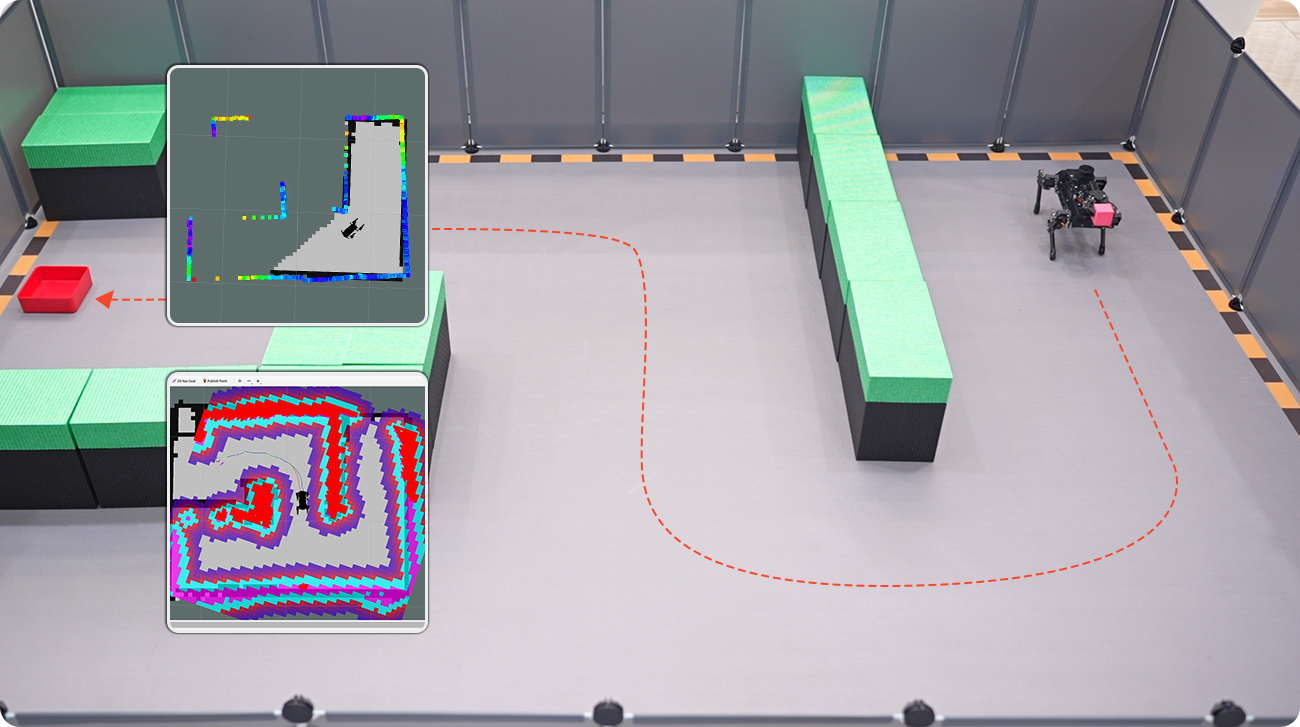
激光雷达建图导航
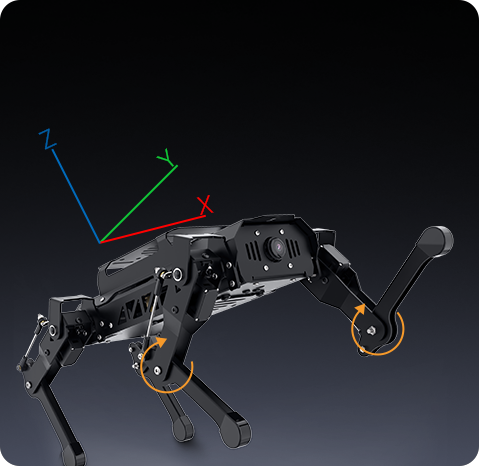
步态规控 | 灵动自如
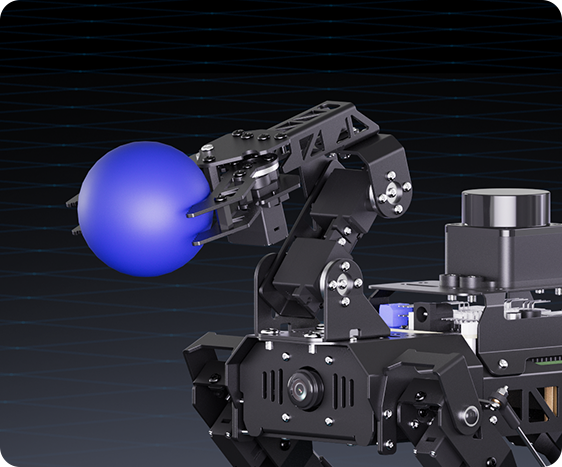
精准抓取 | 智能搬运
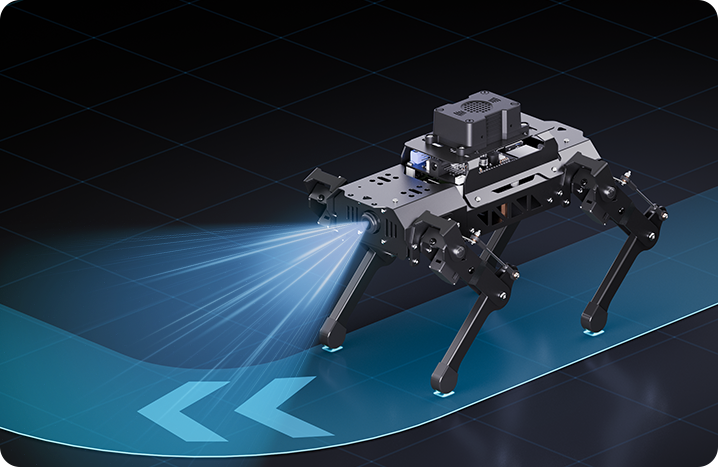
Python编程 | 全栈开发
搭载激光雷达、高清摄像头、机械臂等核心硬件,结合连杆结构设计,实现灵活运动与稳定控制。
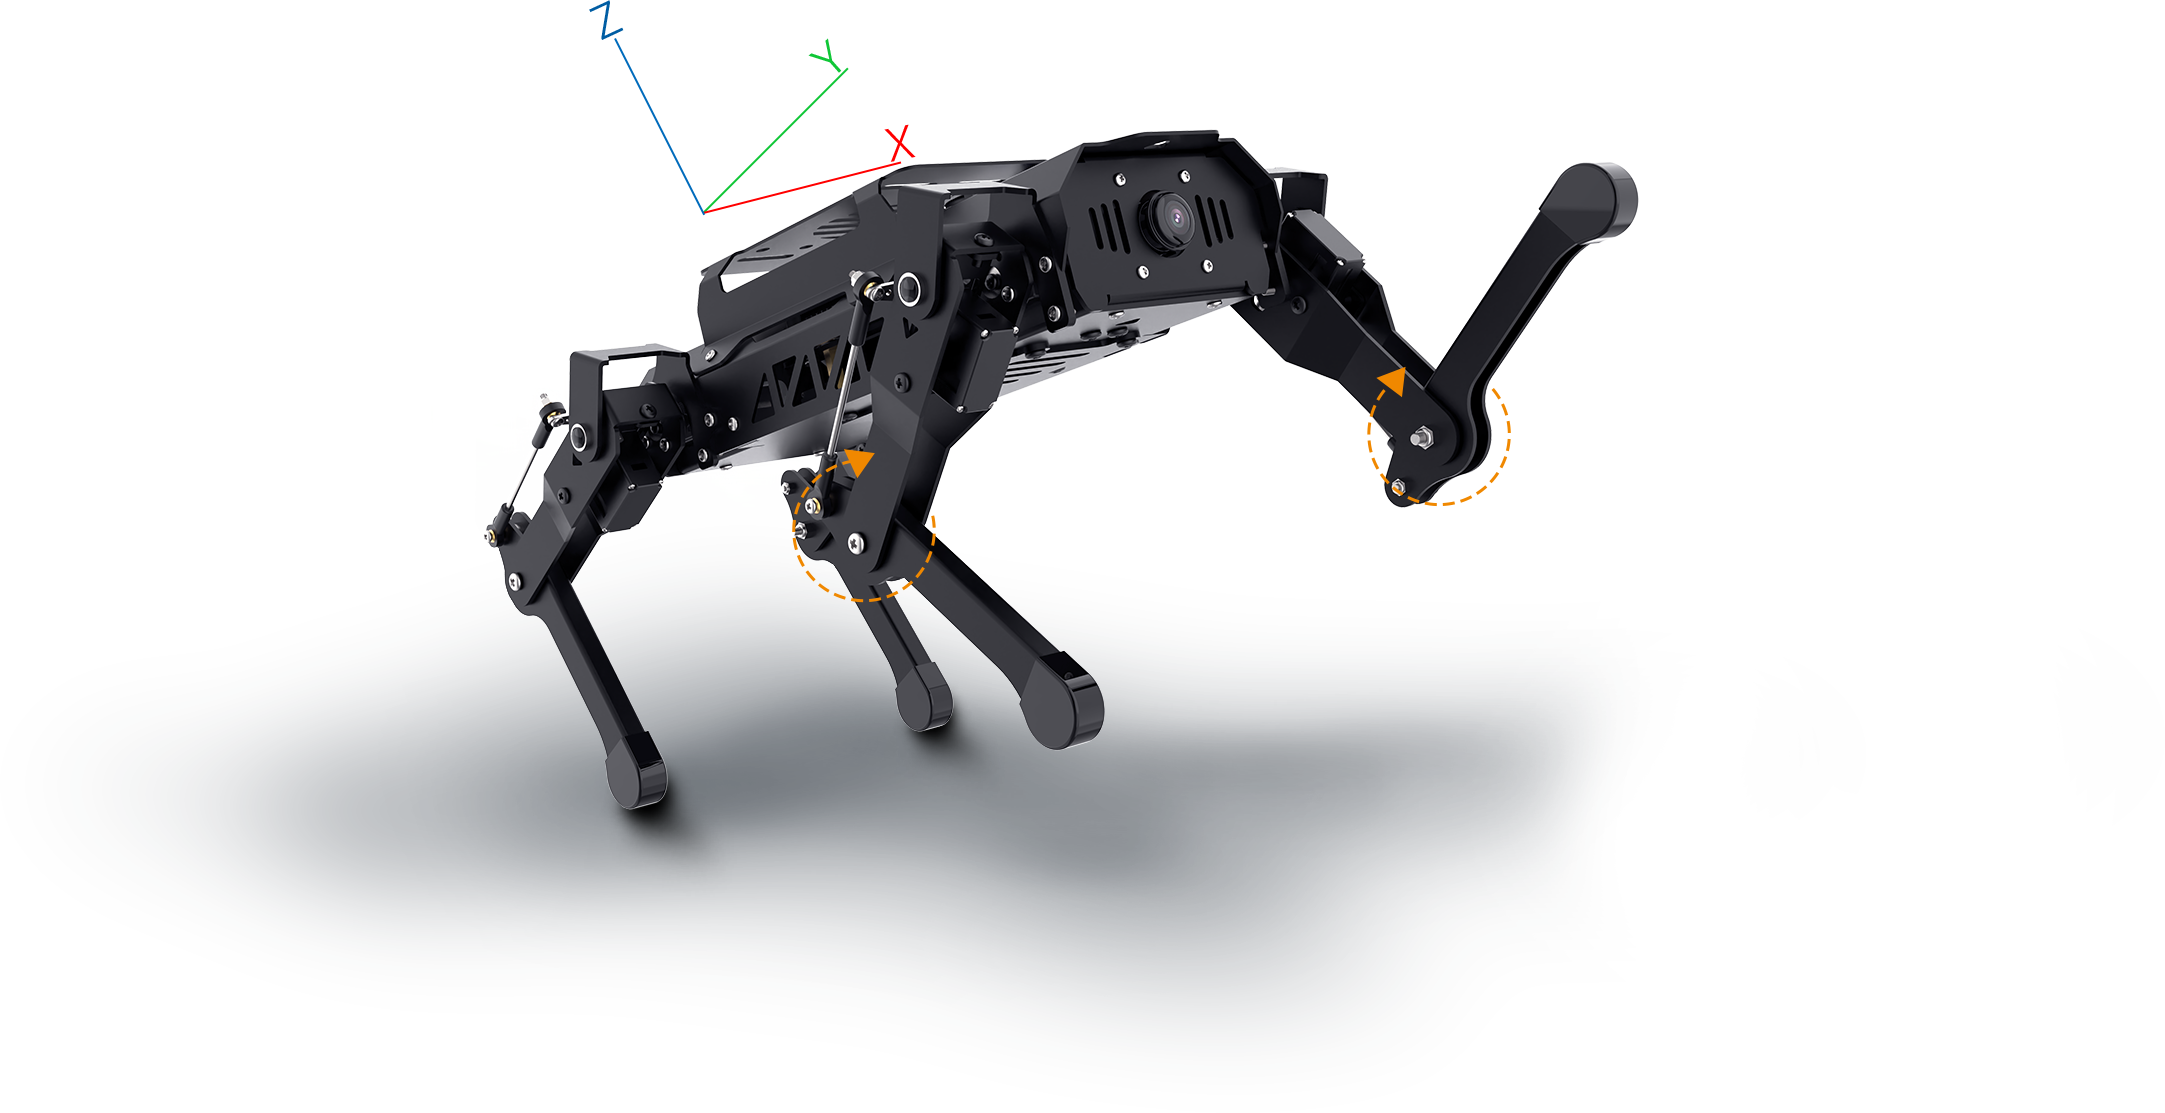
多种步态无极调节,逆运动学自动解算,上位机拖拽编辑,无需代码即可完成动作调试。
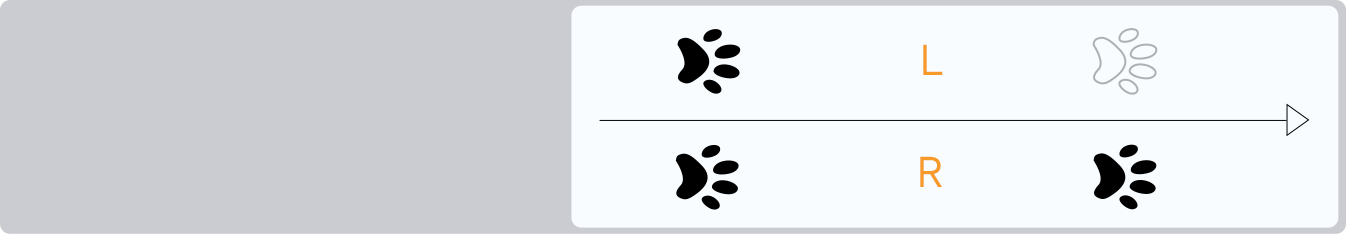
三个脚掌支持地面,构成三角形。
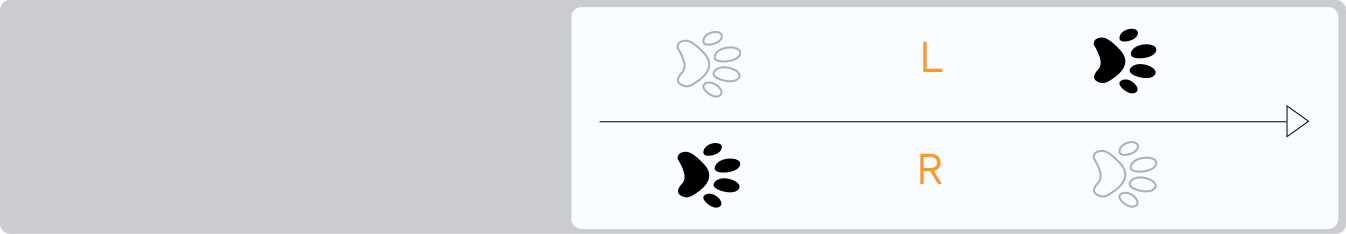
为Walk步态的加速。
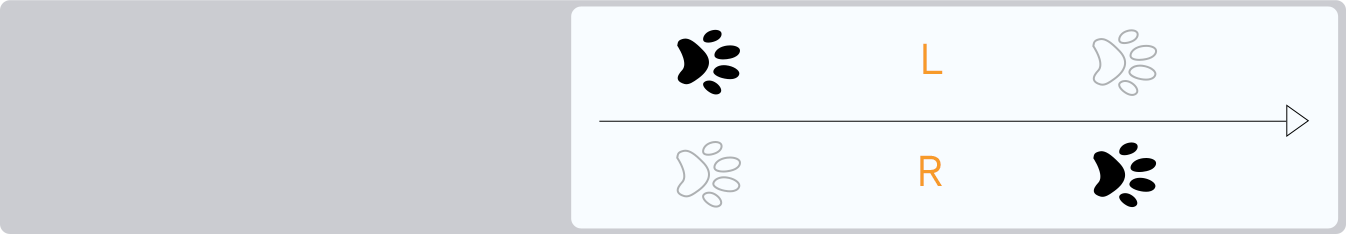
对角线的两个脚掌来回切换。
深度融合文本、语音、视觉大模型,结合WonderEchoPro语音模块,实现场景理解、语音控制、情绪感知与智能播报。
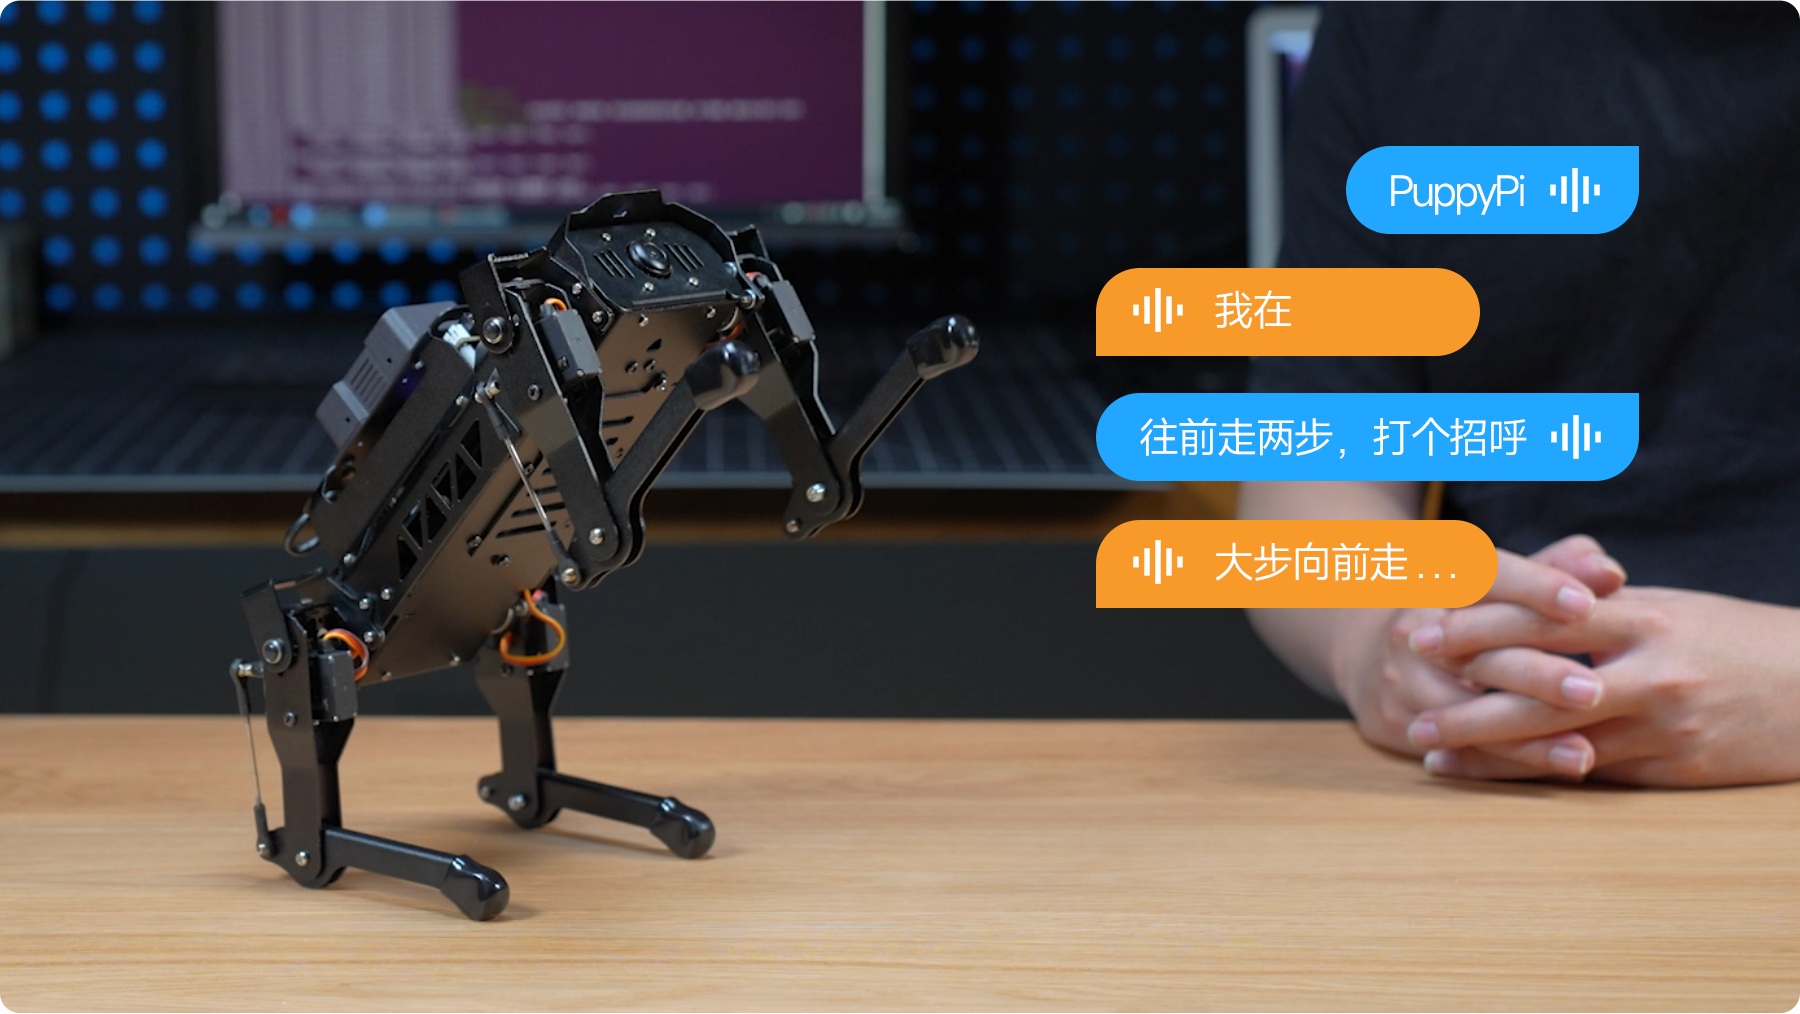
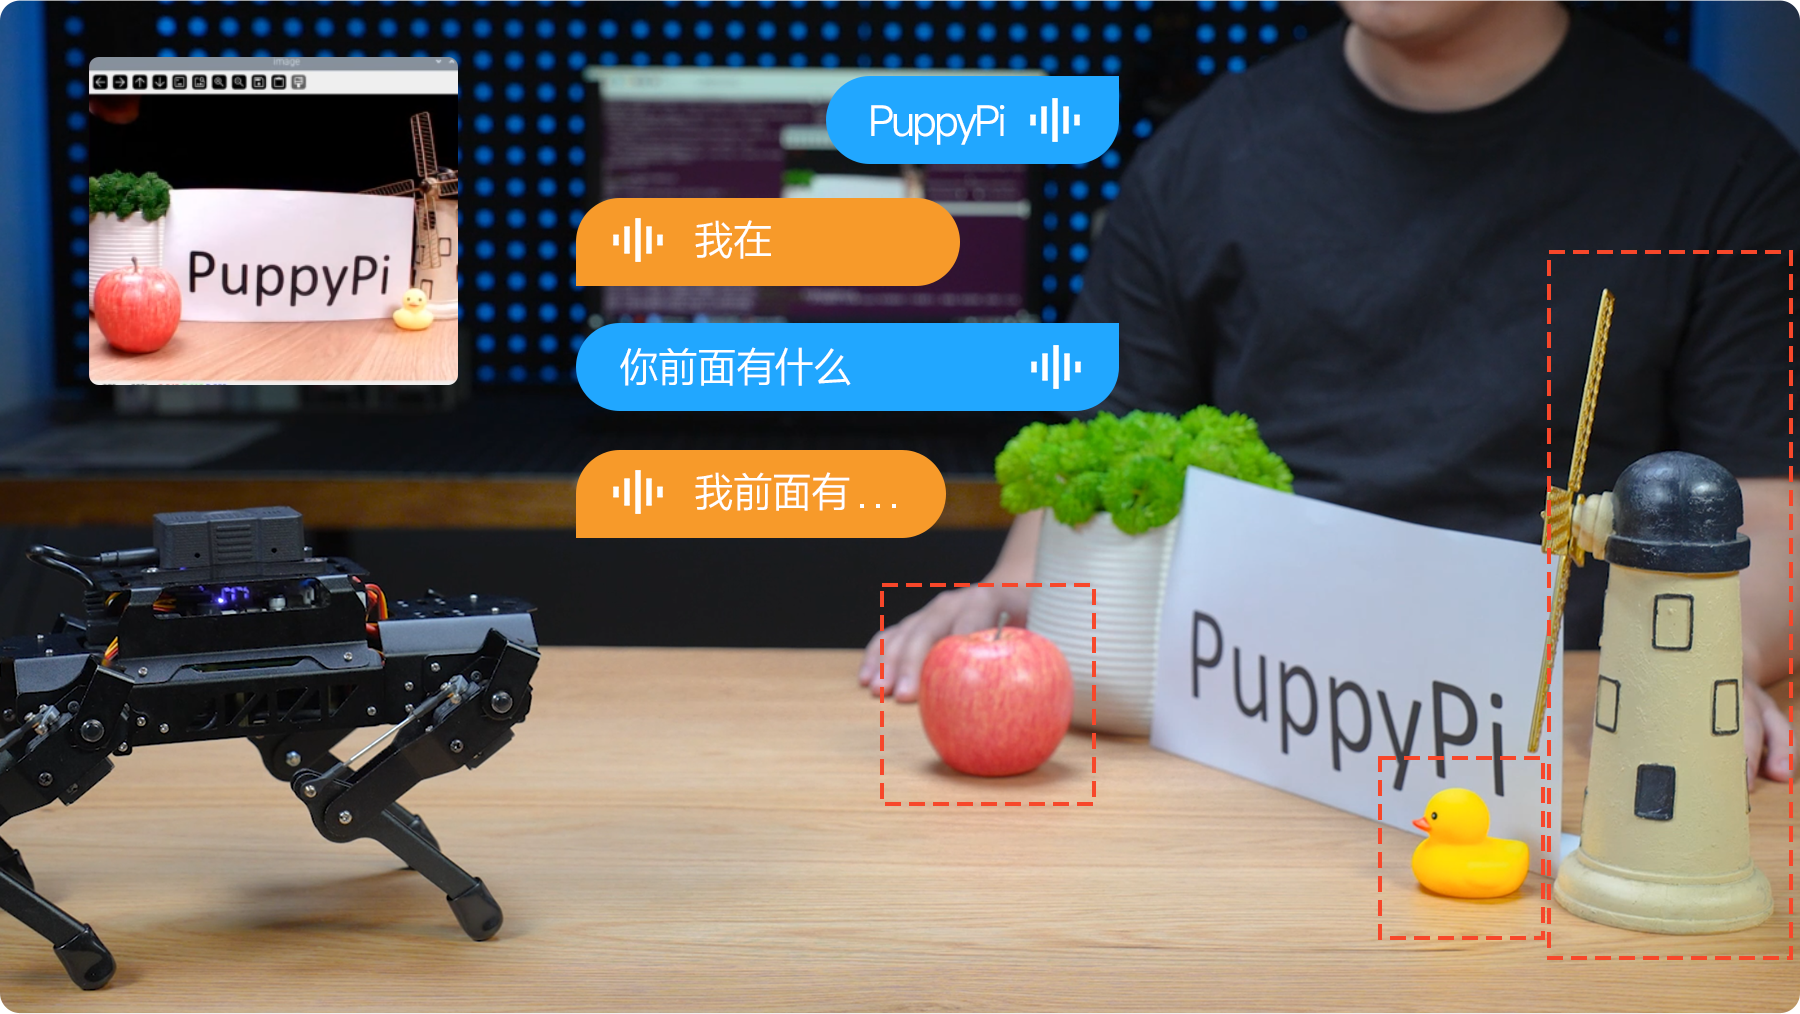
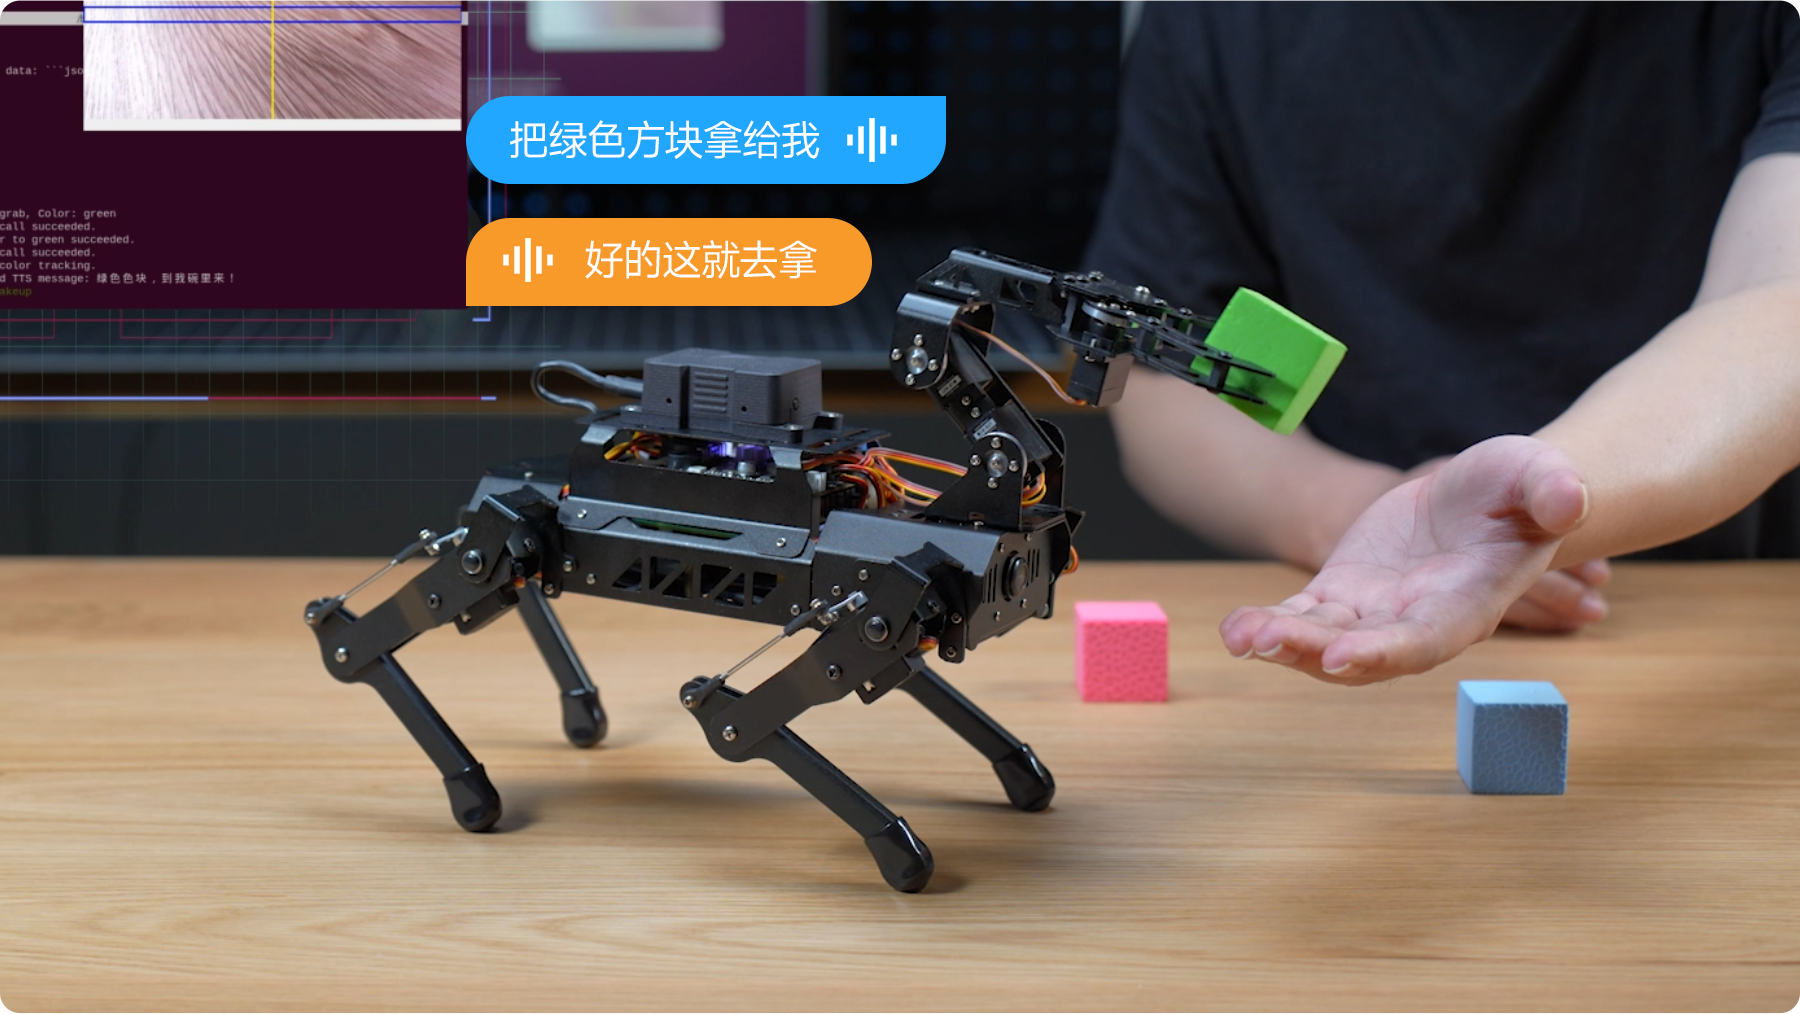
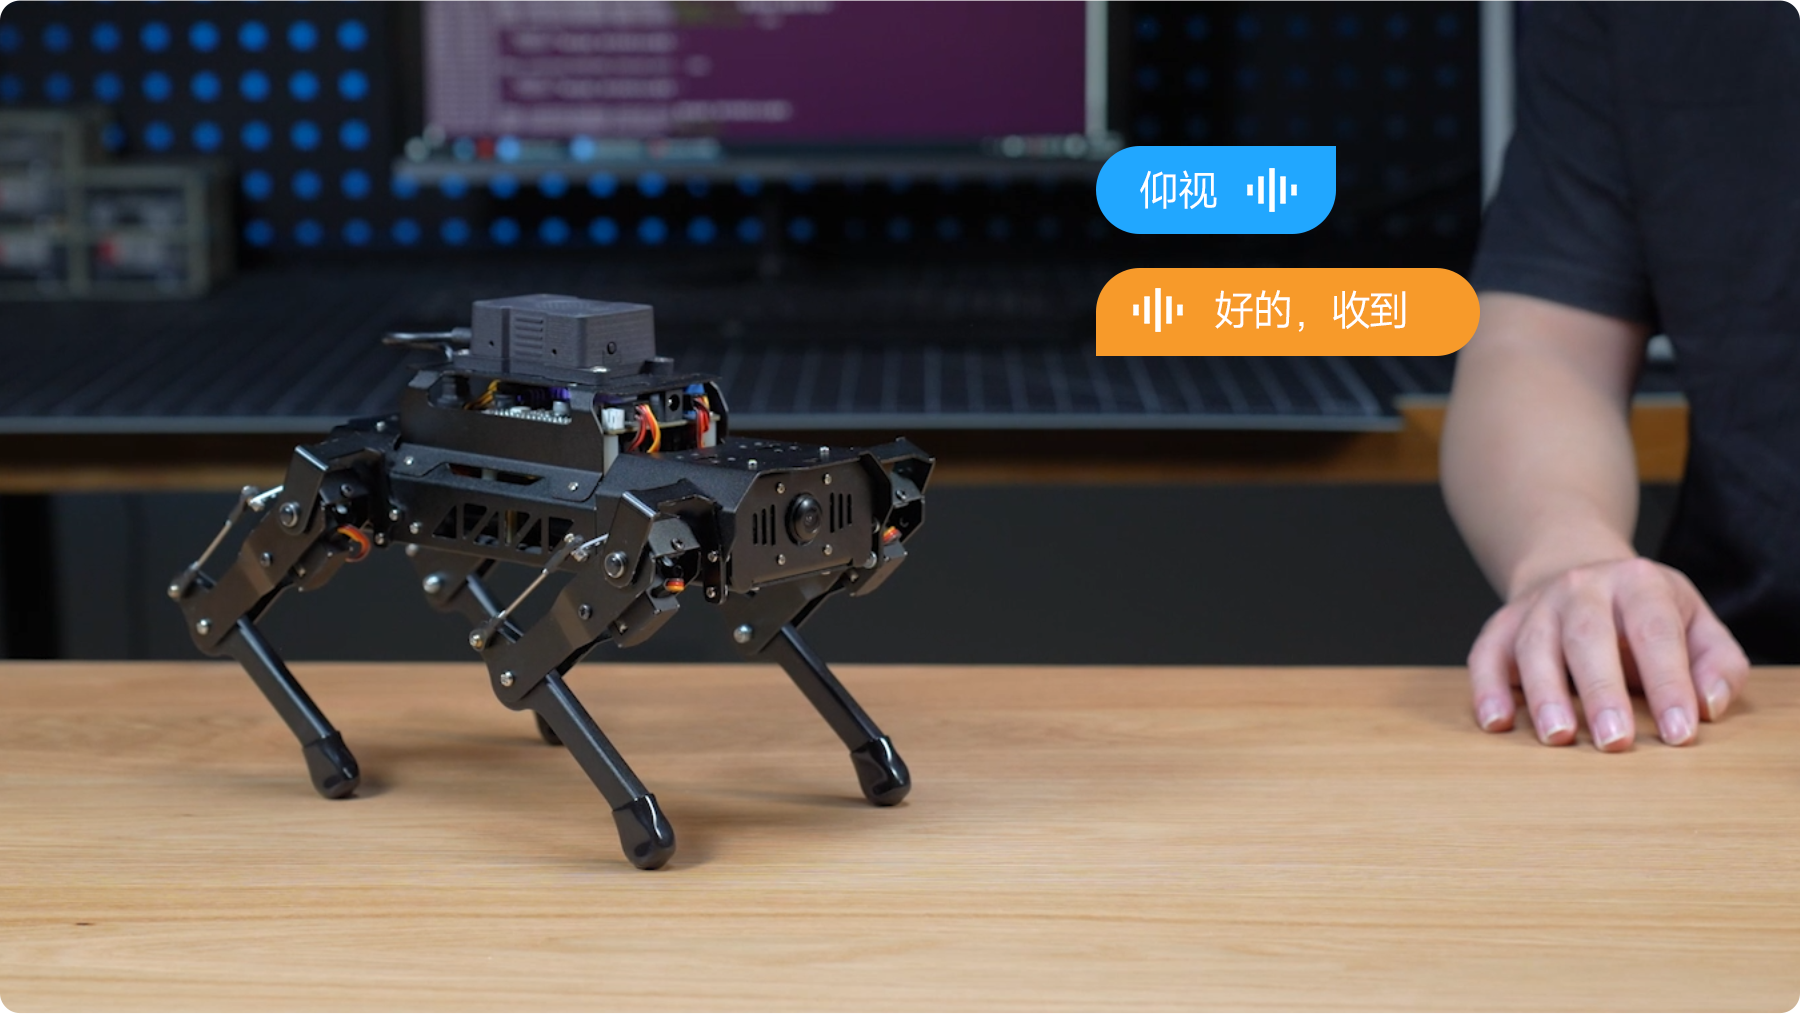
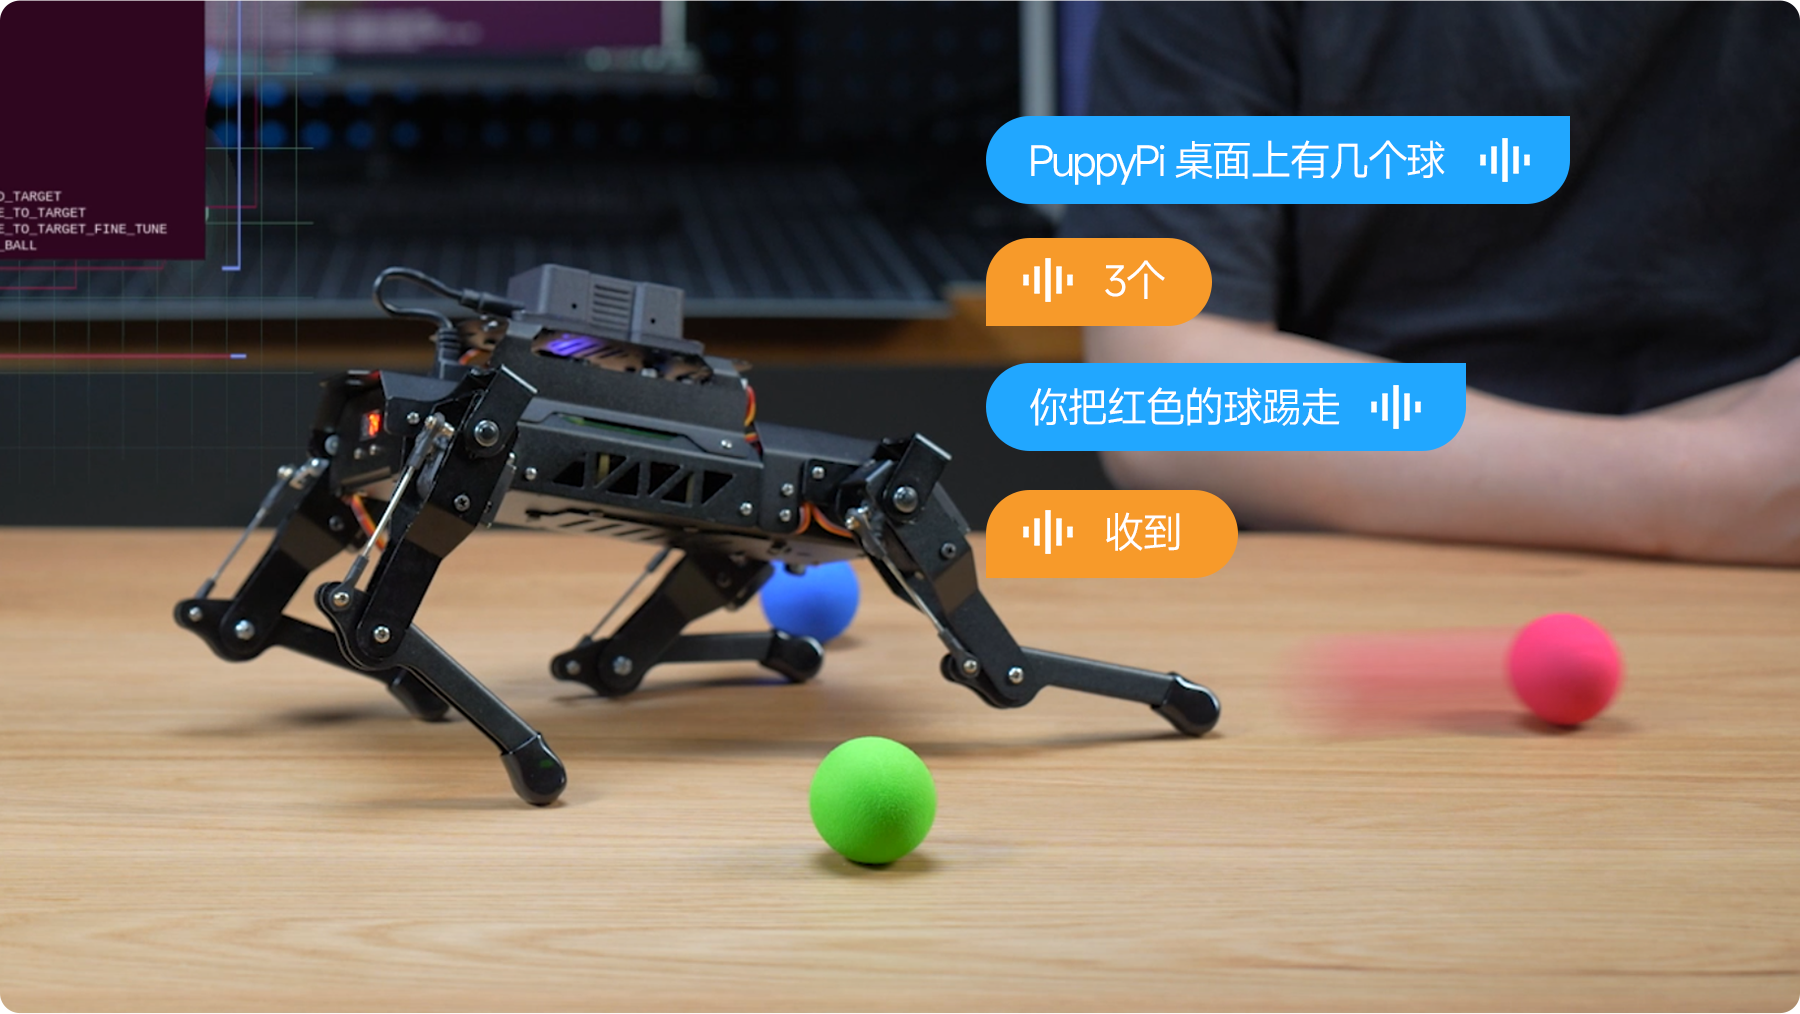
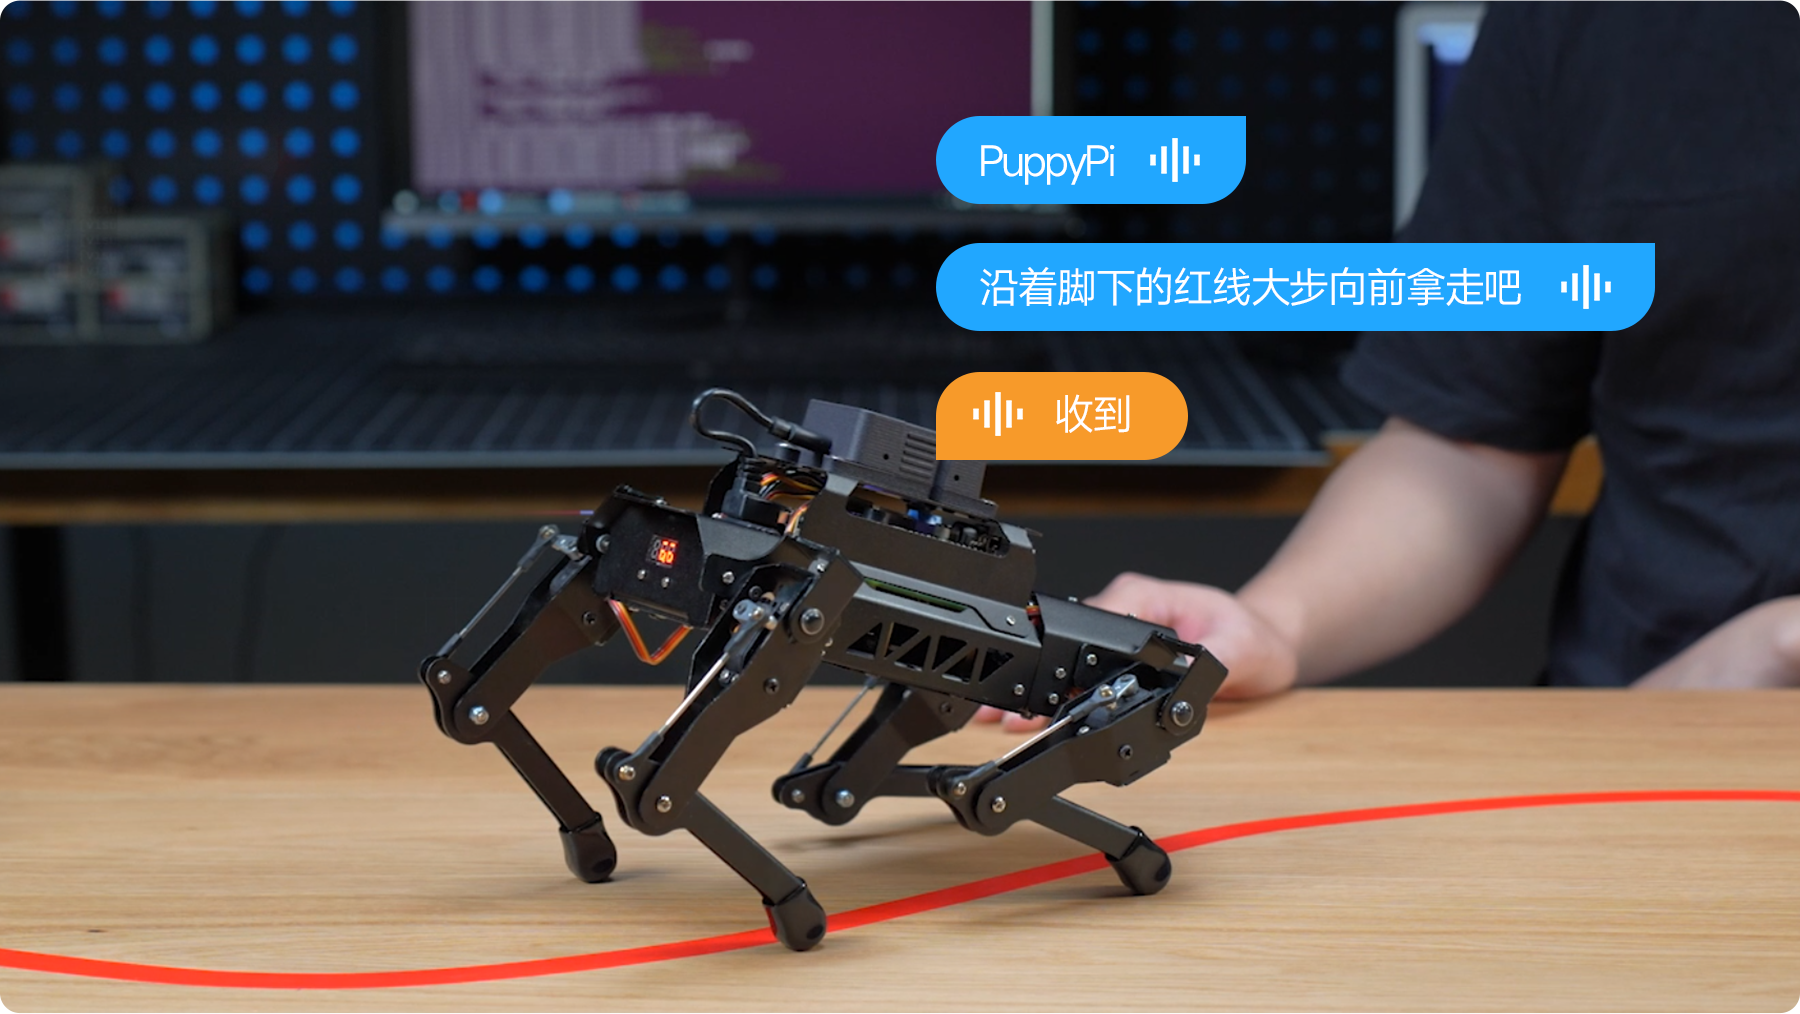
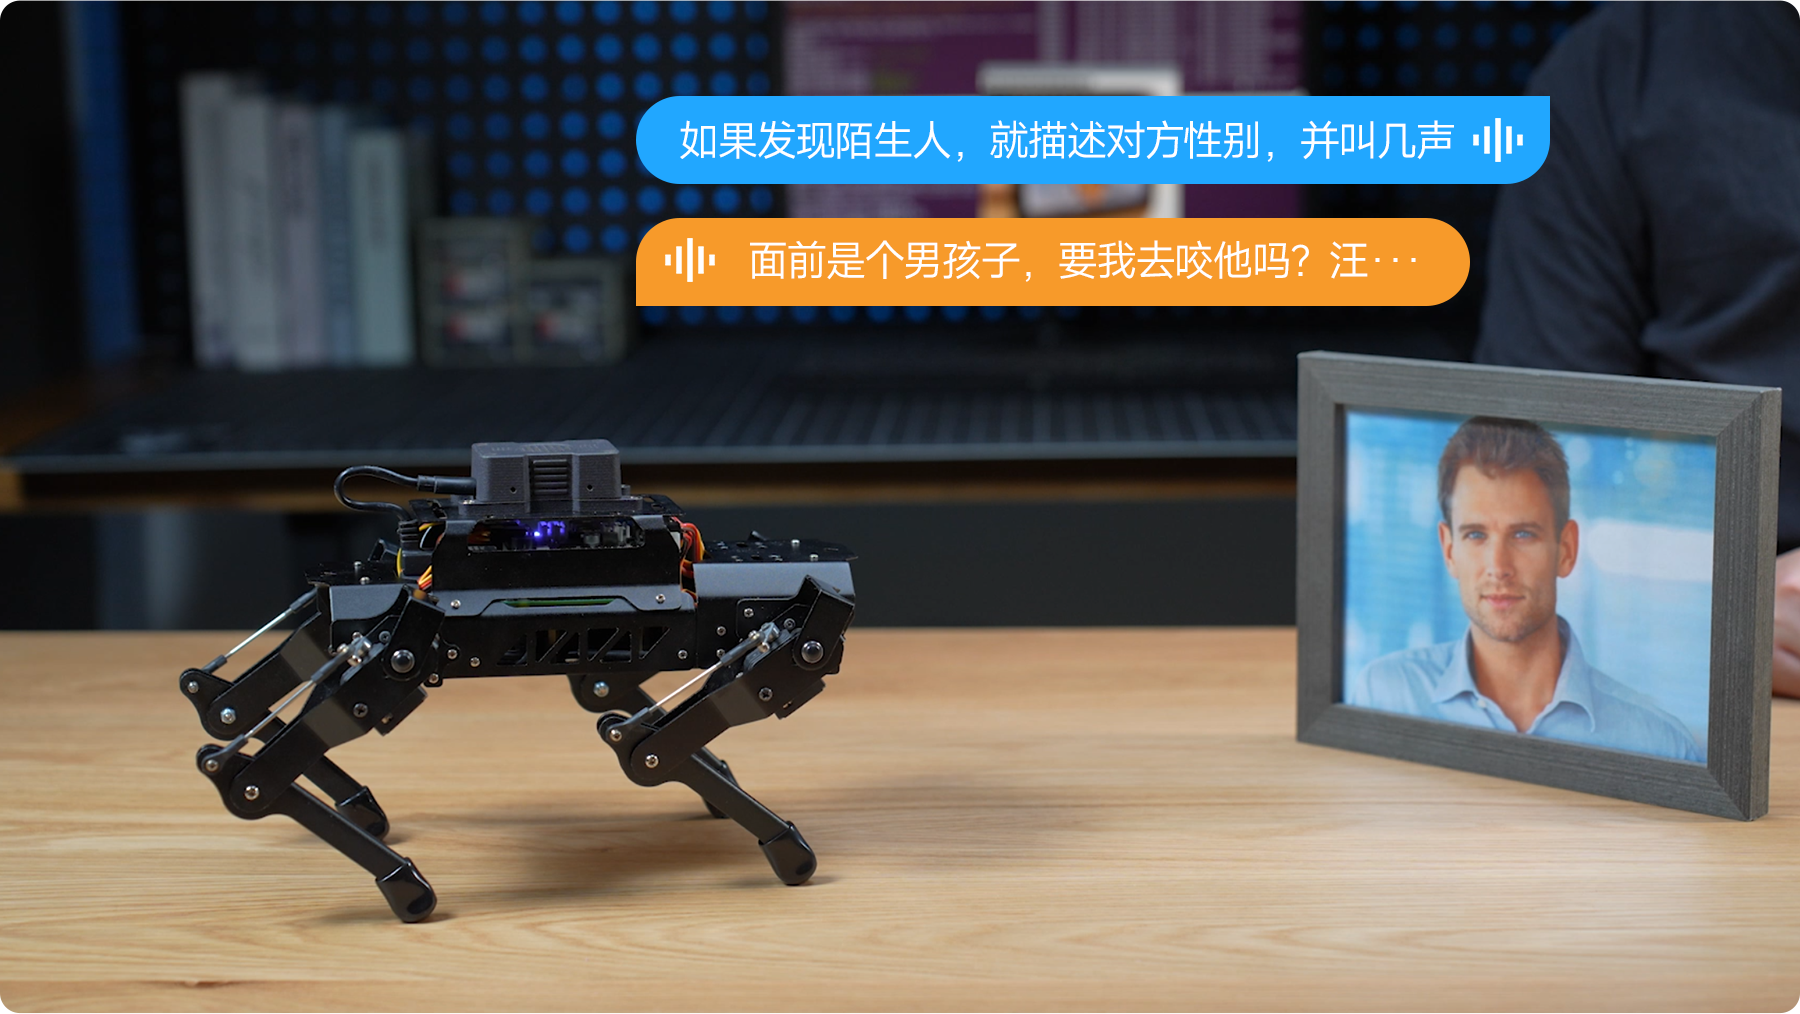
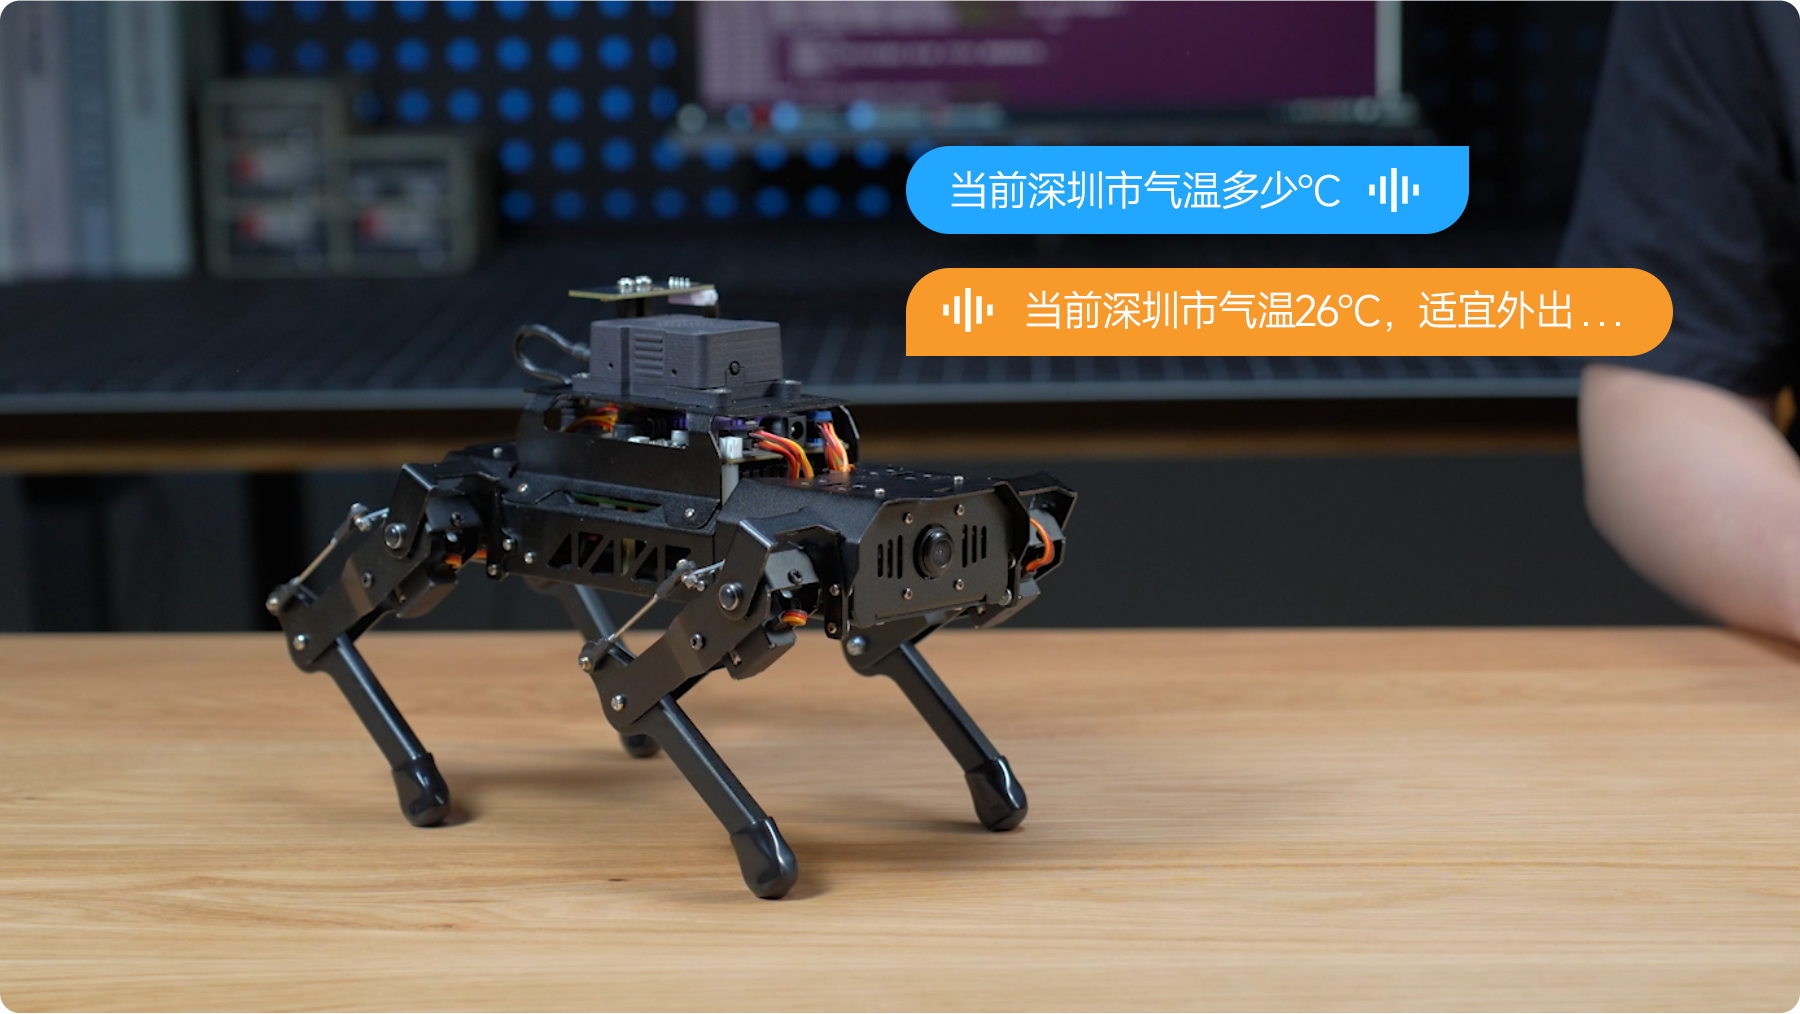
搭载130°广角摄像头,部署多模态大模型,具备目标识别、场景理解与自然语言交互能力。
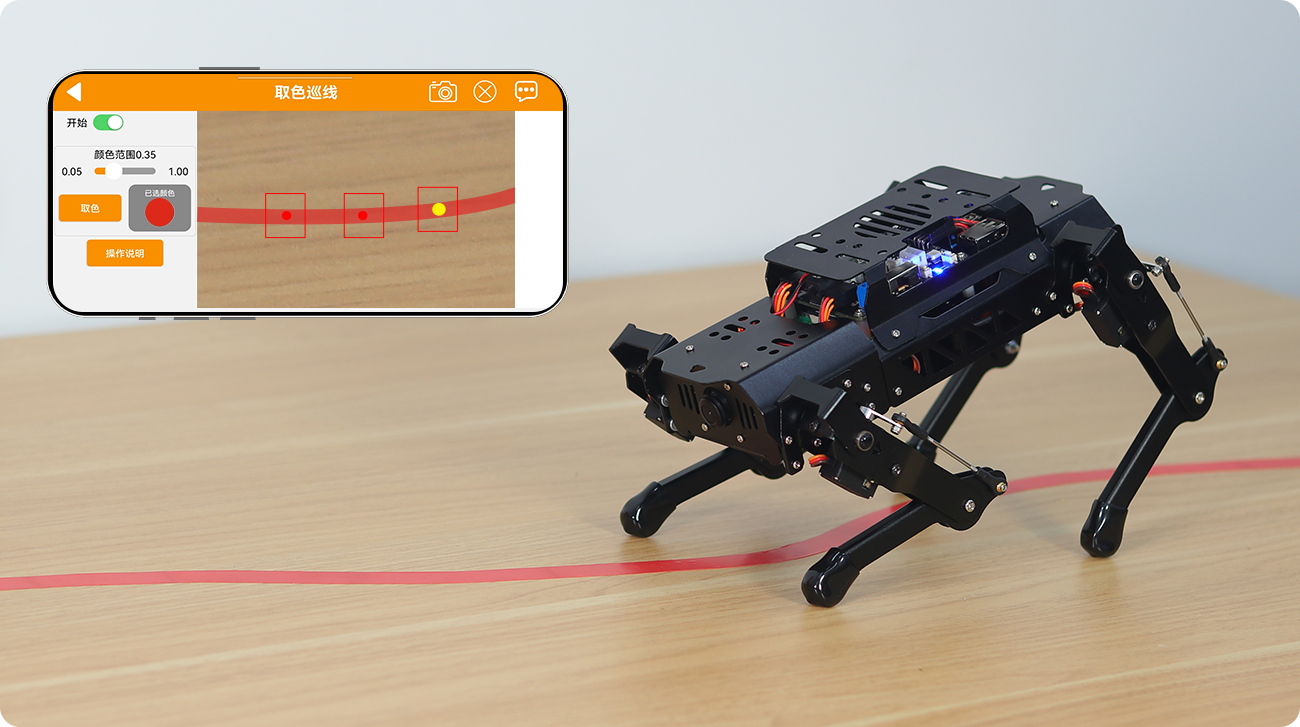
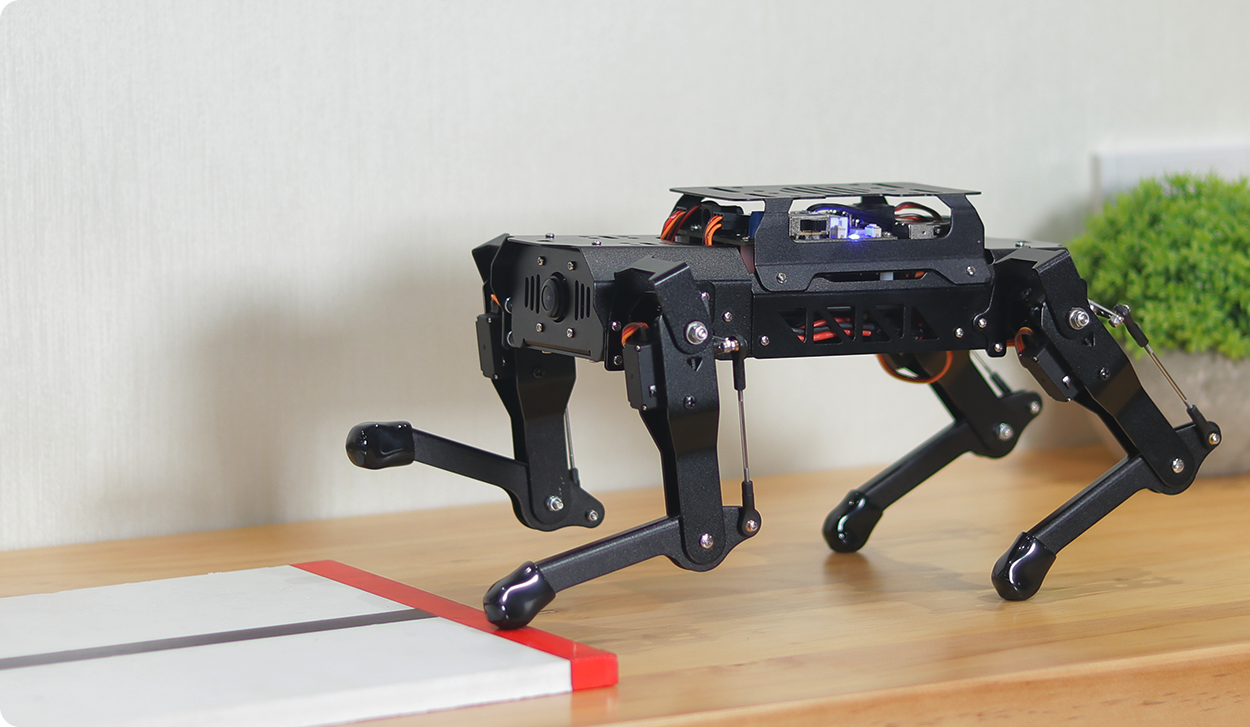
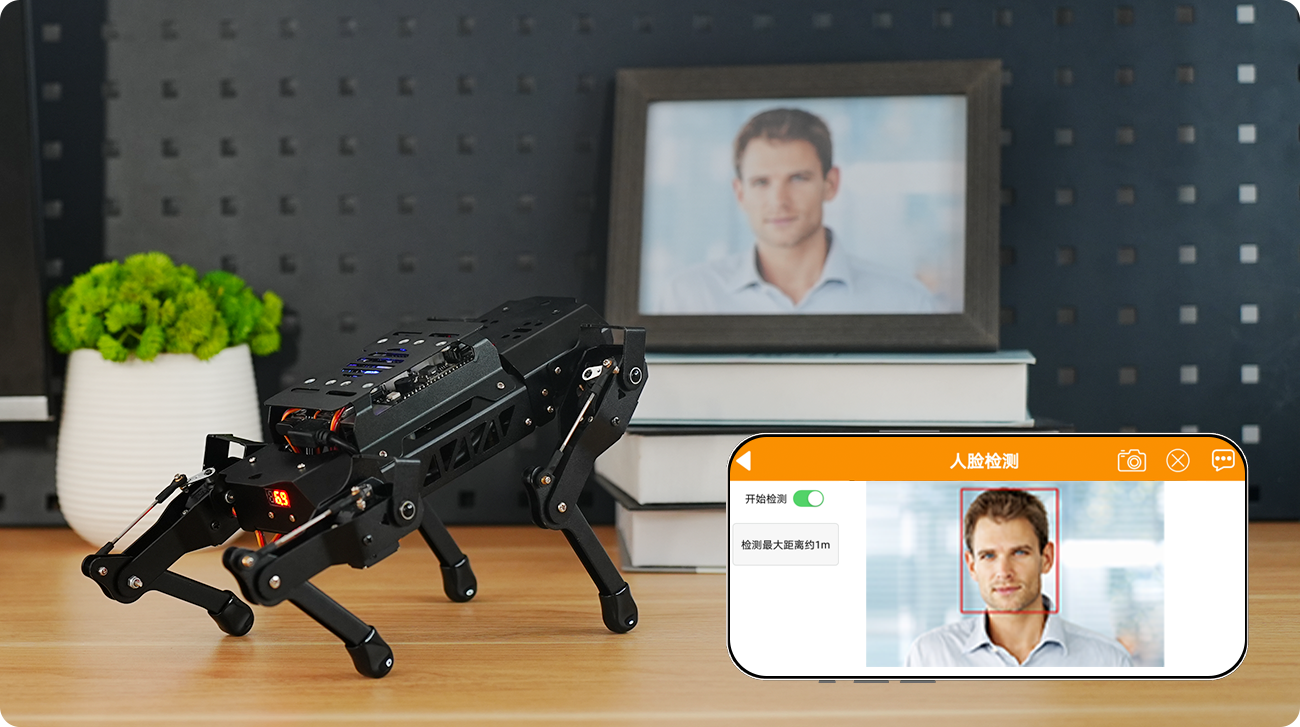
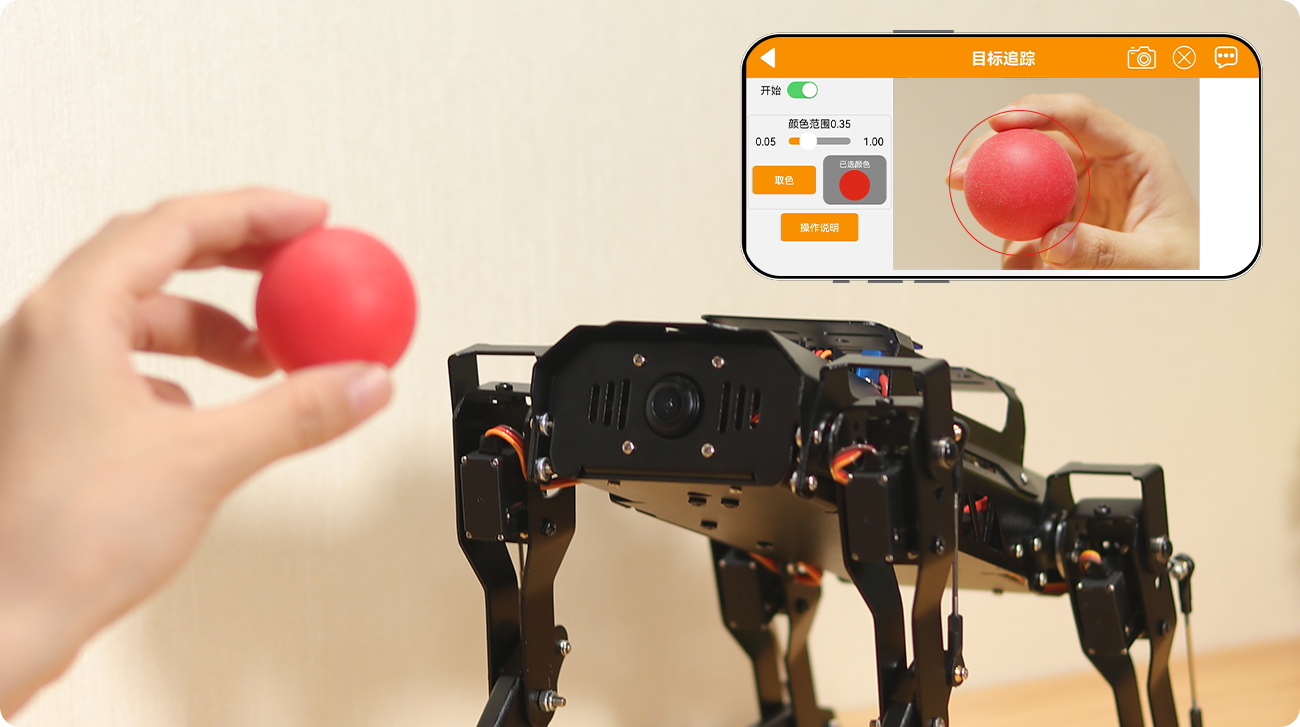
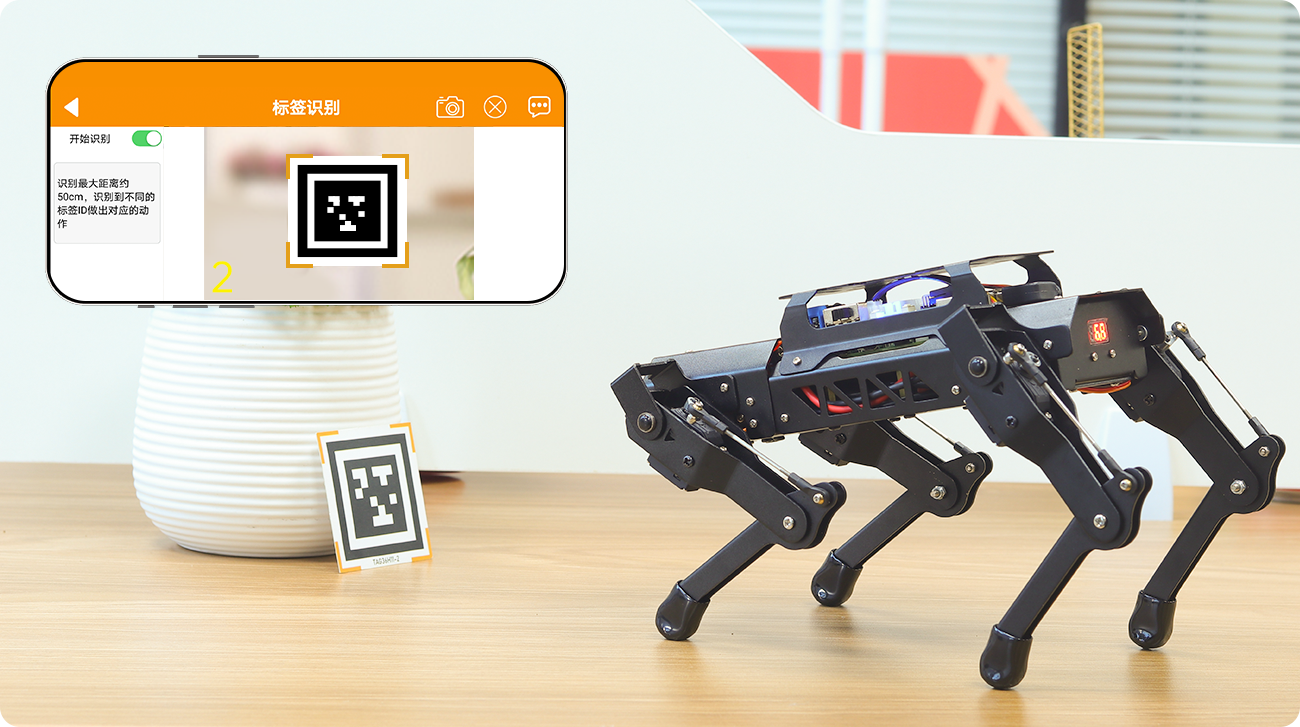
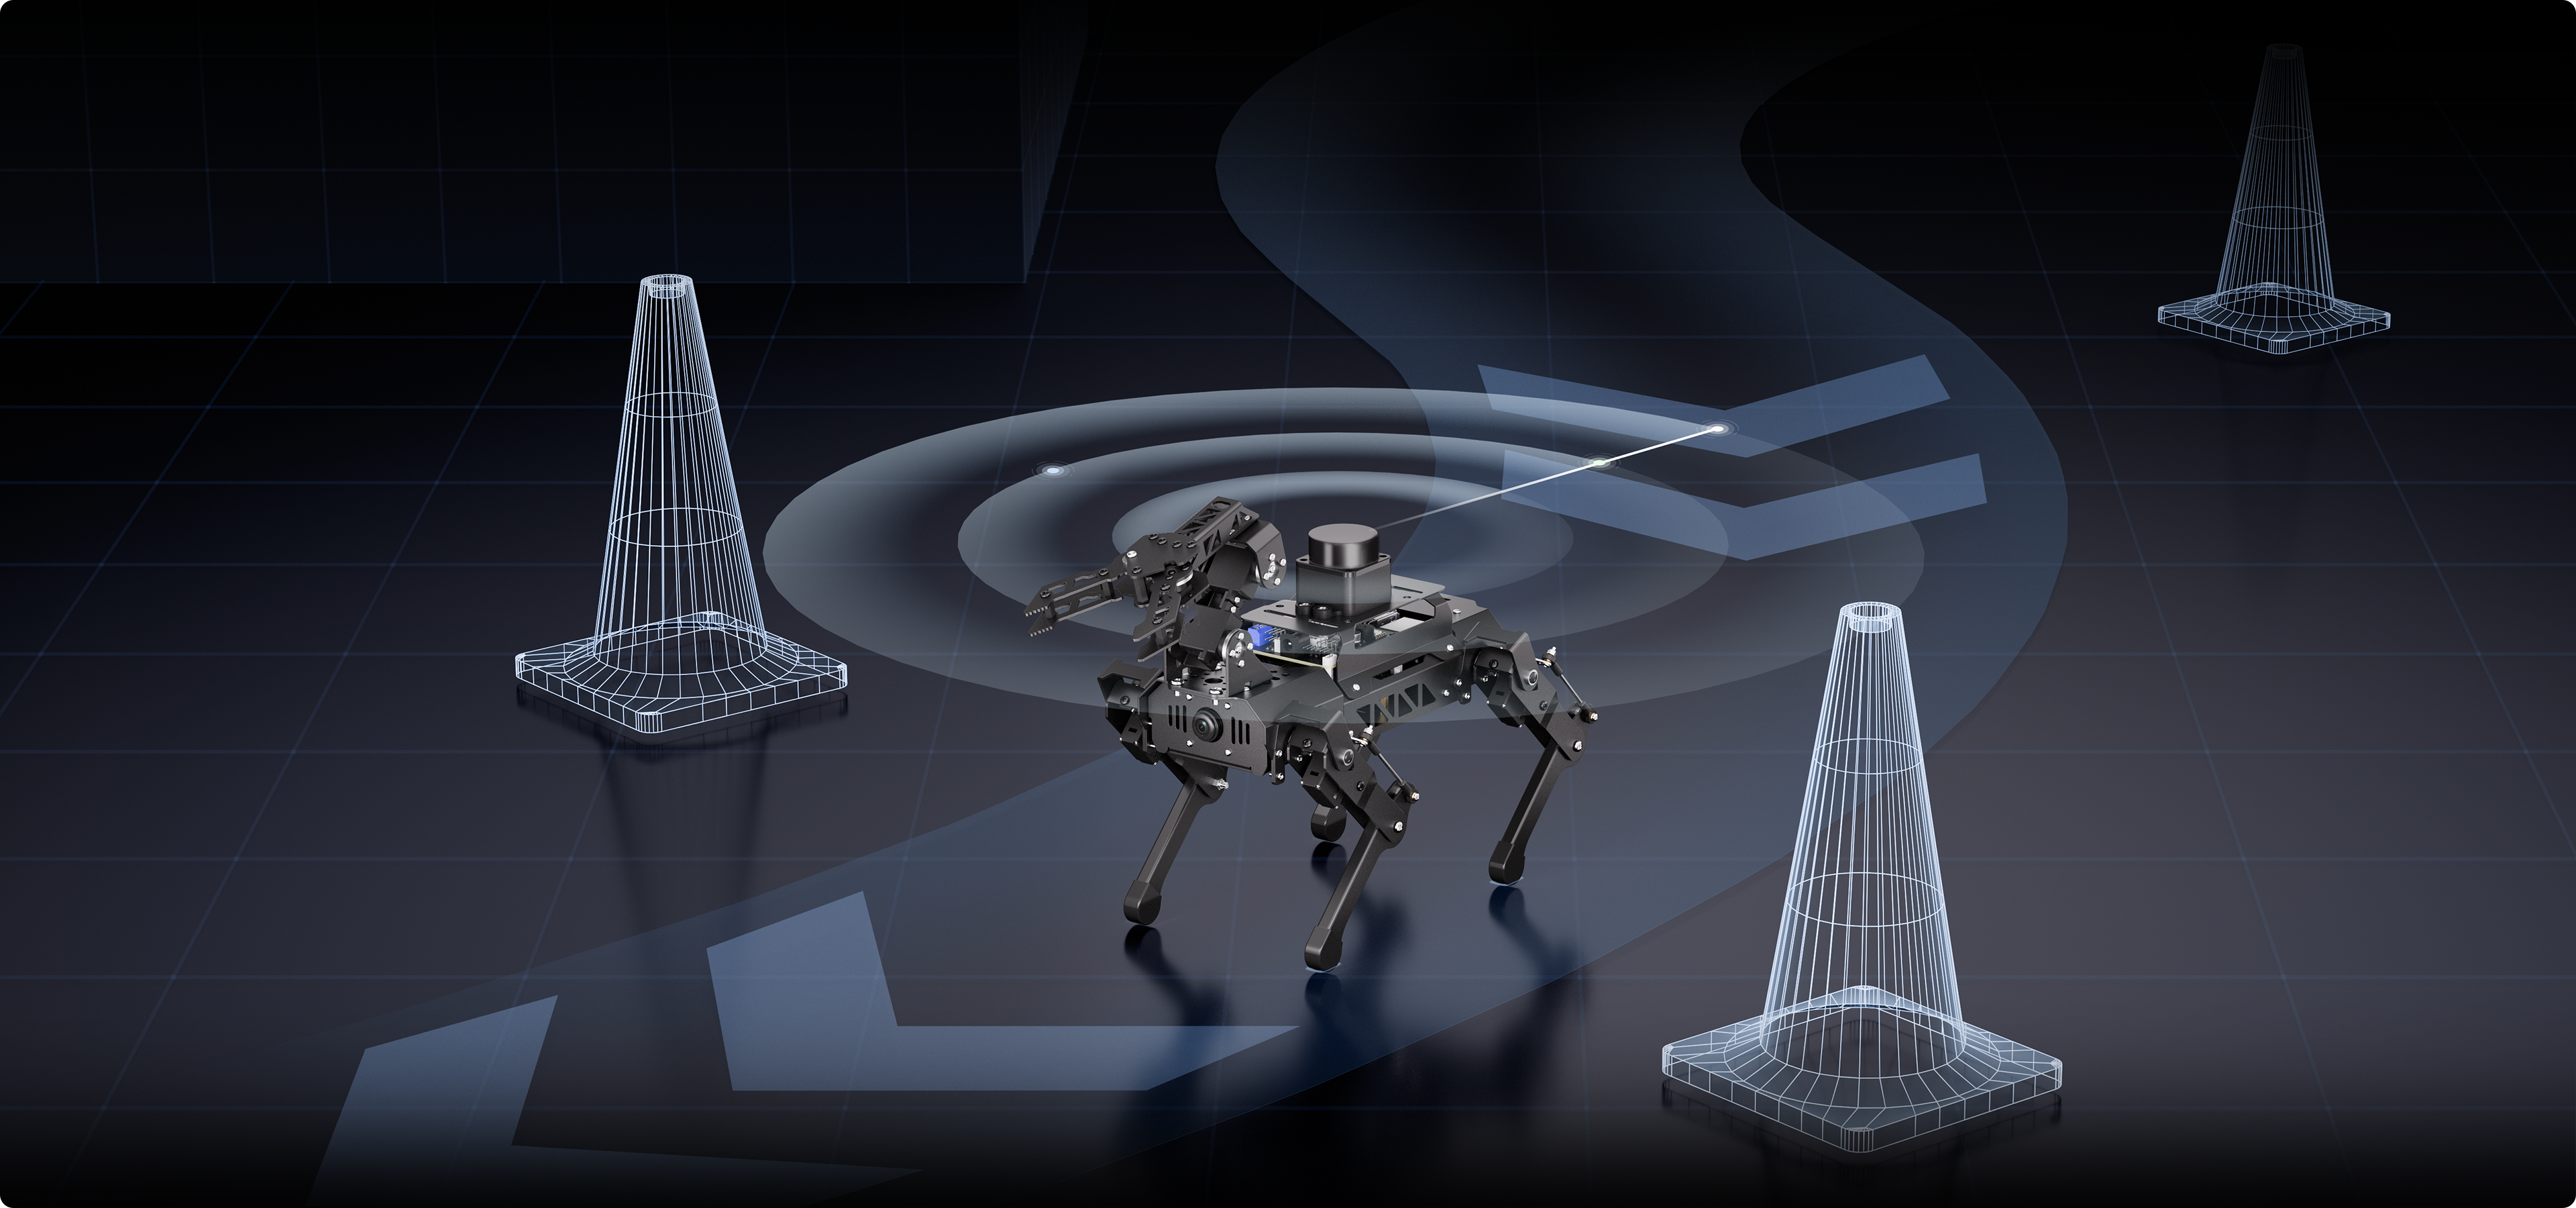
配备TOF激光雷达,支持四种主流SLAM算法,实现自主建图、路径规划与动态避障。
配备3DOF机械臂,结合AI视觉与SLAM,实现识别抓取、巡线清障与导航搬运任务。
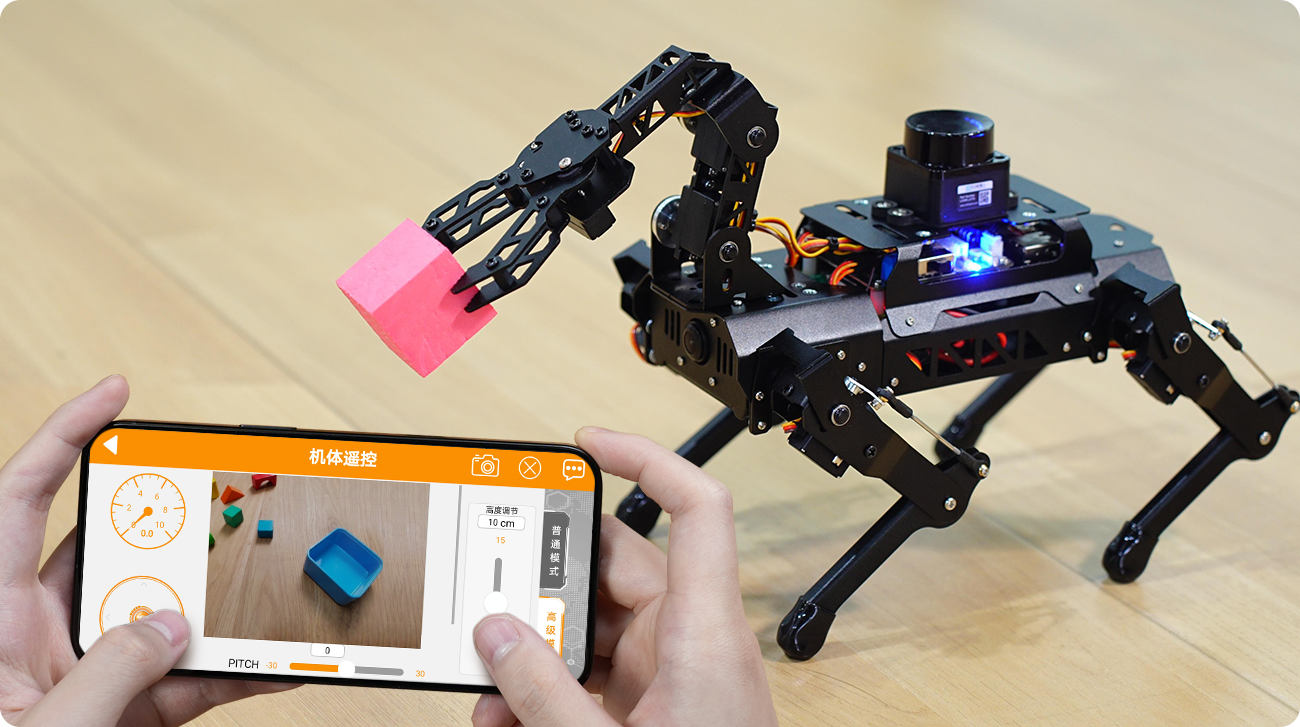
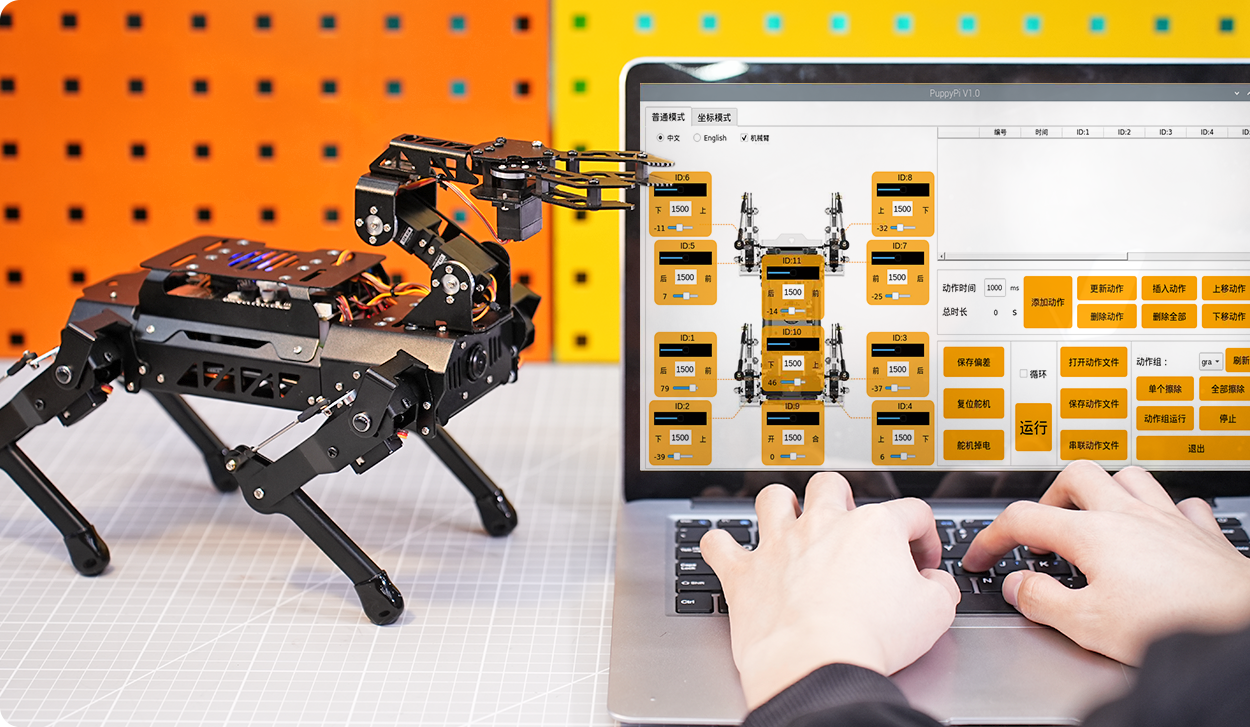
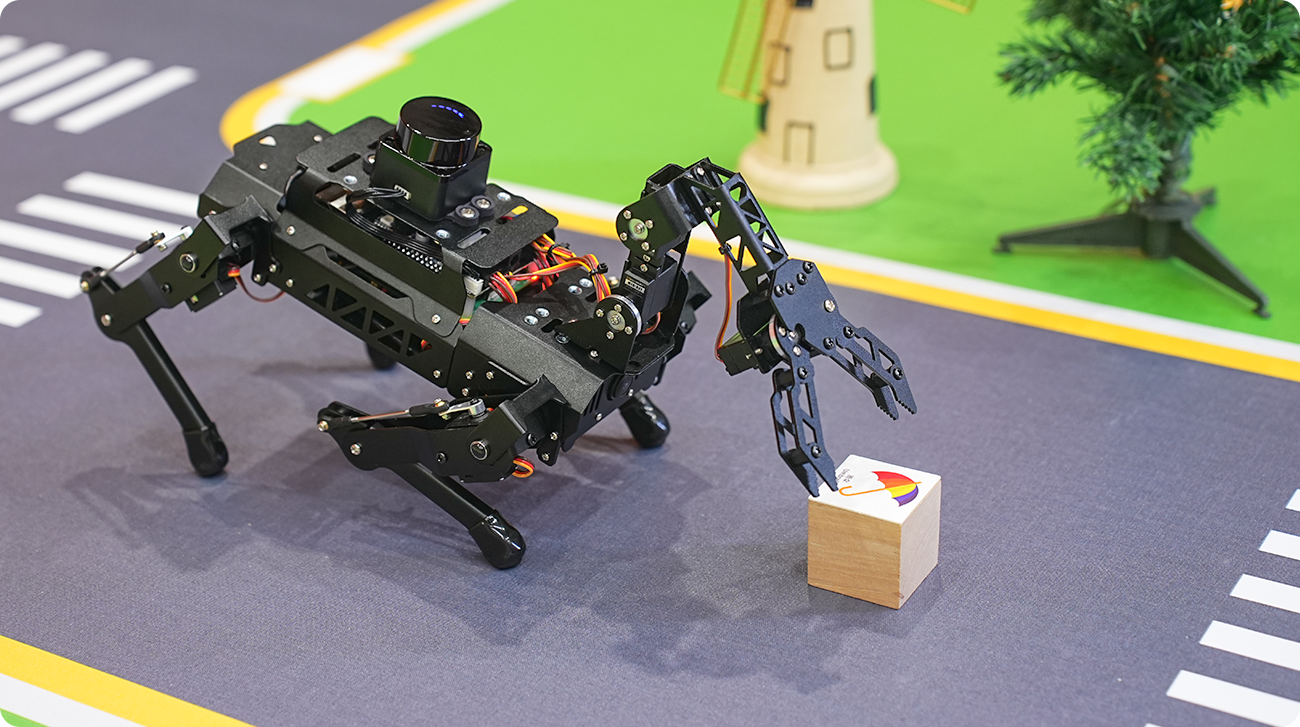
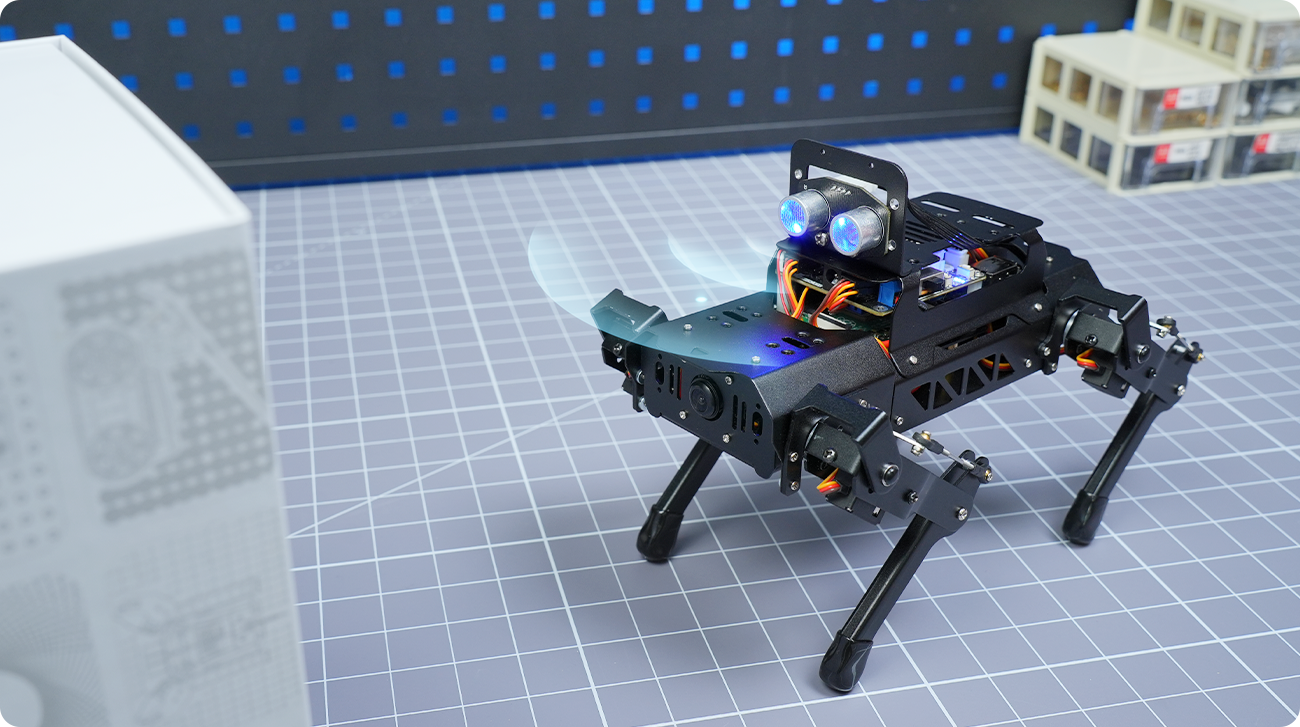
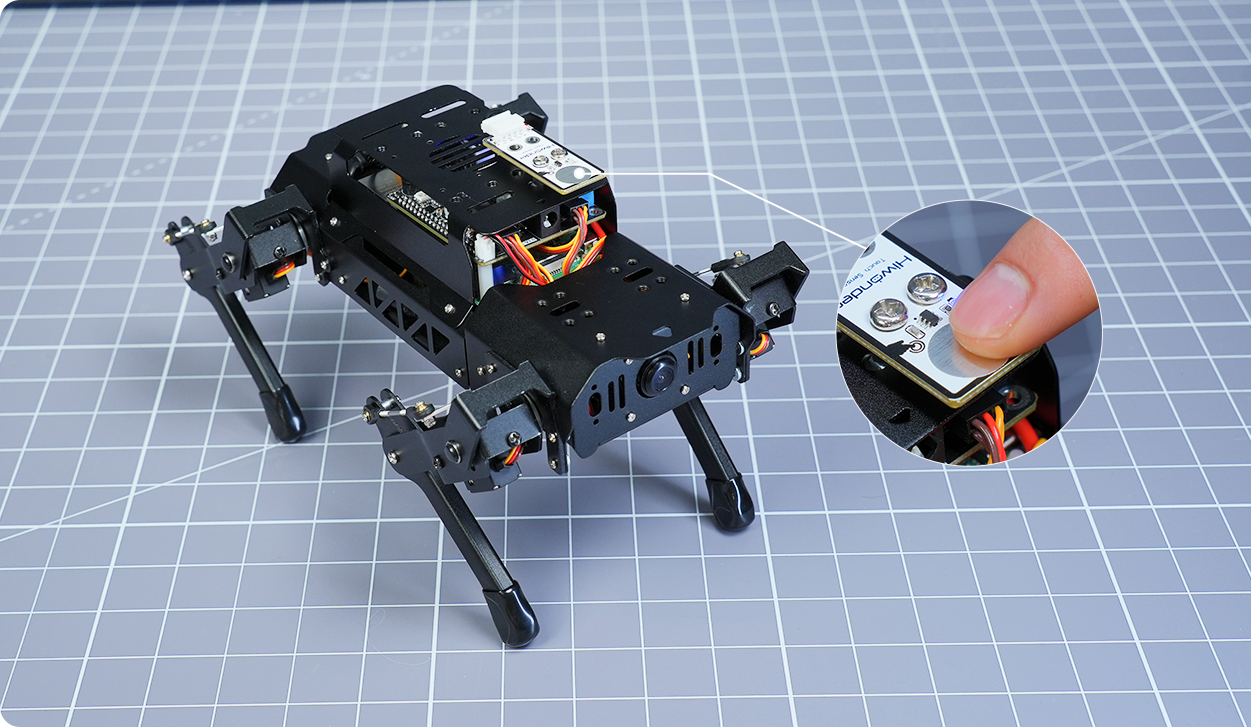
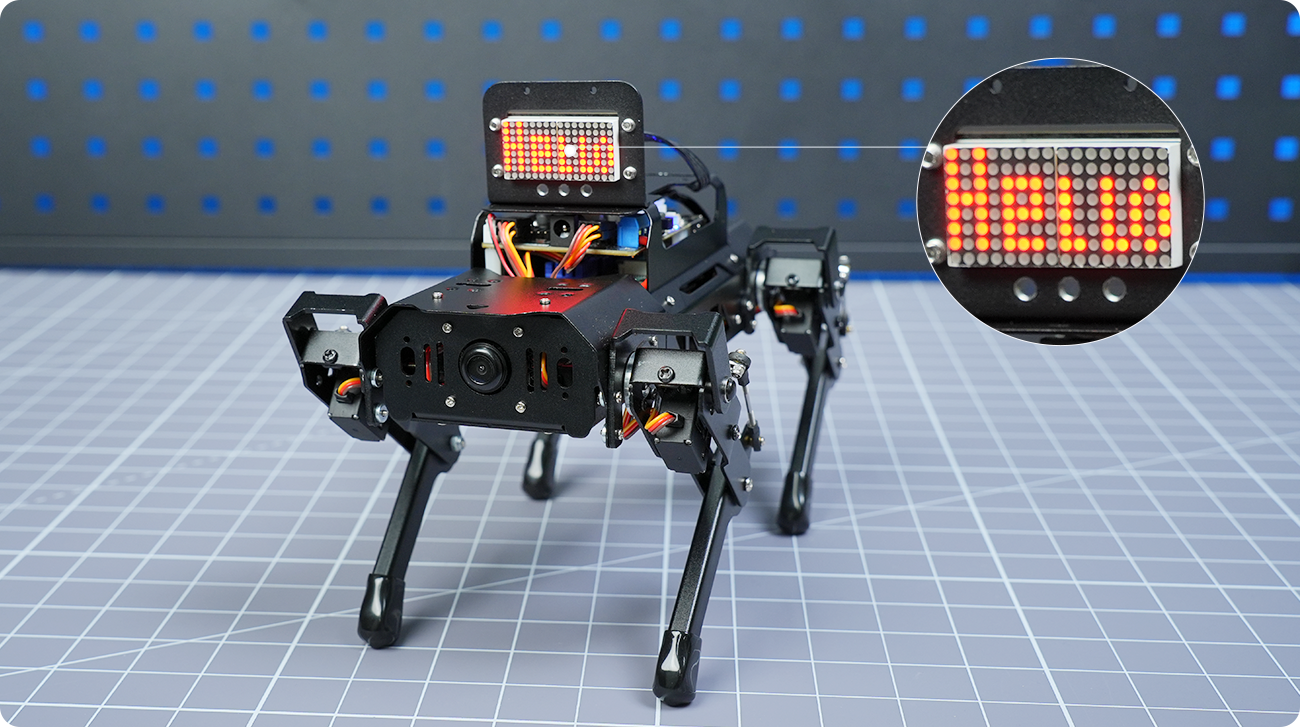
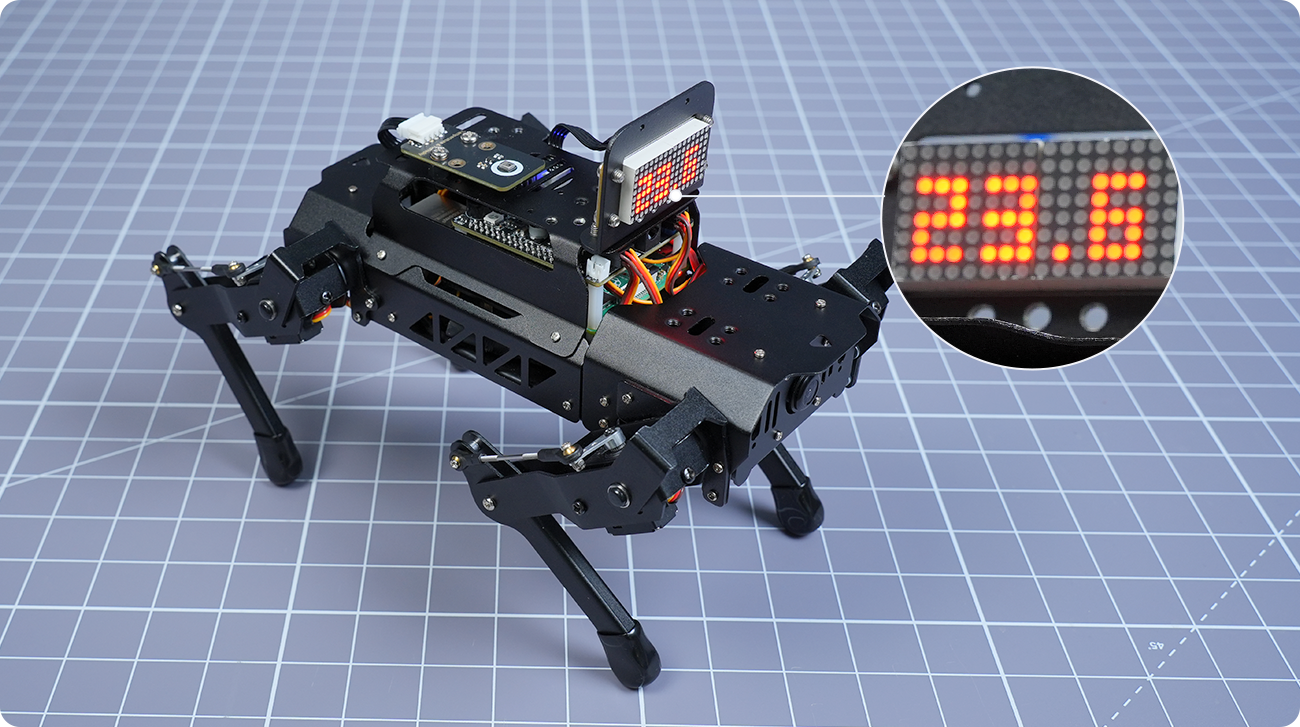
PuppyPi兼容超声波、点阵屏、触摸、温湿度传感器等多种电子模块,创造更多天马行空的AI创意项目。
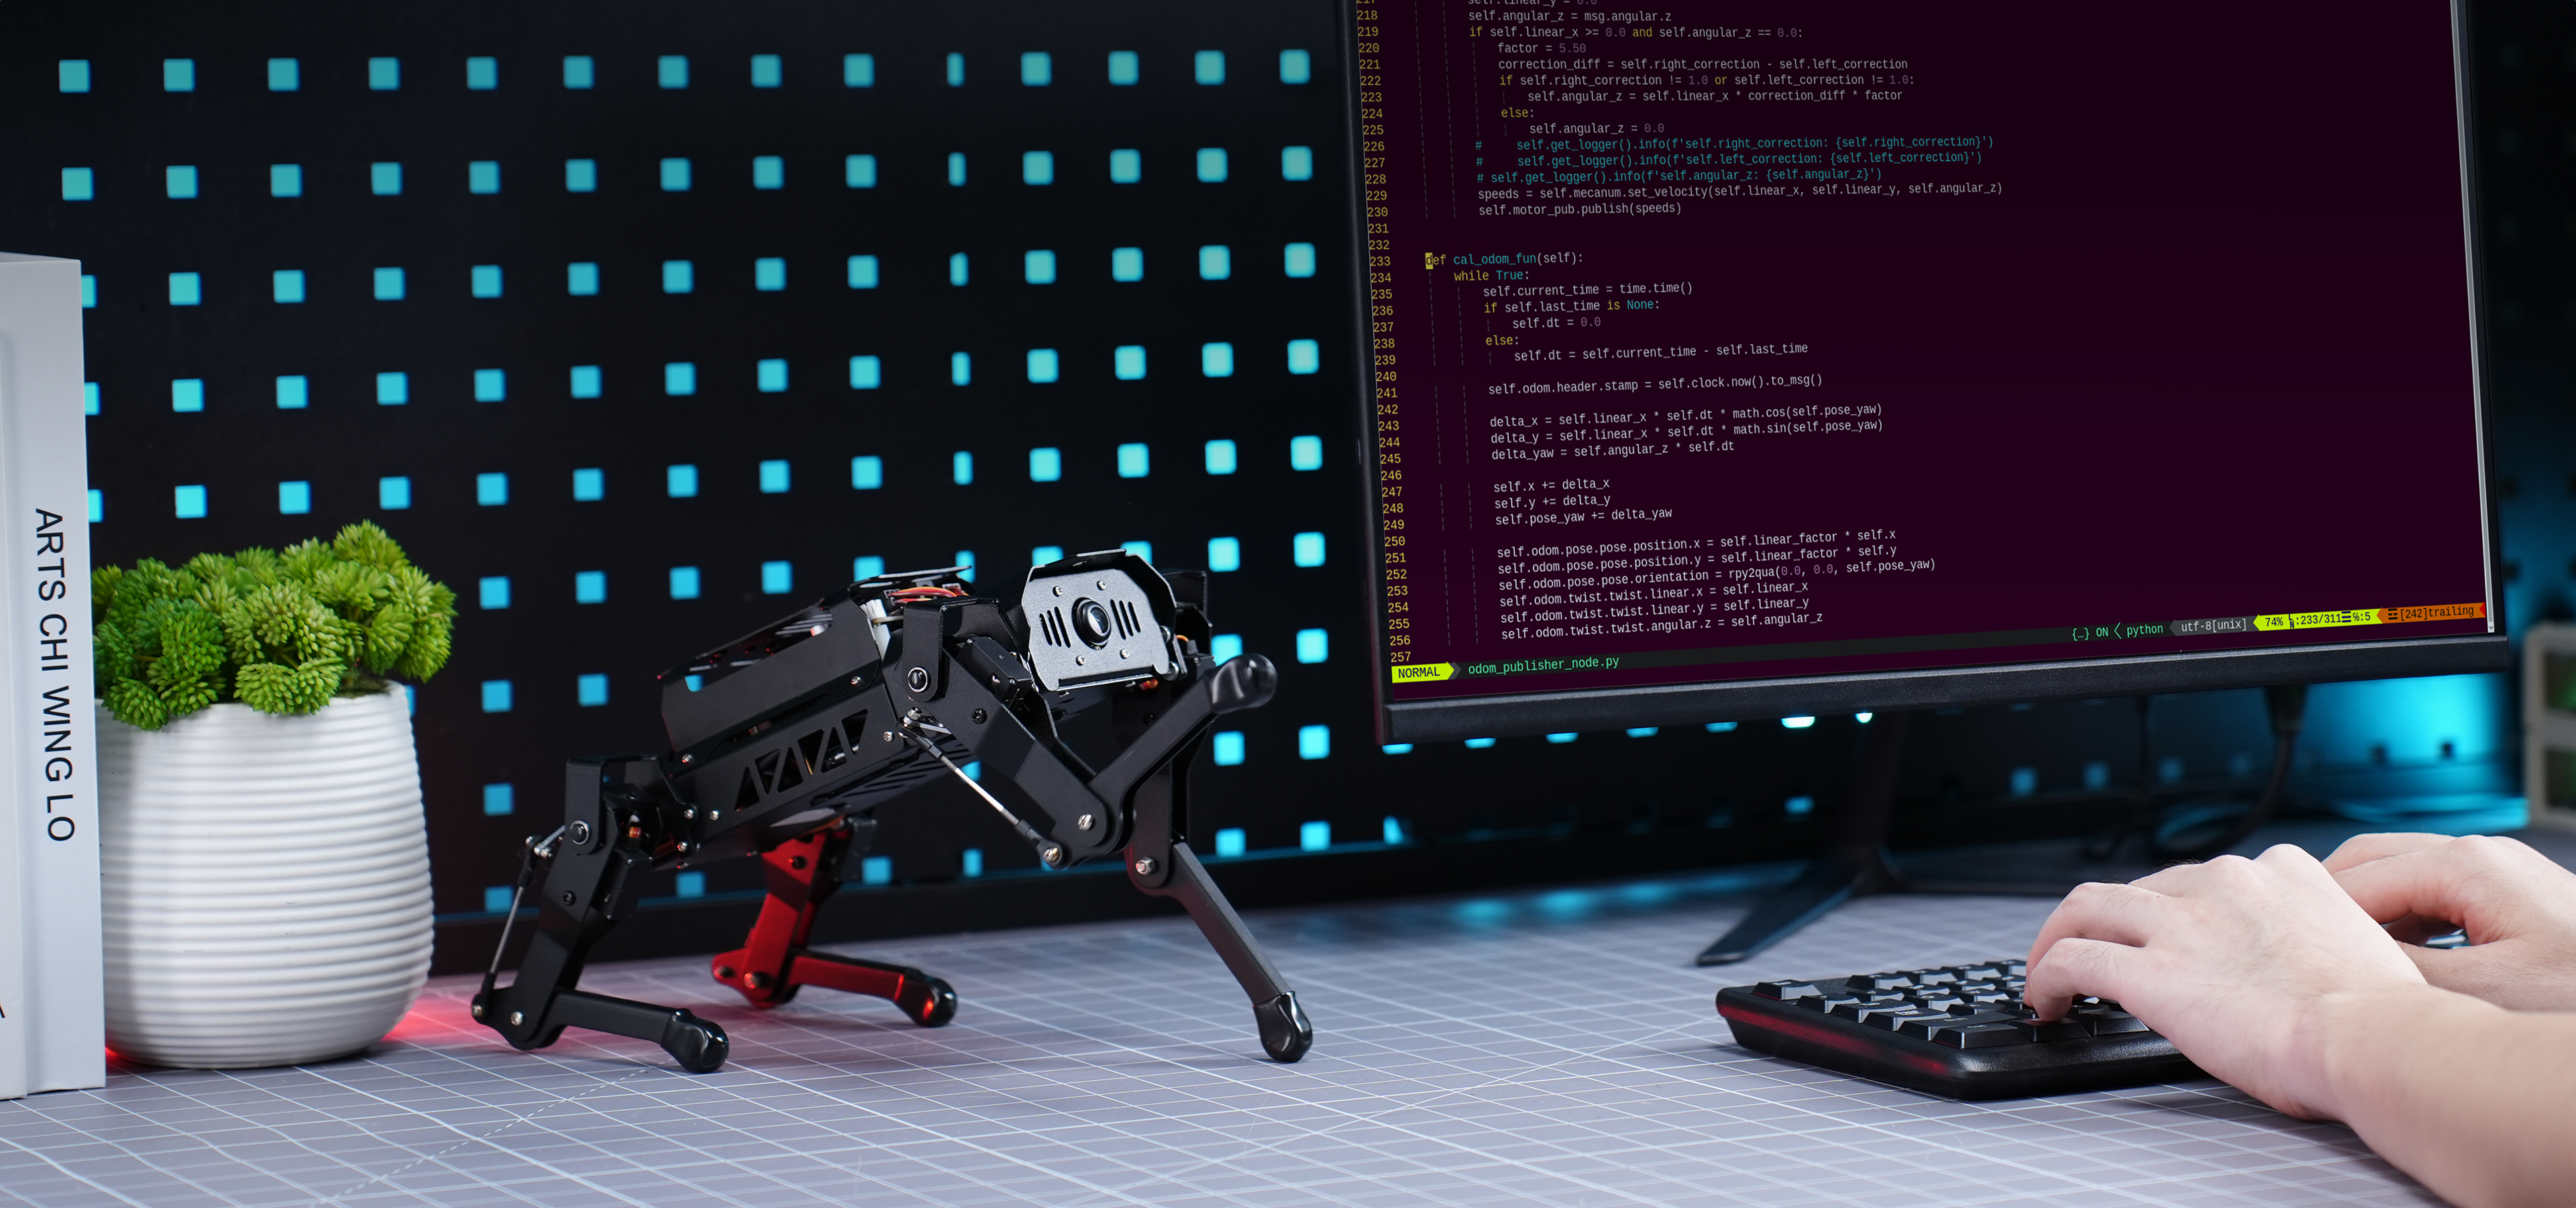
提供Ubuntu双系统镜像,集成Gazebo仿真与Docker部署环境,
搭配丰富的传感器,打造完整的机器人开发环境。
PuppyPi Pro 详细参数
| 产品名称: | PuppyPi Pro |
|---|---|
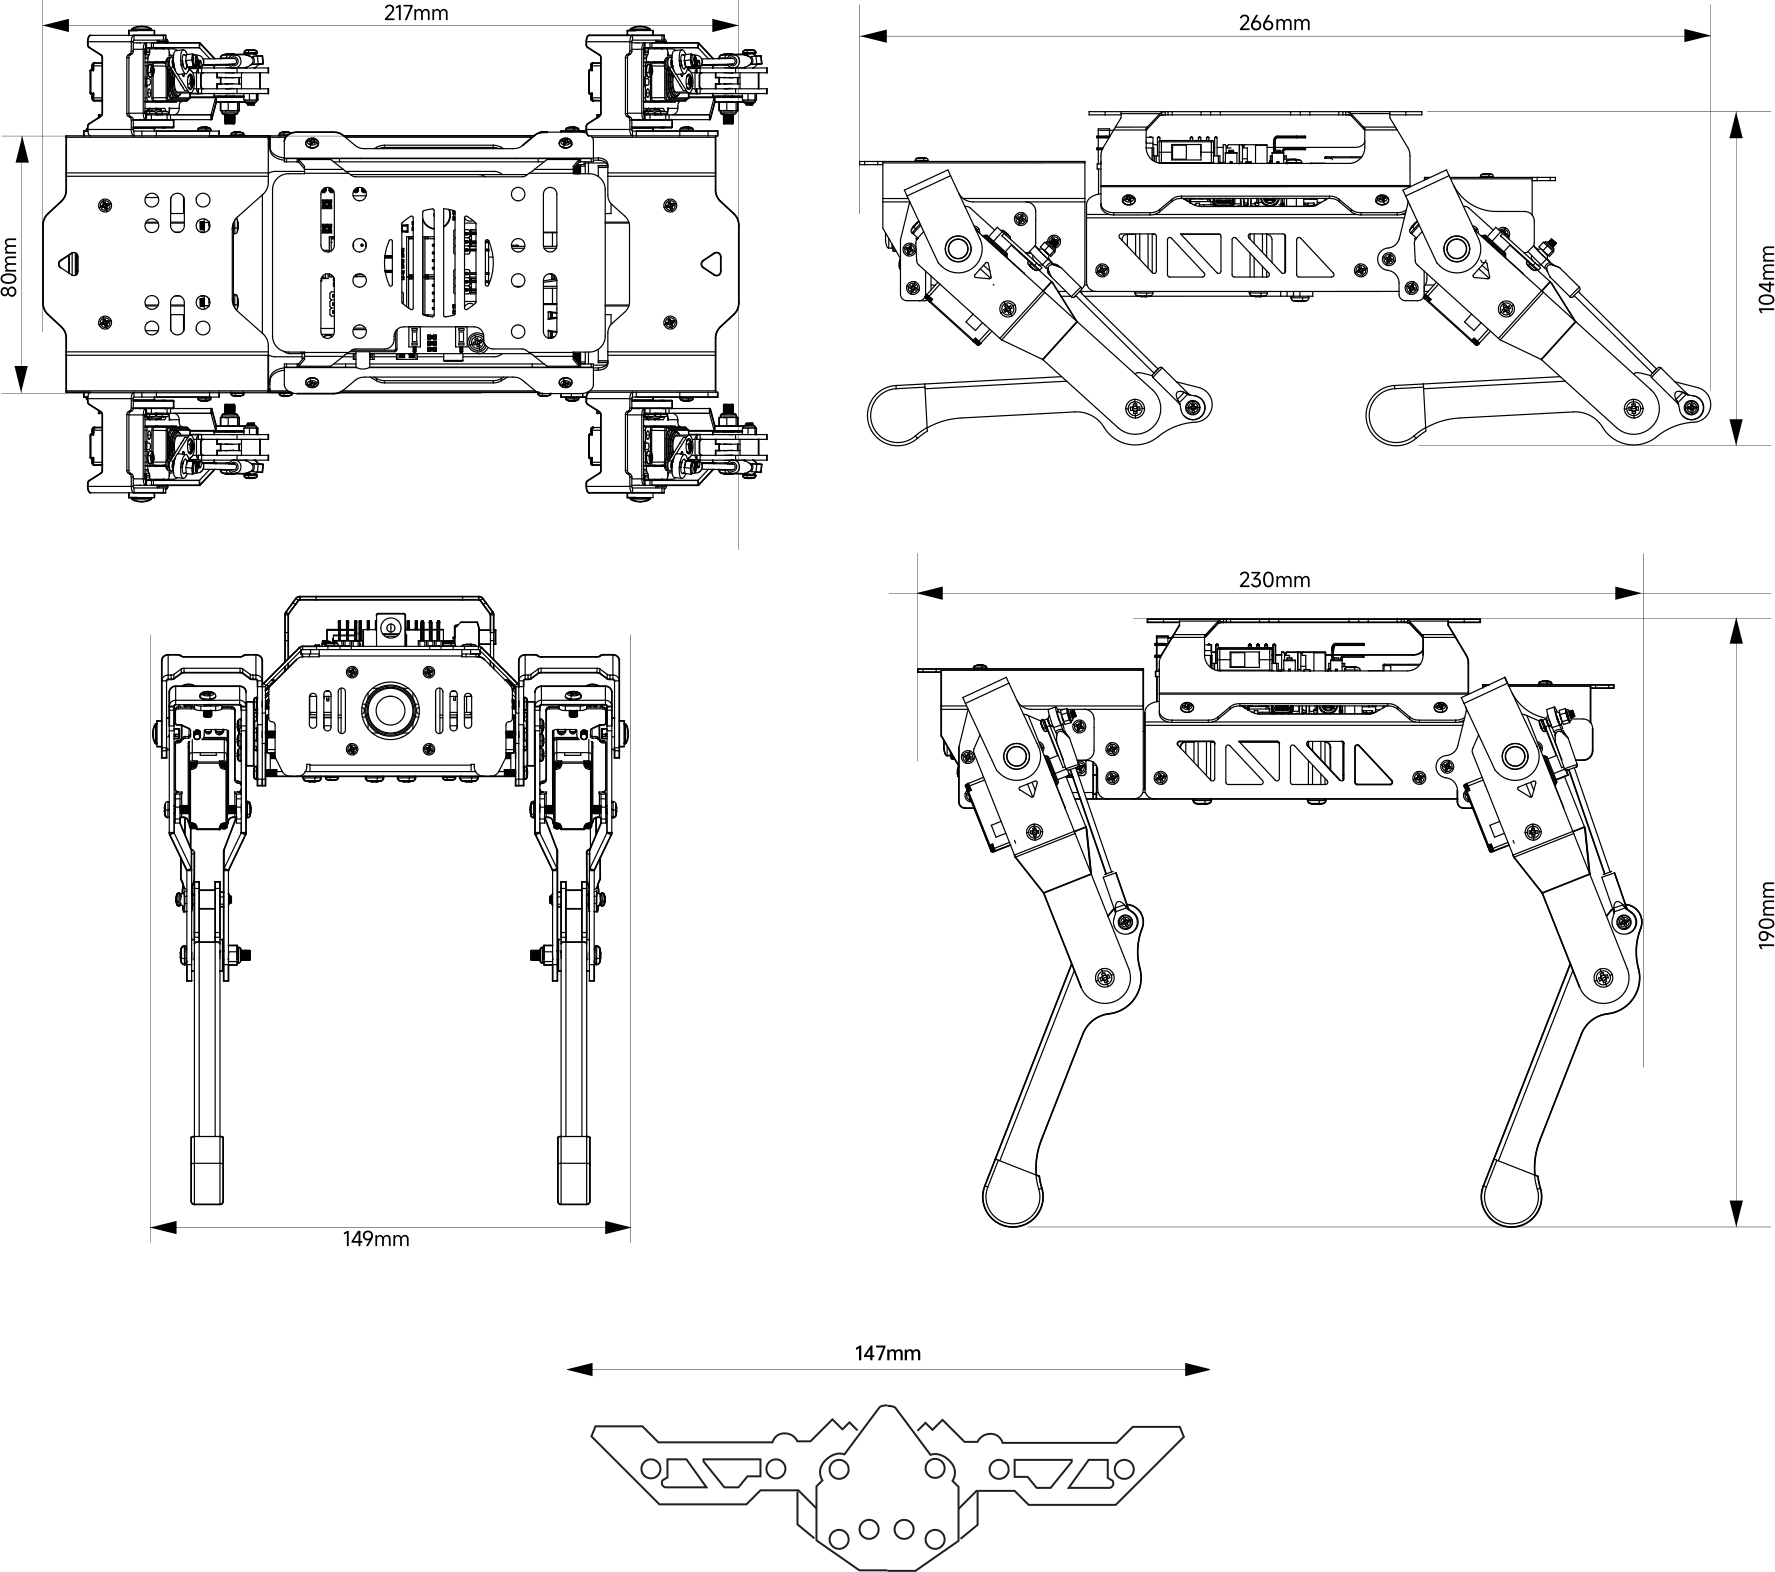
| 产品尺寸: | 长266*宽149*高190(mm) |
| 产品重量: | 720g |
| 机体材料: | 硬铝合金 |
| 摄像头: | 480P |
| 激光雷达: | STL-19PTOF激光雷达 |
| 音频/拾音: | WonderEcho Pro AI语音交互盒 |
| 传感器: | RGB发光超声波传感器,点阵模块,触摸传感器,温湿度传感器 |
| 自由度: | 机器人本体(8自由度)+机械臂(3自由度) |
| 电源: | 7.4V 2200mAh高倍率锂电池 |
| 硬件部分: | 树莓派5主板+树莓派扩展板 |
| 软件: | 手机APP+PC遥控上位机+PC动作编辑上位机 |
| 操作系统: | Ubuntu22.04 LTS+ROS Humble&Ubuntu20.04 LTS+ROS noetic |
| ROS版本: | ROS1&ROS2 |
| 课程详情: | 463+节原创课程,3200+页PDF开发手册,80+讲真人视频 |
| 控制方式: | 电脑控制/手机控制/手柄控制 |
| 包装重量及体积(旗舰开发版): | 1.9kg,长314*宽312*高158(mm) |
适合。零基础用户不仅可以通过APP、PC软件和无线手柄快速体验机器人运动控制,还可以借助幻尔配套的详细课程学习资料,进一步学习ROS、Python、AI视觉等技术,开展二次开发。
可以。PuppyPi Pro采用8DOF四足结构,每条腿配备2个舵机,并结合连杆结构与逆运动学算法实现多关节协同控制。用户可以通过Python修改运动控制程序,学习步态规划、运动学及姿态控制等机器人算法。
两者主要区别在于硬件配置和应用拓展能力。PuppyPi Pro在基础四足运动控制基础上,增加了3DOF机械臂、激光雷达以及丰富的传感器,可进一步实现自主抓取搬运、SLAM建图导航、动态避障、多维感知等高阶机器人应用,满足更深层次的开发学习需求。
可以,幻尔提供详细的OpenClaw部署与使用教程,但建议搭载树莓派5 4GB及以上版本,以保证ROS节点、机器人控制程序及智能体服务稳定运行,进一步探索自然语言交互与智能任务执行等应用。
可以到 【幻尔社区】 进行技术提问,届时会有相关技术人员在线回复。