


全面部署
多模态AI大模型
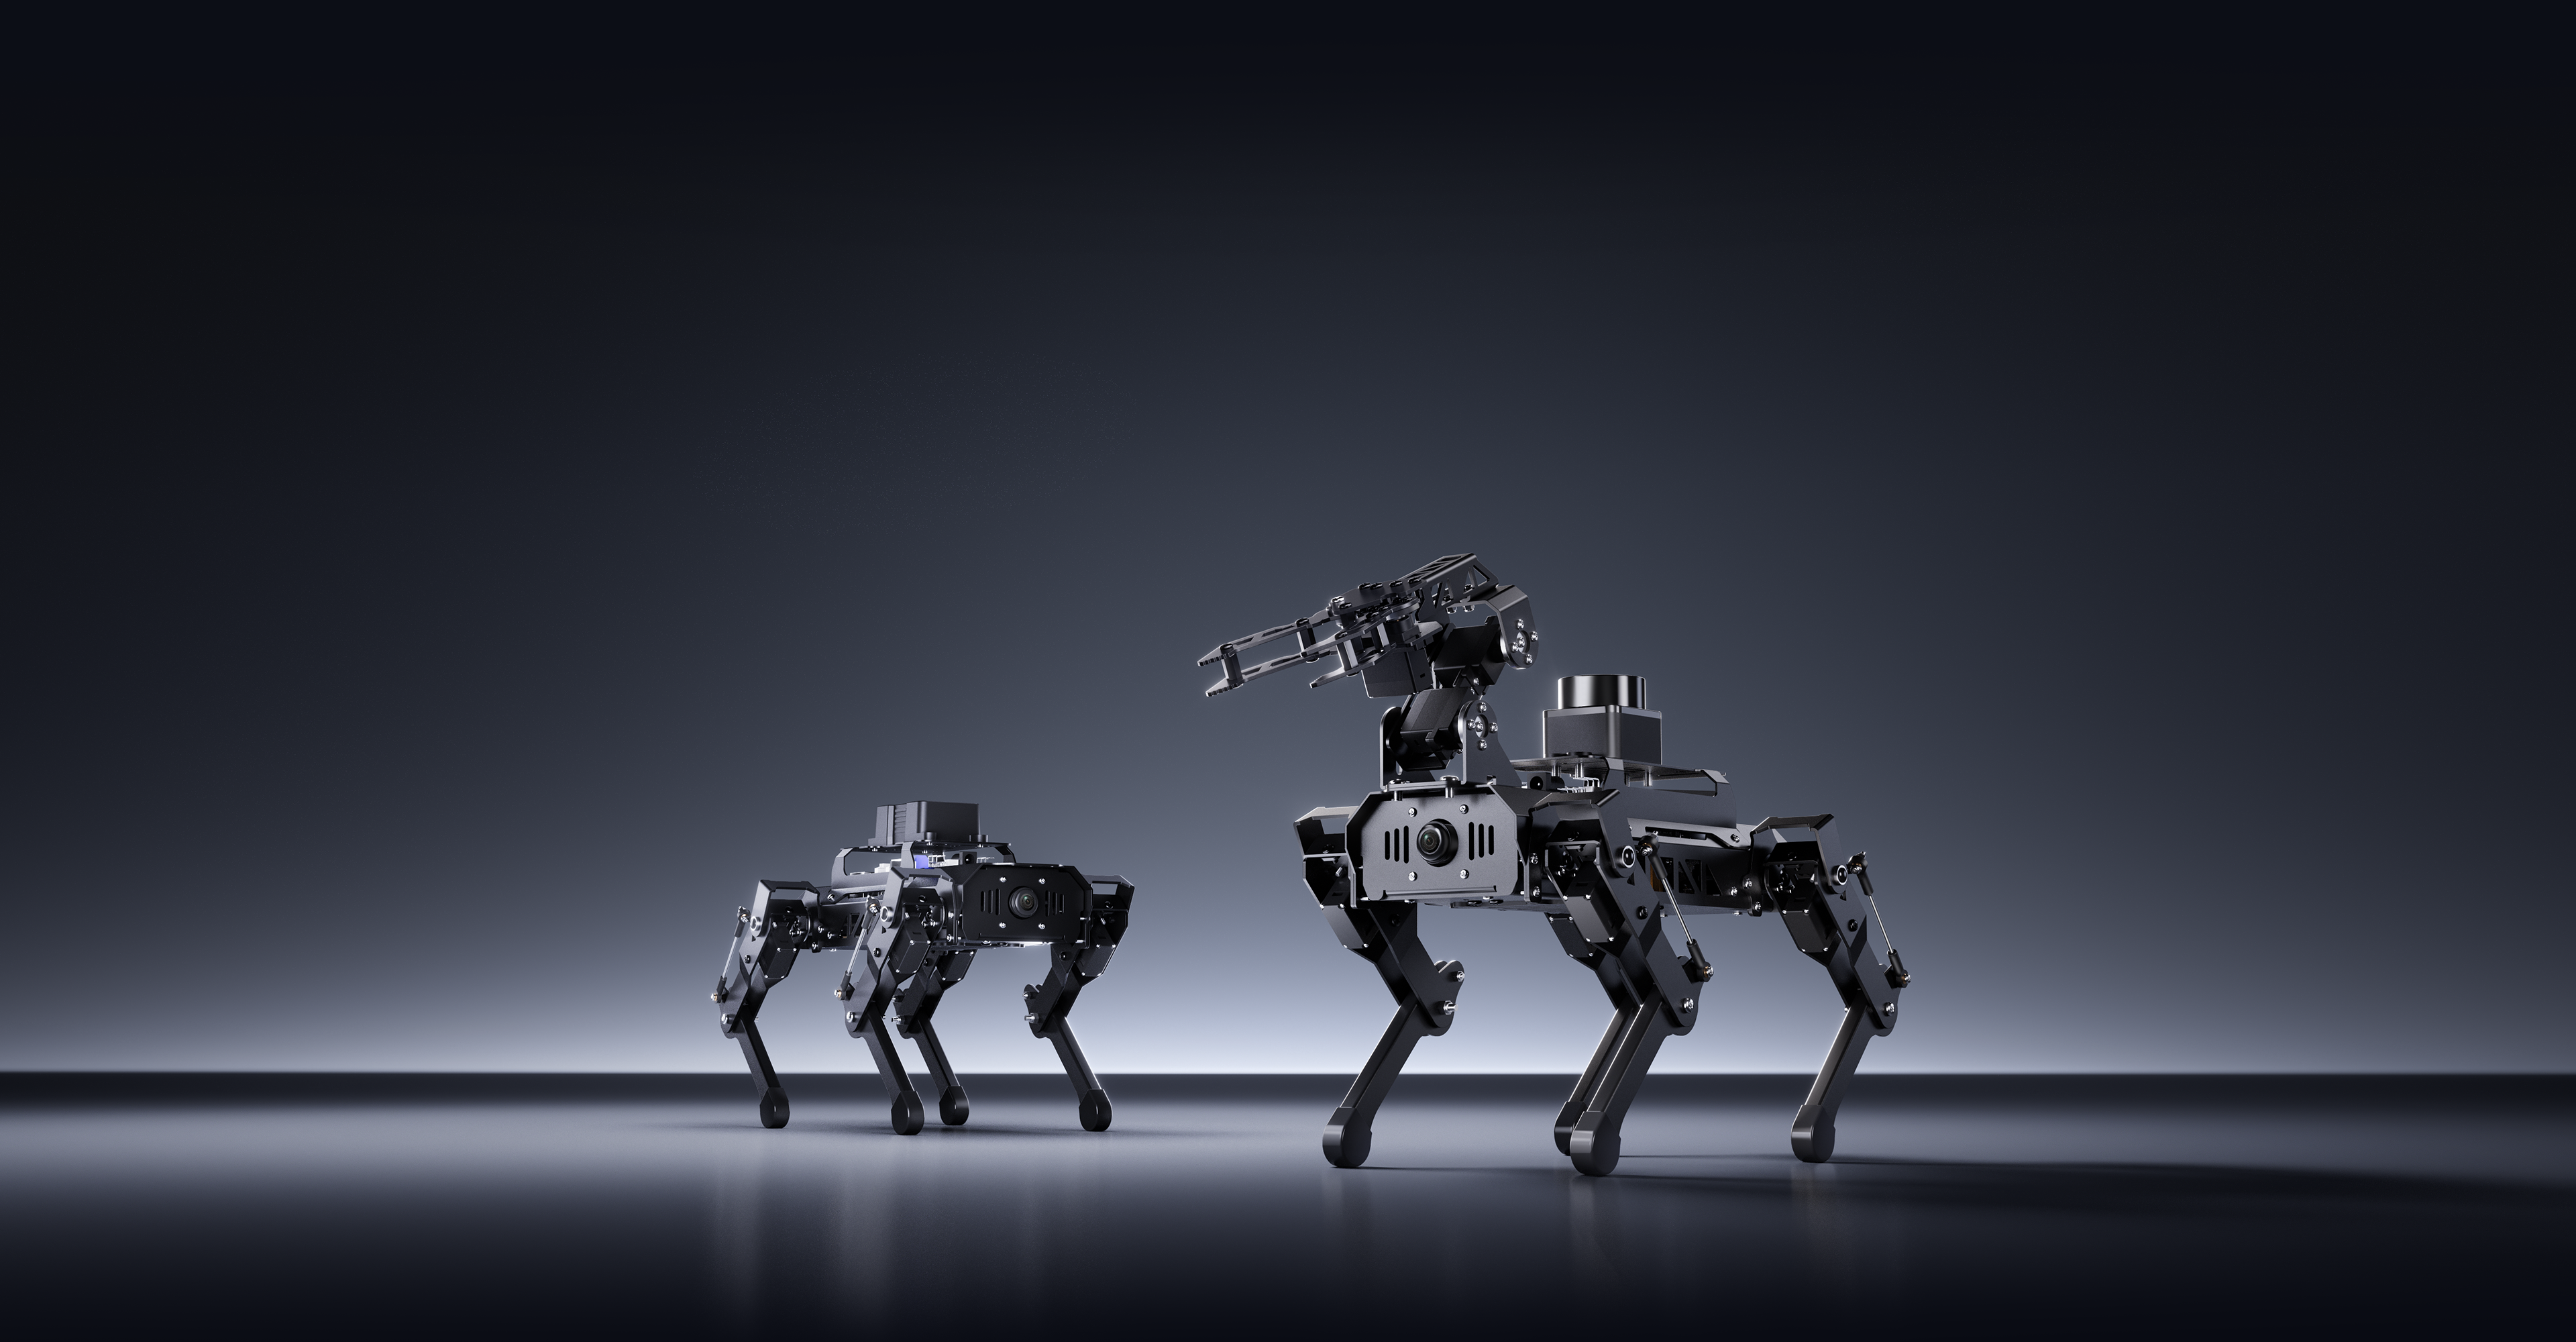
AI大模型ROS四足机器狗
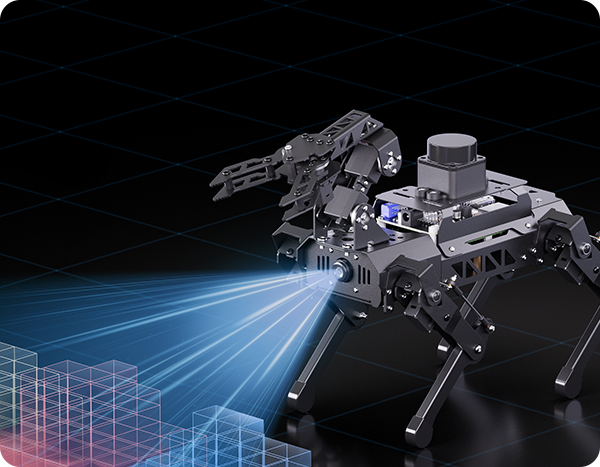
PuppyPi是一款基于树莓派5开发的AI四足机器狗。机身采用铝合金结构,搭载8个高性能空心杯舵机与连杆式腿部设计,动作灵活,可稳定实现自由行走、上下台阶等基本步态。头部配备高清广角摄像头,支持目标追踪、人脸检测、视觉巡航、自主攀爬等AI玩法。
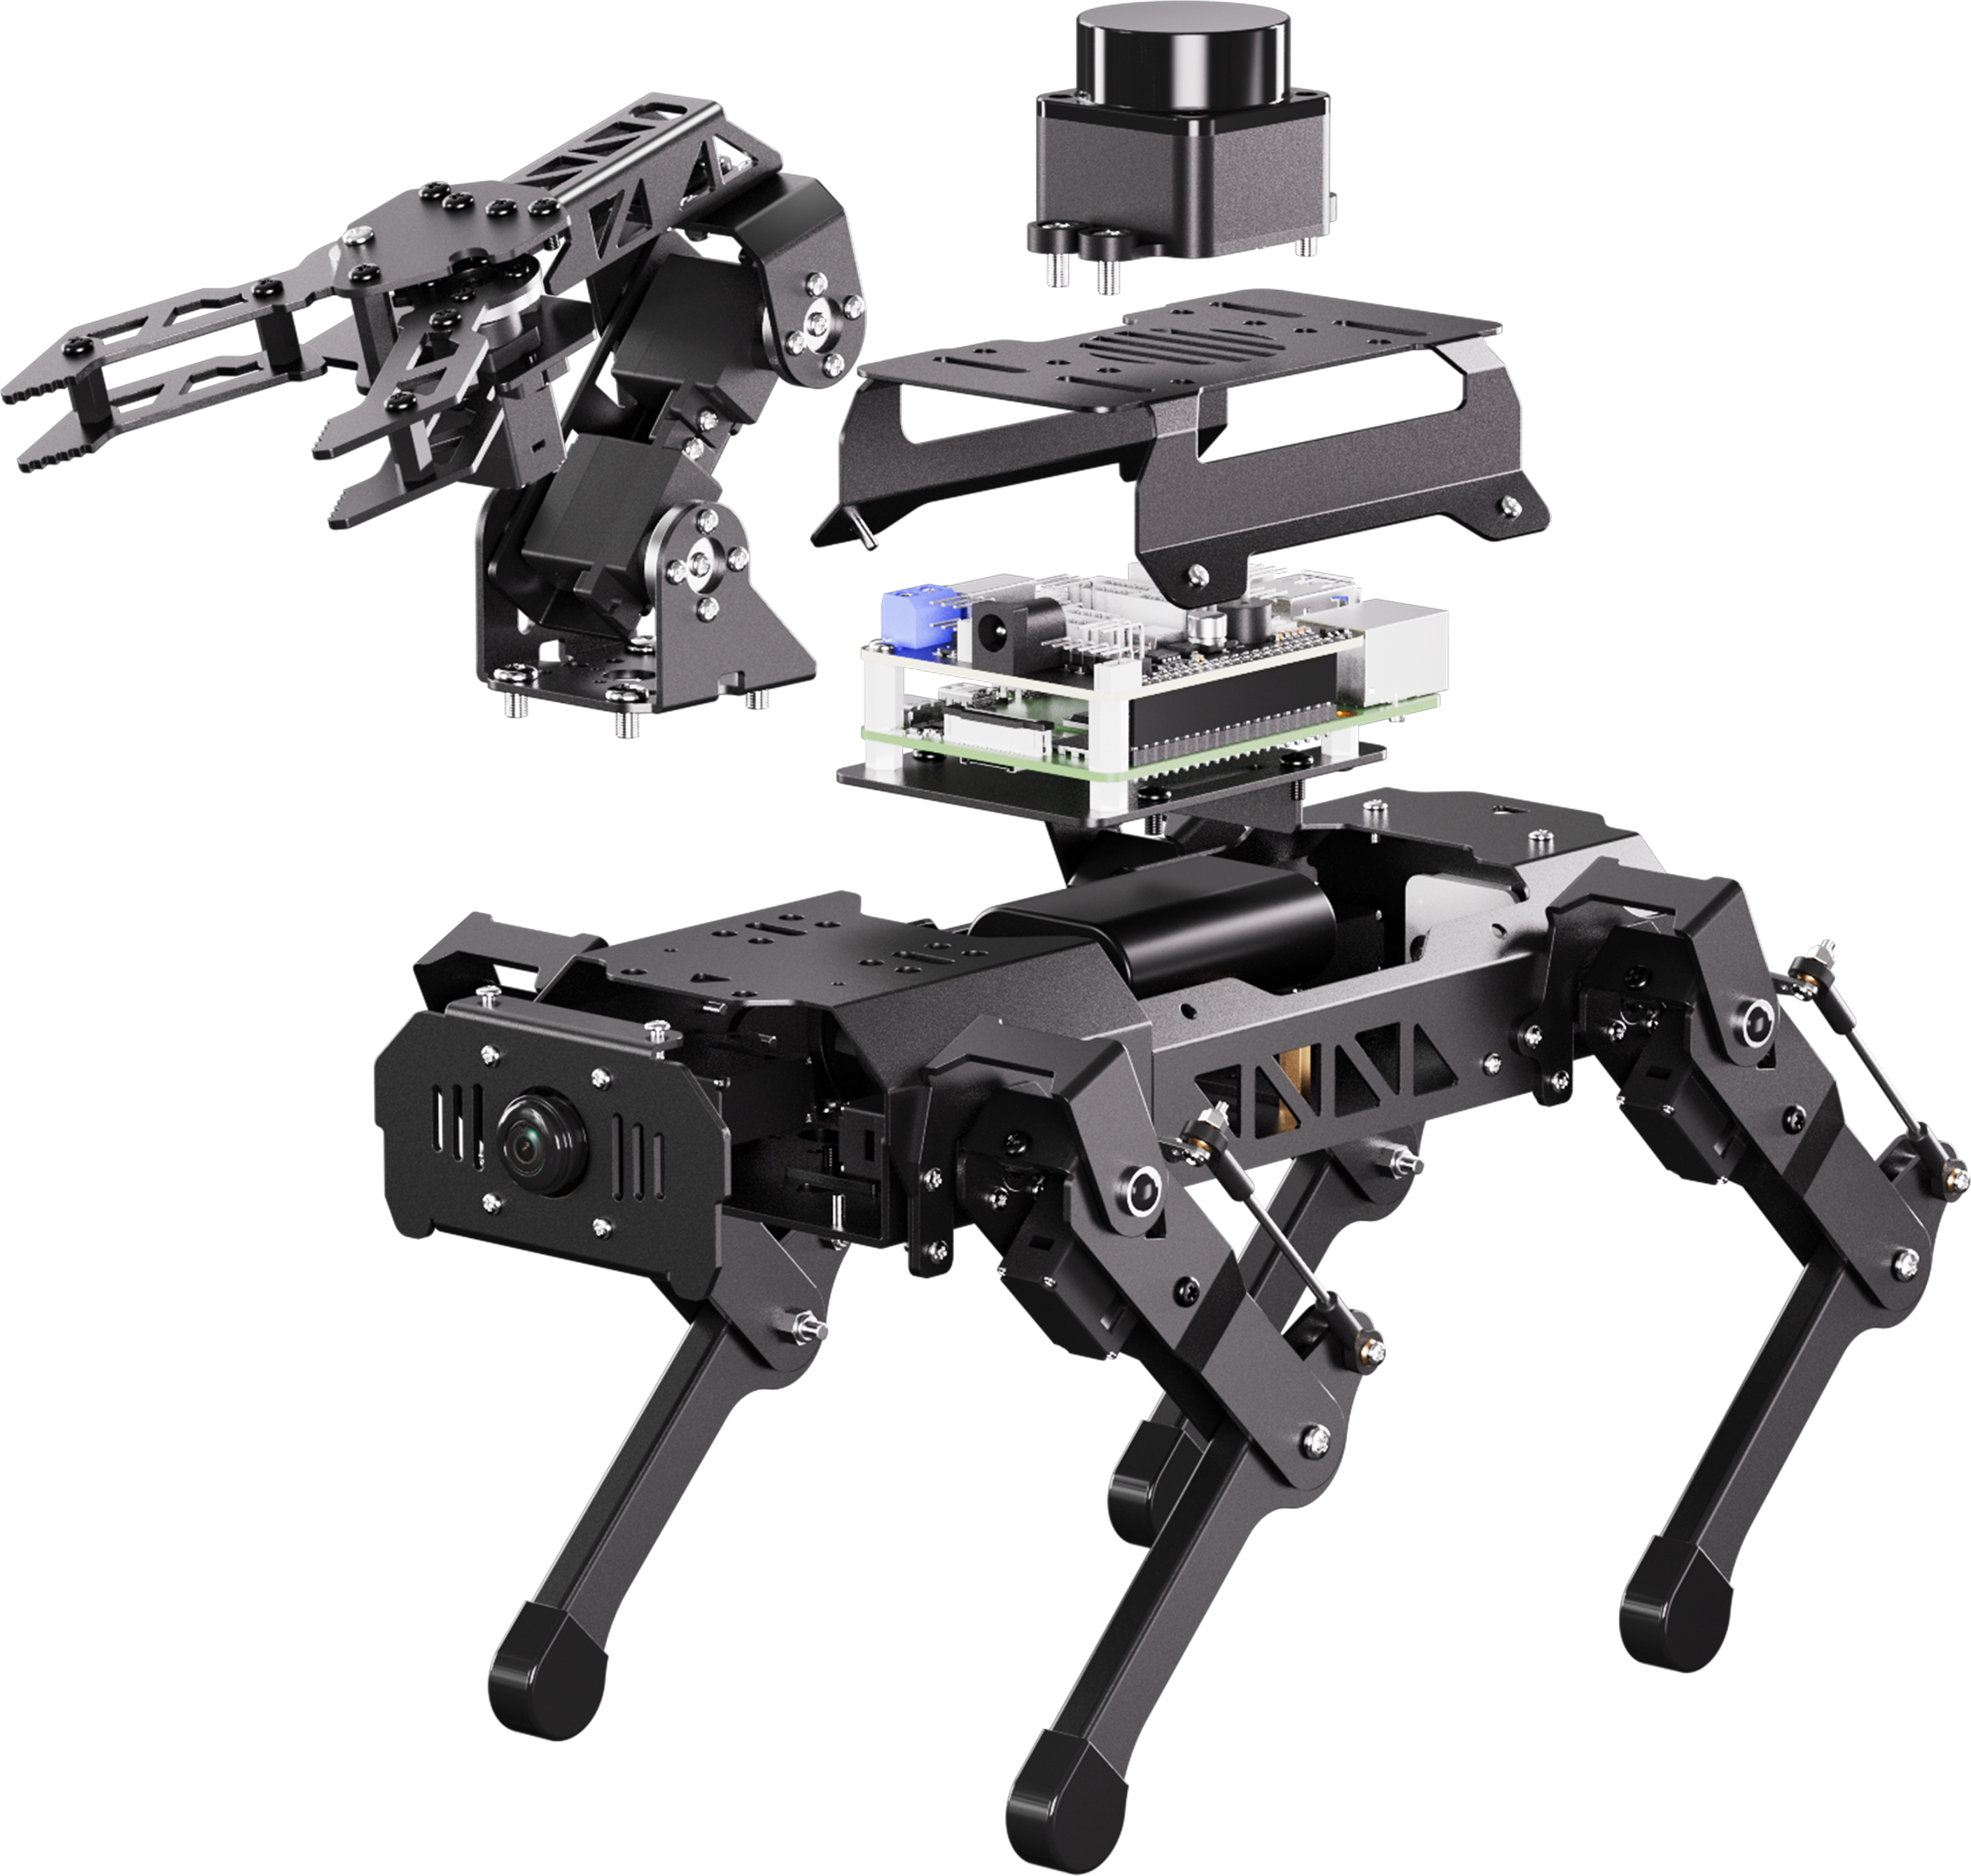
机器内置ROS1 & ROS2双系统,支持Python编程,满足机器视觉、逆运动学、四足步态控制等算法学习与验证。支持激光雷达与机械臂扩展,可拓展SLAM建图导航、动态避障、自主抓取搬运等高阶应用。
PuppyPi部署多模态AI大模型,结合AI语音交互盒,具备环境理解与自主执行能力,支持高阶具身智能应用开发。官方提供详尽开发资料与教学课程,开放Python源码,助力快速上手真正的AI四足机器人。
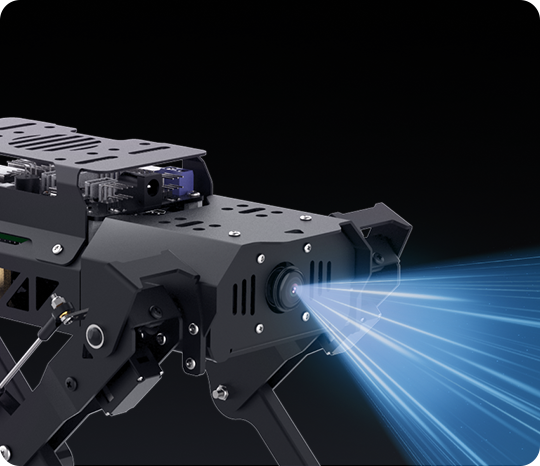
识别物体 | 理解场景
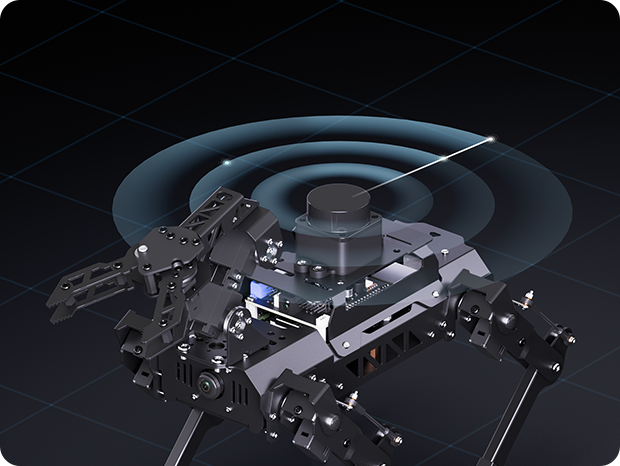
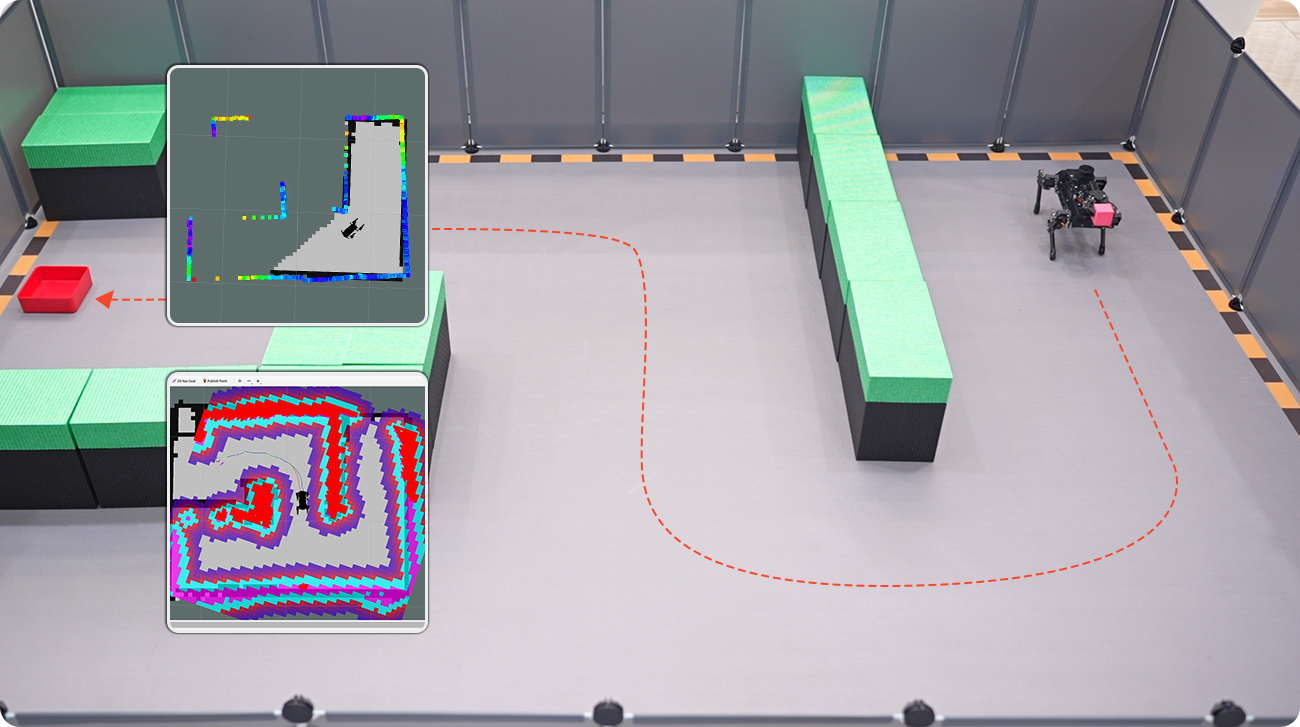
激光雷达建图导航
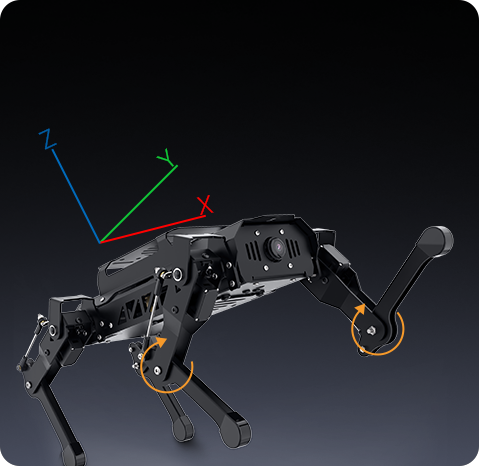
步态规控 | 灵动自如
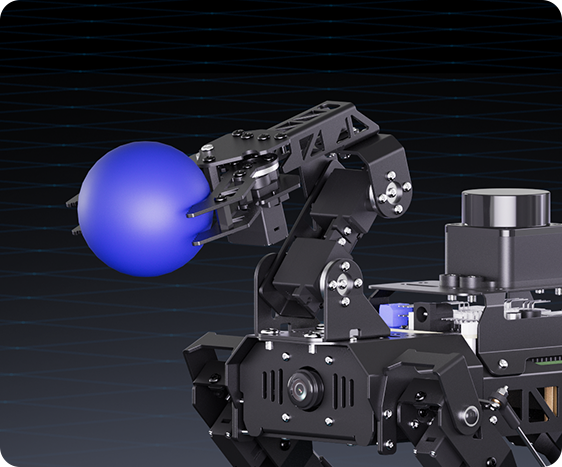
精准抓取 | 智能搬运
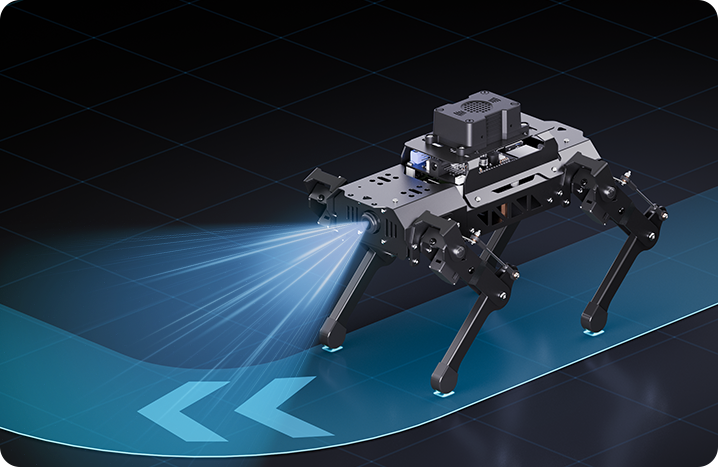
Python编程 | 全栈开发
搭载激光雷达、高清摄像头、机械臂等核心硬件,结合连杆结构设计,实现灵活运动与稳定控制。
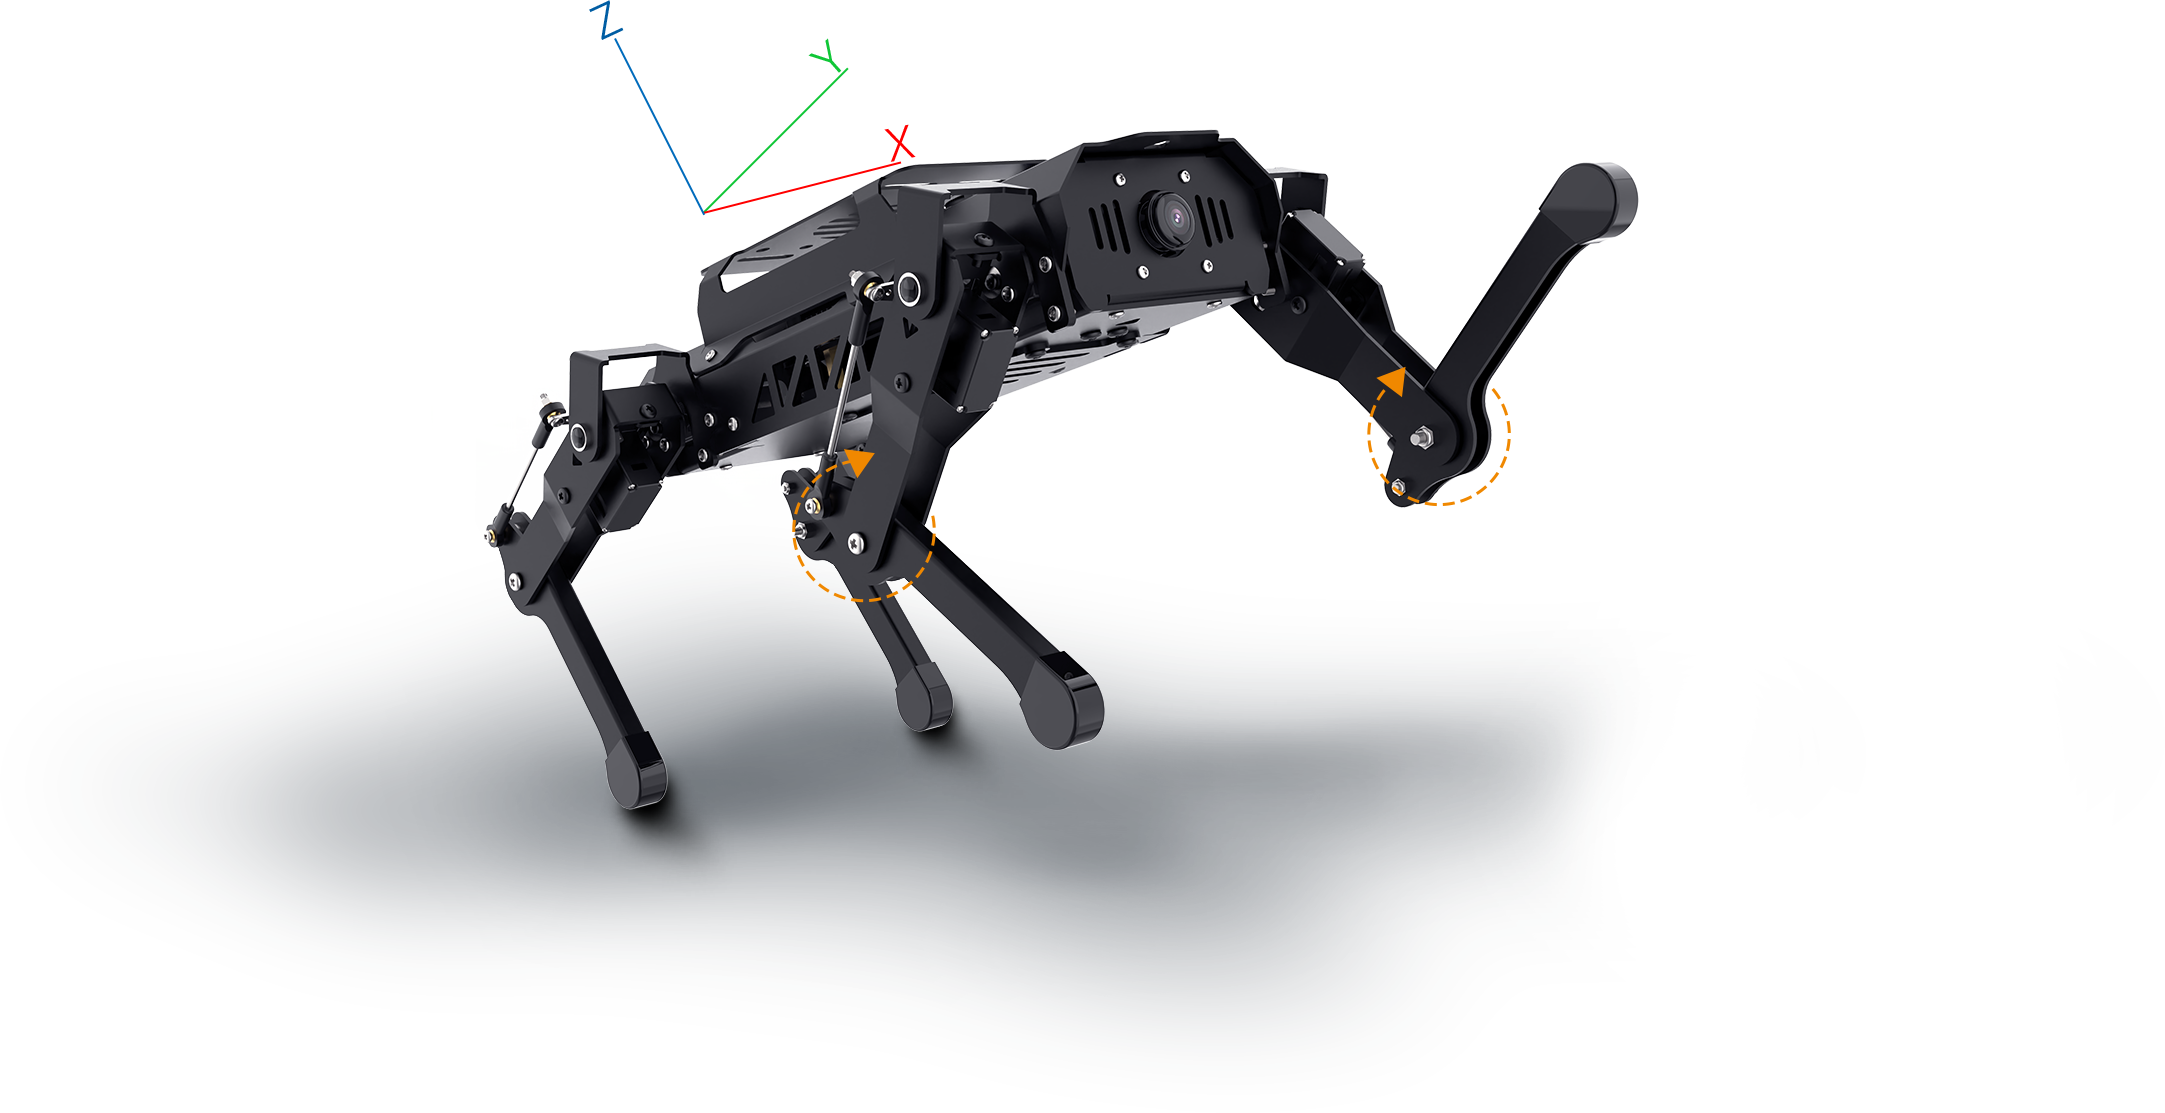
多种步态无极调节,逆运动学自动解算,上位机拖拽编辑,无需代码即可完成动作调试。
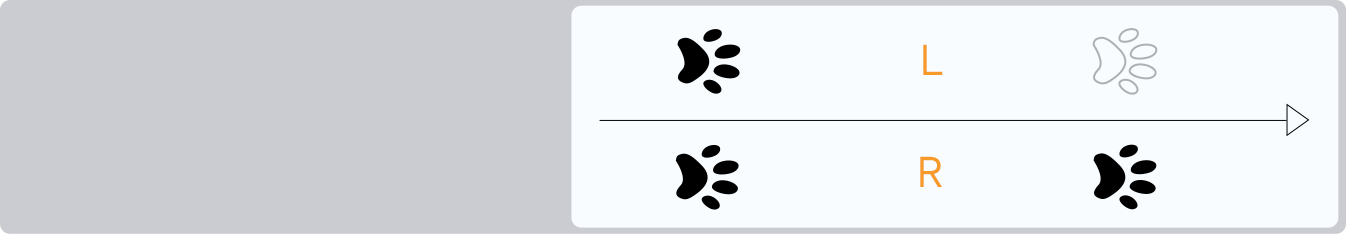
三个脚掌支持地面,构成三角形。
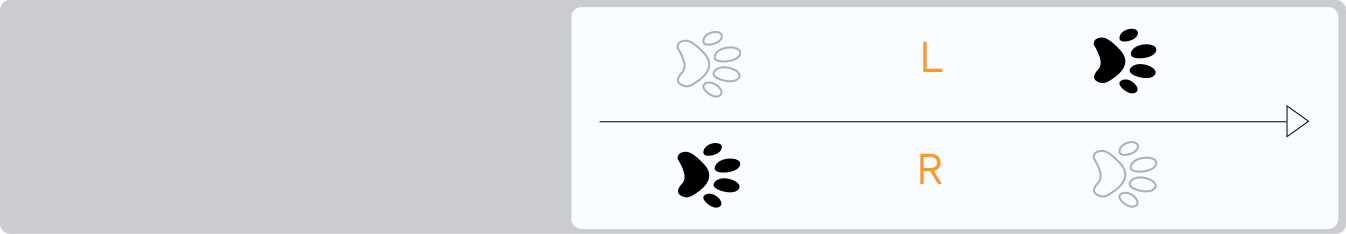
为Walk步态的加速。
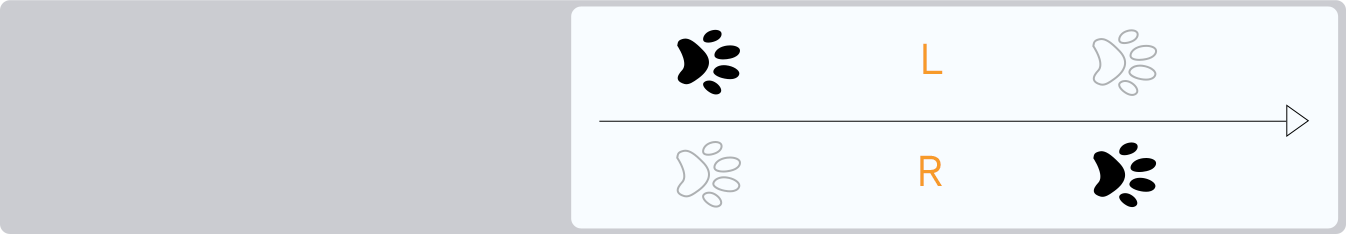
对角线的两个脚掌来回切换。
深度融合文本、语音、视觉大模型,结合WonderEchoPro语音模块,实现场景理解、语音控制、情绪感知与智能播报。
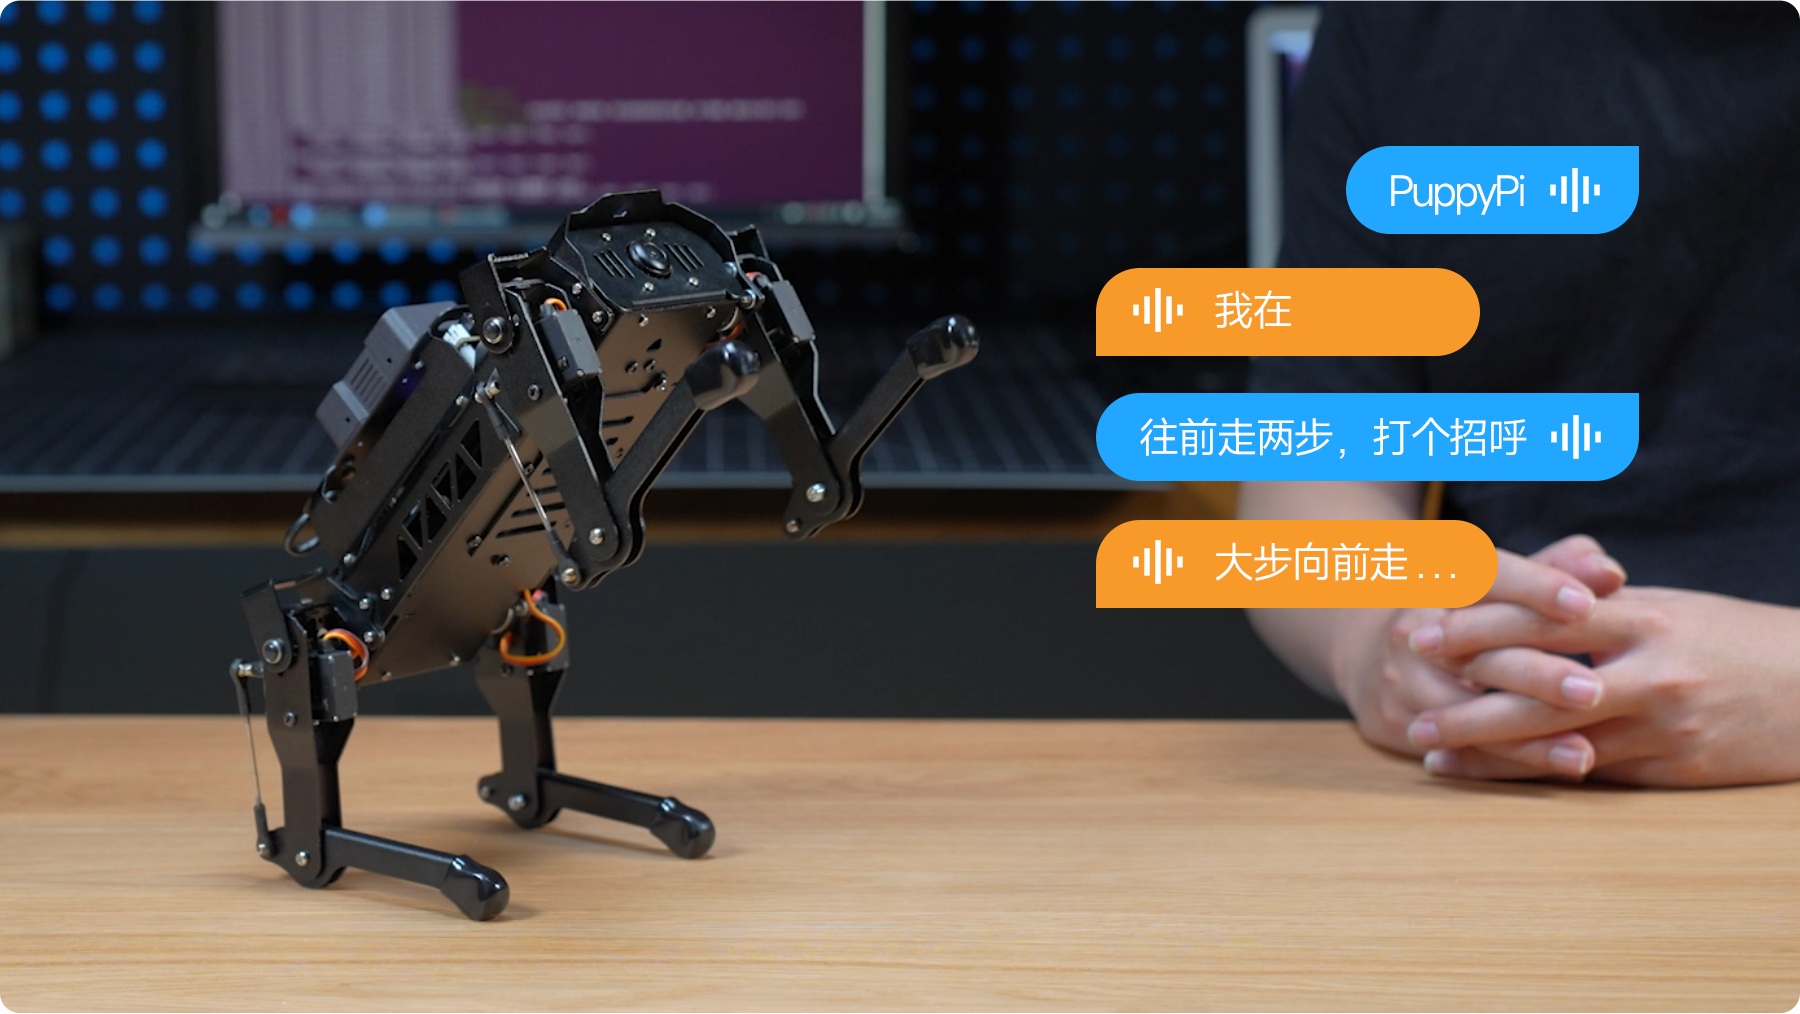
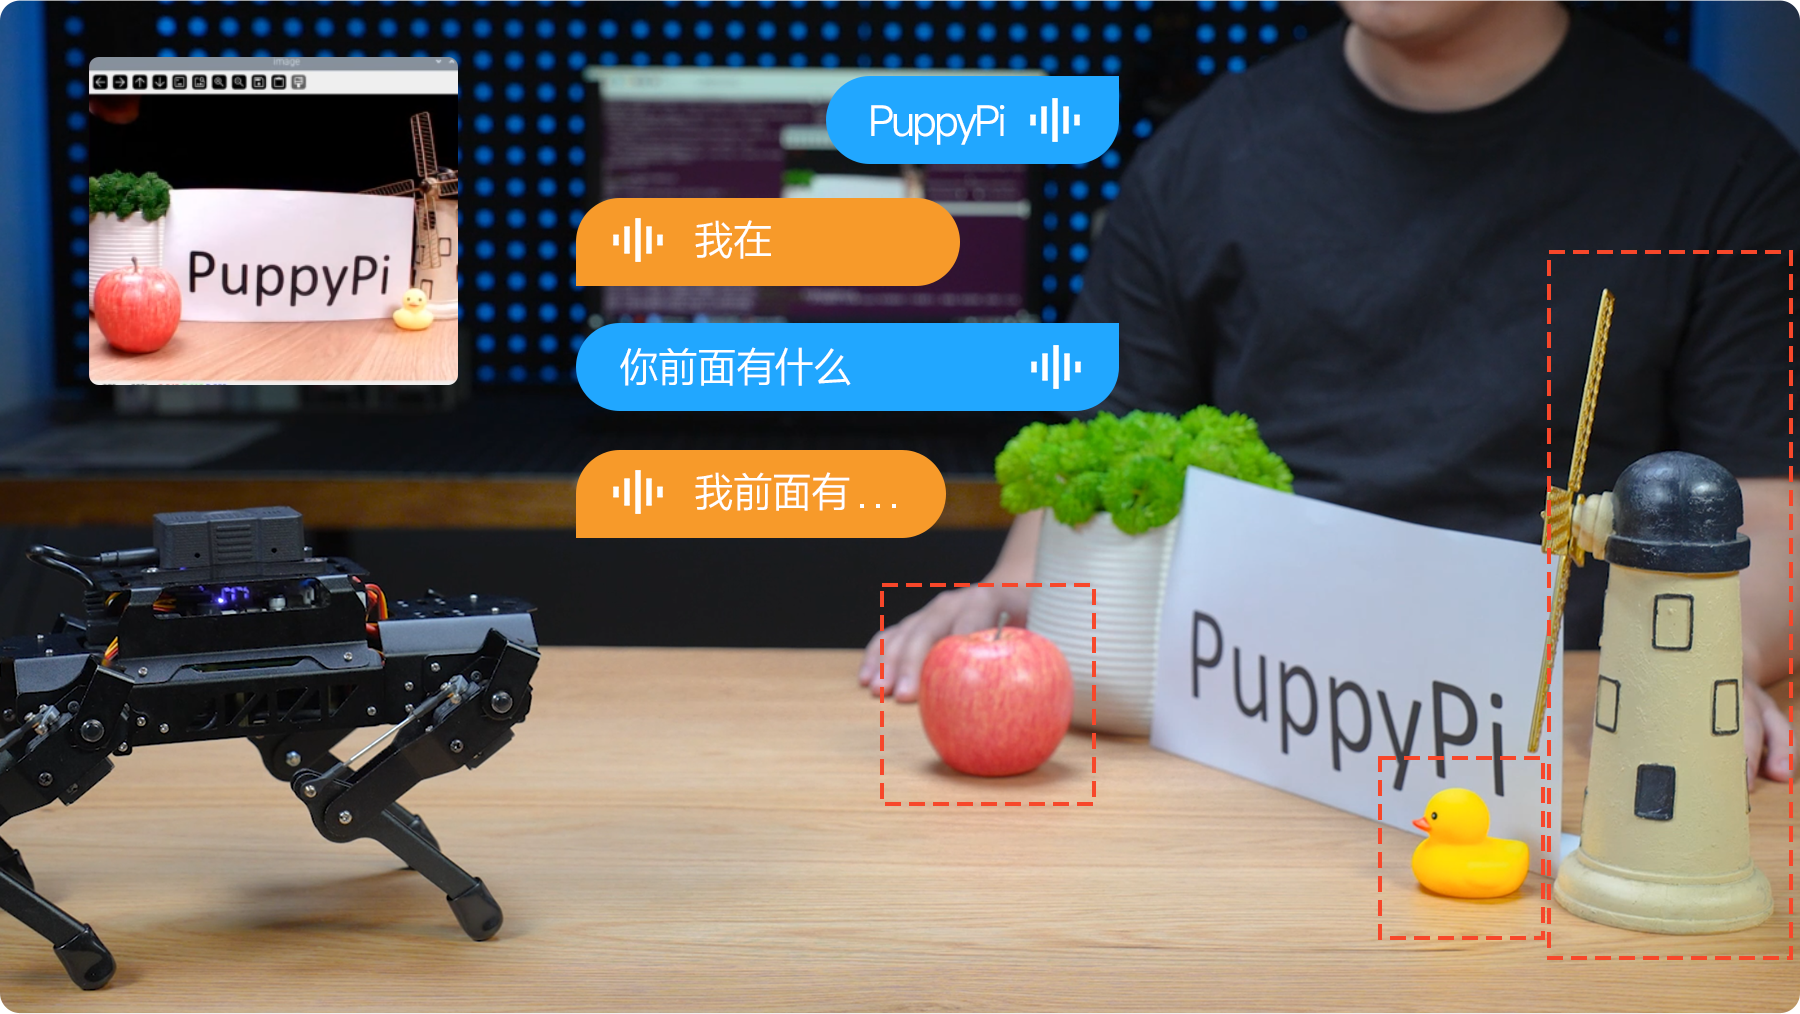
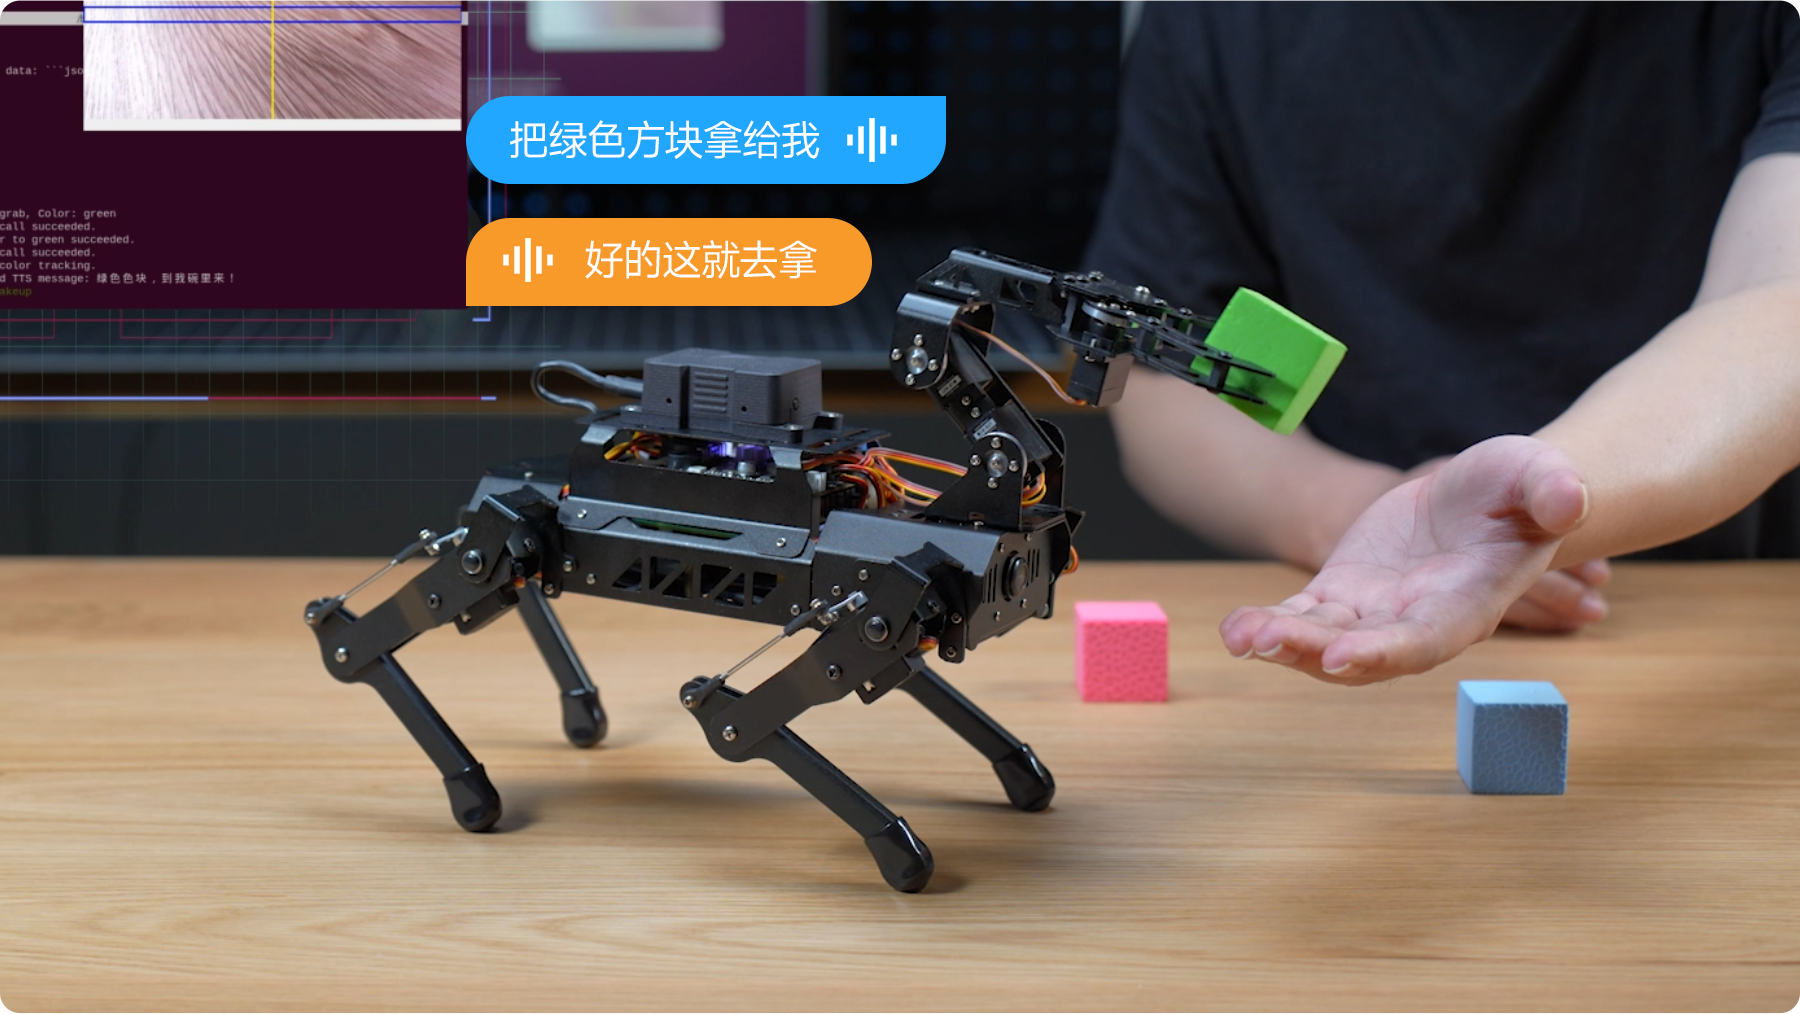
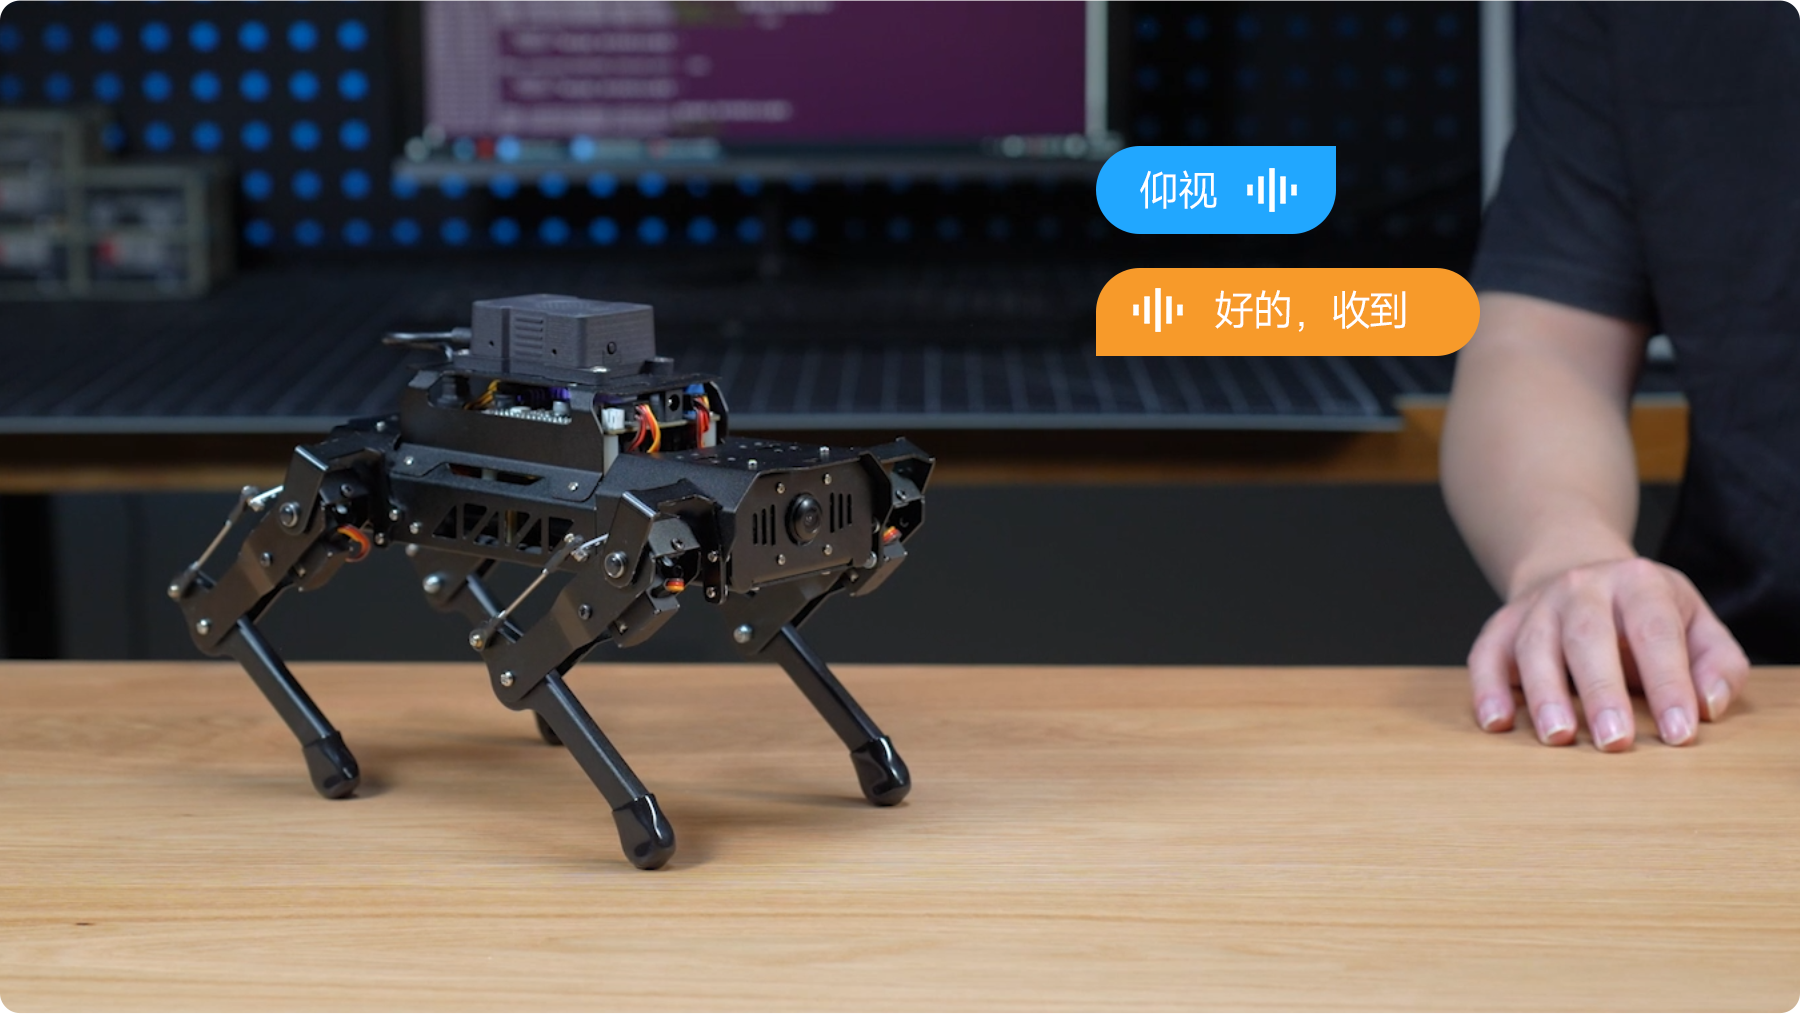
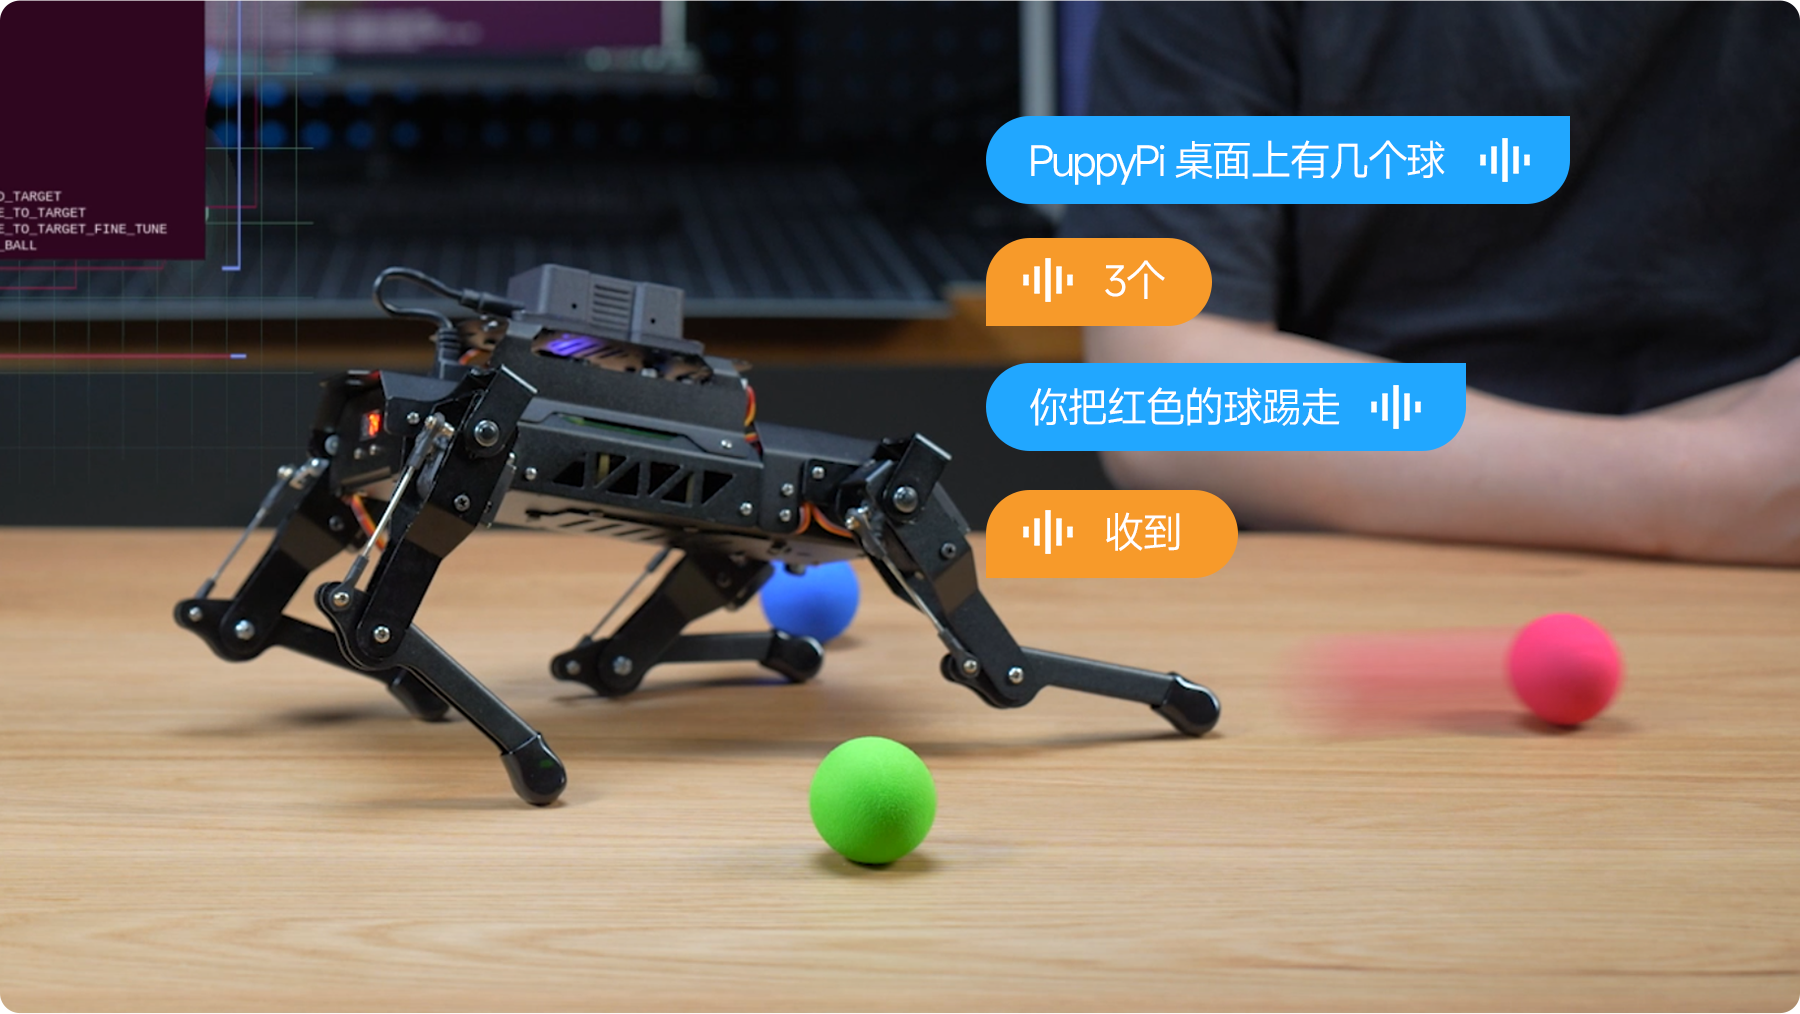
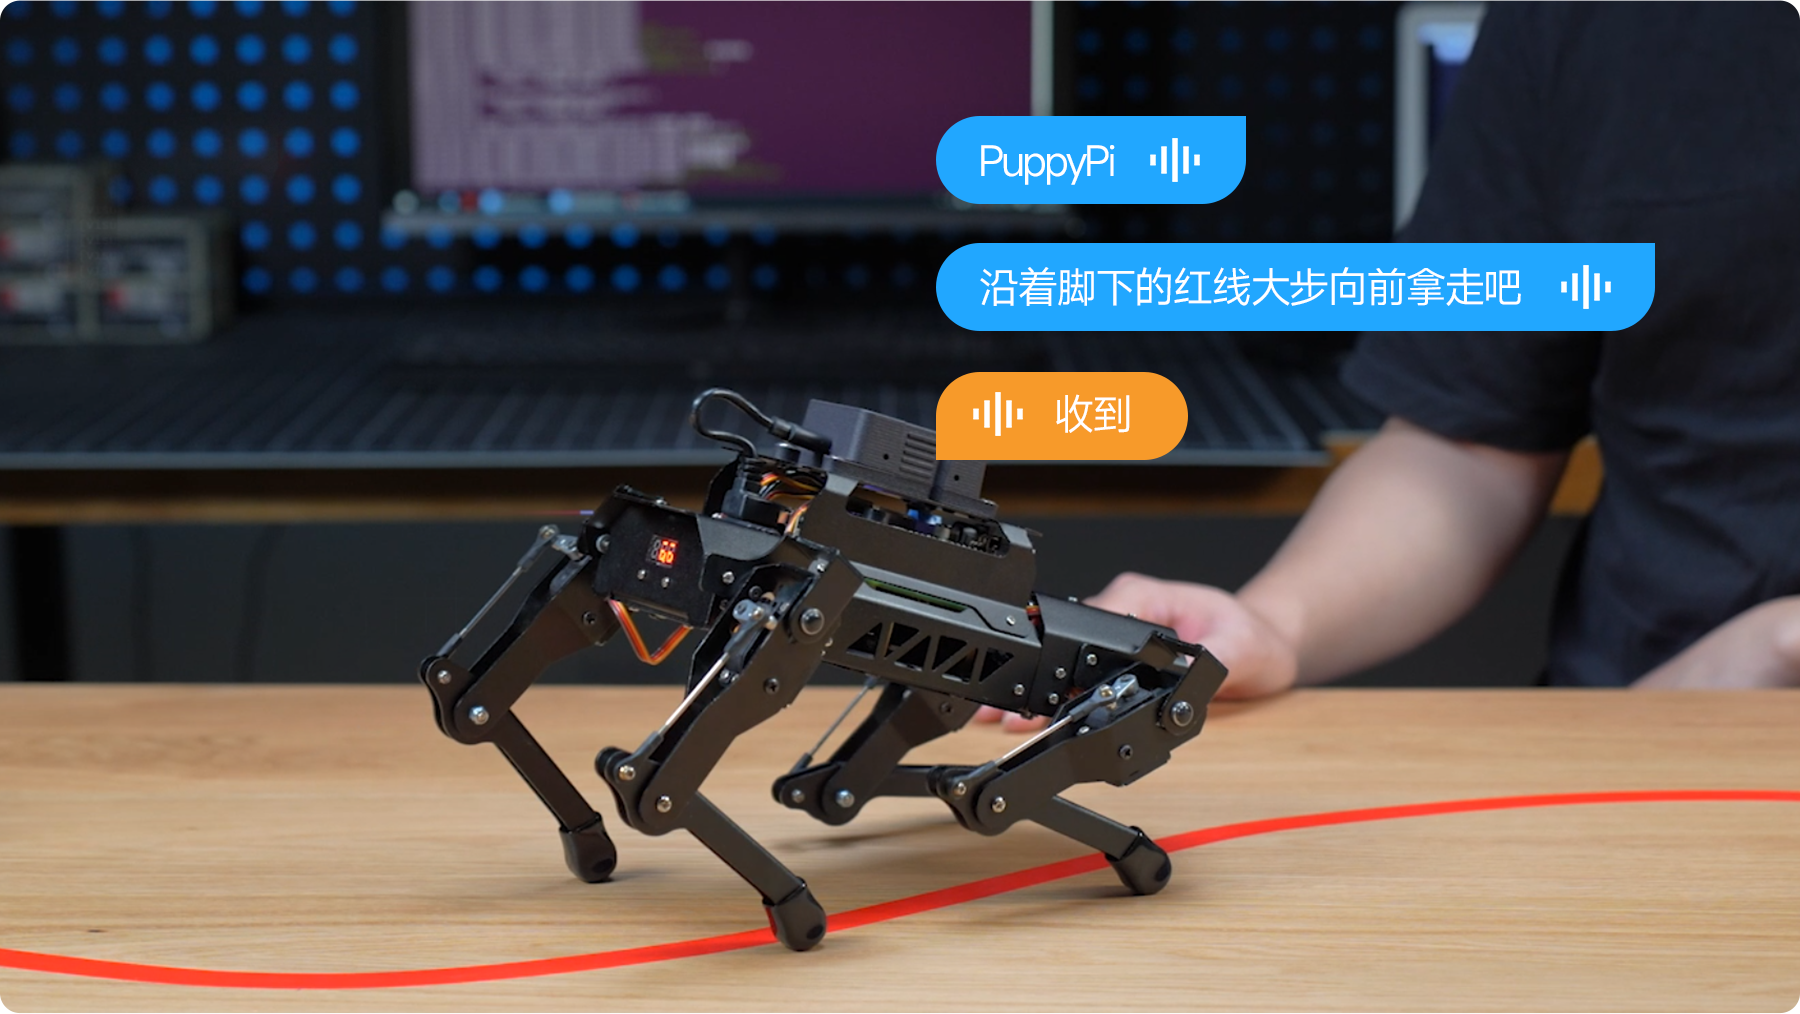
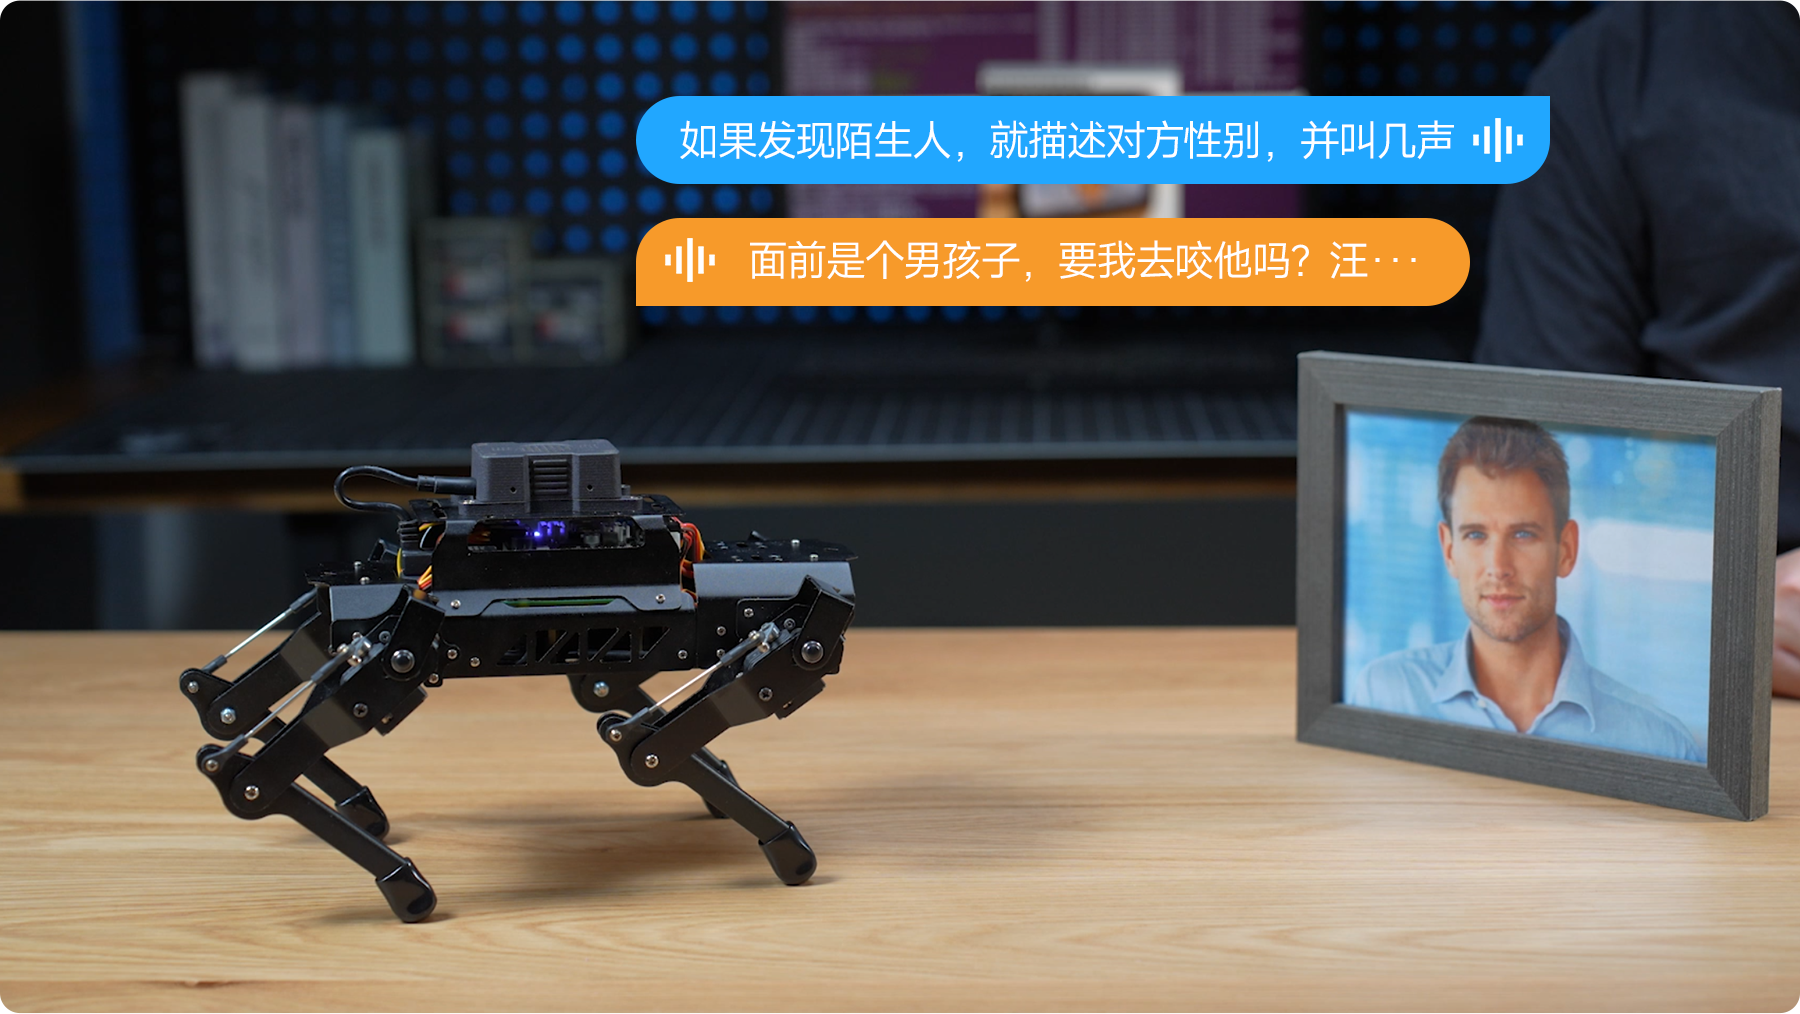
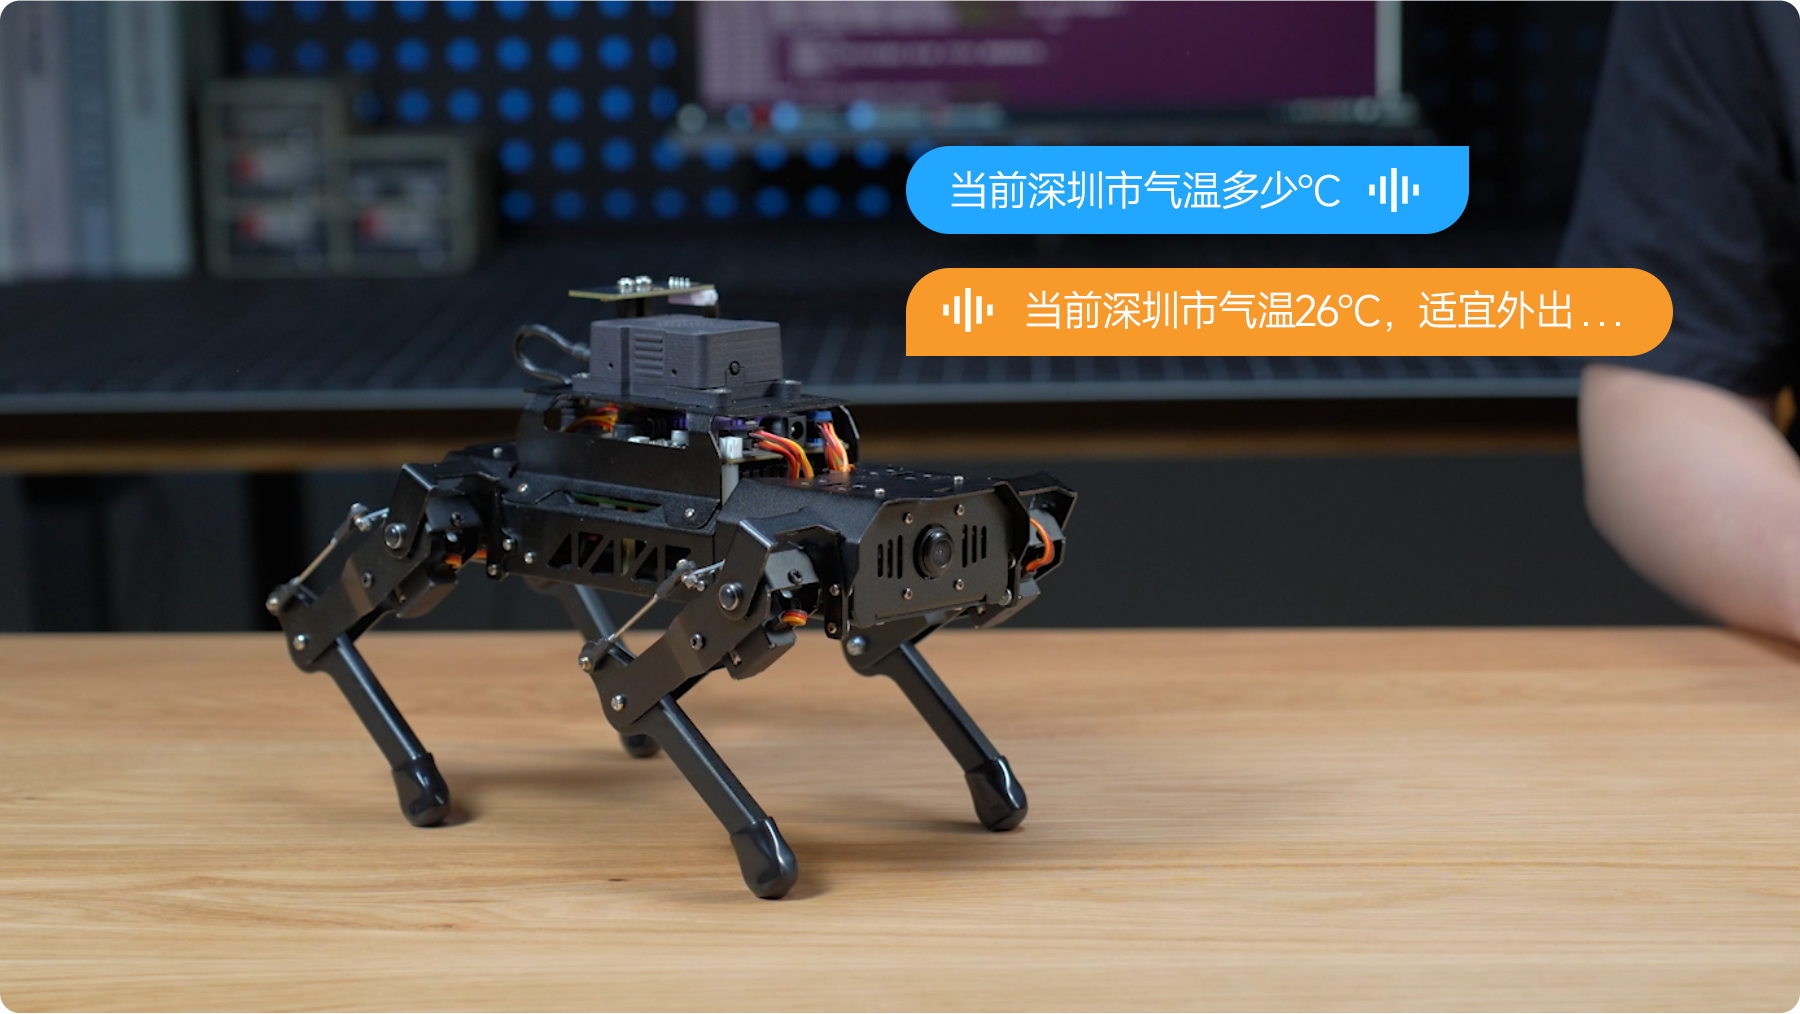
搭载130°广角摄像头,部署多模态大模型,具备目标识别、场景理解与自然语言交互能力。
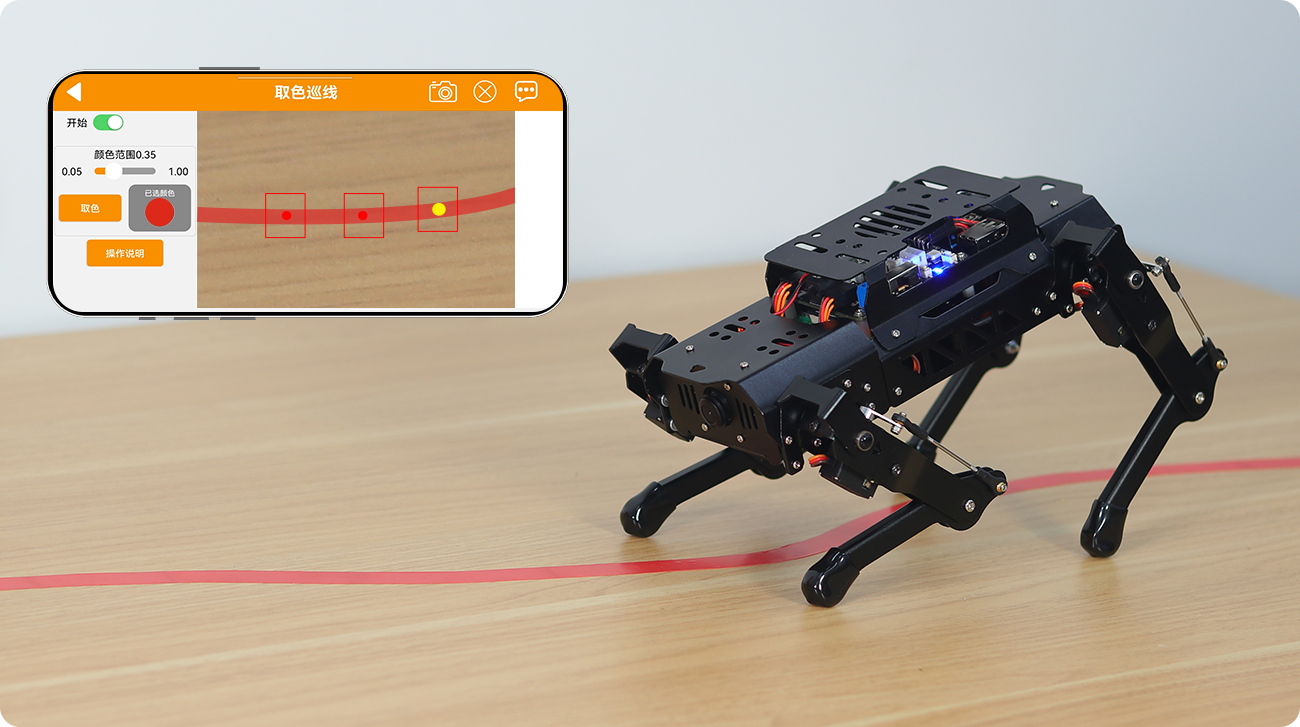
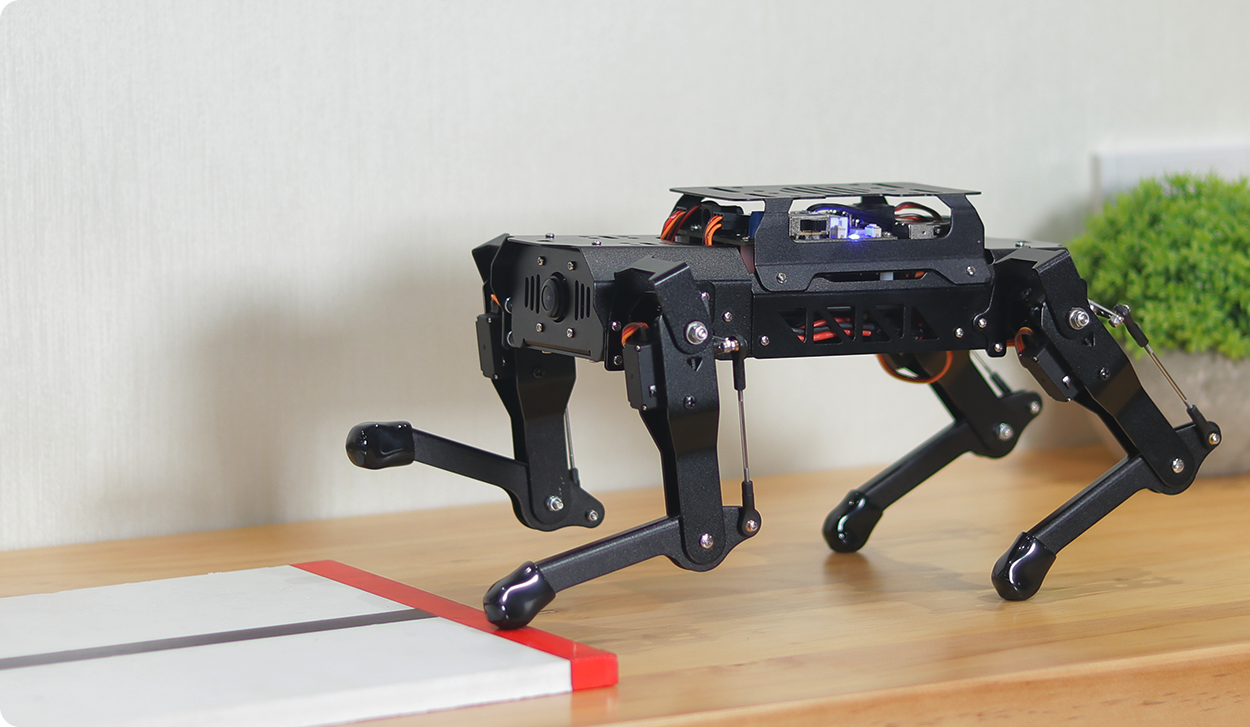
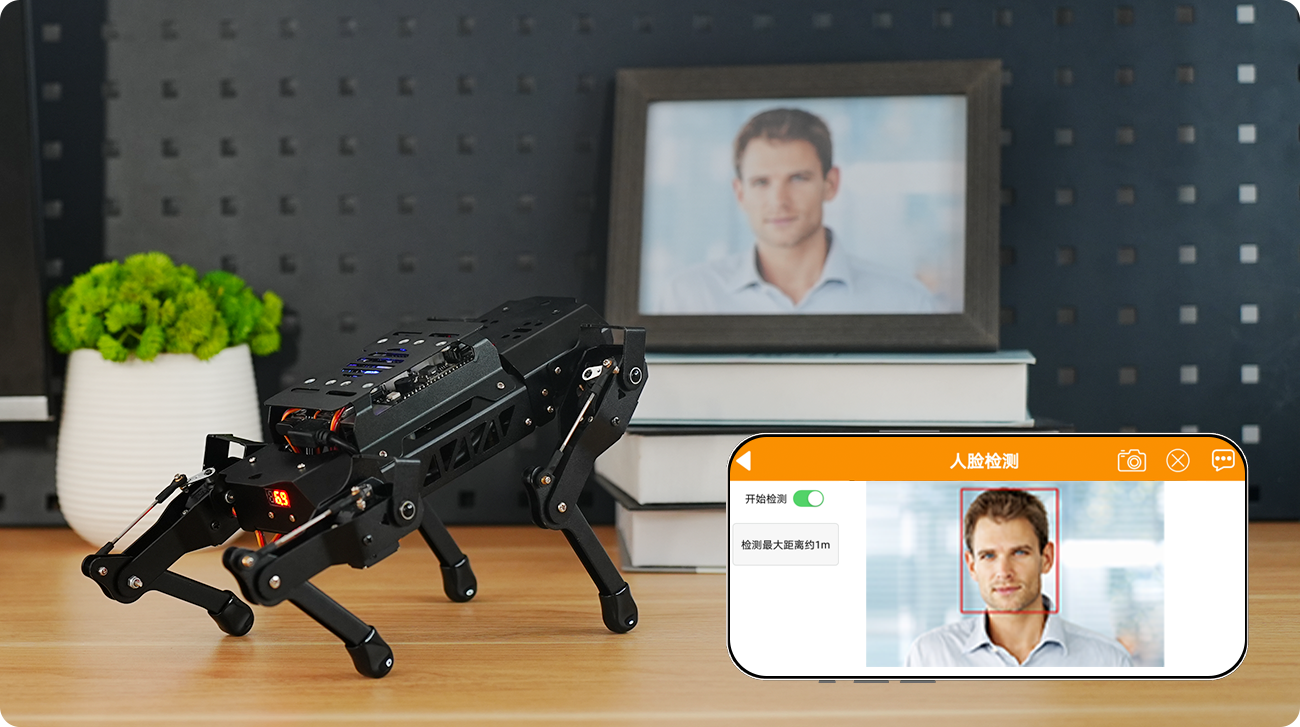
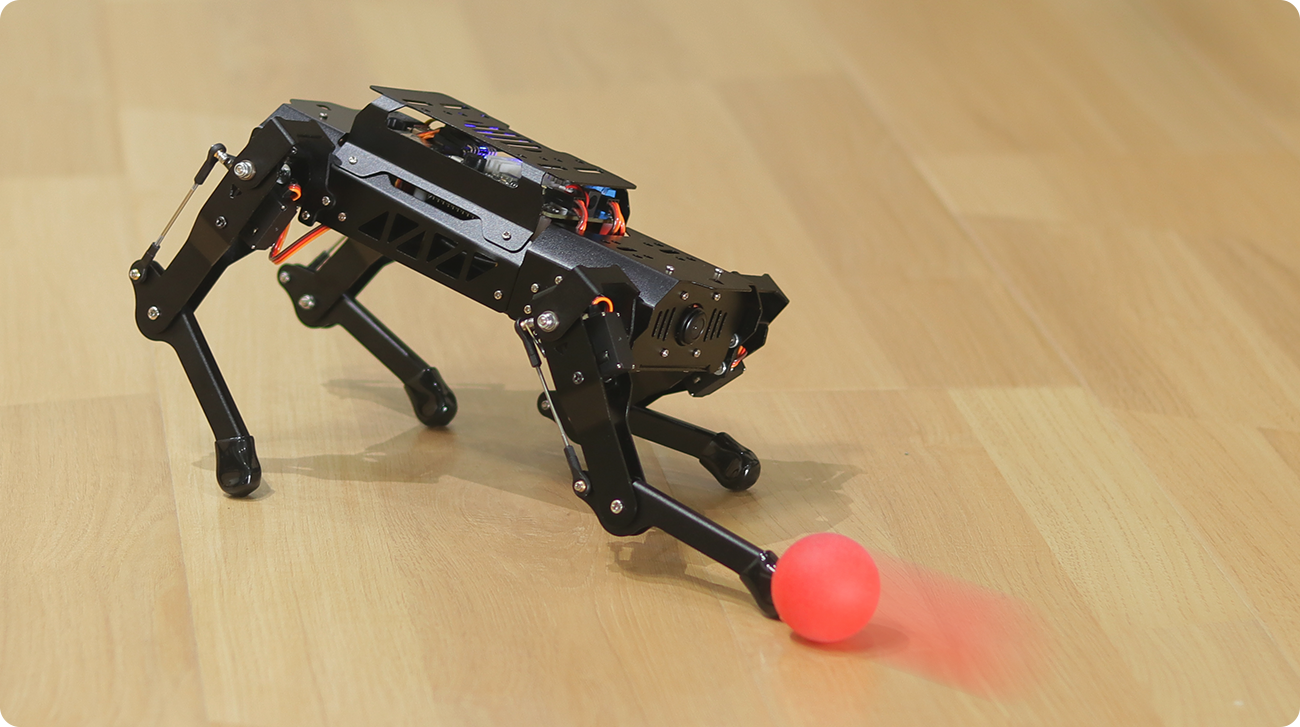
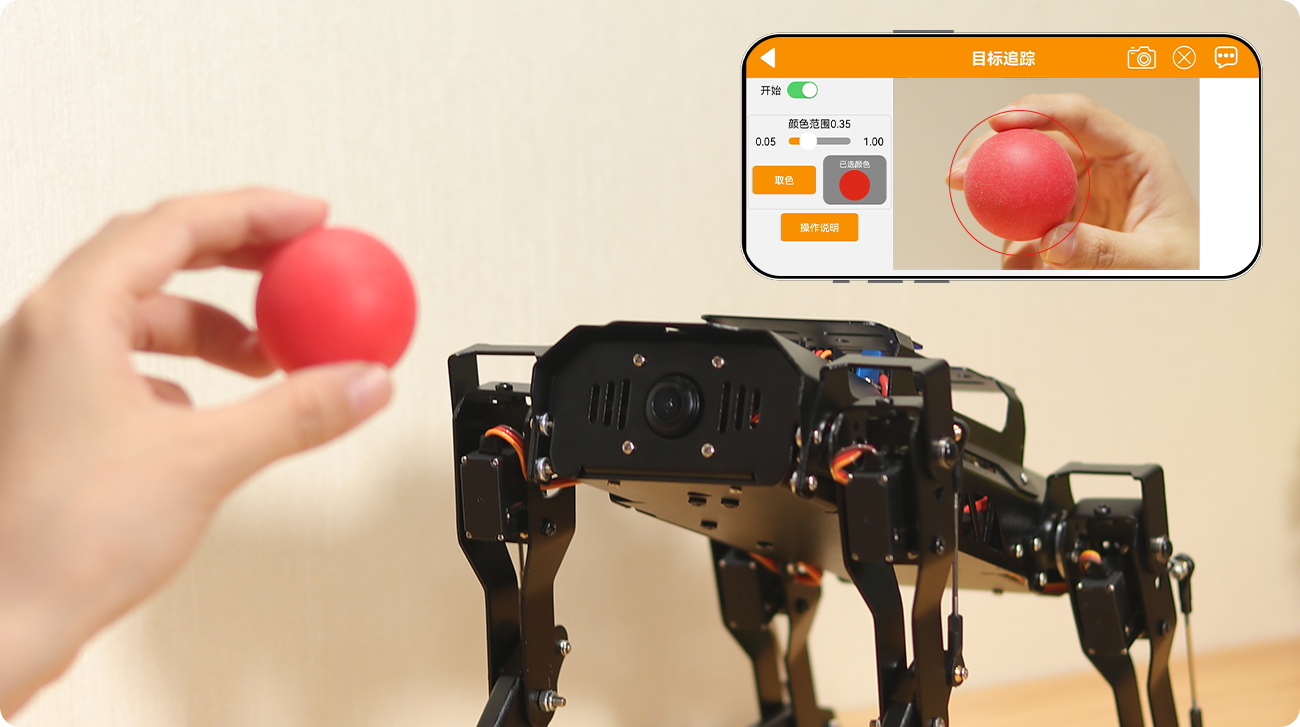
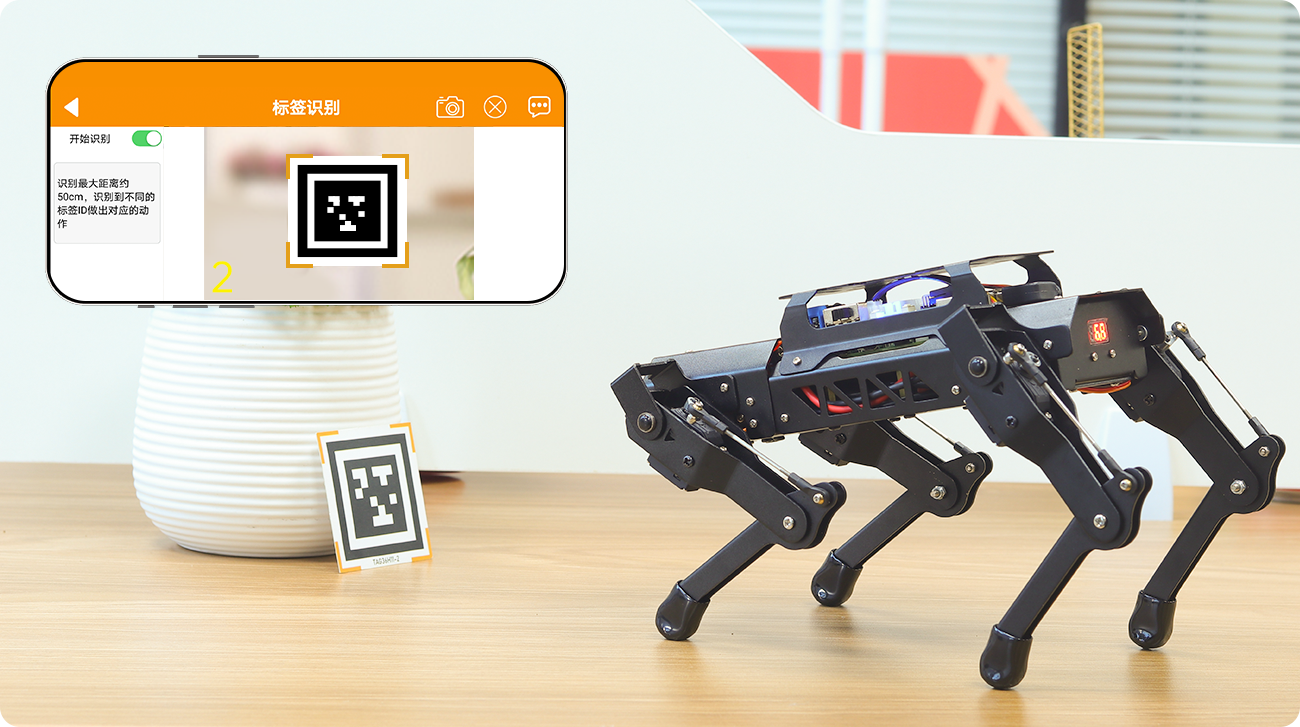
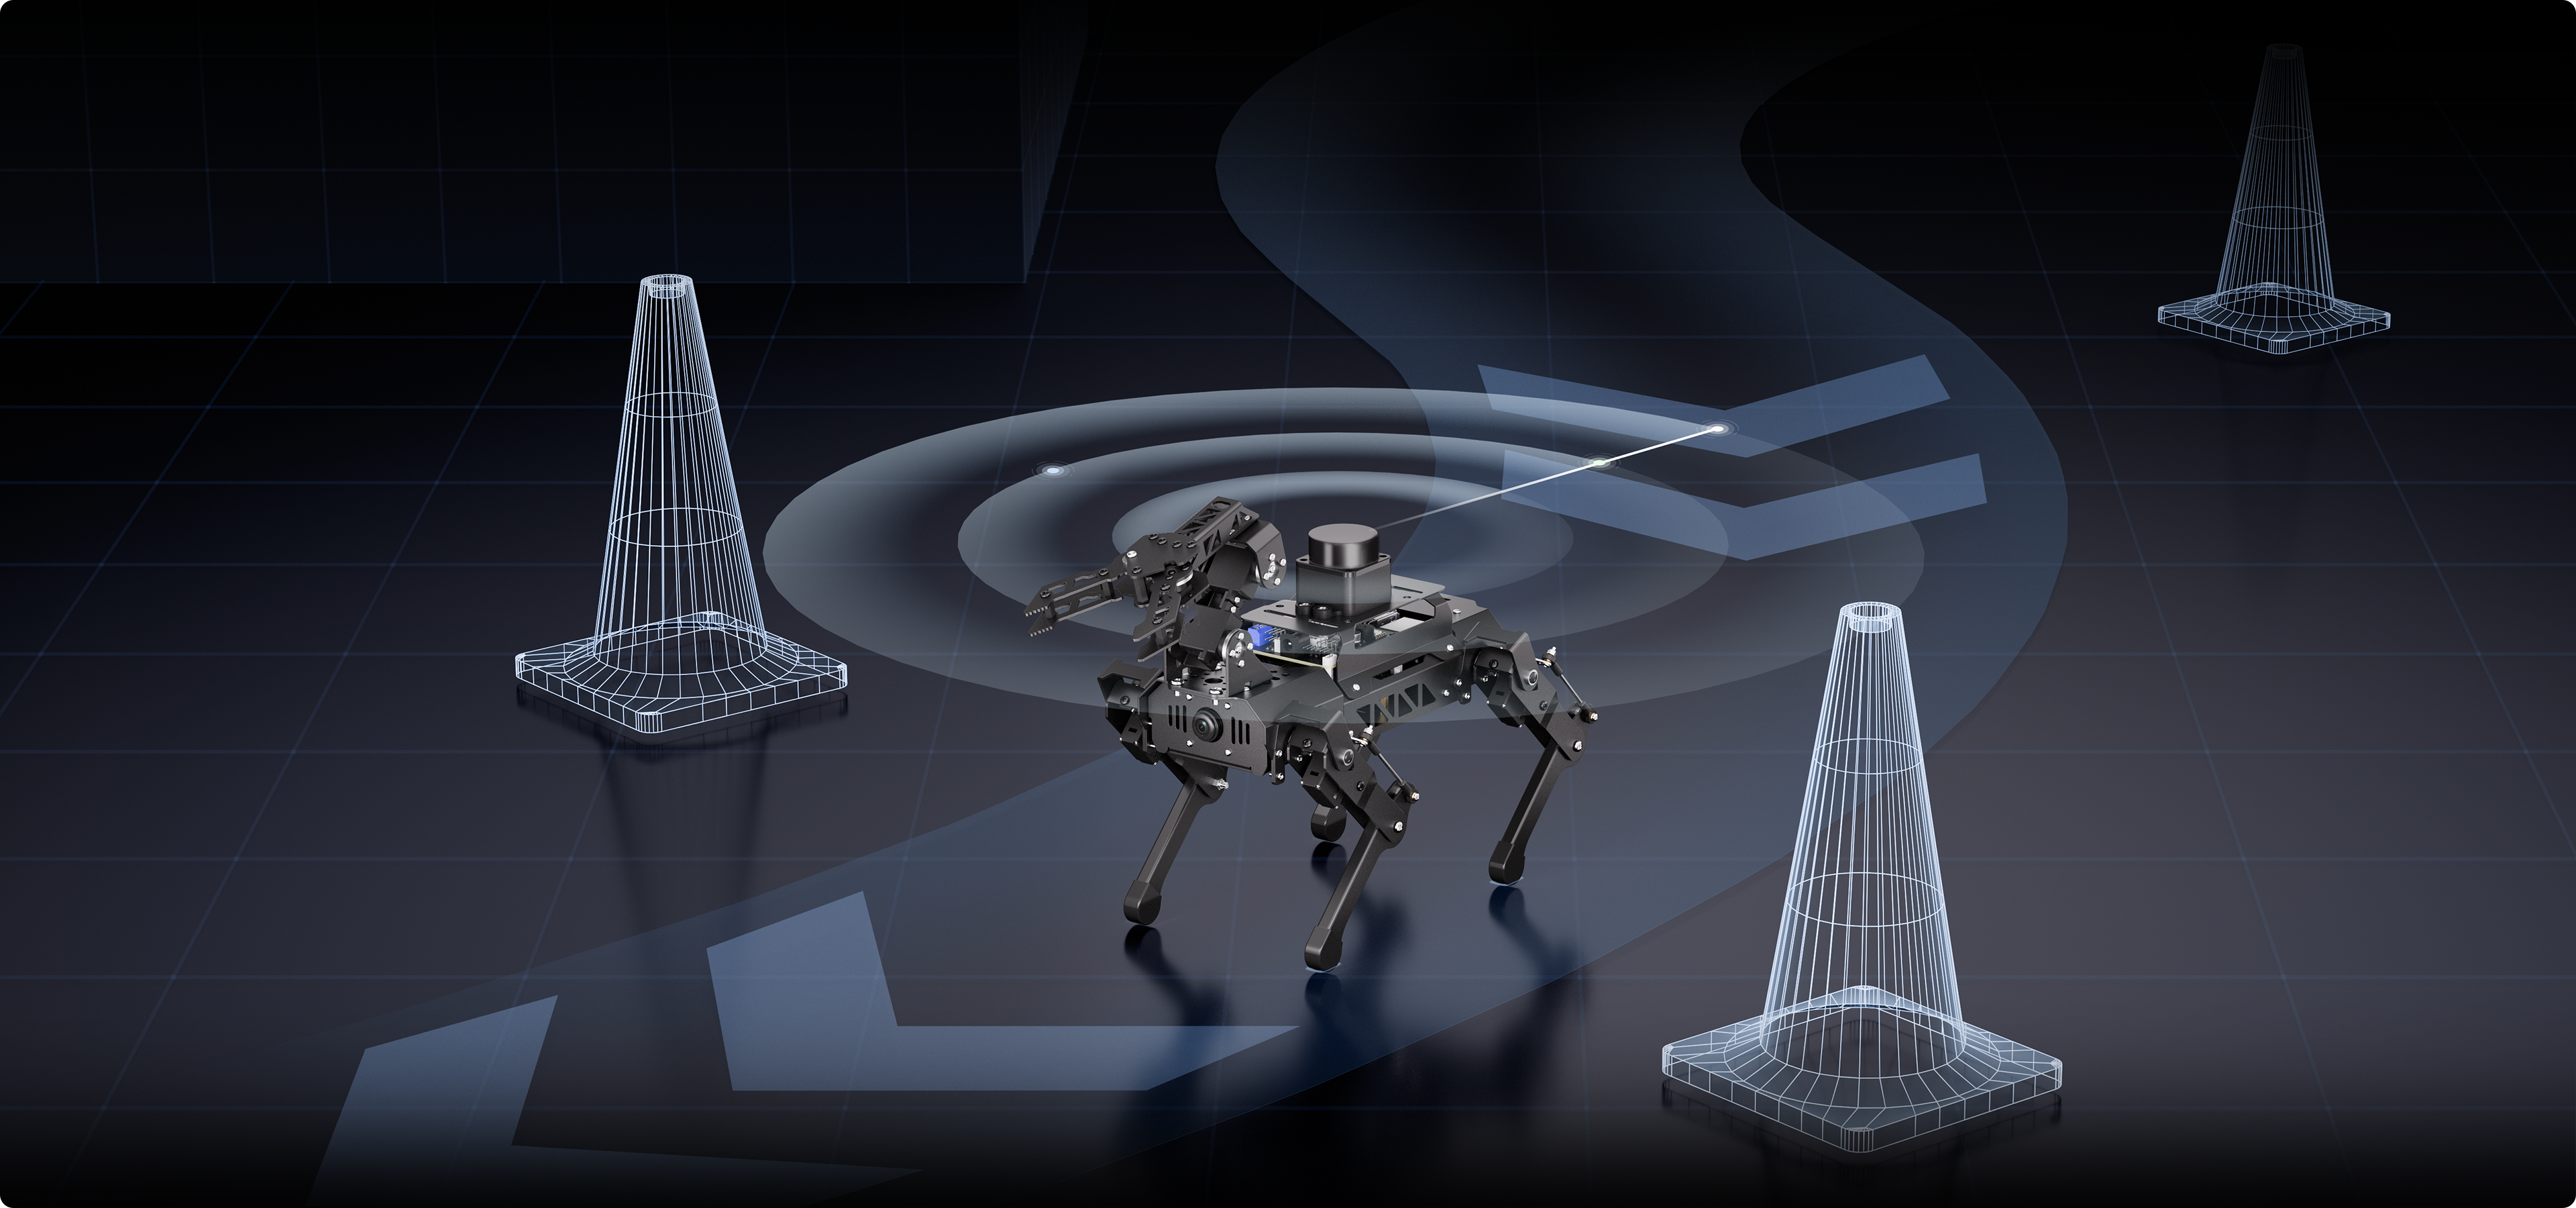
配备TOF激光雷达,支持四种主流SLAM算法,实现自主建图、路径规划与动态避障。
配备3DOF机械臂,结合AI视觉与SLAM,实现识别抓取、巡线清障与导航搬运任务。
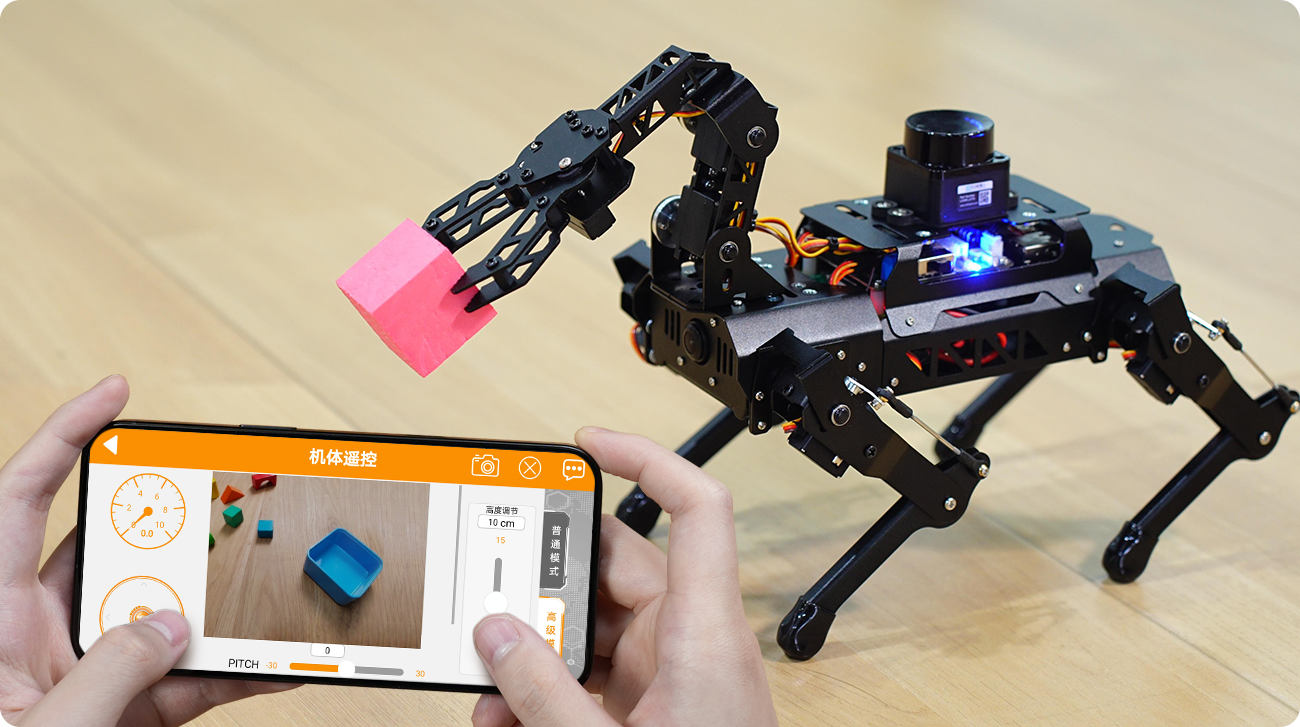
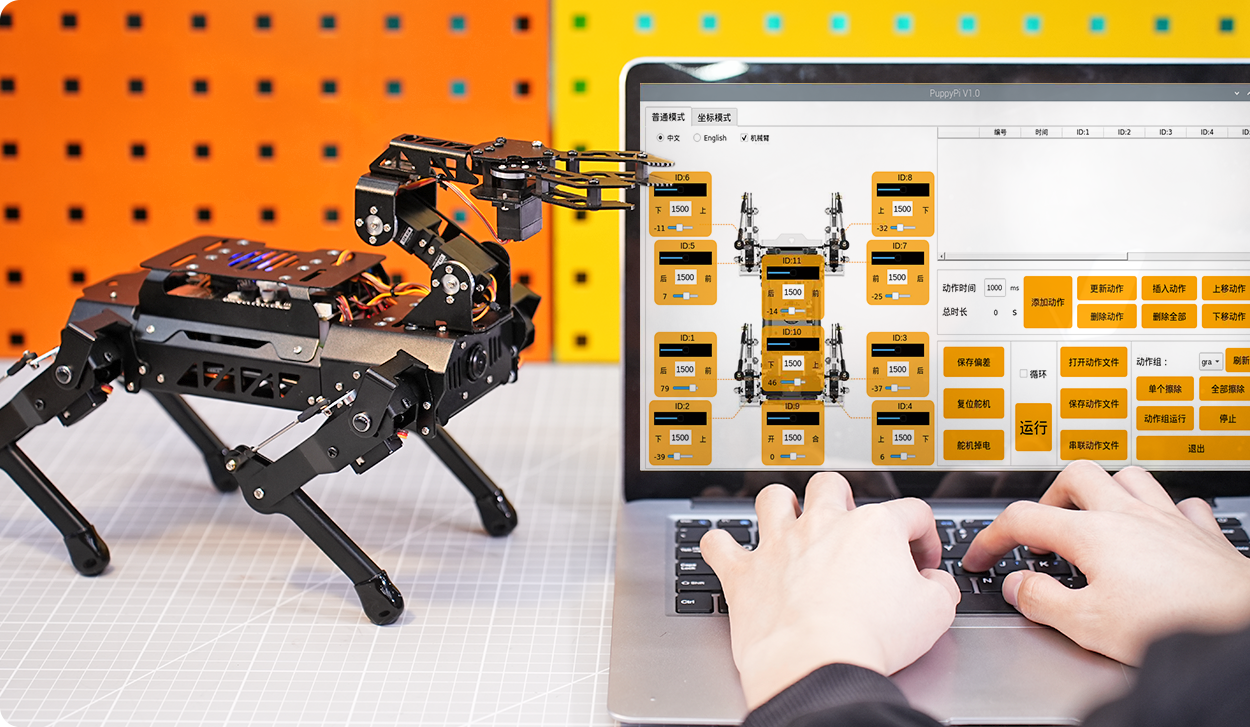
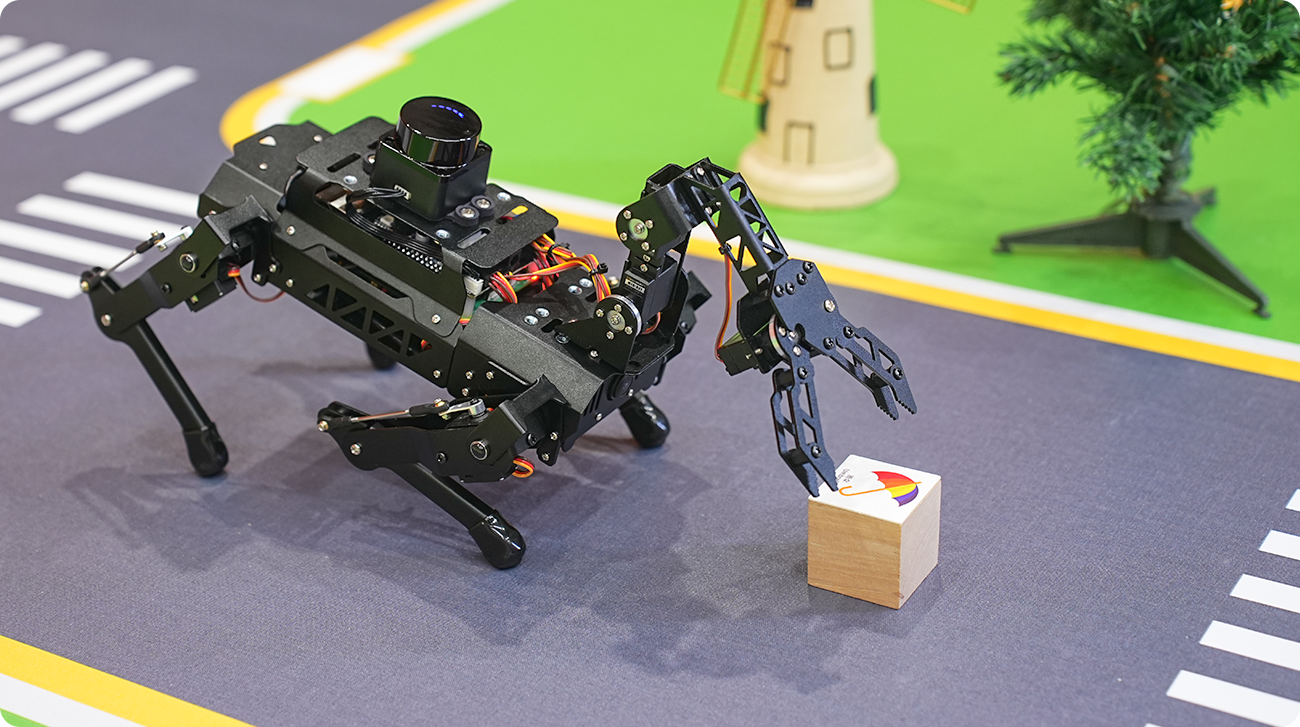
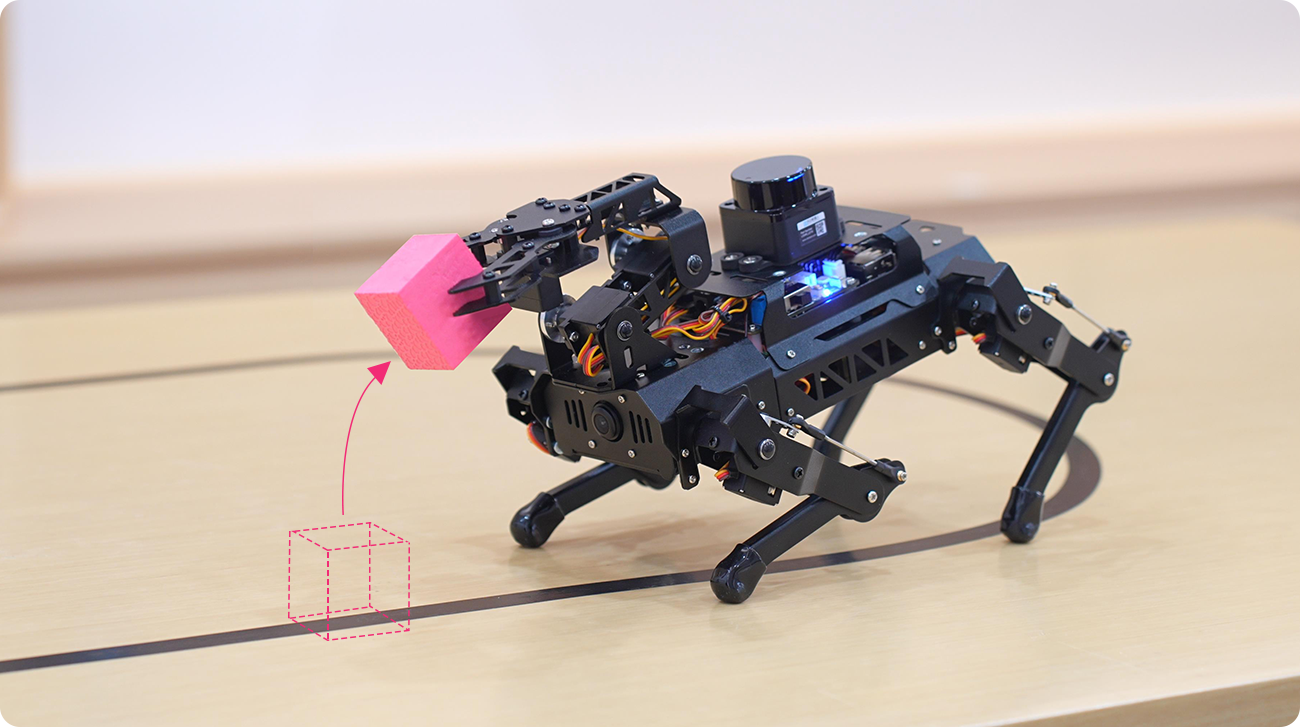
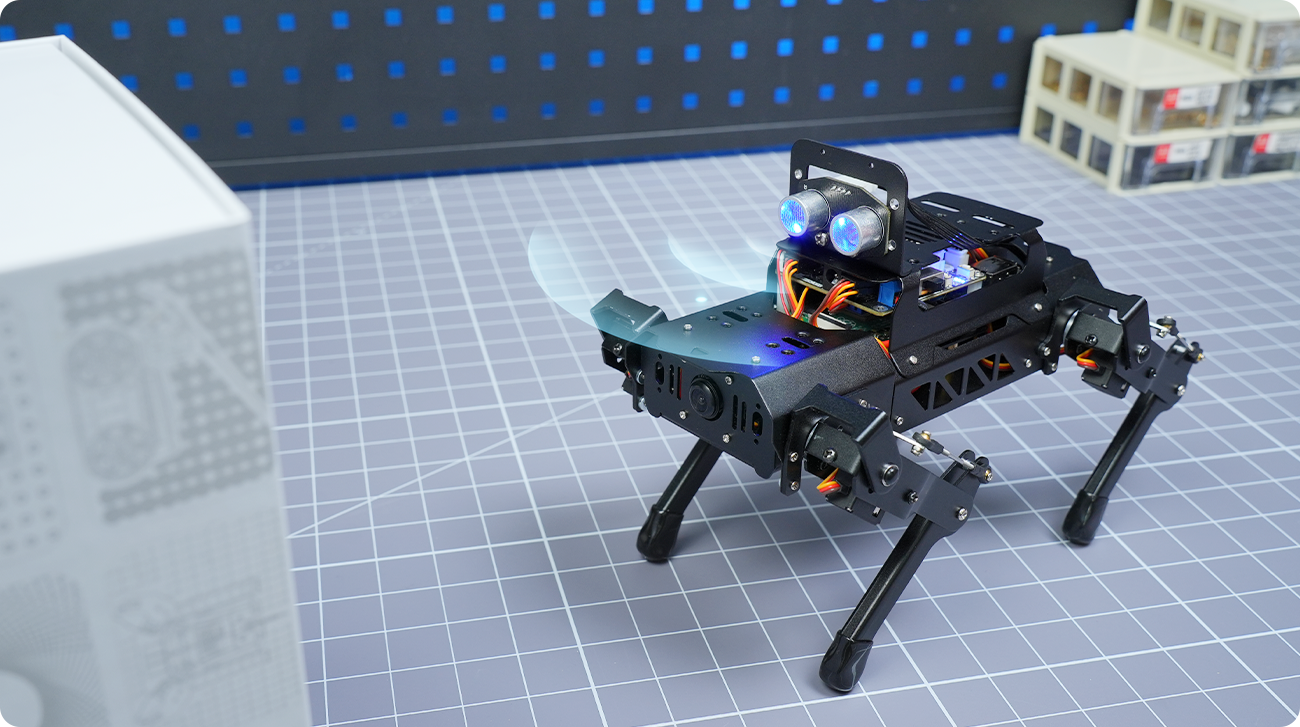
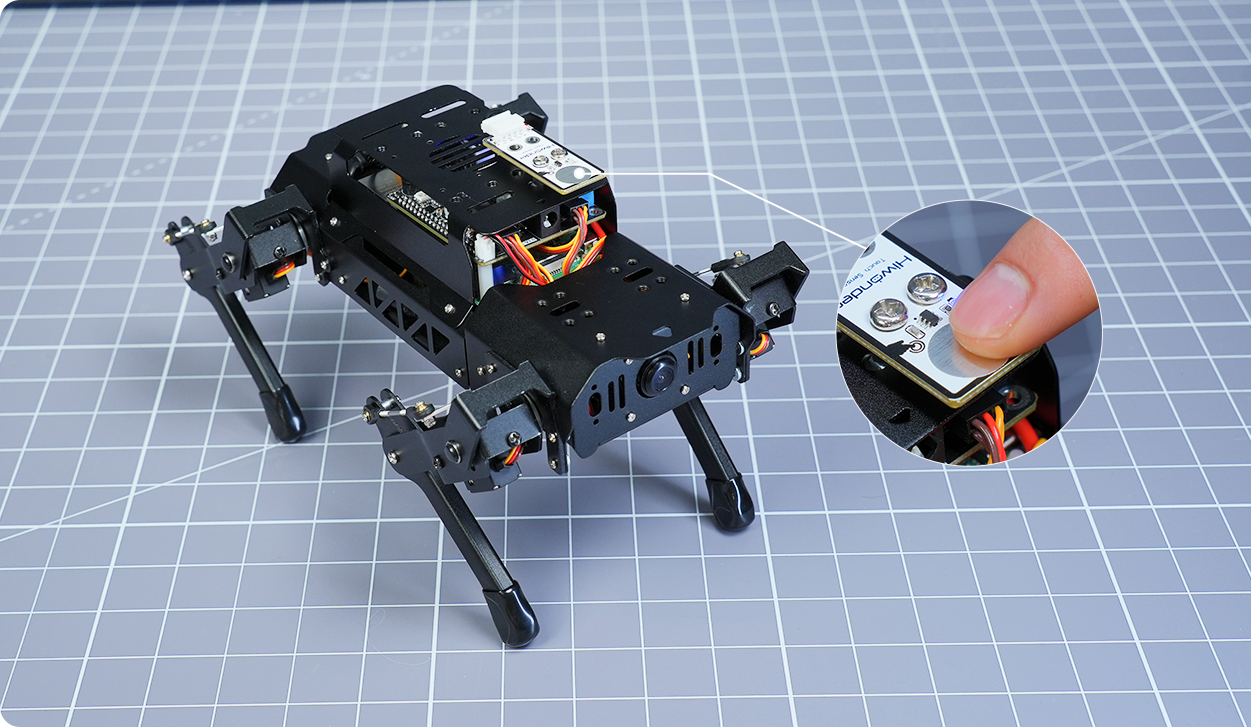
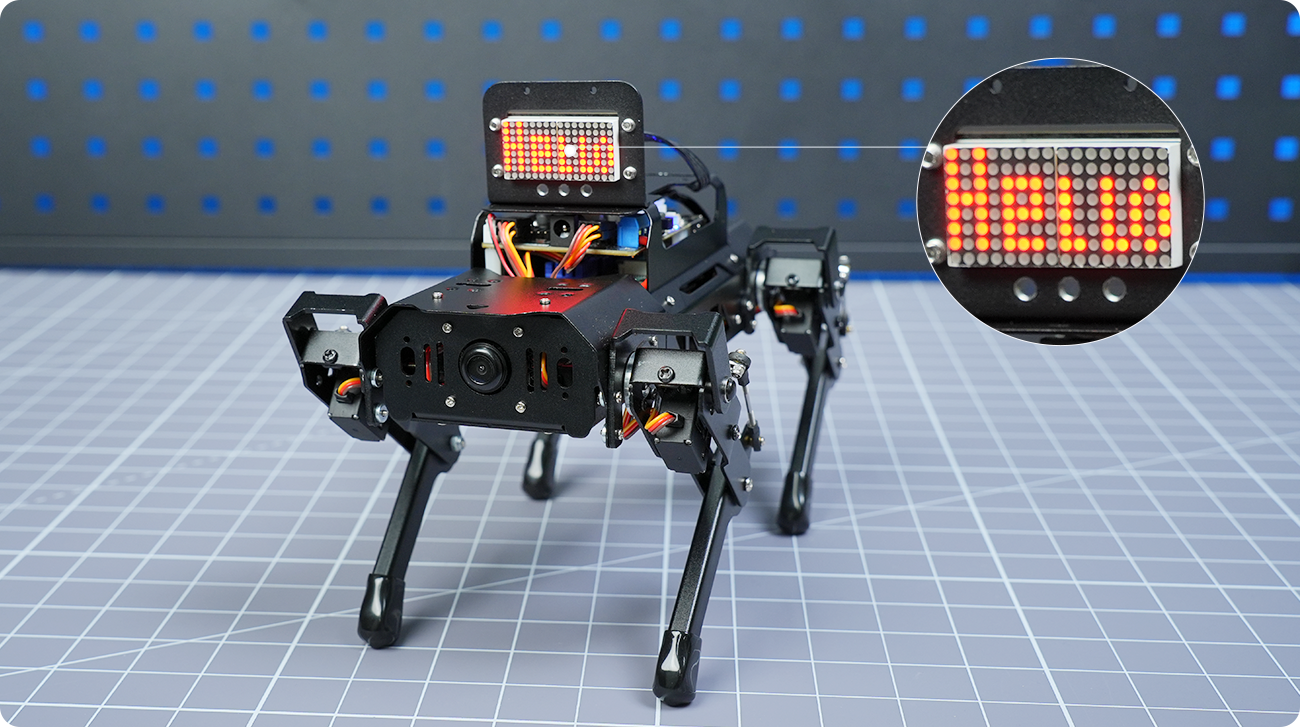
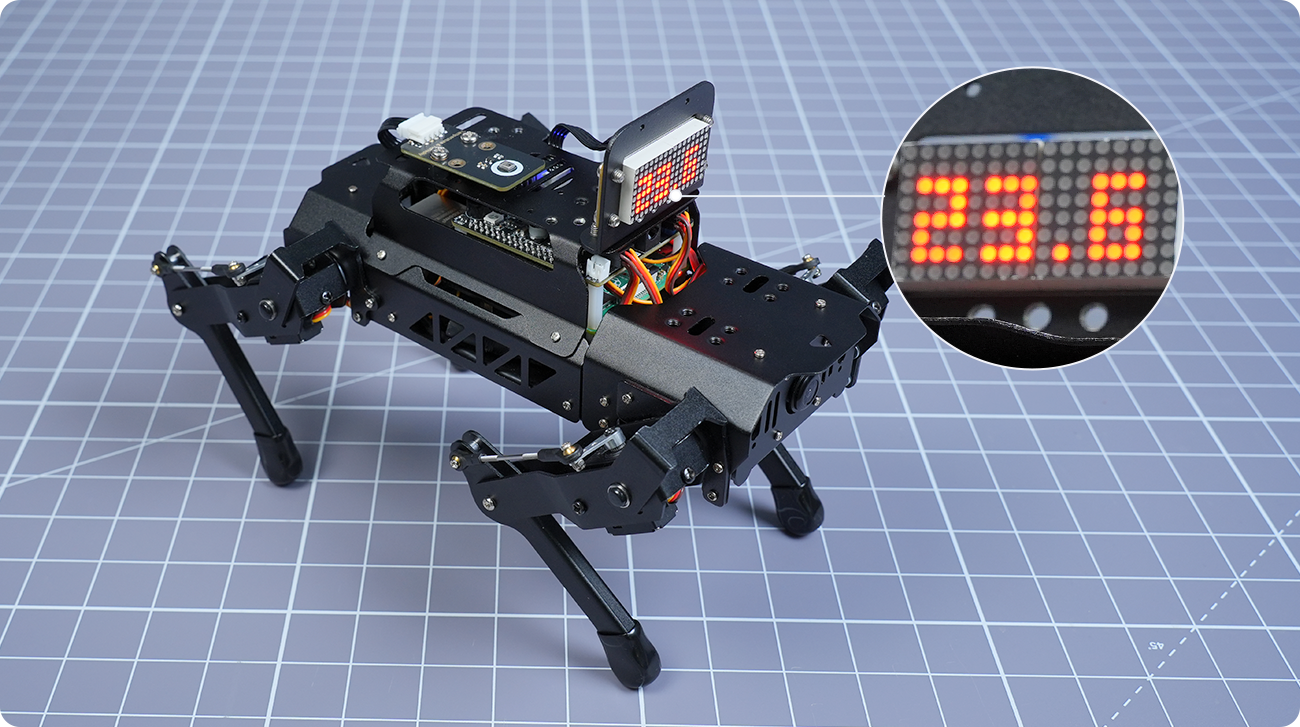
PuppyPi兼容超声波、点阵屏、触摸、温湿度传感器等多种电子模块,创造更多天马行空的AI创意项目。
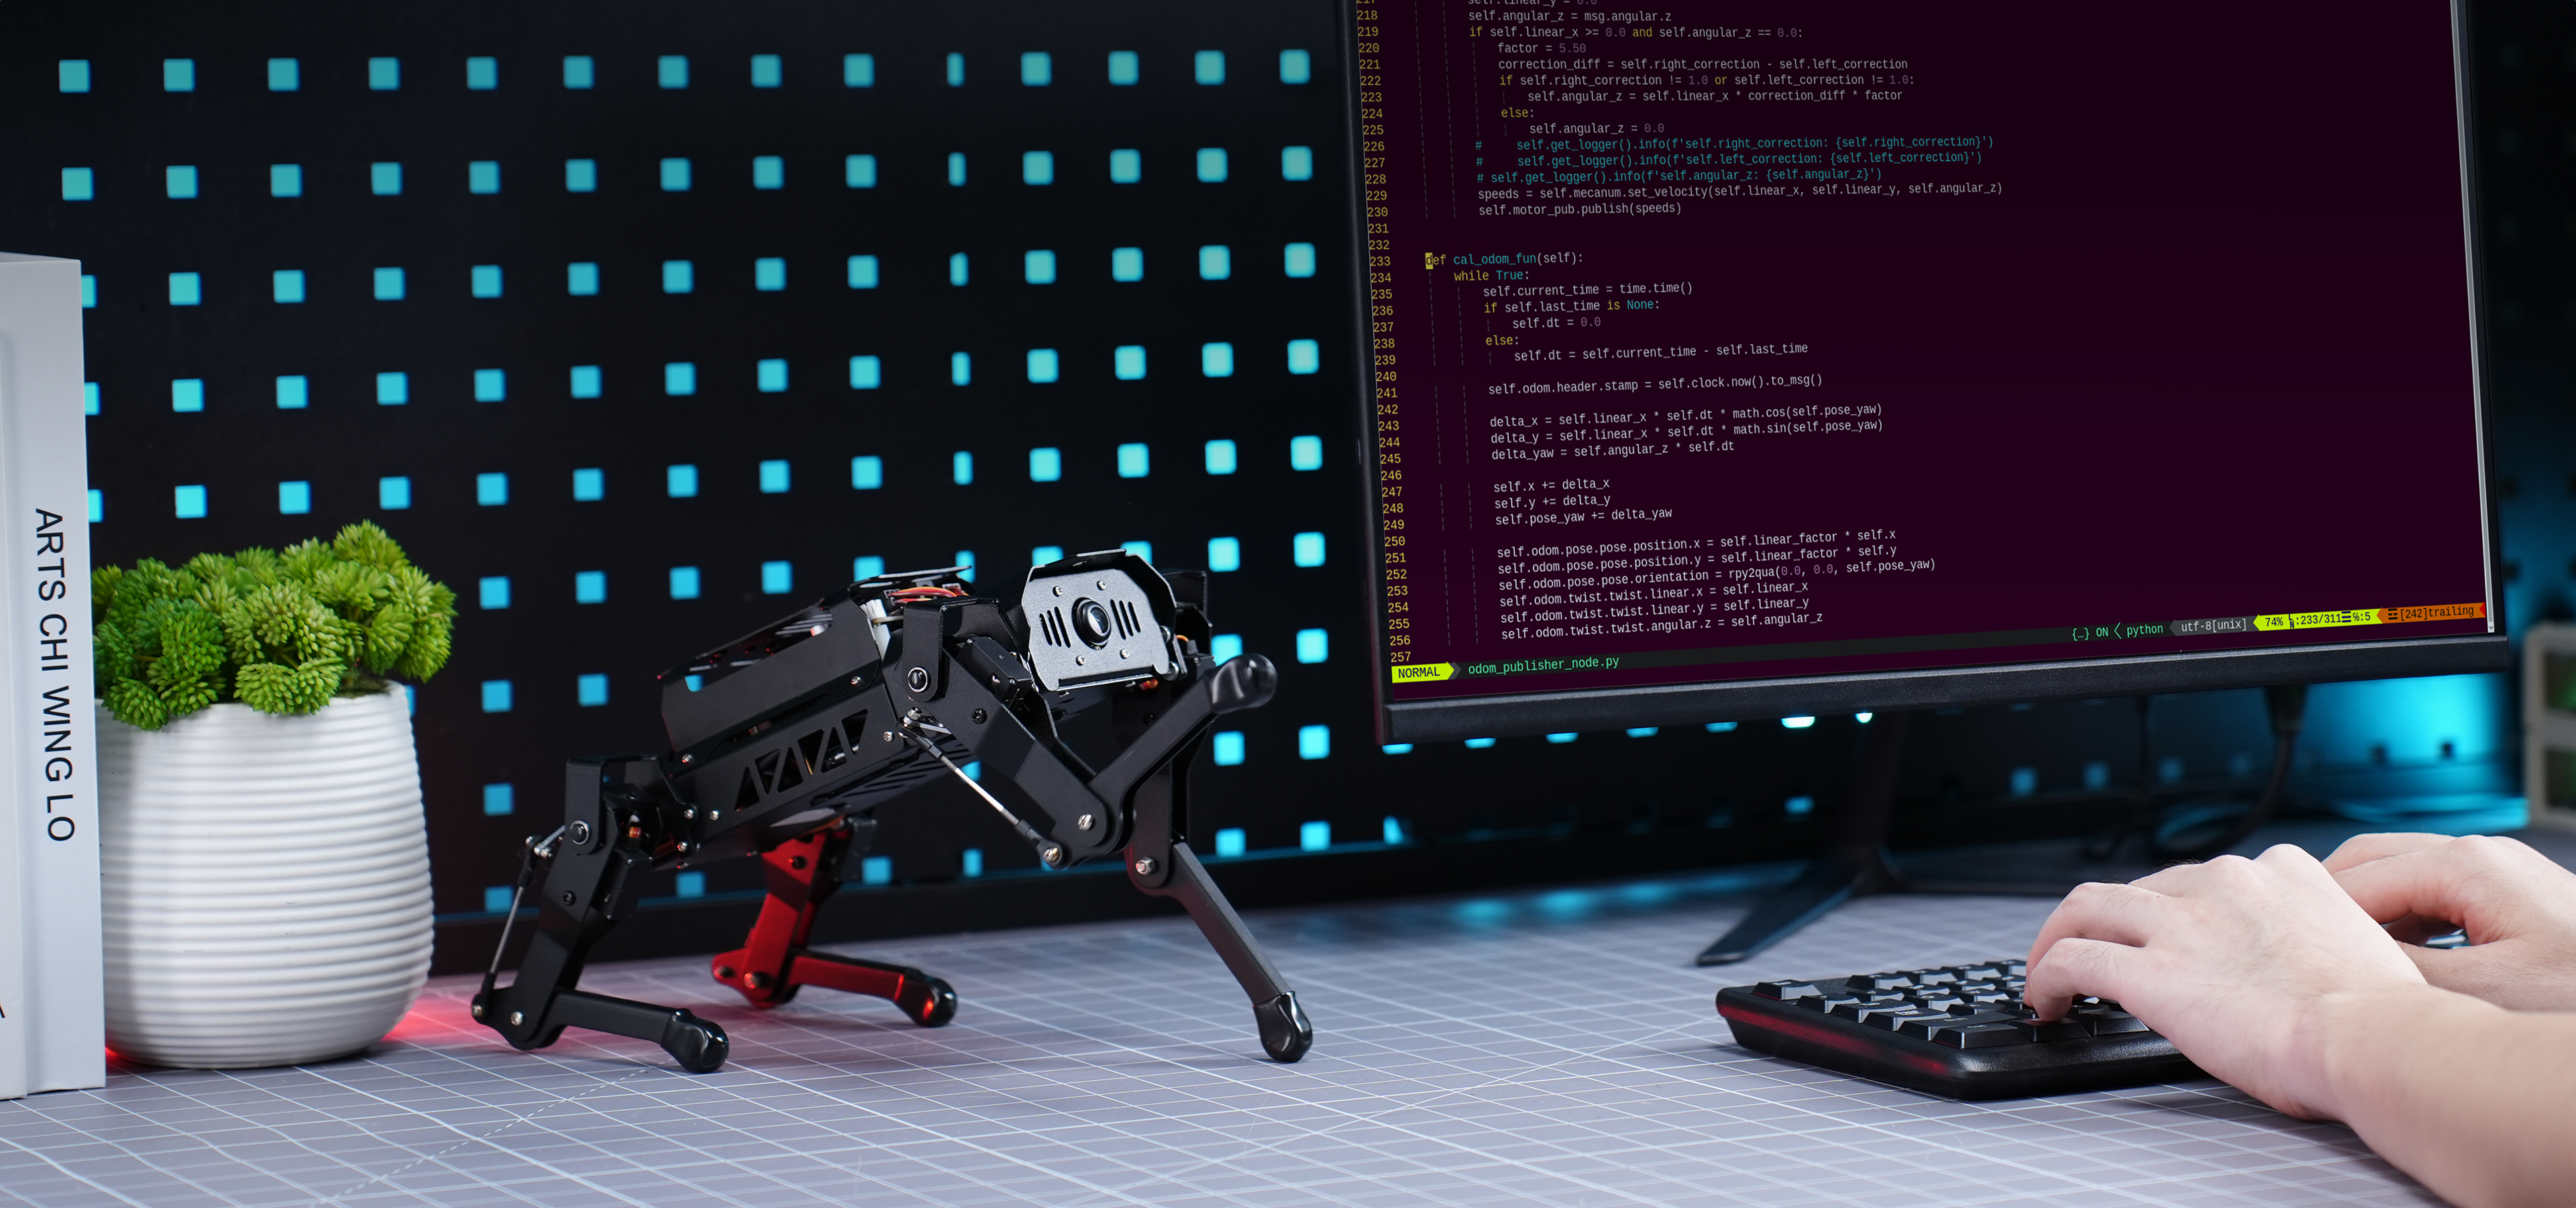
提供Ubuntu双系统镜像,集成Gazebo仿真与Docker部署环境,
搭配丰富的传感器,打造完整的机器人开发环境。
PuppyPi 详细参数
| 产品名称: | PuppyPi |
|---|---|
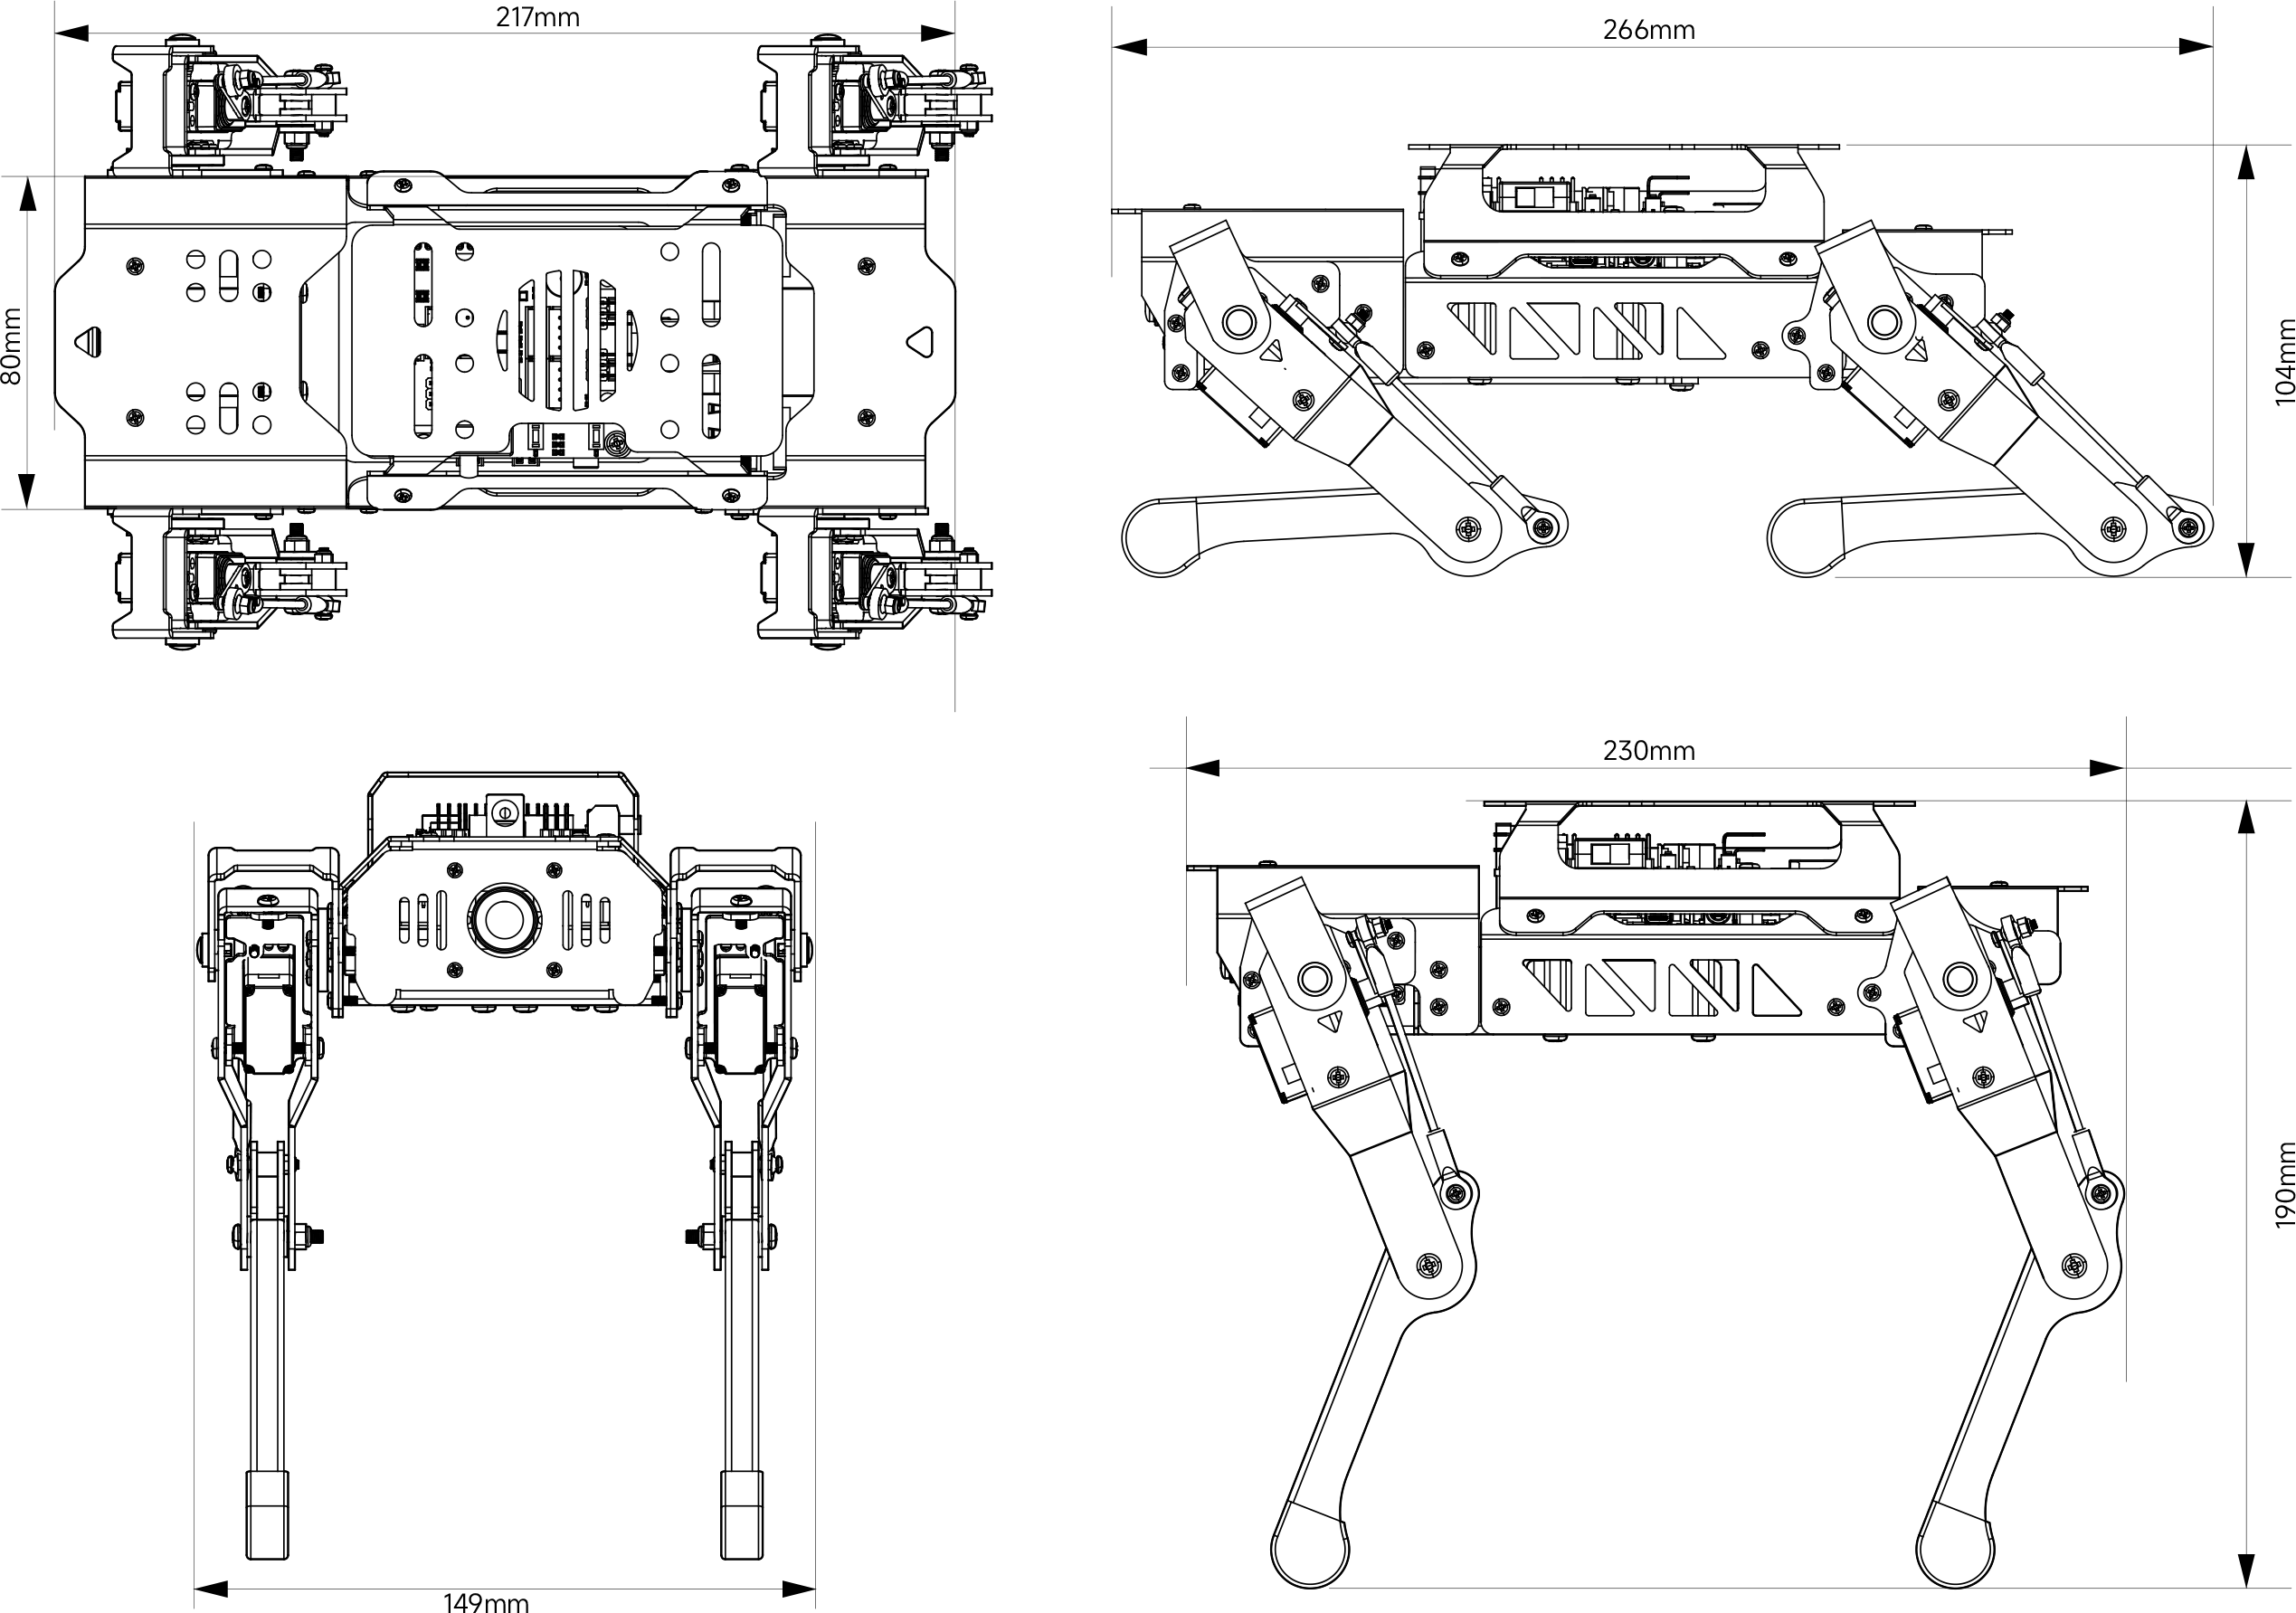
| 产品尺寸: | 长266*宽149*高190(mm) |
| 产品重量: | 720g |
| 机体材料: | 硬铝合金 |
| 摄像头: | 480P |
| 激光雷达: | STL-19PTOF激光雷达 |
| 音频/拾音: | WonderEcho Pro AI语音交互盒 |
| 传感器: | RGB发光超声波传感器,点阵模块,触摸传感器,温湿度传感器 |
| 自由度: | 机器人本体(8自由度)+机械臂(3自由度) |
| 电源: | 7.4V 2200mAh高倍率锂电池 |
| 硬件部分: | 树莓派5主板+树莓派扩展板 |
| 软件: | 手机APP+PC遥控上位机+PC动作编辑上位机 |
| 操作系统: | Ubuntu22.04 LTS+ROS Humble&Ubuntu20.04 LTS+ROS noetic |
| ROS版本: | ROS1&ROS2 |
| 课程详情: | 463+节原创课程,3200+页PDF开发手册,80+讲真人视频 |
| 控制方式: | 电脑控制/手机控制/手柄控制 |
| 包装重量及体积(旗舰开发版): | 1.9kg,长314*宽312*高158(mm) |
适合。零基础用户不仅可以通过APP、PC软件和无线手柄快速体验机器人运动控制,还可以借助幻尔配套的详细课程学习资料,进一步学习ROS、Python、AI视觉等技术,开展二次开发。
可以。PuppyPi采用8DOF四足结构,每条腿配备2个舵机,并结合连杆结构与逆运动学算法实现多关节协同控制。用户可以通过Python修改运动控制程序,学习步态规划、运动学及姿态控制等机器人算法。
不只是基础运动控制。基于树莓派5平台可运行ROS1/ROS2,进一步结合摄像头、IMU、雷达等感知硬件,实现视觉感知、运动控制、SLAM建图导航、动态避障等完整机器人应用。
取决于学习方向。基础配置即可体验四足运动、AI视觉及多种机器人玩法;扩展激光雷达,可以更精准感知周围环境,实现SLAM建图、定位导航、动态避障等高阶ROS应用;扩展机械臂,则可以结合视觉识别与AI大模型,实现目标抓取、智能导航搬运等具身智能应用。
可以到 【幻尔社区】 进行技术提问,届时会有相关技术人员在线回复。