


多模态
AI大模型融合
支持在线&本地部署
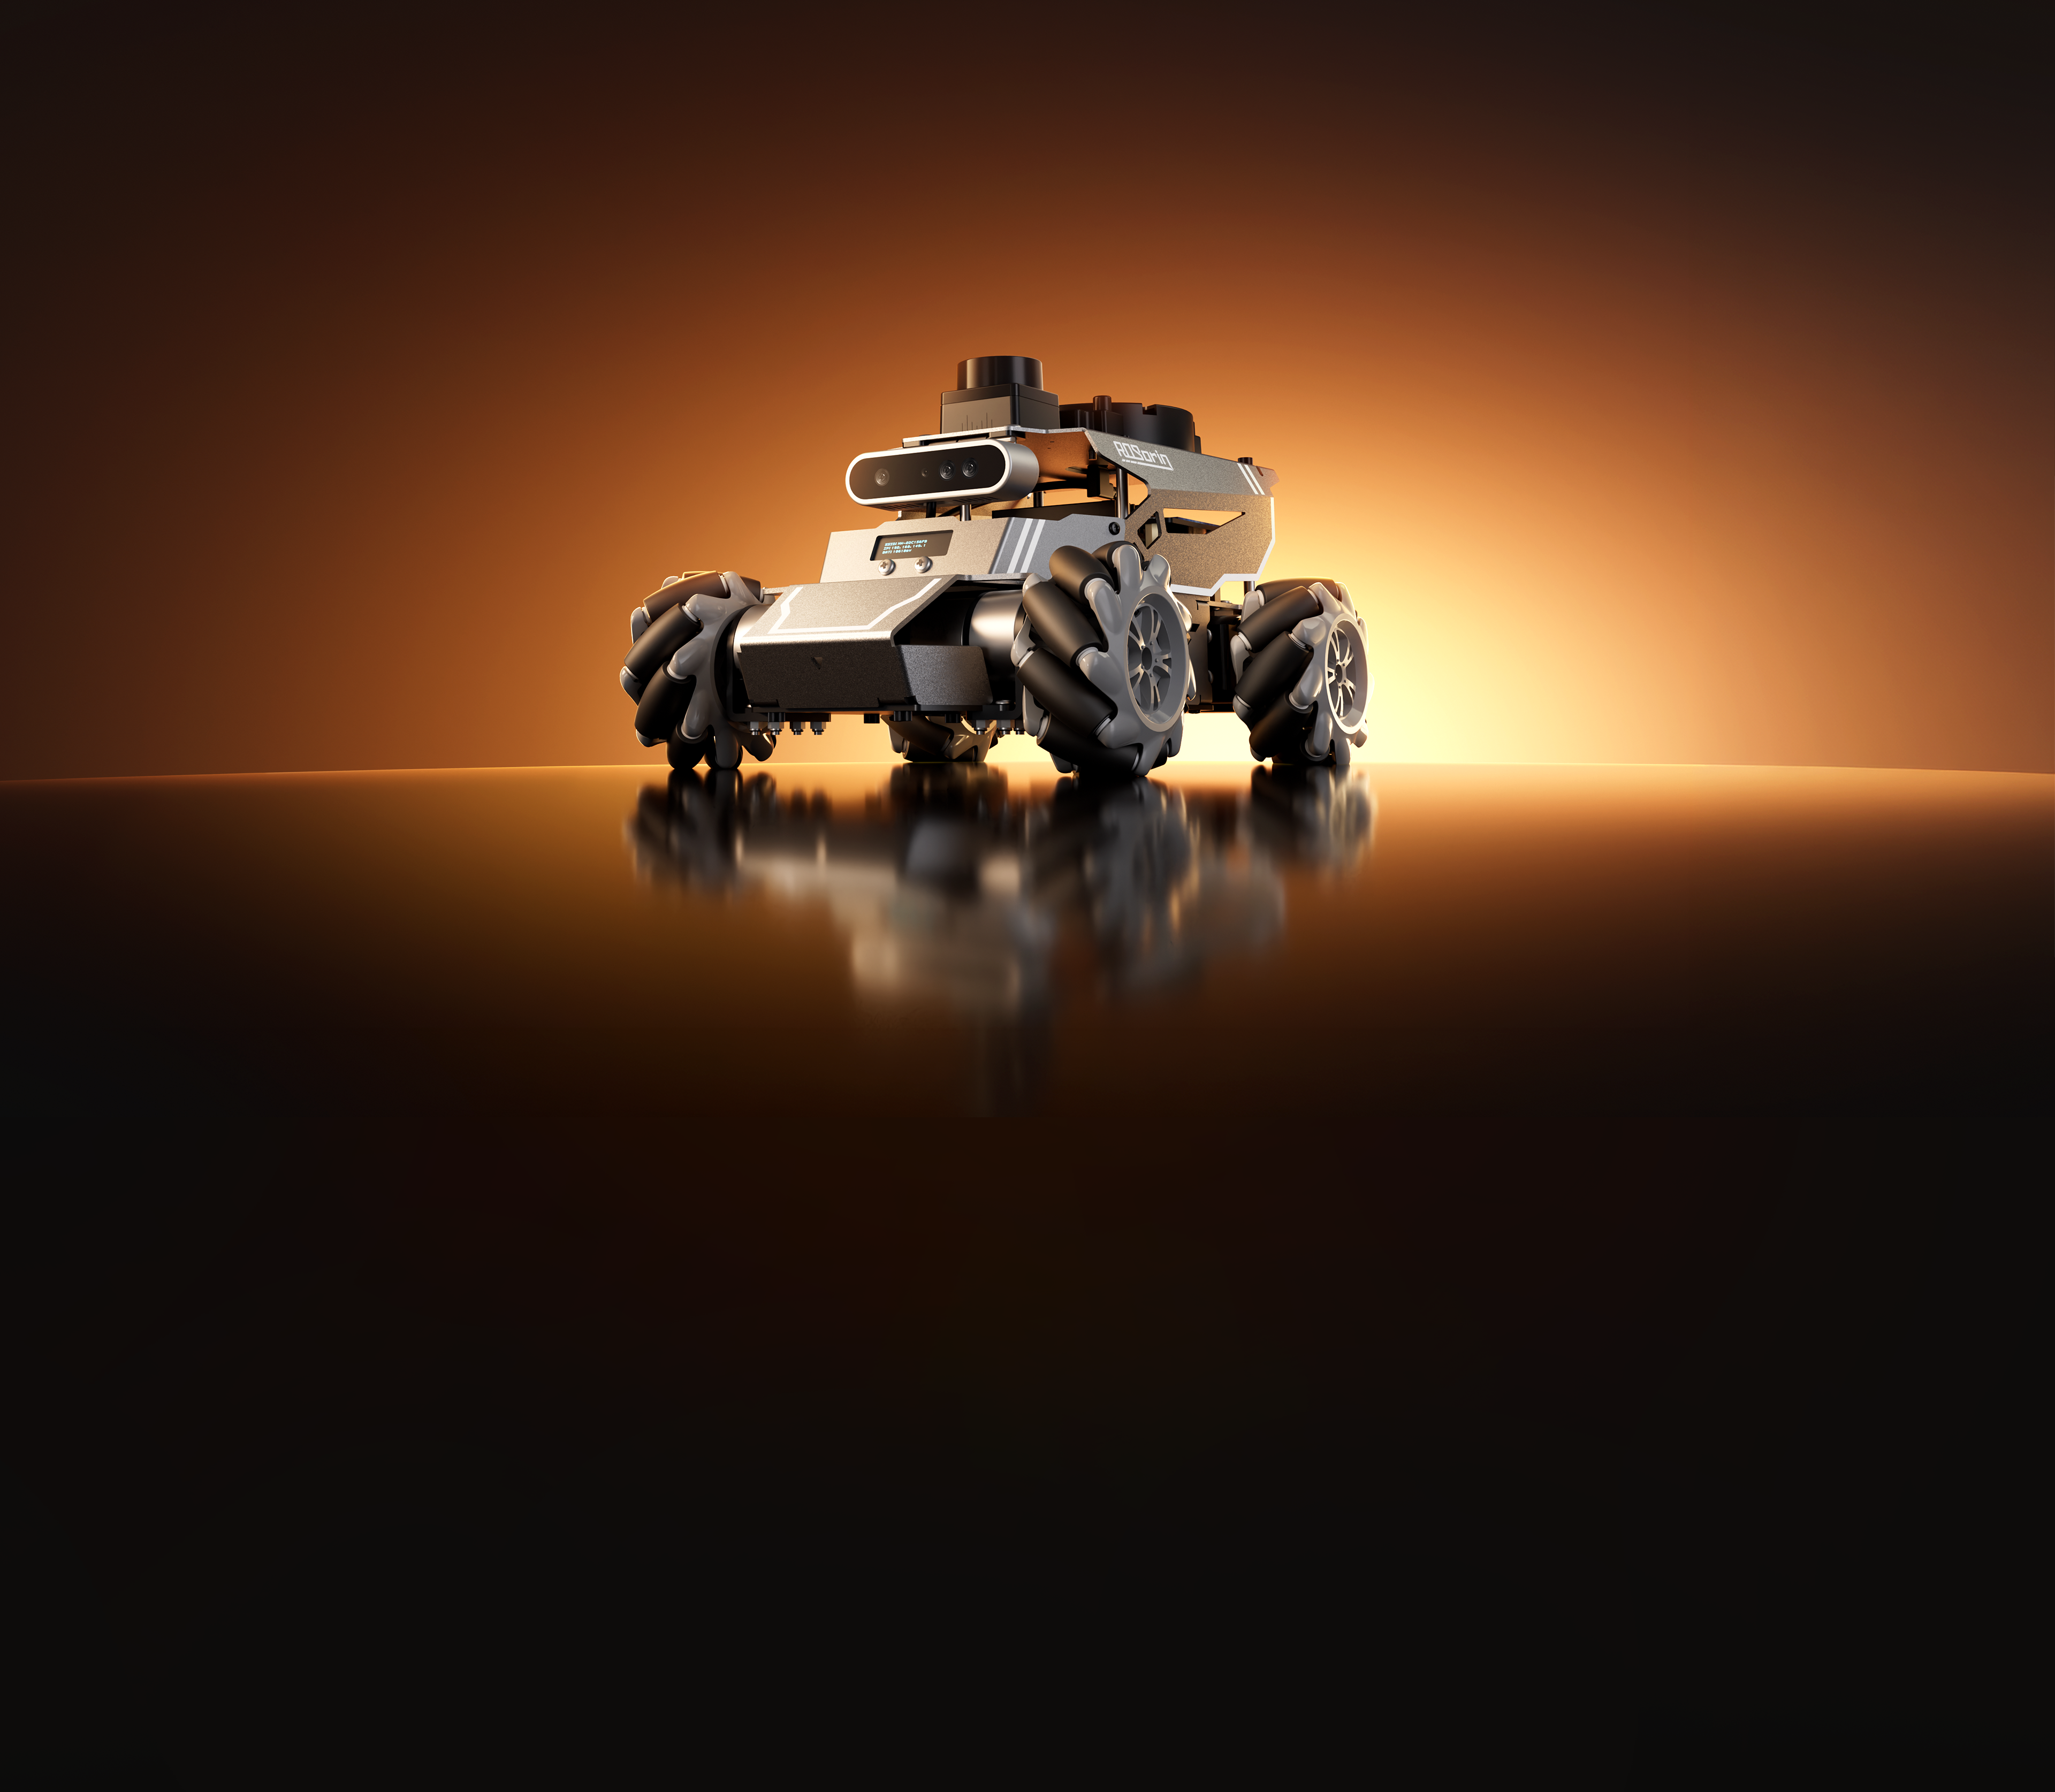
AI大模型ROS机器人
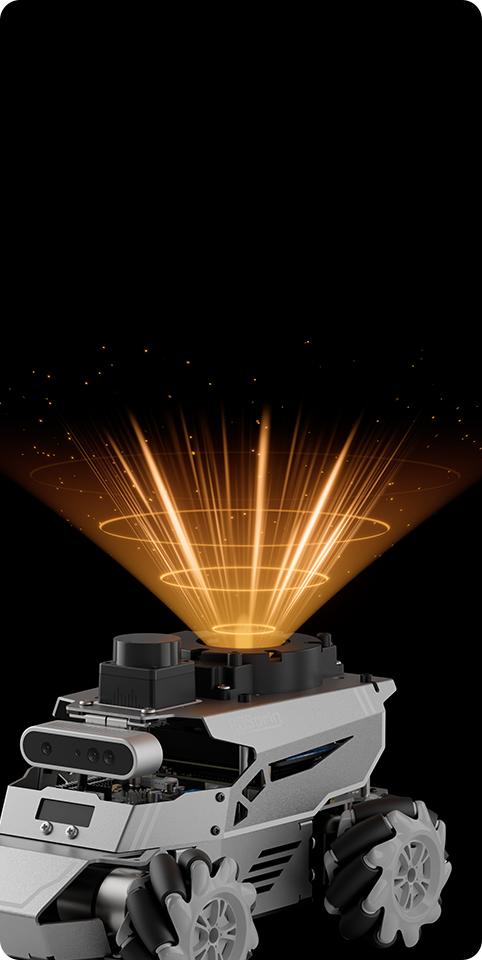
ROSOrin支持Jetson或树莓派5双主控,搭载TOF激光雷达、3D深度相机、6路麦克风阵列,轻松实现建图导航、三维识别、语音交互、声源定位等应用。设备采用专利一体式模块化底盘设计,支持麦克纳姆轮、阿克曼、四轮差速三种形态快速切换,配合摆式悬挂系统,确保复杂路面下的稳定运动控制。
ROSOrin深度融合多模态AI大模型与OpenClaw智能体,打通从多维感知到物理执行的全链路闭环,具备跨平台协同、智能信息归集、动态底层调用等高阶能力。官方提供全套课程与源码,覆盖ROS2开发、SLAM、计算机视觉、大模型应用等专题,助力快速掌握核心技术。
支持在线&本地部署
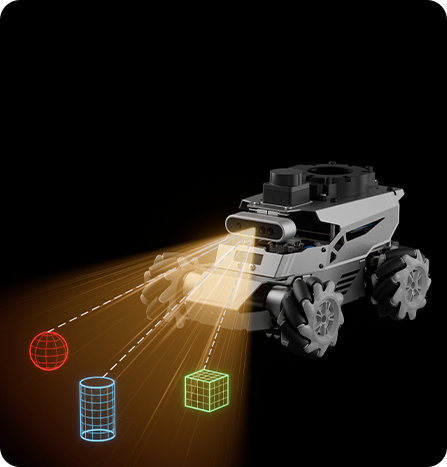
集成多架构算法,
高效识别
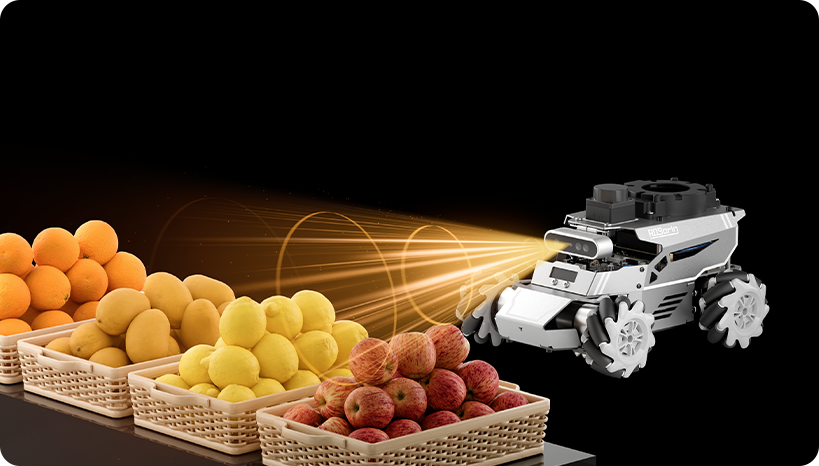
跨平台协同 / 智能决策 / 自主作业
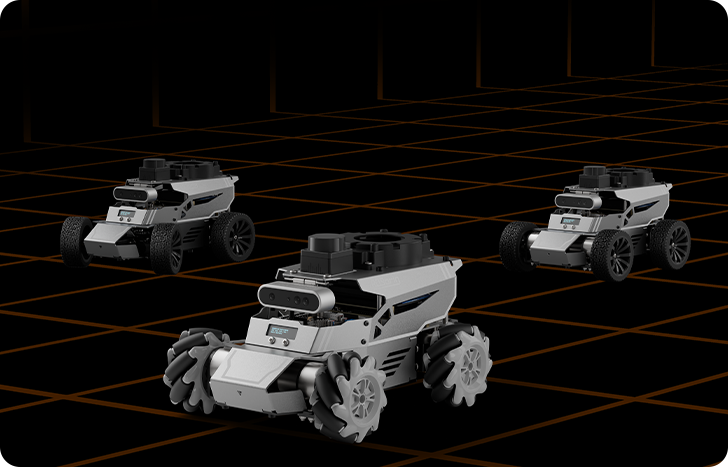
麦克纳姆轮 / 阿克曼 / 差速底盘
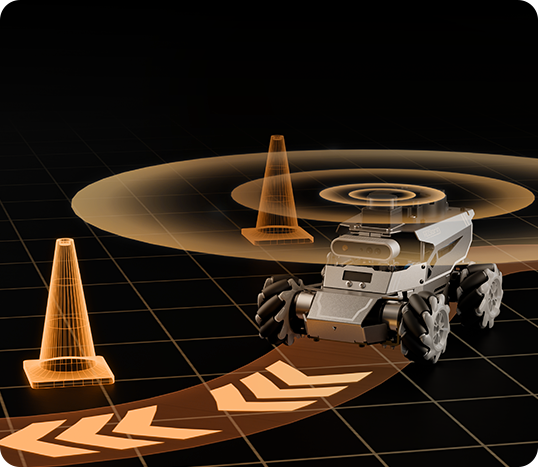
360°全方位精准感知
从感知到执行,每一个元器件都为极致性能而生。
业内首创专利模块化底盘,可快速切换麦克纳姆轮、阿克曼、四轮差速三种底盘。
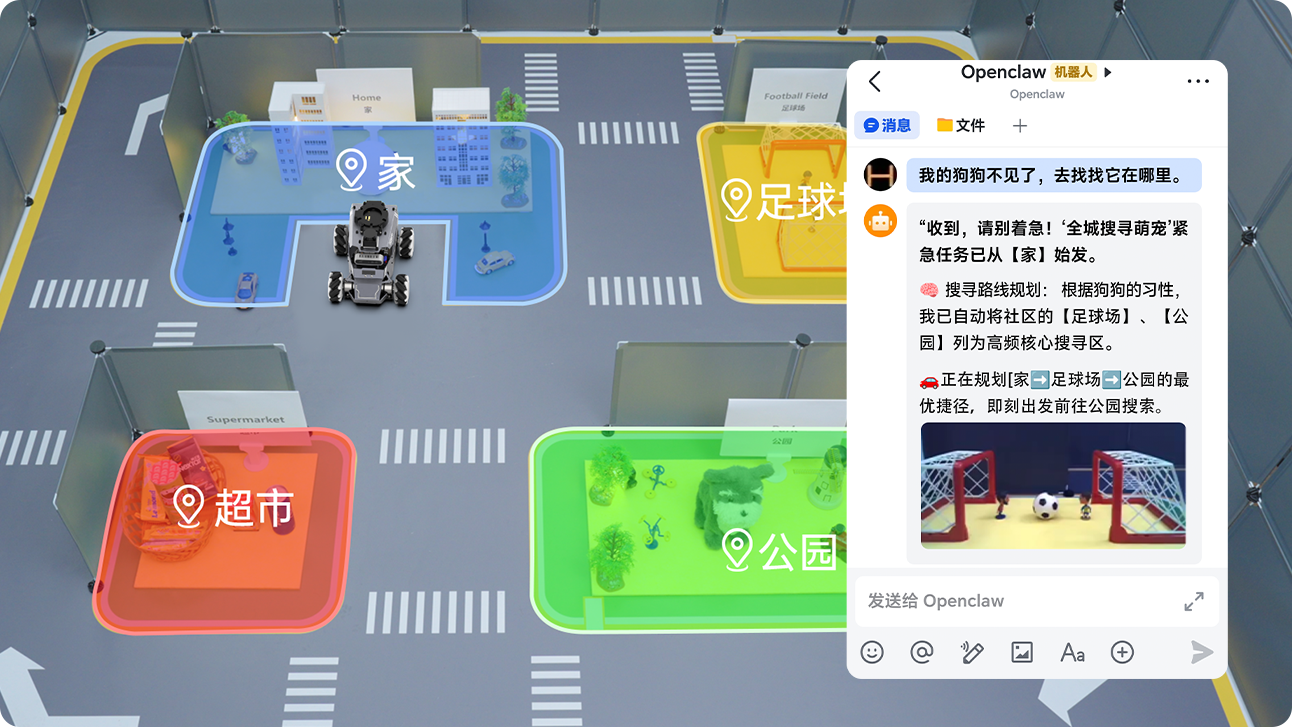
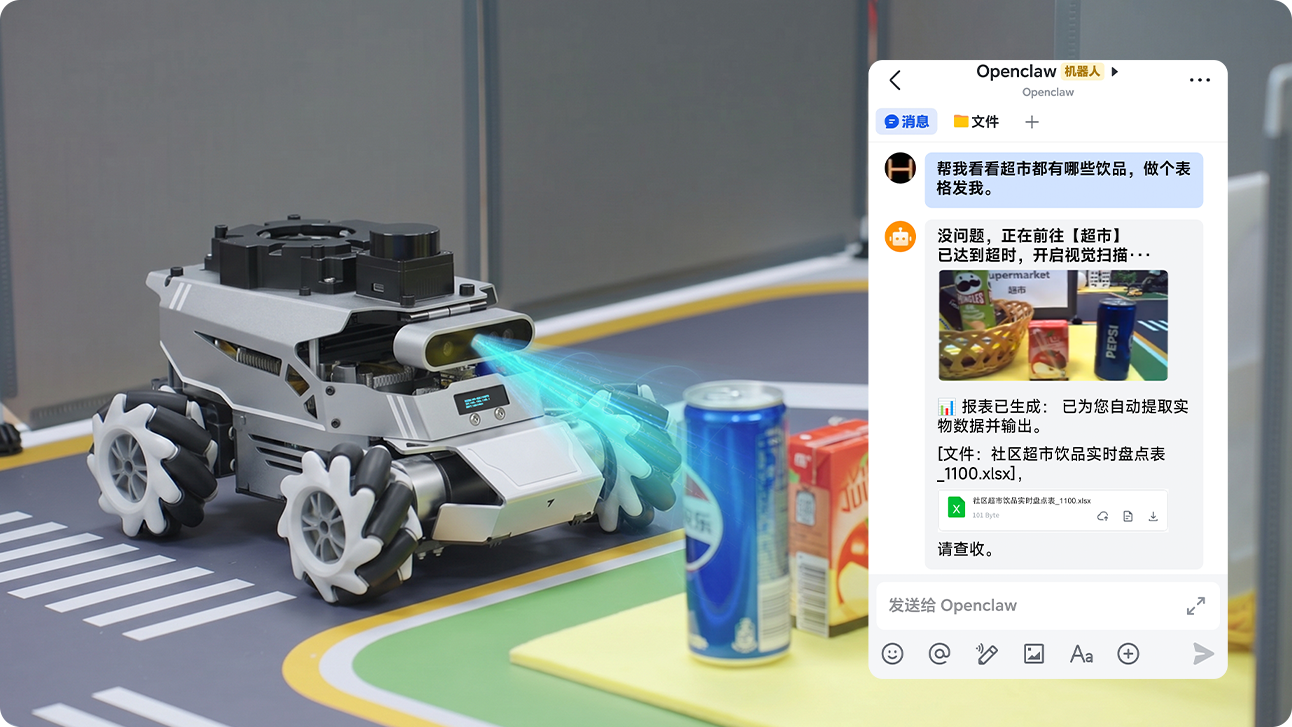
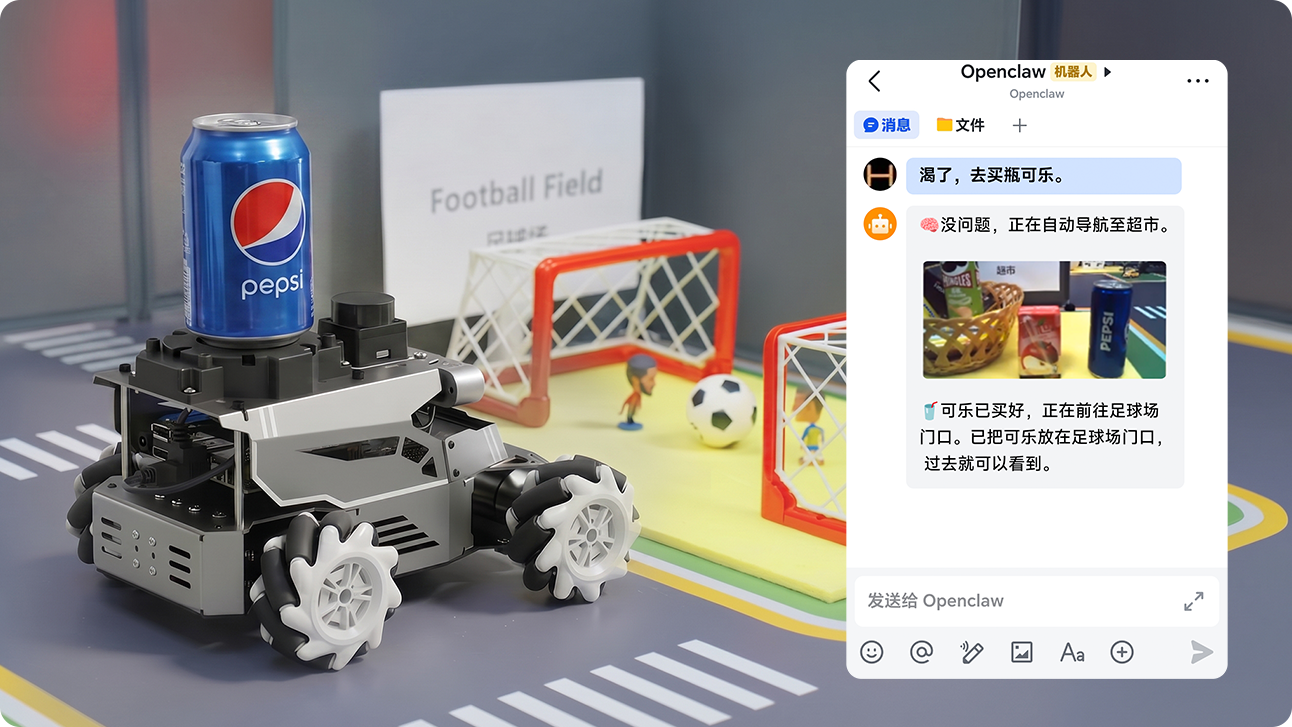
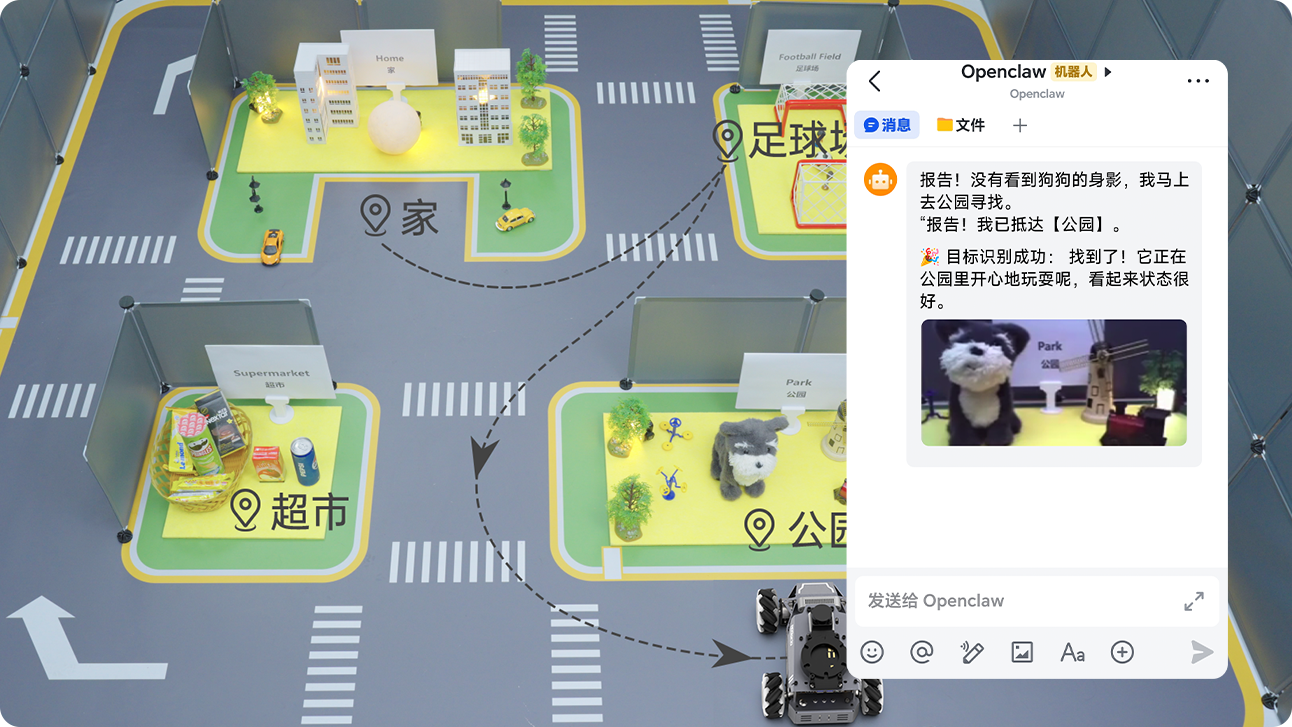
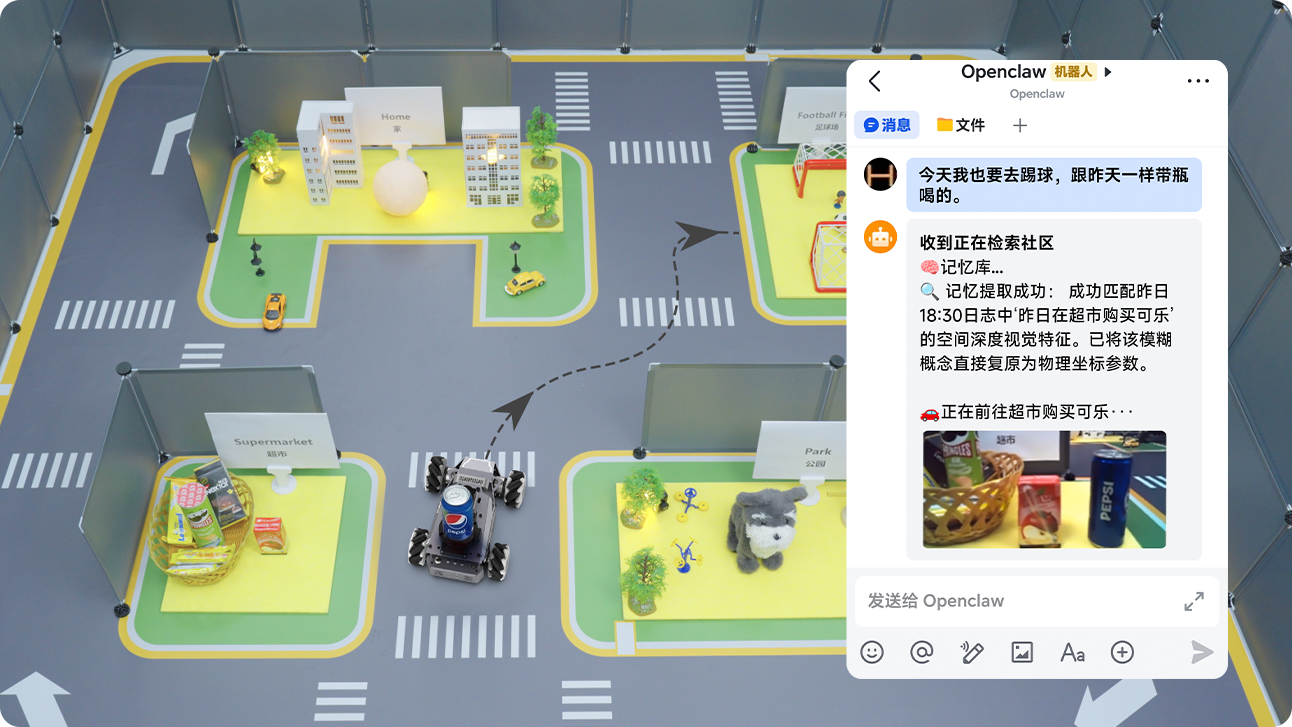
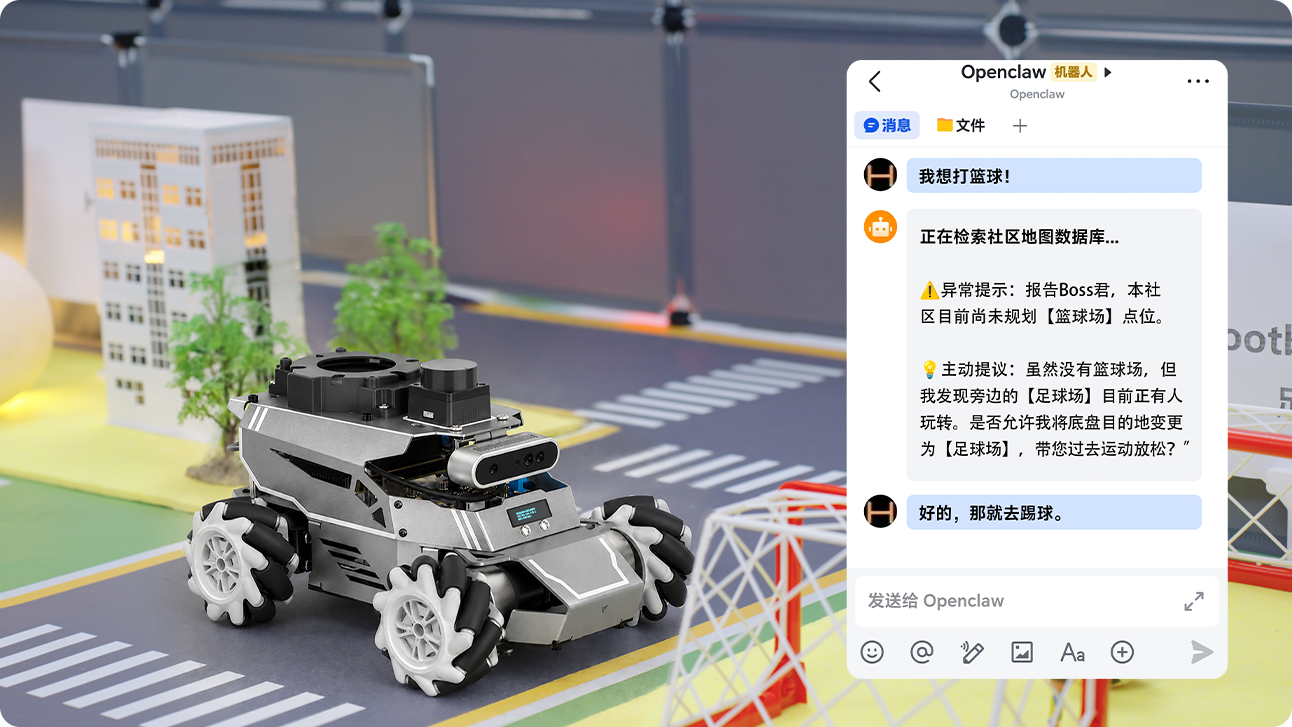
支持本地部署,深度融合文本、语音、视觉三大模型,实现类人认知与决策。


OpenClaw驱动大模型理解静态图,融合激光雷达SLAM,
实现语义级自主导航。

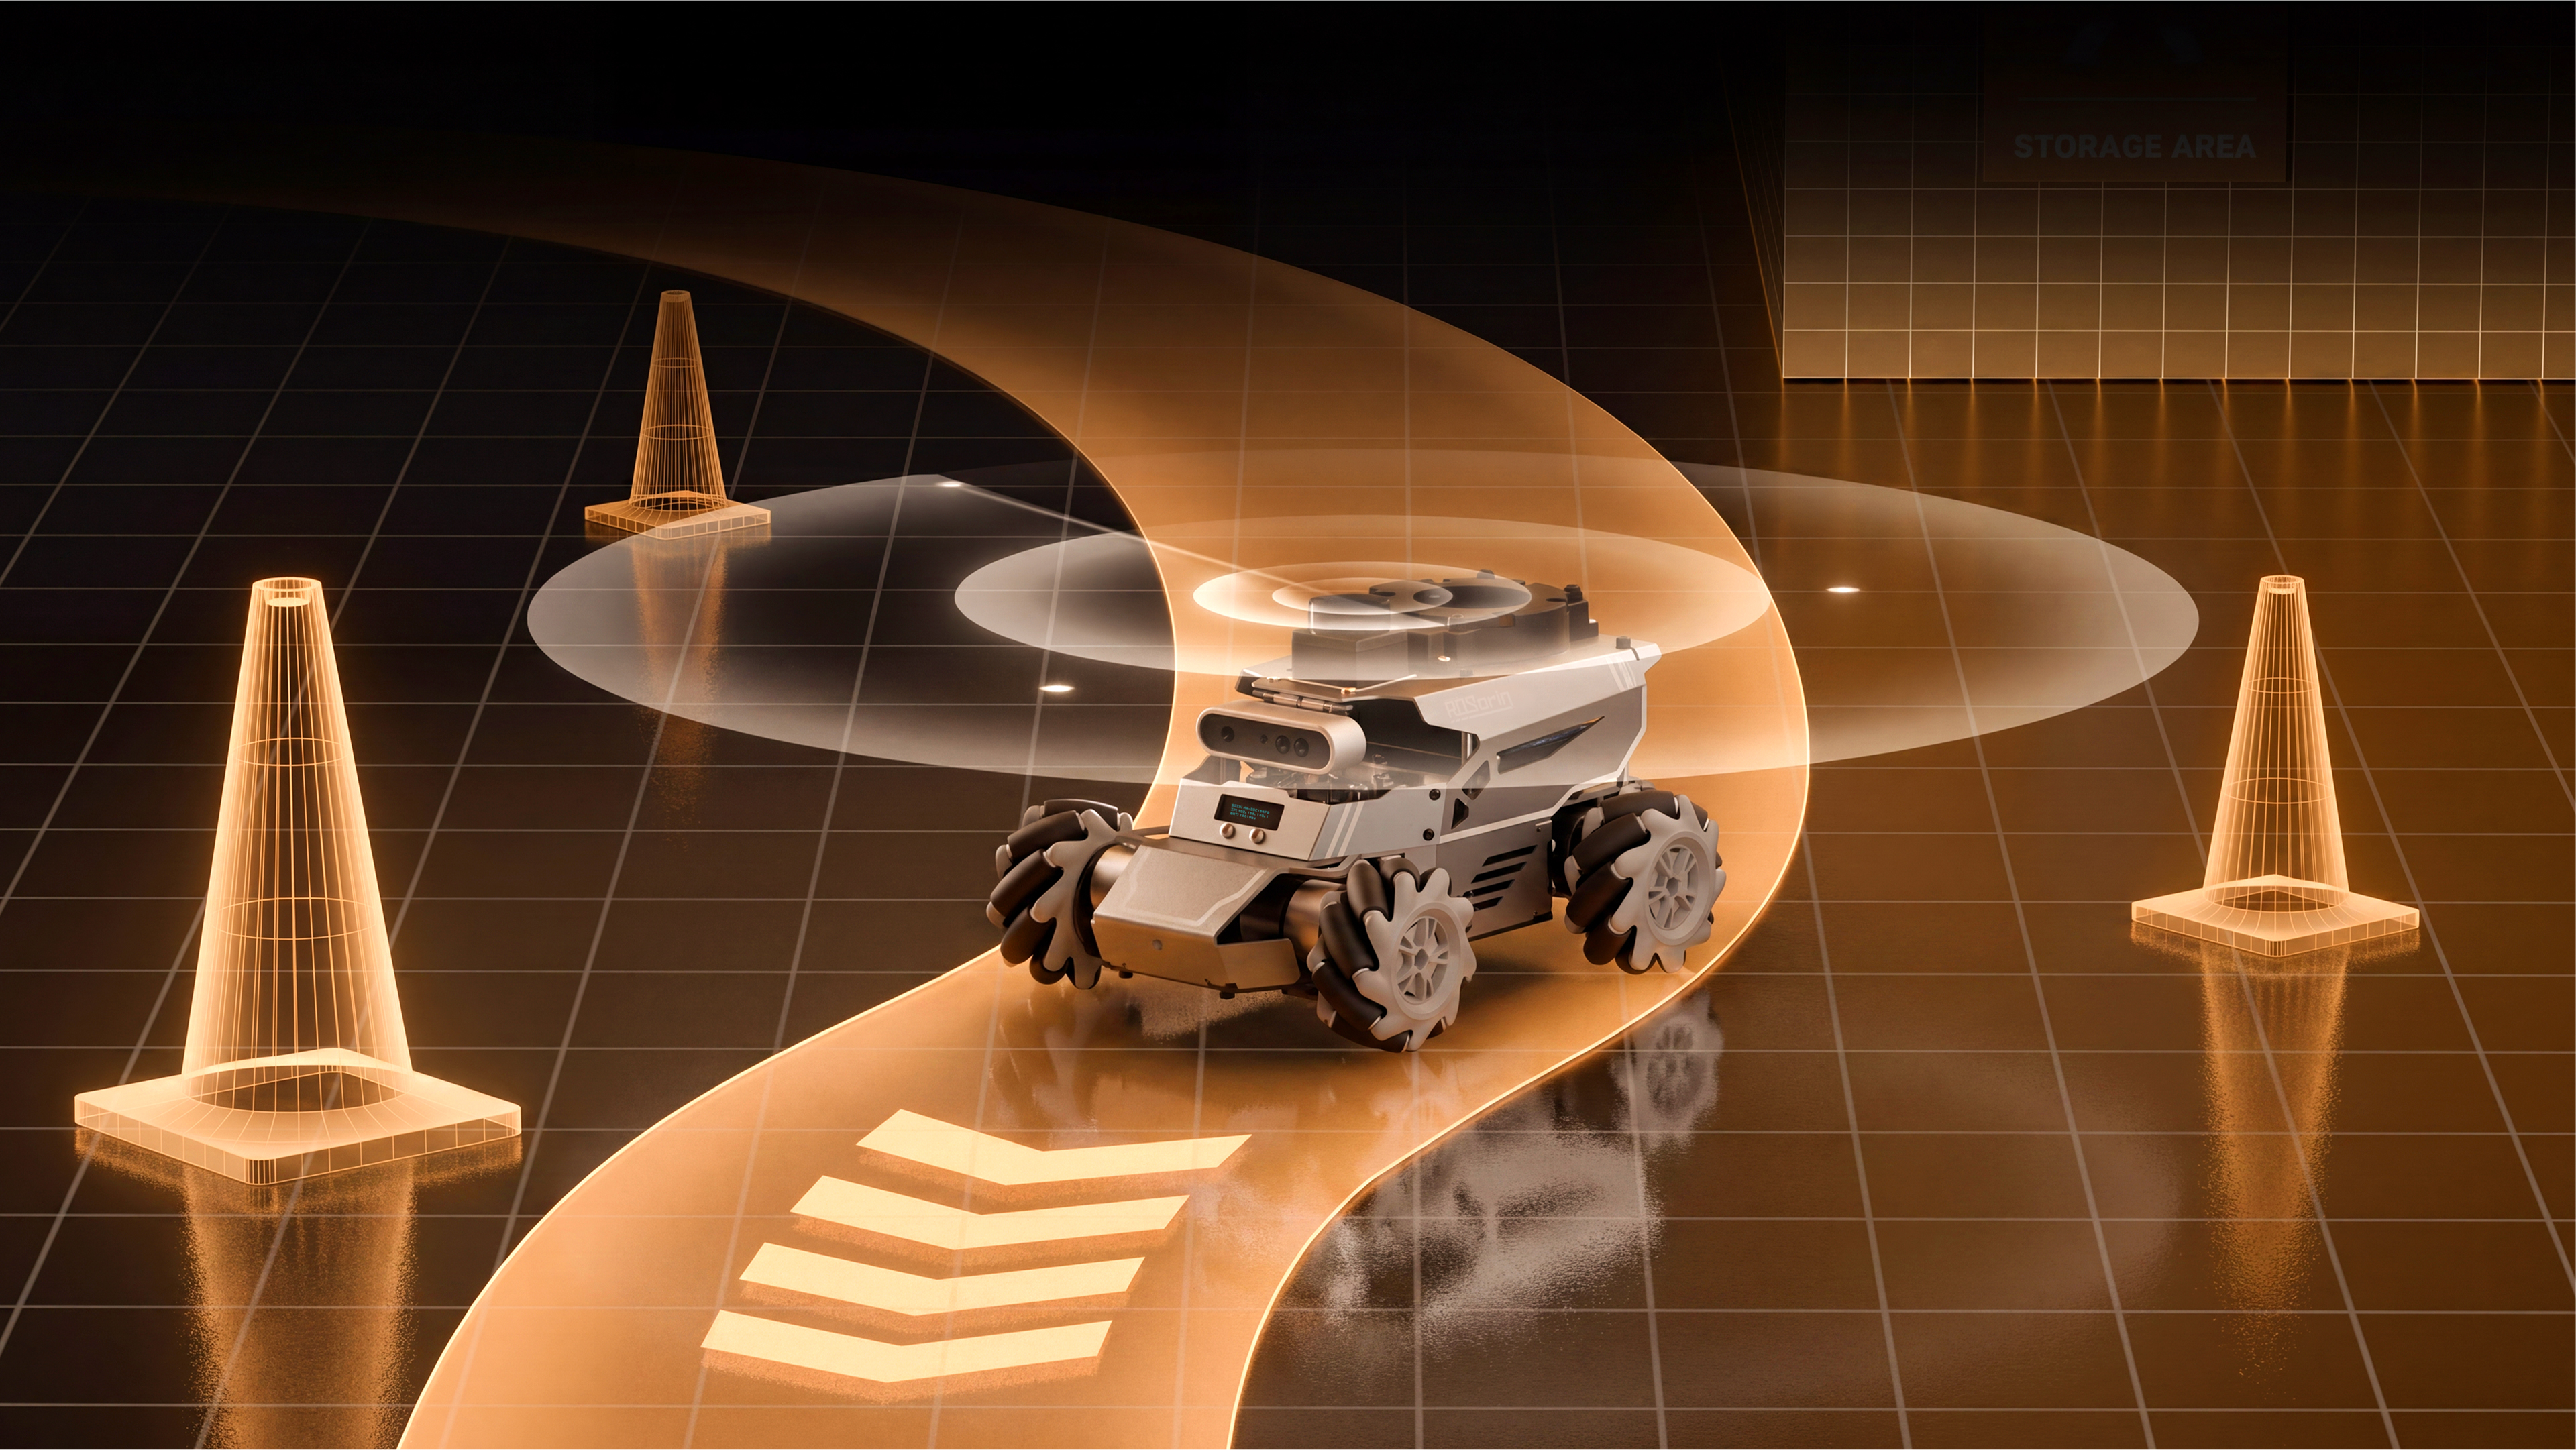
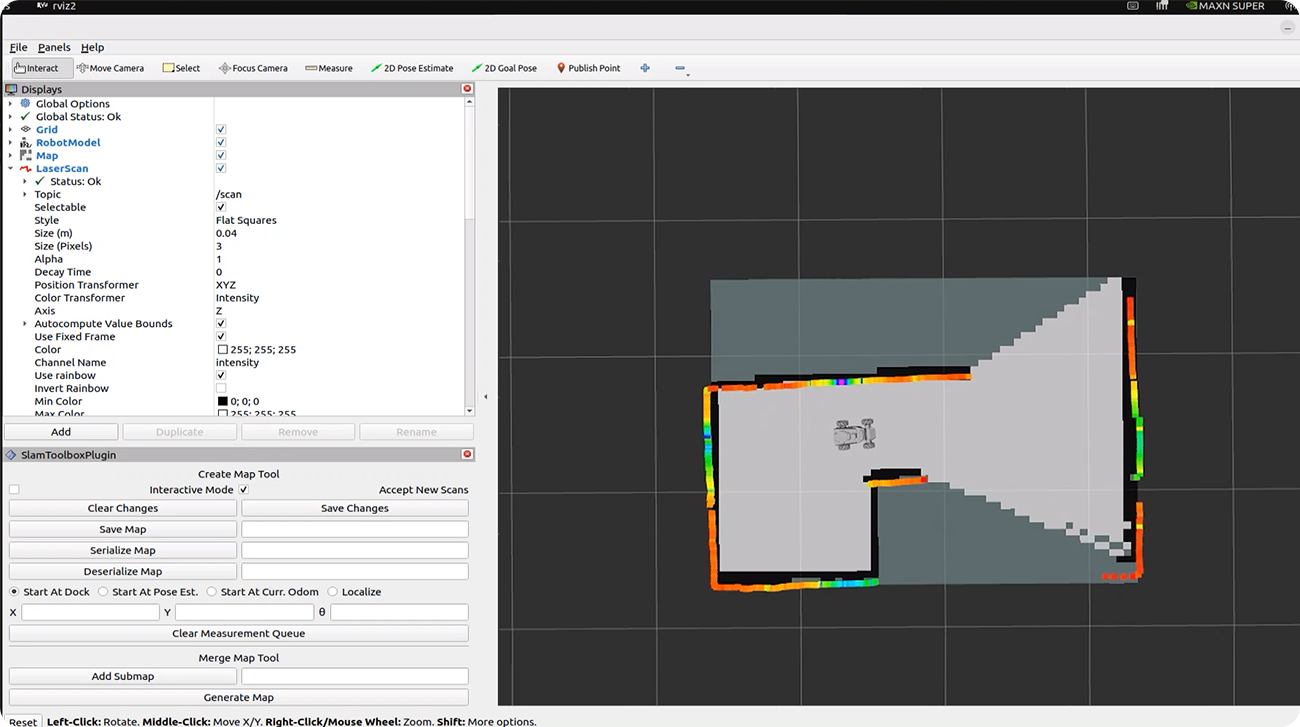
支持Gmapping、Cartographer、
RRT等多种SLAM算法,实现厘米级建图与自主导航避障。
Aurora930Pro结构光相机,实现点云图像、距离测量、
体积测算与三维建图等功能。
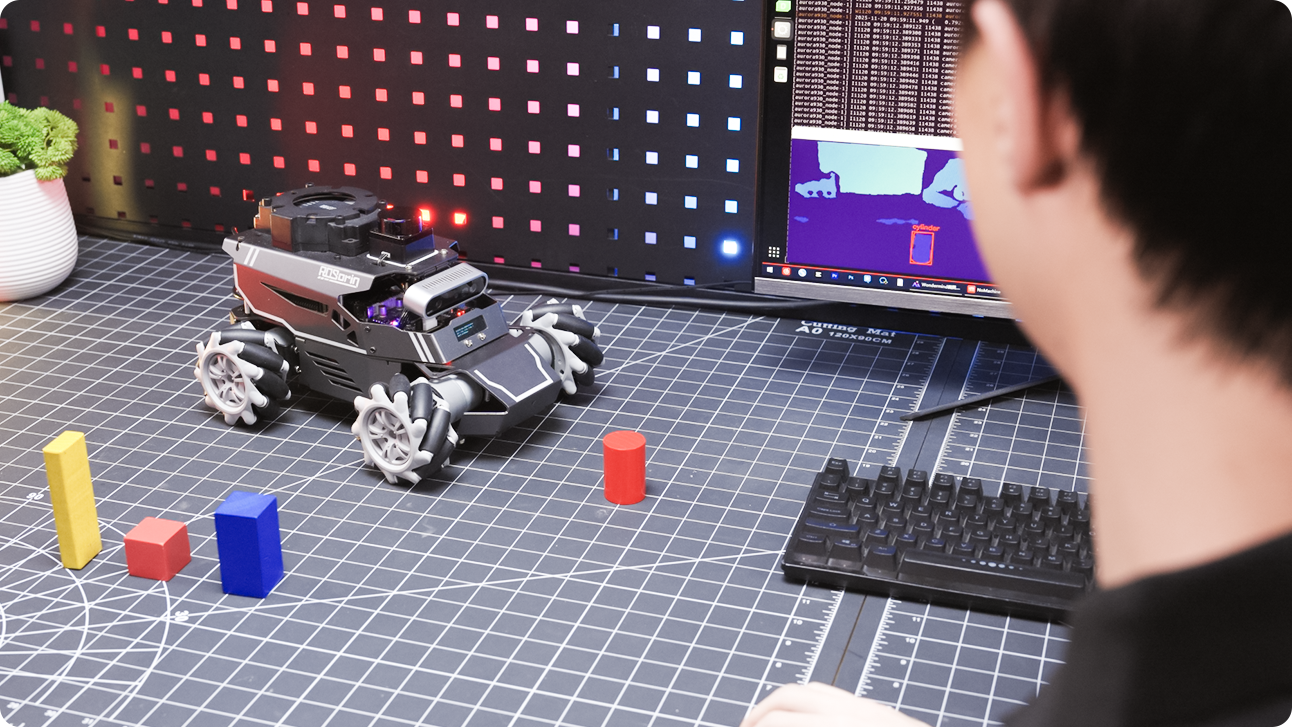
集成YOLO26、OpenCV、MediaPipe、KCF等多种高效算法框架,
实现物体检测、人脸识别、视觉巡线等玩法。
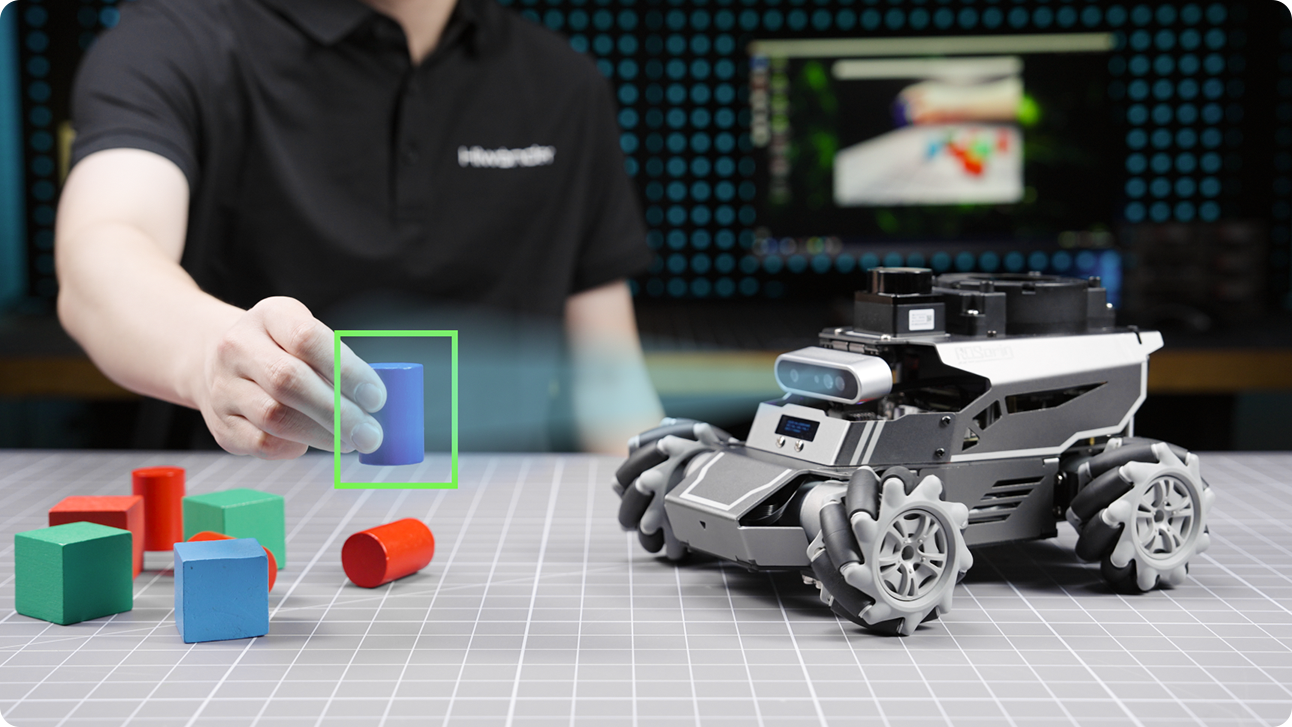
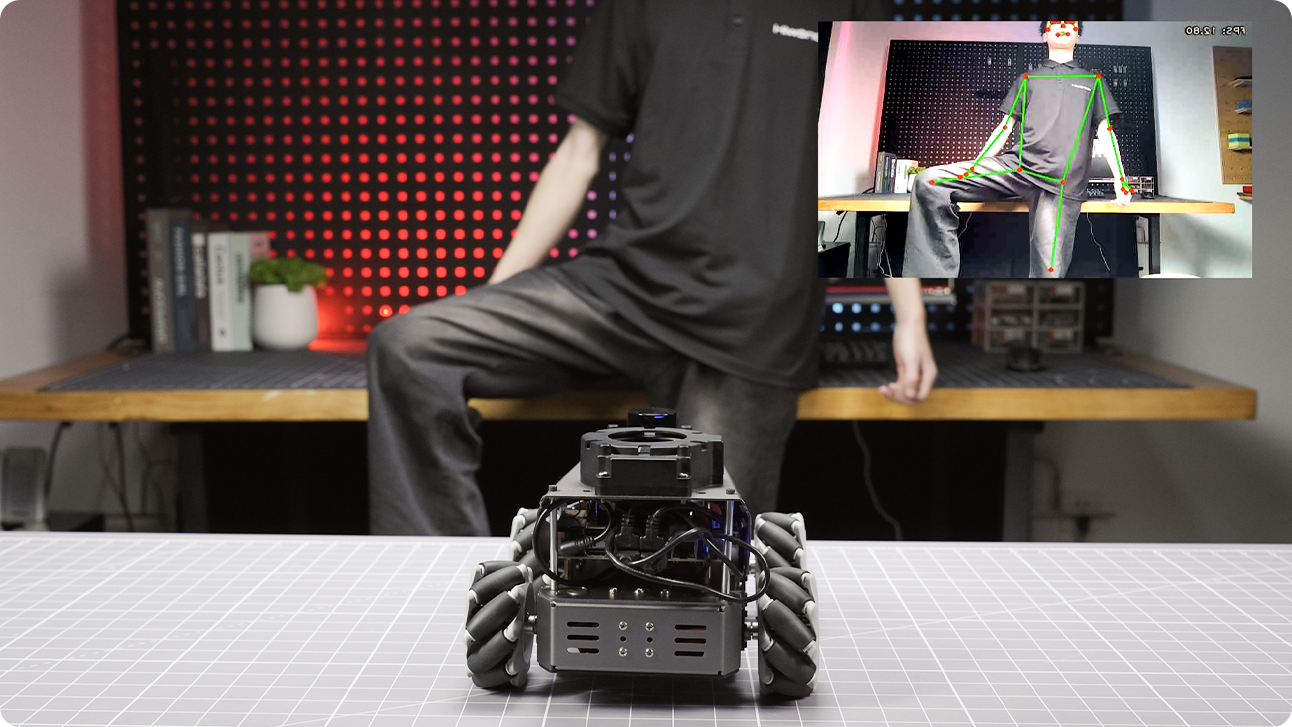
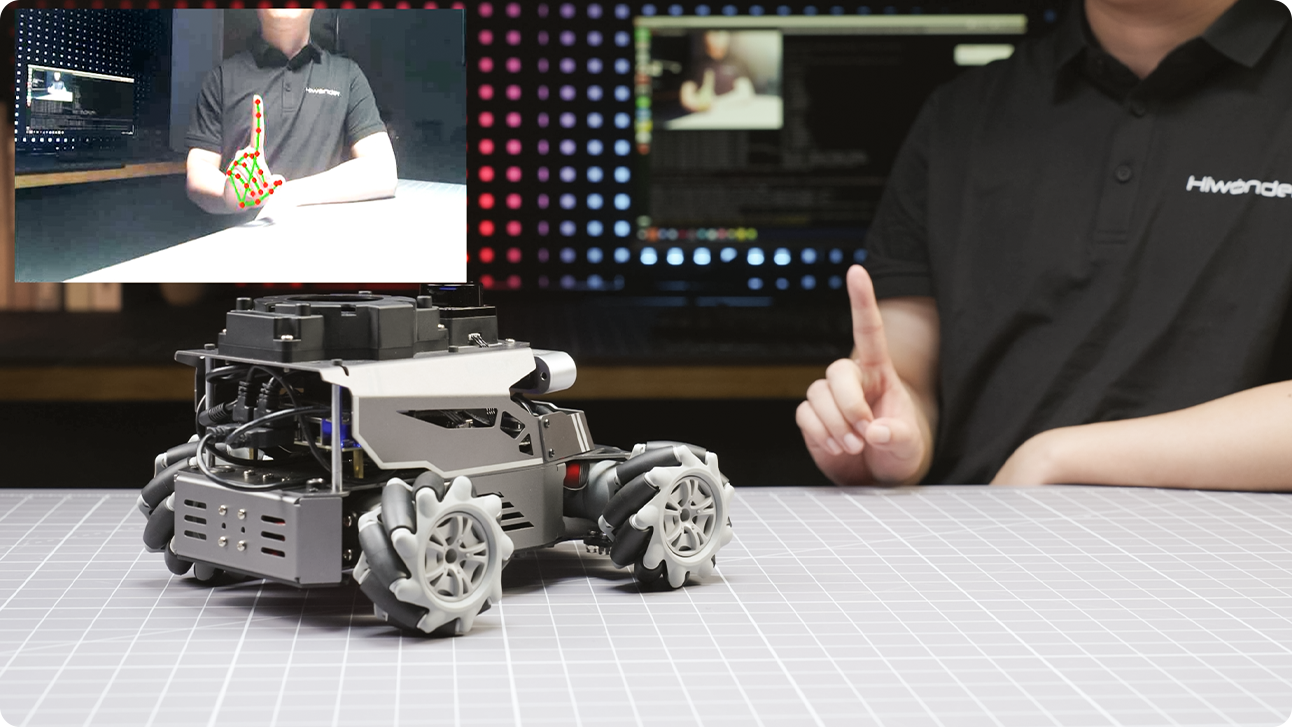
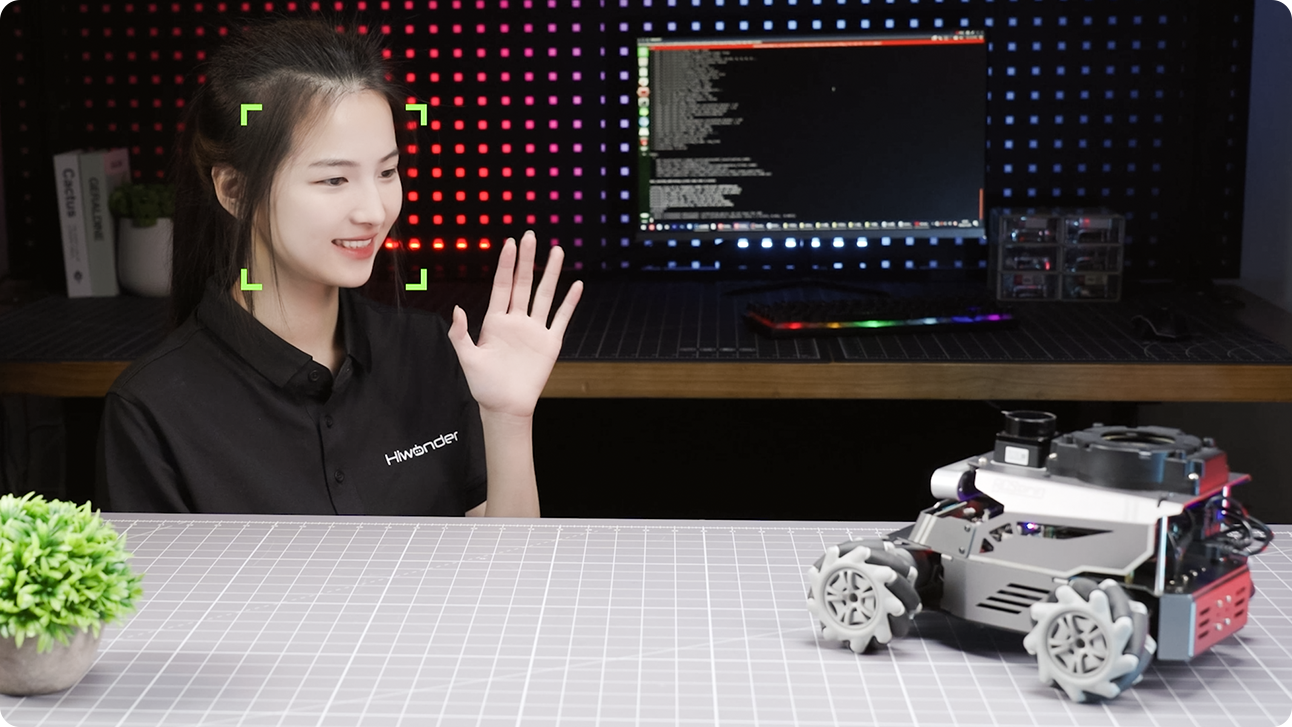
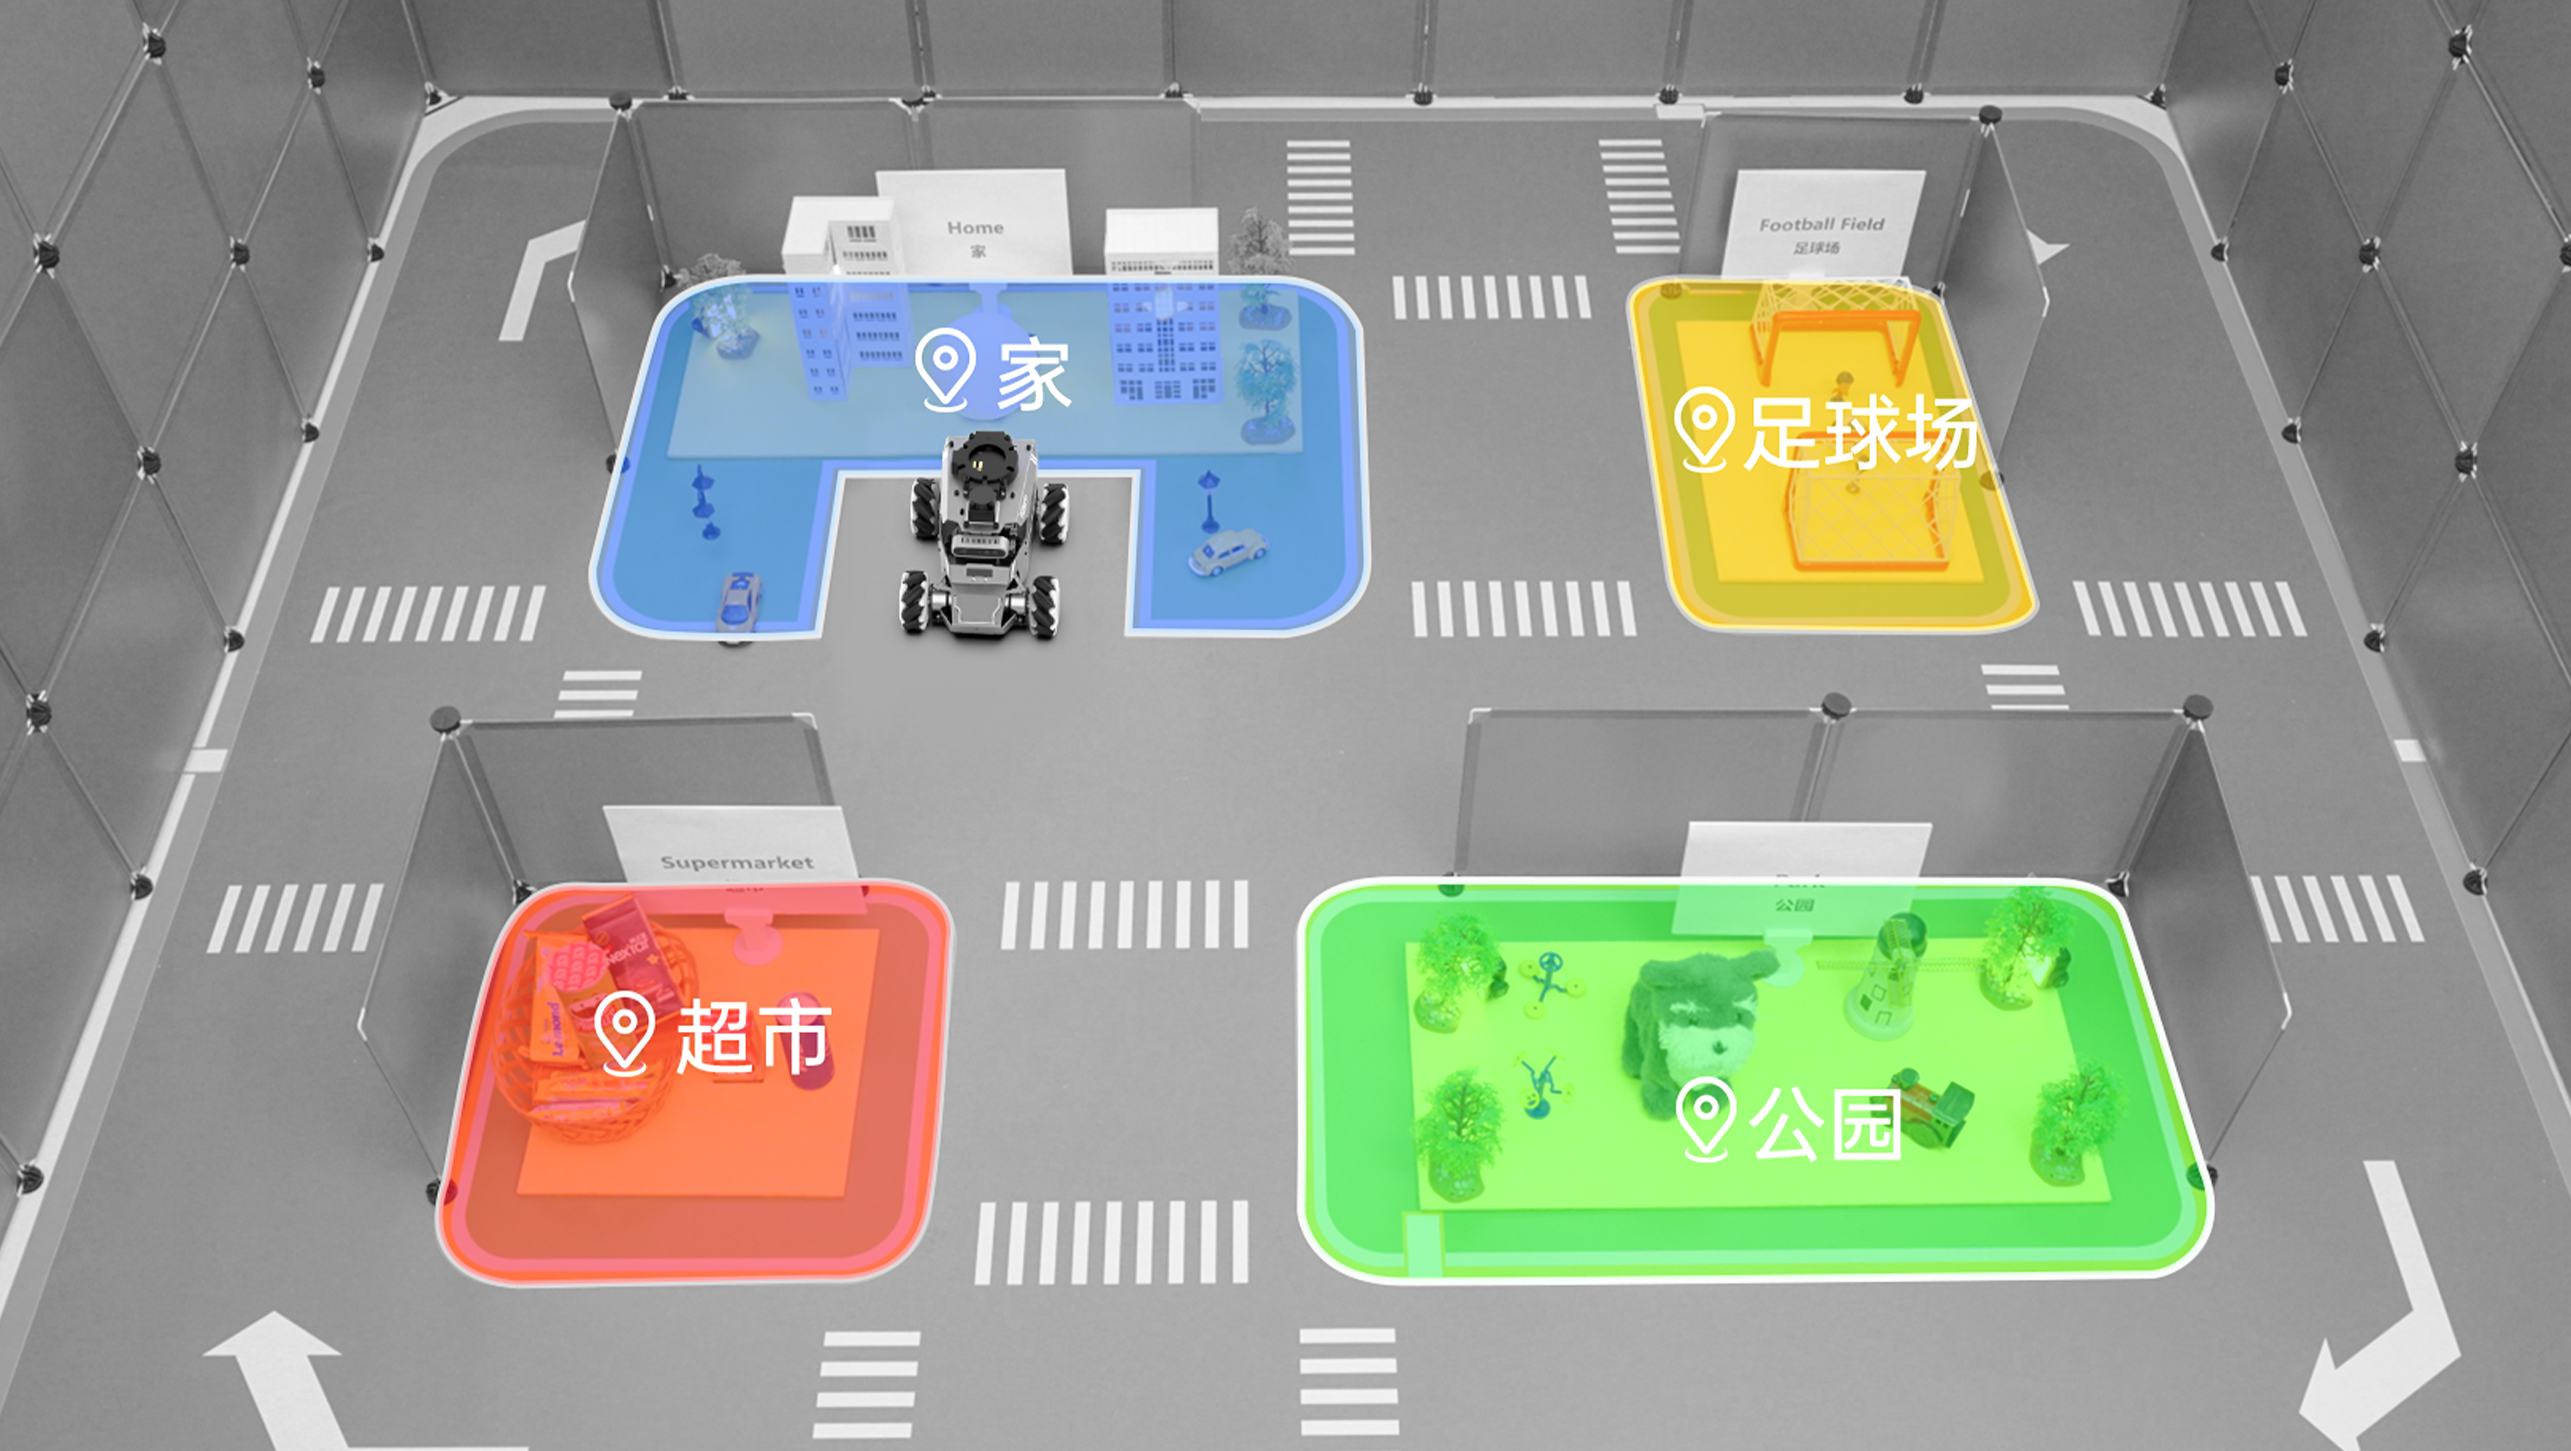
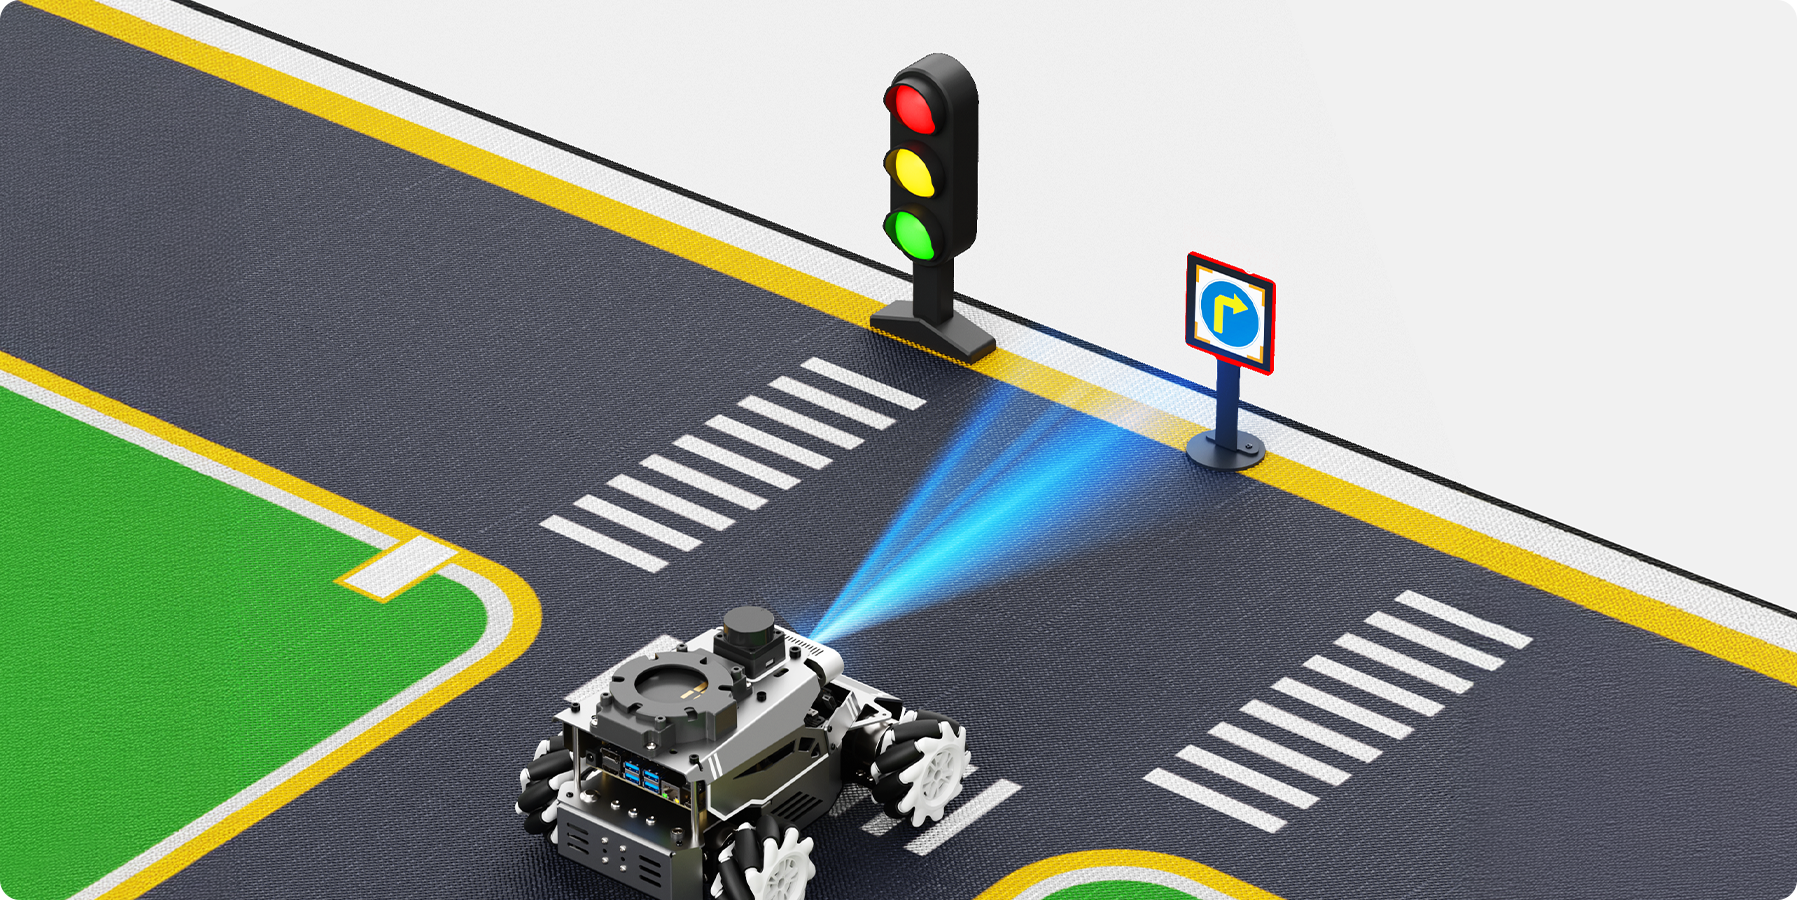
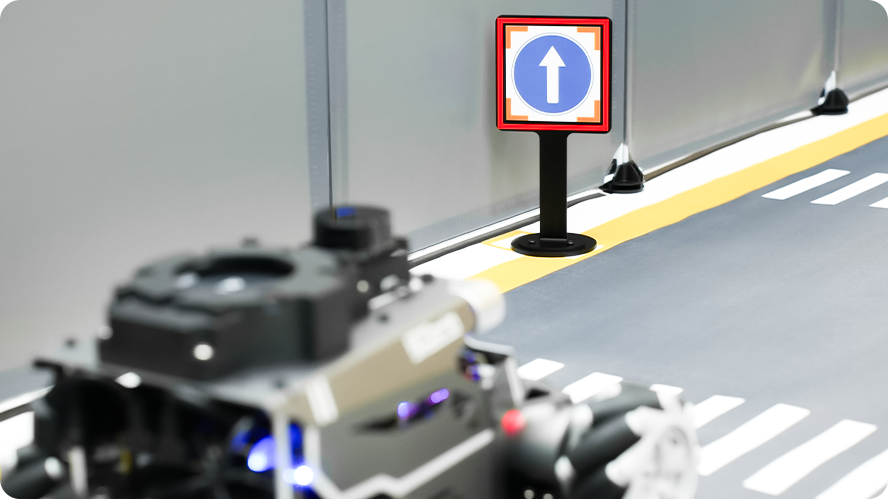
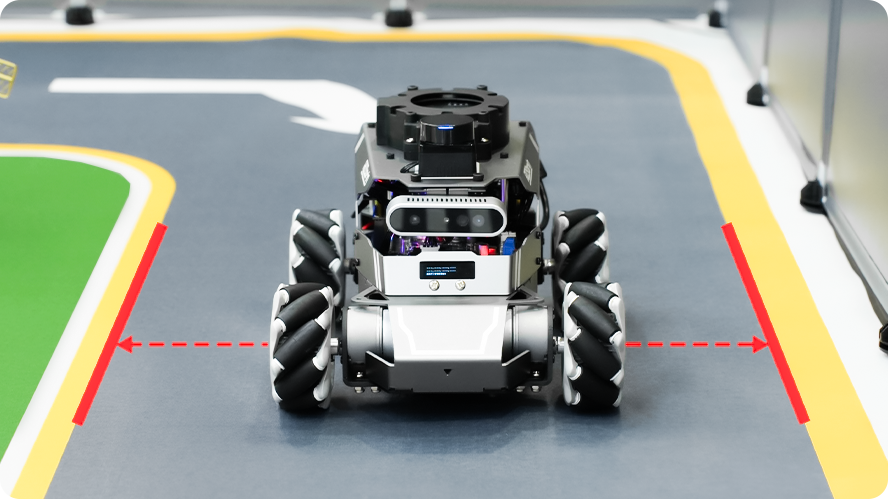
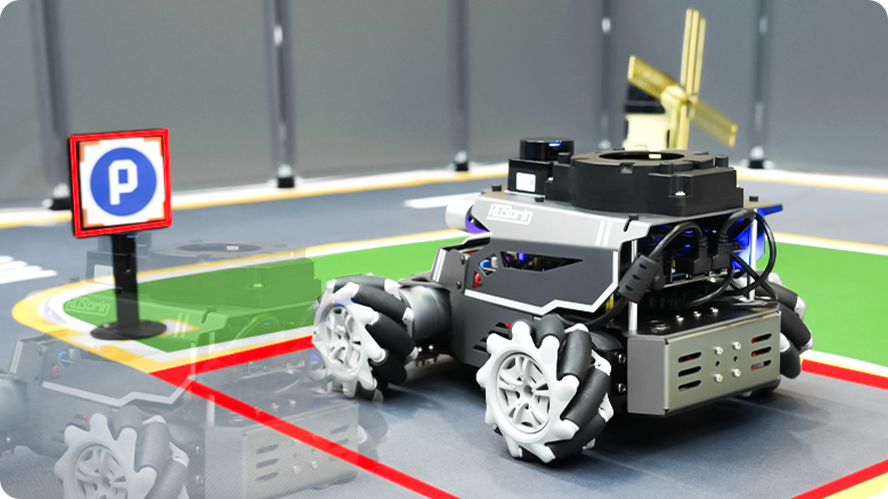
路标检测、车道保持、自主泊车、红绿灯决策,一套沙盘完成全流程验证。
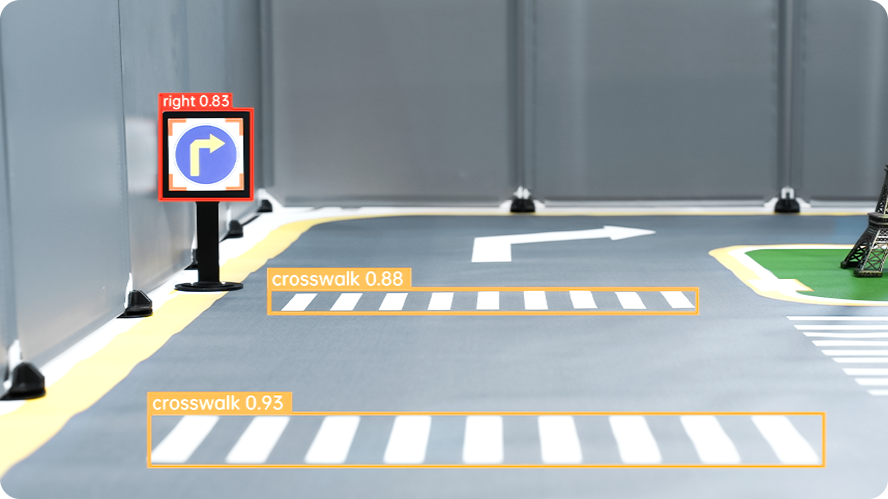
支持在虚拟环境中进行机器人仿真以及算法验证,
降低实体实验成本,提高课程迭代效率。
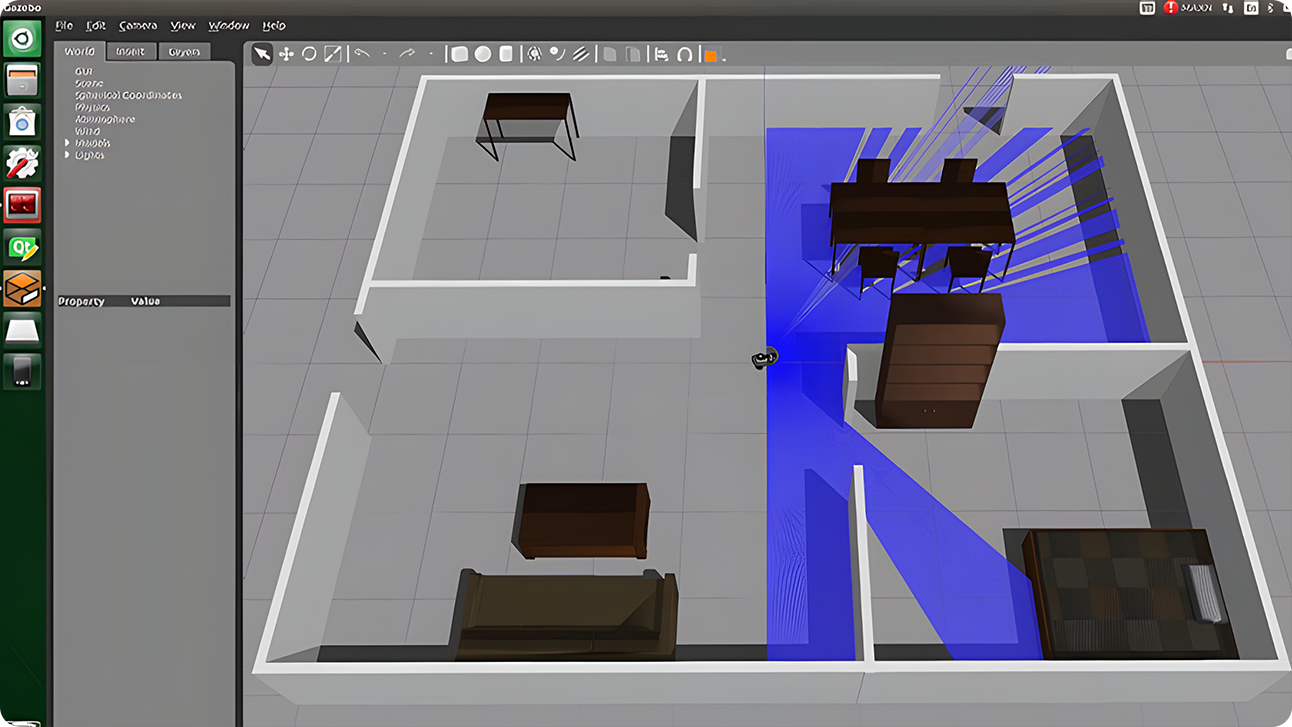
通过机器人模拟控制,进行建图导航的算法验证提高算法的迭代速度,降低试错成本。
通过可视化图像观察建图算法效果,方便调试并优化算法。
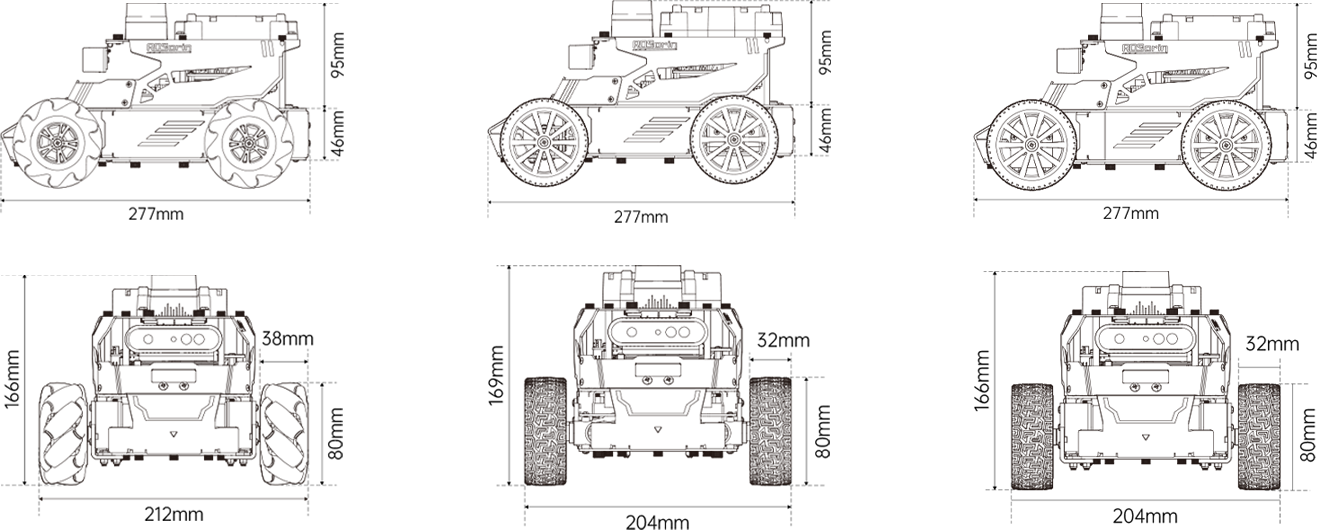
ROSOrin 详细参数
| 产品型号 |
麦克纳姆轮底盘版
(标准版) |
阿克曼底盘版
(标准版) |
四轮差速底盘版
(标准版) |
|---|---|---|---|
| 产品尺寸 | 277×212×166mm | 277×204×169mm | 277×204×166mm |
| 产品重量 | 2.66kg | 2.15kg | 2.26kg |
| 电机 | 520金属齿轮减速电机 | ||
| 编码器 | AB相高精度正交编码器 | ||
| 机体材料 | 全金属铝合金底盘,阳极氧化处理工艺 | ||
| ROS控制器 | Jetson Nano/Jetson Orin Nano Super/Jetson Orin NX Super/树莓派5主板 | ||
| 多功能扩展板 | STM32 ROS机器人控制器,JETSON多功能扩展板 | ||
| 控制方式 | 手机APP控制,手柄控制,PC端控制 | ||
| 深度相机 | Aurora 930 Pro3D深度相机 | ||
| 激光雷达 | STL-19P D500 TOF激光雷达 | ||
| 电池 | 11.1V 6000mAh 3C锂电池 | ||
| 音频/拾音 | WonderEchoProAI语音交互盒/一体式6路麦克风阵列模块 | ||
| 操作系统 | Ubuntu 18.04 LTS + ROS Melodic/ Ubuntu 22.04/ROS2 humble | ||
| 软件 | iOS/安卓APP | ||
| 通讯方式 | WiFi/以太网 | ||
| 编程工具 | Python / C / C++ / JavaScript | ||
| 存储 |
64G TF卡
(Jetson Nano、树莓派5) |
128G固态硬盘
(Jetson Orin Nano Super、Jetson Orin NX Super) |
|
| 舵机型号 | LD-1501MG | ||
| 地图/道具 | AI无人驾驶沙盘地图、红绿灯、路标指示牌 | ||
| 配套资料 | 开发手册,视频教程,ROS源码,系统镜像,配套软件 | ||
| 包装重量及体积 | 3.6kg,长418×宽260×高245mm | ||
ROSOrin 是幻尔(Hiwonder)推出的基于 ROS2 的多模态 AI 机器人平台,专为高校教学、科研实验与创客开发设计。它最大的差异化在于一台机器人 = 三种底盘 = 多个研究方向:通过专利一体式模块化底盘,可在麦轮、阿克曼、差速三种运动模式间快速切换,在同一套硬件上验证不同运动模型与导航规划算法。
ROSOrin 部署了多模态 AI 大模型(支持在线与本地部署),并深度集成 OpenClaw 智能体,可独立完成跨平台协同、智能信息归集、主动式响应、动态底层调用、空间向量记忆等高阶具身智能应用,实现从多维感知到物理执行的全链路闭环。
ROSOrin 搭载 NVIDIA Jetson / 树莓派5、激光雷达、3D 深度相机、6路麦克风阵列及 AI 语音交互盒等高性能硬件,可轻松实现运动控制、建图导航、路径规划、三维识别、追踪避障、语音交互、声源定位等创意应用。
完全可以。ROSOrin 的学习路径从零基础到高阶全覆盖,配套资源包括体系化课程、完整源码开放、仿真环境、图形化工具及官方文档。
可以到 【幻尔社区】 进行技术提问,届时会有相关技术人员在线回复。


