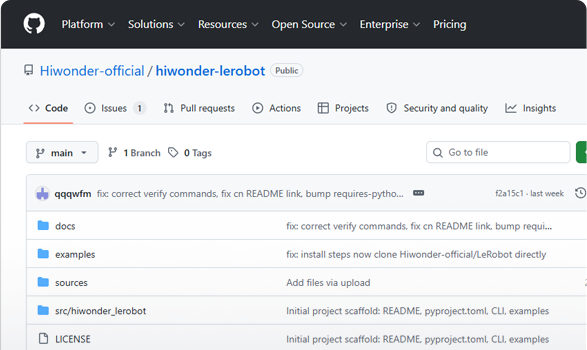
LeRobot 开源生态
全球社区同频
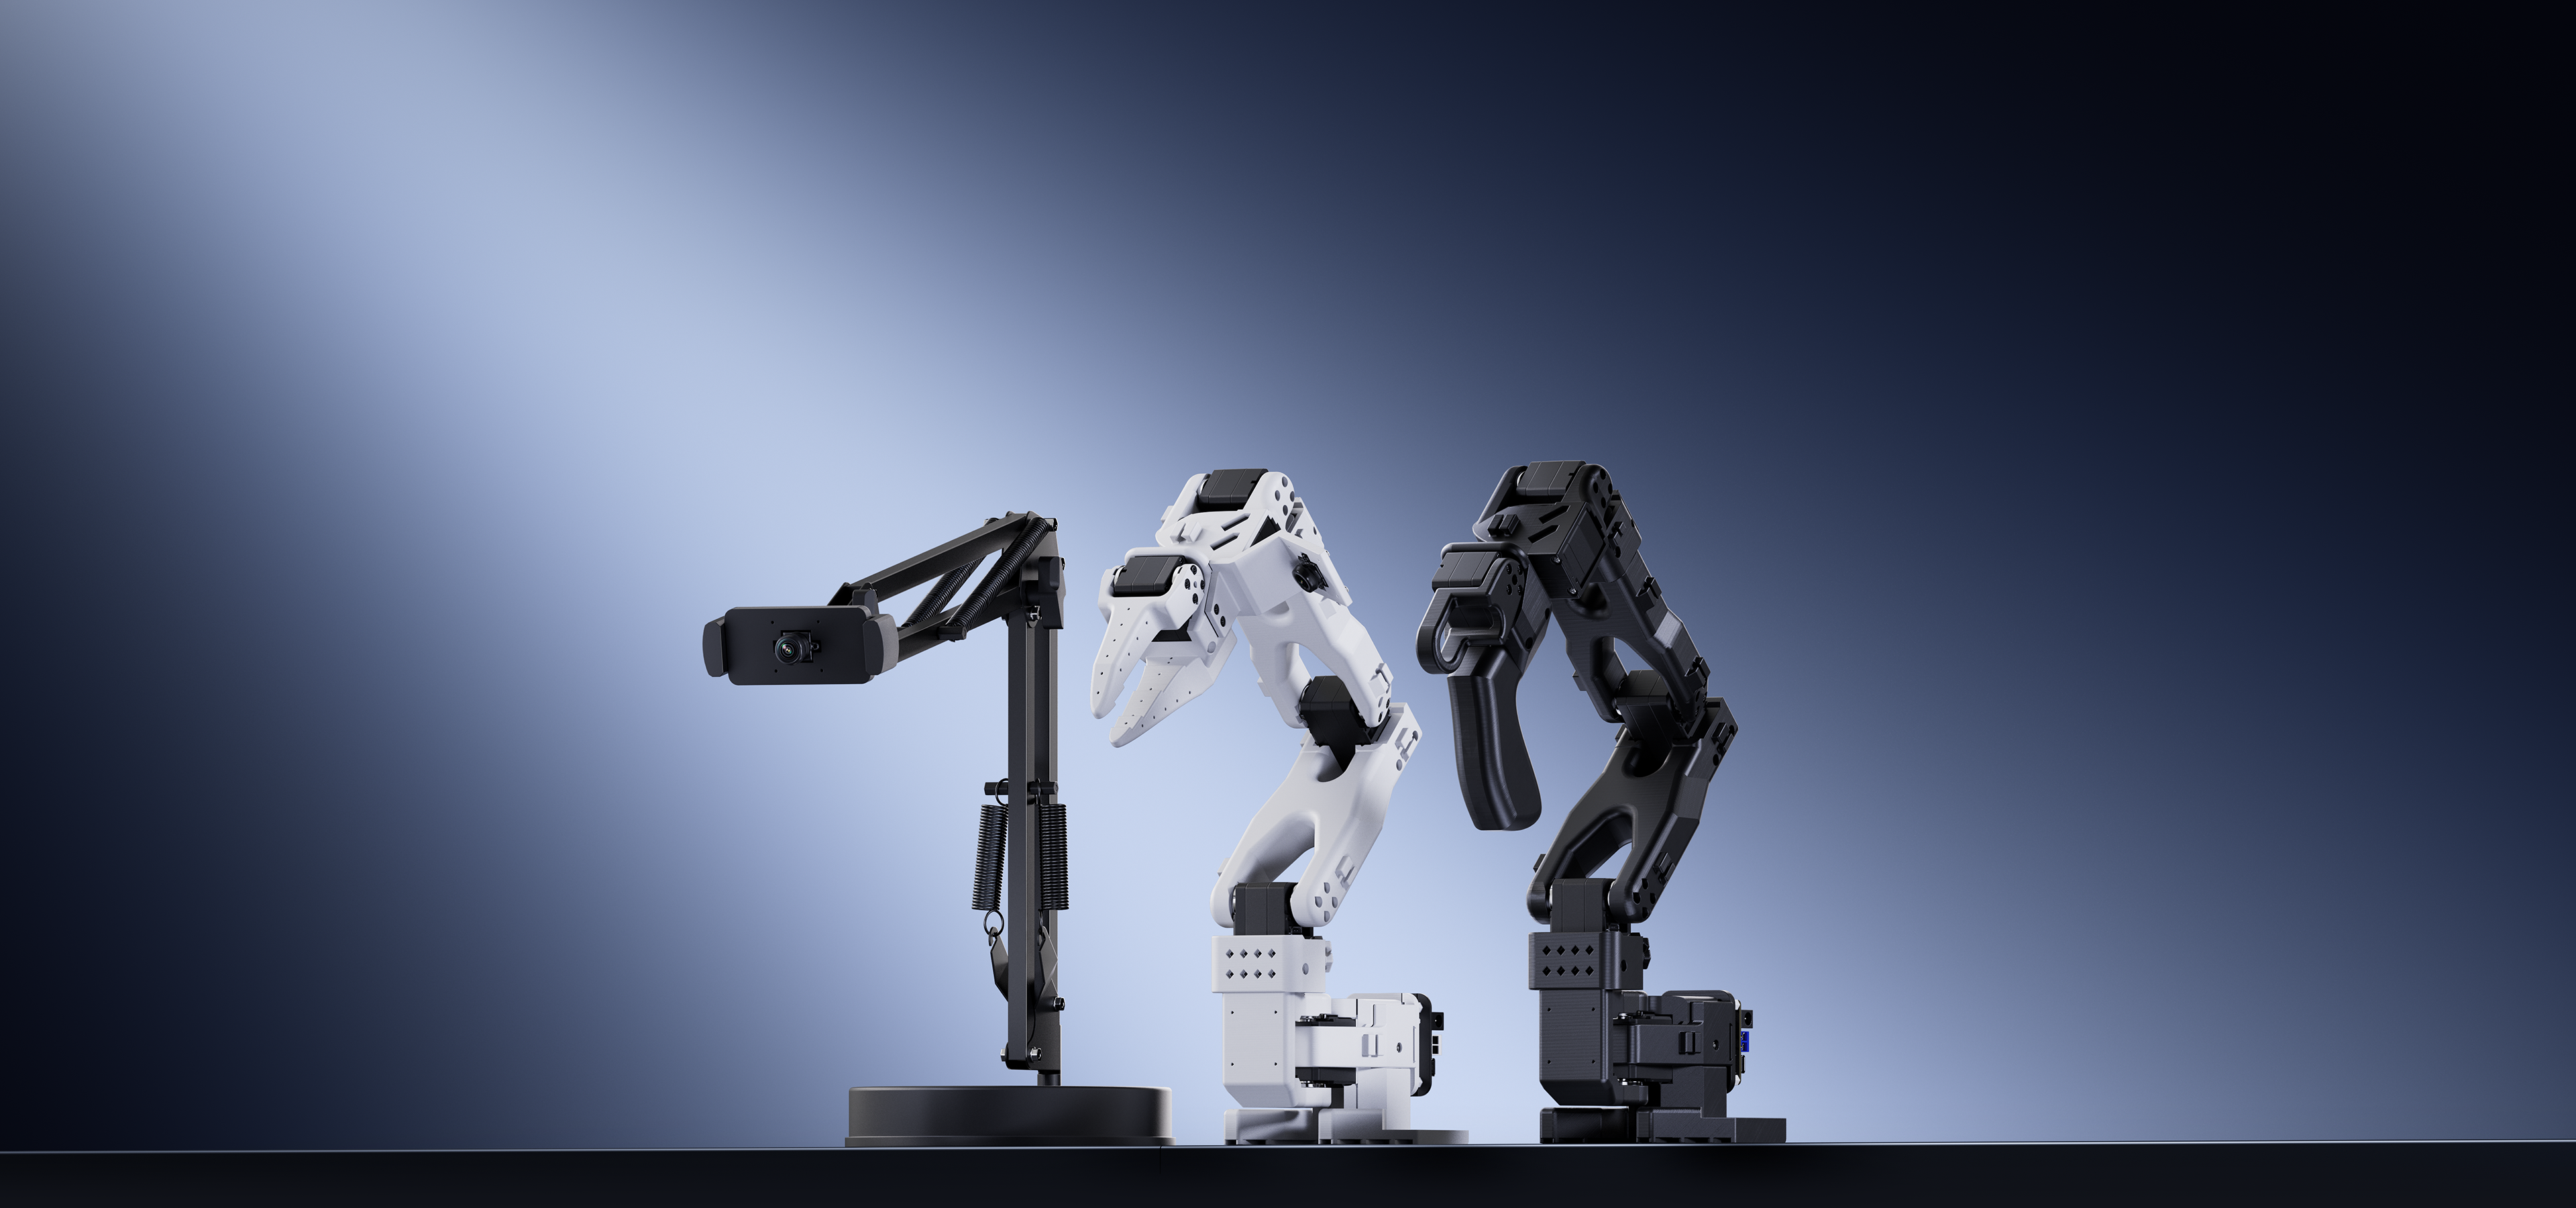
具身智能开源机械臂
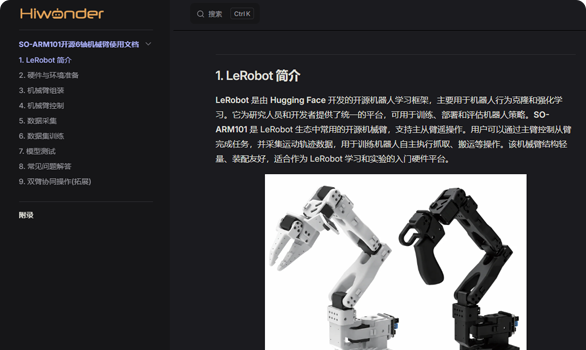
SO-ARM101机械臂基于Hugging Face LeRobot开发,是一套由主臂和从臂搭配在一起的开源遥操作机械臂套件,专注于为学生及科研人员提供模仿学习VLA的入门级上手体验。我们在原版开源方案的基础上,深度优化了其硬件体验,机身搭载幻尔全自研磁编码总线舵机,内置梯形加减速算法,运动丝滑流畅不卡顿,让你能更专注于AI算法本身,而非纠结于硬件调试。
与传统机械臂不同,SO-ARM101机械臂的核心是"学习"。您可以通过模仿学习、强化学习等方式"教"它完成任务,比如抓取特定物体、模仿人的动作轨迹等,应用场景更加灵活多变。整个项目从硬件结构设计、软件代码到模型算法,全部开源。您不仅可以使用它,还可以深入研究、修改并分享您的改进,成为全球创新社区的一份子。
全球社区同频
扭矩大 抖动小
更丝滑 更静音
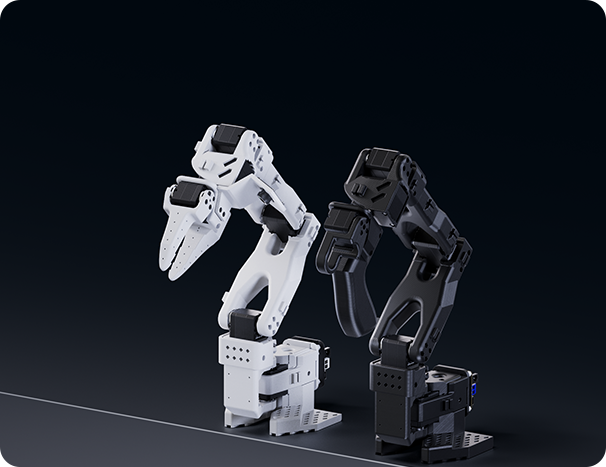
模仿学习
消除原版旷量
运动轨迹更精准
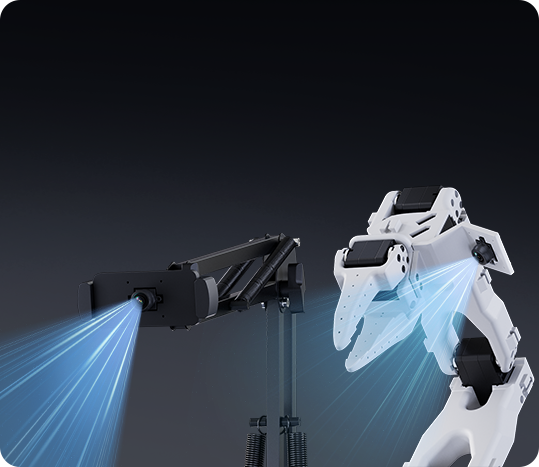
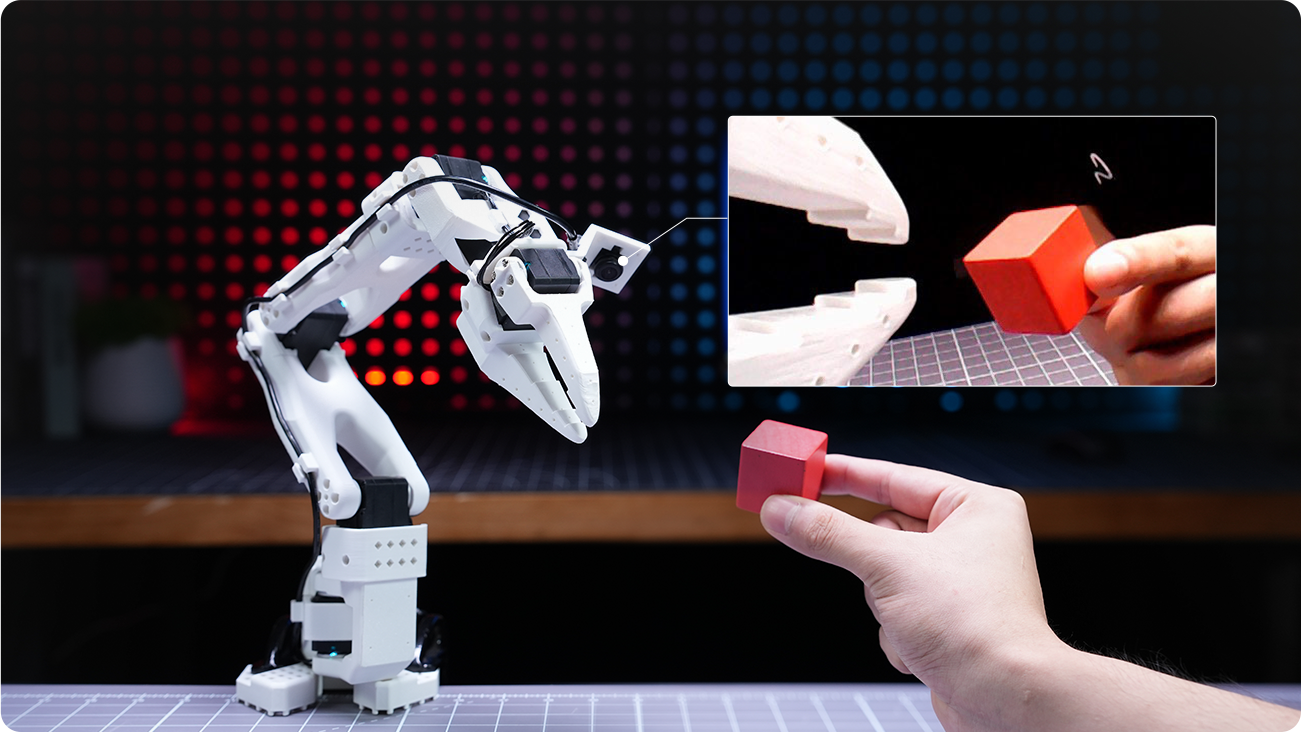
手眼协同 全局感知
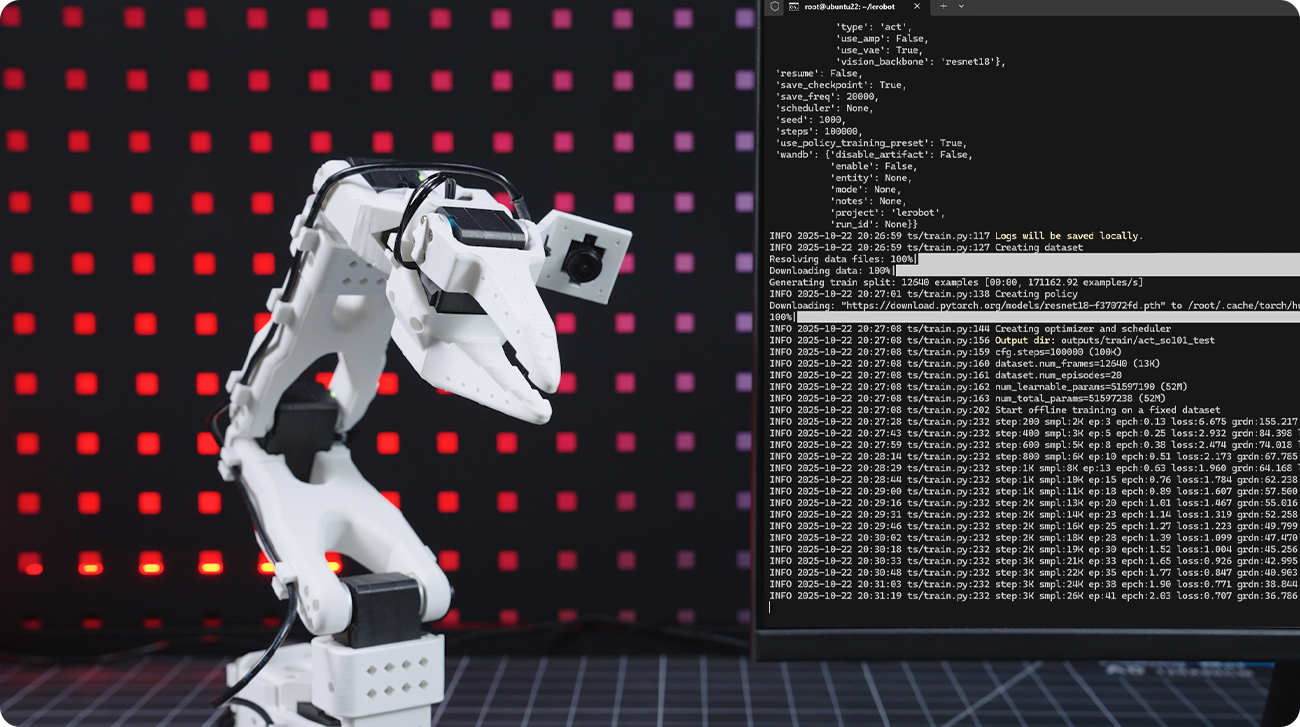
集成Hugging Face AI 训练框架,采集训练部署全流程闭环,助力项目快速落地
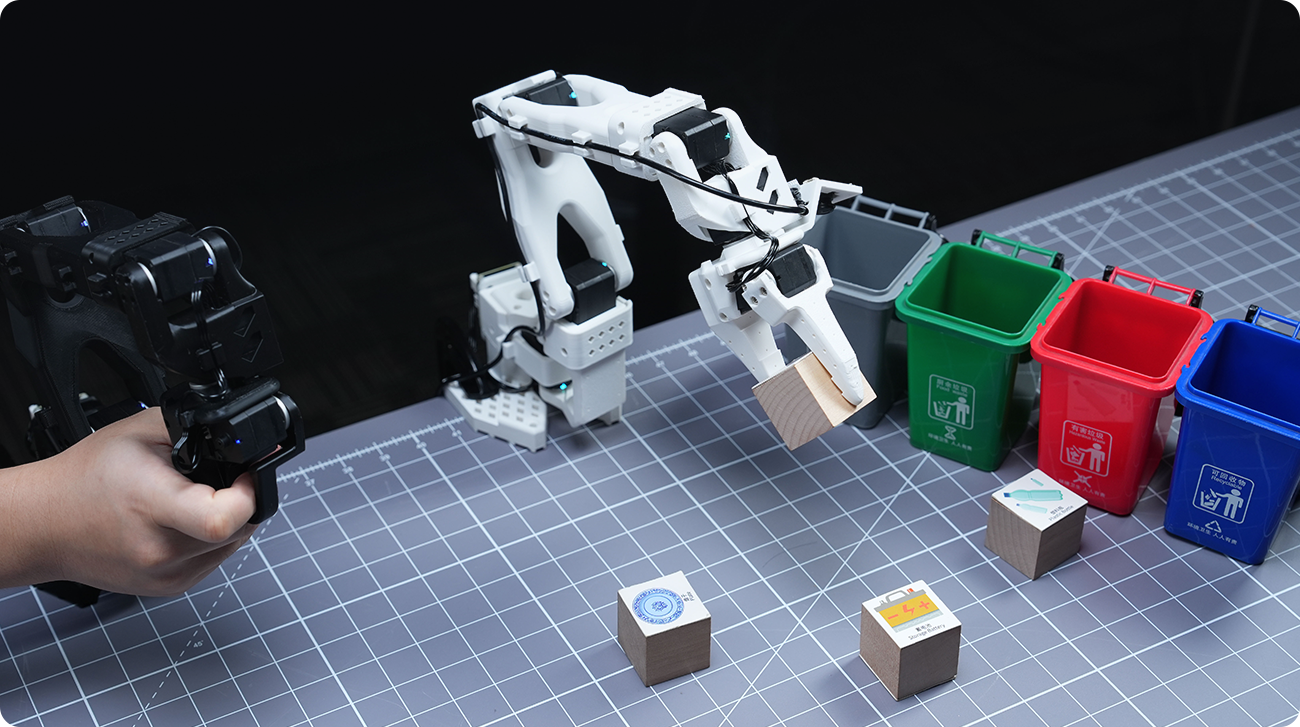
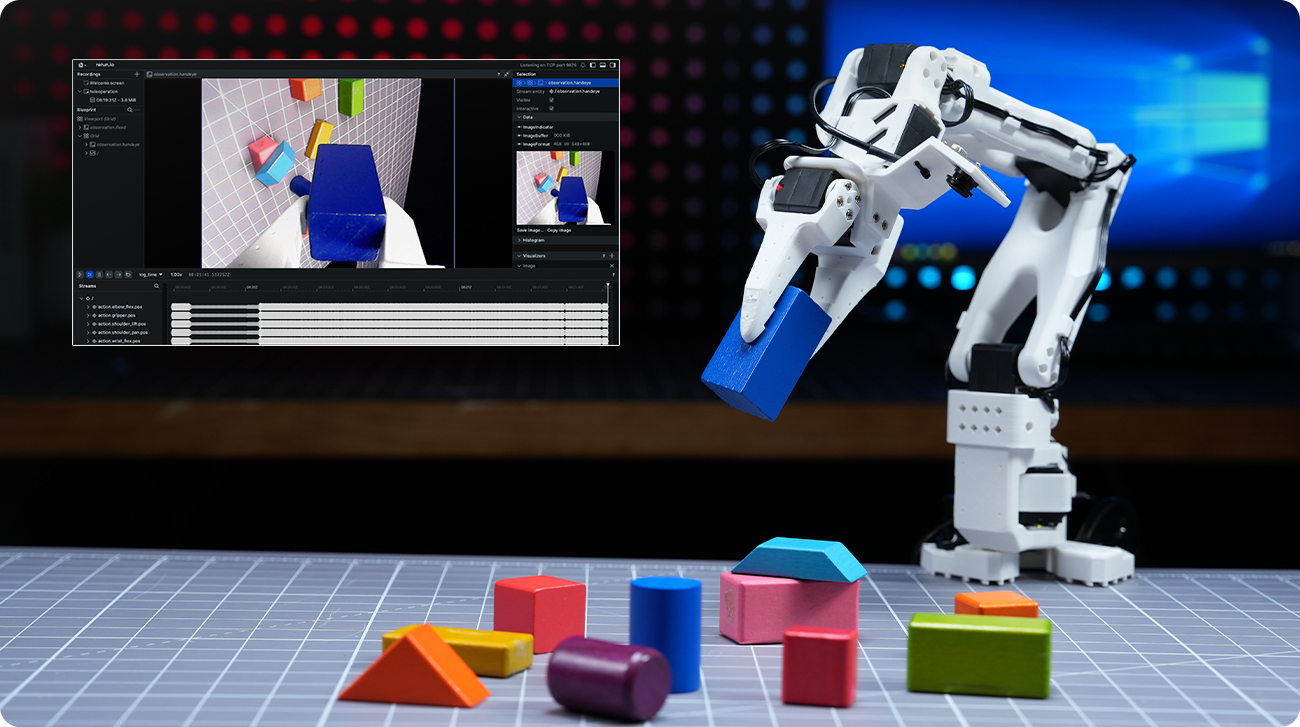
双摄智能视觉,构建近距精细操作+全局环境洞察双重感知体系。
毫米级目标定位
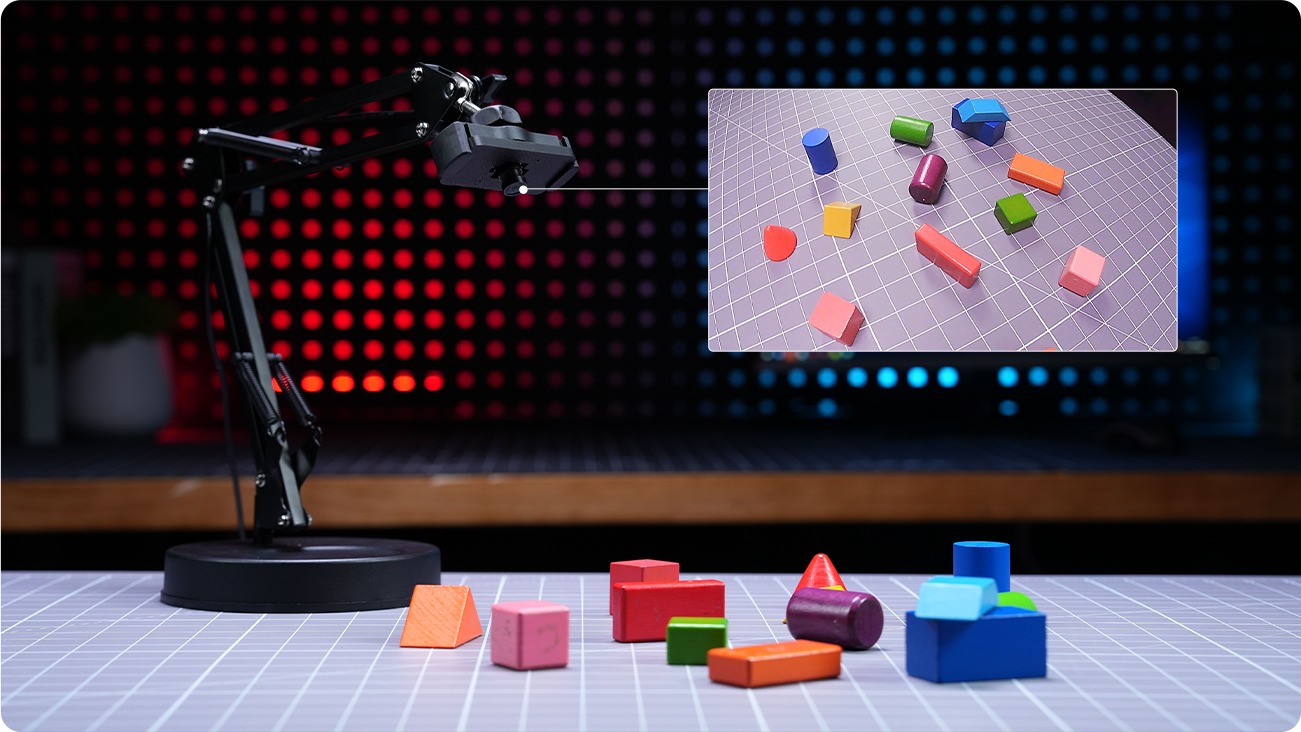
全局环境感知
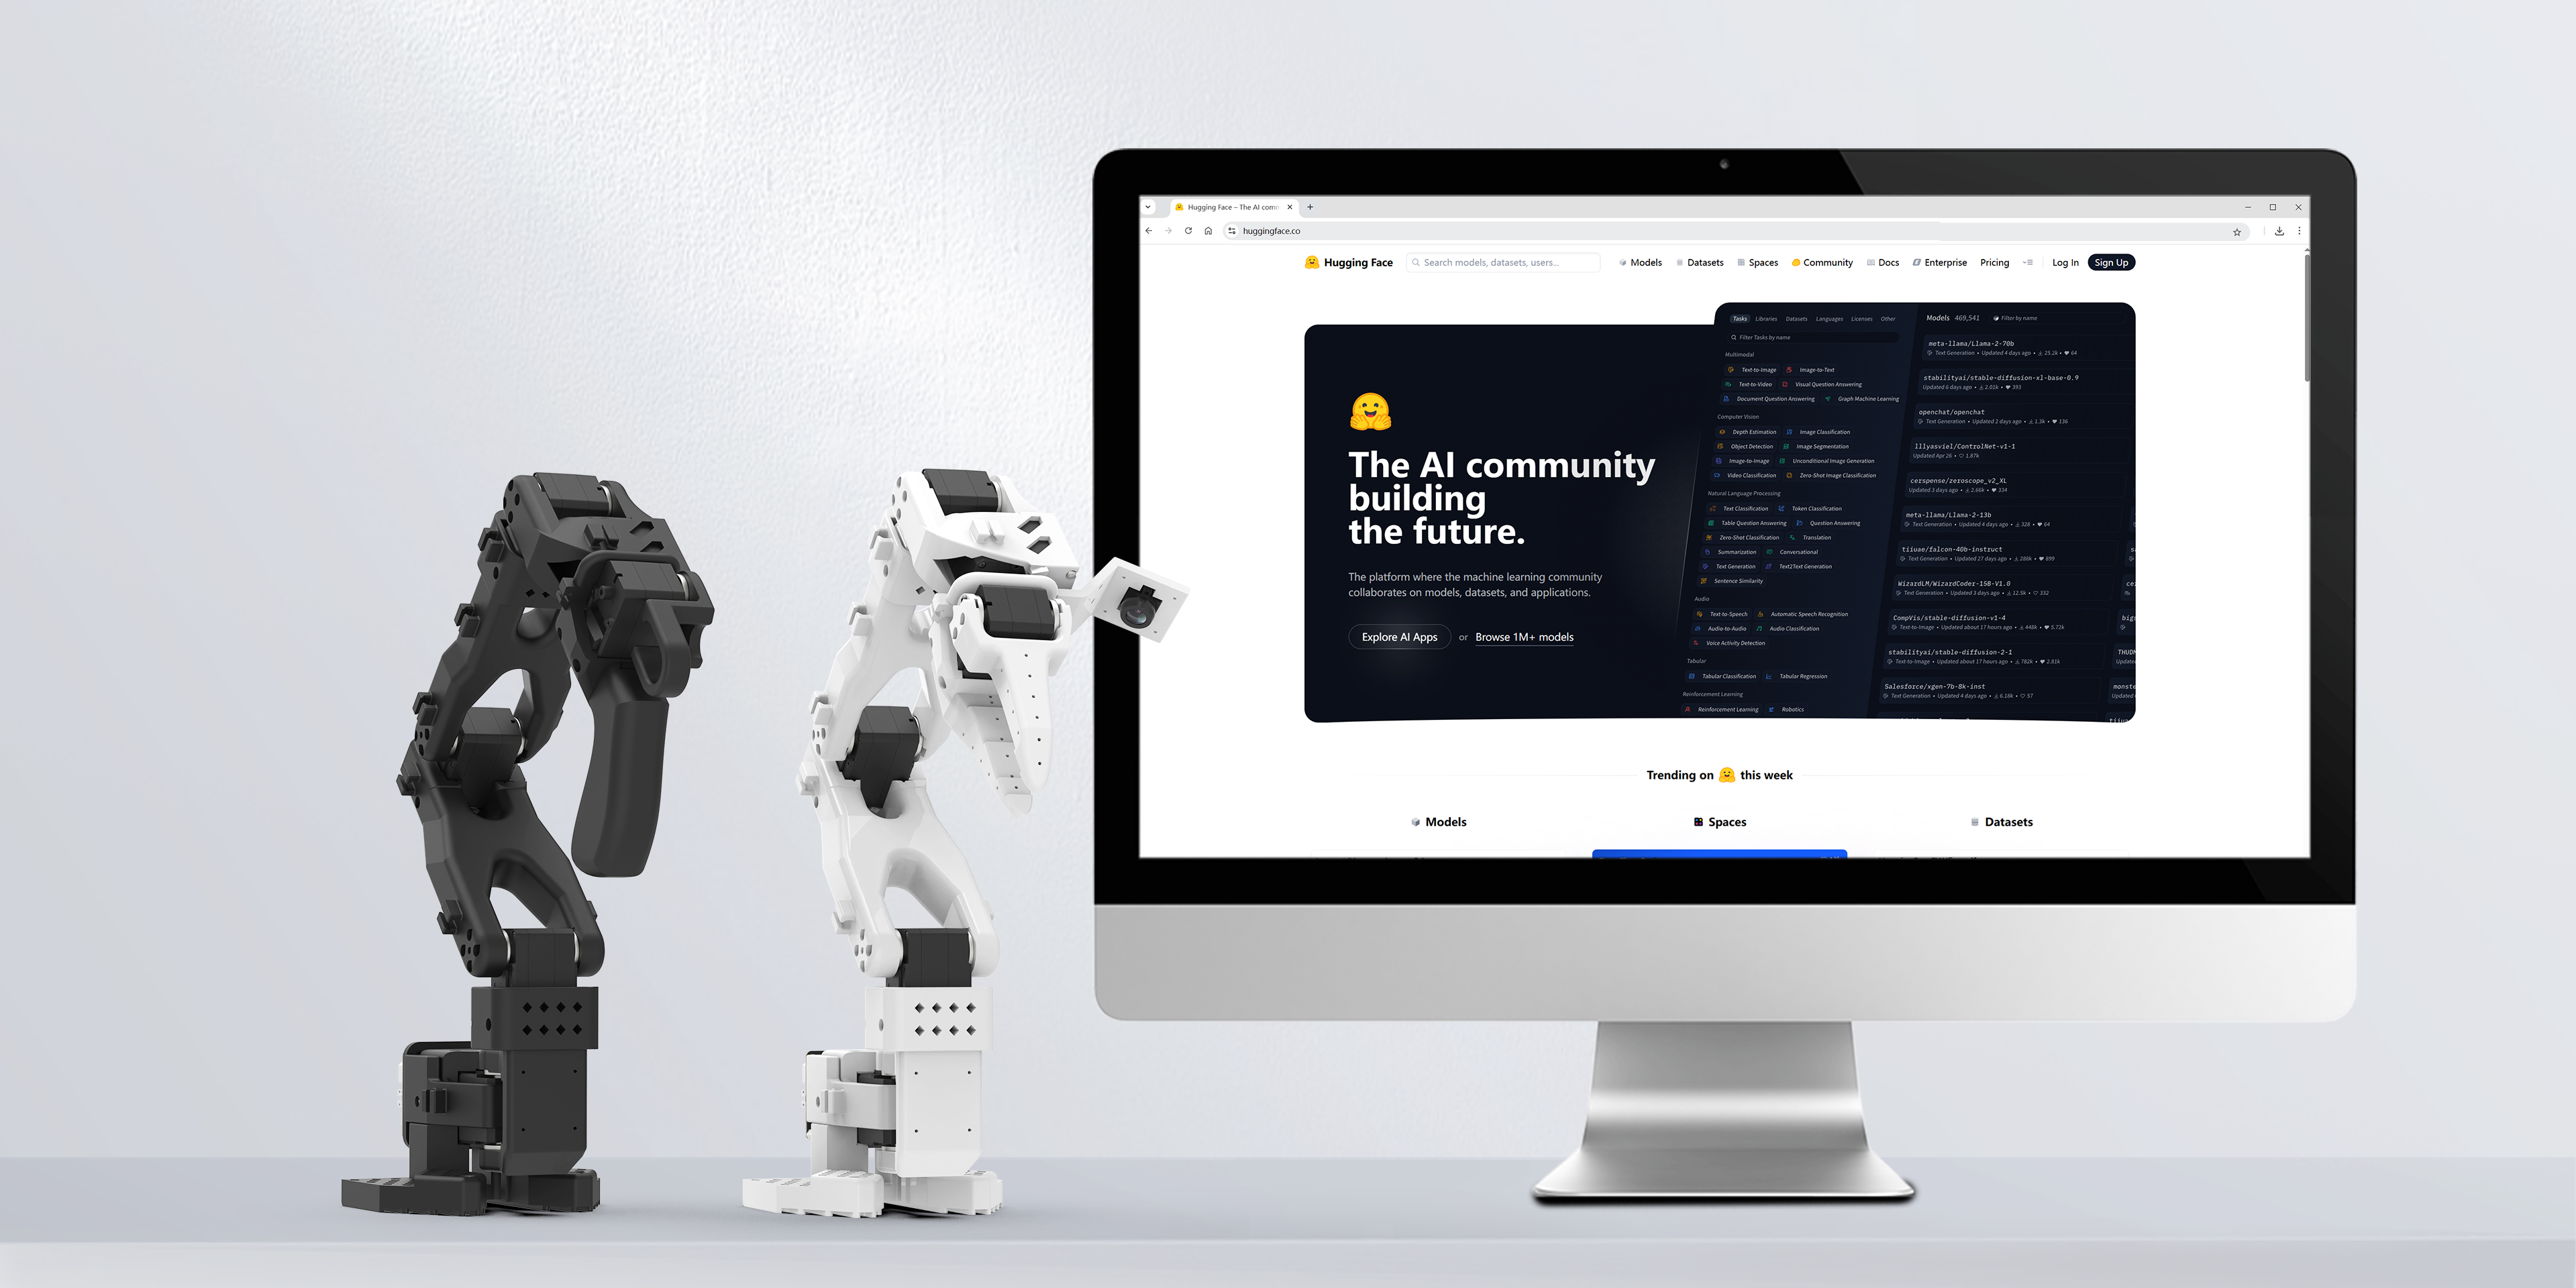
原生兼容LeRobot开源框架,直接调用全球开发者共享的预训练模型、示教数据集与算法库;
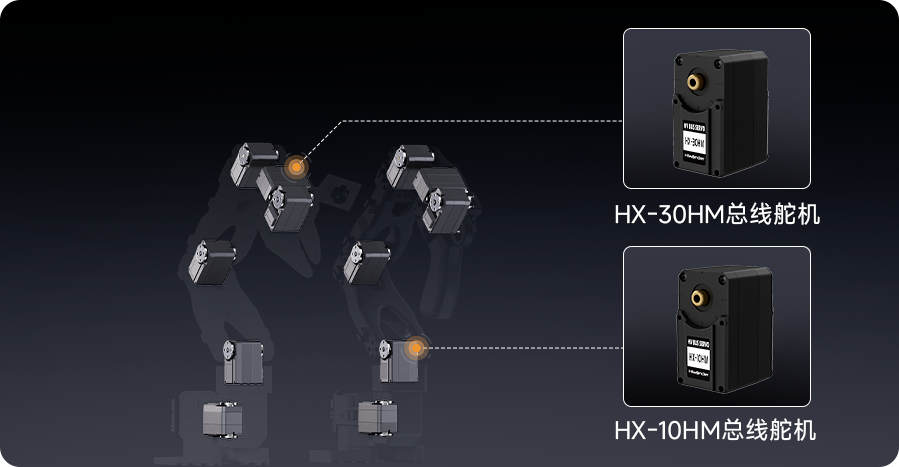
搭载6个12V高压,30kg大扭矩磁编码总线舵机,配备360°磁编码角度传感器,实时反馈关节运动状态;
内置加减速调参算法与PID运动控制,运动平滑无抖动。相比普通舵机方案,有效减少动作抖动、力量不足、控制不稳
关键连接处全新建模加固,降低运动间隙;优化走线布局与关节设计,选用高强度材料,长期使用不变形。
集成舵机扫描、PID调参、状态监测与轨迹控制,图形化界面简化设备调试,让开发者聚焦算法与任务创新。
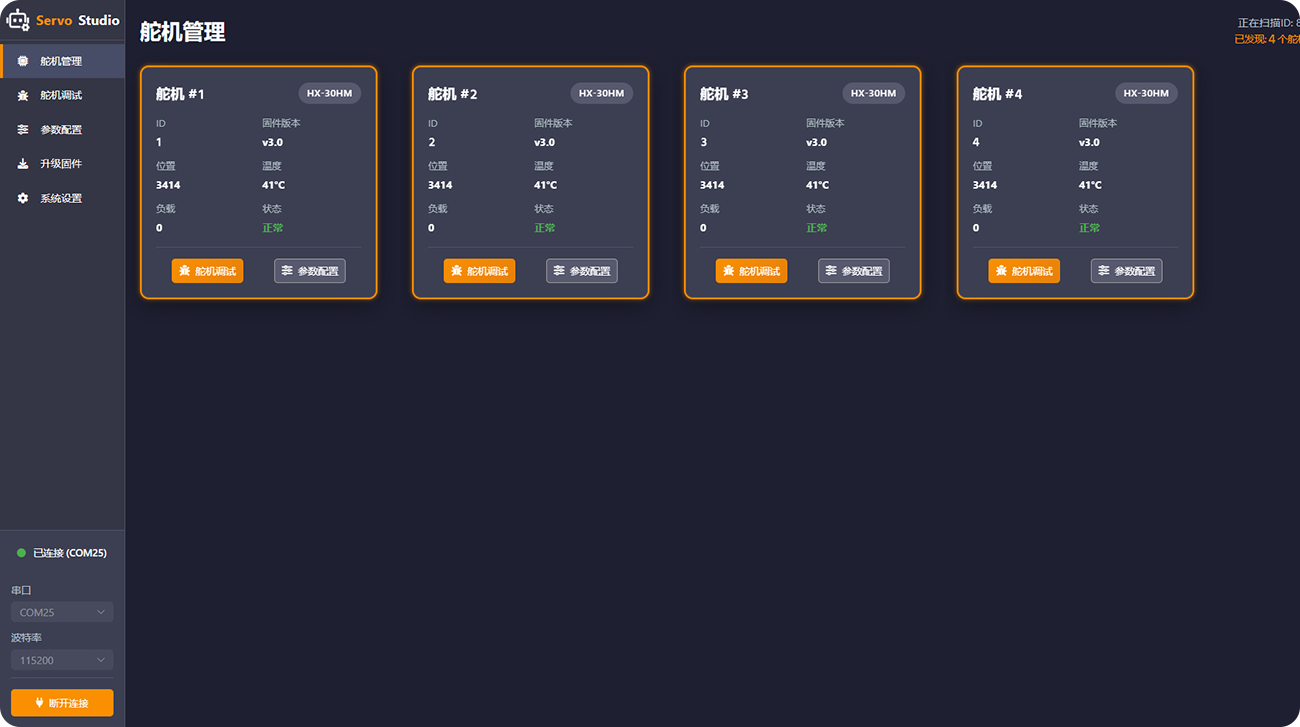
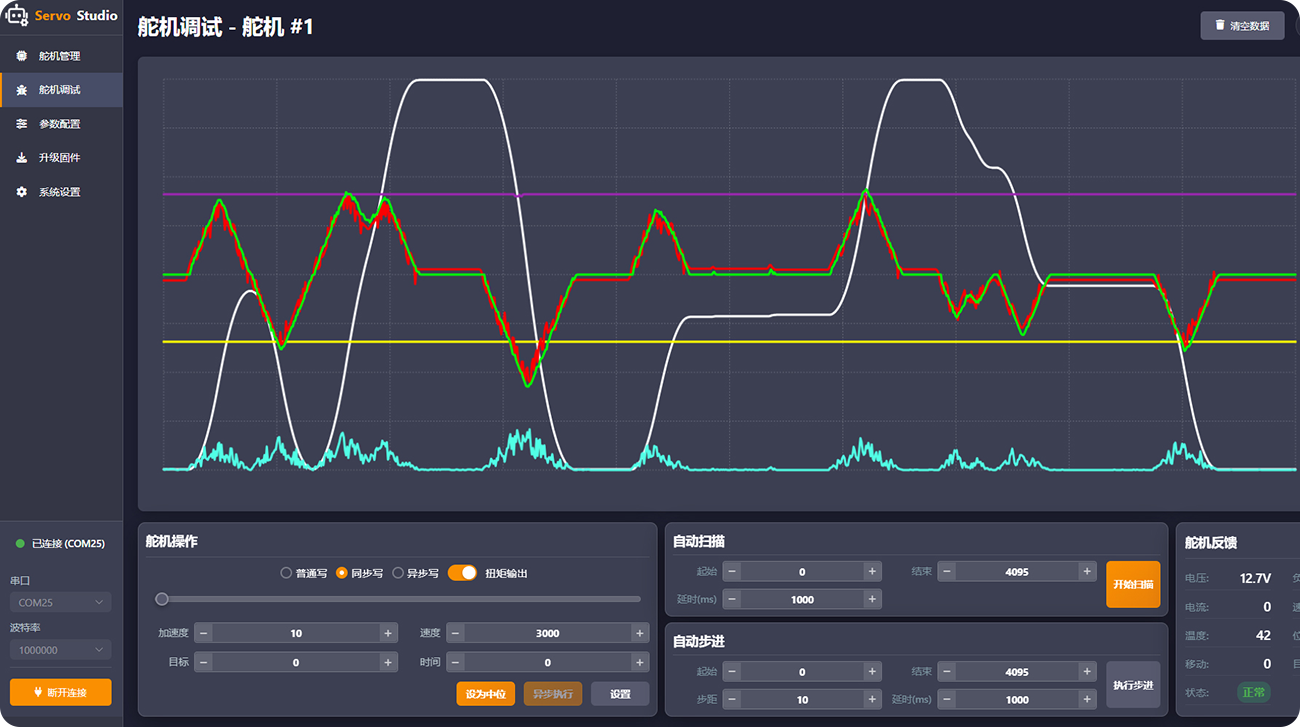
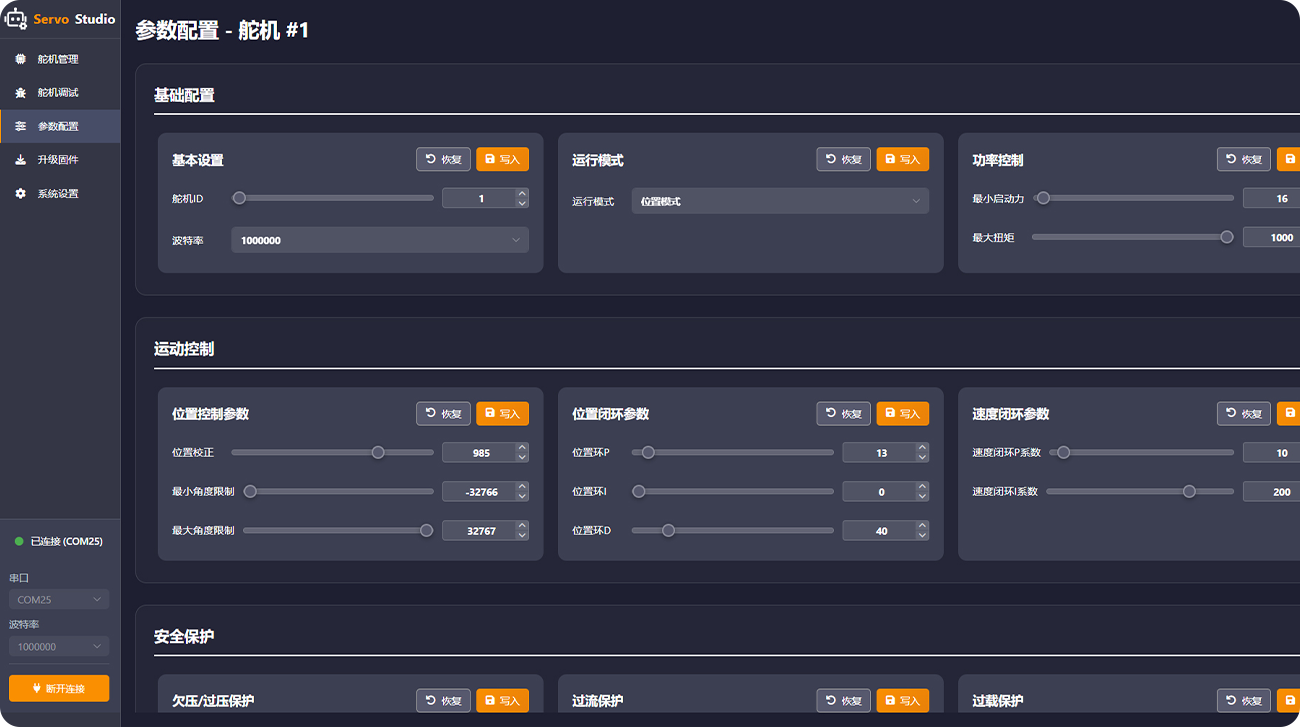
从底层源码到上层算法,从环境部署到社区共建。我们全面开放技术栈,为您打造从“想法”到“落地”的闭环开发环境。
SO-ARM101 核心参数
| 产品型号: | SO-ARM101 |
|---|---|
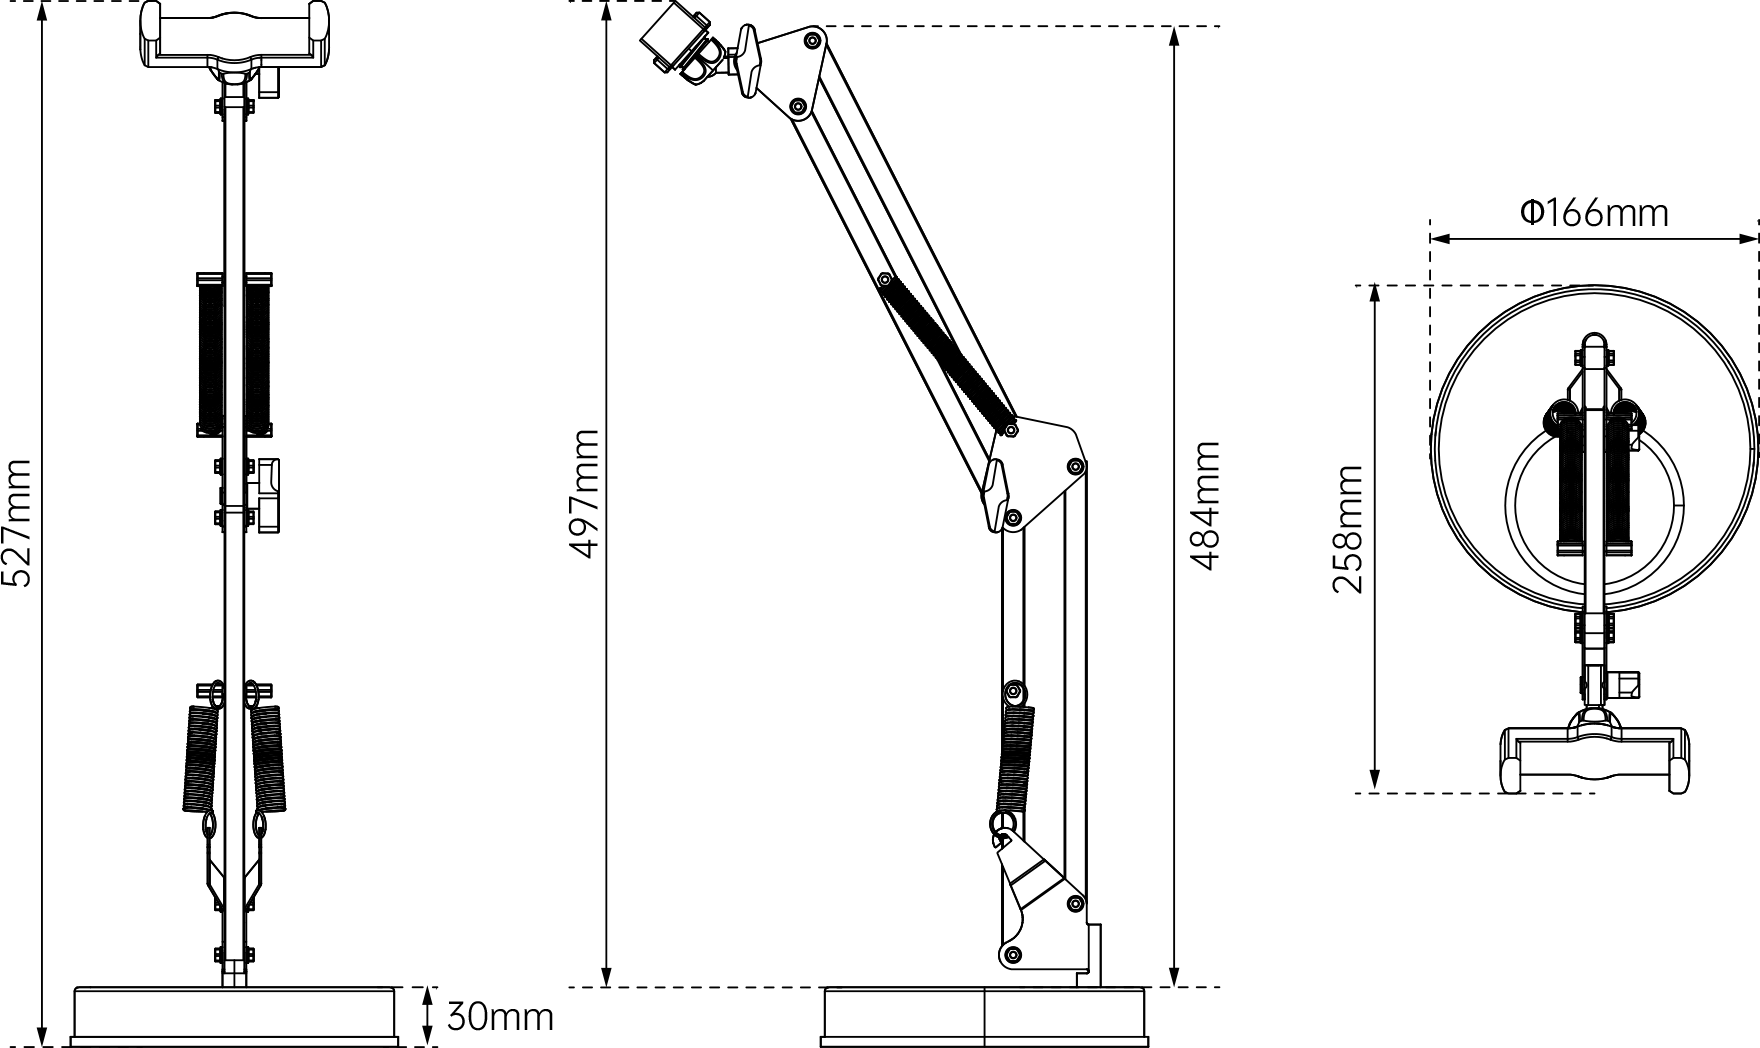
| 产品尺寸: | 主臂:111×239×525mm、从臂:111×173×532mm、摄像头支架:166×258×527mm |
| 产品重量: | 主臂:697g、从臂:704g、拍摄支架:1178g |
| 机体材质: | PLA(聚乳酸) |
| 舵机: | 主臂:HX-10HM舵机×6、从臂:HX-30HM舵机×6 |
| 控制器: | BusLinker V3.0舵机调试板 |
| 摄像头: | 30W像素高清广角摄像头(480P)、200W像素高清广角摄像头(1080P) |
| 电源: | 12V 5A(DC5.5*2.5) |
| 操作系统: | Windows / Mac / Ubuntu |
| 控制方式: | USB串口 |
| 编程工具: | Python |
| 包装重量及体积: |
DIY版:5.23kg,512*240*225mm,入门版:4.33kg,512*240*225mm 标准版:4.38kg,512*240*225mm,豪华版:5.6kg,512*240*225mm |
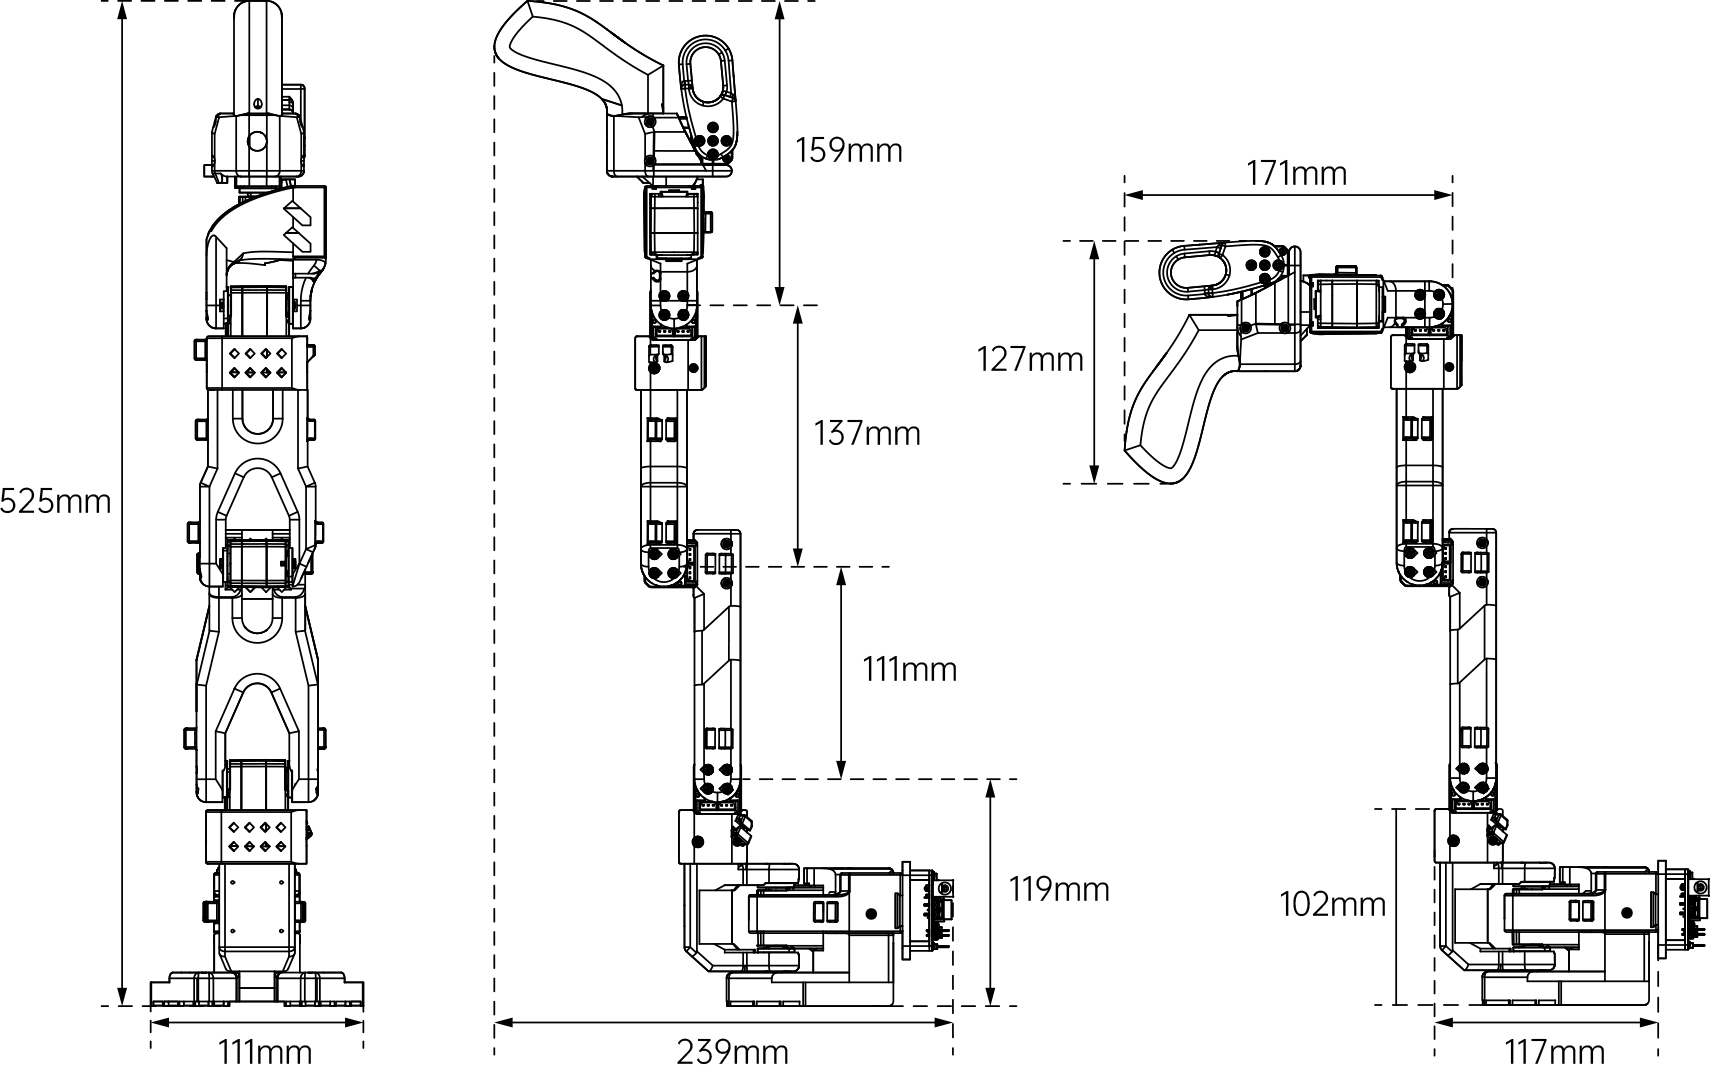
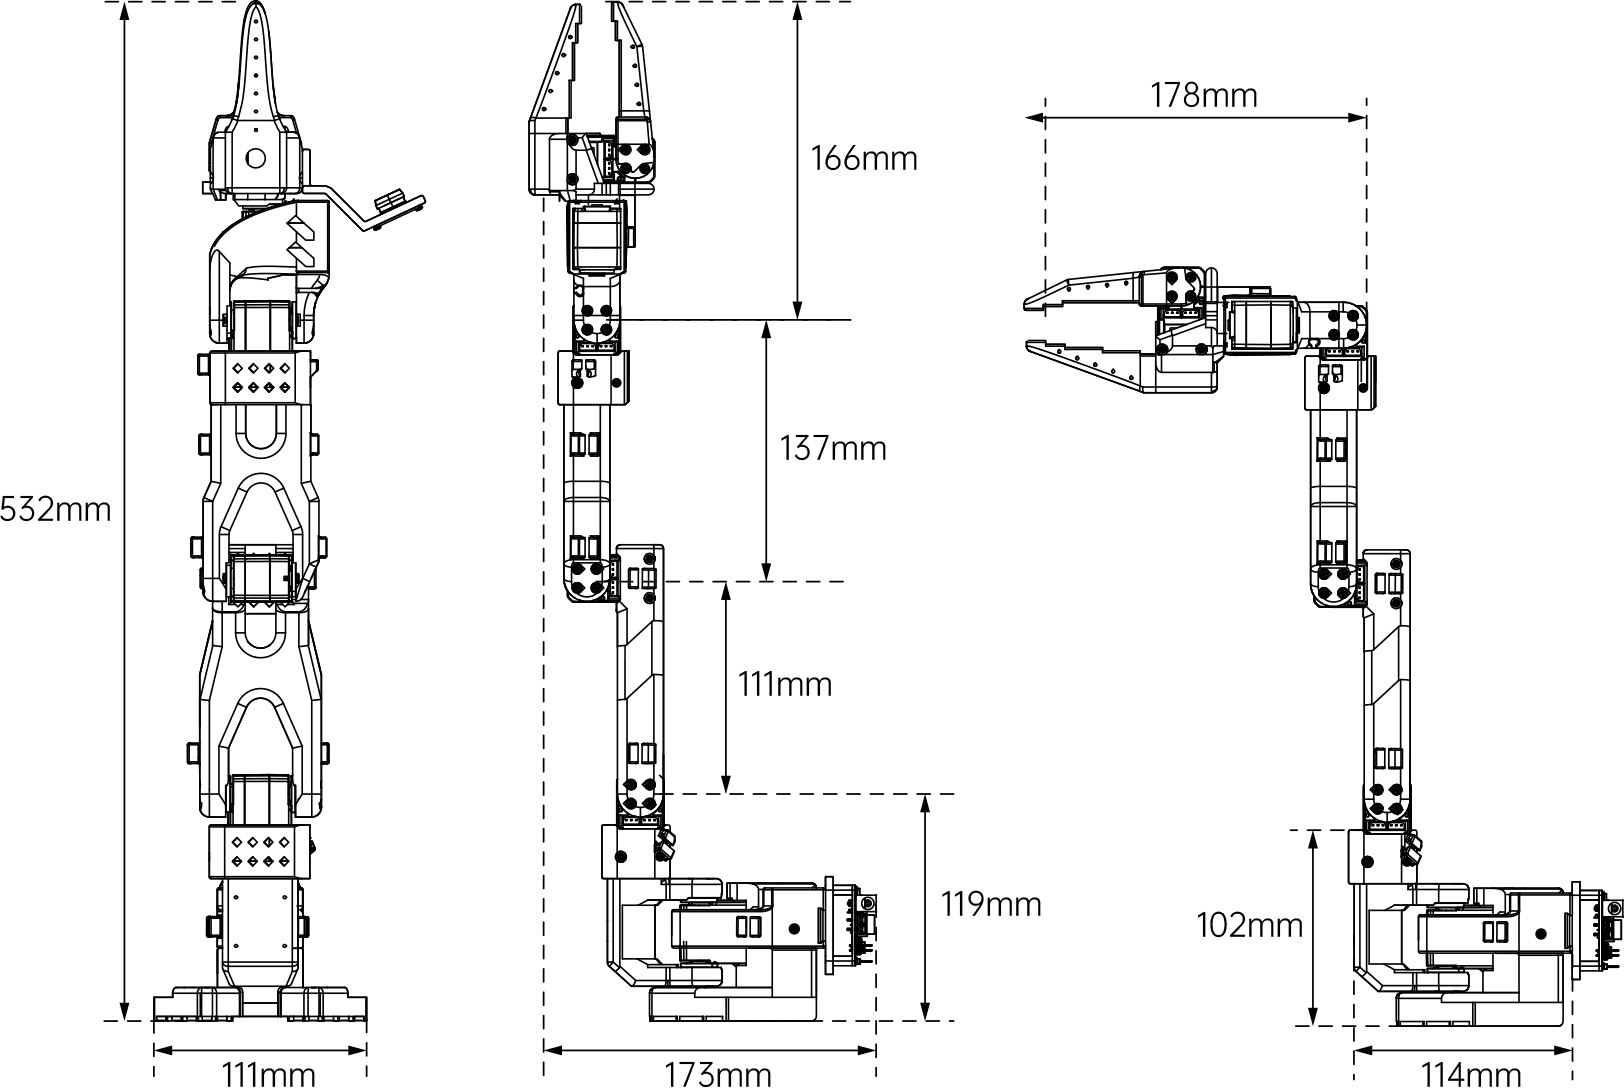
最大的优势在于硬件深度优化。我们针对开源设计的原始痛点进行了升级,配备了 6 个幻尔自研的 30KG 高扭矩磁编码电机,舵机内置全自研加减速柔和算法,解决了传统 DIY 机械臂常见的动力不足和抖动问题,确保您能更专注于 AI 算法(如模仿学习、强化学习、ACT 等)的开发,而非耗费时间在硬件调试上。
它是一款专为具身智能设计的平台,完全集成了 Hugging Face LeRobot 生态。支持端到端模仿学习(Imitation Learning)、强化学习(Reinforcement Learning)以及 VLA(视觉-语言-动作)模型训练,非常适合进行动作轨迹采集、物体抓取、人机协作等 AI 研究与开发。
共 6 套,可按需选择:
仅舵机及舵盘:6 个主臂和从臂舵机,用户需自备 3D 打印结构件;课程资料内附带三维图纸,可自行 3D 打印。
DIY 散件版:含主臂、从臂舵机,舵机调试板、第三视角摄像头支架及其他电源线、螺丝零配件;不含 3D 打印外壳,需自行打印结构件,适合有加工能力、预算极低的开发者。
入门版:整机预组装,无相机,仅支持示教复现、手动轨迹复刻及基础机械学习。
标准版:整机配备夹爪内置 30 万像素单目相机,可完成手眼协调抓取视觉实验。
豪华版:标配夹爪相机、全局俯视双摄像头及支架,完整支持 VLA 视觉语言大模型训练、双视觉数据集采集,是科研首选。
旗舰版:提供 2 套完整的豪华版配置。
支持 Windows、Ubuntu 系统,采用 Python 开发;原生完美适配 Hugging Face LeRobot 全套开源生态,可直接调用预训练模仿学习模型、公开数据集,无需二次适配。配套官方 BusLinker V3 可视化上位机,支持舵机参数校准、轨迹编辑、硬件状态实时监测。
原厂搭载幻尔自研 12 位磁编码总线舵机,从动臂 HX-30HM 扭矩 30kg·cm,工作电压 12V;市面上舵机多为 7.4V、20kg·cm 普通舵机,负载弱、定位抖动。原厂舵机自带堵转、过热保护,可长时间连续跑 AI 模仿训练,运行顺滑无丢步。
零基础也可快速搭建,配套完整中英文图文教程和操作视频;高校实验室、竞赛团队、科创爱好者都适配。正常安装调试、完成基础示教抓取,2 小时内即可完成,无需深厚机械、算法基础。
可以到【幻尔社区】进行技术提问,届时会有相关技术人员在线回复。