


 x 树莓派

全栈ROS2开发
开放Python源码
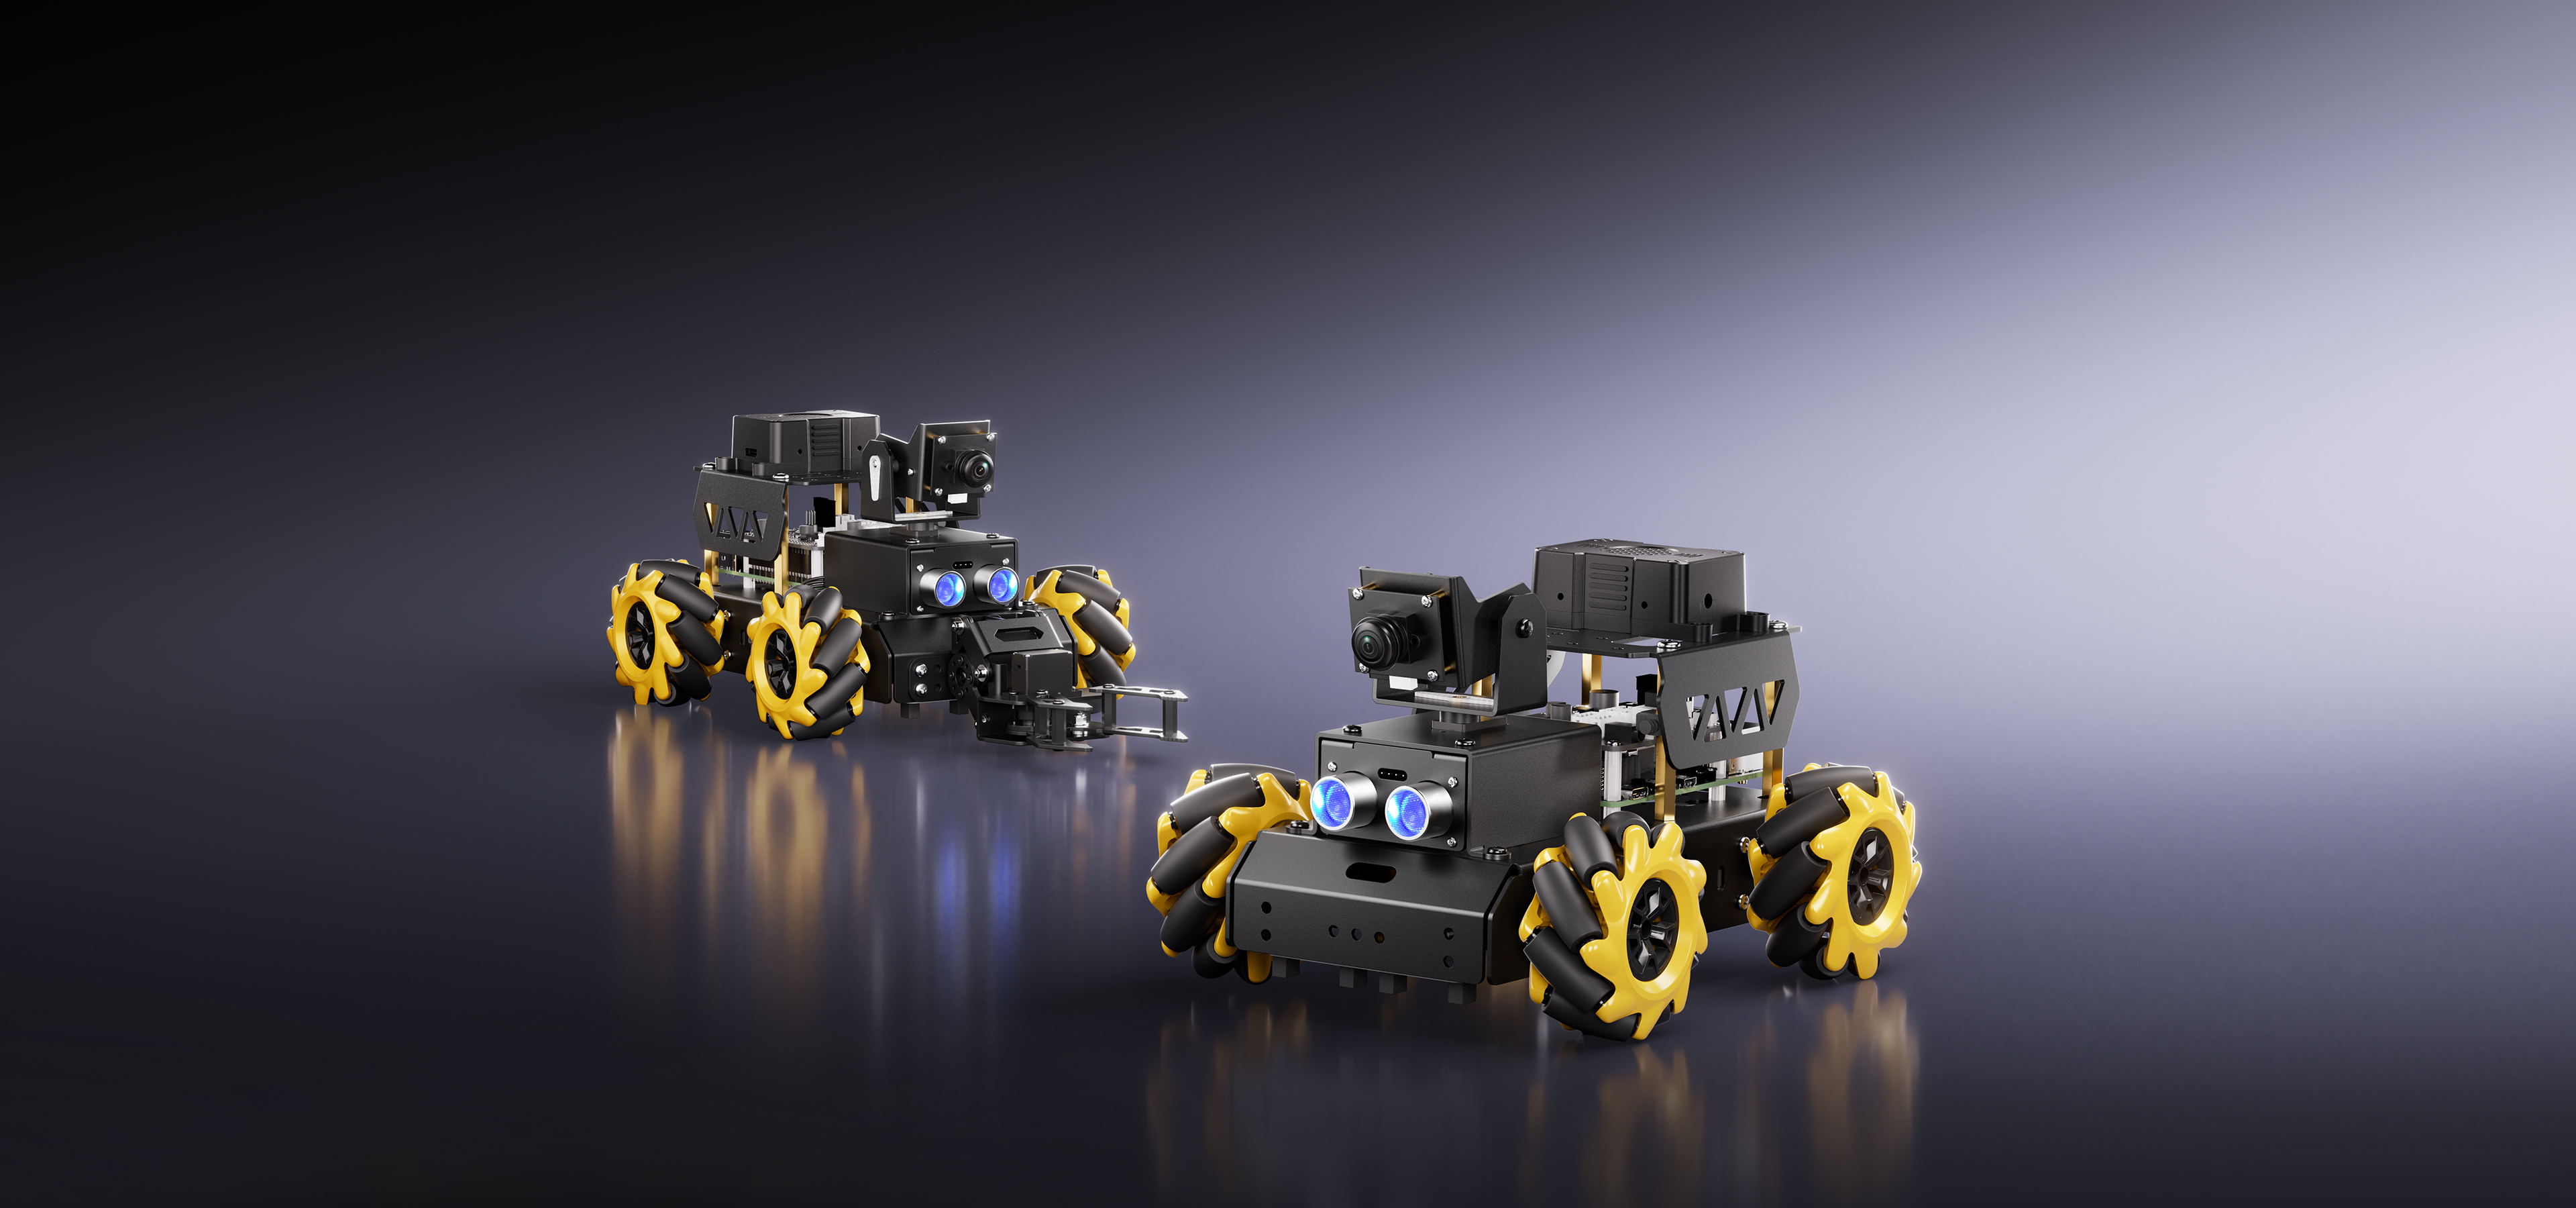
树莓派智能视觉小车
TurboPi是一款专为初学者设计的开源AI视觉小车。采用麦克纳姆轮底盘与“树莓派+STM32”双芯架构,集成2自由度云台、超声波与四路巡线传感器。支持OpenCV、MediaPipe、YOLO等主流框架,可一键运行视觉识别、目标追踪、测距避障等应用。
TurboPi豪华版及旗舰版搭载ROS2系统与多模态AI大模型,深度集成OpenClaw AI智能体与语音交互模块,支持自然语音交互、场景理解、智能信息归集、动态底层调用与空间向量记忆等高阶具身智能应用。TurboPi旗舰版进一步配备2自由度轻量化机械臂,将AI能力从“感知-决策”拓展至“物理执行”,胜任从环境记忆感知到全场景动态搬运等丰富任务,满足从基础学习到高阶科研的完整进阶路径。
官方提供290+节课程、1680页PDF开发手册、150+节视频讲解及丰富案例,底层源码完全开放,大幅缩短从基础学习到创新开发的周期。
x 树莓派
全栈ROS2开发
开放Python源码
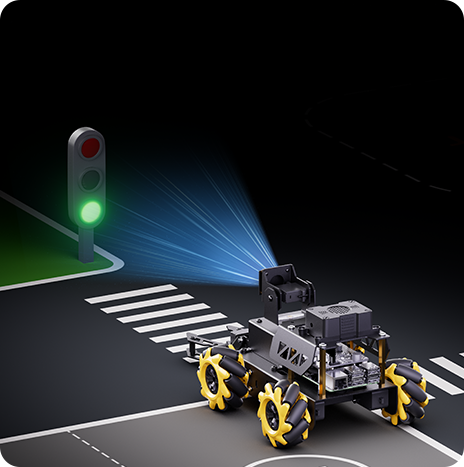
自动识别路标|智能巡线|转向决策
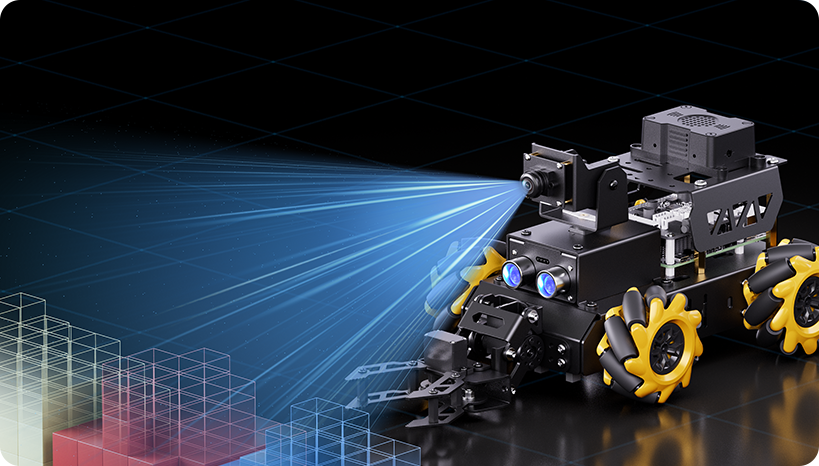

跨平台协同|智能决策|自主作业
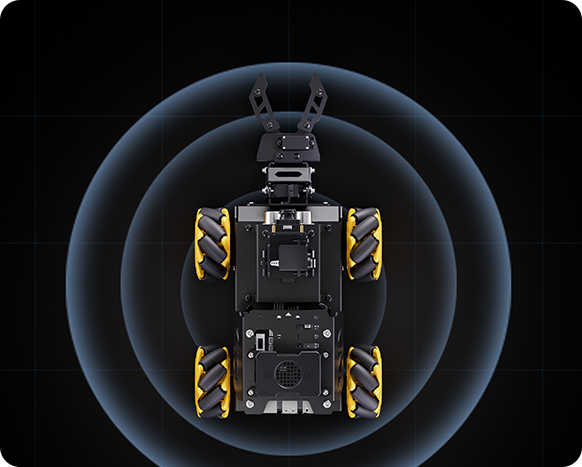
前行、横移、斜行、旋转
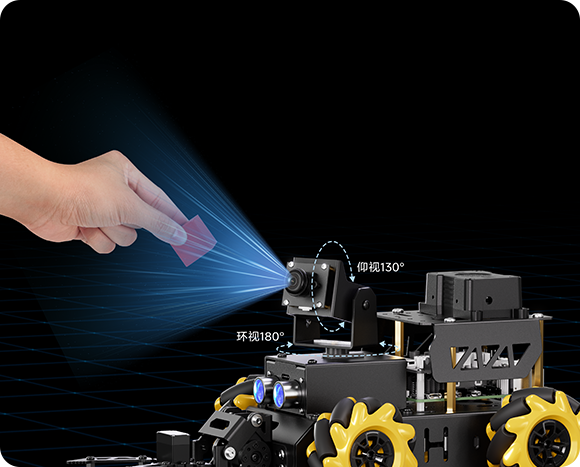
视角转动更灵活
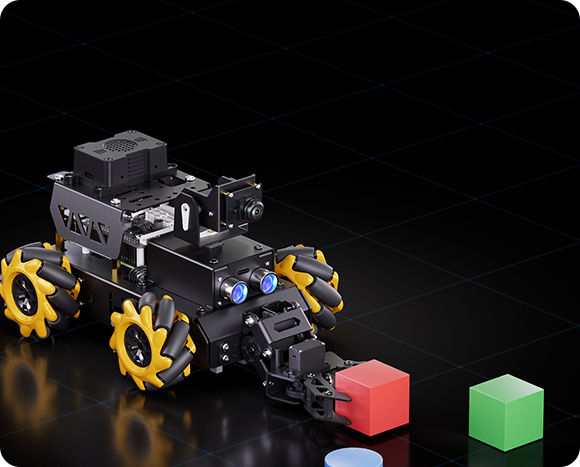
精准抓取|智能搬运
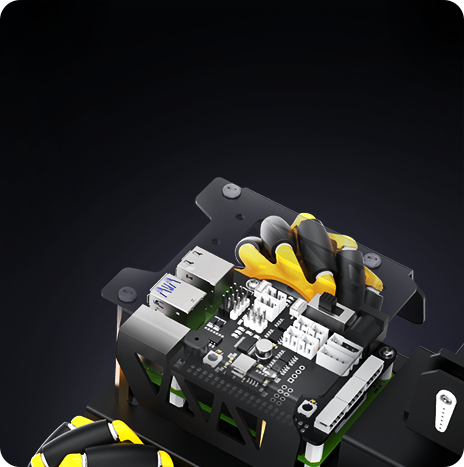
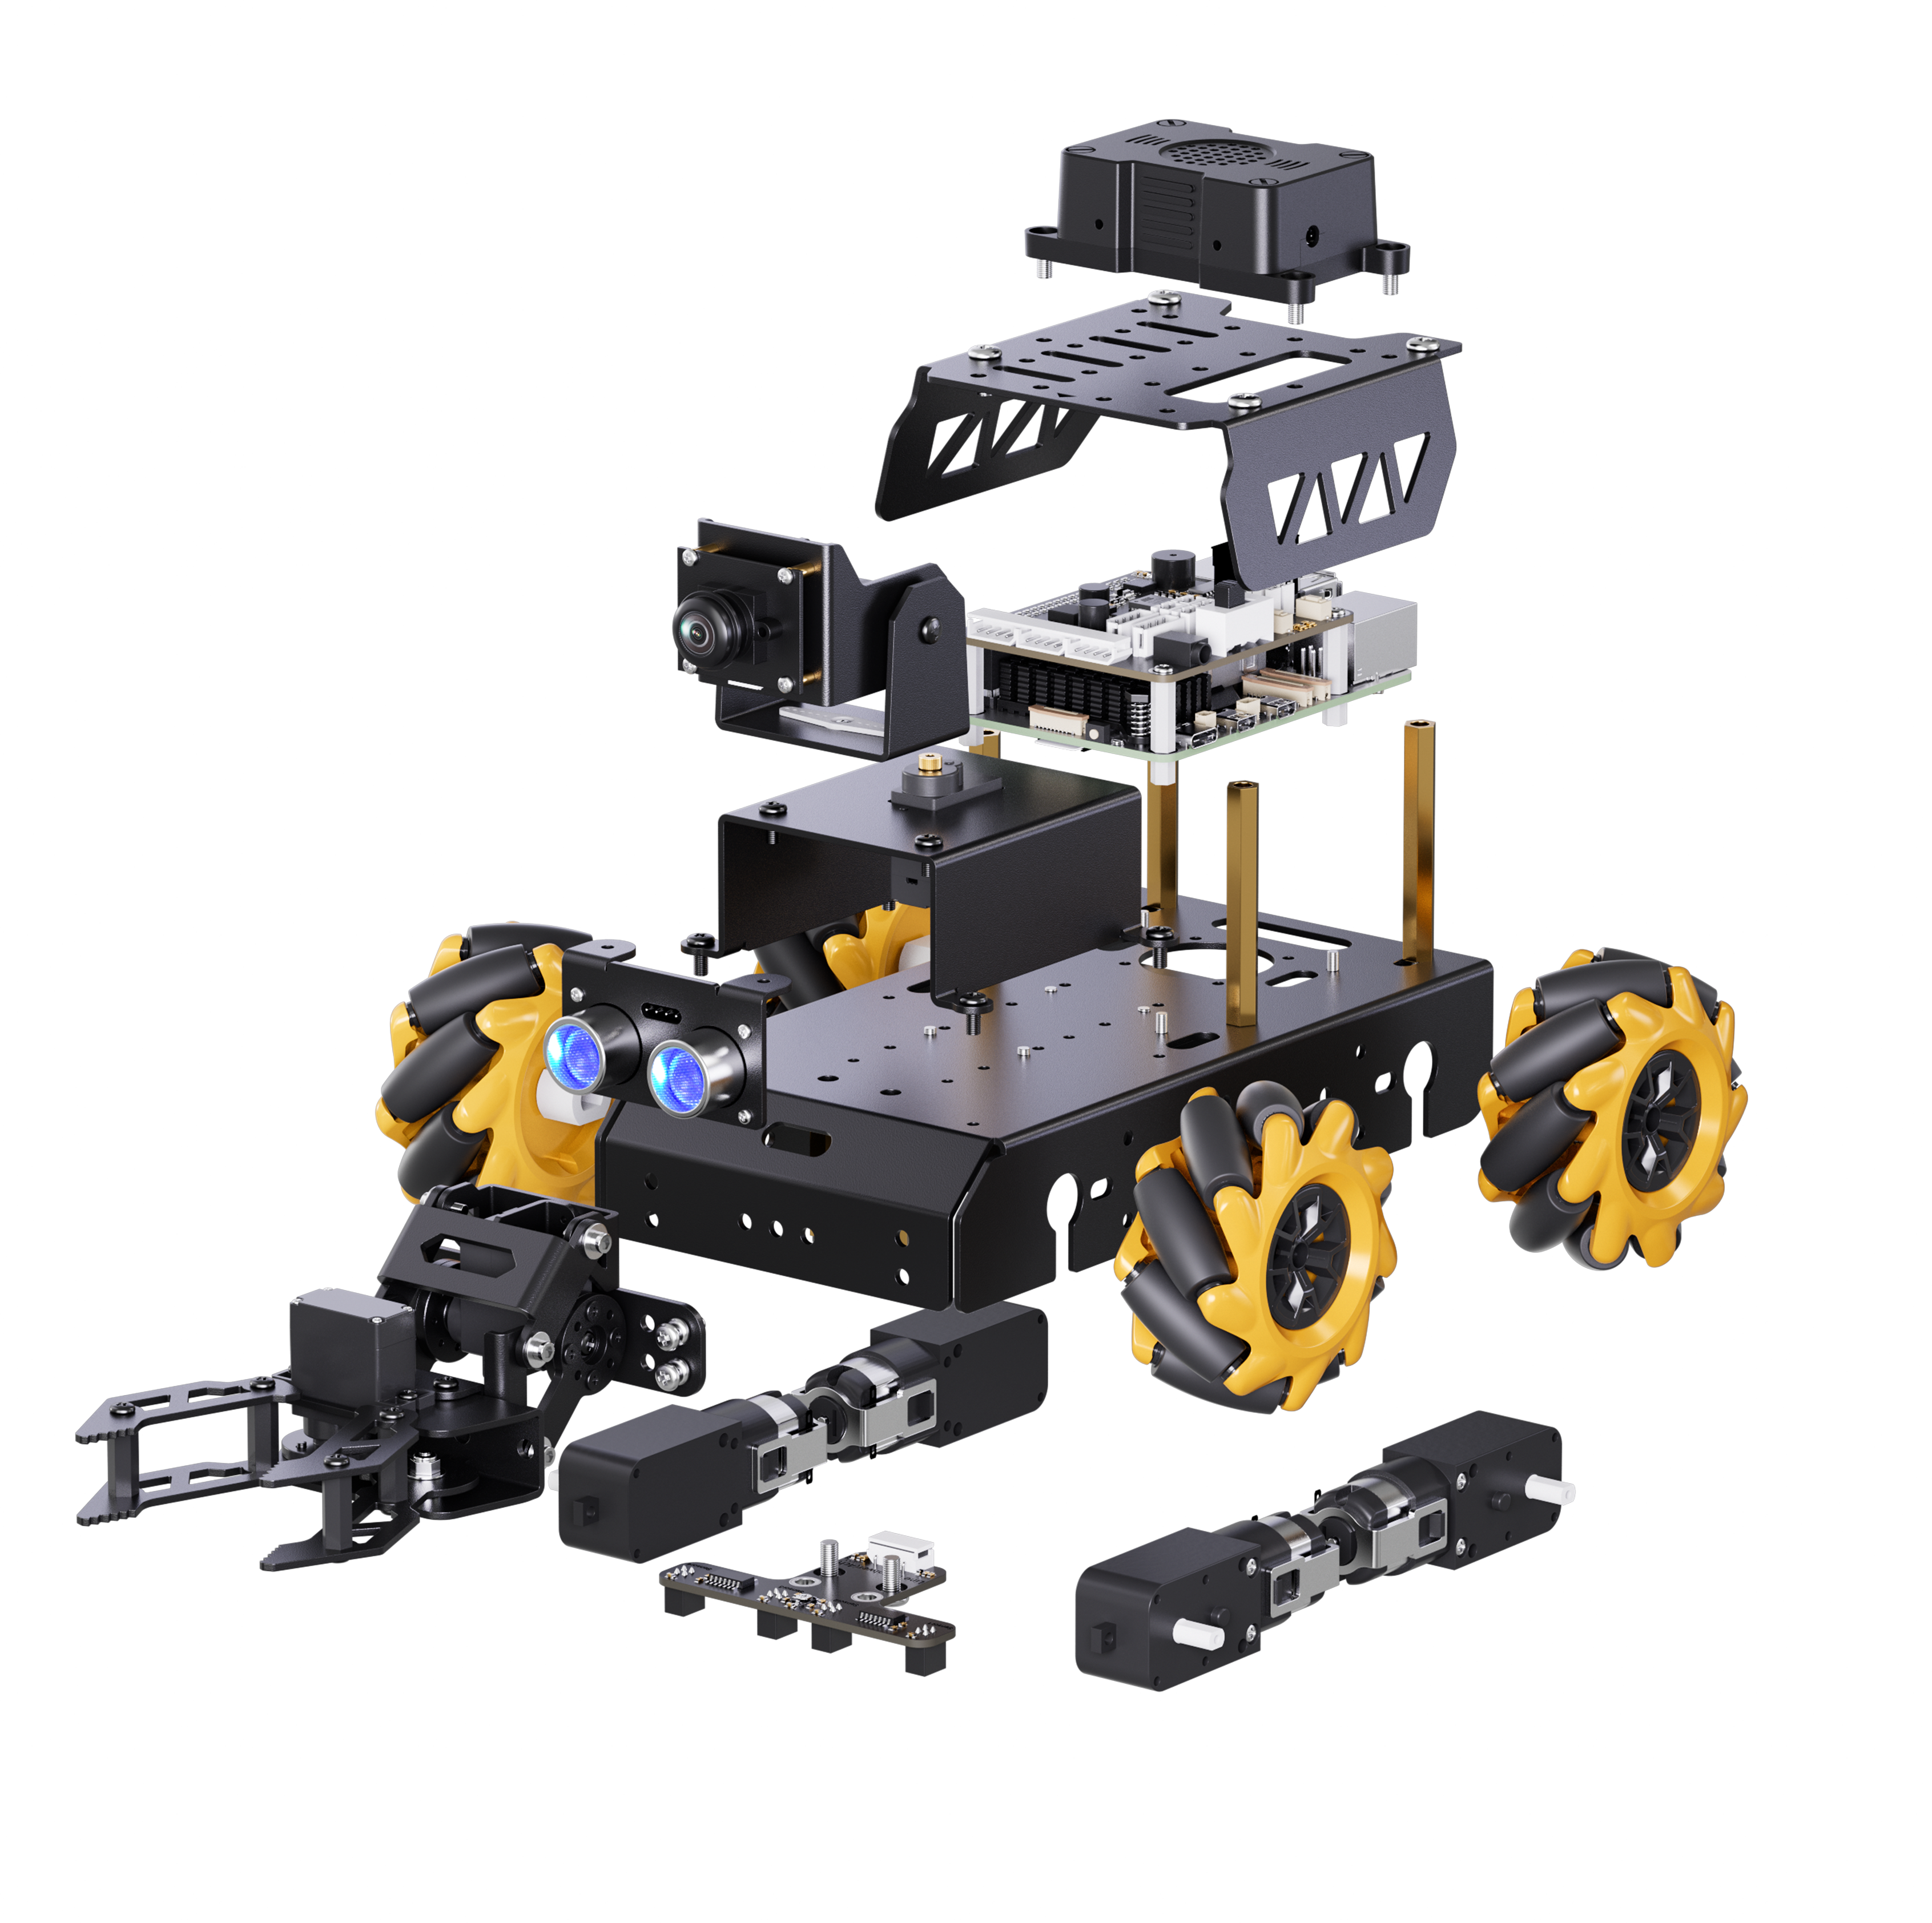
澎湃算力,全向机动,多维感知,一次看懂全部硬件配置。

打破传统指令束缚,
打通“感知→记忆→思考→执行→跨端反馈”全链路闭环。
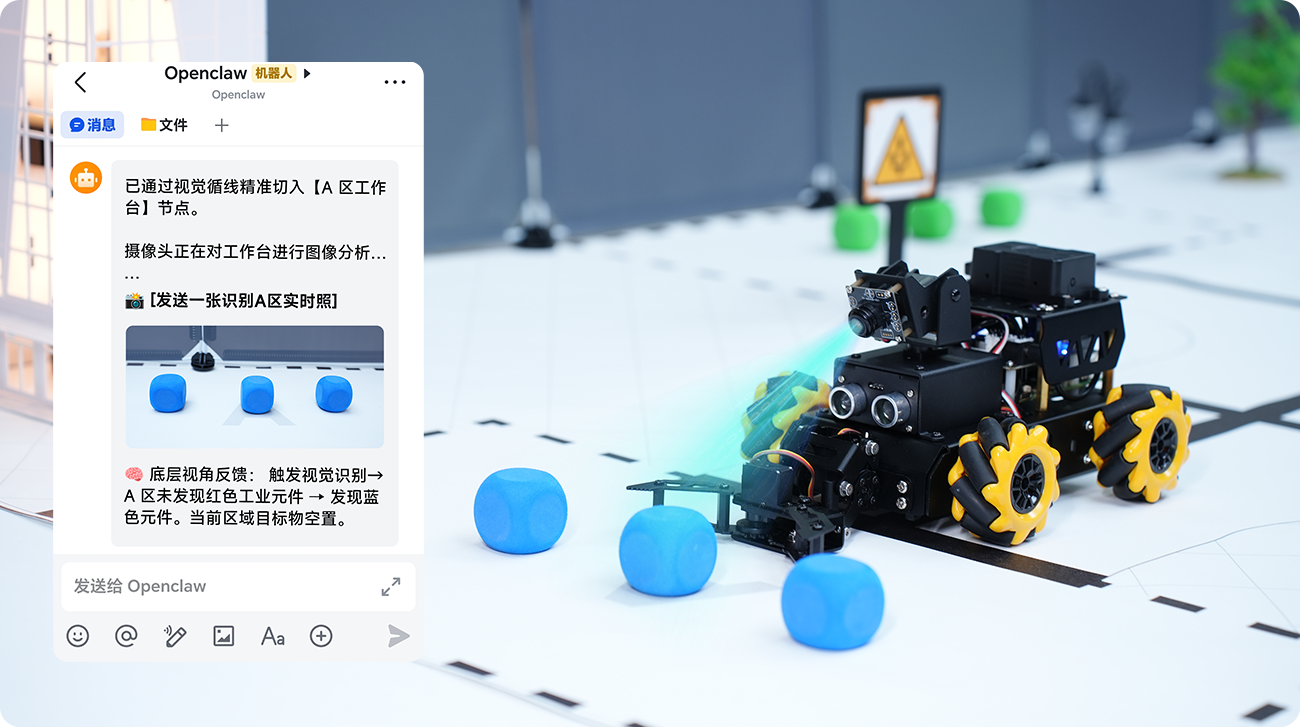
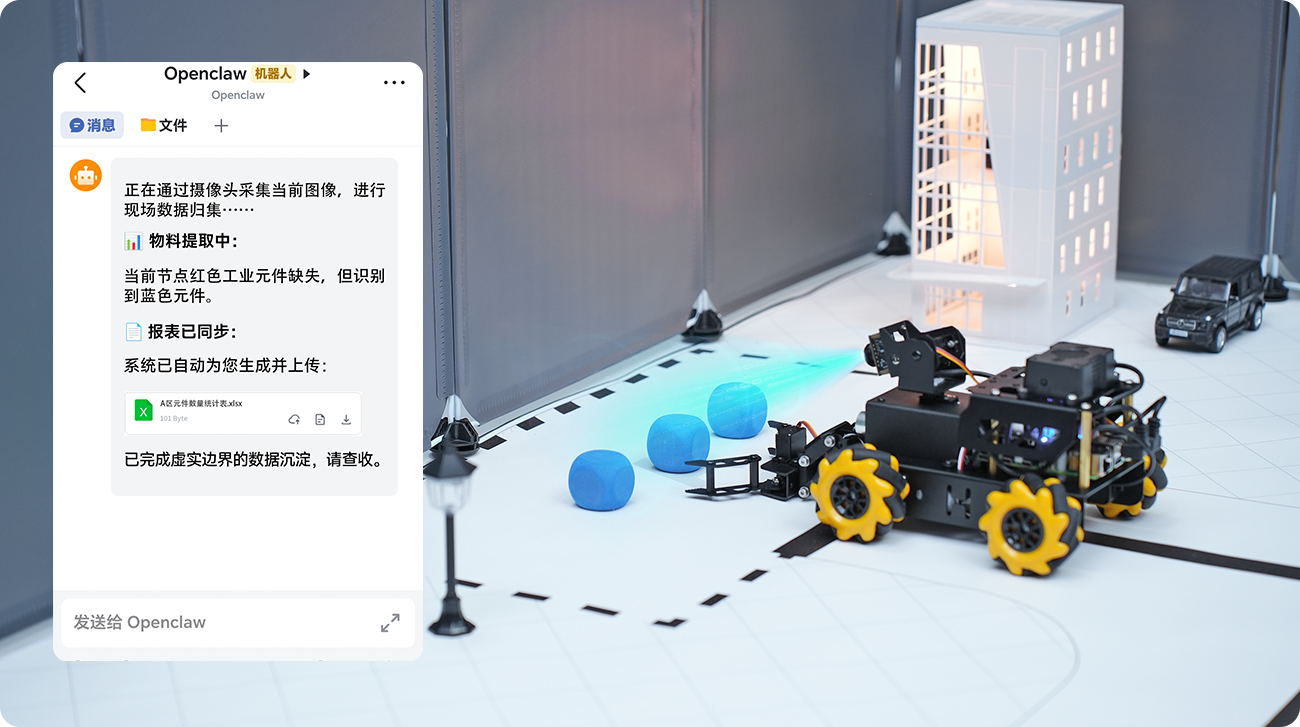
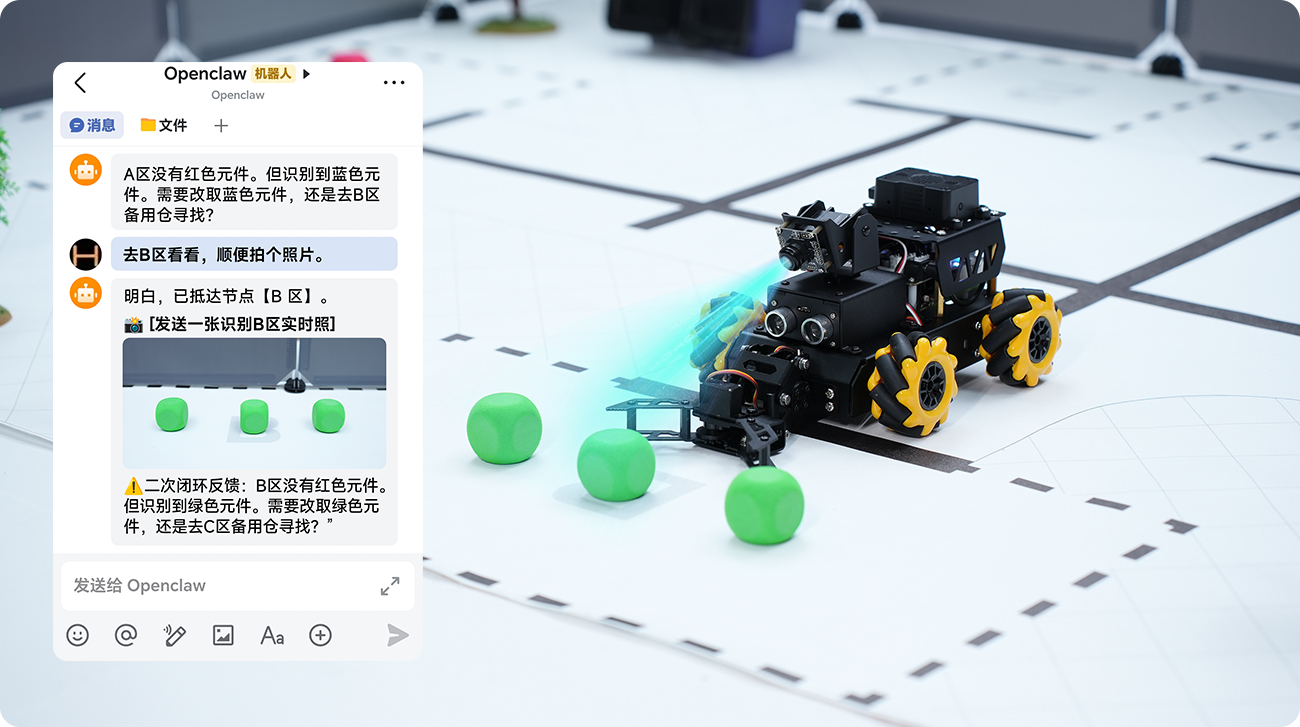
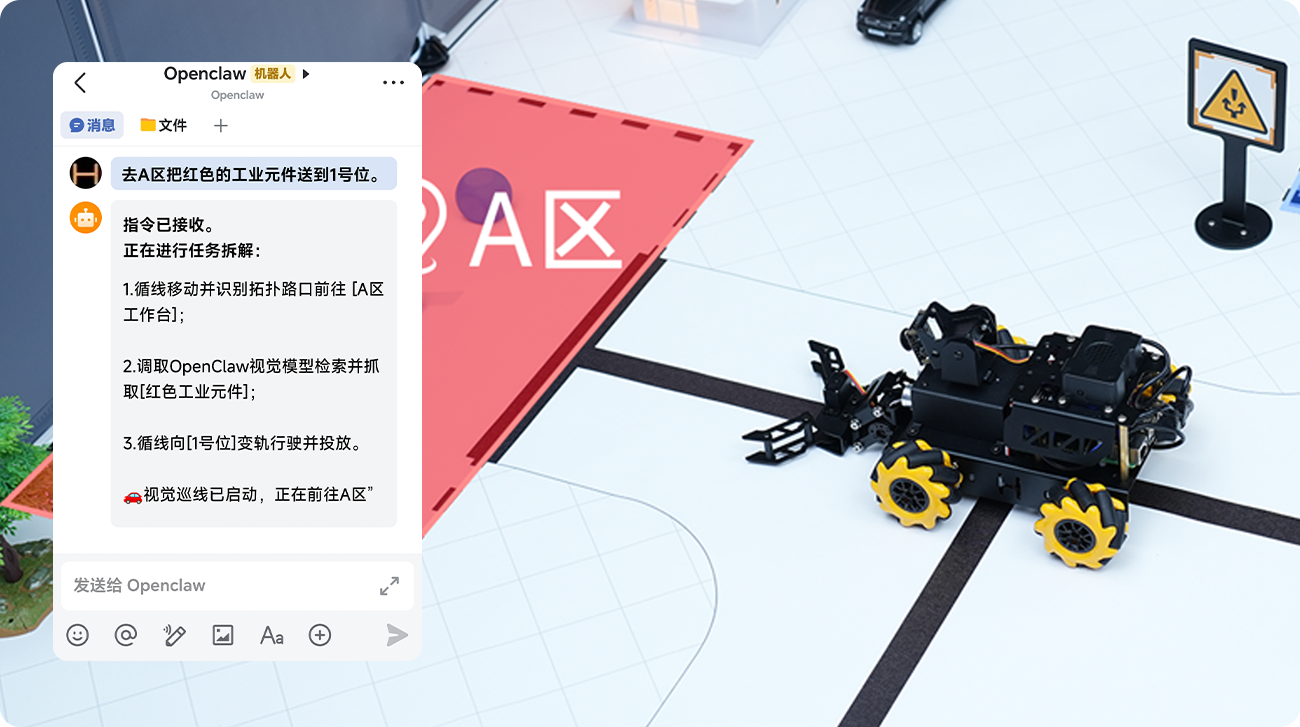
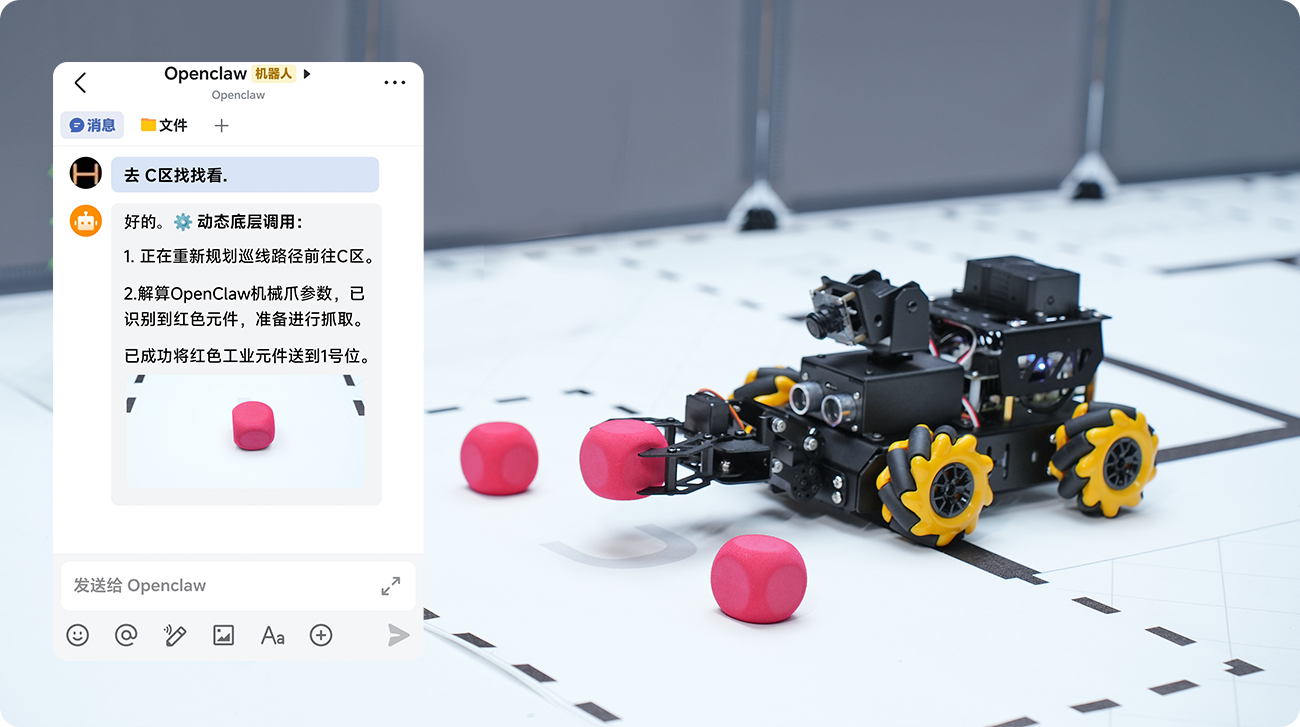
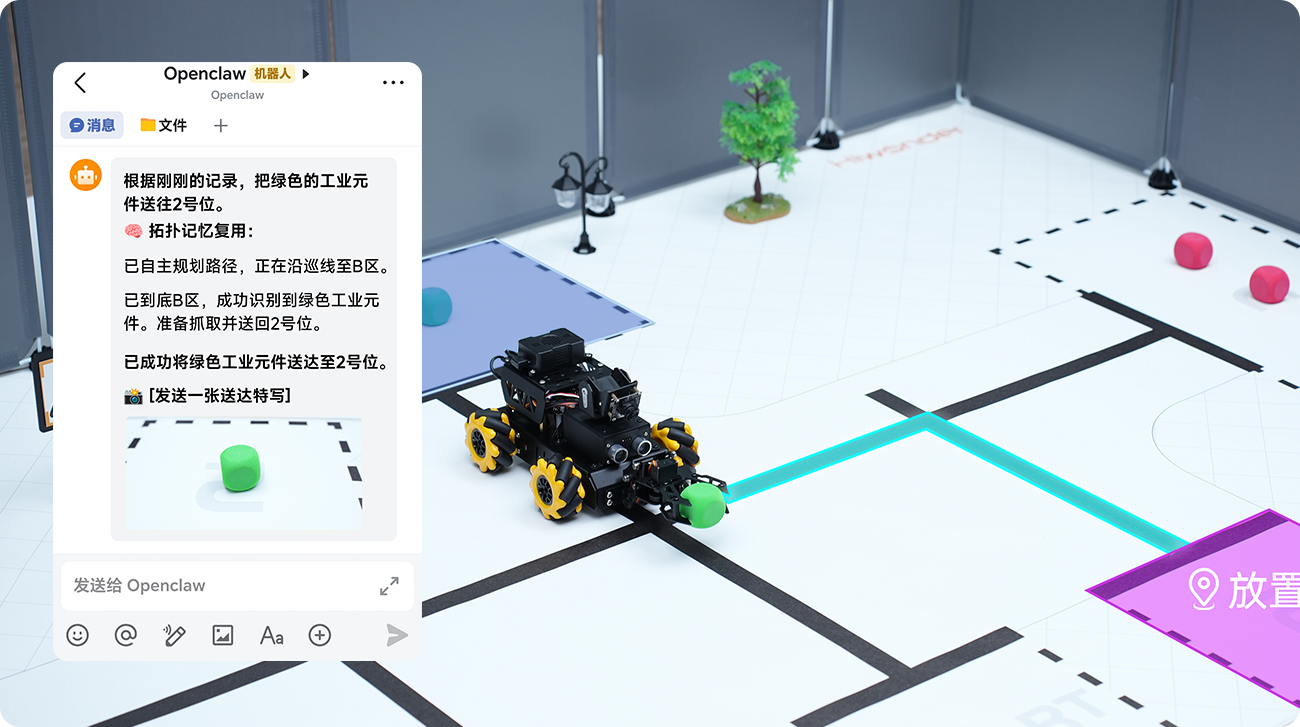
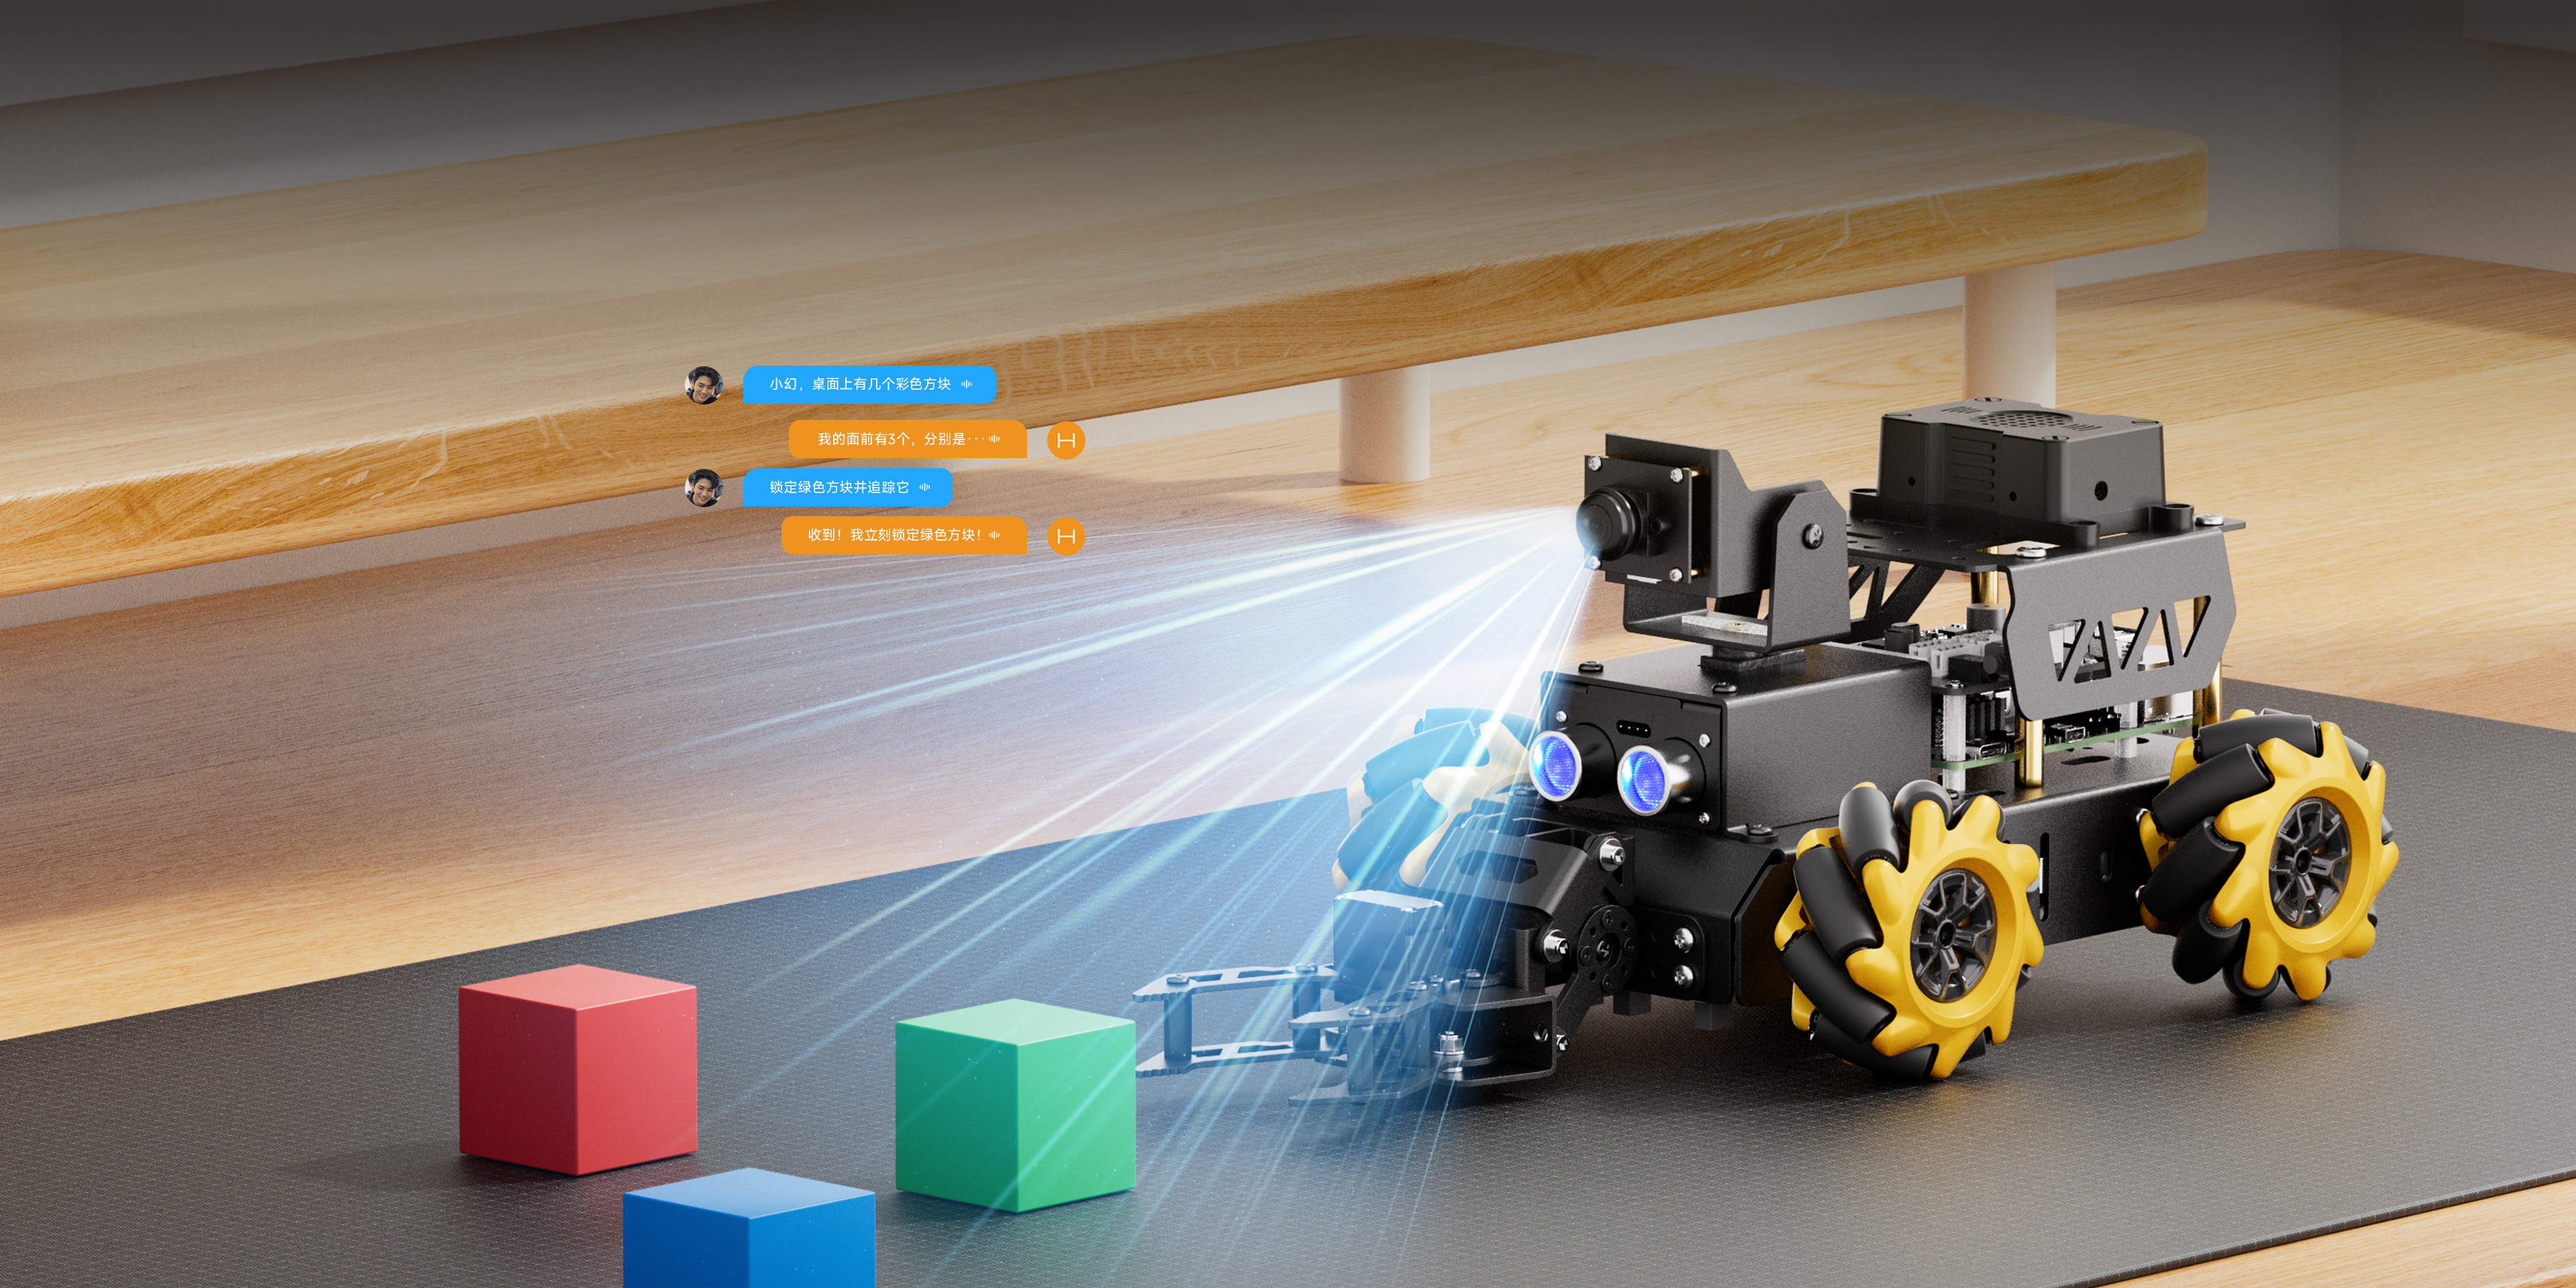
支持在线与本地部署,深度融合大语言、语音、视觉三大模型,
实现类人认知与决策。
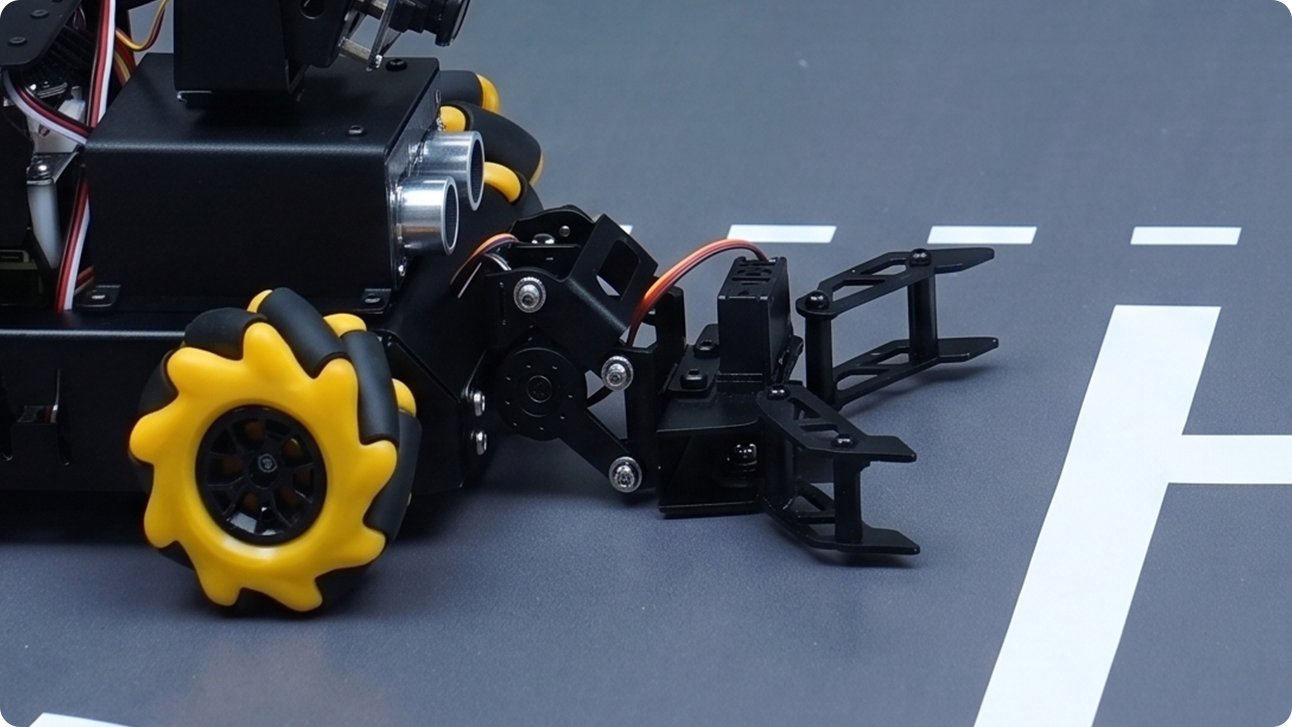
TurboPi旗舰版集成2DOF机械臂, 可实现平稳升降,精准抓取,结构可靠。
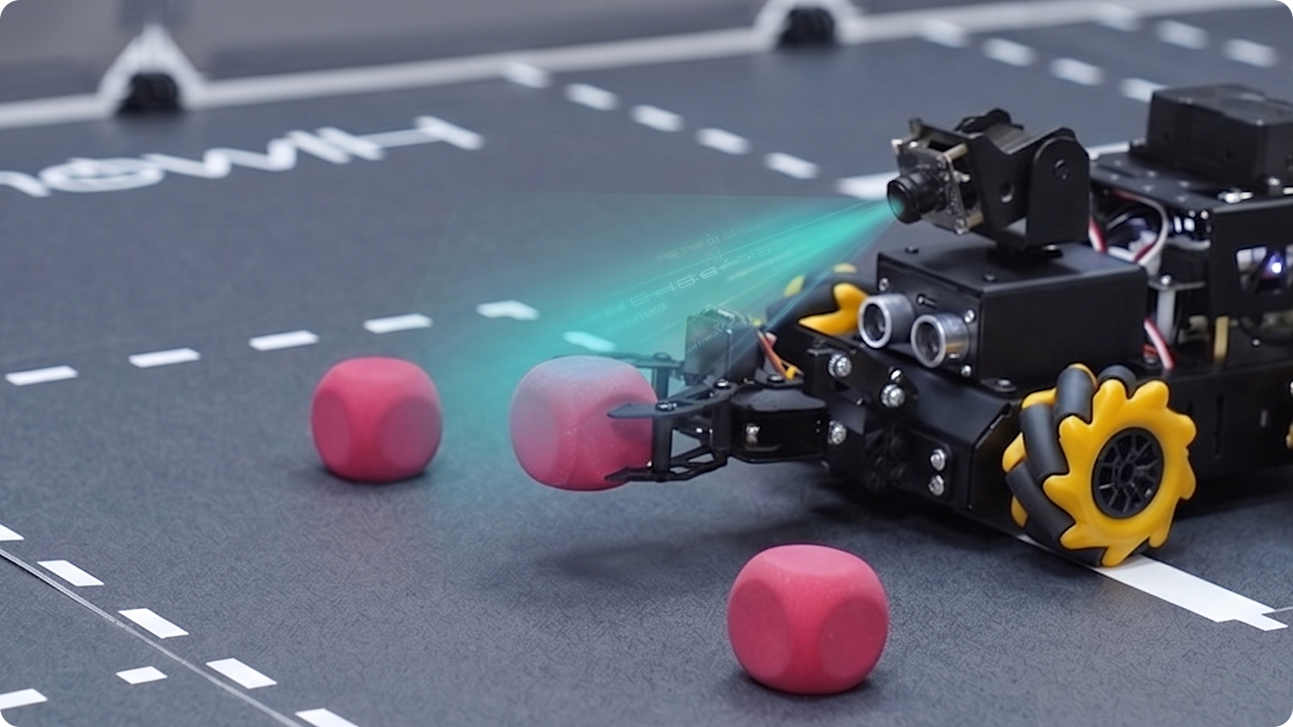
融合Al视觉与多传感器协同,TurboPi在巡线行驶中实时识别目标,完成精准抓取与巡线搬运,从容应对复杂智能运输任务。
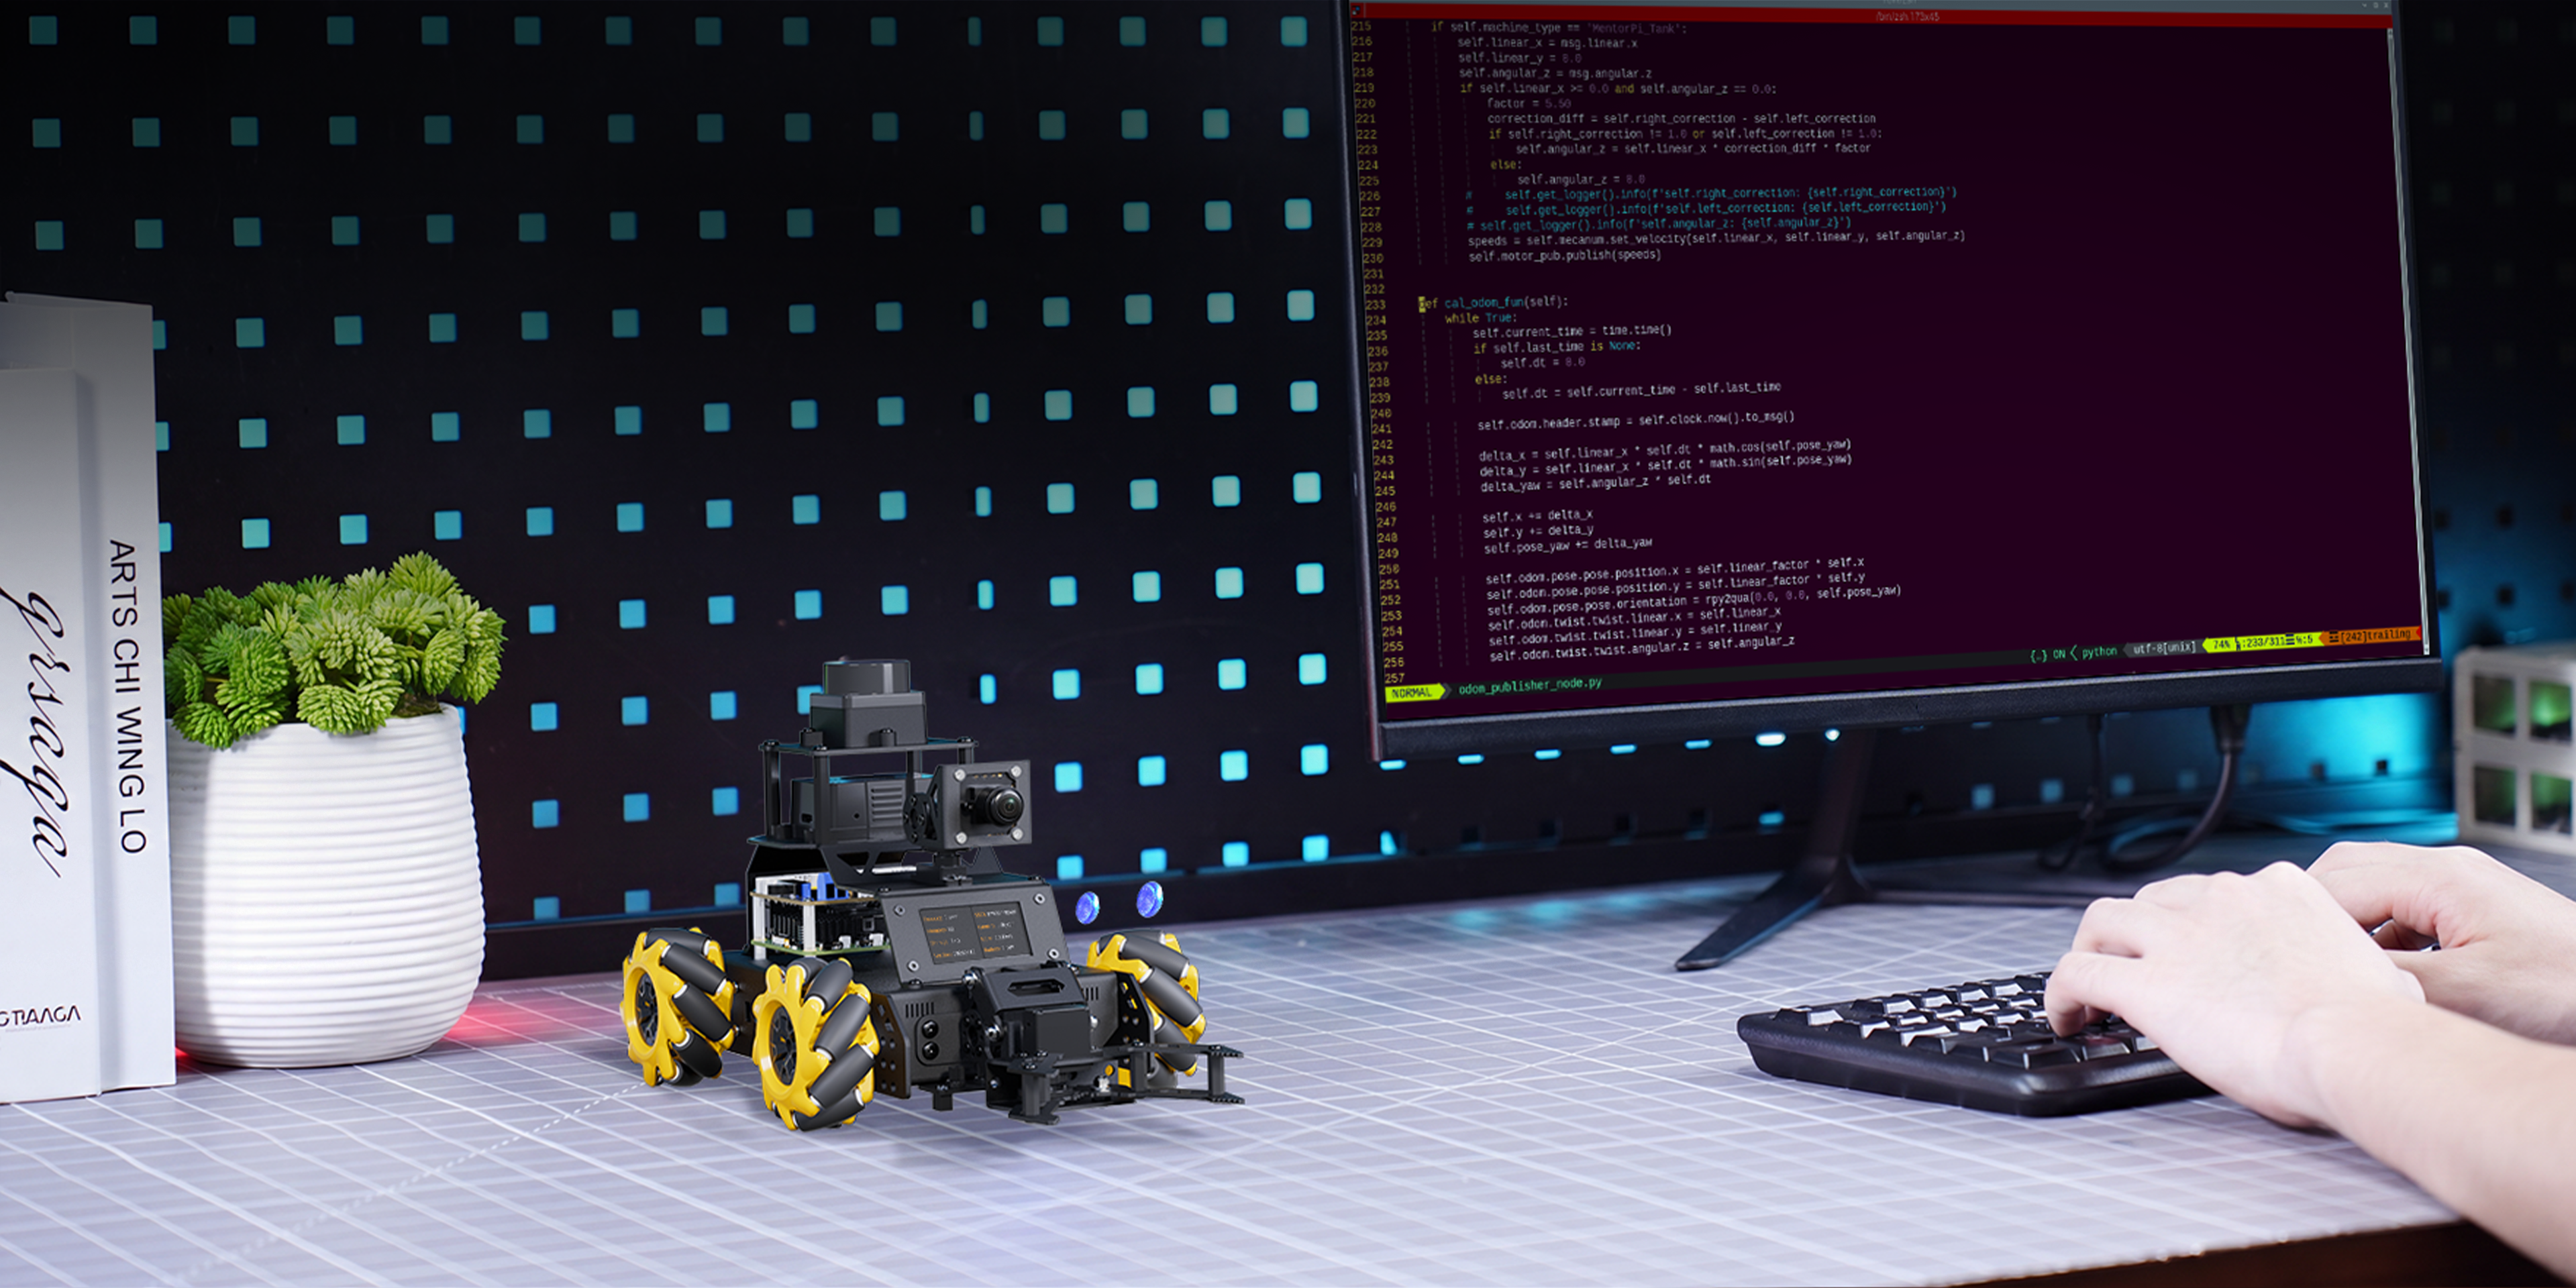
采用全球主流机器人通讯框架ROS2,开放Python源码,驱动机器人快速上手。
从基础颜色识别到YOLO26深度学习检测,
从手势互动到KCF目标追踪,TurboPi提供完整的视觉感知能力栈。
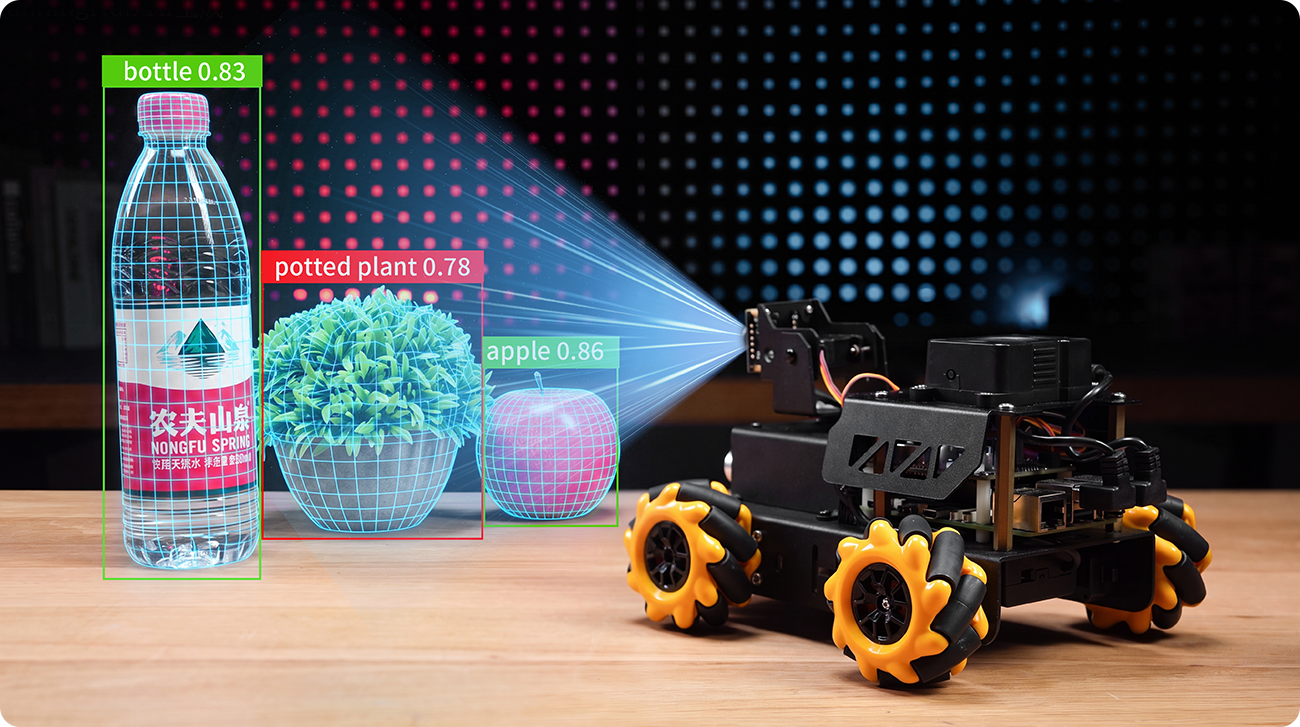
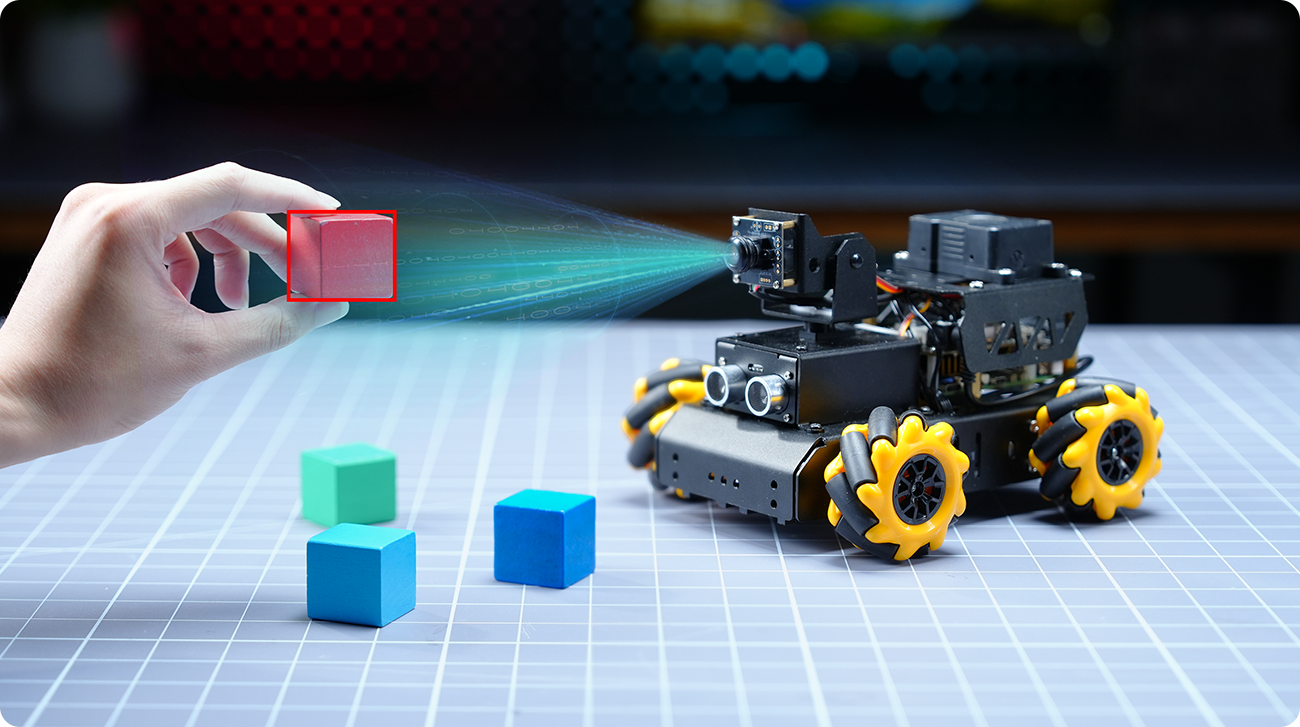
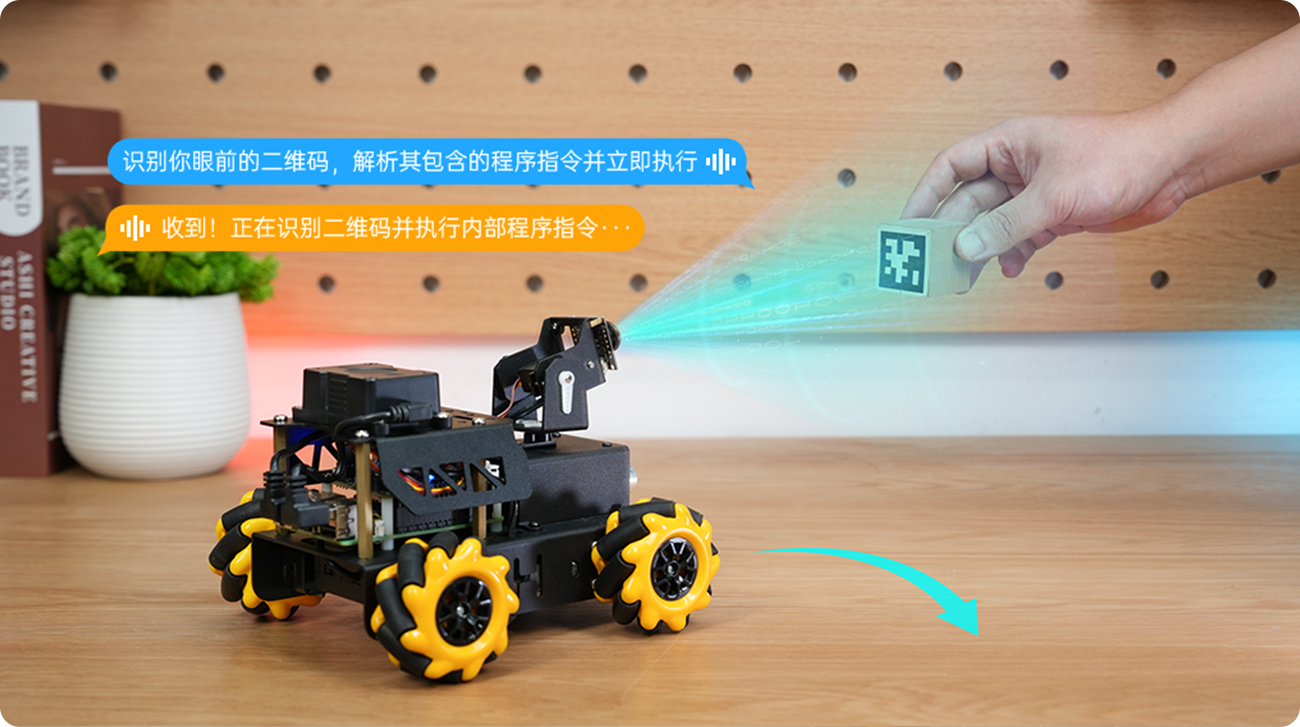
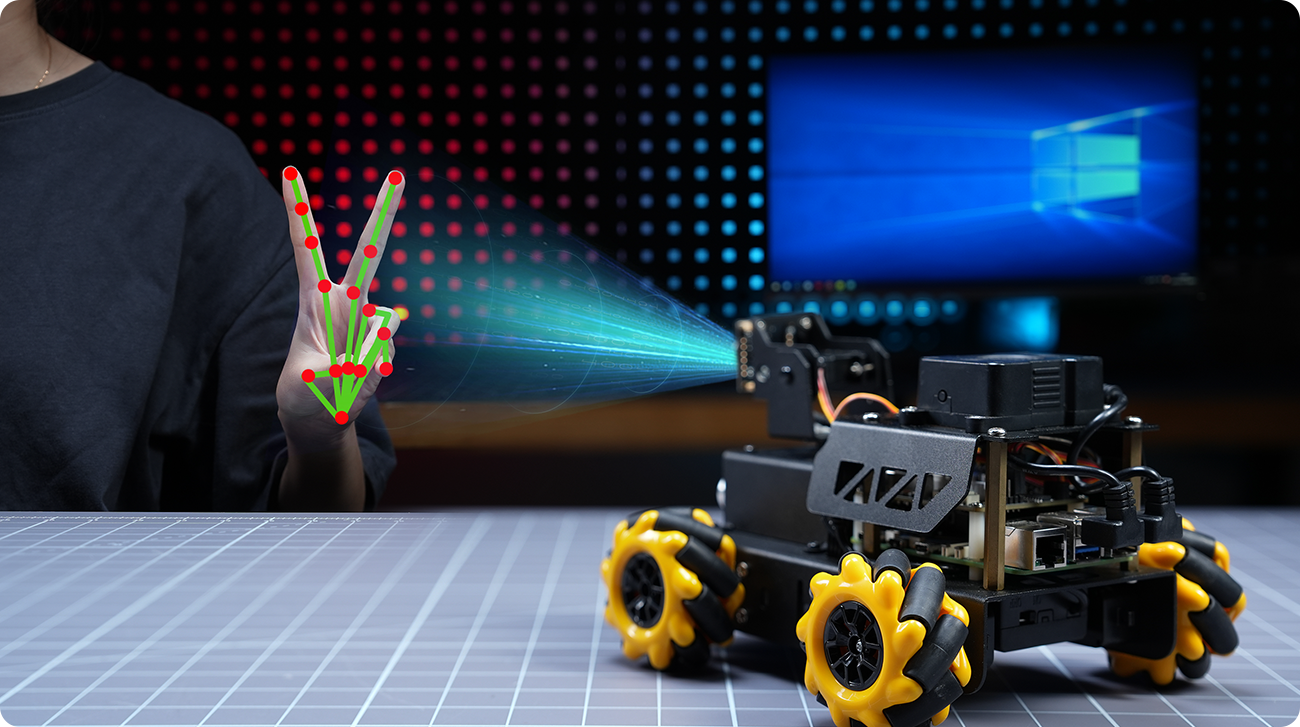
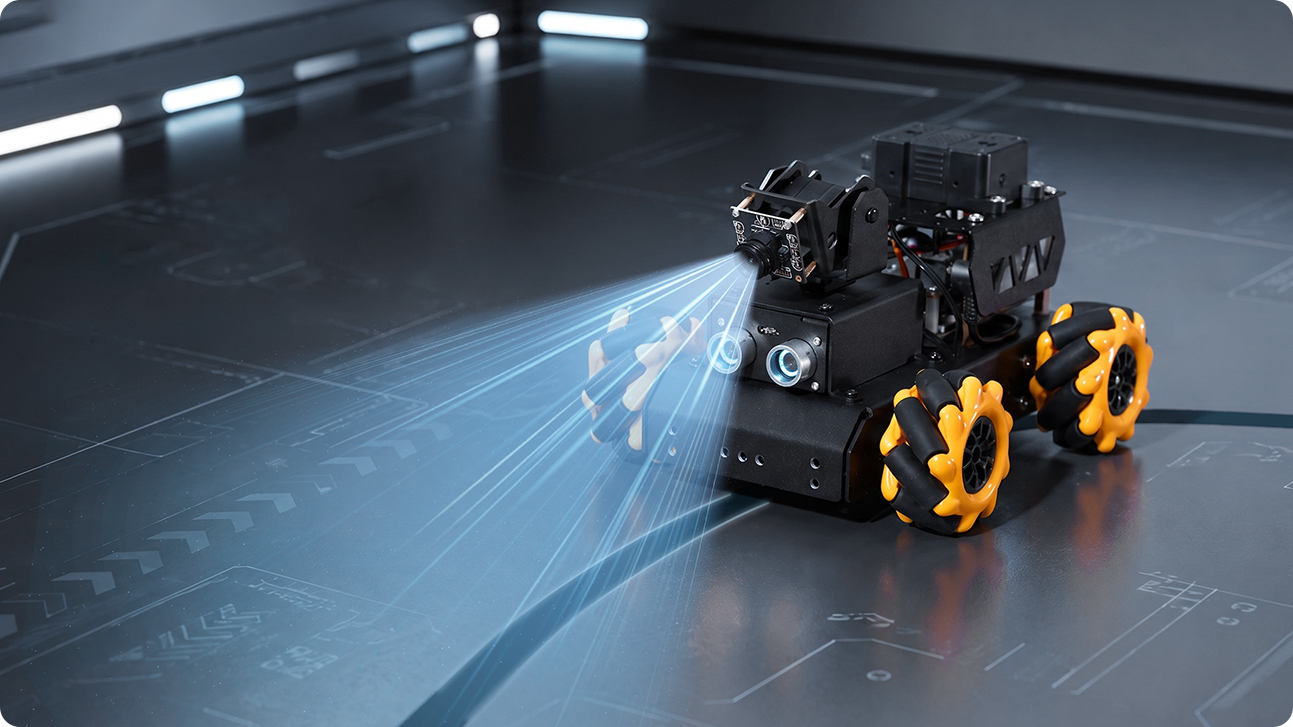
通过OpenCV提取ROI区域,通过模糊处理消除噪点,在二值化图像中找出线条的位置,利用PID算法对机器人进行方向的校准,实现AI视觉巡线。
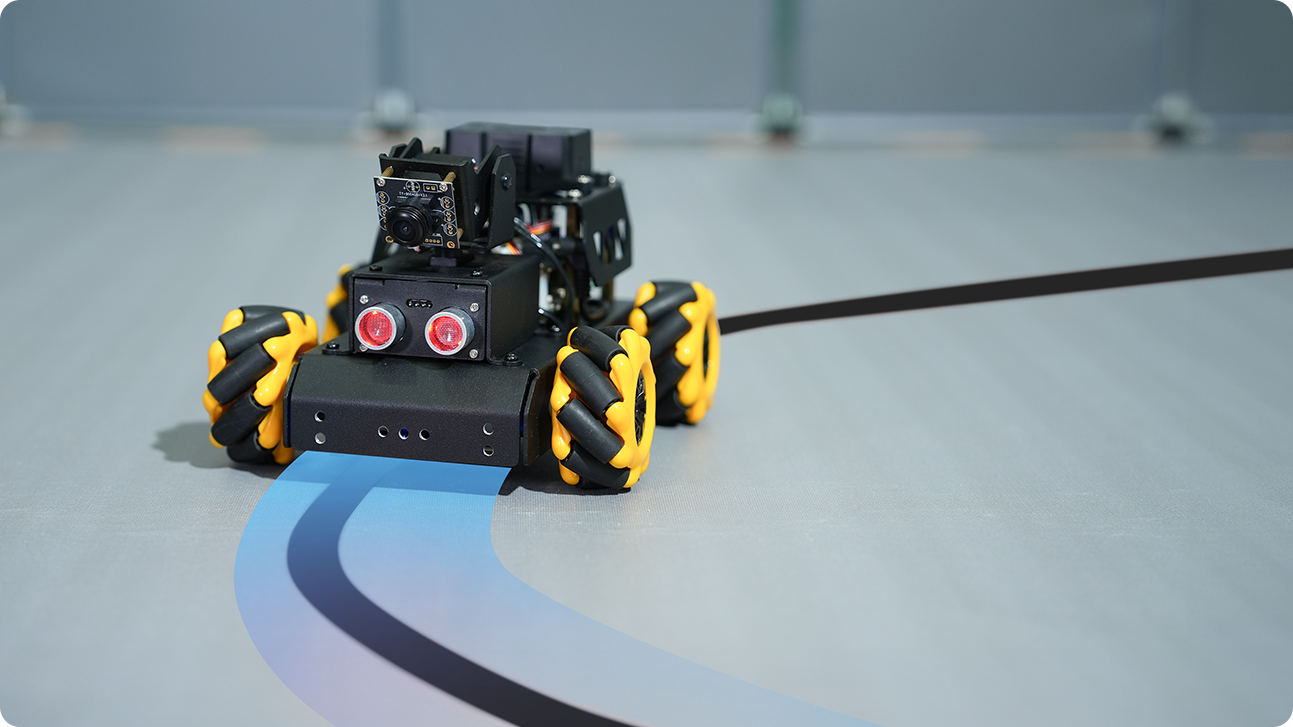
通过巡线传感器上的4个红外探头进行路线探测,巡线行驶。
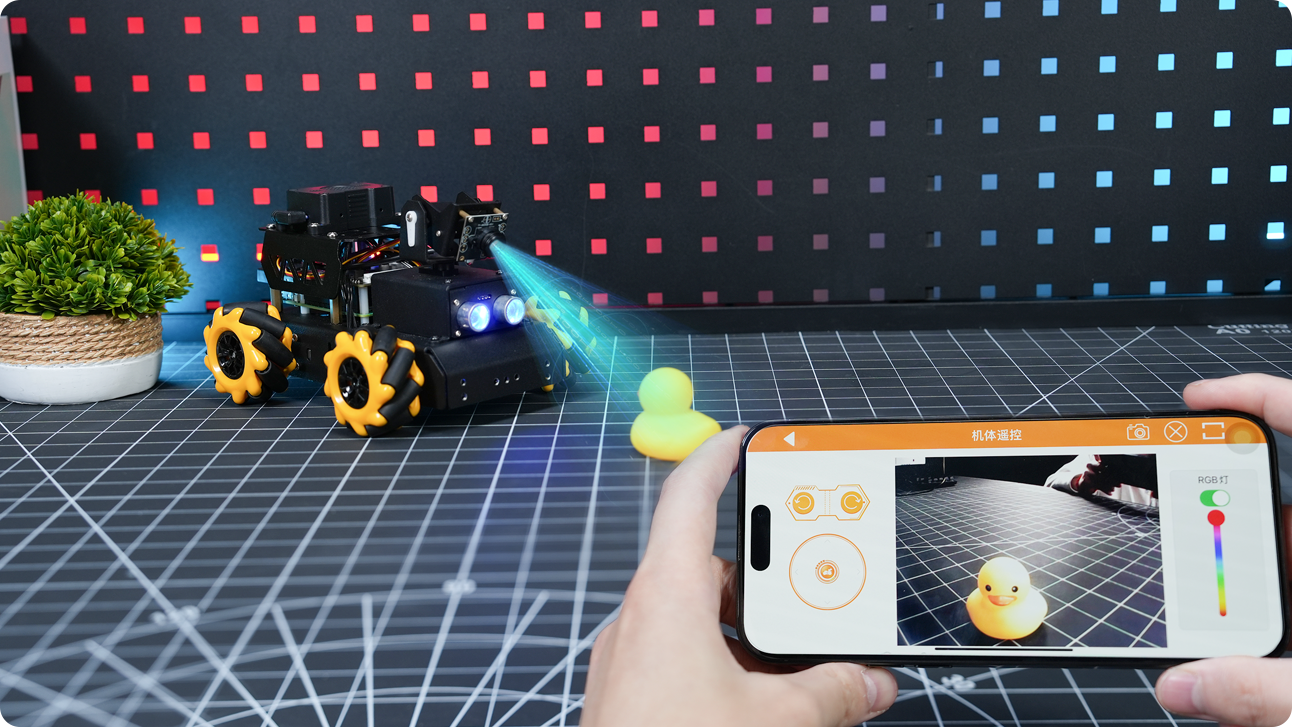
TurboPi支持局域网和WiFi直连模式,通电即可连接WiFi热点进行遥控。可以将第一视角回传到APP操控界面,让遥控体验变得更加刺激和真实!
TurboPi 详细参数
| 产品型号: | TurboPi |
|---|---|
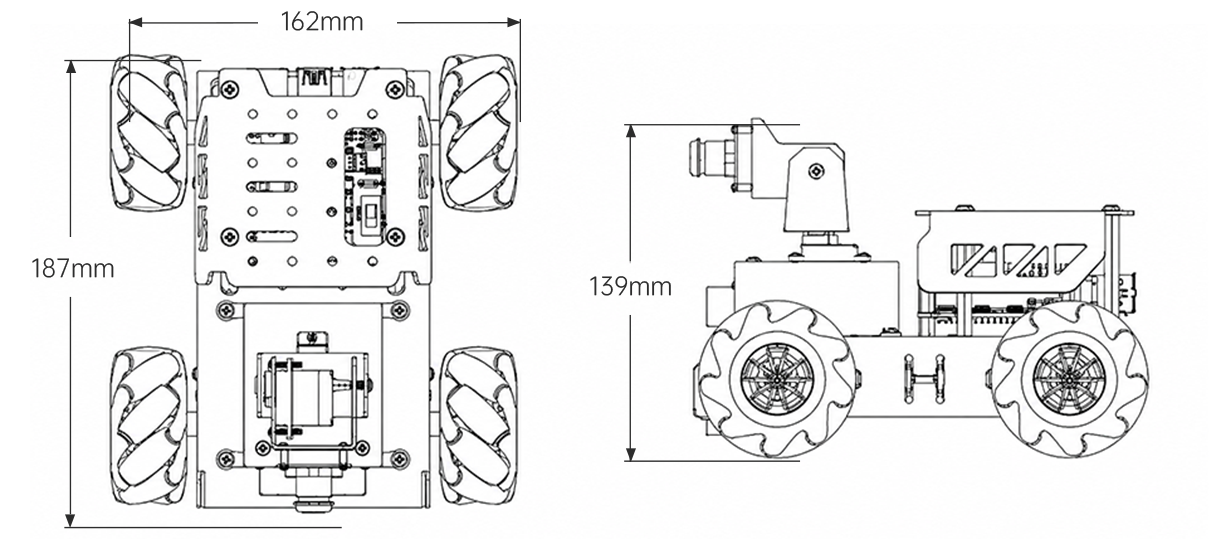
| 产品尺寸: | 187*162*139mm |
| 产品重量: | 0.8kg(标准版) |
| 机体材料: | 金属支架 |
| 摄像头分辨率: | 480P |
| 摄像头云台自由度: | 二自由度 / 上下130度 / 左右180度 |
| 电源: | 2节18650锂电池1800mAh(标准版) 、2200mAh(豪华版/旗舰版) |
| 续航时间: | 约60分钟 |
| 硬件部分: | 树莓派5主板和树莓派扩展板 |
| 软件: | PC端VNC软件+iOS / 安卓手机APP |
| 通信方式: | Wi-Fi / 以太网 |
| 舵机型号: | LFD-01防堵转舵机 |
| 控制方式: | 电脑控制 / 手机控制 |
| 课程资料: | 290+节原创资料课程,1680+页PDF开发手册,150+讲真人视频讲解教程 |
| 发货尺寸: | 267*230*72mm |
| 整体重量:(含包装) | 约1.2kg |
非常适合!TurboPi就是专门为零基础和初学者打造的。我们提供丰富教学资源与示例代码,带你从最基础的小车运动控制开始,逐步过渡到AI视觉识别与机器人开发。
TurboPi支持Python编程、AI视觉识别、机器人运动控制、机械臂控制等功能,适合从基础入门到综合项目开发。还可结合大模型实现智能语音控制、场景理解、目标追踪、自主巡逻、智能避障及任务执行等具身智能应用。
TurboPi主要适配树莓派(如树莓派4B/5)等主流核心主板。如果您手头已有兼容的树莓派主板,可以选择“无主板无SD卡”套餐,只需按官方教程自行组装并烧录镜像即可快速上手。
TurboPi把“树莓派5 + ROS2 + 2DOF云台视觉 + 麦克纳姆全向移动 + 多模态大模型 + OpenClaw智能体”集成于一体,旗舰版还搭载2DOF机械臂,是同价位中少有的“满配即到手”方案。
完全可以。TurboPi预留了丰富的硬件接口与传感器拓展位,软件上支持Docker及ROS/ROS2架构,支持开发者接入更高级的AI算法、语音交互模块或大模型智能体,满足长期的深度研究与项目升级需求。
可以到 【幻尔社区】 进行技术提问,届时会有相关技术人员在线回复。