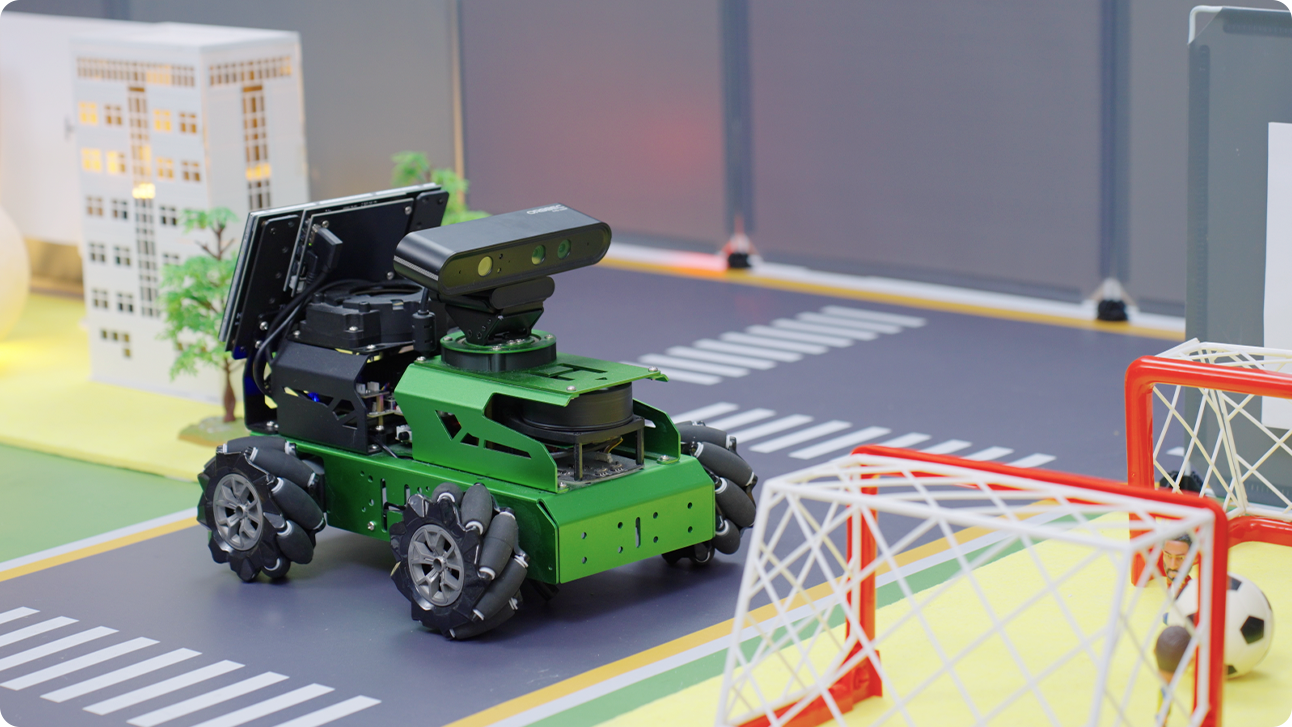
JetAuto 机器人
多模态 AI 大模型融合

多模态
AI大模型融合

支持在线&本地部署
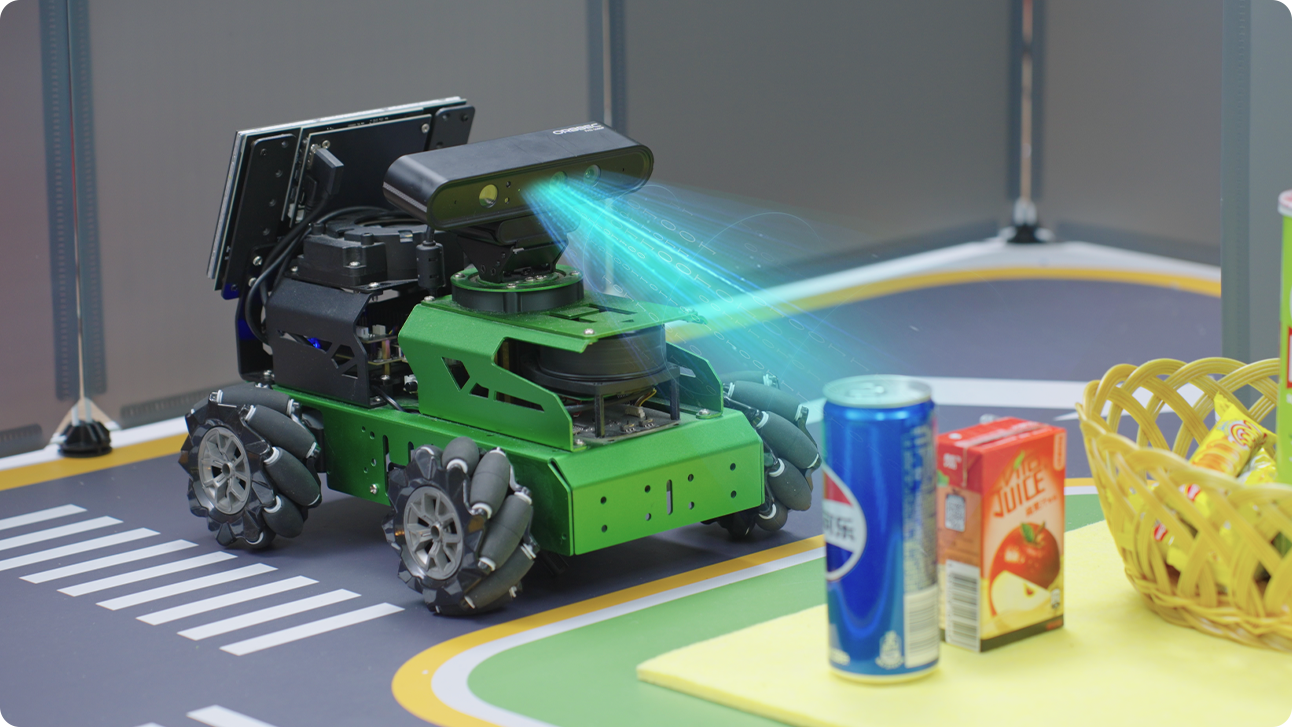
3D 深度相机

3D
深度相机

集成多架构算法,
高效识别

部署 OpenClaw AI 智能体

部署OpenClaw AI智能体

跨平台协同 / 智能决策 / 自主作业

远场麦克风阵列

远场麦克风阵列

语音交互 / 声源定位 / 智能导航

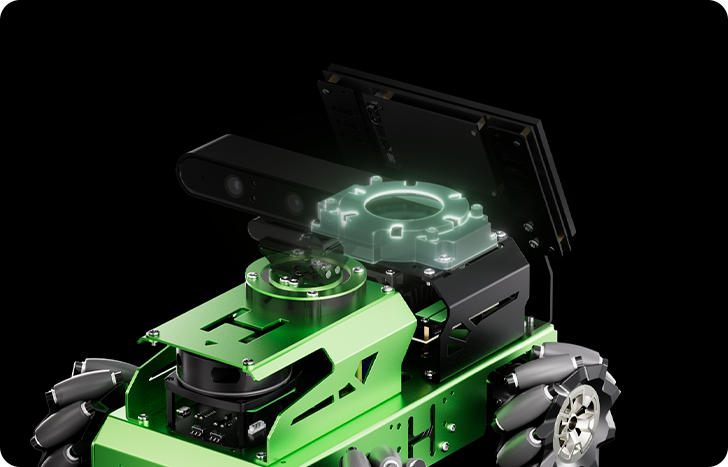
TOF 激光雷达

TOF
激光雷达

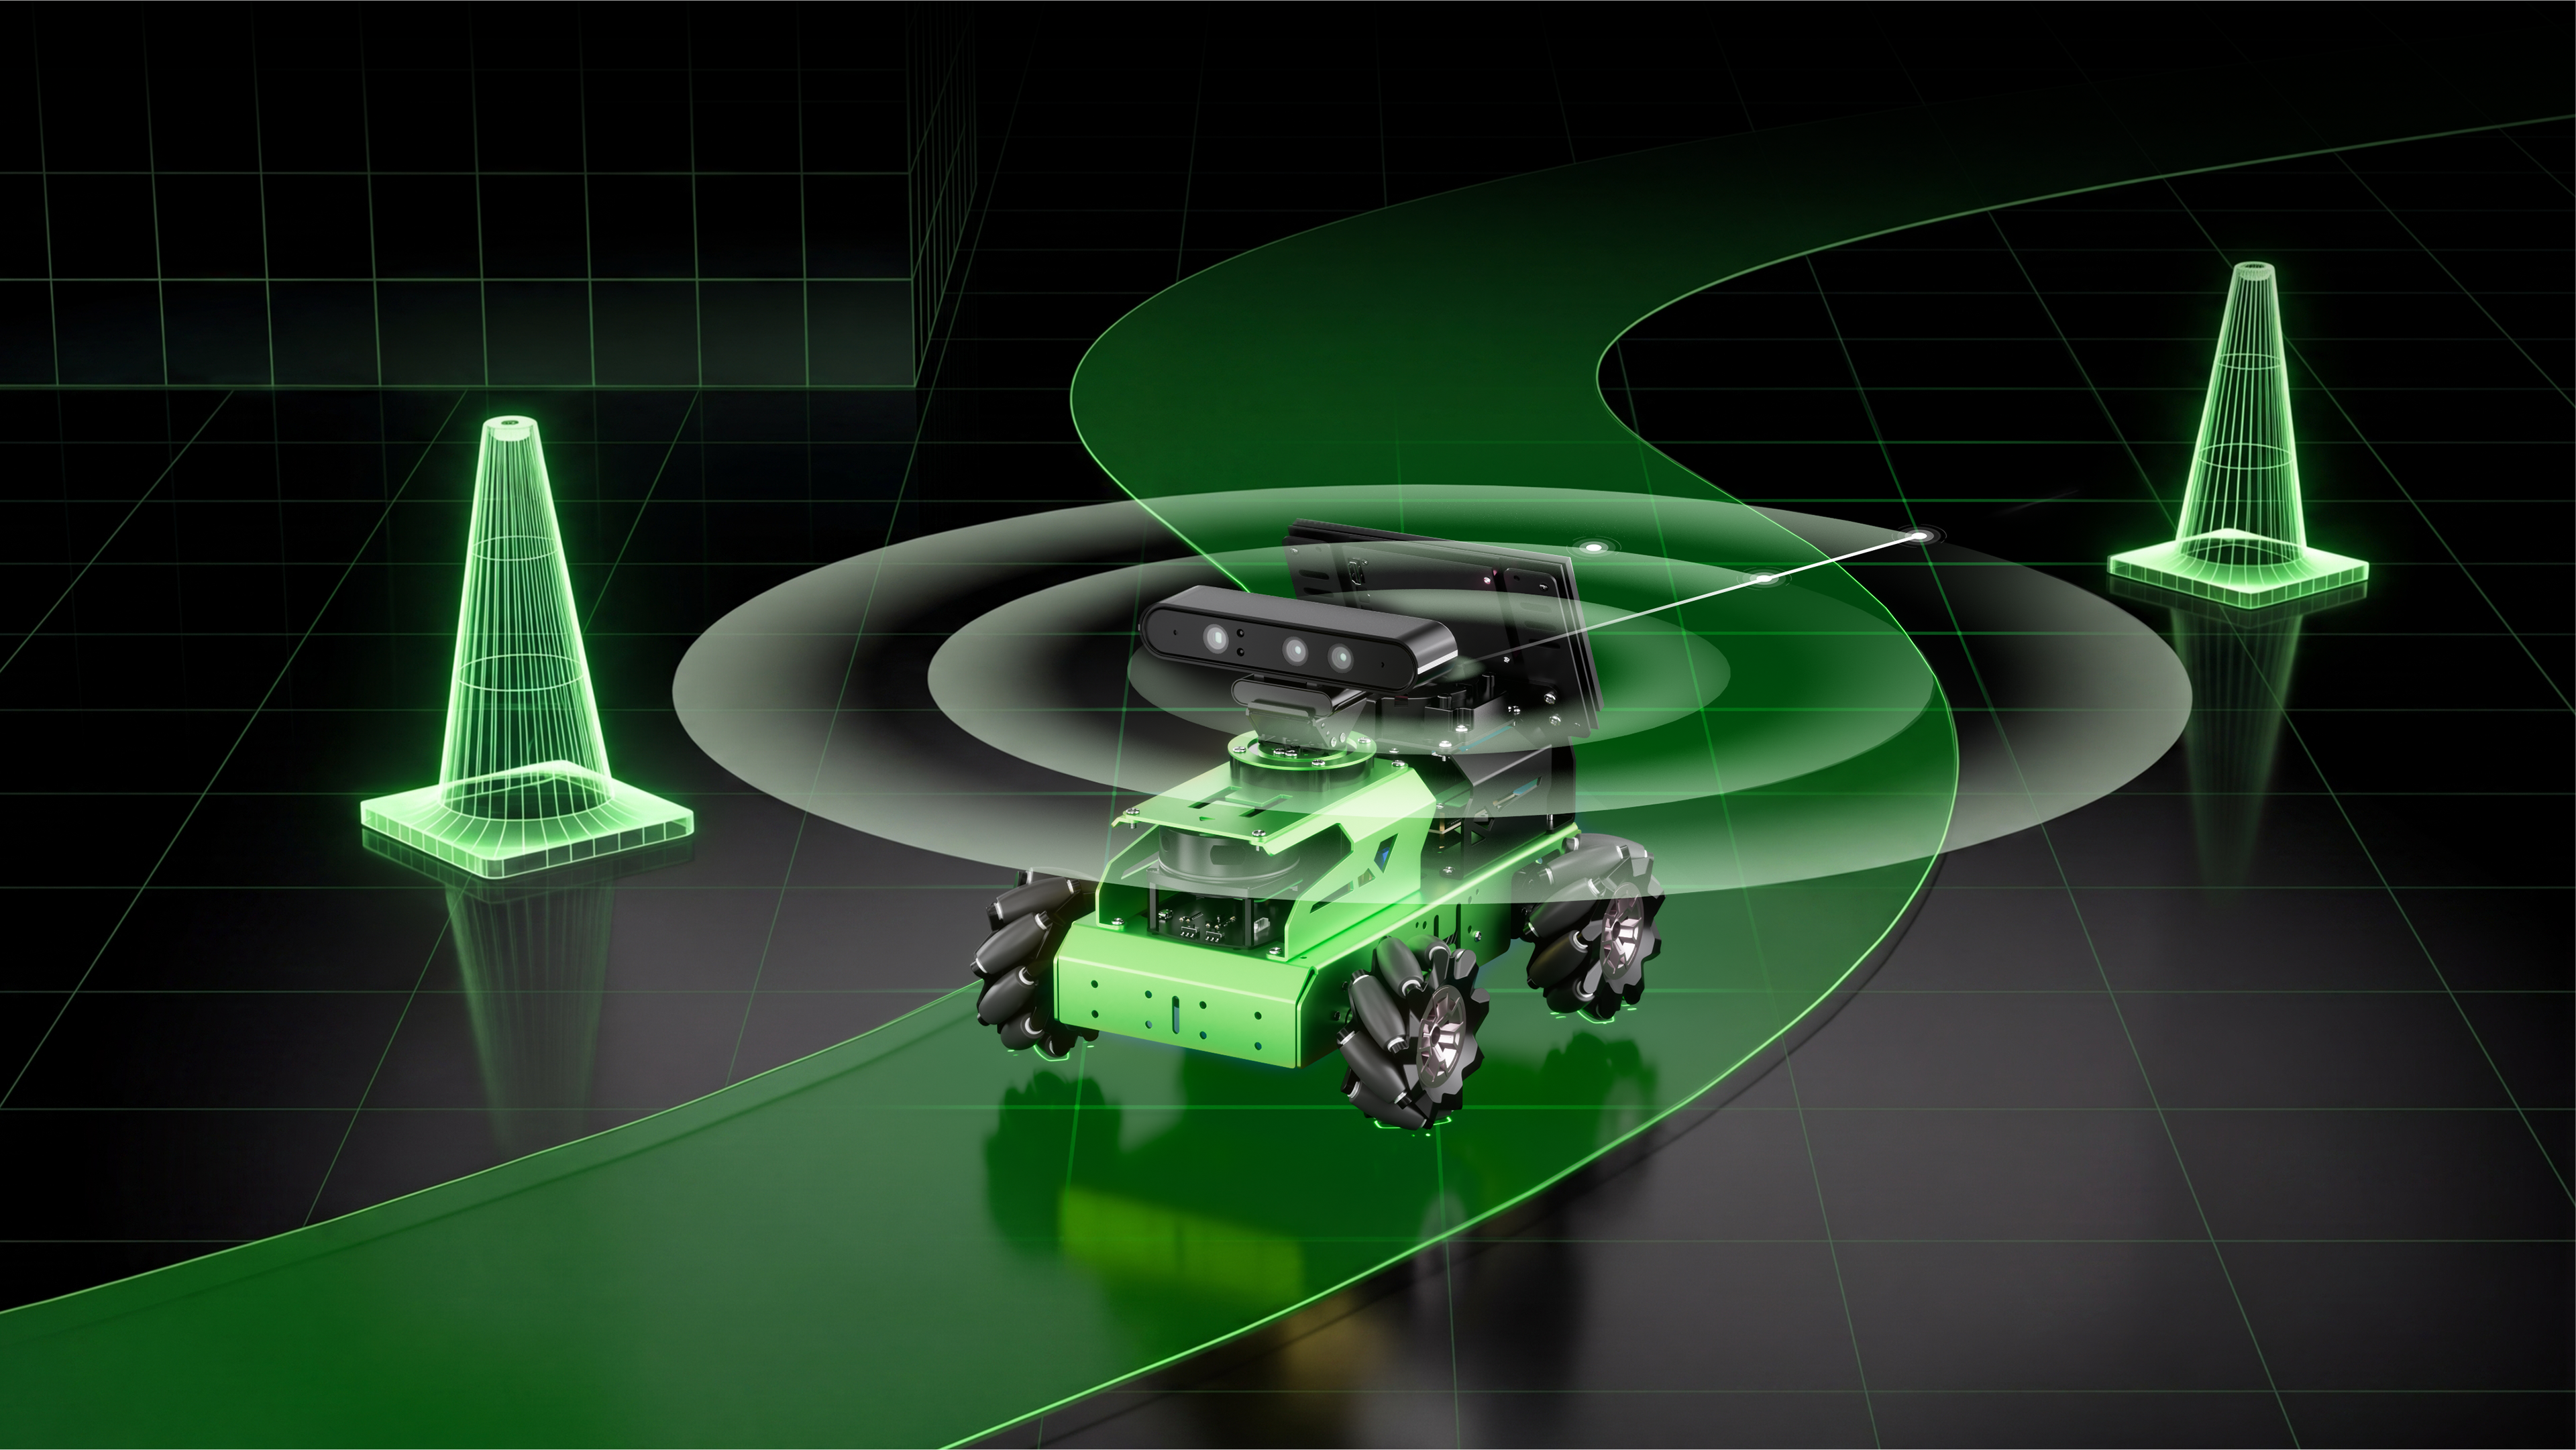
360°全方位精准感知

极致体验

专业极客硬件

从感知到执行,每一个元器件都为极致性能而生。

专利设计

专利摆式悬挂
麦轮㡳盘

专利摆式悬挂系统+赛事级麦克纳姆轮,实现360°全向运动。

AI智能体

全面部署 OpenClaw

打破传统指令束缚,
打通“感知→记忆→思考→执行→跨端反馈”全链路闭环。

了解更多
AI 大模型

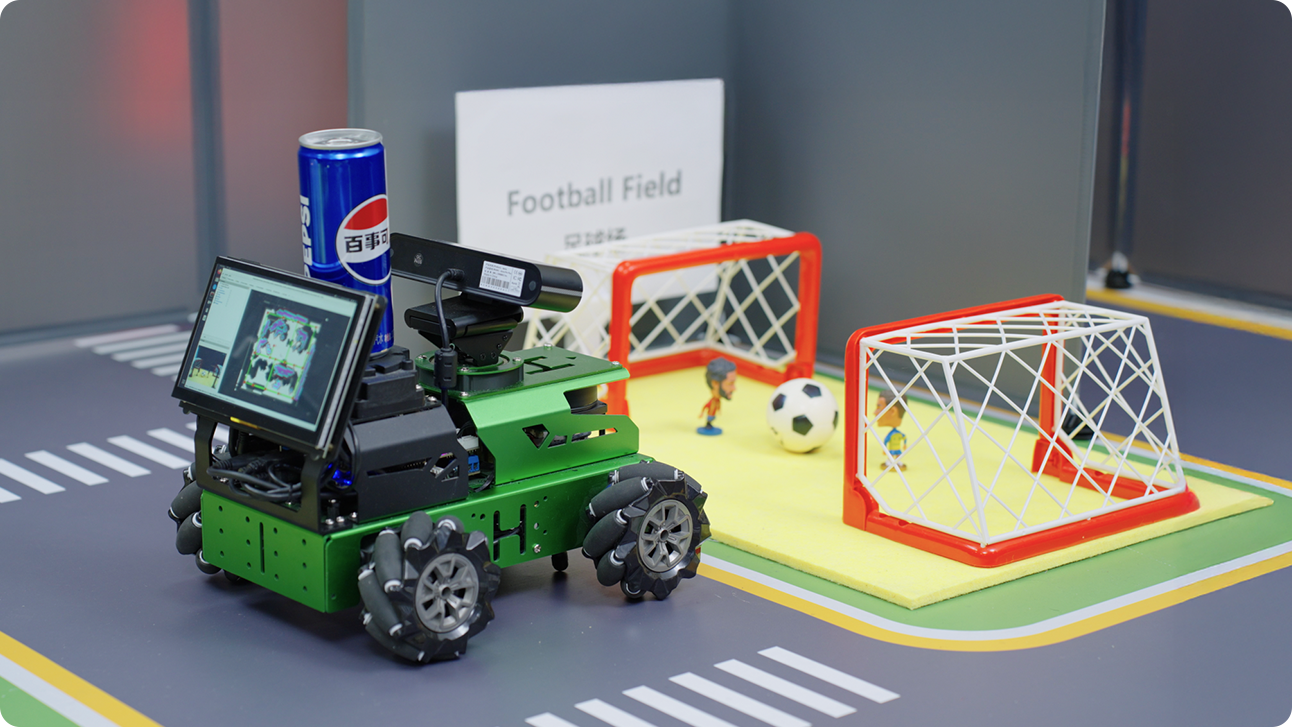
融合多模态AI大模型

支持本地部署,深度融合文本、语音、视觉三大模型,实现类人认知与决策。

用户头像
看看你面前有什么,前进10厘米,然后后退10厘米,最后告诉我天气怎么样。
我面前有埃菲尔铁塔模型、Hiwonder标志牌、红蓝积木和一只可爱的黄色小鸭。
公司头像
AI 聊天识别画面 公司头像
融合多模态 AI 大模型展示
具身智能

OpenClaw × AI大模型 ×
SLAM建图导航

OpenClaw驱动大模型理解静态图,融合激光雷达SLAM,
实现语义级自主导航。

公司头像
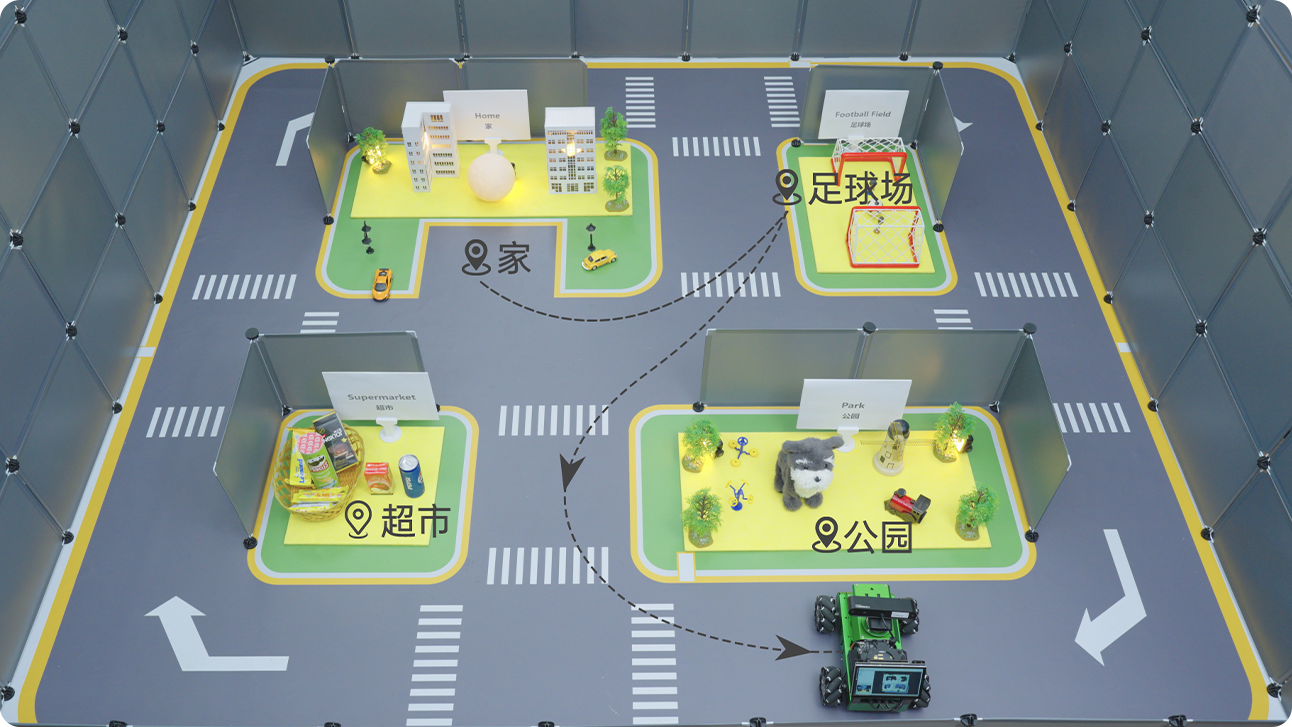
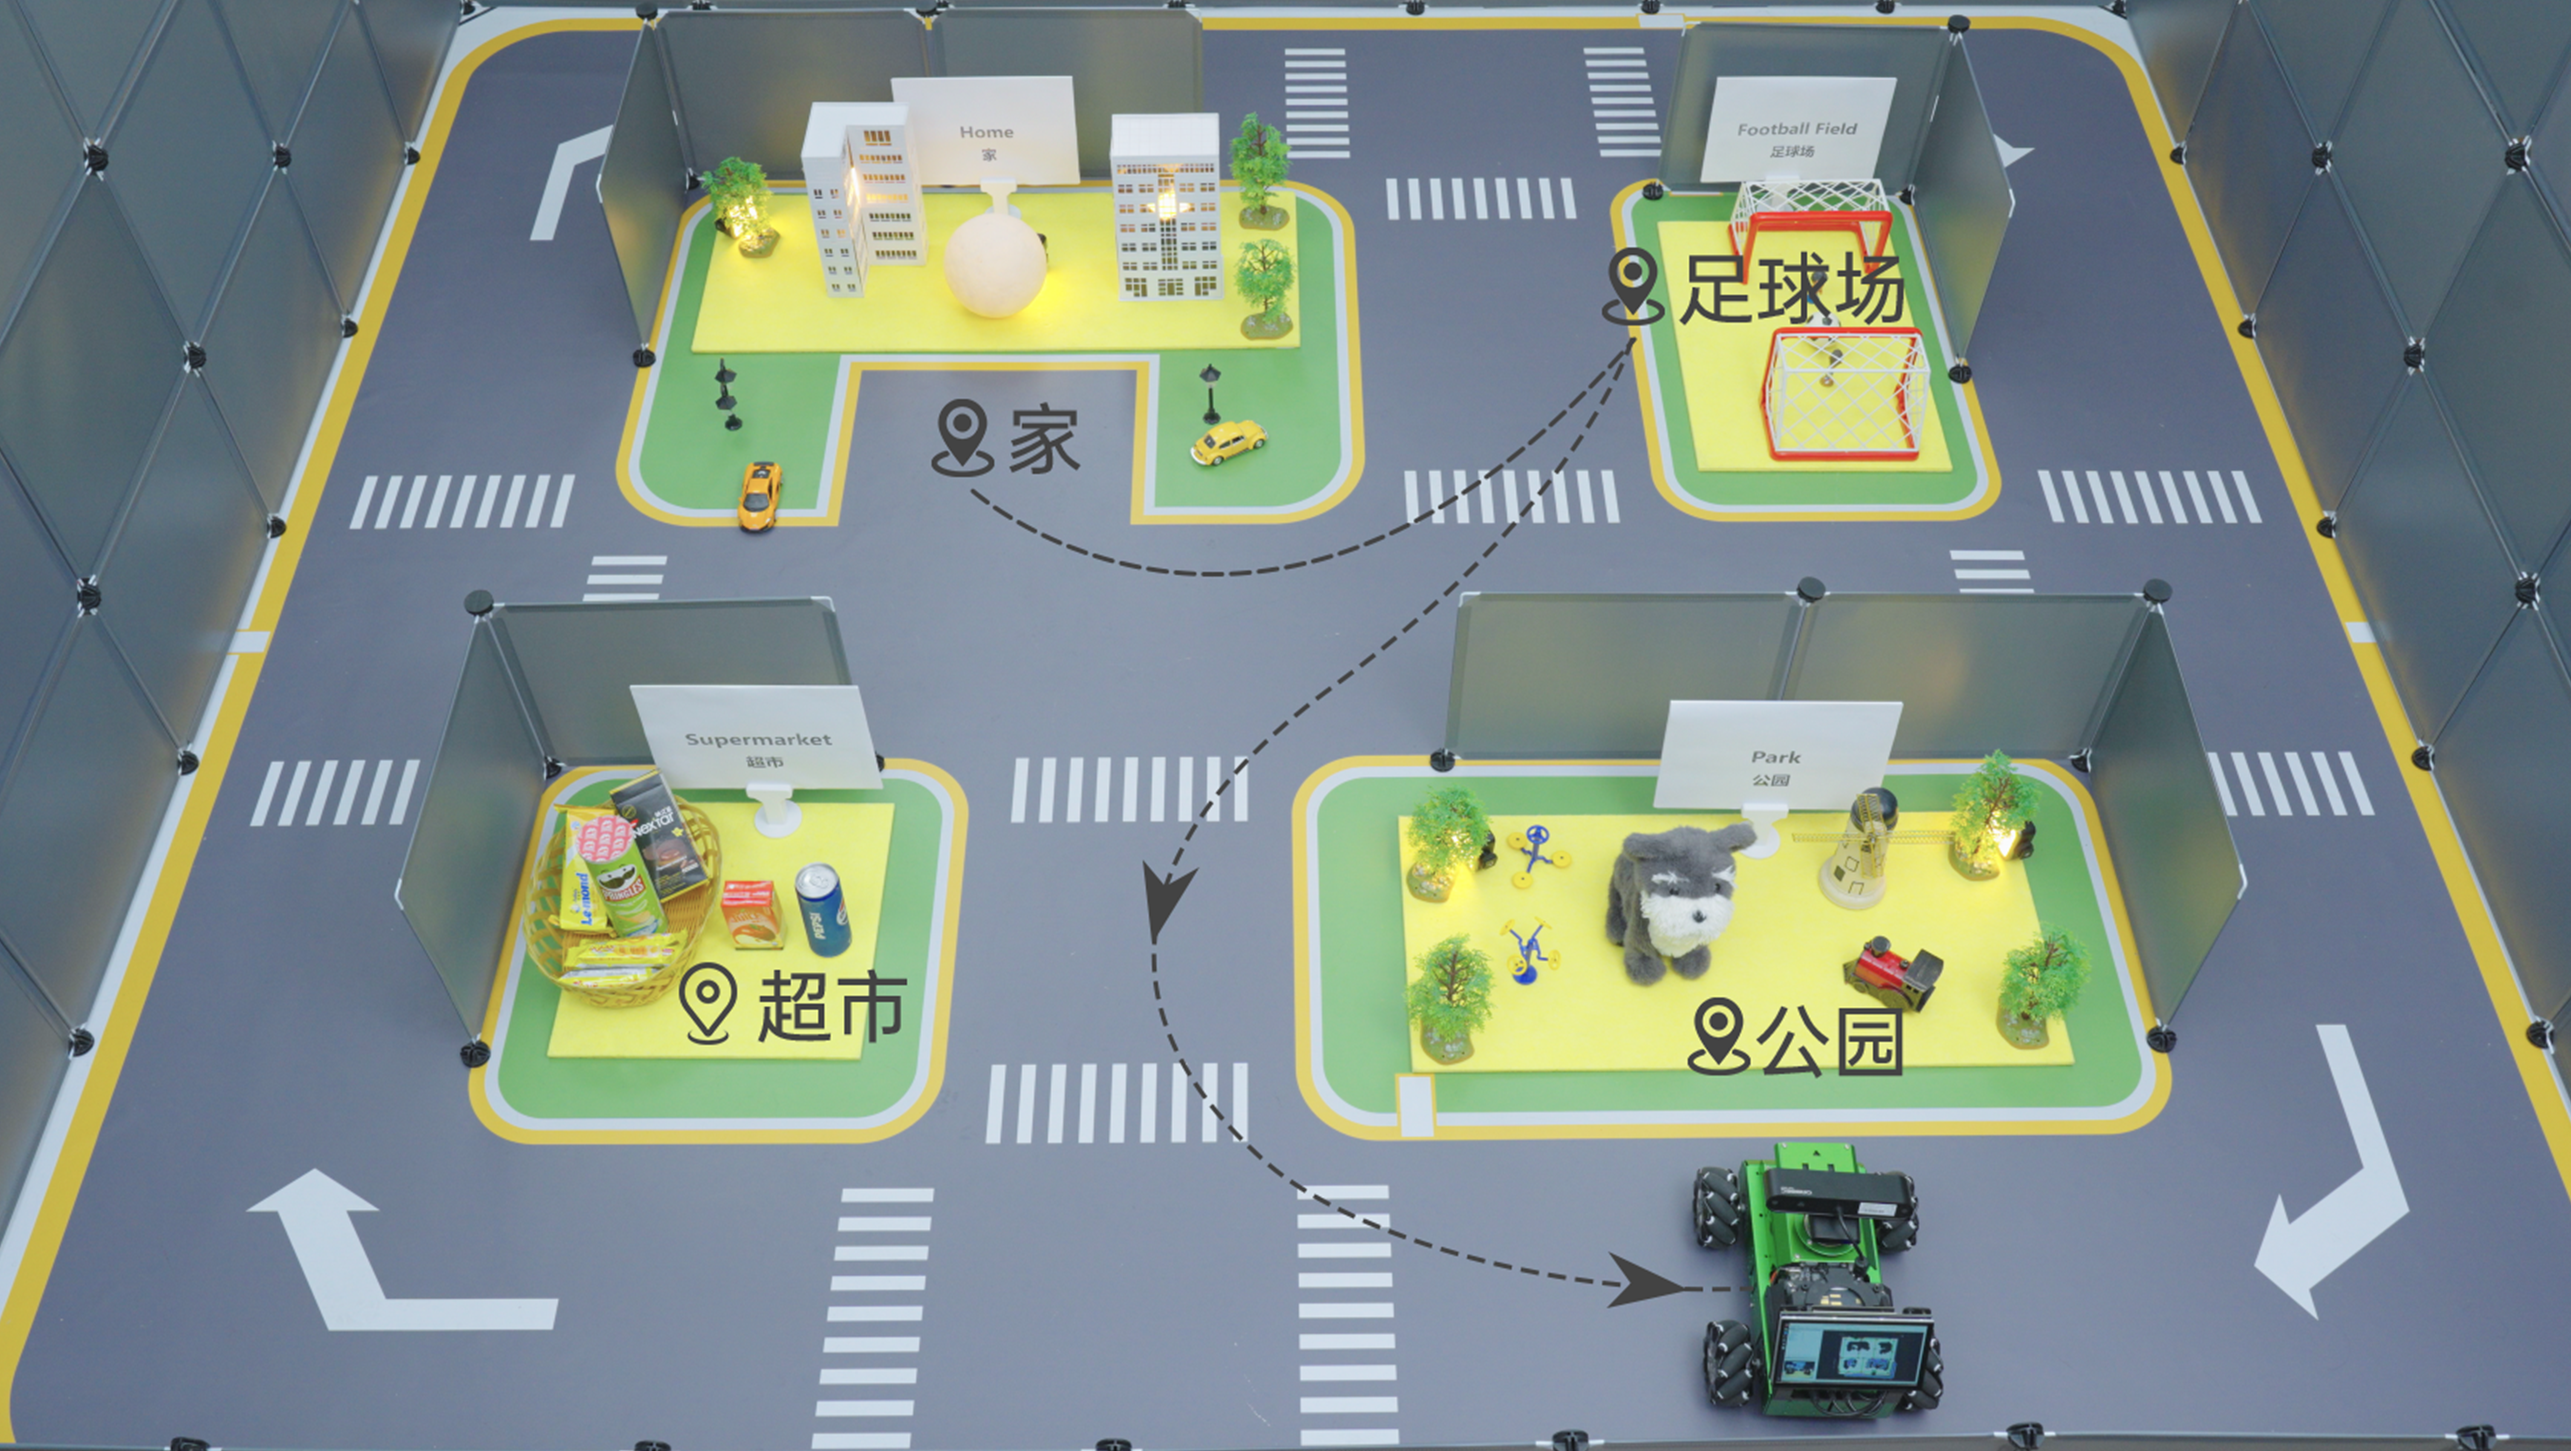
我的狗狗不见了,去找找它在哪里
收到,请别着急!全域搜寻萌宠紧急任务已从【家】始发。
OpenClaw 图标
搜寻路线规划:根据狗狗的习性,我已自动将社区的【足球场】、【公园】列为高频核心搜寻区。
OpenClaw 图标
正在规划:家→足球场→公园的最优路径,即刻出发前往公园搜索。
OpenClaw 图标
OpenClaw AI大模型 SLAM建图导航展示
激光雷达精准感知
空间感知

激光雷达
360°全方位感知

支持Gmapping、Cartographer、
RRT等多种SLAM算法,实现厘米级建图与自主导航避障。

三维空间感知

3D深度相机
深度感知

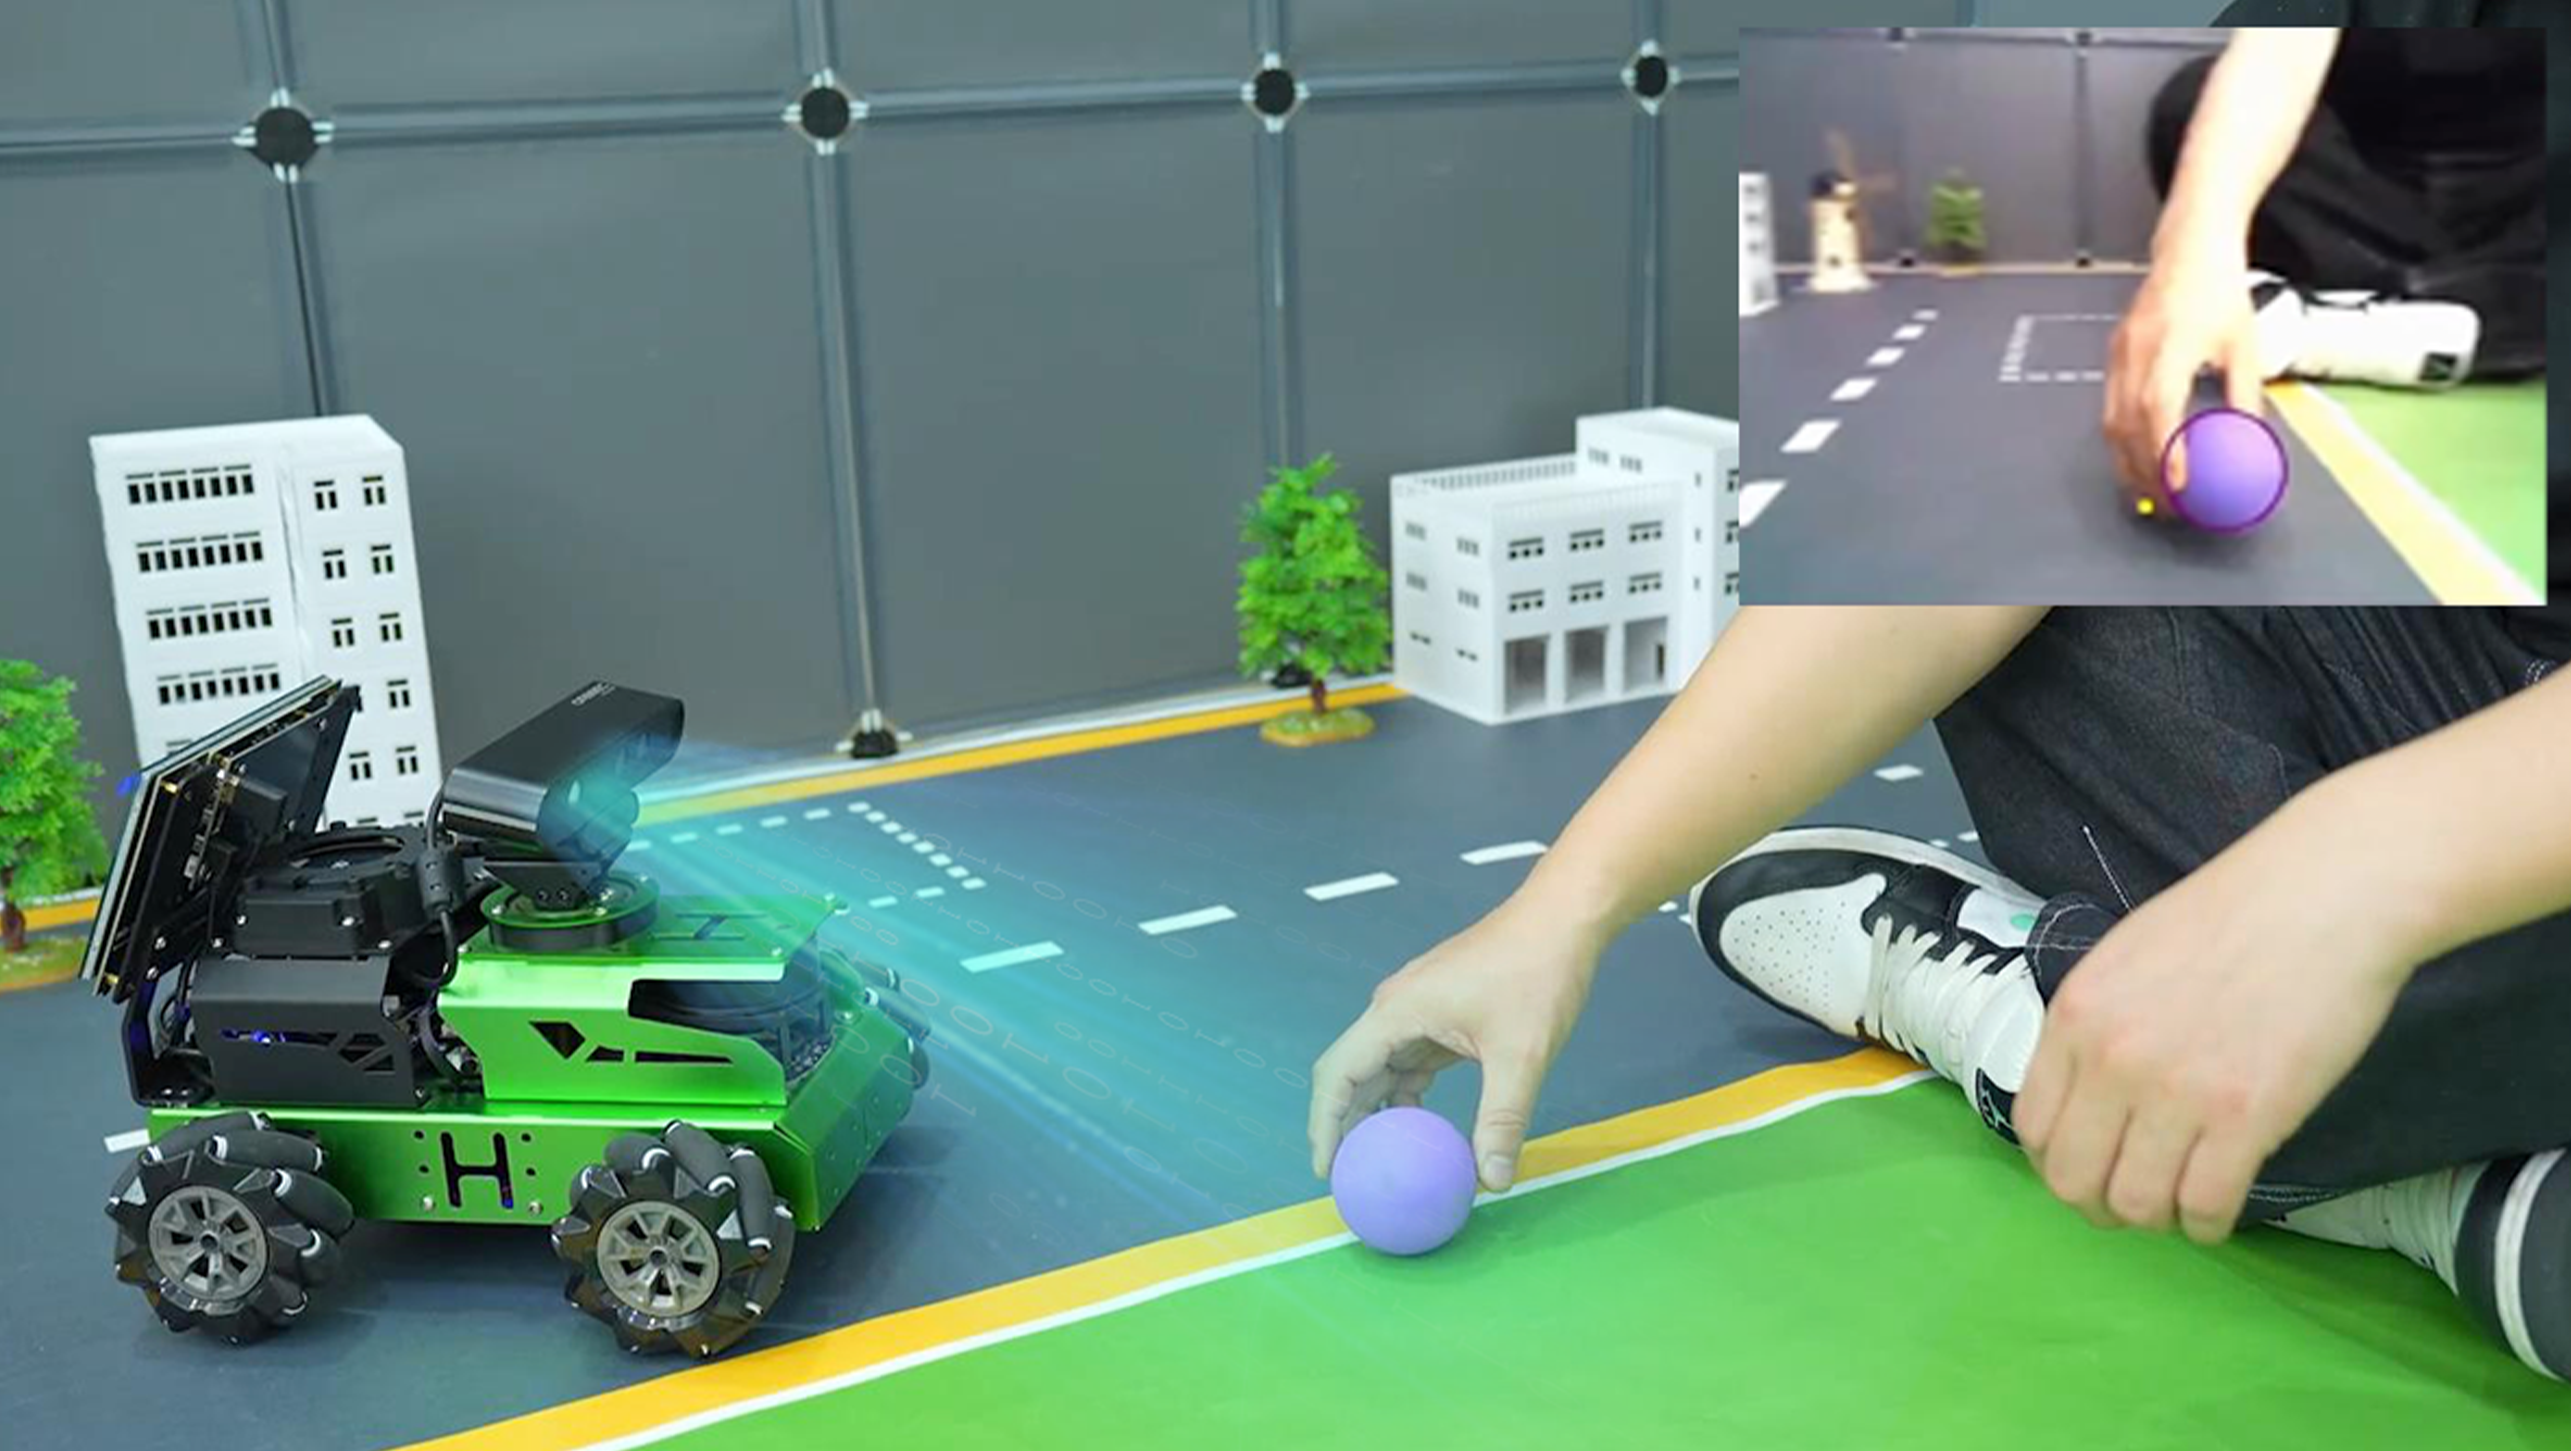
配备3D结构光深度相机,支持多种视觉算法,实现三维视觉建图、深度点云图像数据与AI视觉深度学习。
3D深度相机深度感知
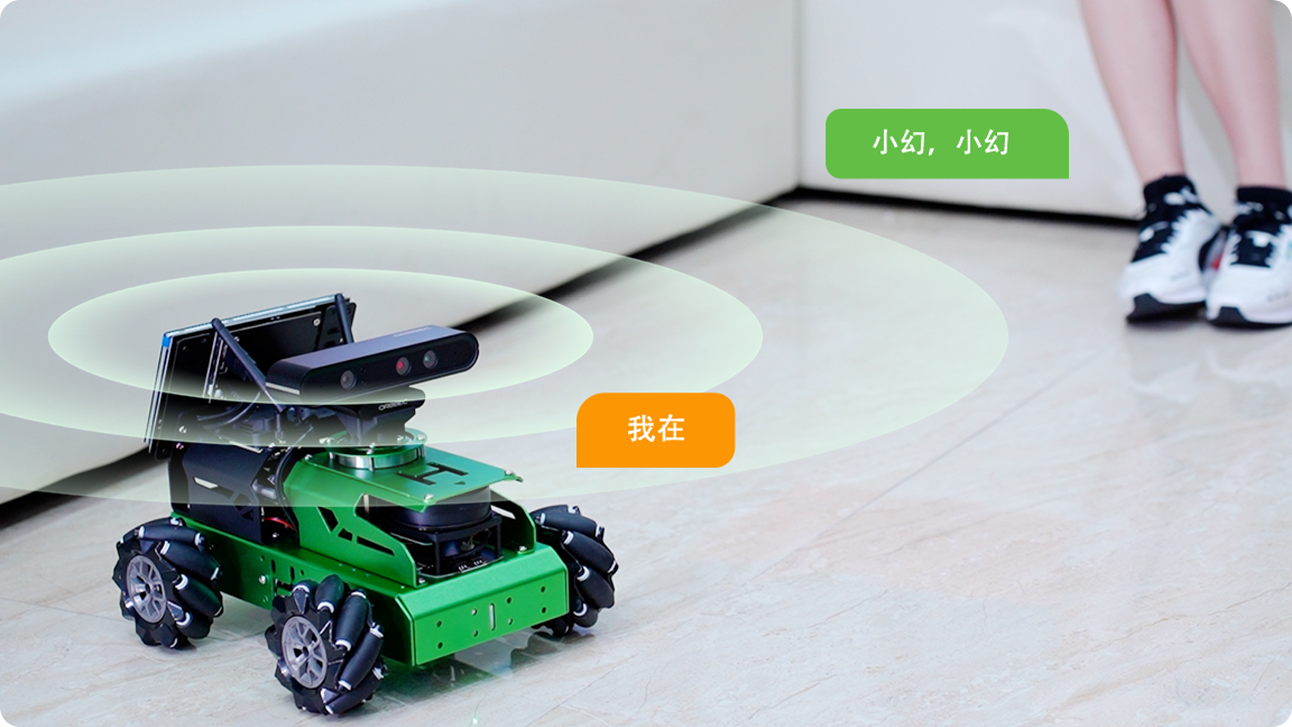
远场麦克风阵列语音交互
声源感知

远场麦克风阵列
语音交互

独家研发一体式6路麦克风阵列,支持声源定位、语音识别、语音控制、TTS语音播报、语音交互等功能。

场景化应用

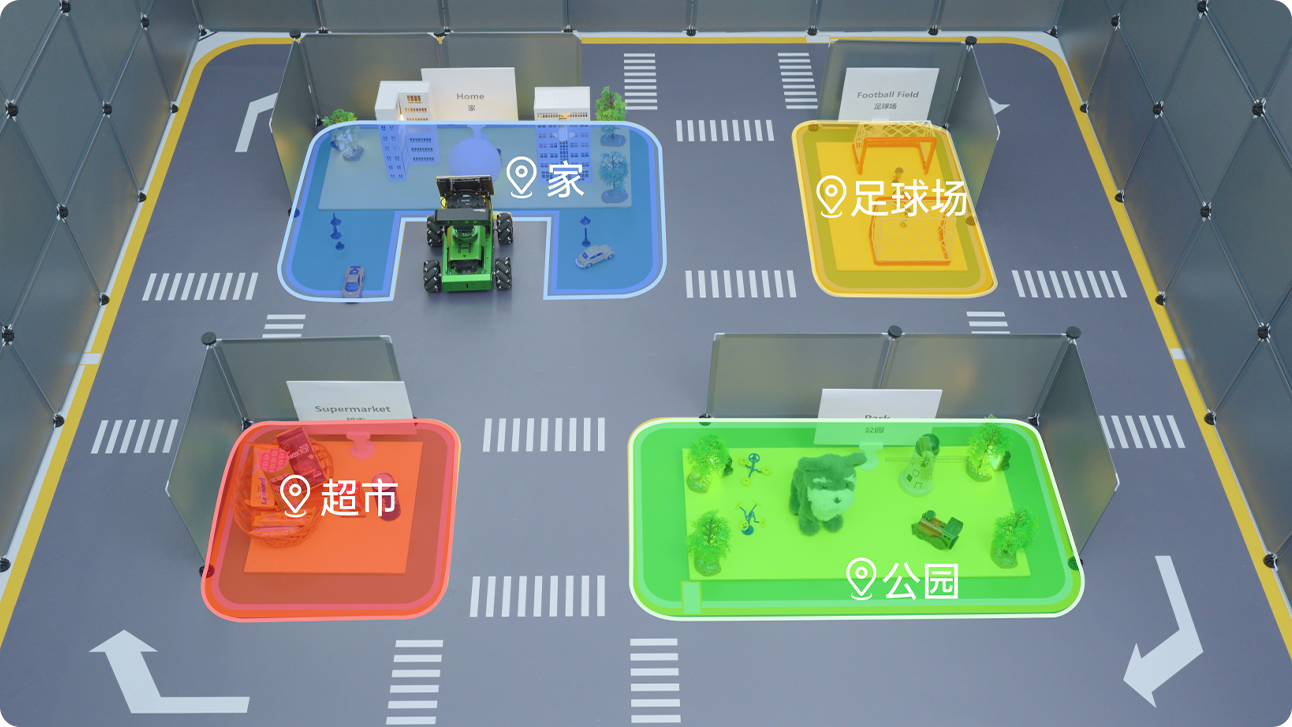
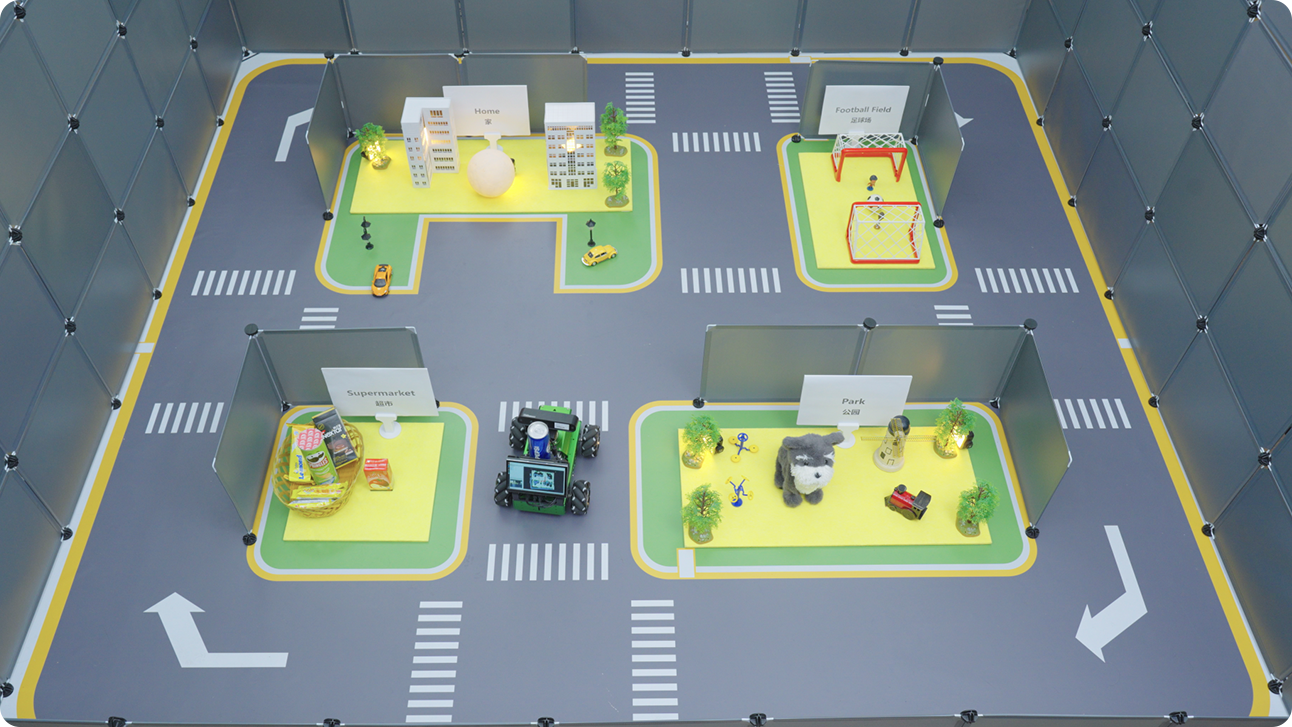
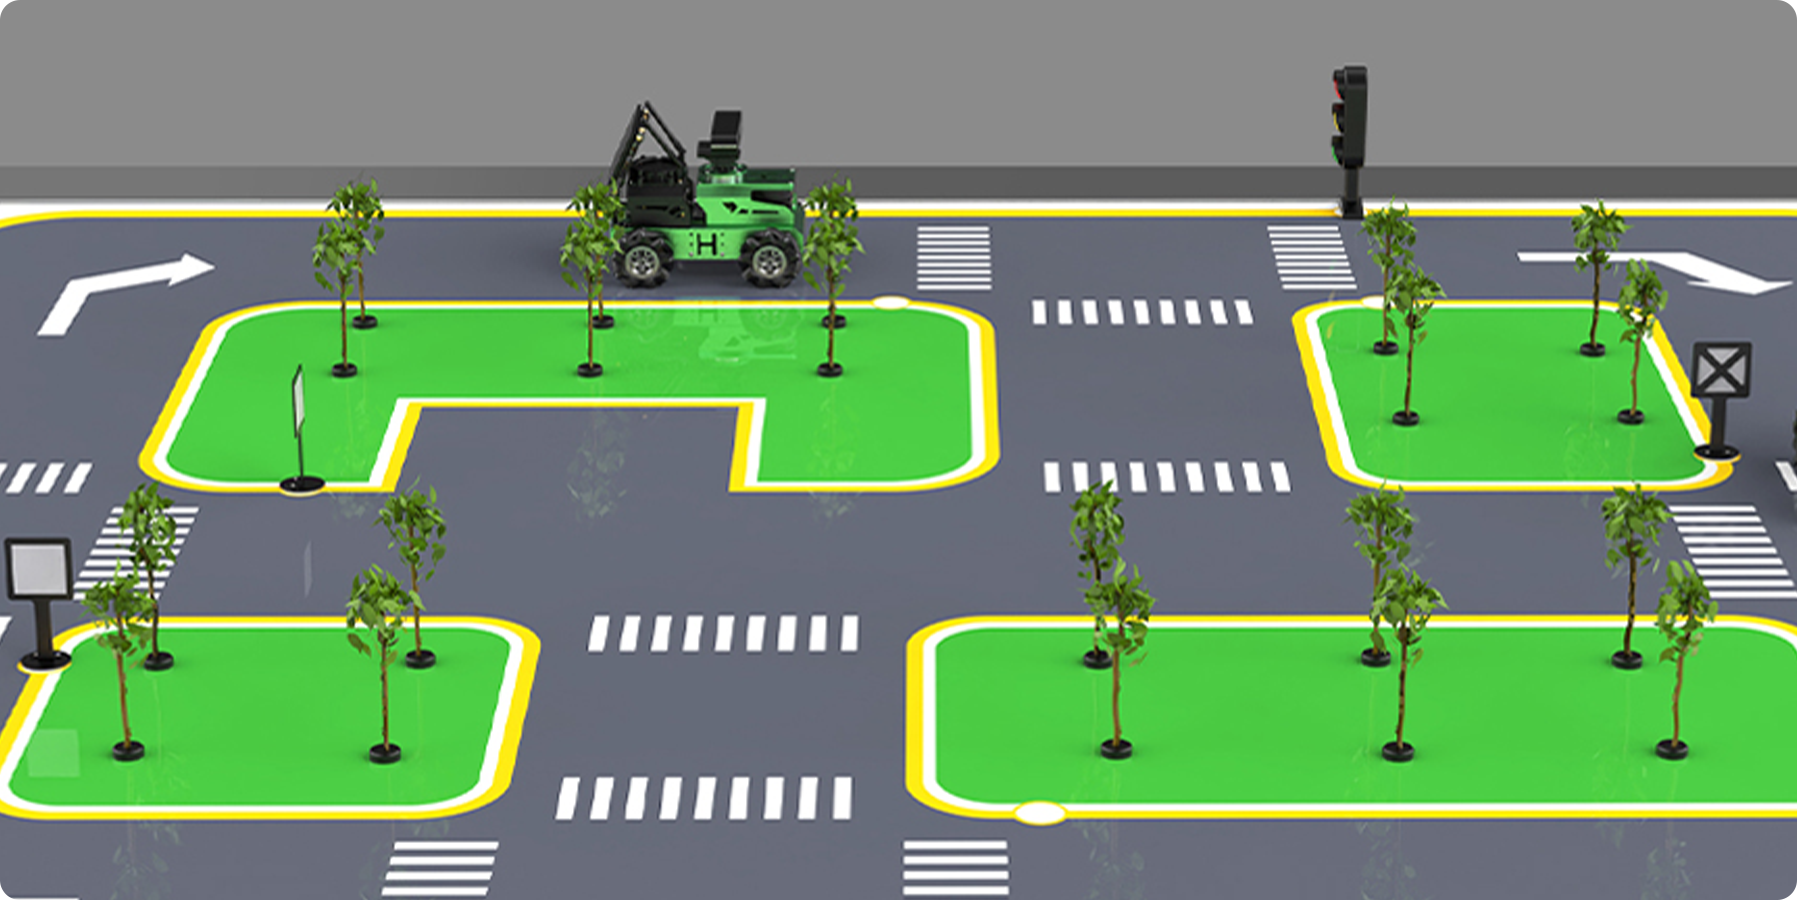
智慧交通与自动驾驶

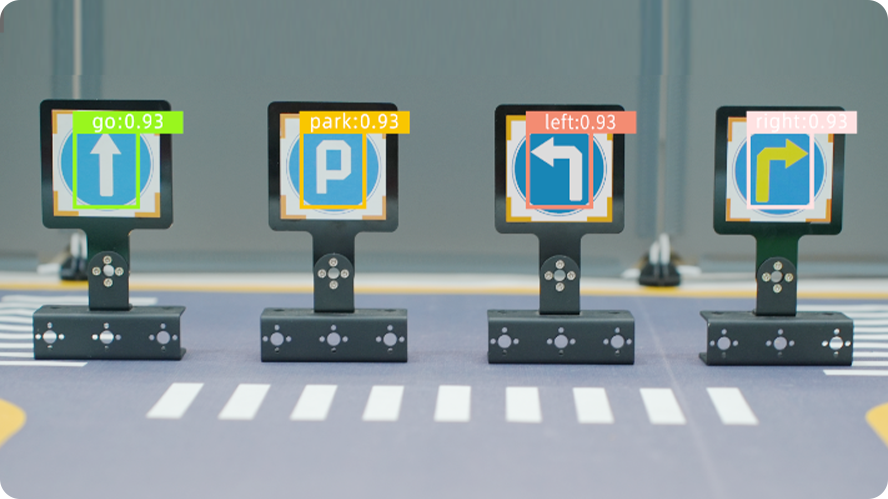
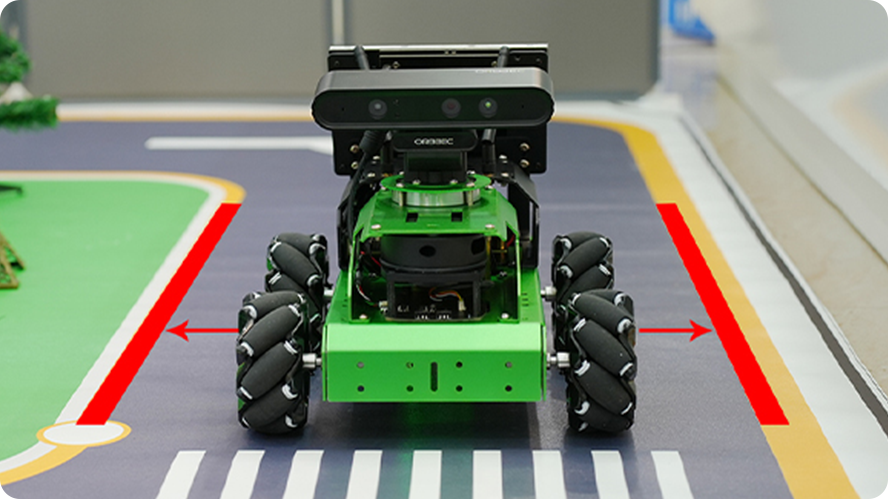
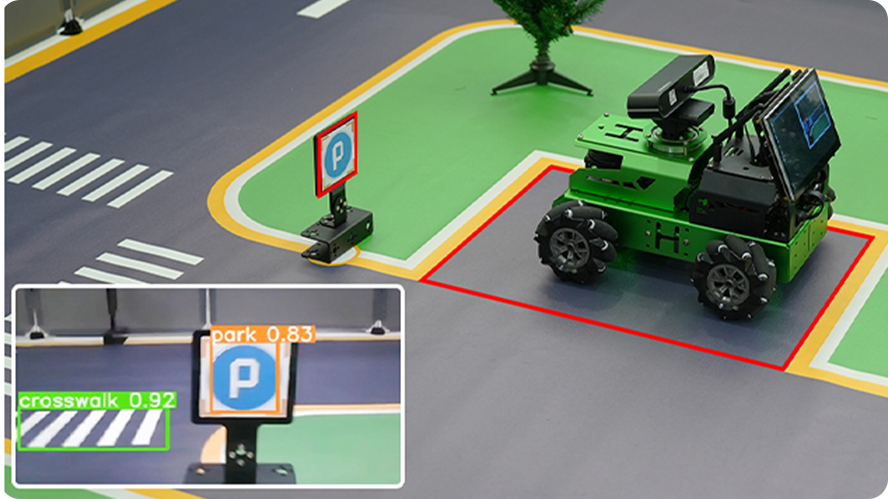
路标检测、车道保持、自主泊车、红绿灯决策,
一套沙盘完成全流程验证。
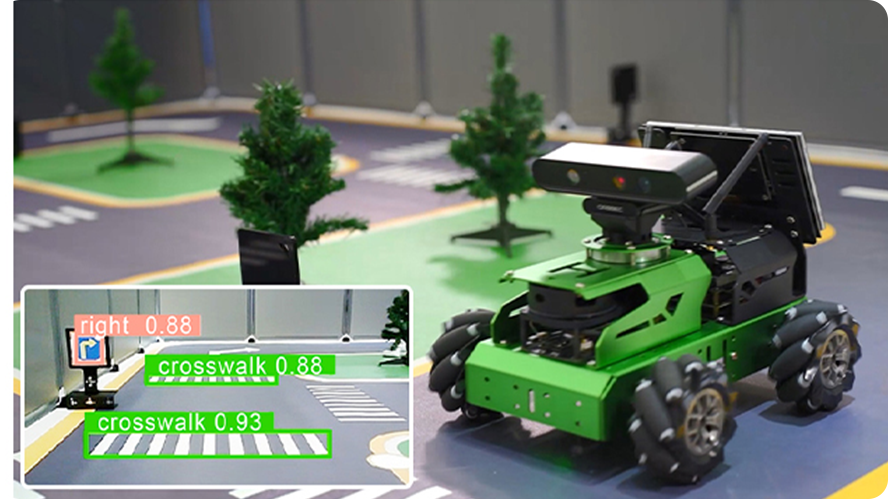
智慧交通与自动驾驶
路标检测 路标检测
车道保持 车道保持
自主泊车 自主泊车
红绿灯决策 红绿灯决策
虚拟仿真

Gazebo仿真

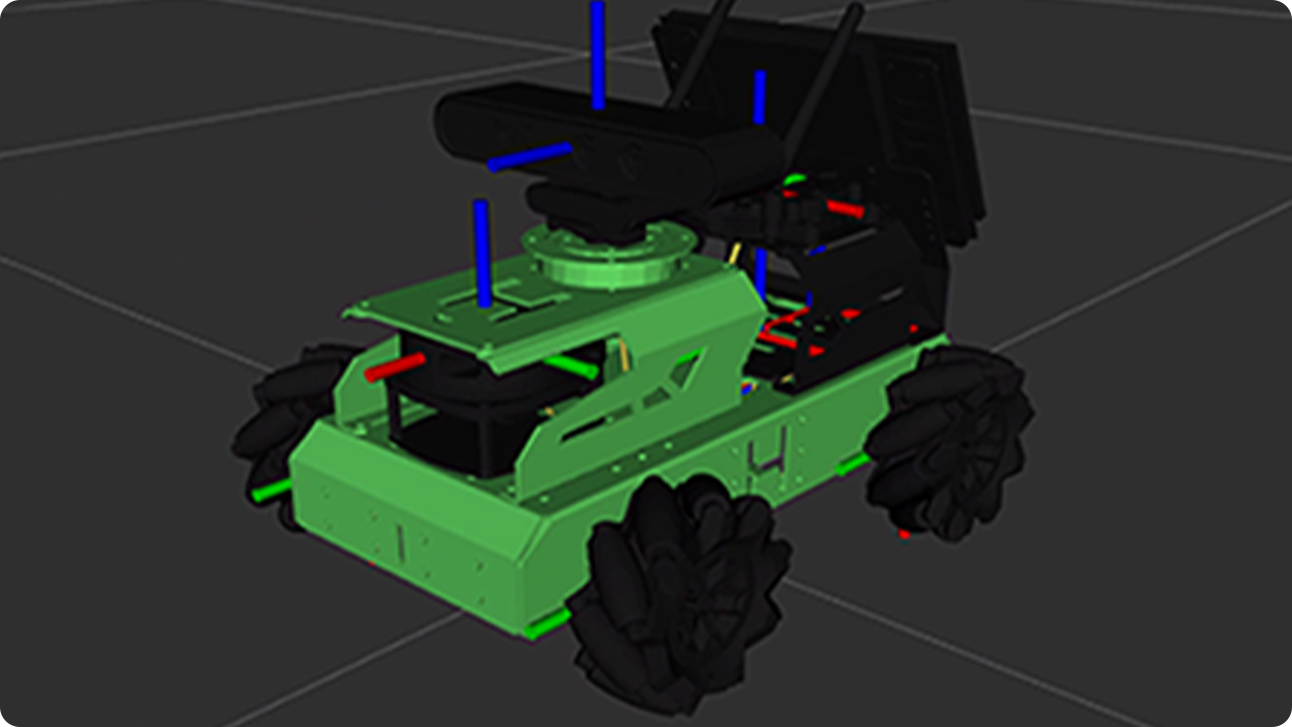
支持在虚拟环境中进行机器人仿真以及算法验证,
降低对实验环境的要求,提高实验效率。
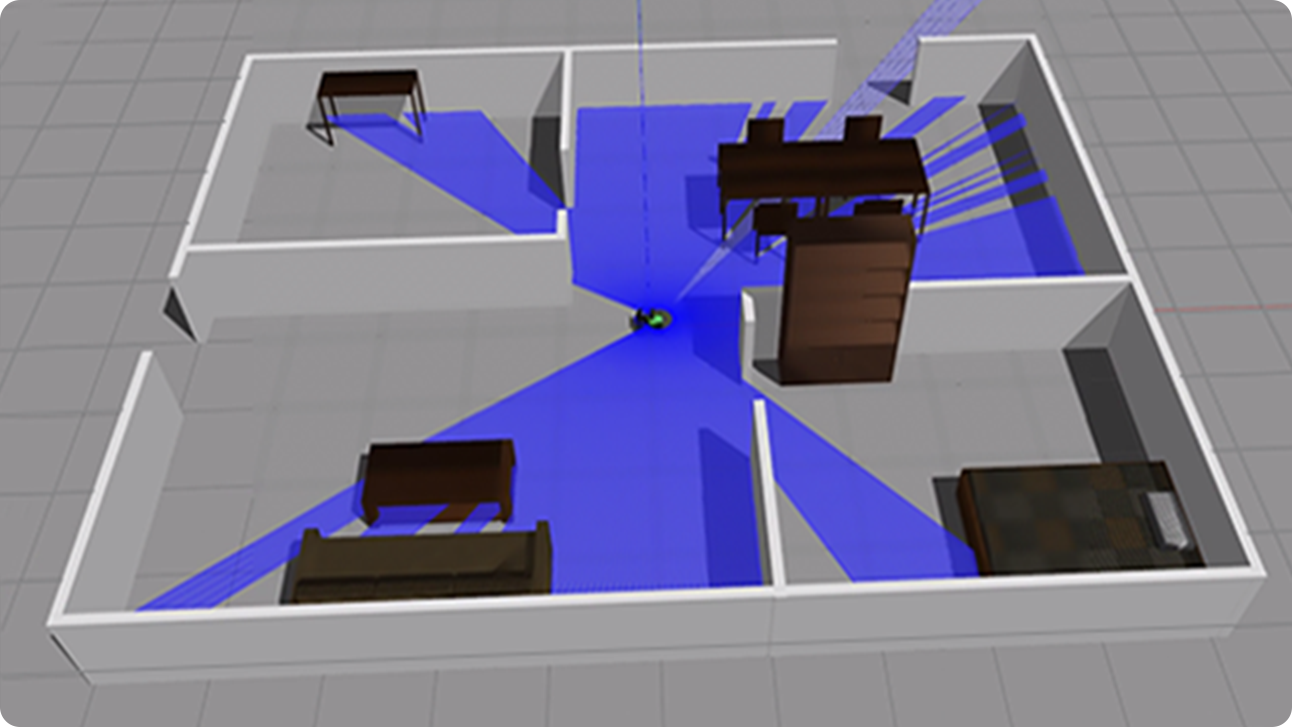
机体模拟控制

机体模拟控制

通过机器人模拟控制,进行建图导航的算法验证提高算法的迭代速度,降低试错成本。

数据可视化

通过可视化图像观察建图算法效果,方便调试并优化算法。

数据可视化

技术规格

ROSOrin 详细参数

产品尺寸
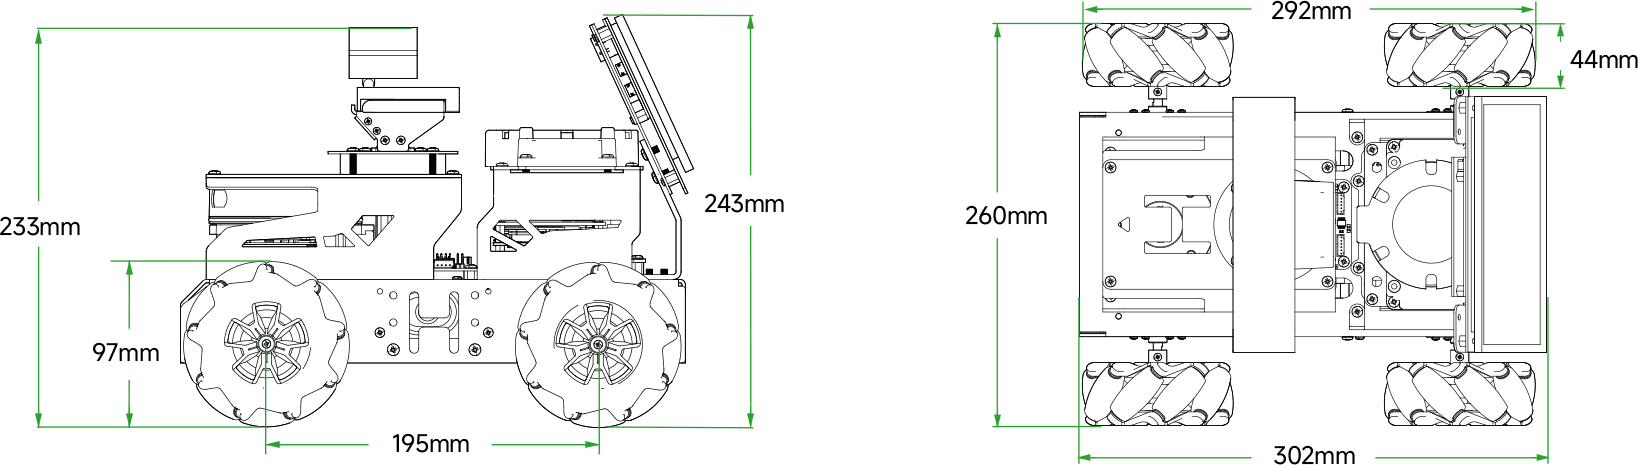
302*260*256mm
产品重量
3.5kg(麦轮)
机体材料
全金属硬铝合金支架,阳极氧化处理
硬件部分
Jetson Nano / Jetson Orin Nano / Jetson Orin NX/树莓派5主板
电池
11.1V 6000mAh锂电池
续航时间
60min
操作系统
Ubuntu 18.04 LTS +ROS Melodic
软件
iOS/安卓手机APP
通信方式
USB/ Wi-Fi/以太网
编程工具
Python / C / C++ / JavaScript
存储
64G TF卡(Jetson Nano和树莓派5)/128G固态硬盘(Jetson
舵机型号
HTS-20H智能总线舵机
控制方式
手机控制/手柄控制
旗舰版发货尺寸
长335*宽320*高225(mm)
旗舰版整体重量(含包装)
约4.5kg
JetAuto 尺寸图