多模态
AI大模型融合
支持在线&本地部署
ROS教育无人驾驶机器人
支持在线&本地部署
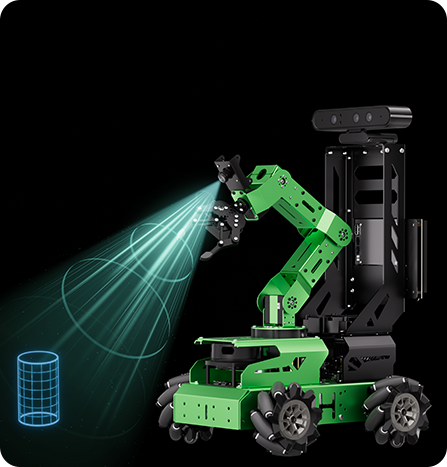
近距识别 / 精准抓取 / 视觉协同
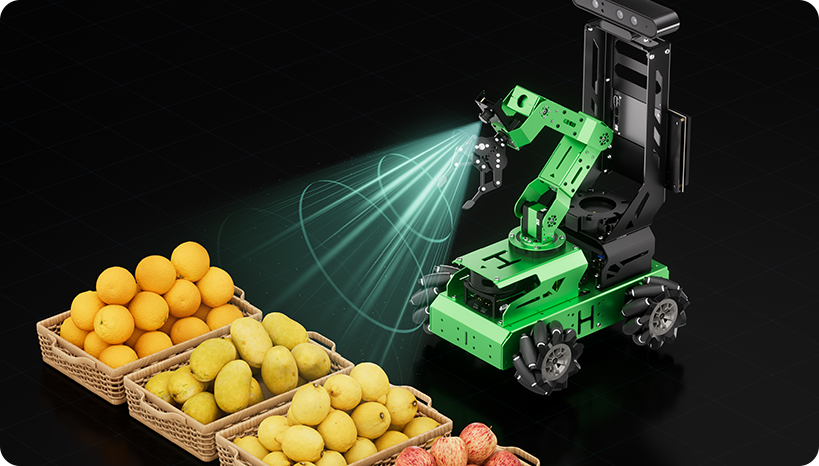
跨平台协同 / 智能决策 / 自主作业
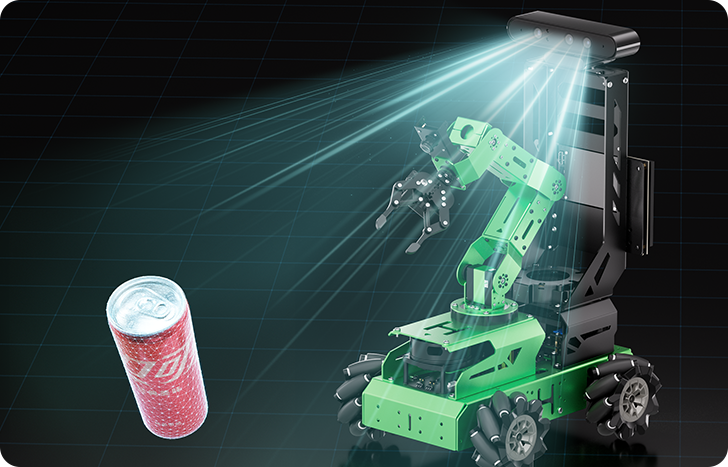
全局覆盖 / 视野拓展 / 协同定位
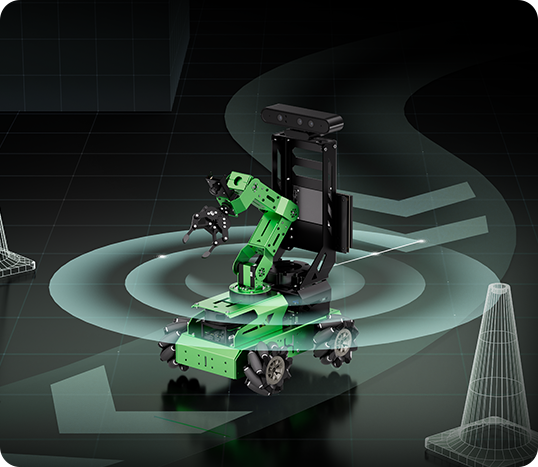
360°全方位精准感知
从感知到执行,每一个元器件都为极致性能而生。
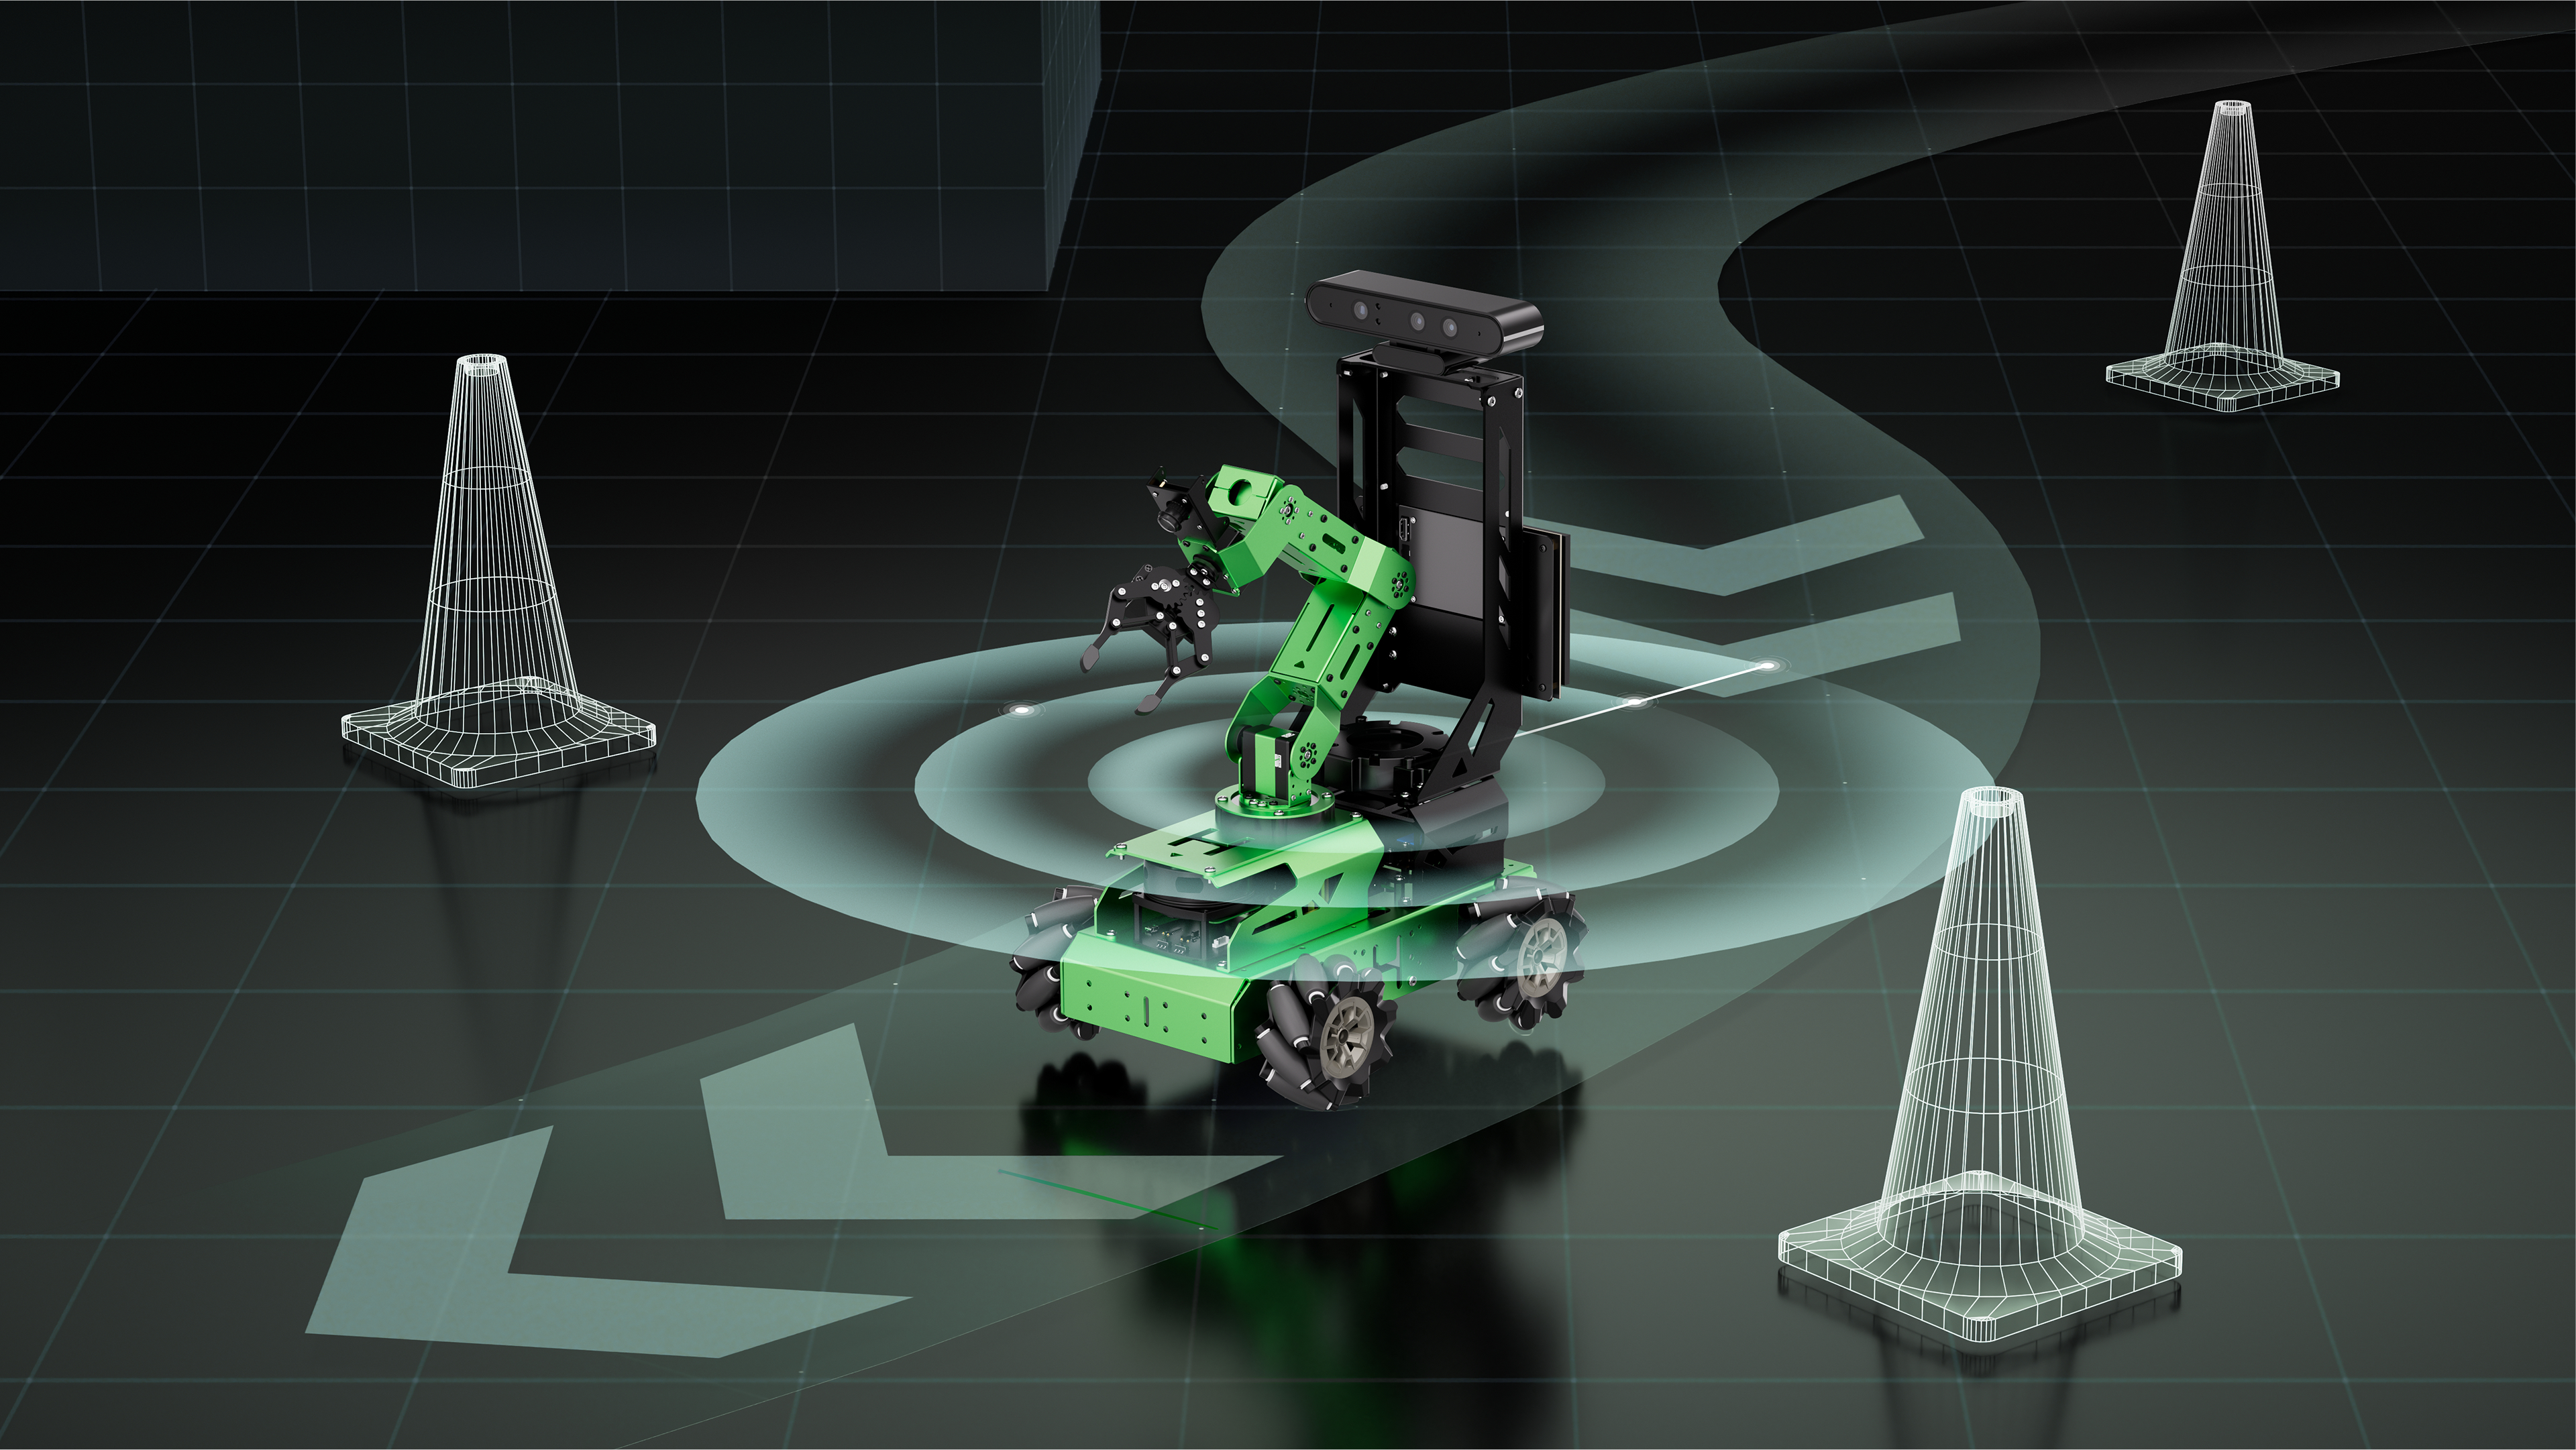
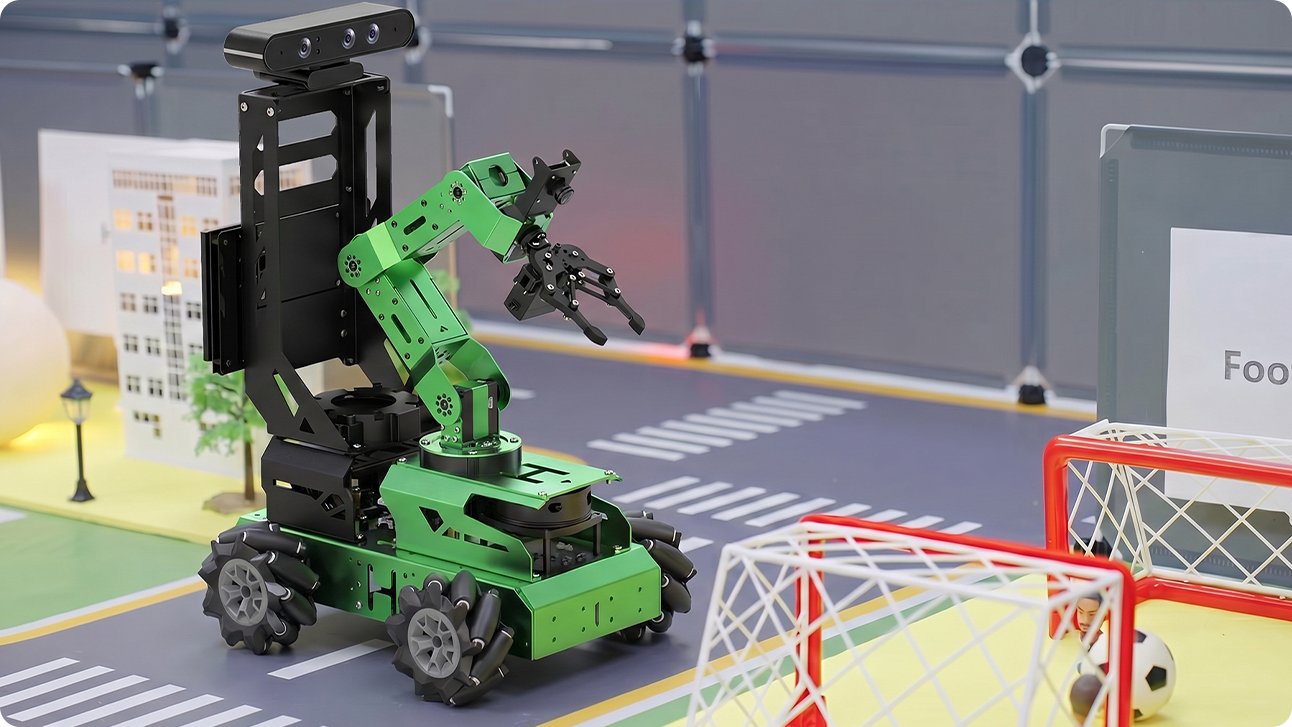
专利摆式悬挂系统+赛事级麦克纳姆轮,实现360°全向运动。
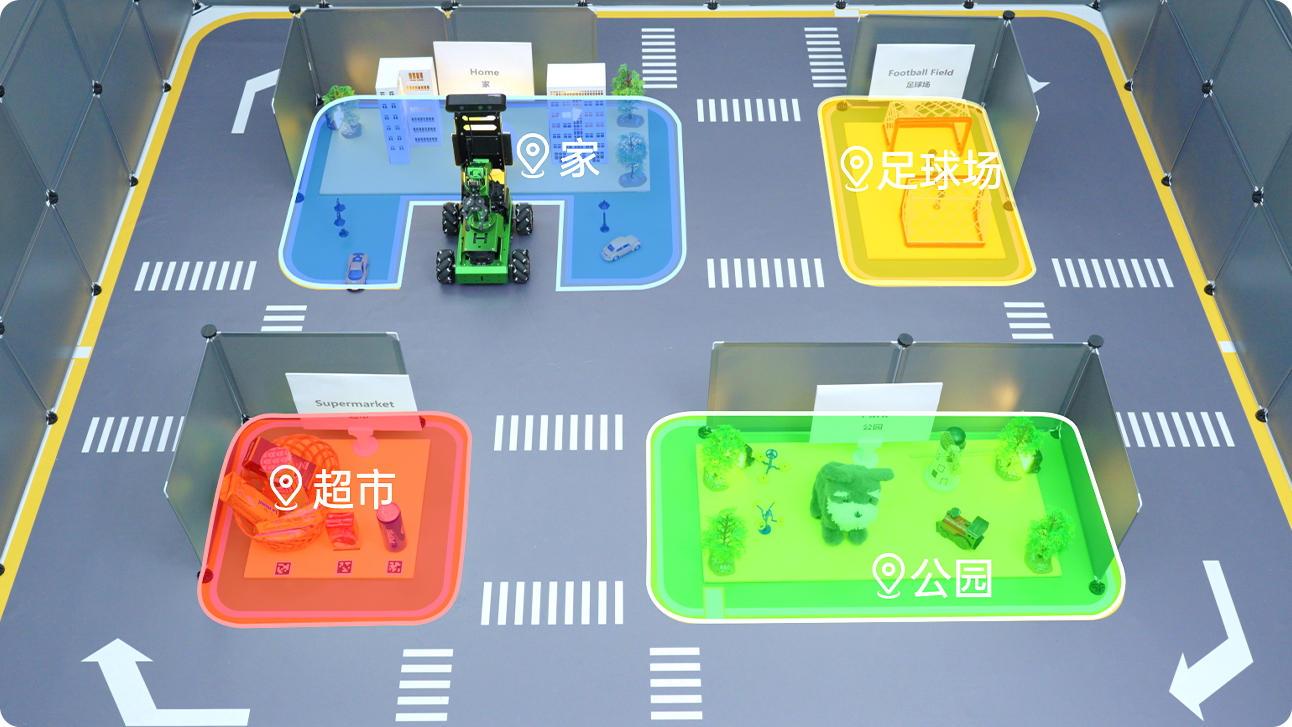
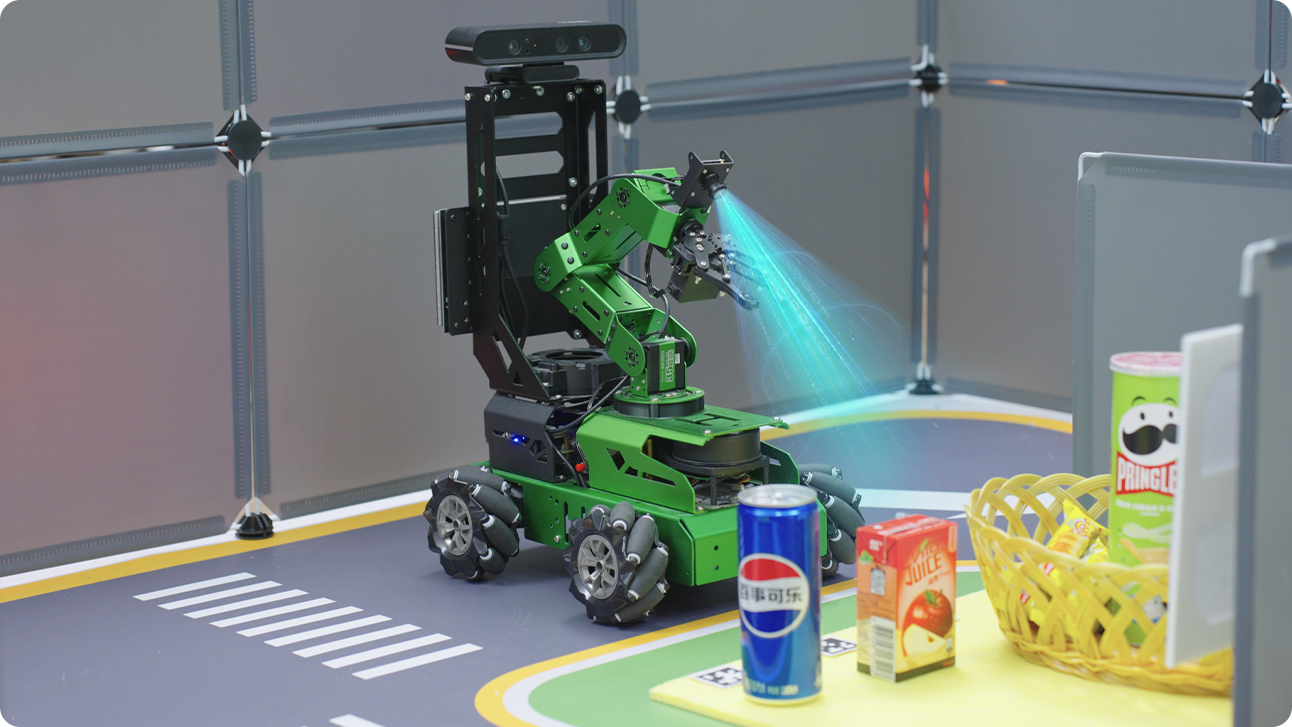
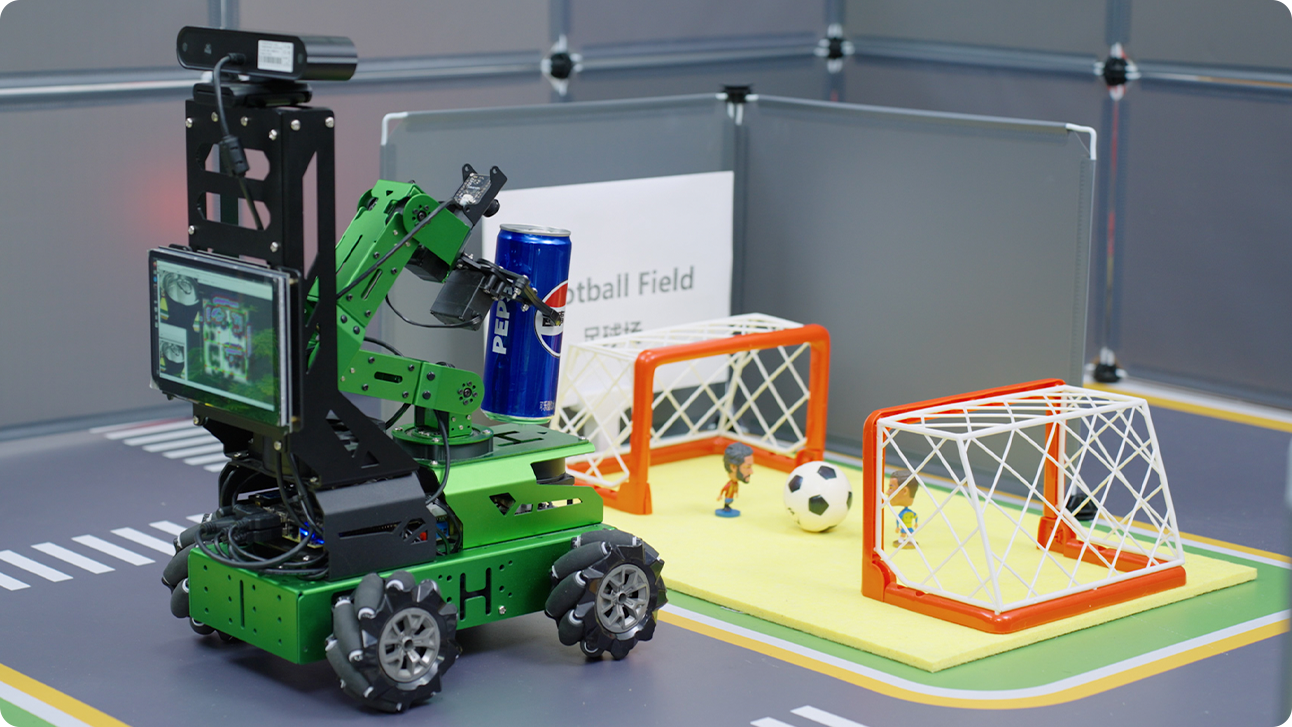
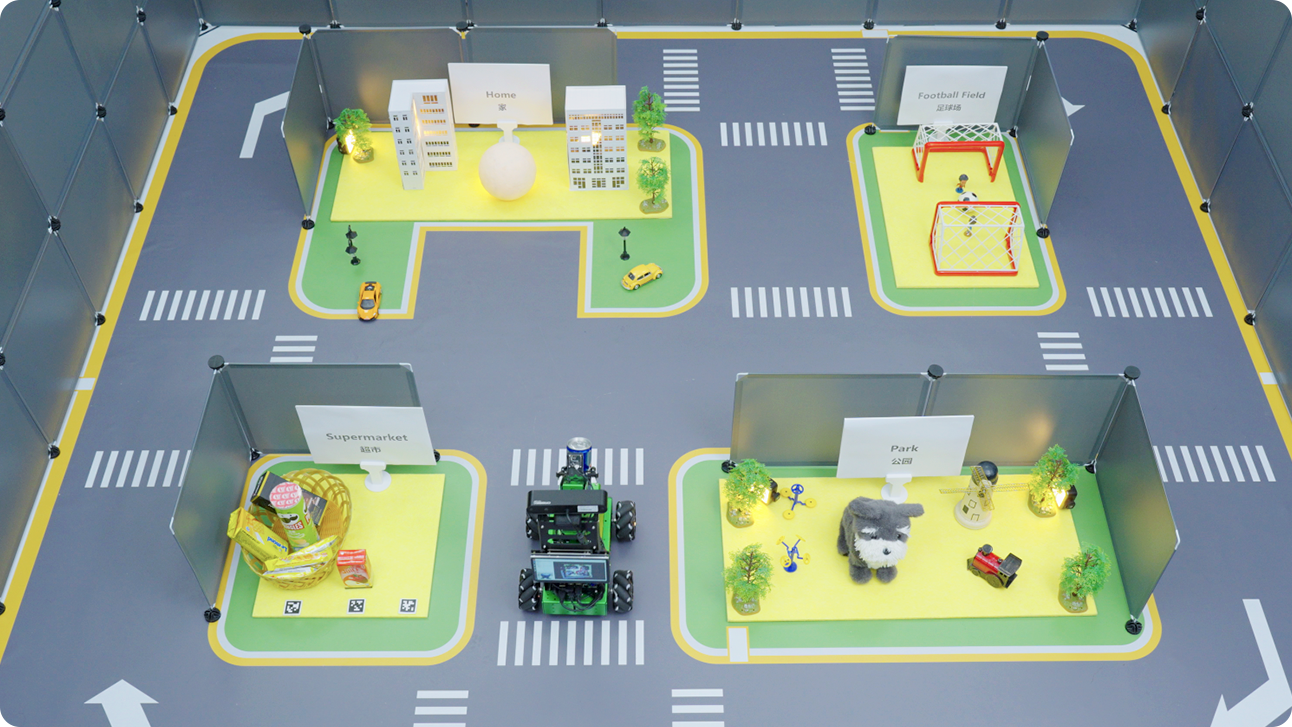
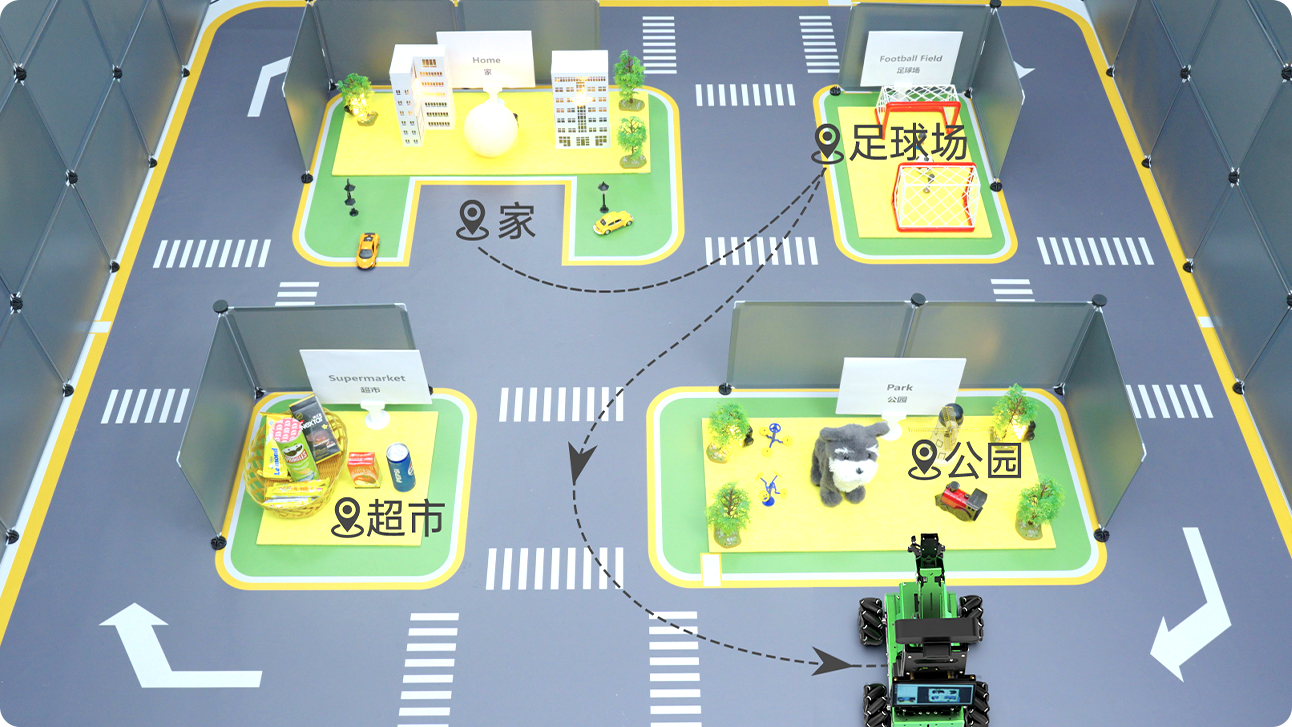
支持本地部署,深度融合文本、语音、视觉三大模型,实现类人认知与决策。

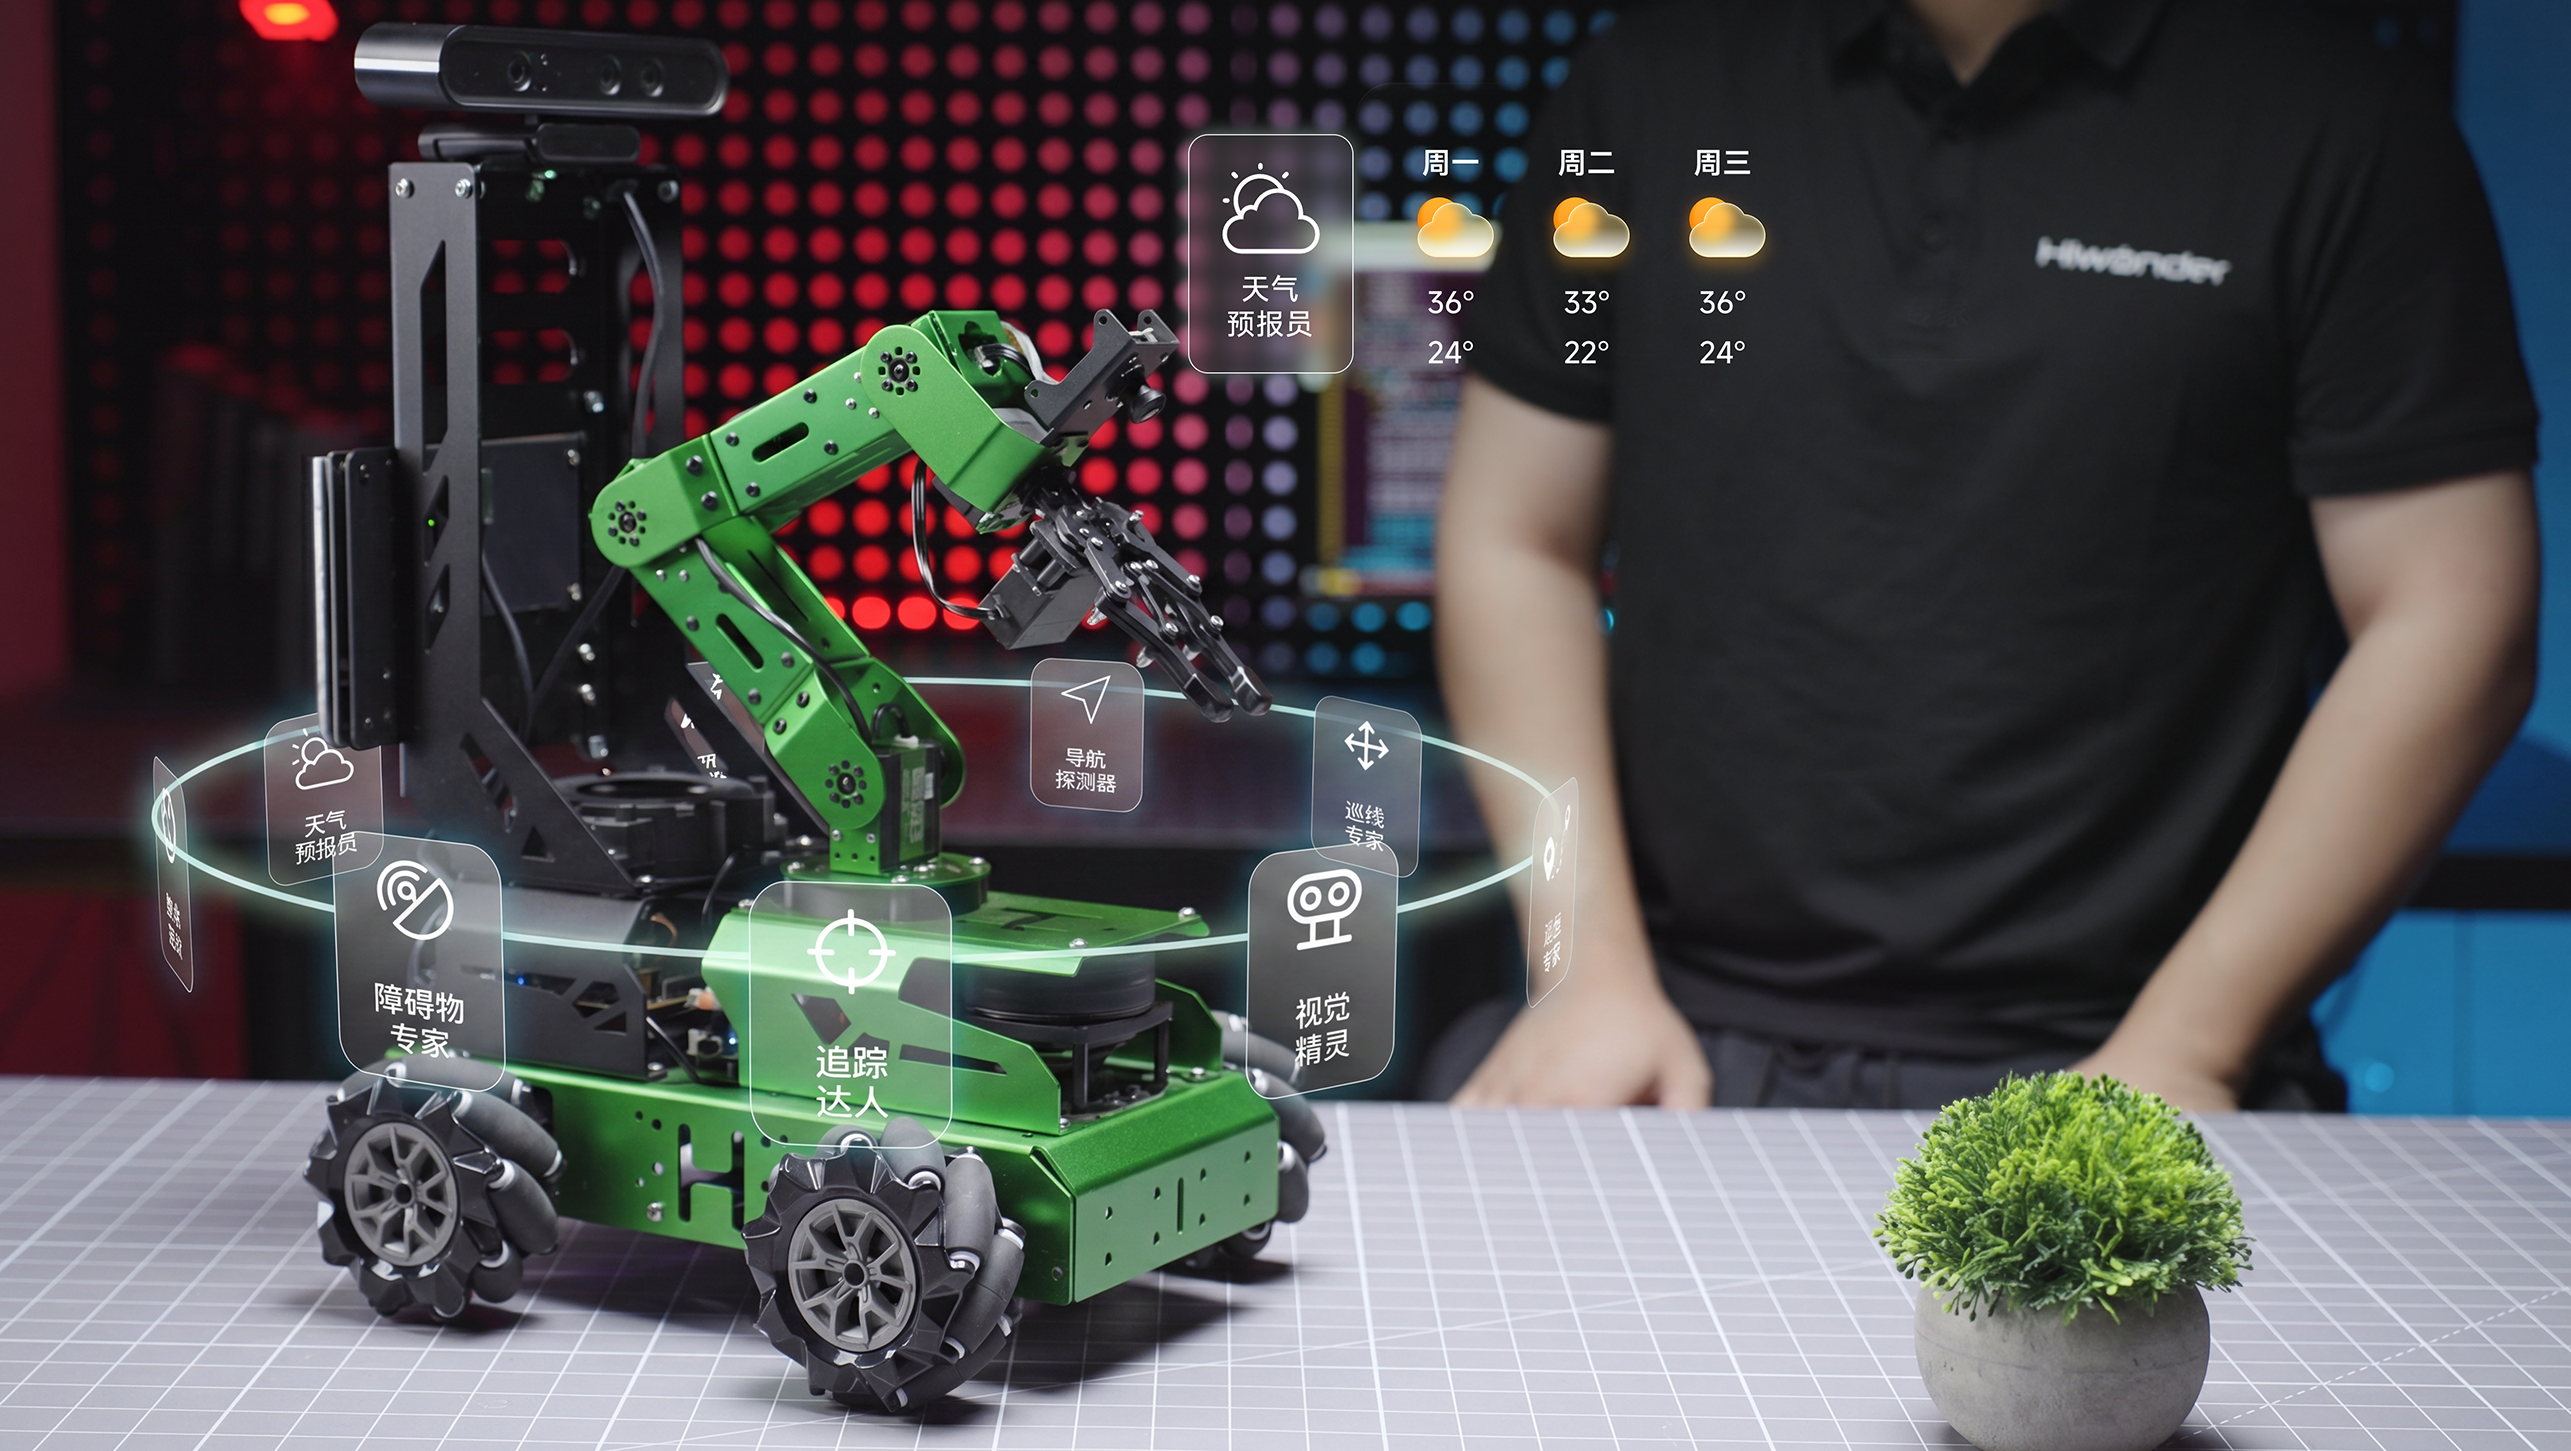
OpenClaw驱动大模型理解静态图,融合激光雷达SLAM,
实现语义级自主导航。
支持Gmapping、Cartographer、
RRT等多种SLAM算法,实现厘米级建图与自主导航避障。
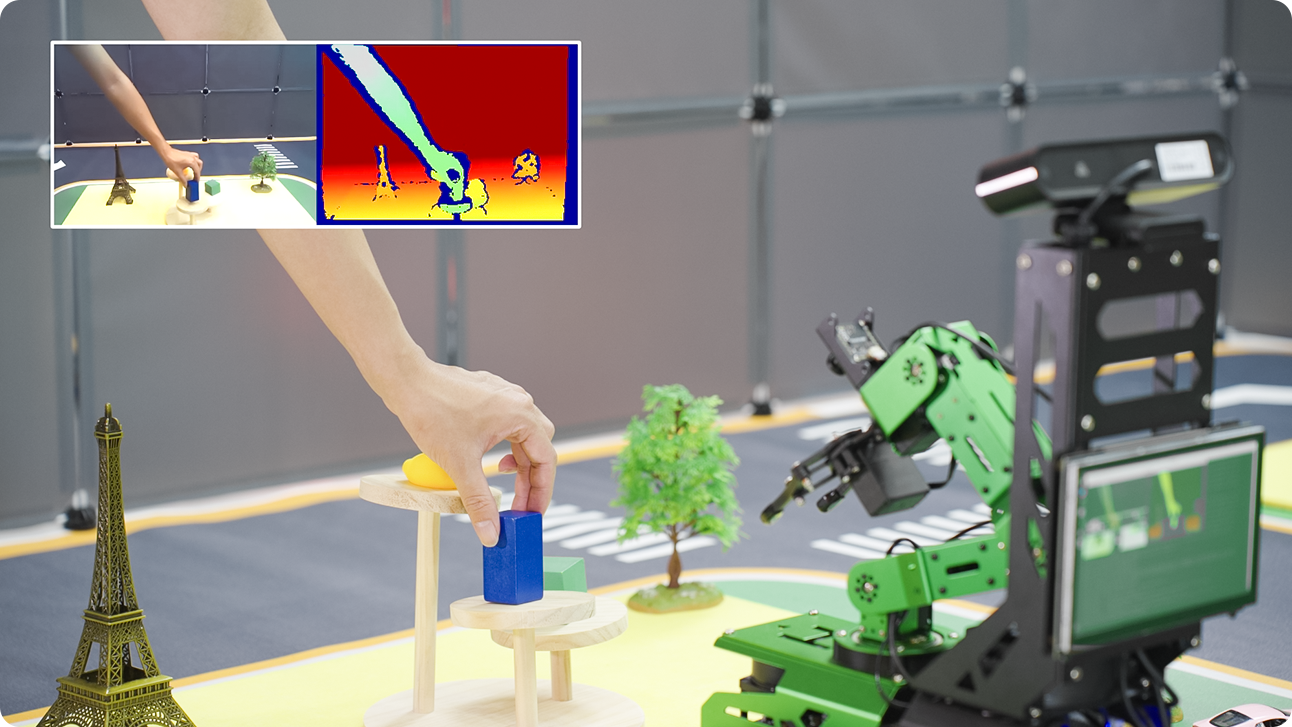
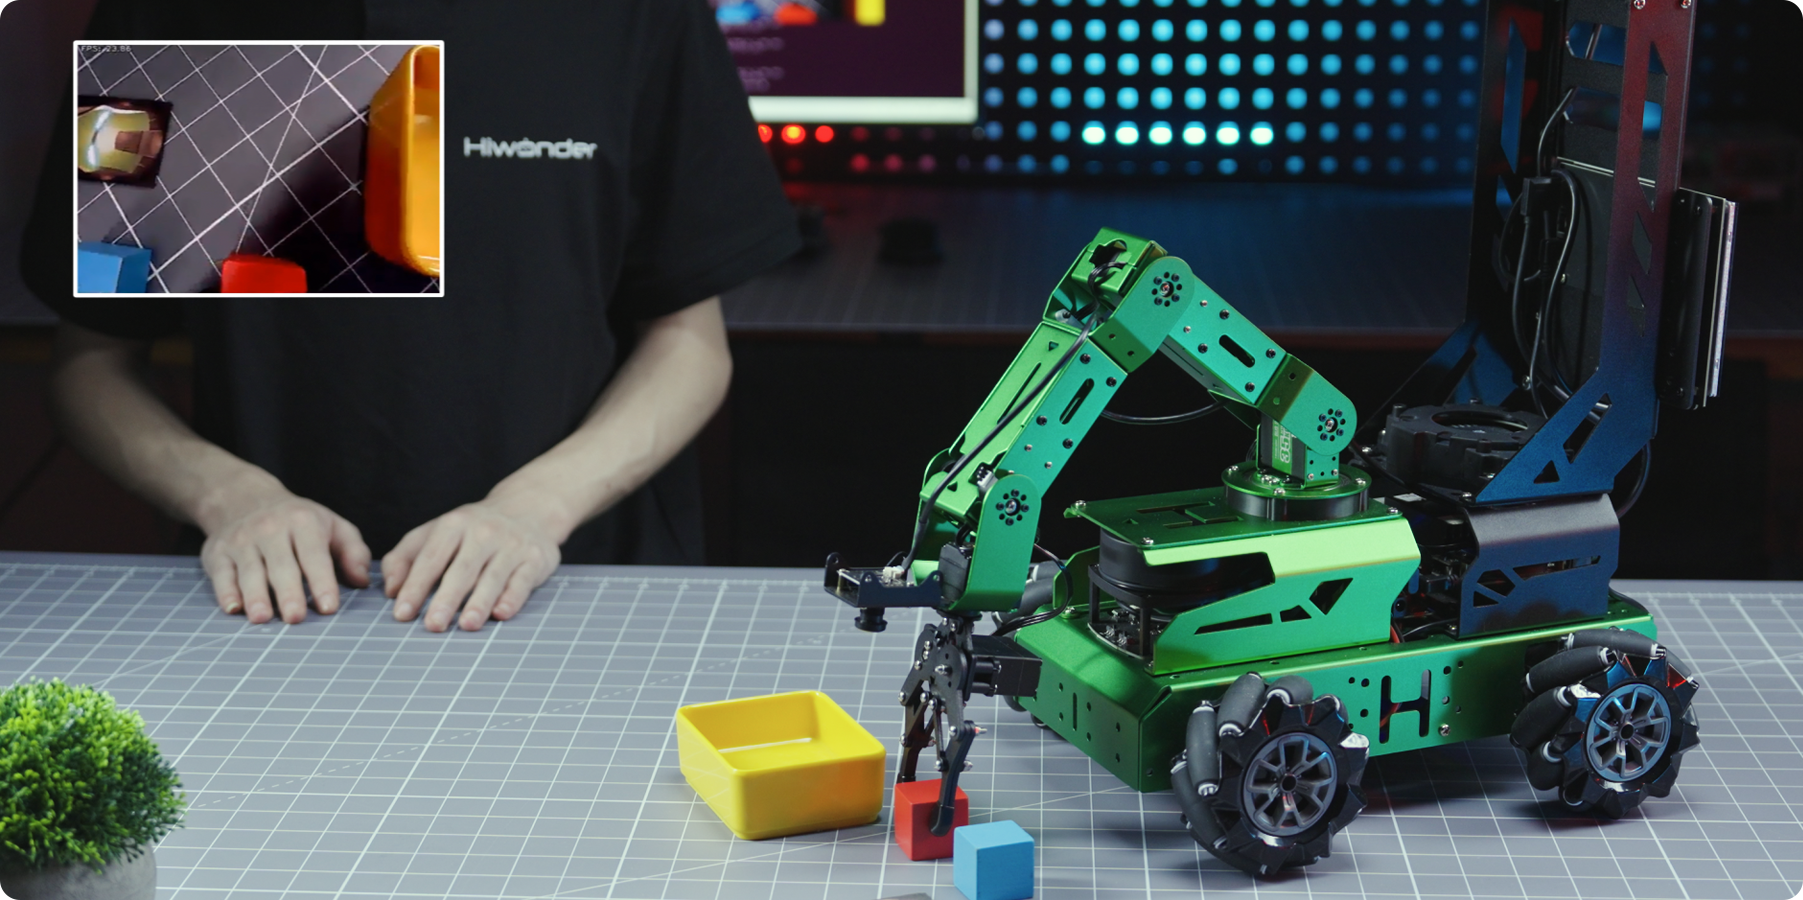
机械臂末端视角贴近目标,实现近距离识别、定位与抓取,辅助完成更精细的视觉交互任务。
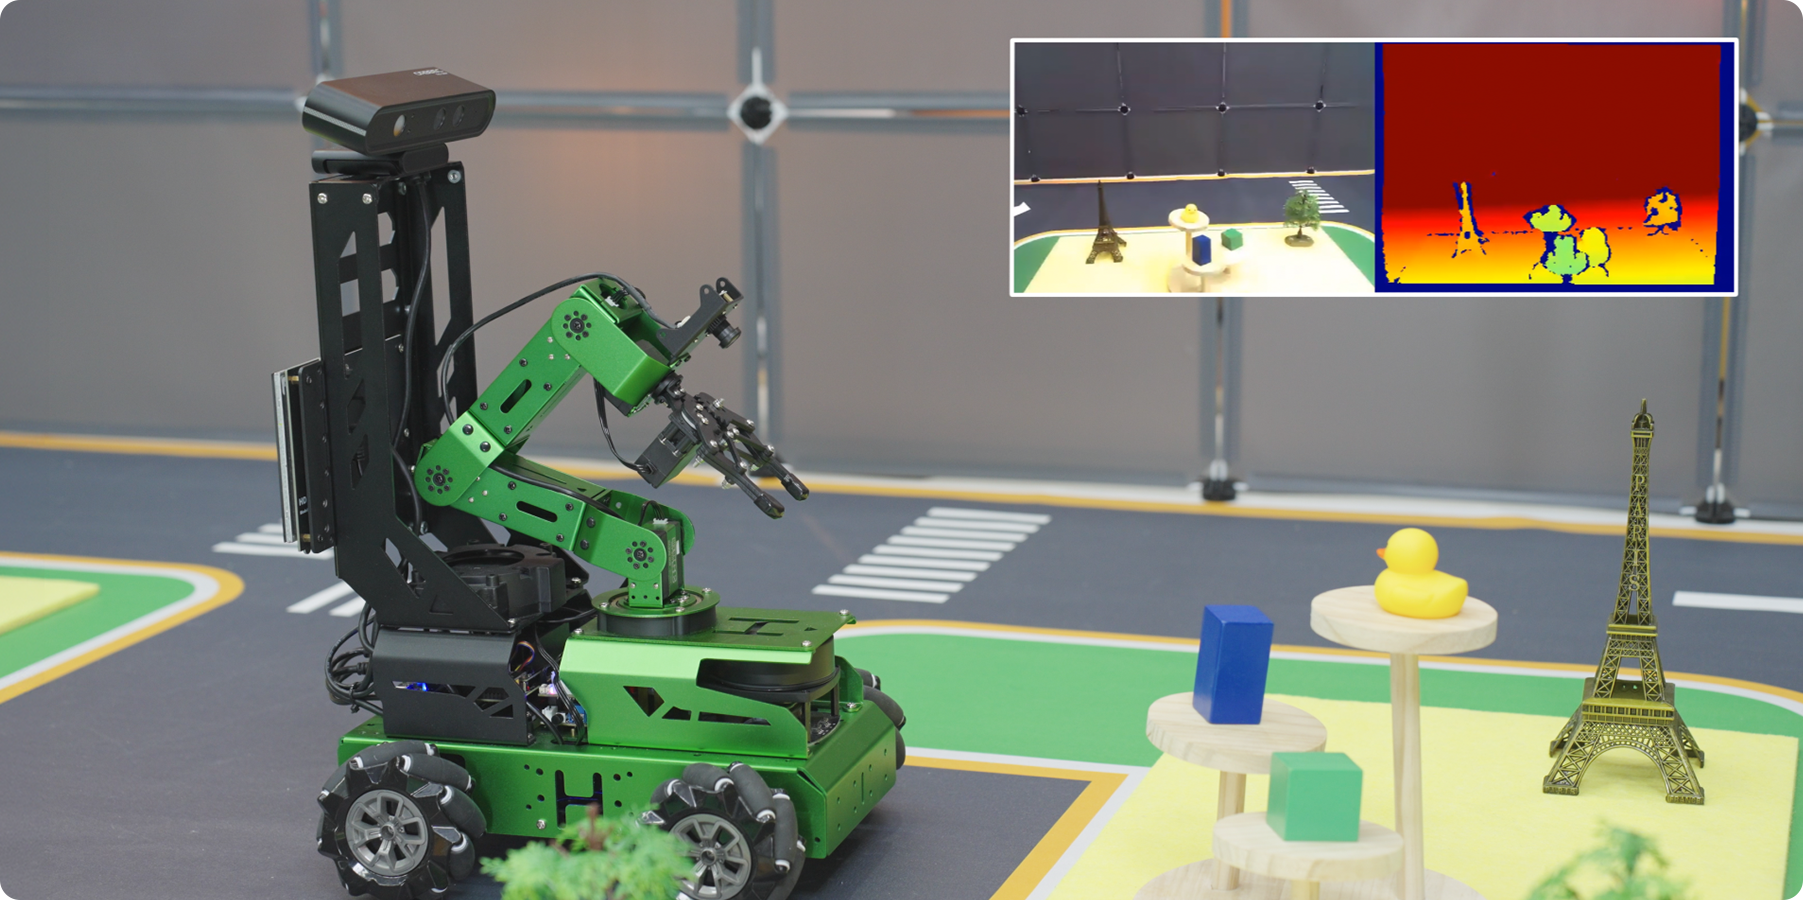
全局视角覆盖作业空间,辅助机械臂与移动底盘完成目标定位、路径判断与多任务协同。
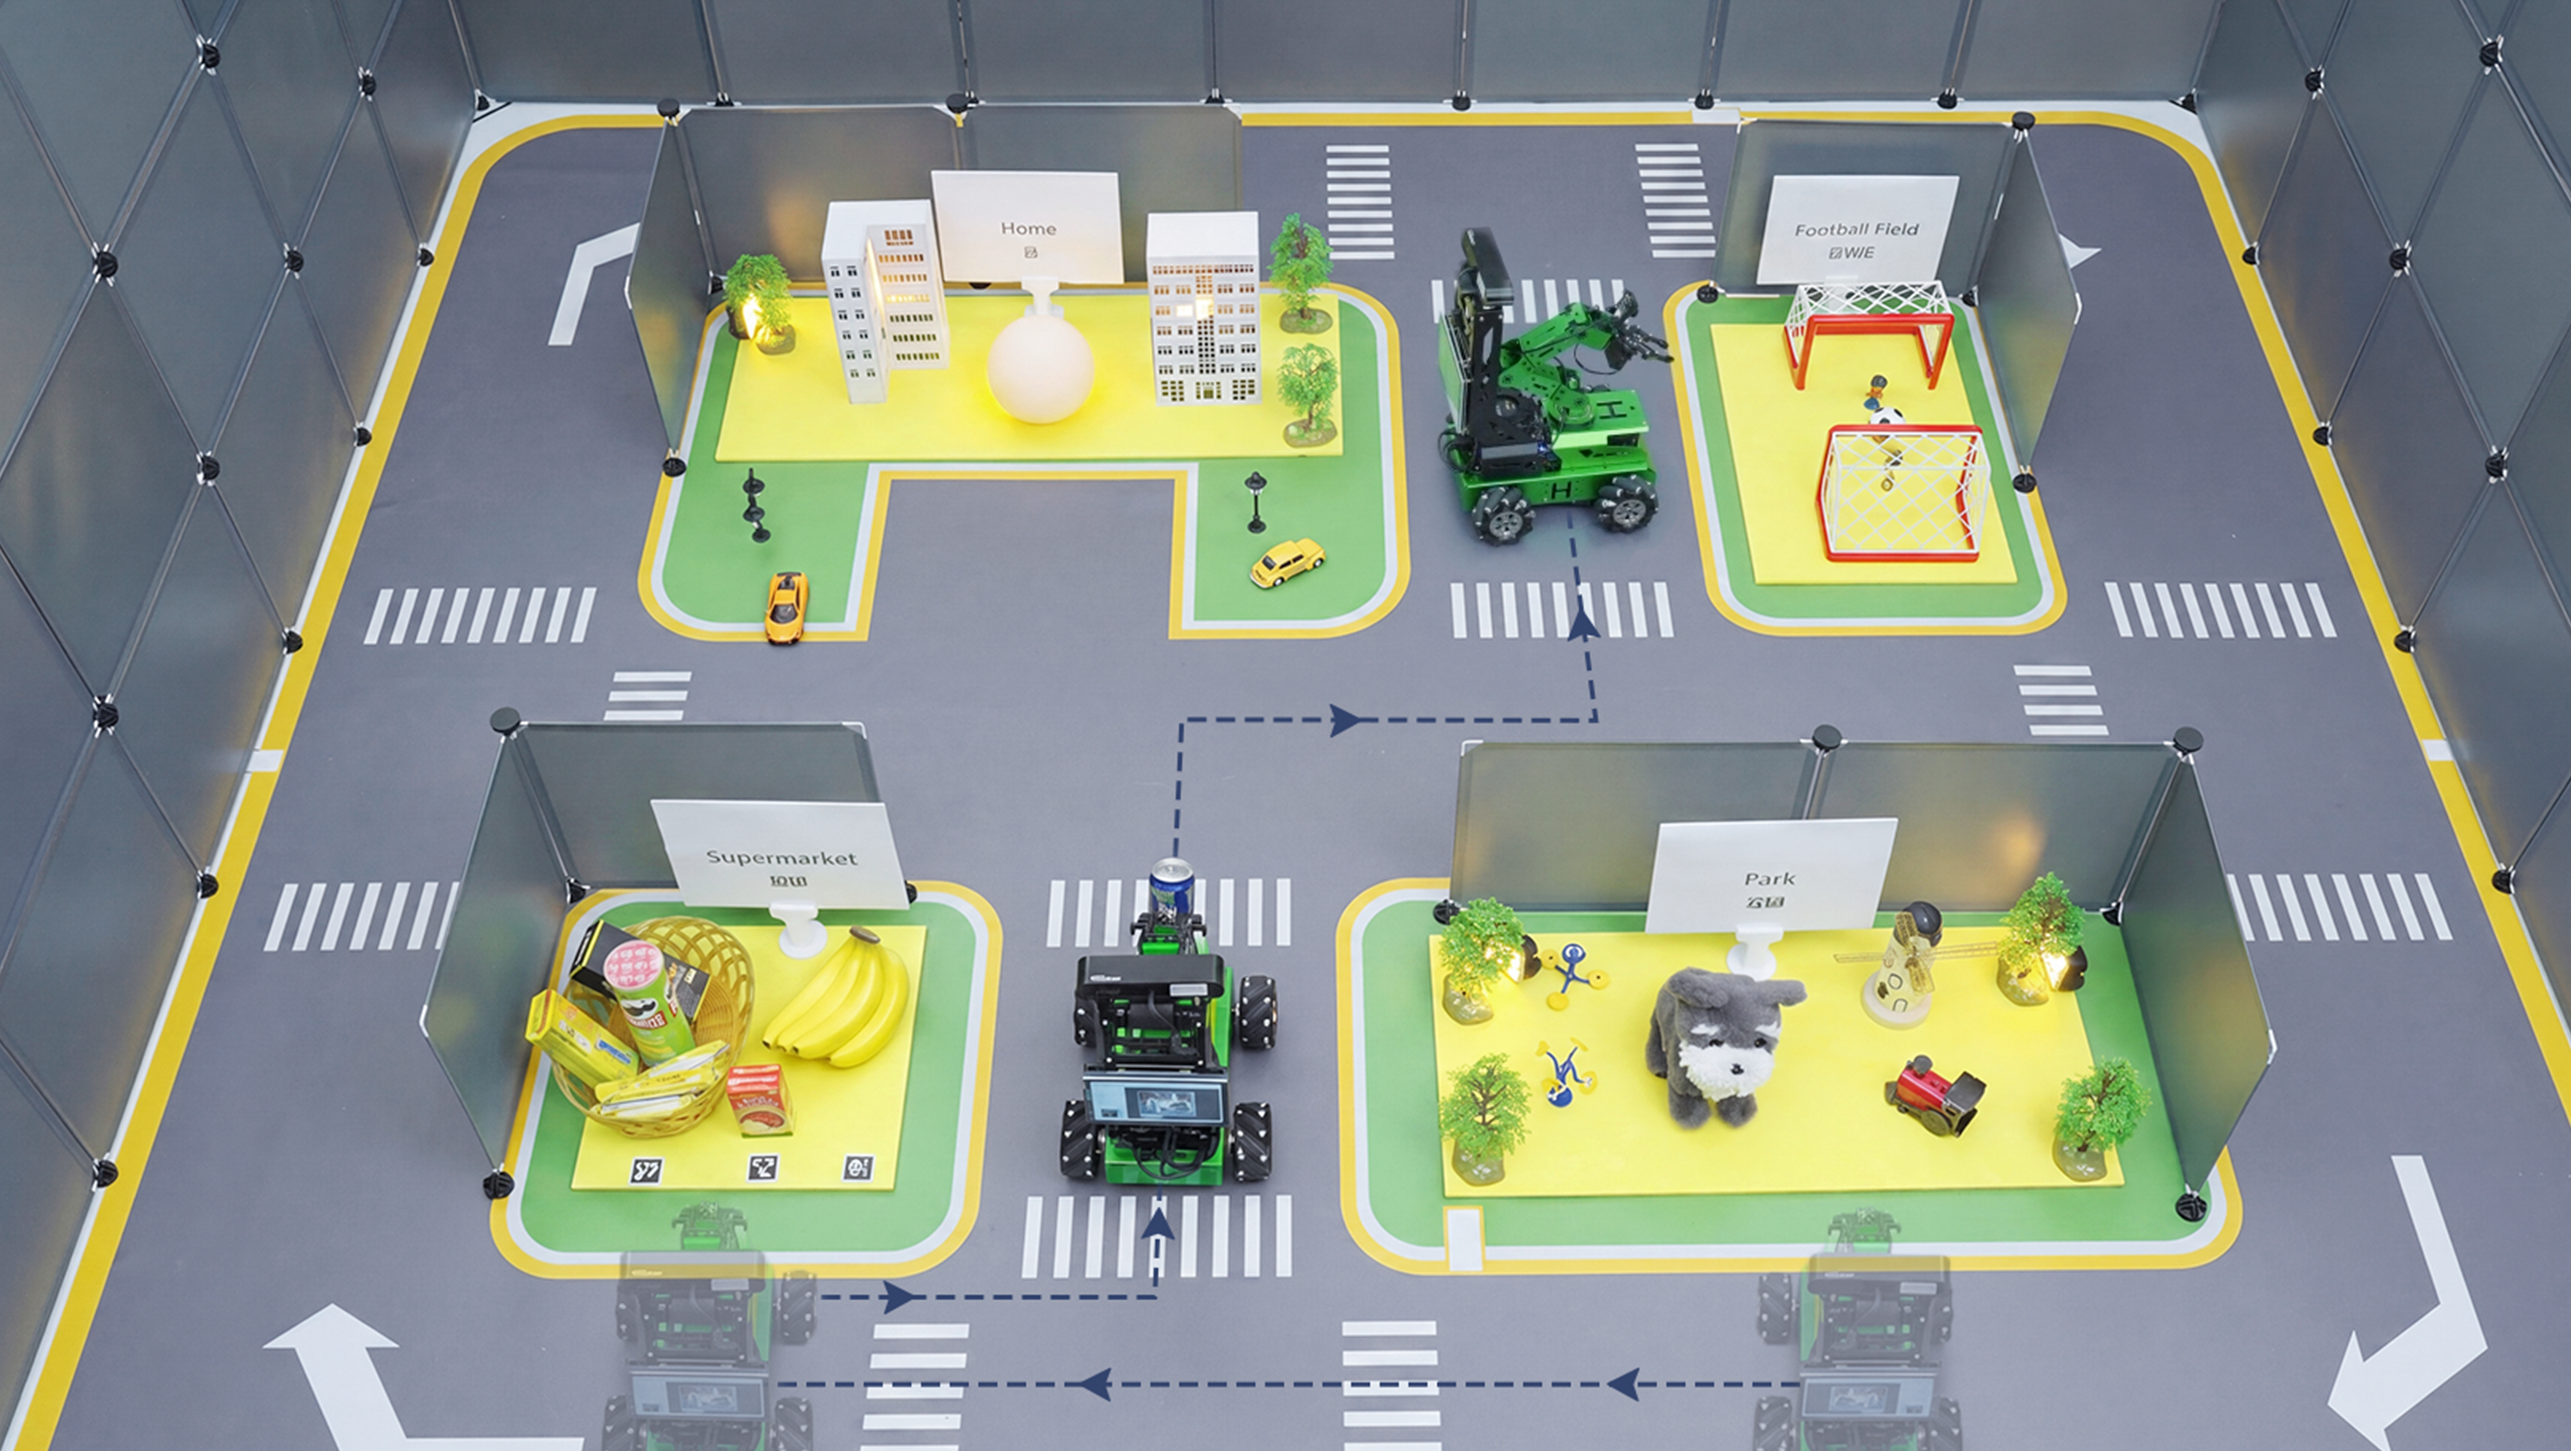
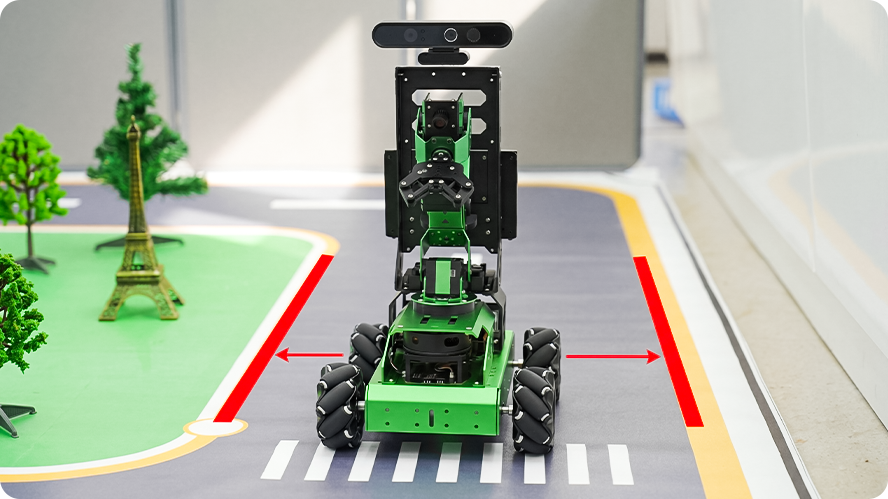
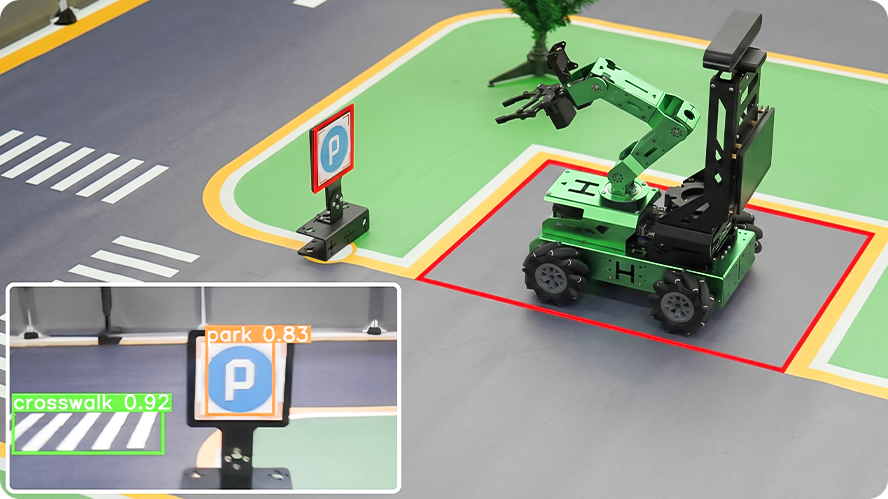
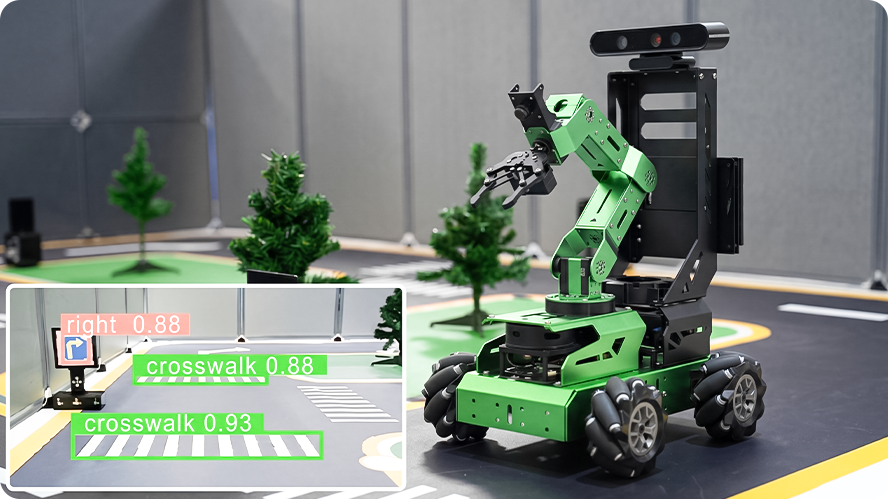
路标检测、车道保持、自主泊车、红绿灯决策,
一套沙盘完成全流程验证。
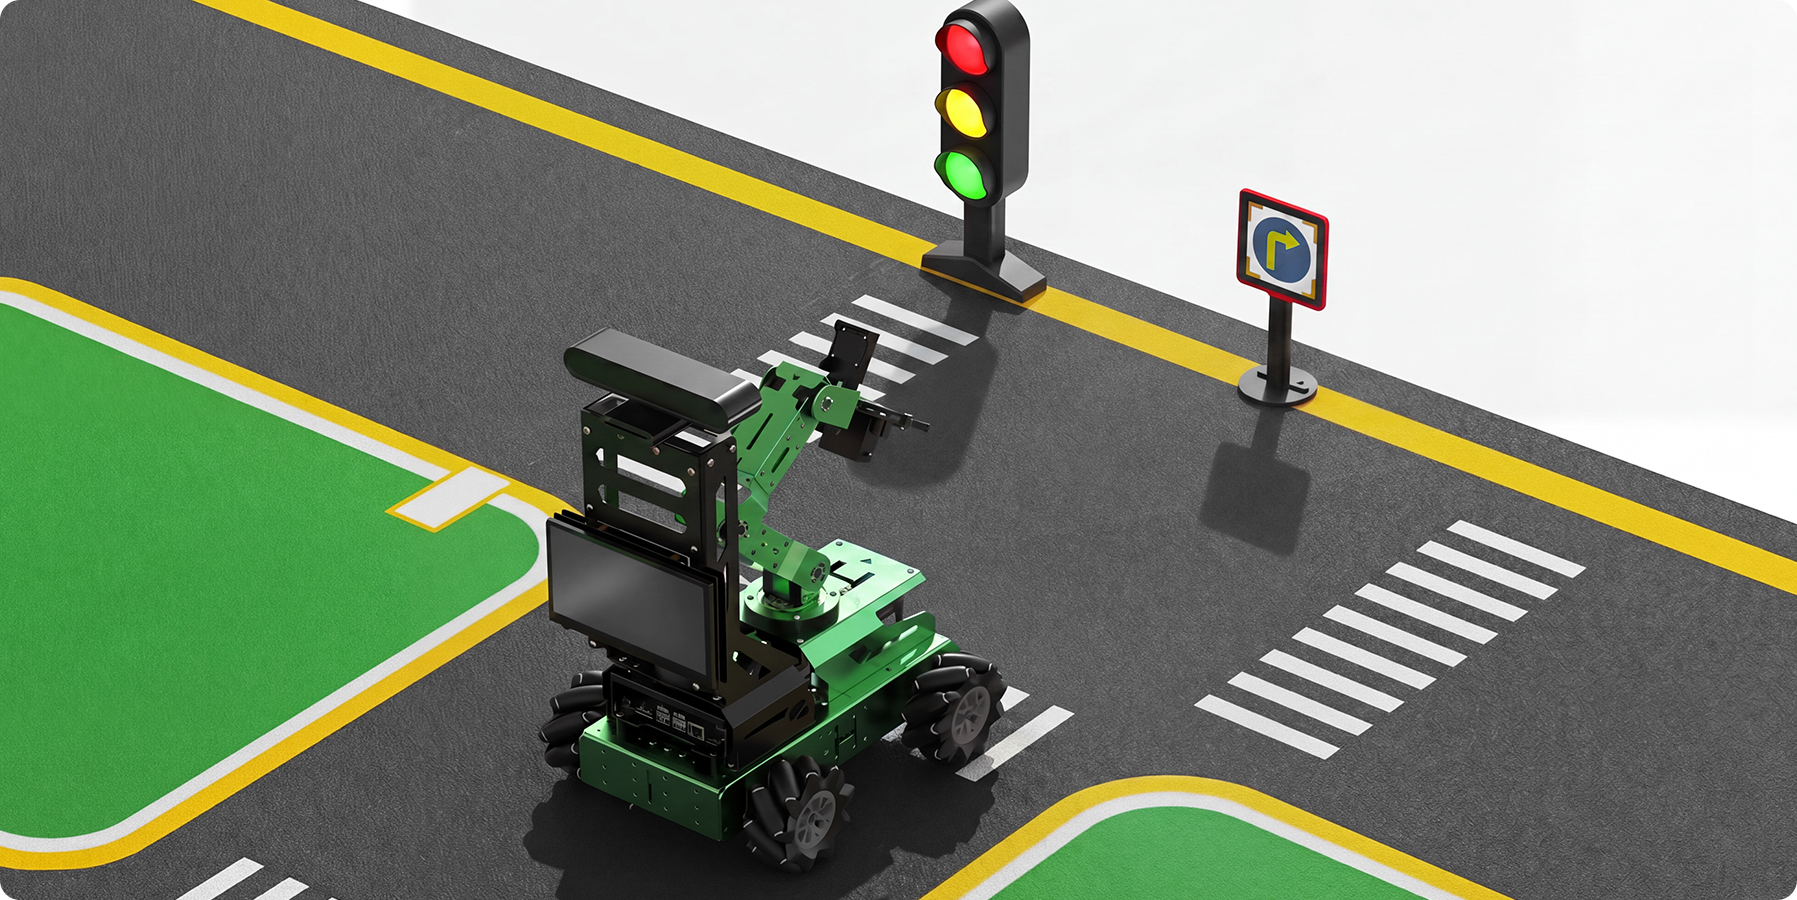
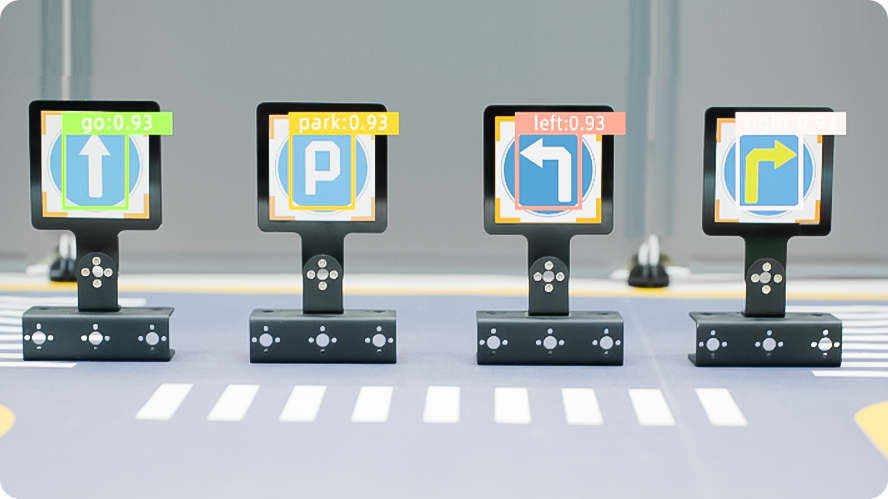
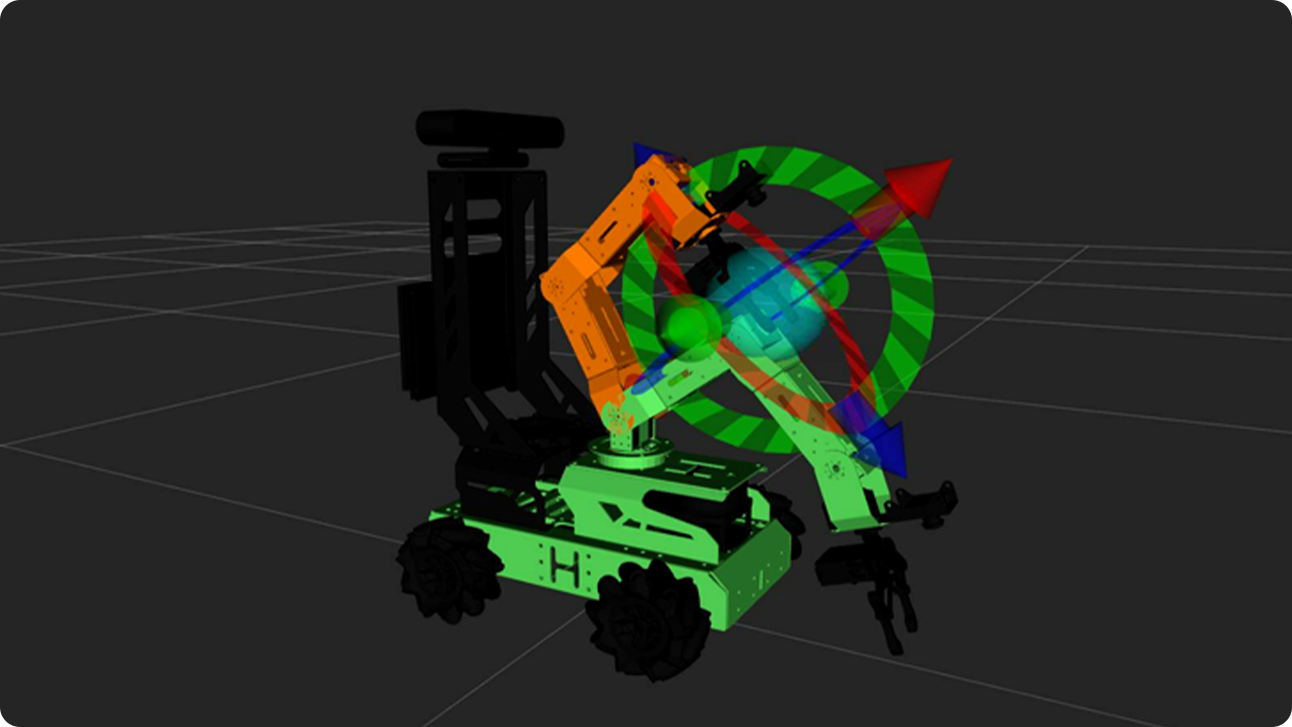
支持在虚拟环境中进行机器人仿真以及算法验证,
降低对实验环境的要求,提高实验效率。
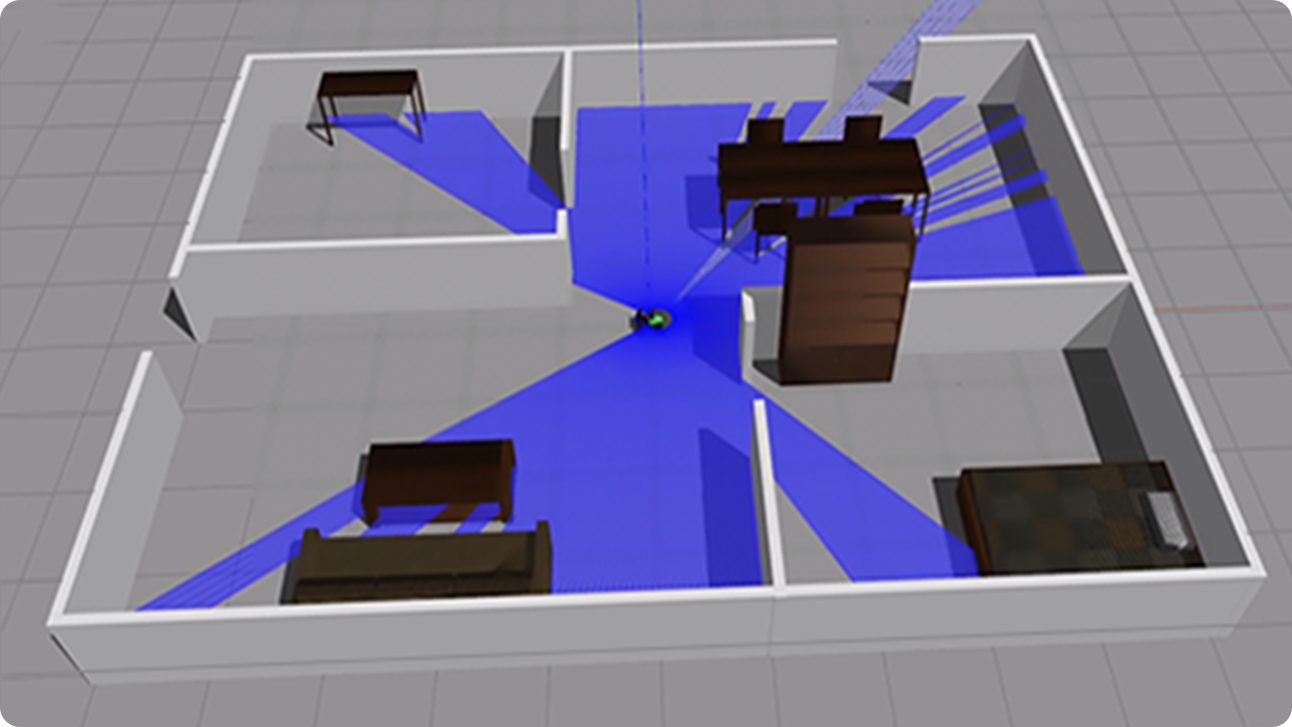
通过机器人模拟控制,进行建图导航的算法验证提高算法的迭代速度,降低试错成本。
通过可视化图像观察建图算法效果,方便调试并优化算法。
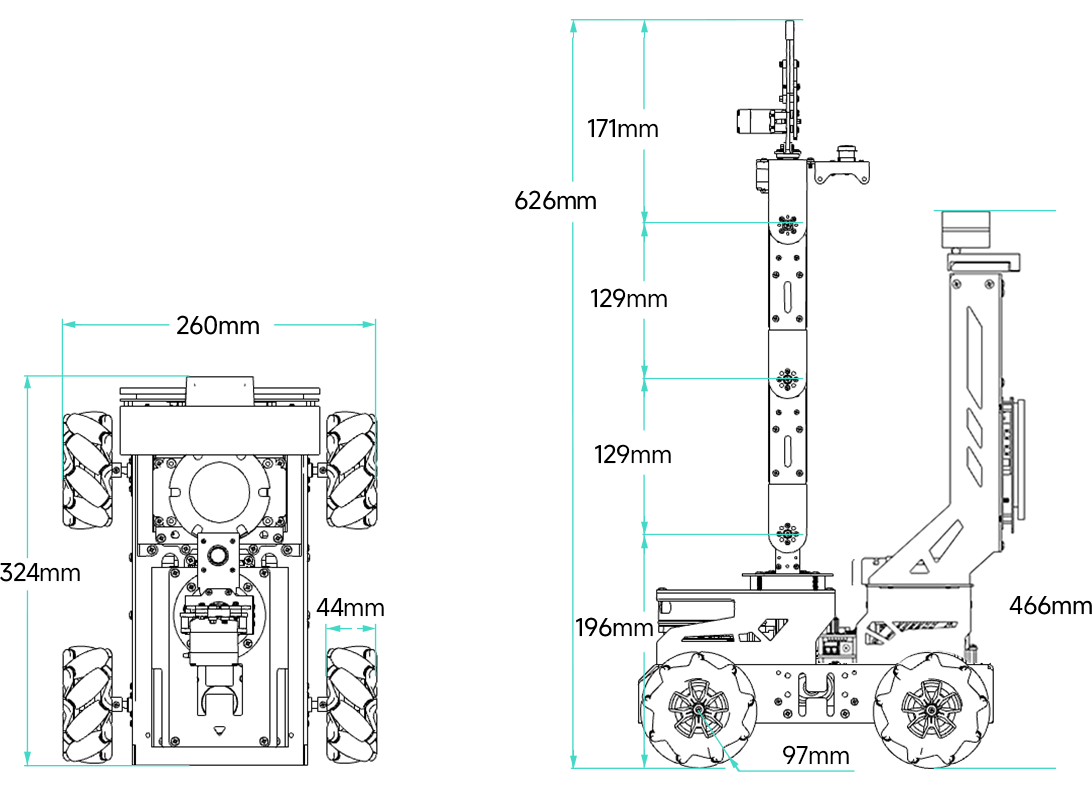
JetAuto Pro 详细参数