


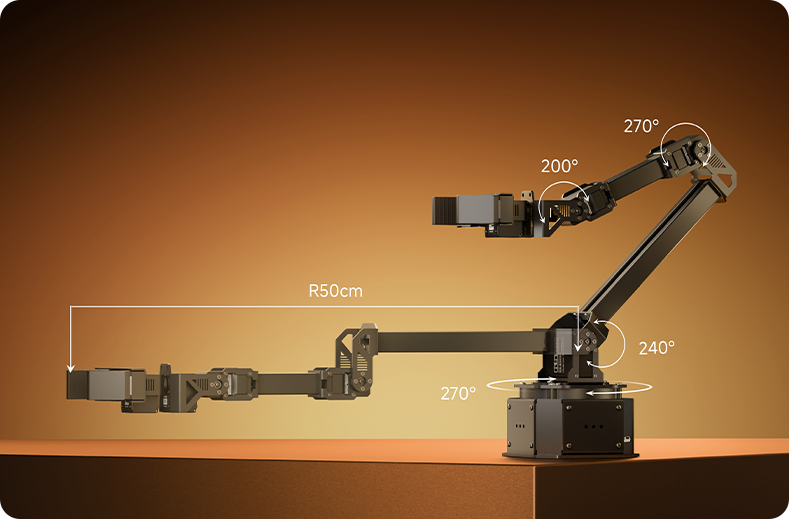
500mm
有效作业半径
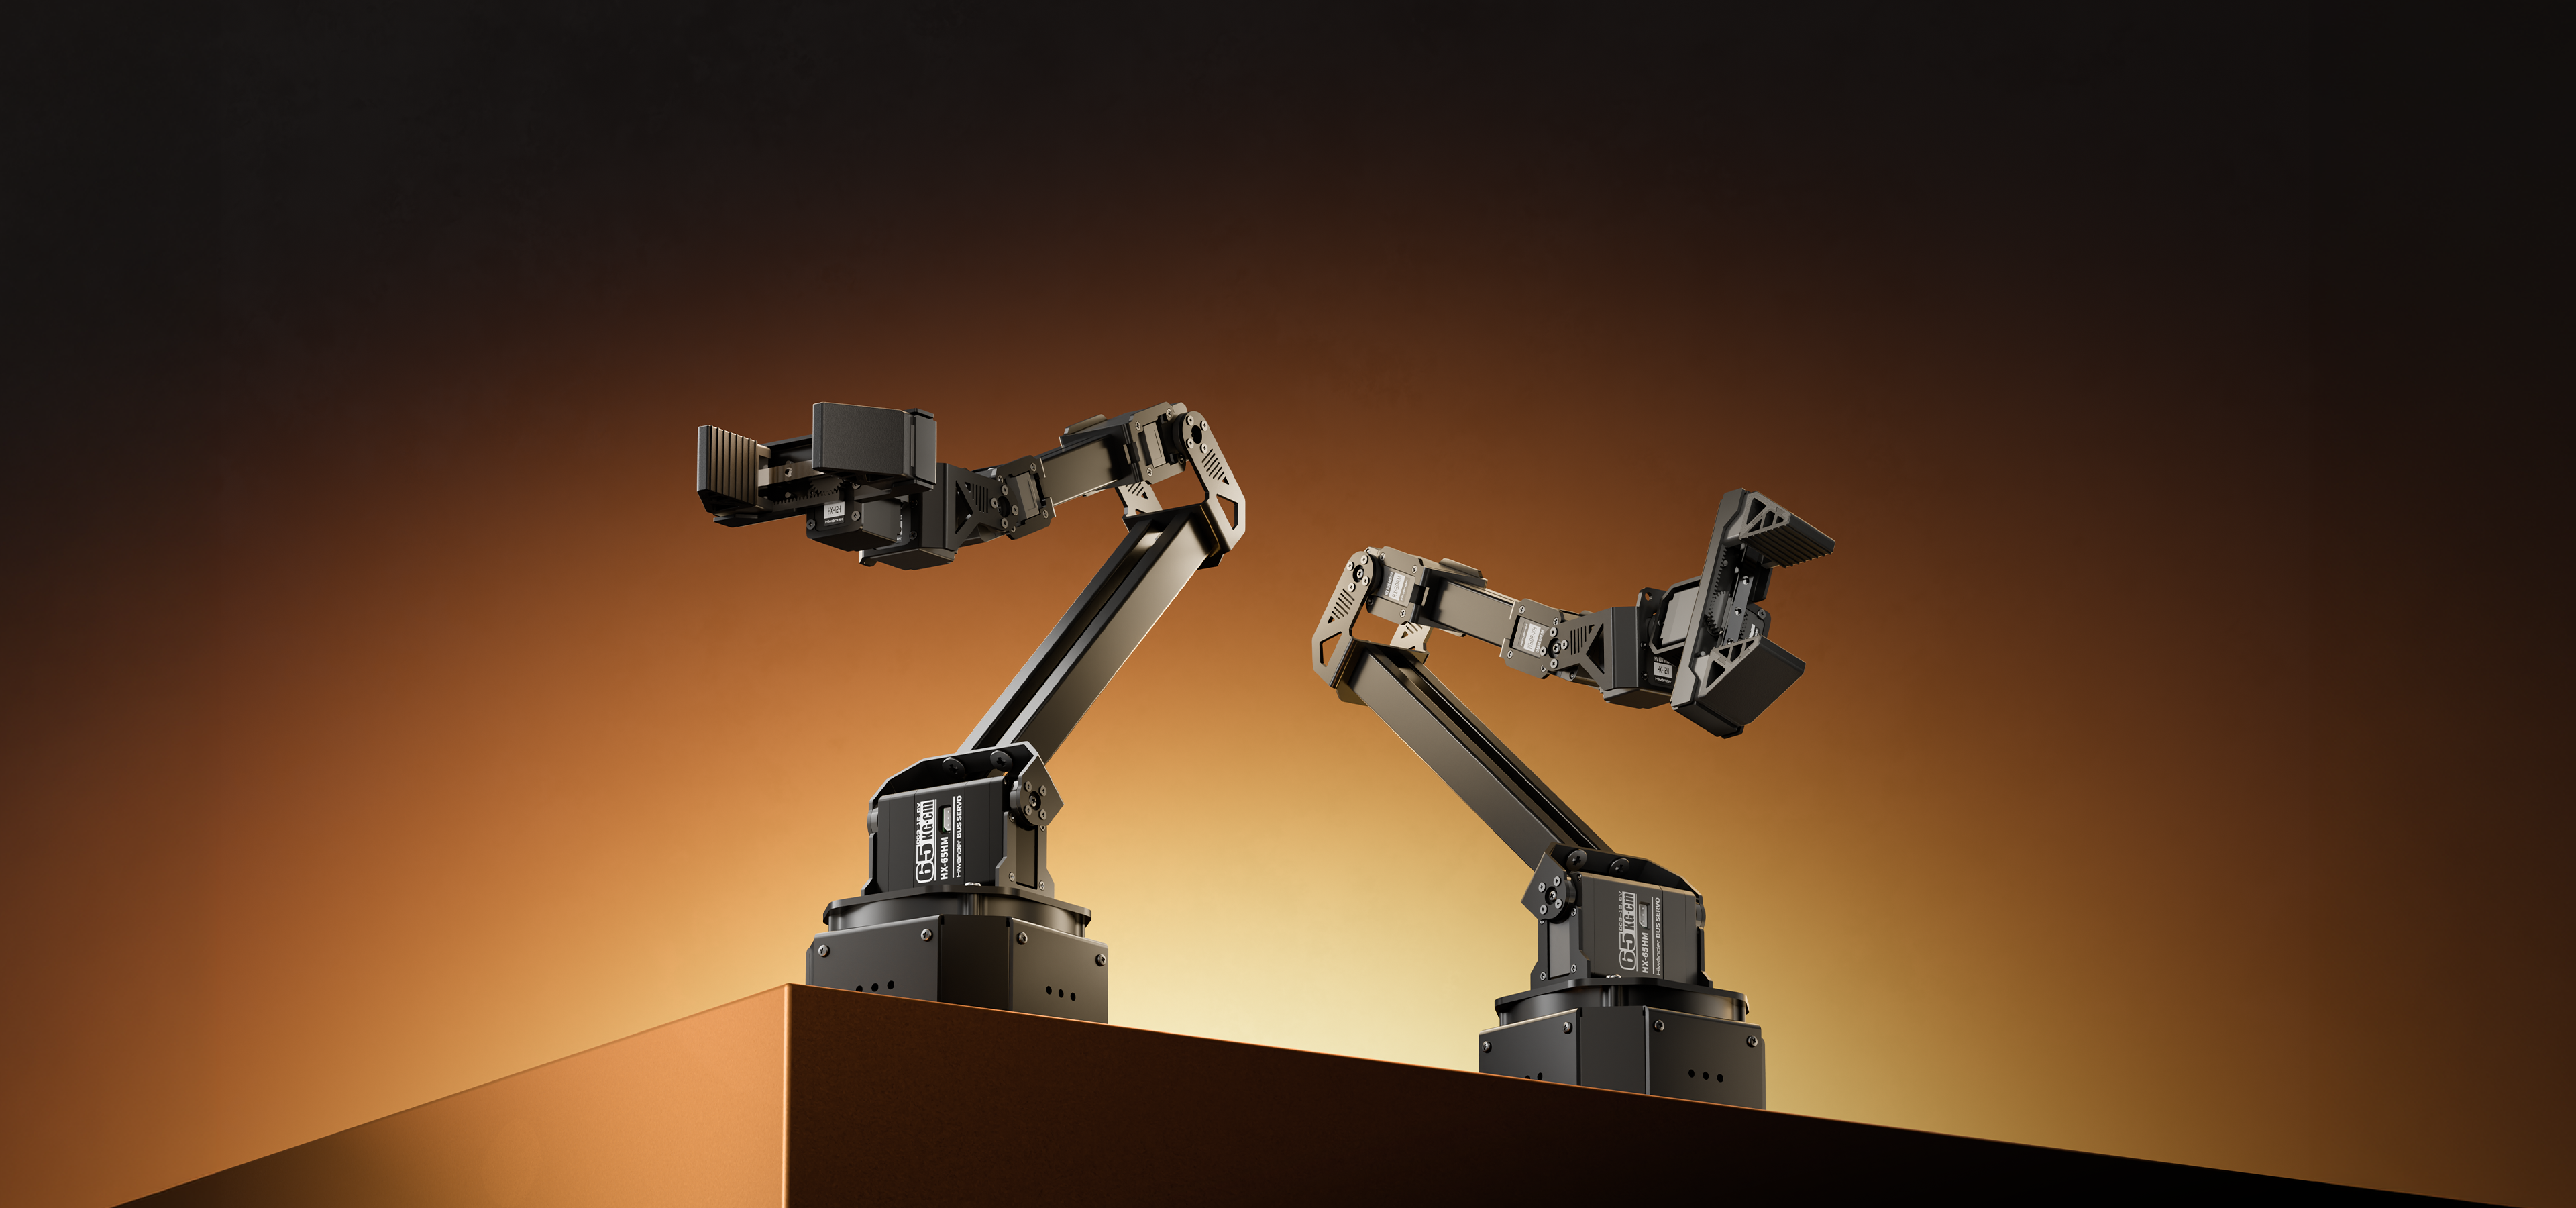
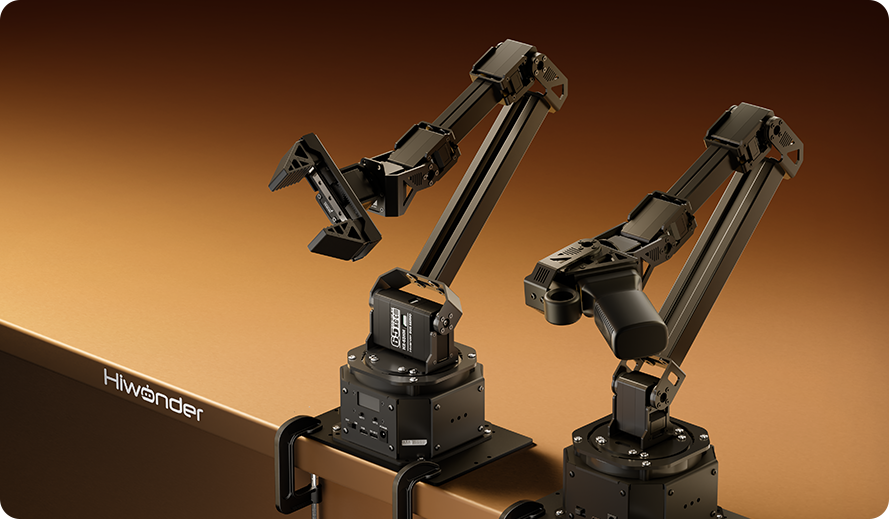
具身智能开源机械臂
NexArm 是面向具身智能与 VLA 研究的开源 AI 机械臂平台。采用工业级全金属机身与 65kg·cm 磁编码总线舵机,构建 500mm 超长臂展。内置高阶运动学及梯形加减速算法,消除顿挫与震颤,实现丝滑运动质感。原生适配 Hugging Face LeRobot 框架,支持毫秒级主从遥操作,无缝接入 K230 视觉模块及移动底盘、滑轨等外设,为模仿学习与端到端算法验证提供高精度物理平台。
有效作业半径
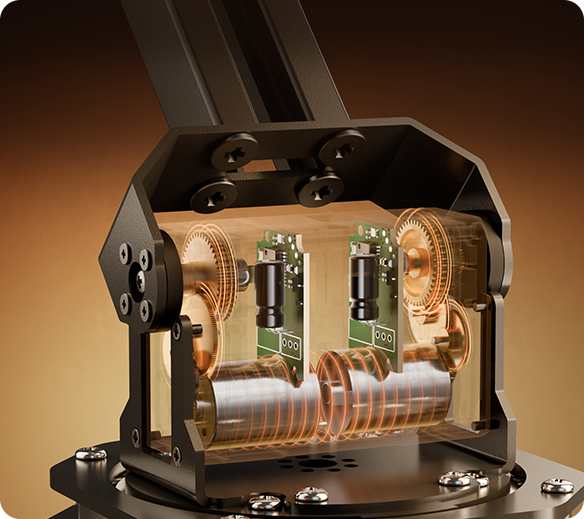
磁编码精度
大扭矩,闭环控制
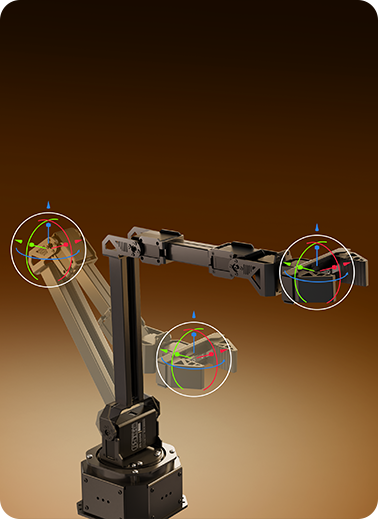
逆运动学
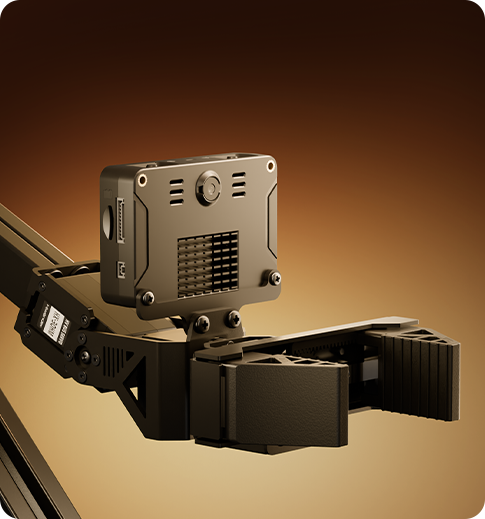
AI视觉功能
模仿学习
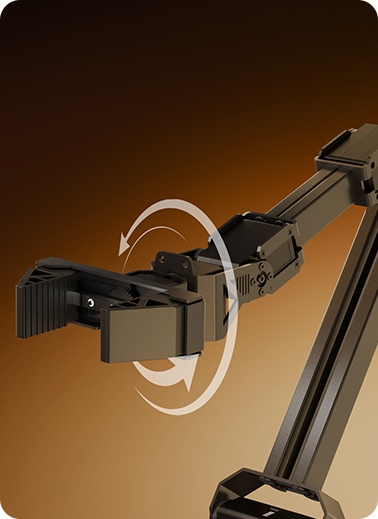
旋转平行导轨机械爪
专利双输出轴磁编码舵机+长臂展全金属机身
让每一次运动都精准可靠。
专利平行导轨机械爪+自研逆运
动学算法,从容应对各类物体。
专为NexArm量身打造,覆盖坐标控制、轨迹规划、PID调参与AI玩法入口,
兼顾入门易用性与专业开发需求。
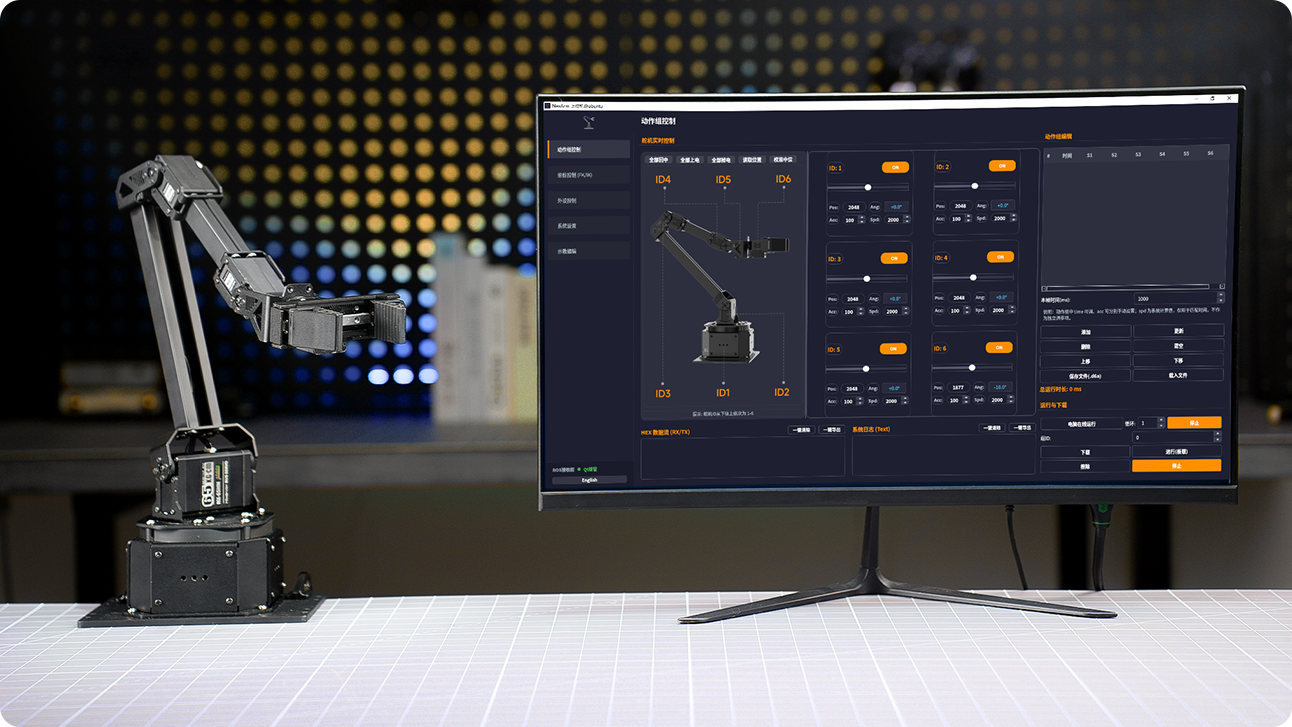
多轴联动实时同步,连续轨迹插补消除抖动,动态外力自适应调整,运动平顺精准,操控体验如臂使指。
原生兼容LeRobot框架,支持端到端模仿学习,
从数据采集到模型部署全链路打通。
集成YOLO26、MediaPipe、KCF等多种高效算法框架,
实现物体检测、人脸识别、视觉巡线等多种玩法。
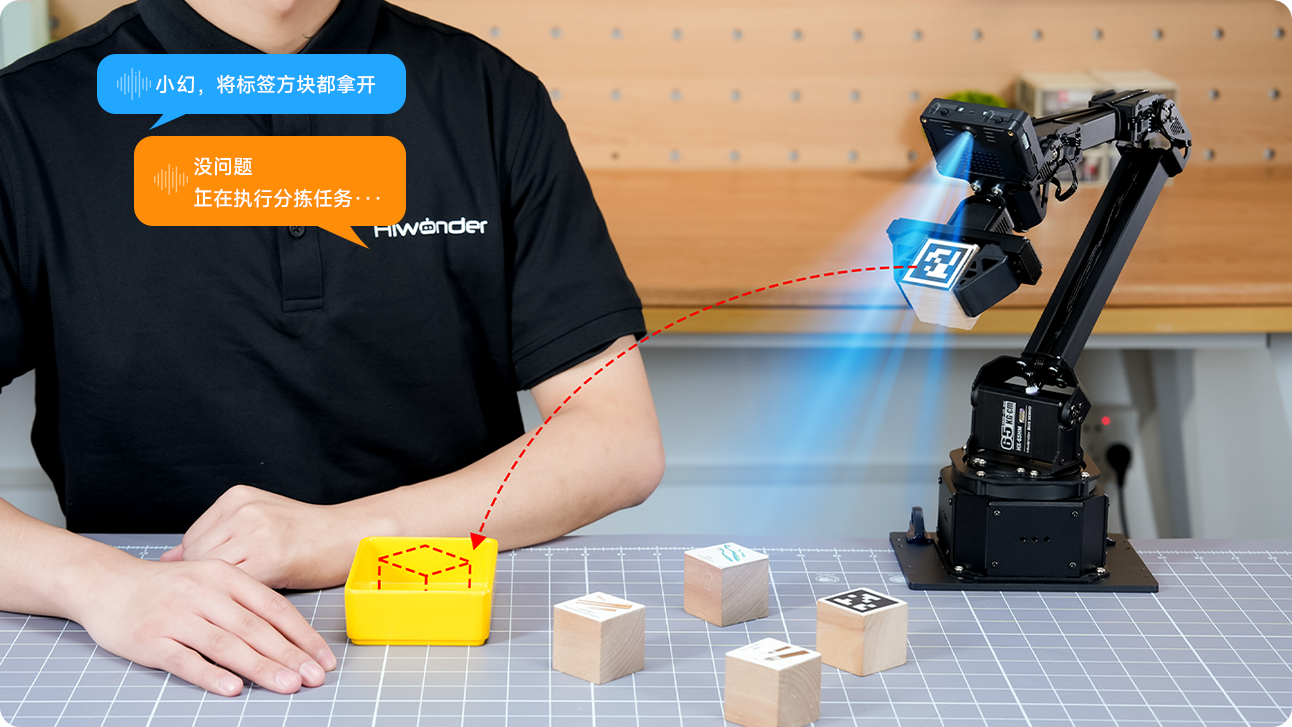
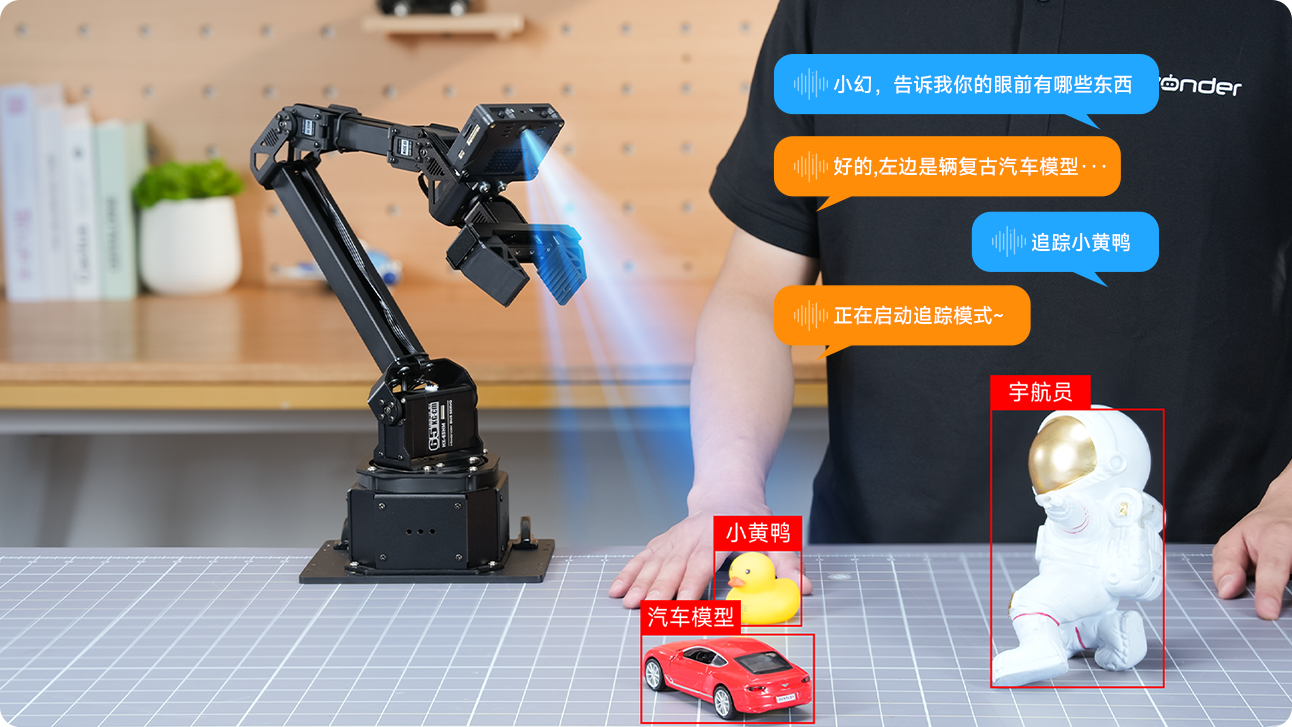
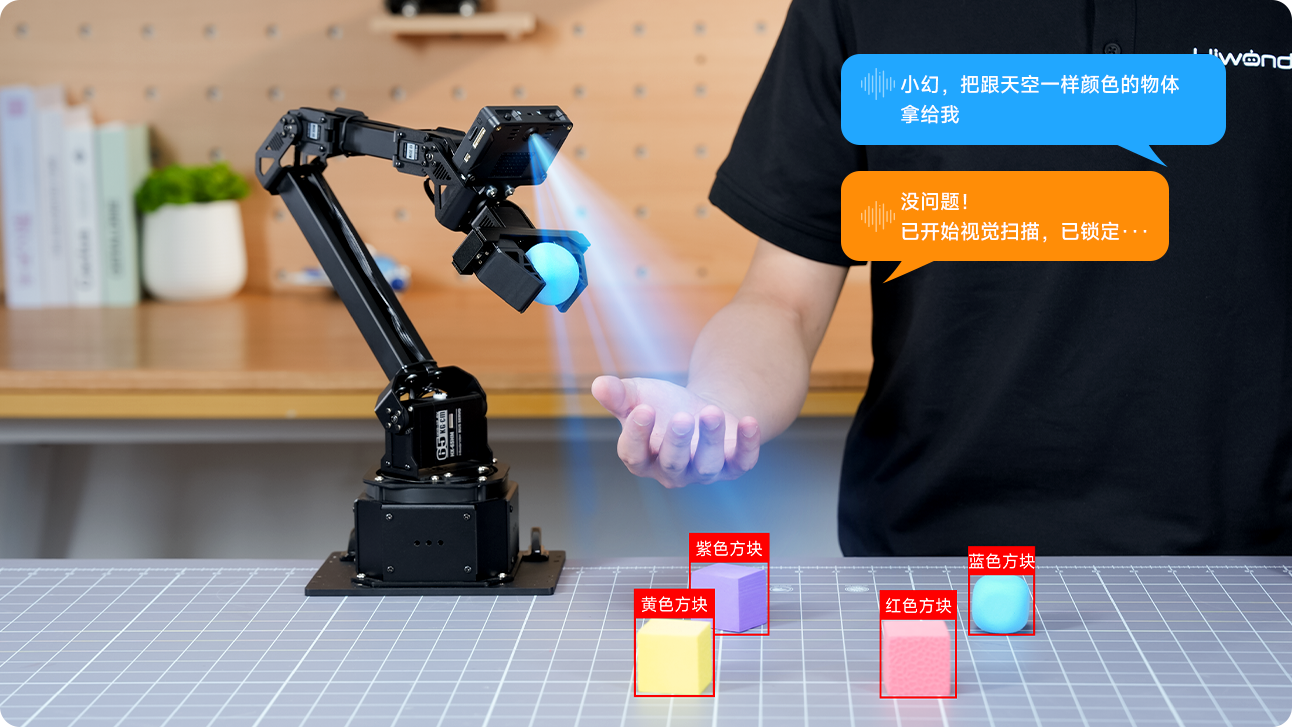
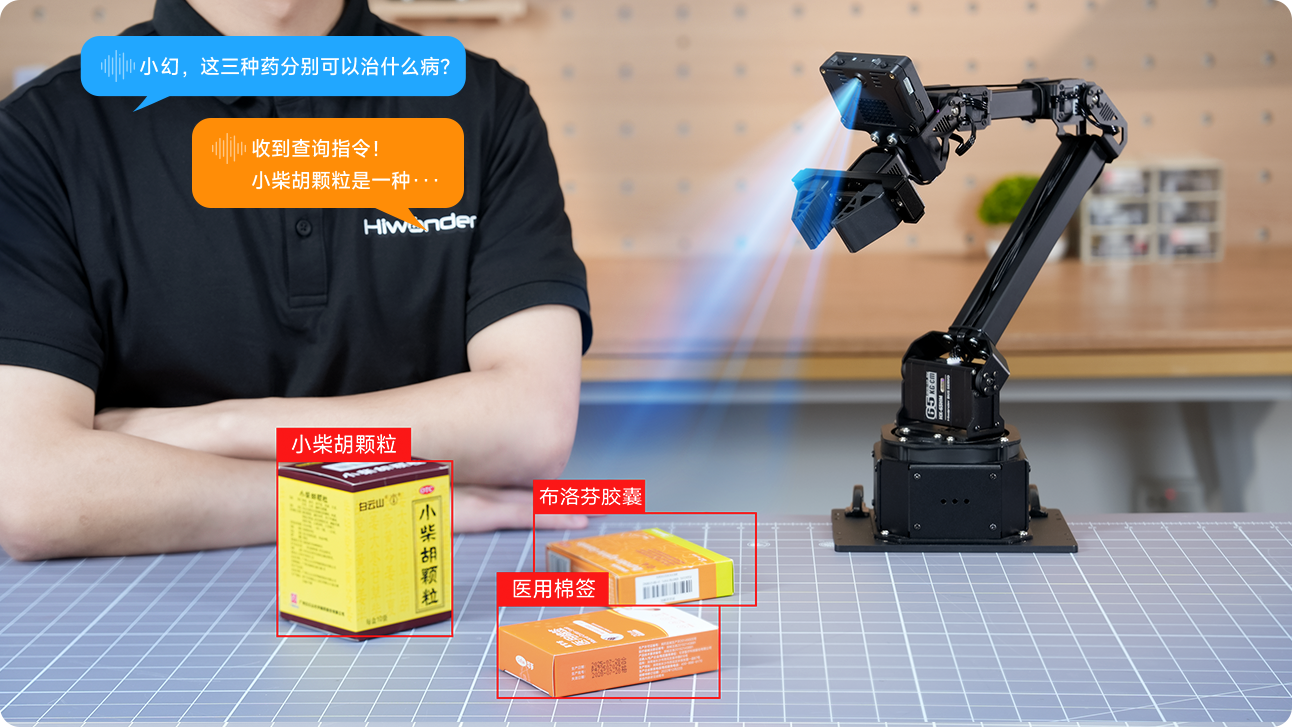
6TOPS算力,自带GUI界面,模型一键训练部署,
让机械臂拥有“眼睛”和“大脑”。
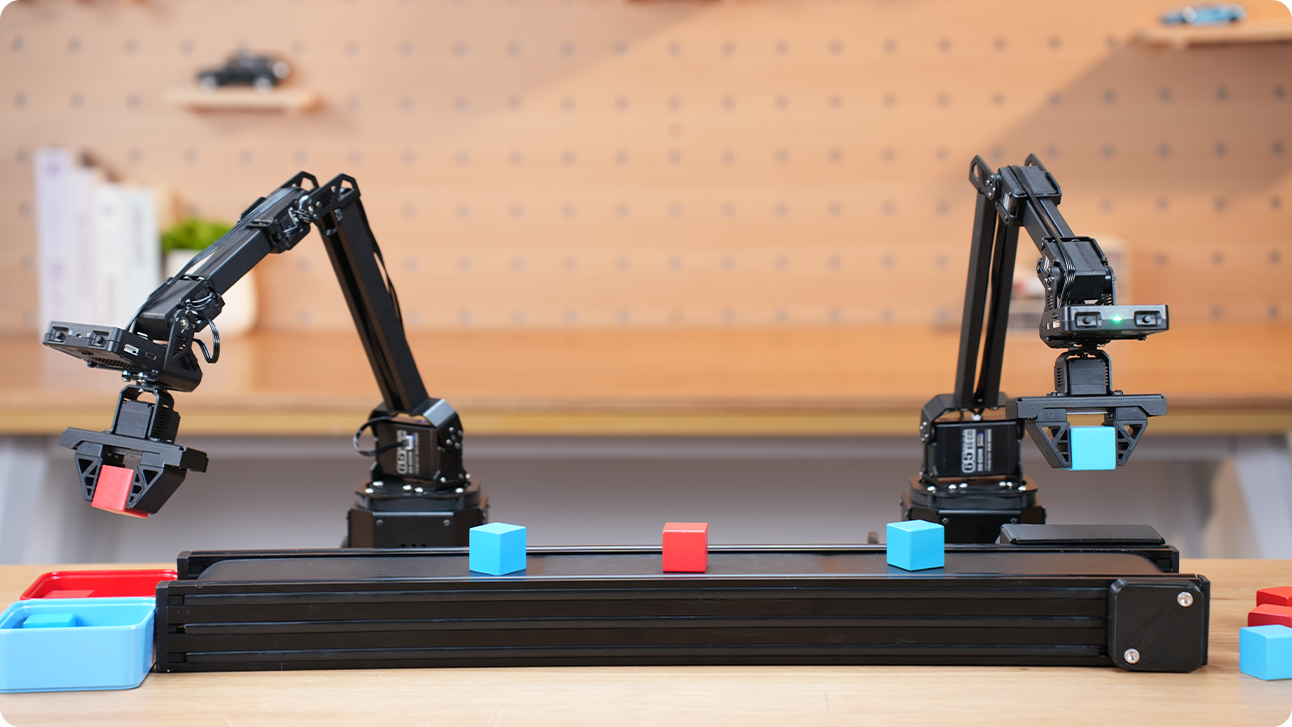
模块化硬件架构,无缝接入移动底盘、电动滑轨、
传送带,构建科研级全场景实训平台。
NexArm 详细参数
| 产品品牌: | 幻尔 Hiwonder | ||
|---|---|---|---|
| 产品名称: | NexArm具身智能开源机械臂 | ||
| 产品材质: | 金属支架 | ||
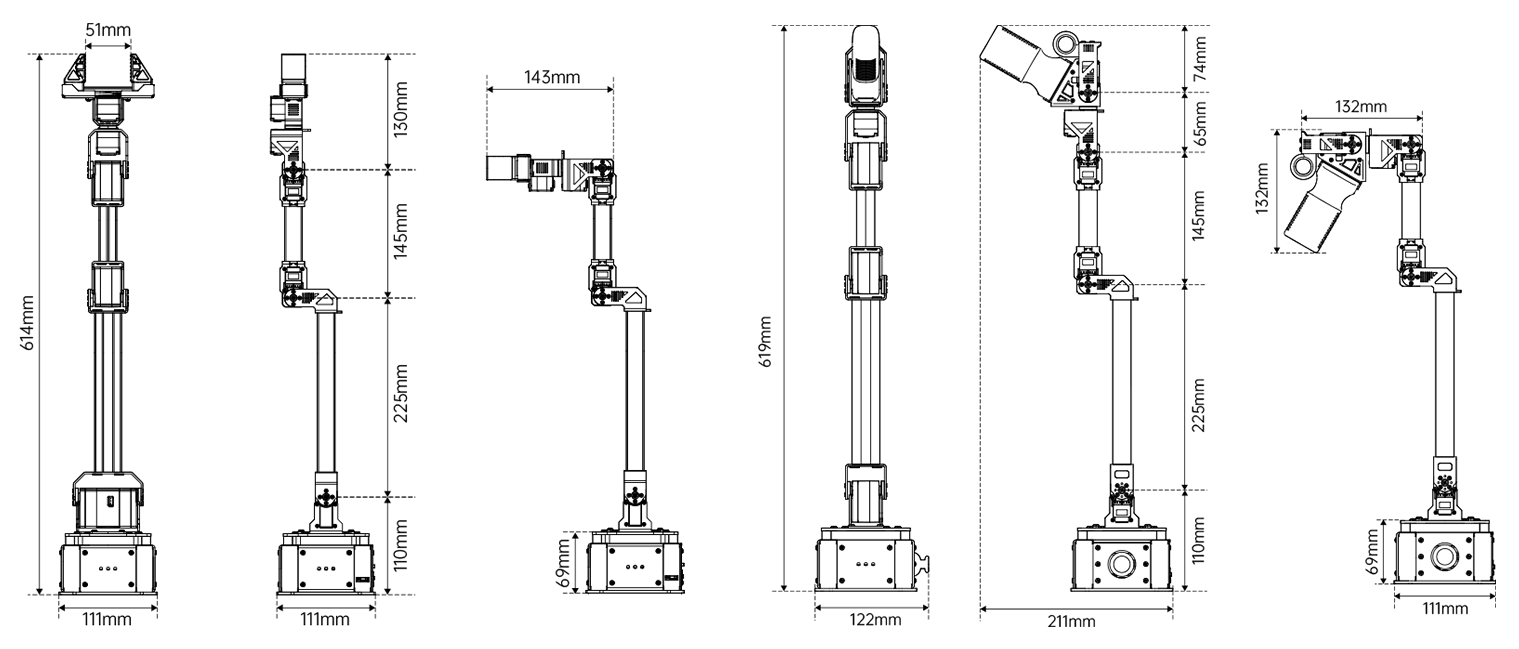
| 产品尺寸: | 示教臂(主臂): 111*216*619mm |
操作臂(从臂): 111*111*614mm |
|
| 产品重量: | 示教臂(主臂): 1.5kg |
操作臂(从臂): 1kg |
|
| 舵机: | 示教臂: HX-10HM*5 + HX-12H*1 |
操作臂: HX-12H*2 + HX-30HM*3 + HX-65HM*1 |
|
| 控制器: | NexArm 示教臂(主臂)主控板 | NexArm 操作臂(从臂)主控板 | |
| 供电: | 12V 5A(DC5.5*2.5) | ||
| 操作系统: | Windows / Linux / macOS | ||
| 课程资料: | 65+节原创资料课程,300+页PDF开发手册,65+讲真人视频讲解教程 | ||
| 控制方式: | USB串口/蓝牙/WiFi | ||
| 编程工具: | Arduino IDE | ||
两者均为幻尔推出的 LeRobot 开源机械臂,核心差异在于硬件规格:
NexArm:采用全金属机身与 65kg·cm 磁编码总线舵机,具备 ±2mm 重复定位精度与丝滑运动质感,适合追求工业级稳定性与复杂具身智能算法验证的用户。
SO-ARM101:定位入门学习,采用 3D 打印结构件与 30kg·cm 舵机磁编码总线舵机,性价比极高,适合预算敏感、希望快速跑通 LeRobot 基础 Demo 的初学者。
核心关节采用 12bit 磁编码总线舵机,配合梯形加减速算法,实现 ±2mm 重复定位精度。磁编码非接触传感无物理磨损,长期使用精度不衰减;65kg·cm 大扭矩支撑 500mm 全展臂稳如泰山,彻底告别传统桌面臂“抖动与精度衰减”痛点。
原生适配 Hugging Face LeRobot 框架,支持毫秒级主从遥操作,无需改代码即可运行 ACT、VLA 等 SOTA 模型。搭配 K230 视觉模块(6 TOPS 算力),实现手眼协同与多模态大模型交互,提供从数据采集、训练到部署的完整闭环。
完美兼容树莓派 5 及 NVIDIA Jetson 全系,预装 ROS 2 Humble。支持无缝接入移动底盘、电动滑轨、传送带等外设,提供分拣、流水线、仓储等多种模块化沙盘,轻松复刻工业自动化场景。
非常重要。传统桌面臂多采用普通舵机,动作生硬卡顿,导致视觉识别与抓取轨迹出现偏差,严重影响 AI 训练数据的质量。NexArm 凭借磁编码舵机 + 梯形加减速算法,实现了类工业臂的丝滑运动。这不仅提升了观感,更确保了动作的准确性与一致性,让您的 AI 模型训练数据更干净,算法收敛更快。
可以到【幻尔社区】进行技术提问,届时会有相关技术人员在线回复。