


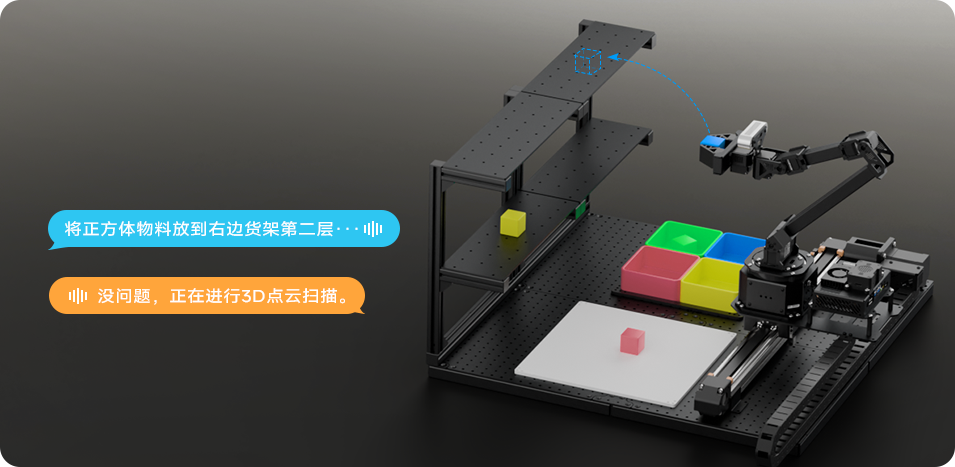
模块化沙盘场景
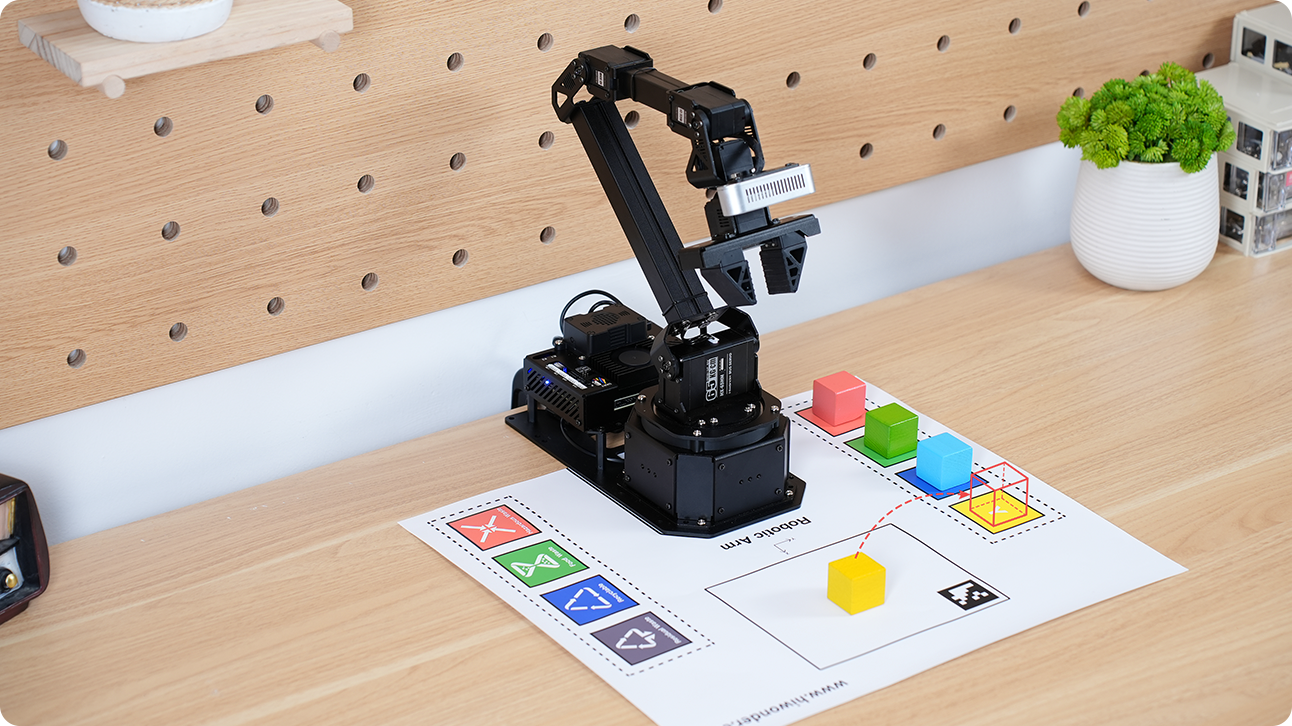
三维感知|精准抓取
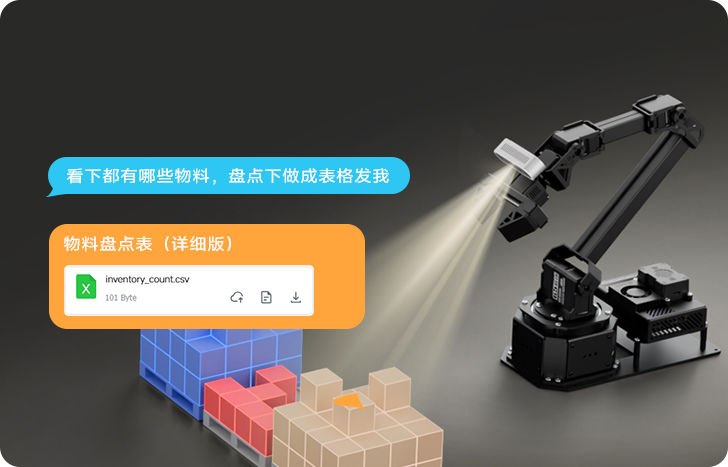
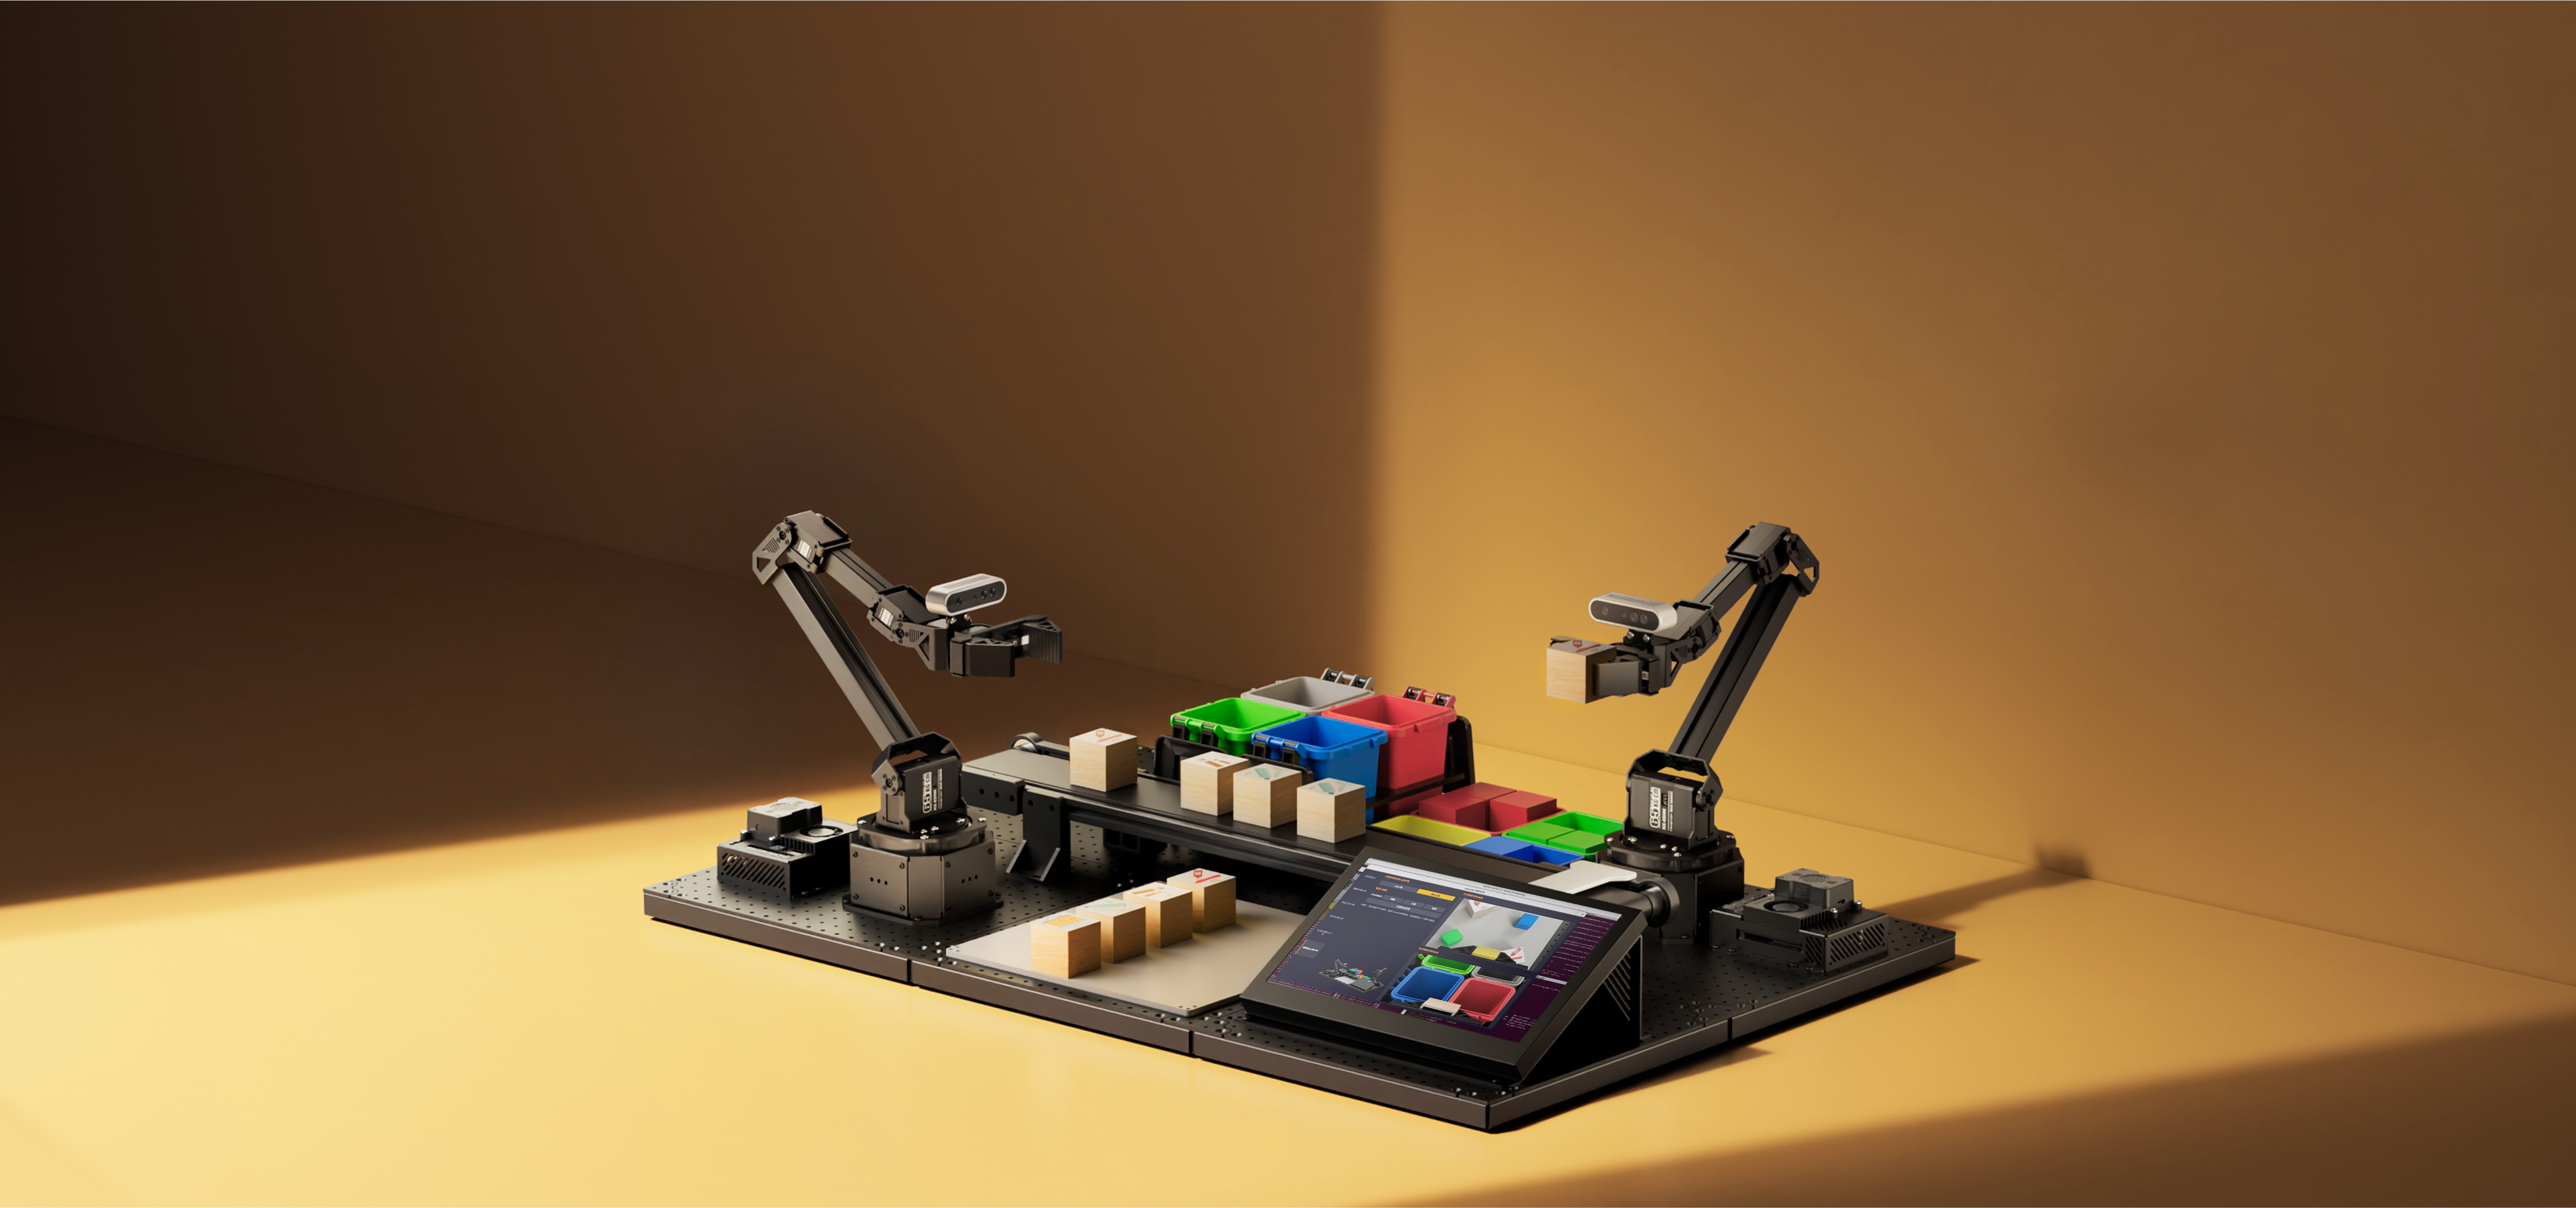
智能搬运|货仓分拣
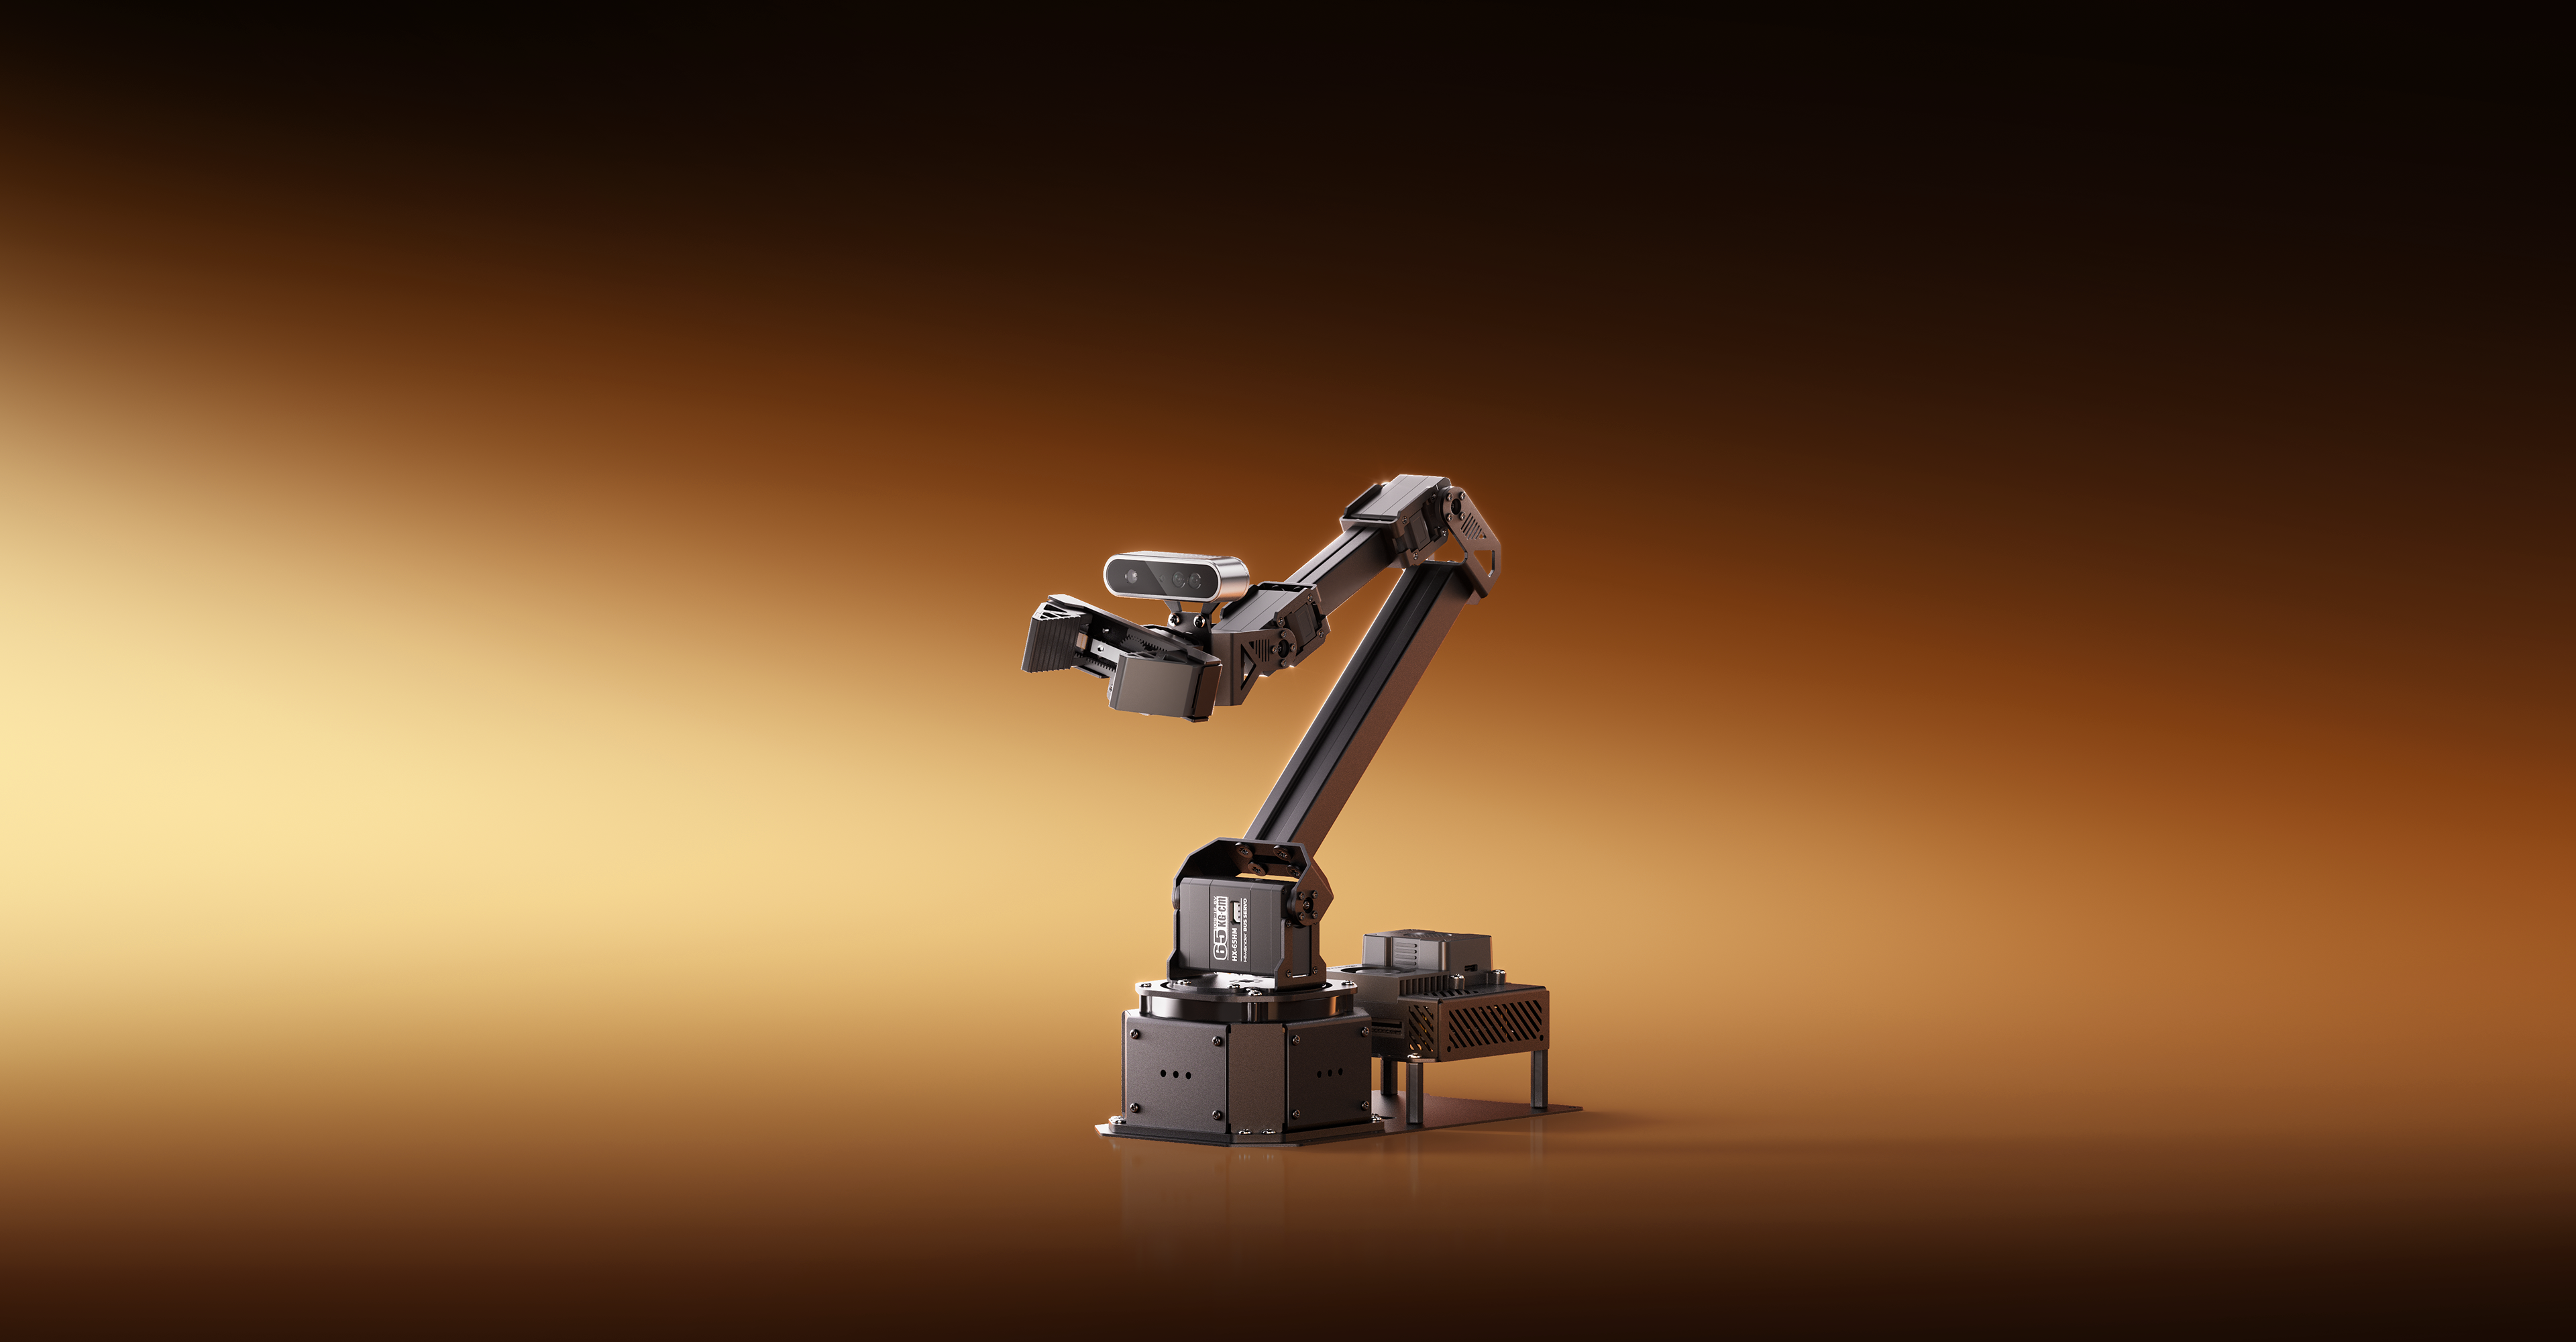
机械臂开发套件
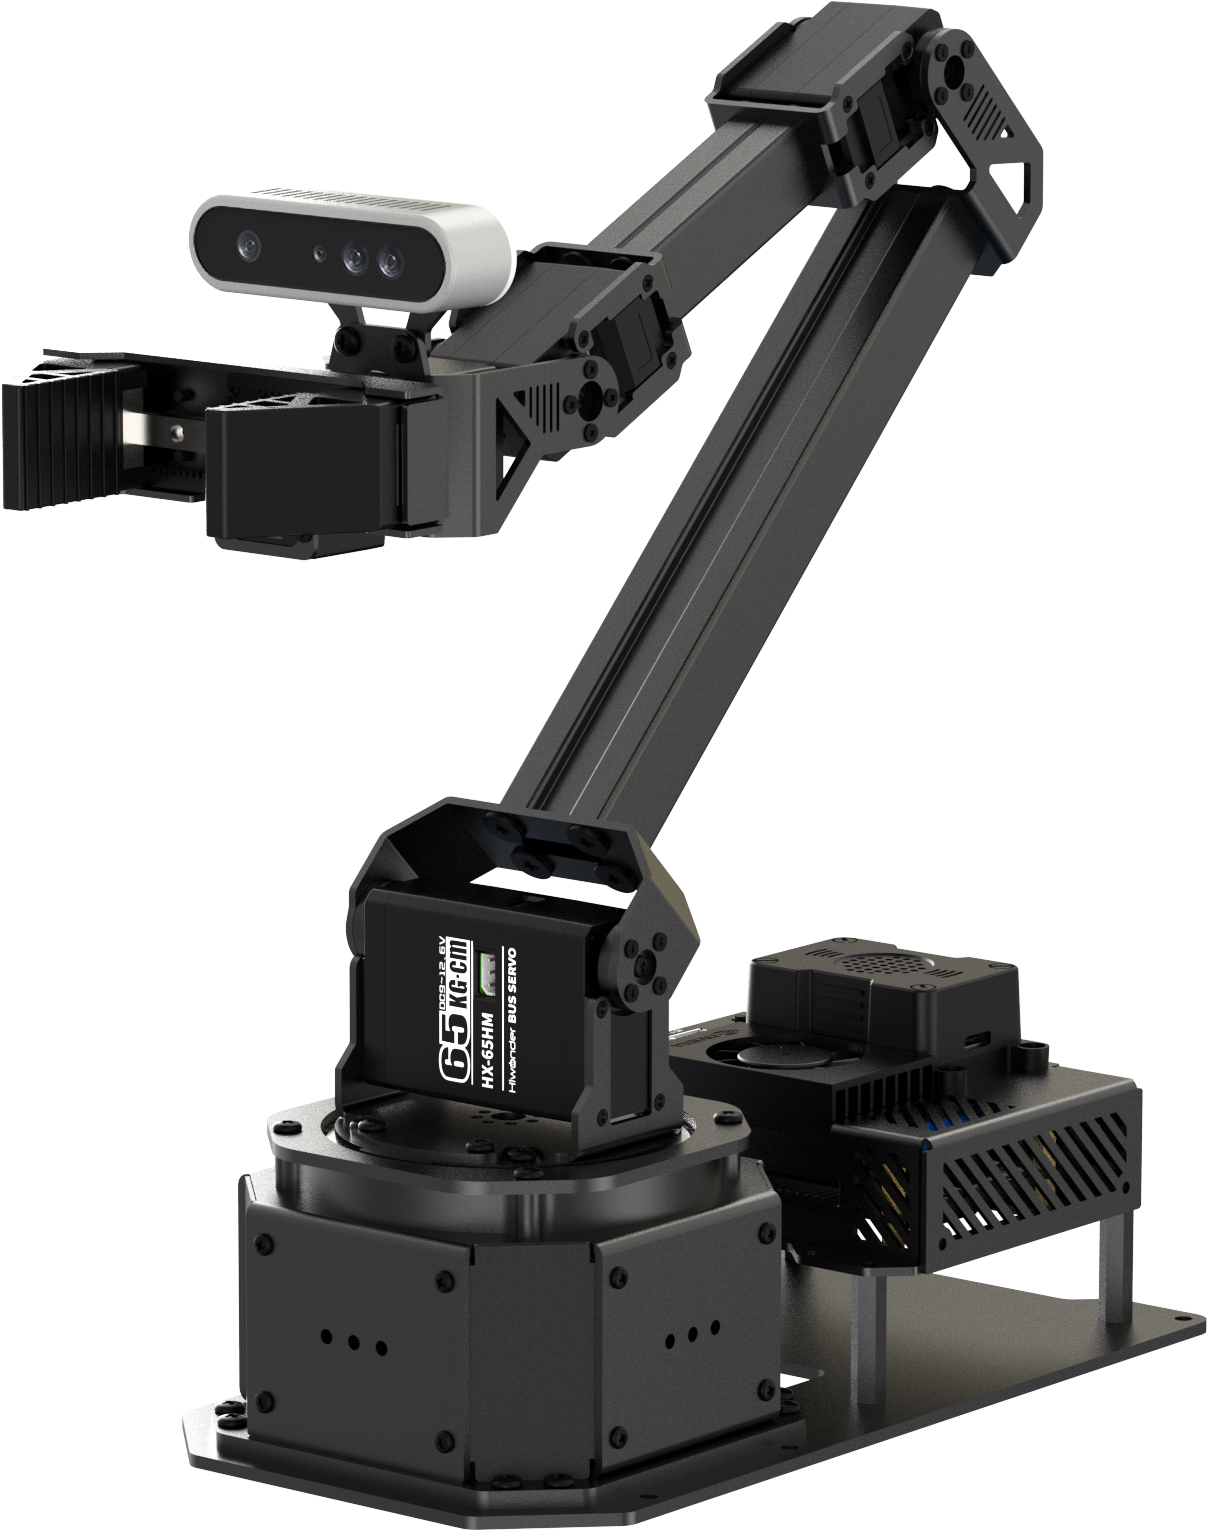
NexArm ROS 是幻尔面向高阶 ROS 教育场景打造的具身智能机器人实验平台。它采用 NVIDIA/树莓派上位机与 ESP32 底层控制器的双主控架构,搭载高精度磁编码总线舵机(最大扭矩 65kg·cm)、工业级平行导轨机械爪、3D 结构光深度相机(Aurora 930 Pro)及 AI 语音交互盒,能够完成三维深度视觉感知、多维度抓取分拣等复杂任务。
NexArm ROS 采用模块化架构设计,深度融合多模态 AI 大模型与 OpenClaw 智能体,支持移动悬挂底盘、直线电动滑轨等丰富外设拓展,依托专利模块化沙盘,开发者可高效复现智能仓储、工业流水线等复杂物理交互场景,满足从环境感知到实体操作的进阶科研开发需求。
三维感知|精准抓取
智能搬运|货仓分拣
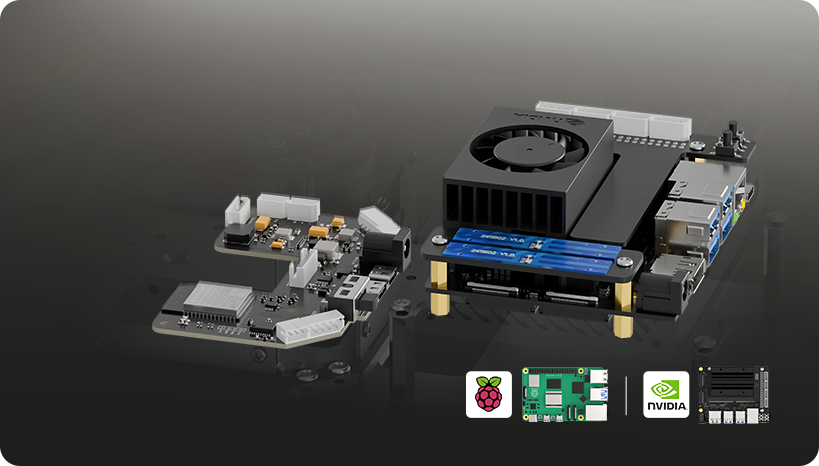
兼容树莓派与JETSON主控
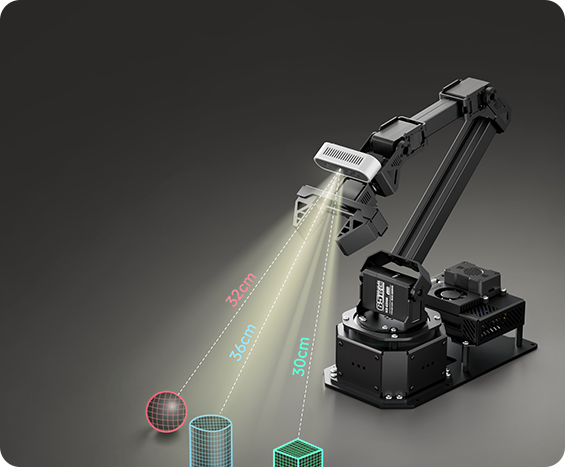
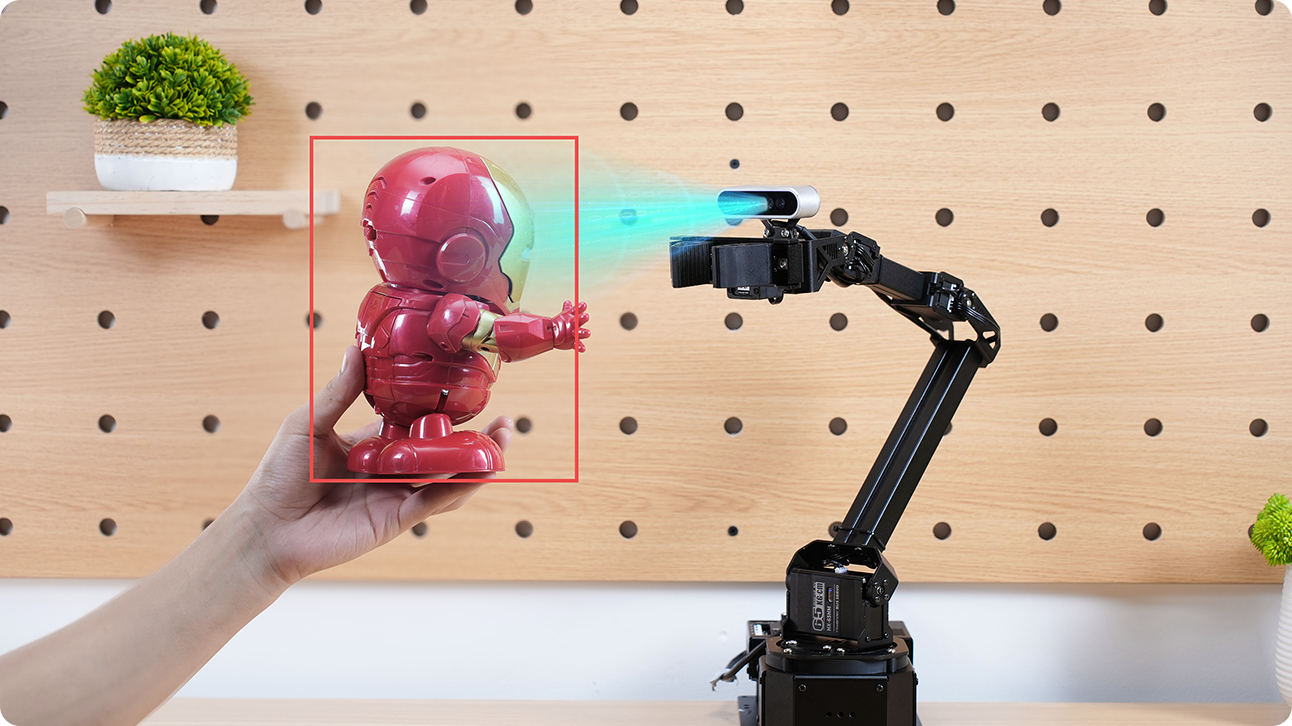
三维深度感知|手眼合一

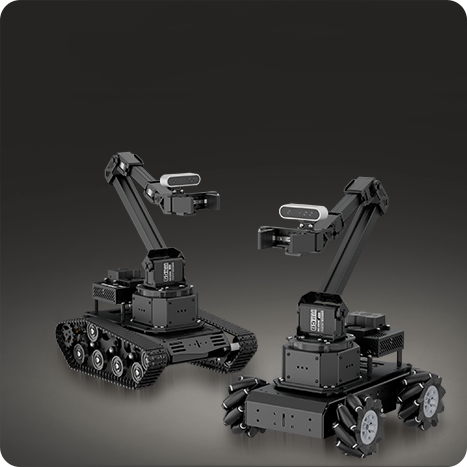
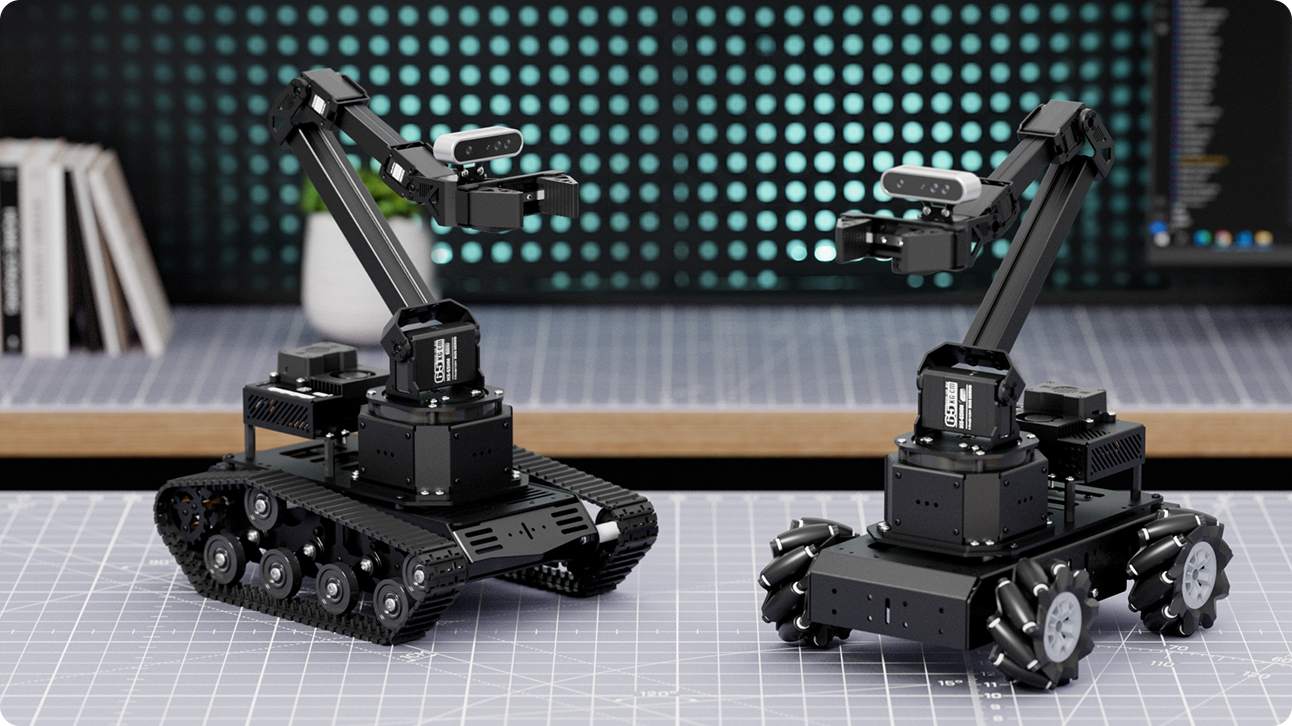
履带&麦轮悬挂底盘
控制器无缝兼容ROS主控,全金属机身+丰富接口轻松开发与拓展。
突破交互边界,玩转创意应用
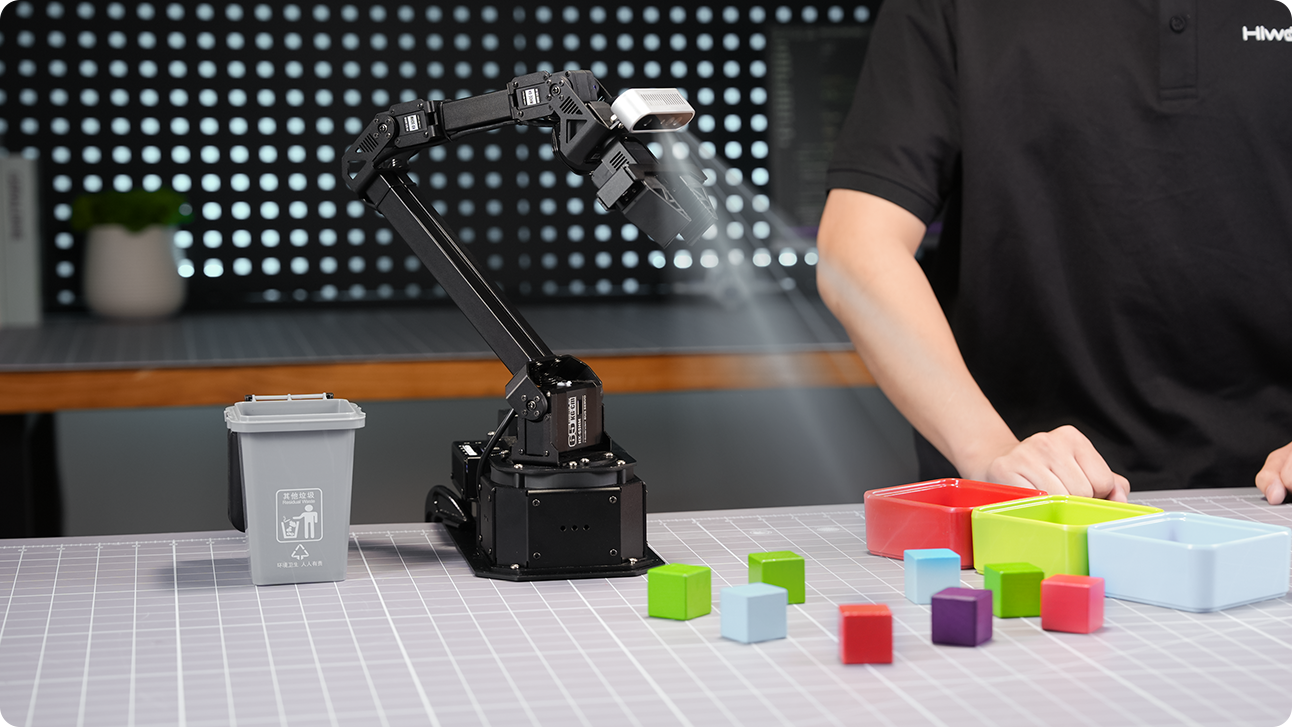
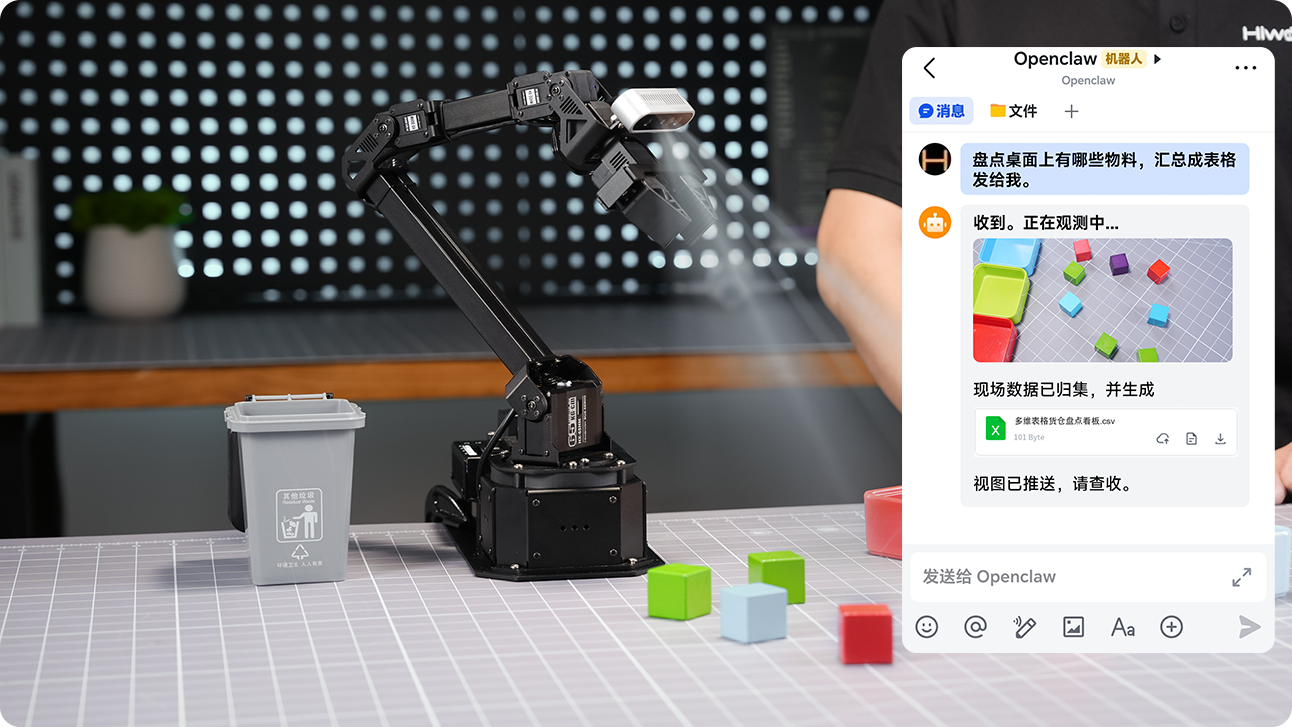
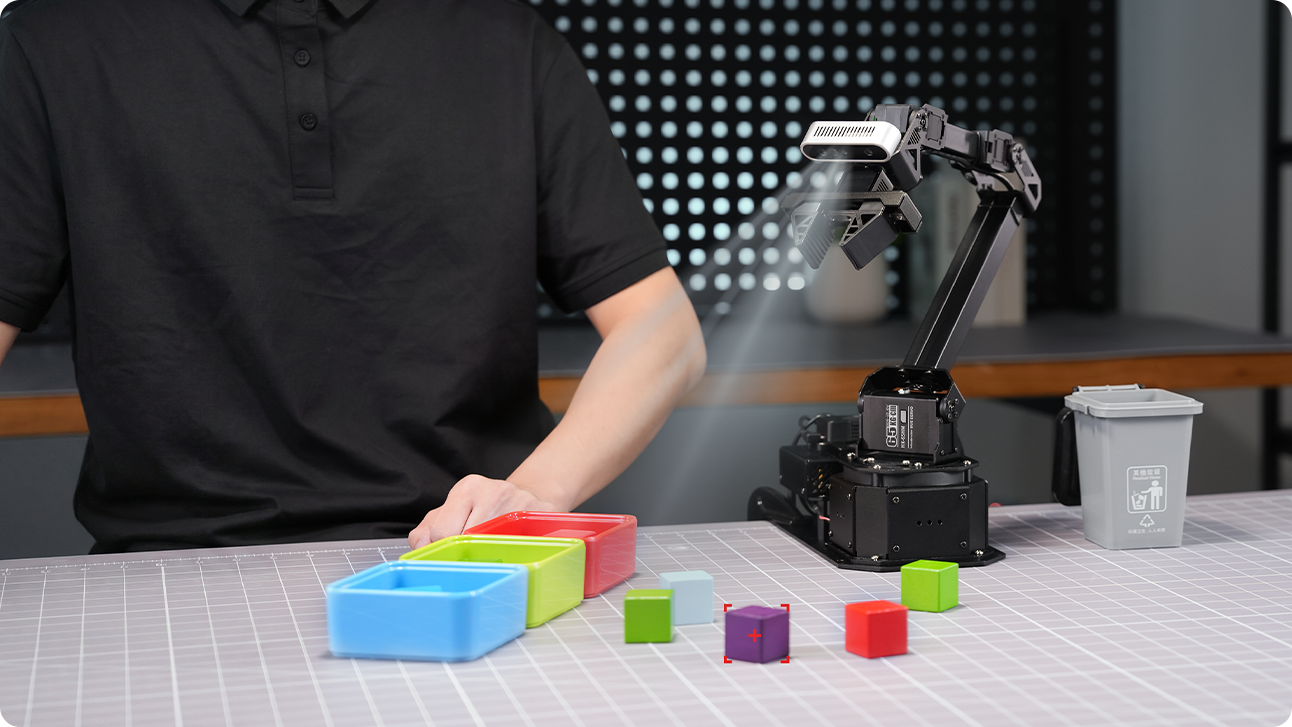
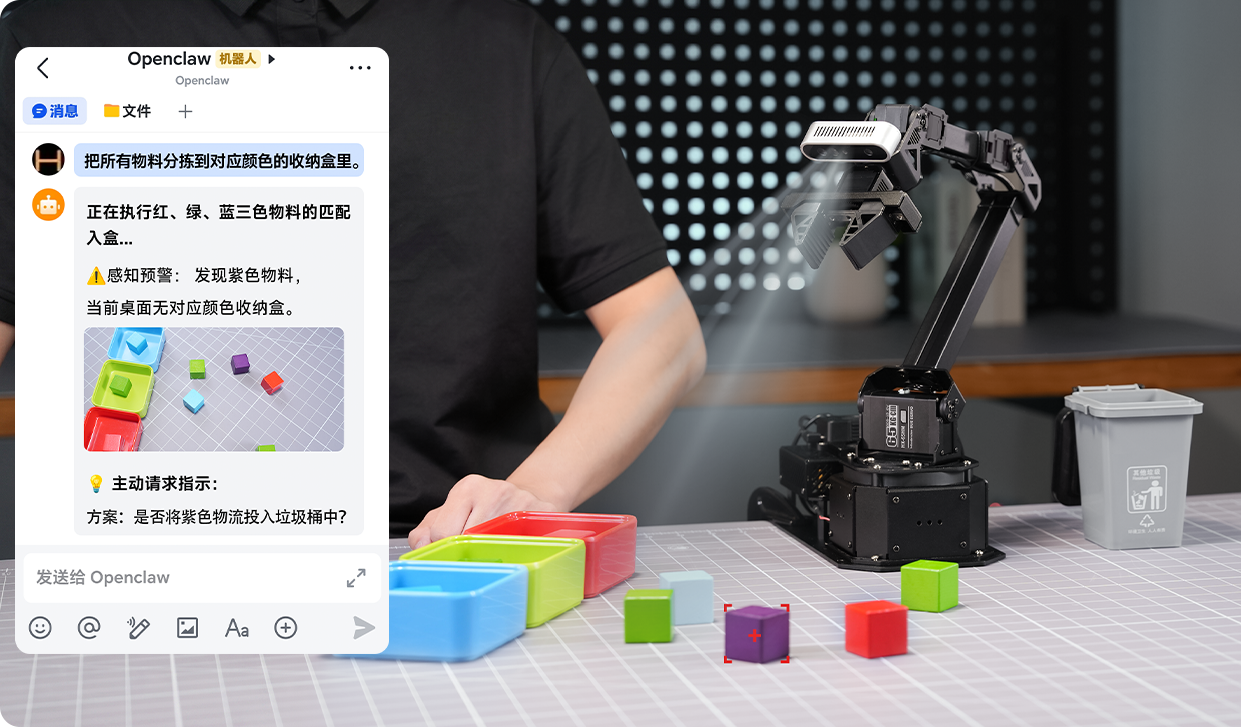
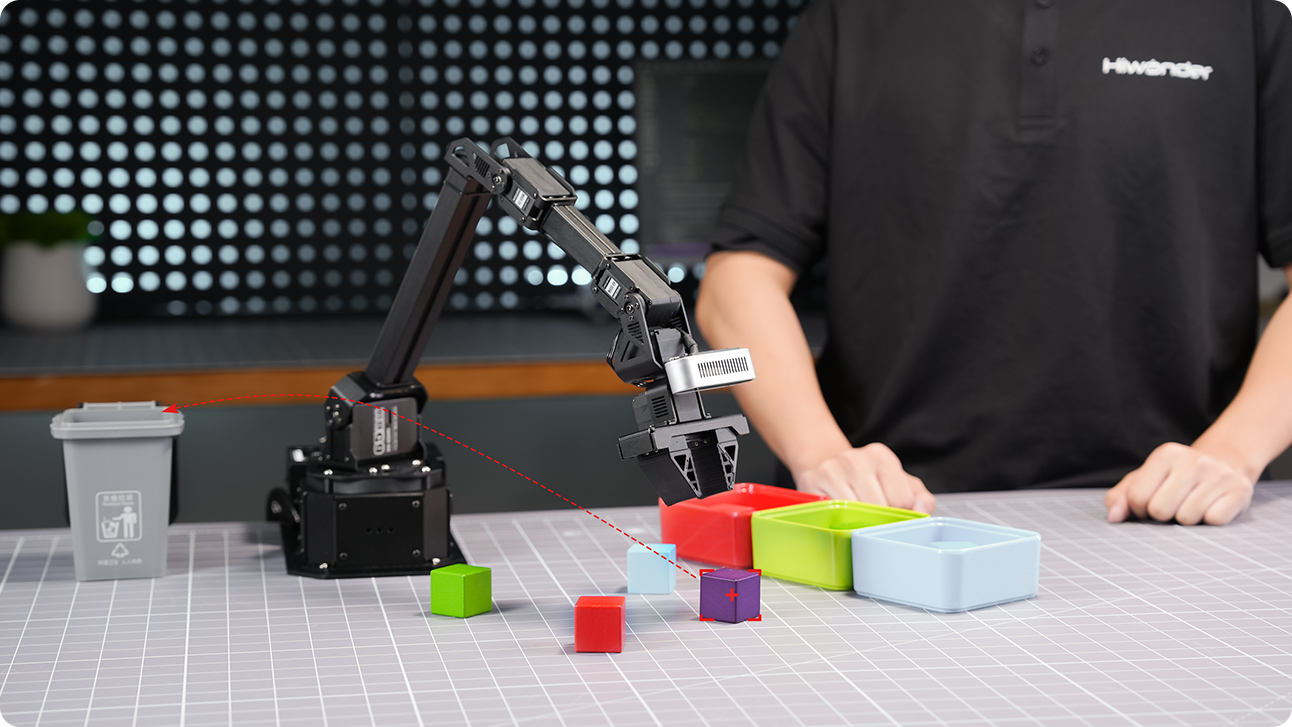
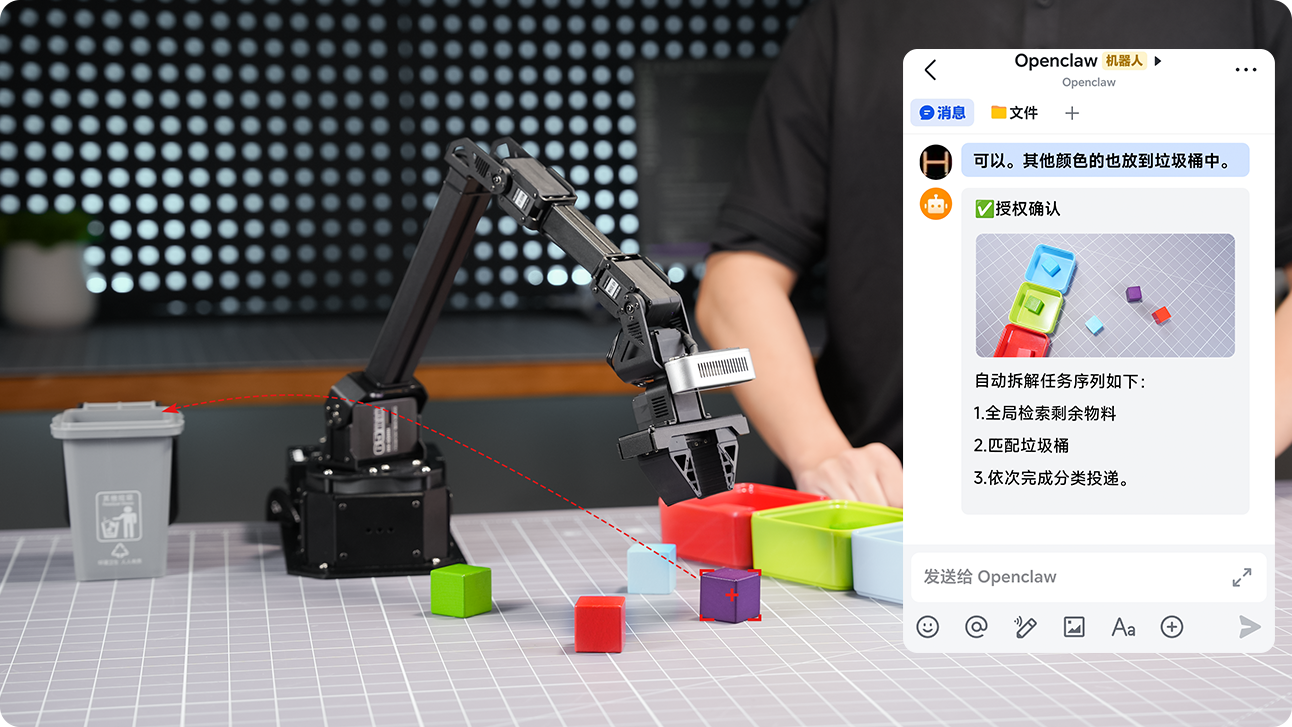
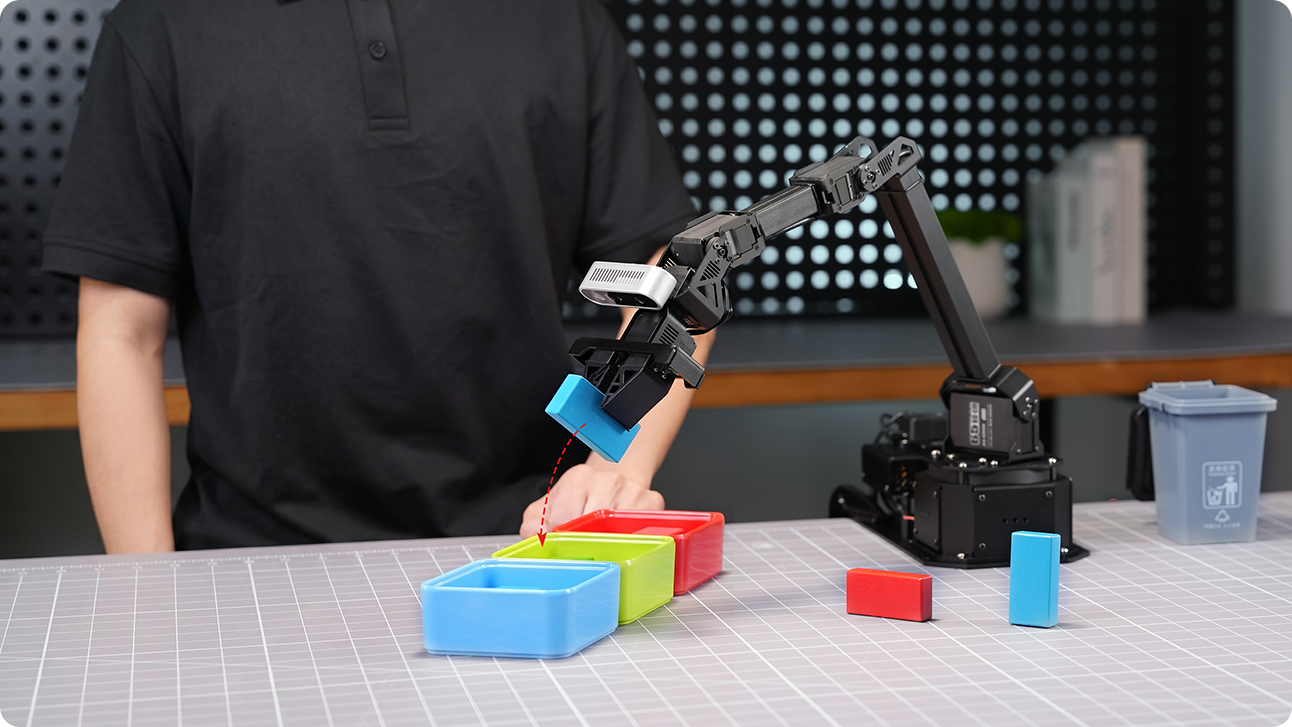
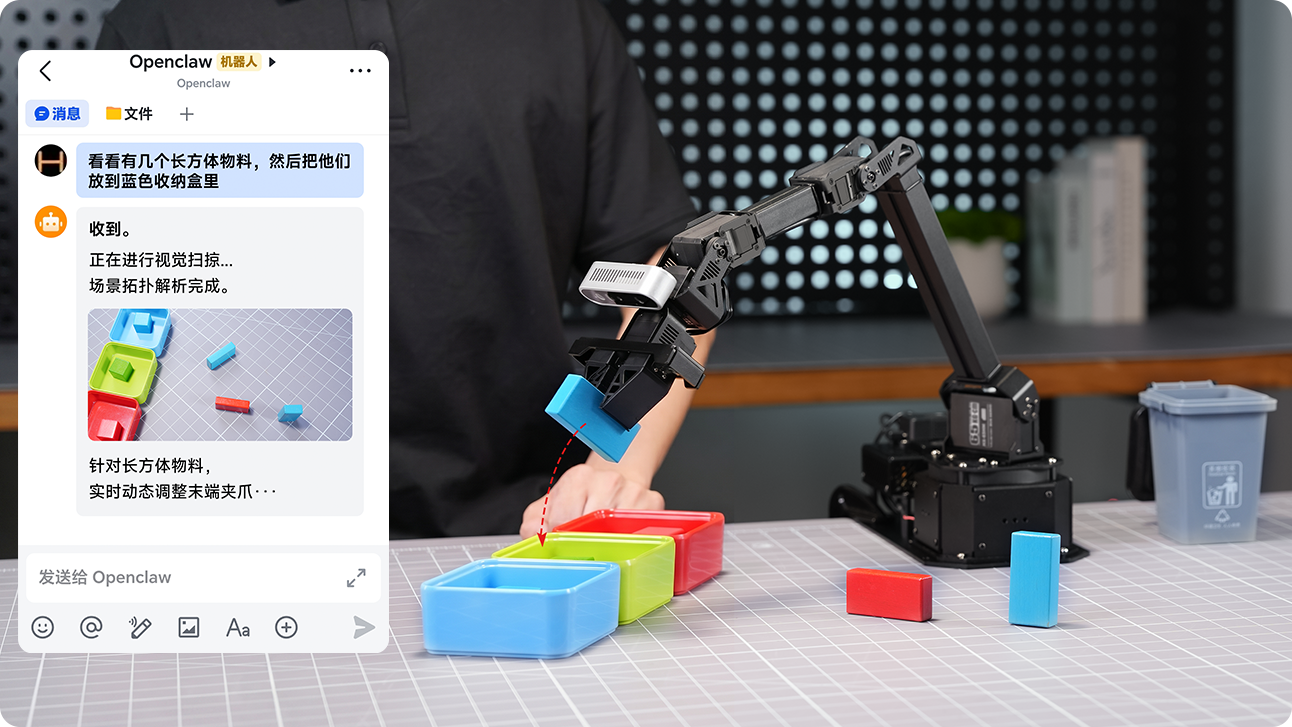
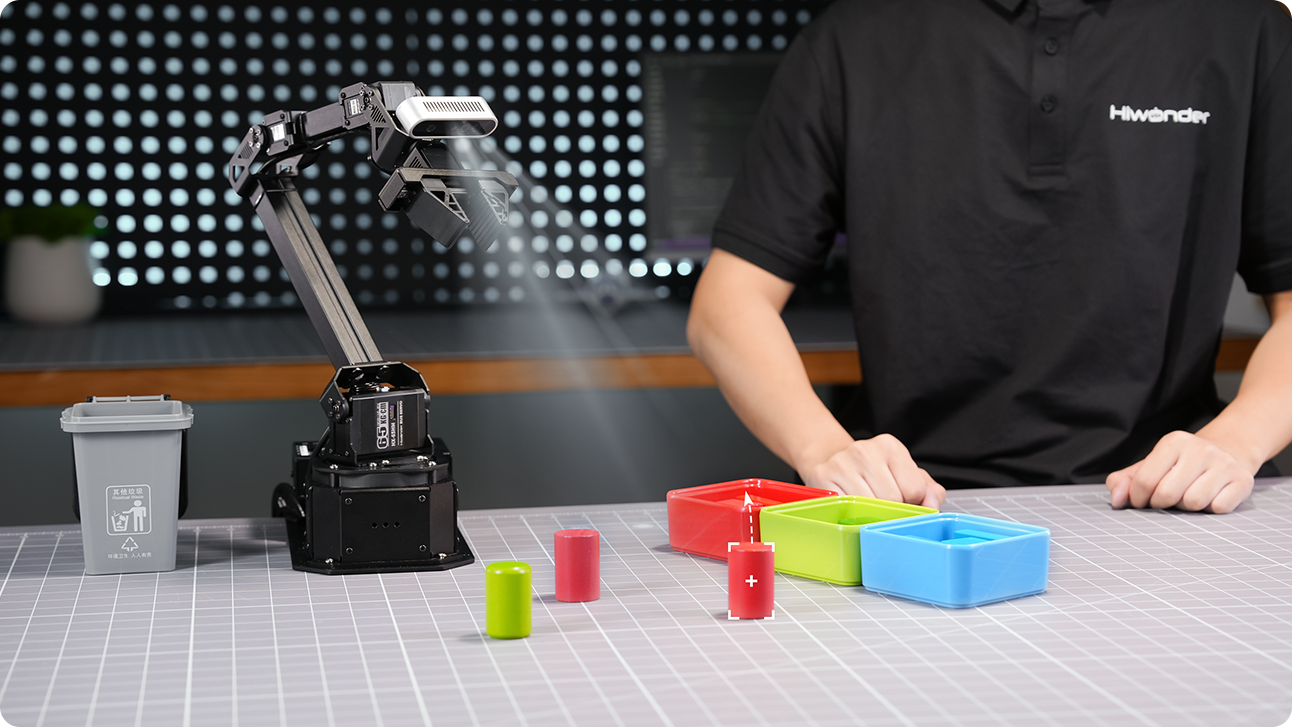
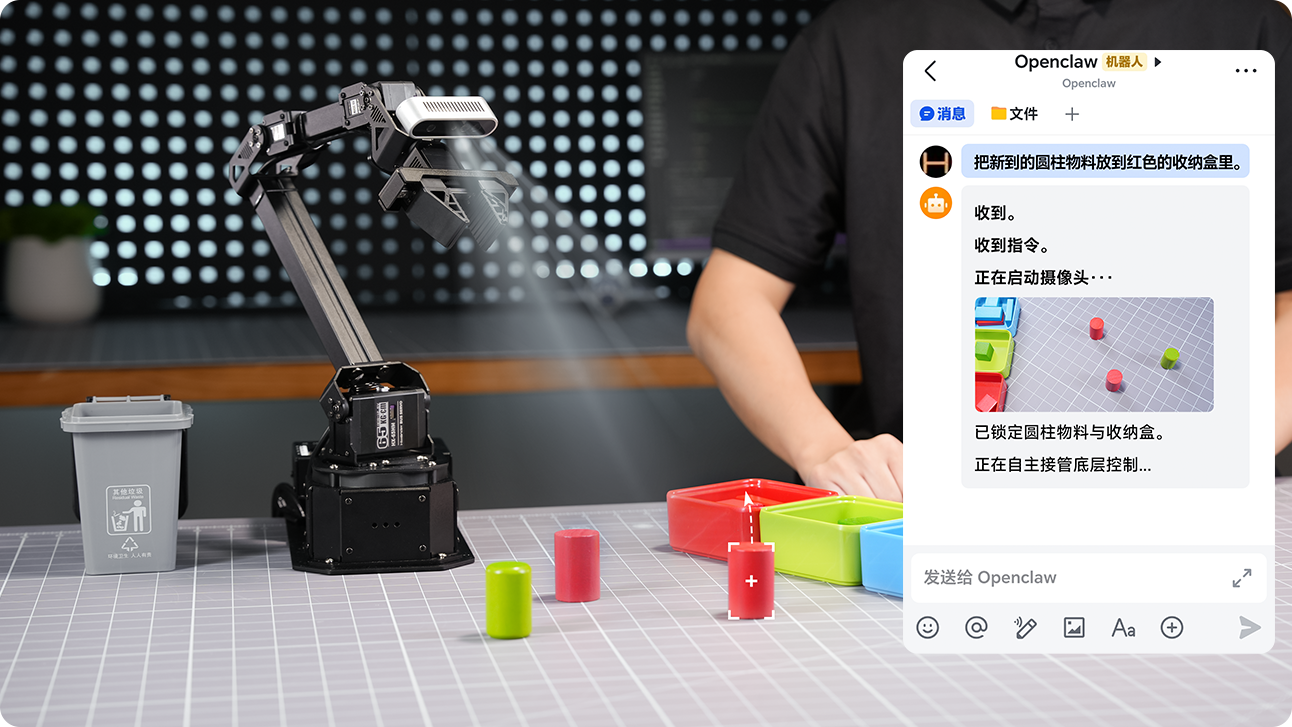
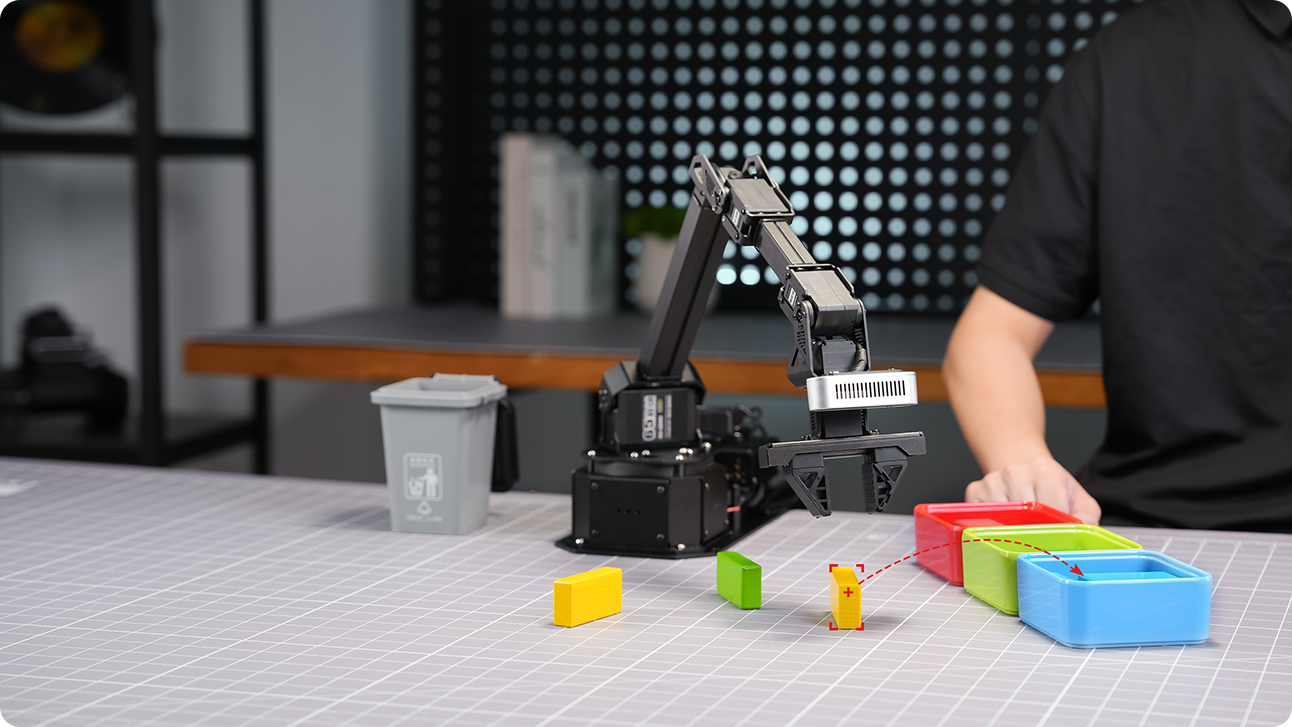
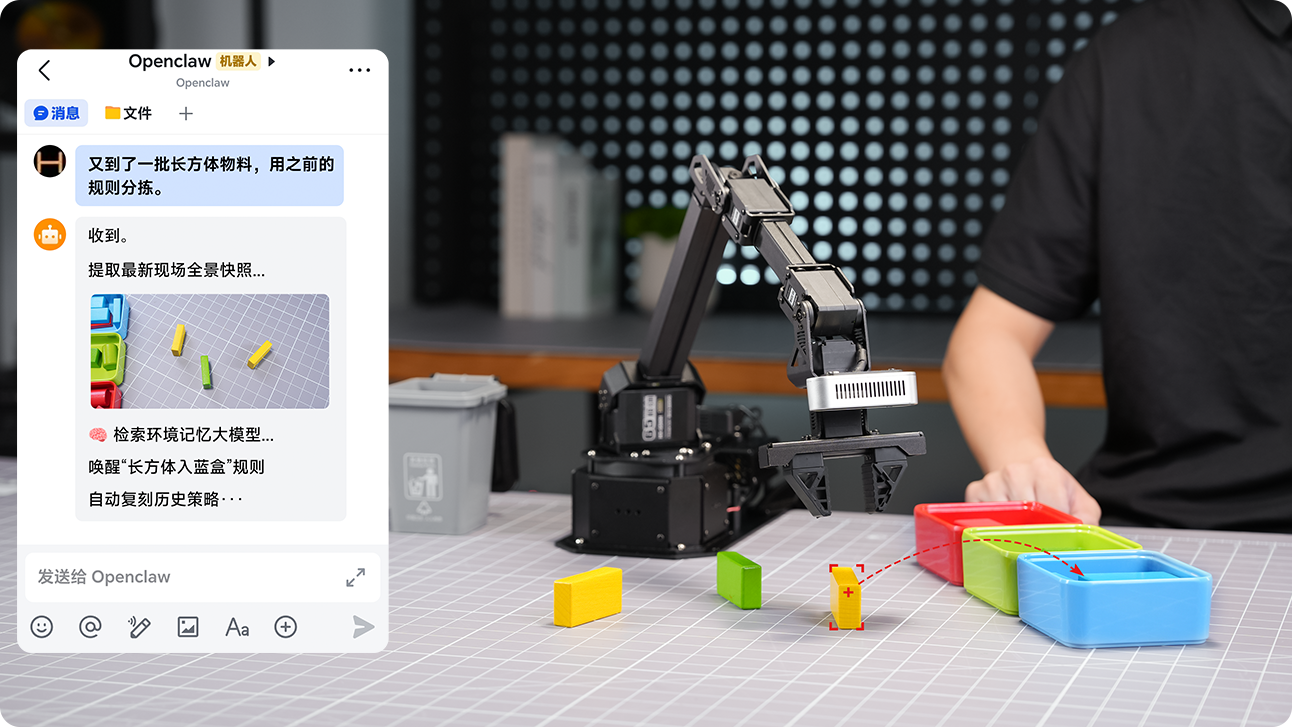
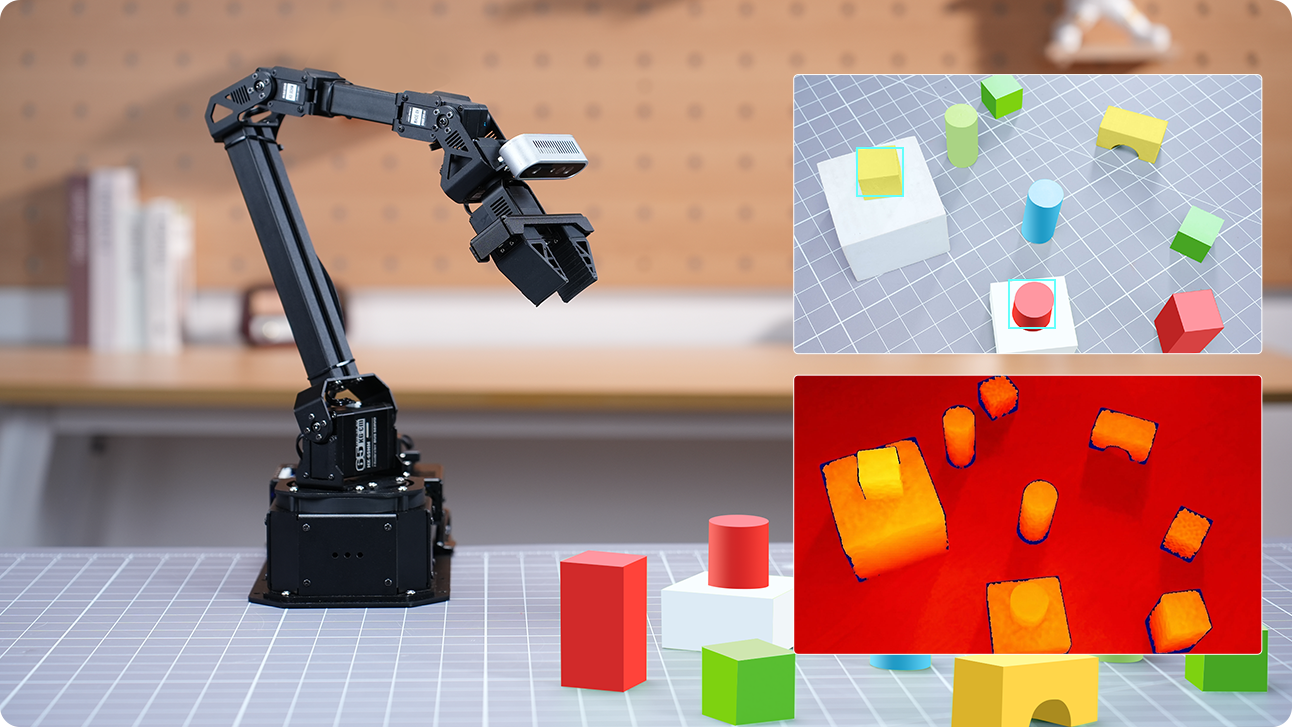
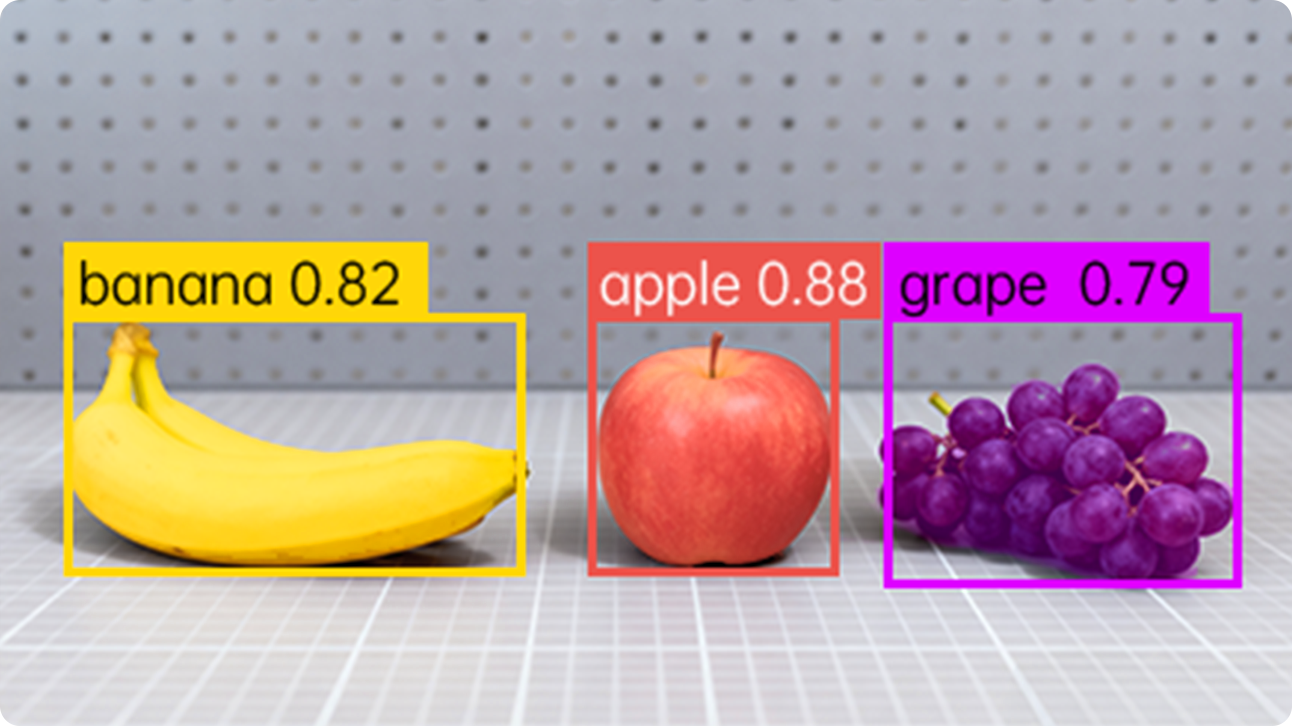
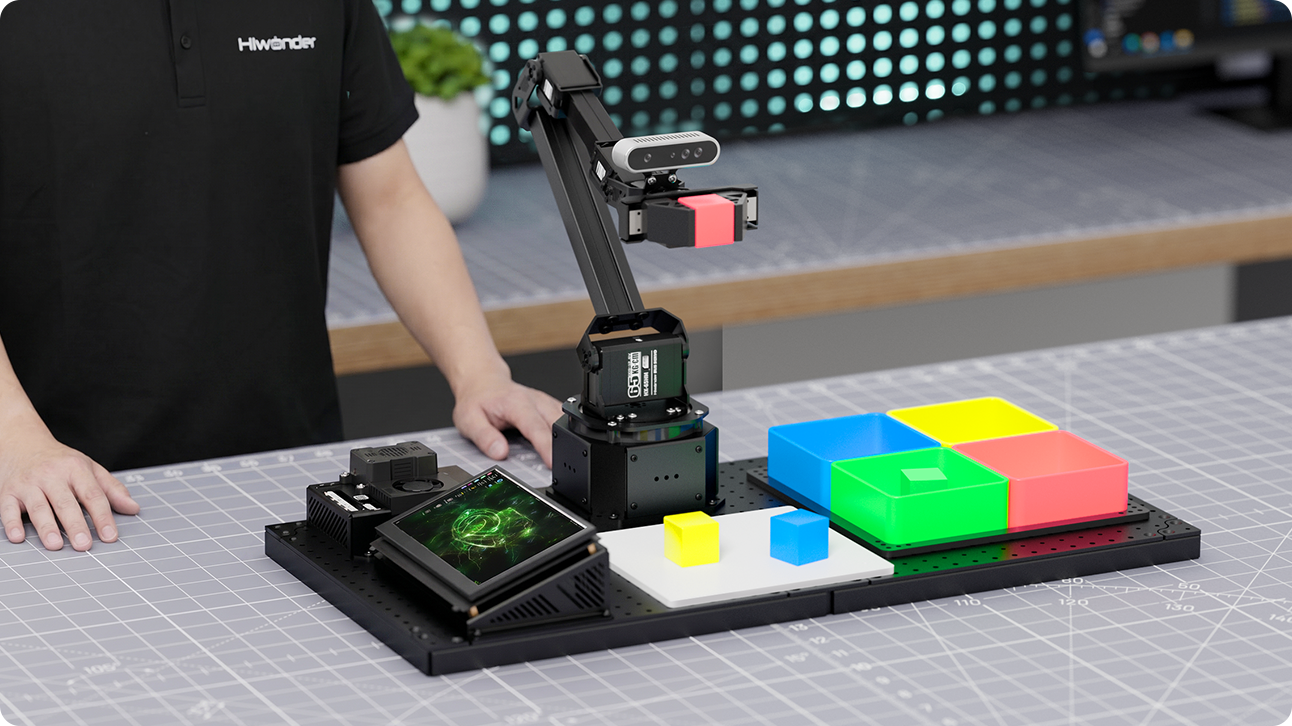
3D深度相机融合RGB-D感知,搭配自研高阶逆运动学算法,实现三维空间任意抓取、分拣与码垛,精准操控一气呵成。
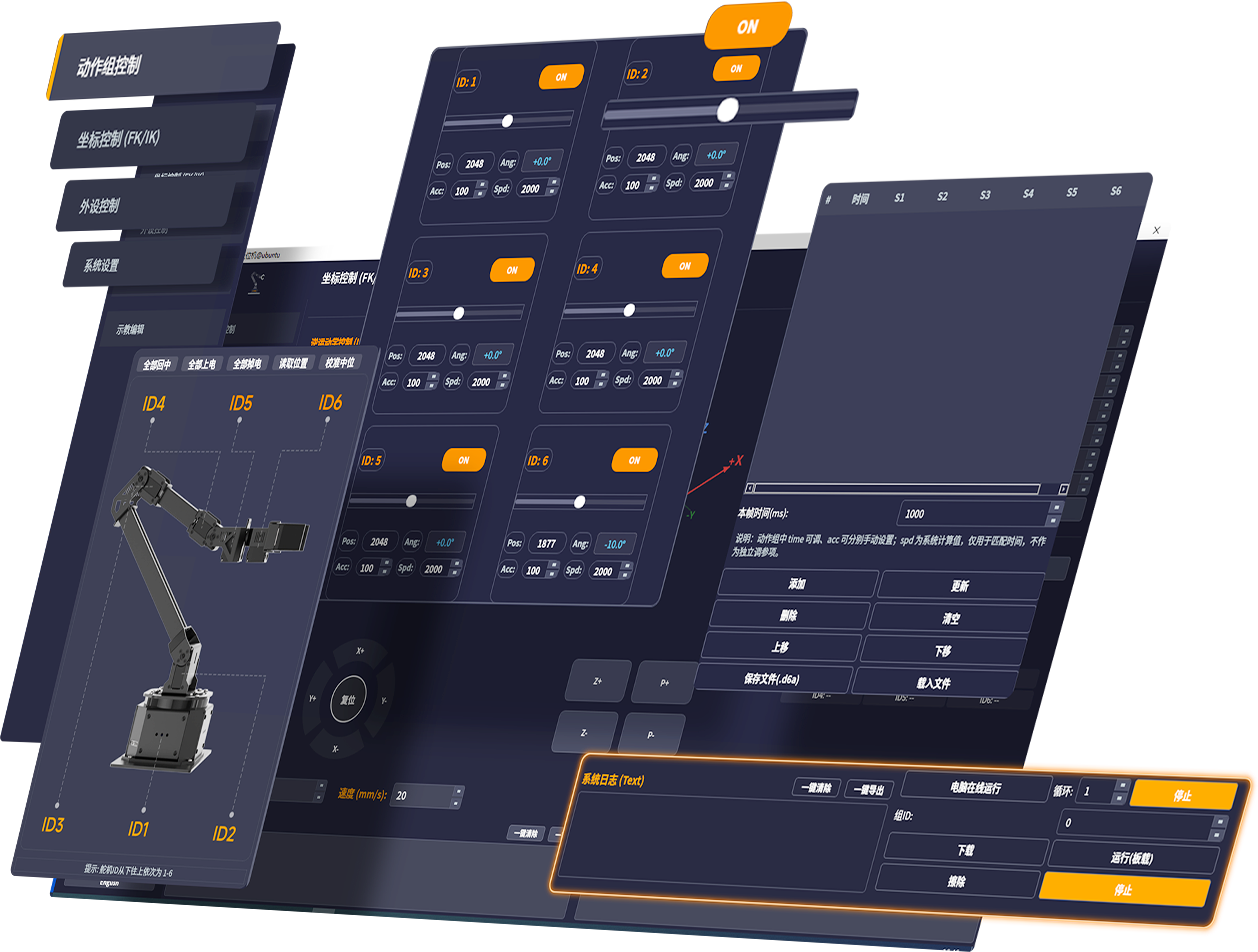
一站式搞定坐标控制、运动轨迹规划,PID、加速度参数调试,实时监控机械臂运行状态等丰富功能,兼顾入门易用性与专业开发需求。
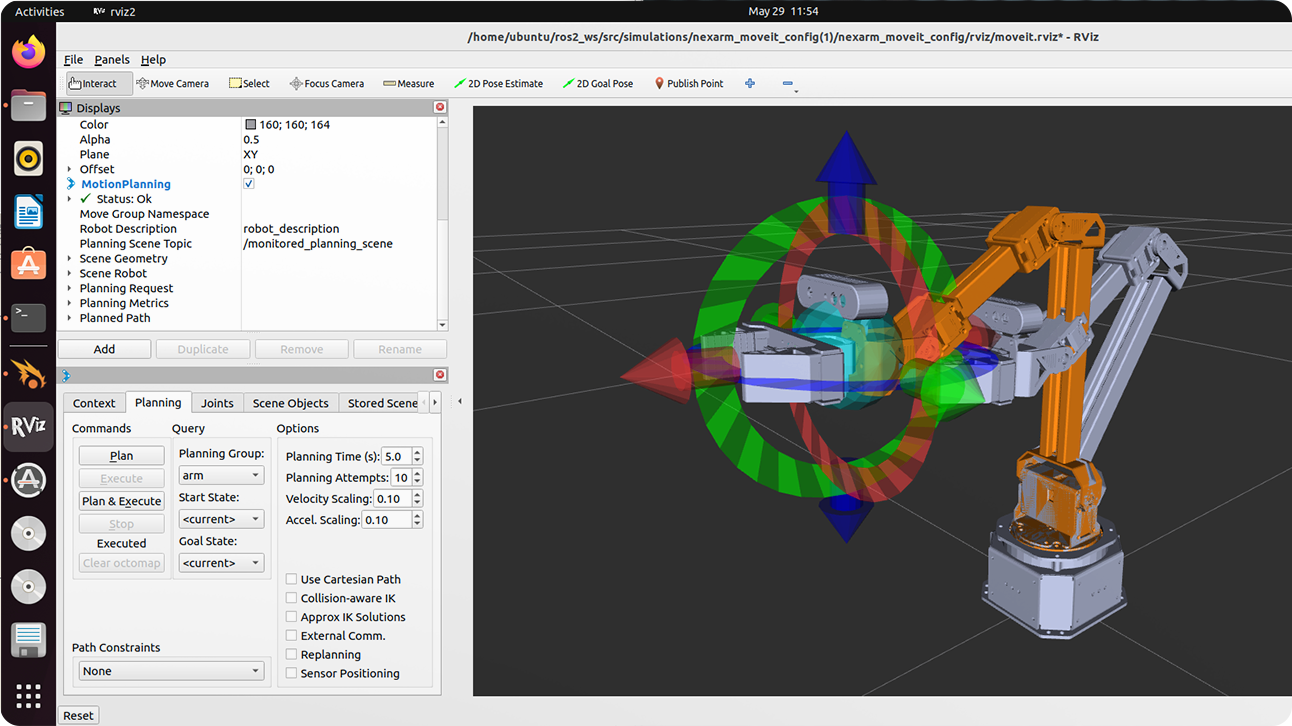
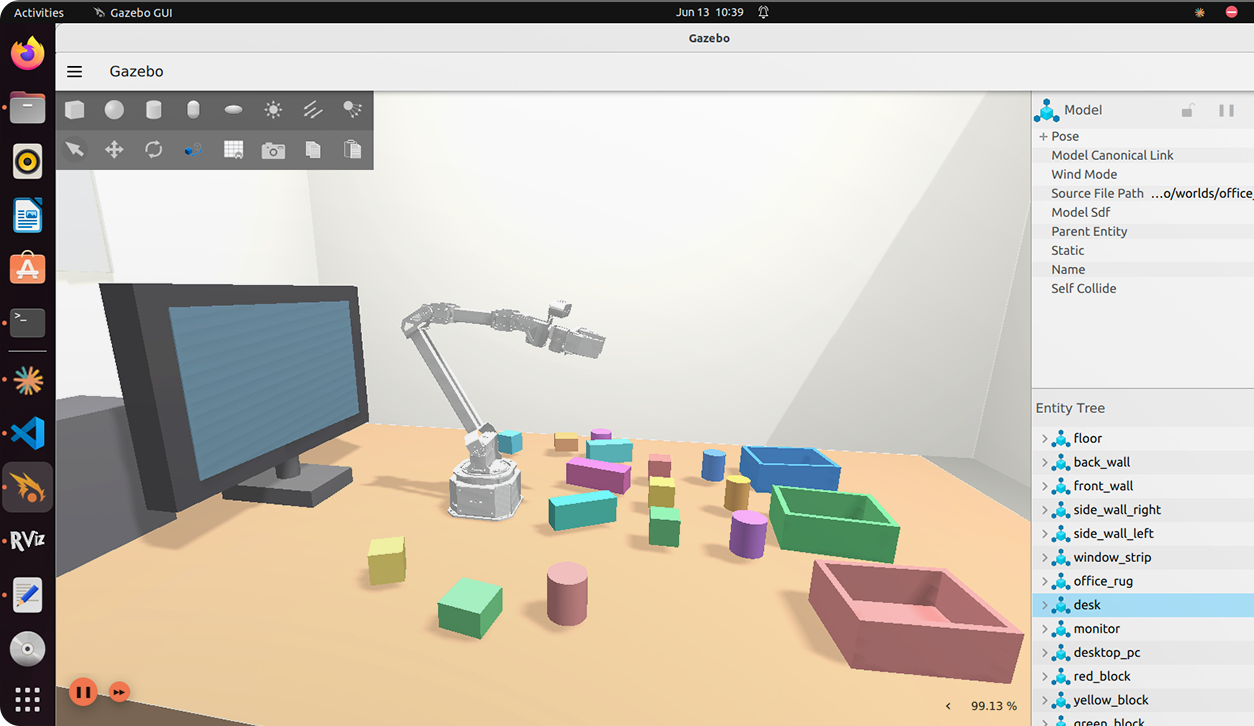
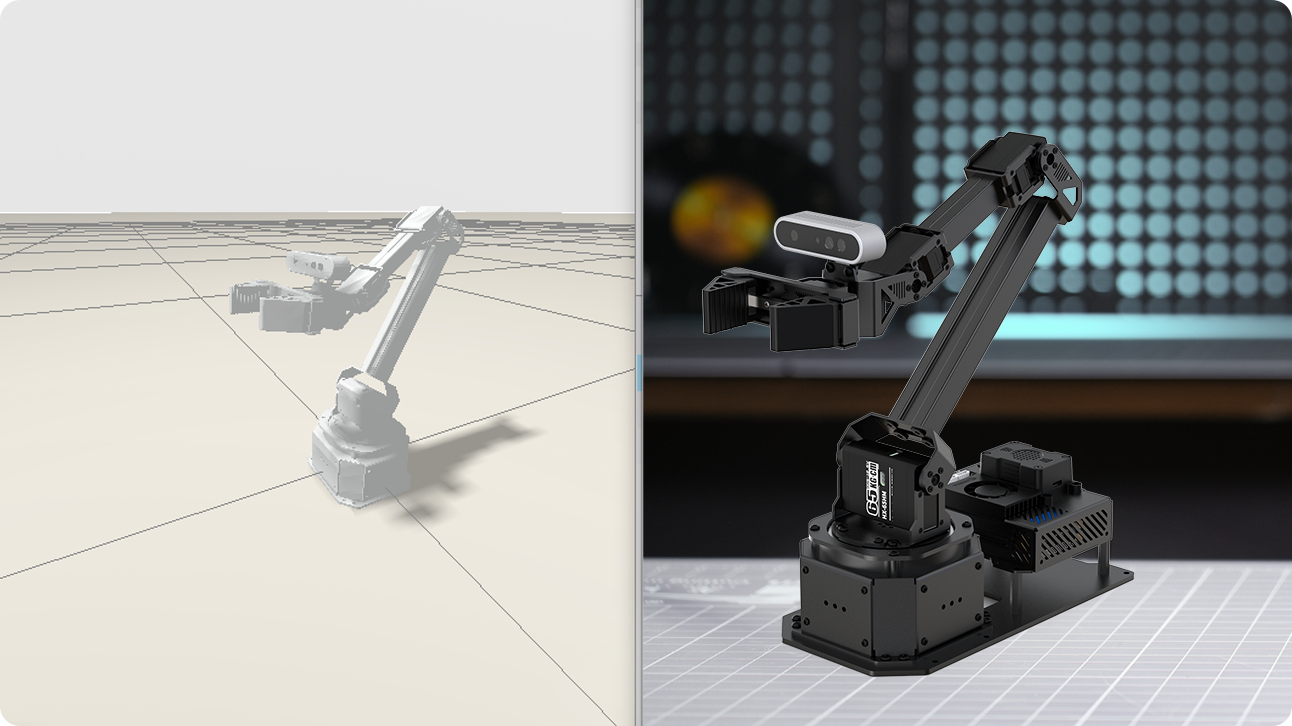
基于ROS2框架开发,支持GAZEBO与Movelt仿真,
从算法验证到真机部署一气呵成。
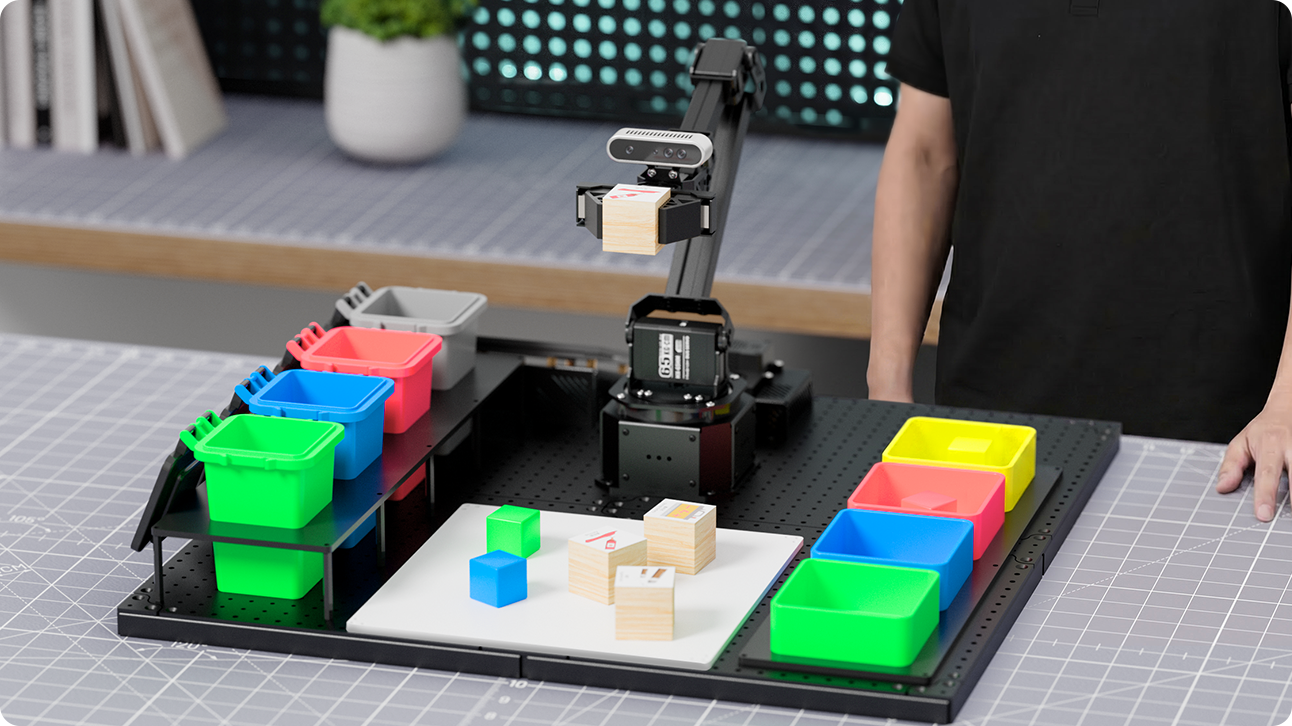
提供分练、滑轨货仓、移动底盘等多种沙盘场景配置,精准复刻智能仓储与自动化物流场景,
加速VLA端到端算法验证。
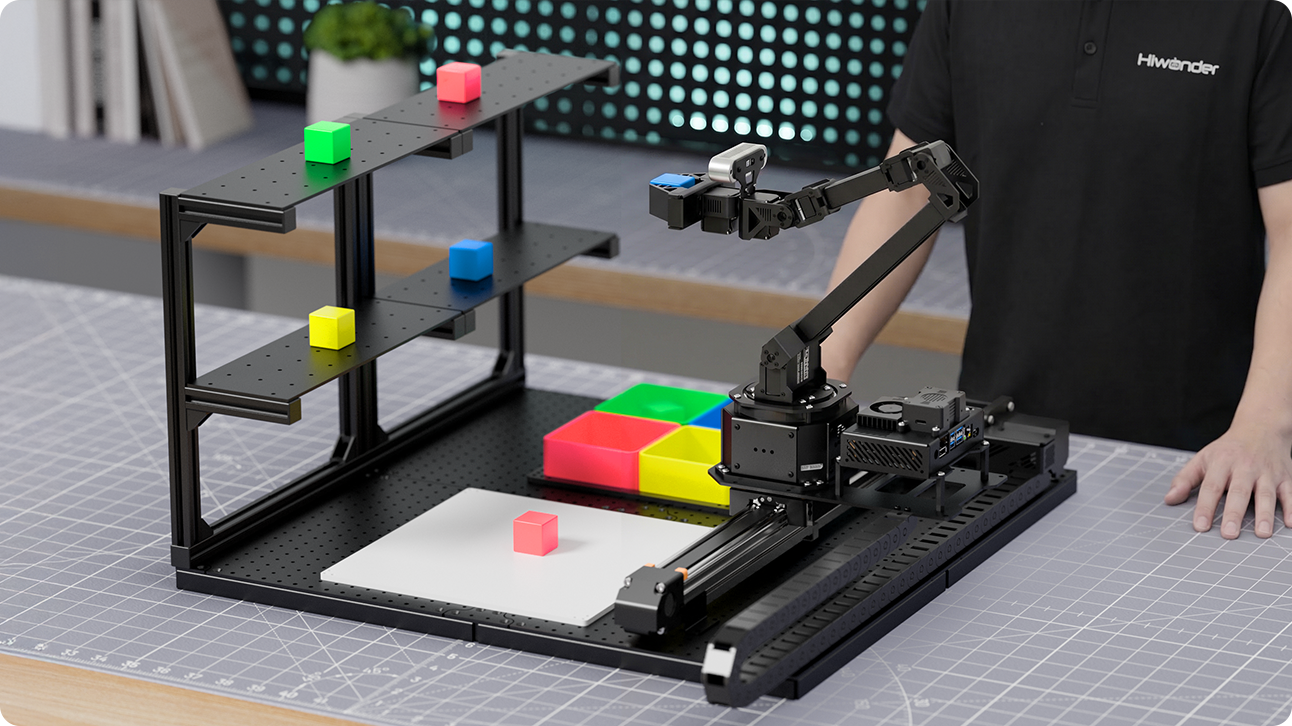
集成了高精度电动直线滑轨与多层立体货架。支持多工位物料搬运、货仓自动化分拣管理及入库控制,
从而完整复刻工业仓储物流场景。
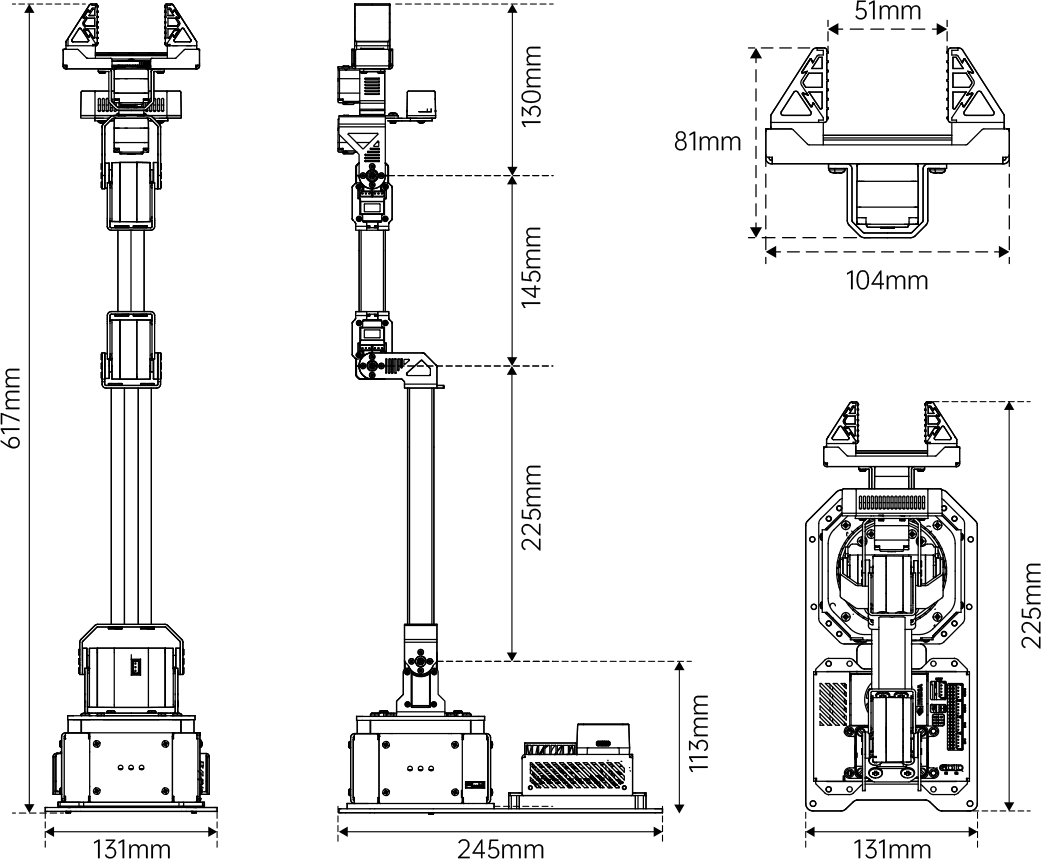
NexArm ROS 详细参数
| 产品型号: | NexArm ROS |
|---|---|
| 产品尺寸: | 245×131×617mm |
| 产品重量: | 1.3kg |
| 机体材料: | 金属支架 |
| ESP32主控: | ESP-WROOM主芯片 |
| ROS主控: | 树莓派5主板 / Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| 控制方式: | ROS节点控制 / Python程序控制 / PC软件控制 / APP控制 / 手柄控制 |
| 摄像头: | Aurora 930 Pro深度相机 |
| 电源: | 12V 5A DC电源适配器 |
| 操作系统: | Ubuntu 22.04 + ROS2 Humble |
| 软件: | iOS/安卓APP/Windows上位机 |
| 通信方式: | USB/Wi-Fi/以太网 |
| 编程工具: | Python / C / C++ |
| 储存: | 64G TF卡(树莓派5、Jetson Nano)/ 128G固态硬盘(Orin Nano、Orin NX) |
| 舵机型号: | HX-12H/HX-30HM/HX-65HM智能总线舵机 |
| 可选配件: | 基础/标准/豪华/滑轨货仓沙盘场景、双臂流水线沙盘场景、麦克纳姆轮/履带悬挂移动底盘 |
| 配套资料: | 全系列开发手册、视频教程、ROS源码、ESP32源码、系统镜像、配套软件 |
NexArm ROS 主要面向 高校机器人教学、科研机构具身智能研发,以及高阶创客/开发者。产品基于 ROS2 框架开发,配套完整的 Python 入门教程、ROS2 基础课程及开源例程,具备基础编程能力的用户即可上手。即使零 ROS 基础,也可跟随官方课程逐步掌握机械臂运动控制、3D 视觉抓取及 AI 大模型部署。
NexArm ROS 拥有 500mm 超长臂展,核心关节搭载 65kg·cm 双输出轴磁编码总线舵机,内置 12bit 高精度磁编码器实时反馈关节位置。配合自研梯形加减速与曲线插补算法,运动轨迹平顺无顿挫;底座采用航空级工业轴承结构,支持 270° 精准旋转并显著抑制高速运动时的 Z 轴晃动,可实现坐标级的精准定位与复杂轨迹规划。
① 机械性能越级: 500mm 臂展搭配 65kg·cm 磁编码总线舵机,配合梯形加减速算法,解决传统桌面臂"动作卡顿、精度衰减"的痛点,达到 ±2mm 重复定位精度与丝滑运动观感,远超同价位桌面级产品;
② 算力灵活: 完美兼容树莓派 5 与 NVIDIA Jetson 全系,内置 ESP32 协控,入门教学与深度学习场景自由切换;
③ 具身智能原生适配: 全面部署OpenClaw 智能体,原生支持 YOLO26 及多模态大模型;
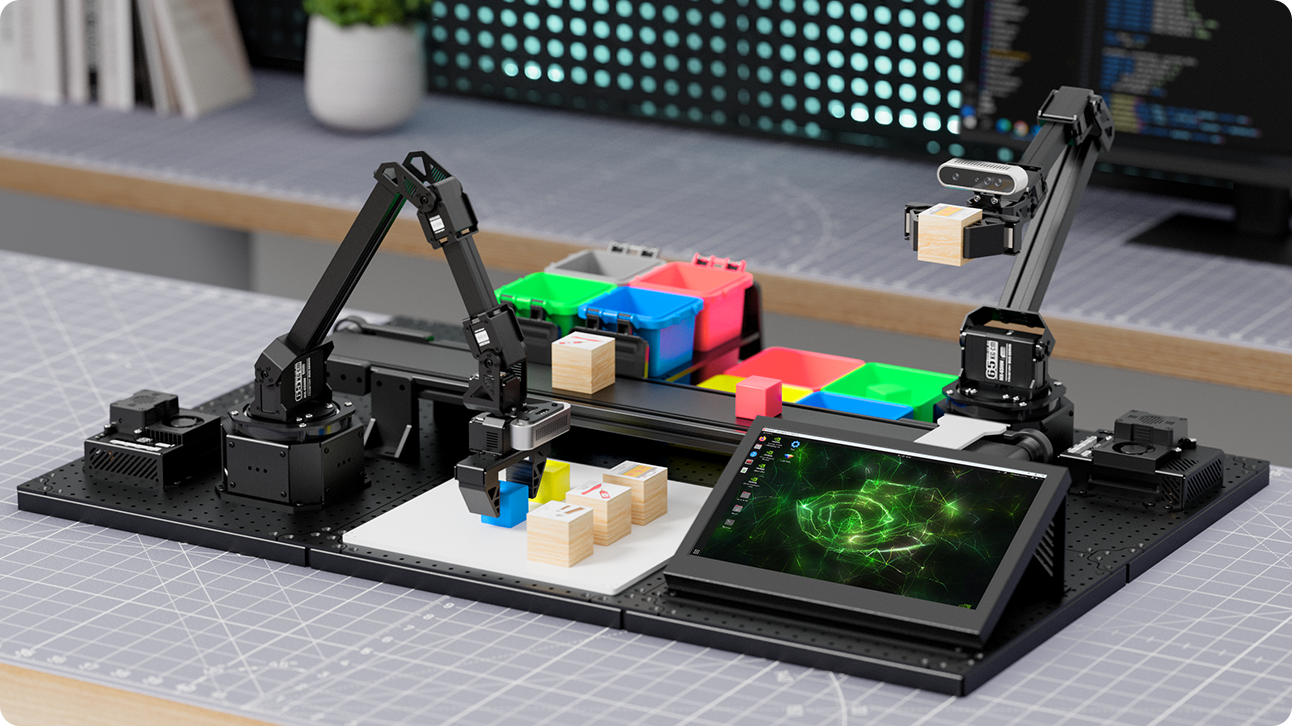
④ 场景可扩展性: 提供分拣、滑轨货仓、双臂流水线、悬挂移动底盘等多种模块化沙盘,精准复刻智能仓储与自动化物流。
支持。产品提供完整URDF模型、MoveIt 2运动规划及Gazebo仿真环境,可在虚拟环境中进行运动规划、算法验证和碰撞检测,验证完成后再部署到实体机械臂,降低开发调试成本。
产品提供全链路开源支持:包括完整 ROS2 源码、URDF 仿真模型、MoveIt 配置文件、3D 打印件图纸及详细开发文档。官方配套 Python + OpenCV + ROS2 系统课程,覆盖从基础控制到 AI 视觉进阶玩法。同时, Hiwonder 中文社区 提供技术问答、固件更新及项目案例分享,确保从入门到高阶研发的全周期技术支持。